
Views: 0 Author: Site Editor ເວລາເຜີຍແຜ່: 2026-10-08 ຕົ້ນກໍາເນີດ: ເວັບໄຊ


ການລວມຕົວຂັບເຂົ້າໄປໃນເຄືອຂ່າຍສູບນ້ໍາແມ່ນພຽງແຕ່ການເລີ່ມຕົ້ນຂອງການເດີນທາງຂອງທ່ານ. ການຮັກສາຄວາມກົດດັນນ້ໍາໃຫ້ຄົງທີ່ໃນທົ່ວເສັ້ນໂຄ້ງຄວາມຕ້ອງການທີ່ມີການປ່ຽນແປງສູງແມ່ນອີງໃສ່ການກໍານົດຄ່າພາລາມິເຕີທີ່ຊັດເຈນ. ຄວາມເປັນຈິງຂອງການດໍາເນີນງານຮຽກຮ້ອງໃຫ້ມີຄວາມຫມັ້ນຄົງຢ່າງຕໍ່ເນື່ອງ, ໂດຍບໍ່ຄໍານຶງເຖິງວ່າວາວເປີດຫຼືປິດເລື້ອຍໆ. ການຕັ້ງຄ່າທີ່ບໍ່ຖືກຕ້ອງມີຜົນສະທ້ອນຮ້າຍແຮງ. ຕົວກໍານົດການທີ່ບໍ່ຖືກຕ້ອງມັກຈະນໍາໄປສູ່ການແຕກທໍ່ໄພພິບັດ, cavitation ທໍາລາຍ, ແລະຄວາມລົ້ມເຫຼວຂອງມໍເຕີກ່ອນໄວອັນຄວນ.
ນອກຈາກນັ້ນ, ການຕິດຕັ້ງແບບບໍ່ລະມັດລະວັງເຮັດໃຫ້ໃບບິນຄ່າສາທາລະນຸປະໂພກເພີ່ມຂຶ້ນຜ່ານພະລັງງານທີ່ເສຍໄປ ແລະ ຮອບວຽນການບຳລຸງຮັກສາເລື້ອຍໆ. ທ່ານບໍ່ສາມາດທີ່ຈະປ່ອຍໃຫ້ລະບົບຂອງທ່ານແລ່ນໃນການຕັ້ງຄ່າມາດຕະຖານຂອງໂຮງງານຜະລິດໄດ້. ຄໍາແນະນໍາທີ່ແນ່ນອນນີ້ຈະແນະນໍາທ່ານກ່ຽວກັບວິທີການກໍານົດຄ່າເຊັນເຊີຂອງທ່ານ, ຈຸດກໍານົດລະບົບ, ແລະຟັງຊັນການນອນທີ່ສໍາຄັນຂອງທ່ານ. ທ່ານຈະໄດ້ຮຽນຮູ້ເຕັກນິກການພິສູດເພື່ອປ້ອງກັນການສວມໃສ່ຂອງປັ໊ມທີ່ບໍ່ຈໍາເປັນແລະກໍາຈັດການສັ່ນສະເທືອນຄວາມກົດດັນທີ່ຫນ້າເສົ້າໃຈຢ່າງສົມບູນ.
ພວກເຮົາຈະສະຫນອງຍຸດທະສາດການປະຕິບັດເພື່ອເພີ່ມປະສິດທິພາບພະລັງງານຂອງທ່ານ. ການປະຕິບັດຕາມຄໍາແນະນໍາເຫຼົ່ານີ້ໃຫ້ແນ່ໃຈວ່າລະບົບຄວາມກົດດັນຄົງທີ່ຂອງທ່ານເຮັດວຽກຢ່າງບໍ່ມີຈຸດບົກຜ່ອງ. ການປັບທຽບຢ່າງລະມັດລະວັງໃນທີ່ສຸດເຮັດໃຫ້ຄວາມຫນ້າເຊື່ອຖືໃນໄລຍະຍາວສູງສຸດແລະປົກປ້ອງໂຄງສ້າງພື້ນຖານທີ່ສໍາຄັນຂອງທ່ານ.
ປະສິດທິພາບຂອງລະບົບຄວາມກົດດັນຄົງທີ່ແມ່ນຂຶ້ນກັບການປັບລະບົບຄວບຄຸມ PID ຢ່າງຖືກຕ້ອງເພື່ອໃຫ້ກົງກັບນະໂຍບາຍດ້ານຂອງລະບົບ.
ຂະໜາດເຊັນເຊີ ແລະສັນຍານຕິຊົມທີ່ສະອາດ (ປົກກະຕິ 4-20mA) ແມ່ນເງື່ອນໄຂເບື້ອງຕົ້ນທີ່ບໍ່ສາມາດເຈລະຈາໄດ້ສຳລັບການຕິດຕາມຈຸດຕັ້ງທີ່ໝັ້ນຄົງ.
ພາລາມິເຕີການນອນ ແລະ ການຕື່ນທີ່ຖືກຕັ້ງຄ່າຢ່າງຖືກຕ້ອງ ຫຼຸດຜ່ອນການສວມໃສ່ຂອງກົນຈັກຢ່າງຫຼວງຫຼາຍໃນລະຫວ່າງໄລຍະເວລາທີ່ມີຄວາມຕ້ອງການຕໍ່າ ຫຼືສູນການໄຫຼ.
ການເລືອກ inverter ຄວາມຖີ່ vector ທີ່ອຸທິດຕົນໃຫ້ການຄວບຄຸມ torque ຄວາມໄວຕ່ໍາທີ່ຈໍາເປັນແລະ macro ປັ໊ມໃນຕົວສໍາລັບການເຮັດວຽກທີ່ຄ່ອງຕົວ.
ການຄວບຄຸມທີ່ບໍ່ຖືກຕ້ອງສ້າງຄວາມກົດດັນກົນໄກອັນໃຫຍ່ຫຼວງ. ການເລີ່ມຕົ້ນຢ່າງໄວວາແລະຢຸດວົງຈອນ wreck ມໍເຕີ insulation ໃນໄລຍະເວລາ. ການປ່ຽນແປງທີ່ຮຸນແຮງເຫຼົ່ານີ້ເຮັດໃຫ້ຕົວຕິດຕໍ່ພາຍໃນຫຼຸດລົງຢ່າງຮ້າຍແຮງ. ຍິ່ງໄປກວ່ານັ້ນ, ເຄື່ອງສູບລົມໄດ້ຮັບຄວາມເສຍຫາຍທາງດ້ານຮ່າງກາຍຈາກການປ່ຽນແປງຜົນບັງຄັບໃຊ້ຢ່າງກະທັນຫັນຢ່າງຕໍ່ເນື່ອງ. ການສວມໃສ່ກົນຈັກເລັ່ງເລັ່ງລັດເມື່ອລະບົບສັ້ນລົງ. ທ່ານປະເຊີນກັບອຸປະກອນທີ່ແຕກຫັກກ່ອນໄວອັນຄວນ ແລະການສ້ອມແປງສຸກເສີນລາຄາແພງ. ການຮັກສາສະຖຽນລະພາບຂອງວົງຈອນເຫຼົ່ານີ້ຈະຮັກສາຮາດແວຂອງທ່ານແລະຍືດອາຍຸການເຮັດວຽກຂອງມັນ.
ການຕັ້ງຄ່າພາລາມິເຕີທີ່ຮຸກຮານບັງຄັບໃຫ້ລະບົບ overcompensate ຢ່າງຕໍ່ເນື່ອງ. ປັ໊ມ overshoos ຄວາມກົດດັນເປົ້າຫມາຍ, ຫຼັງຈາກນັ້ນ undershoos ຢ່າງໄວວາມັນ. ວິສະວະກອນເອີ້ນພຶດຕິກຳທີ່ຜິດປົກກະຕິນີ້ວ່າ 'ການລ່າສັດ.' ການສັ່ນສະເທືອນຄົງທີ່ນີ້ສ້າງຄວາມບໍ່ສະຖຽນຂອງຄວາມກົດດັນຢ່າງຮ້າຍແຮງໃນທົ່ວເຄືອຂ່າຍທໍ່ຂອງທ່ານ. ຜູ້ໃຊ້ປະສົບການການສົ່ງນ້ໍາການຜັນແປ, ການກະຕຸ້ນການຮ້ອງຮຽນທັນທີທັນໃດ. ອັນຕະລາຍກວ່ານັ້ນ, ການລ່າສັດເຮັດໃຫ້ເກີດຄວາມເມື່ອຍລ້າຂອງທໍ່. ຄວາມກົດດັນຮອບວຽນເຮັດໃຫ້ກະດູກຫັກຂອງຂໍ້ຕໍ່ແລະລະເບີດປະທັບຕາທີ່ມີຄວາມສ່ຽງໃນໄລຍະເວລາ.
ການບໍ່ຕັ້ງຄ່າຟັງຊັນການນອນຢ່າງຖືກຕ້ອງເຮັດໃຫ້ງົບປະມານຂອງທ່ານໝົດໄປ. ການແລ່ນປໍ້າຢູ່ທີ່ຄວາມຖີ່ຕໍ່າສຸດຕໍ່ກັບປ່ຽງປິດຈະເສຍພະລັງງານຢ່າງຫຼວງຫຼາຍ. ມໍເຕີສະປິນຢ່າງຕໍ່ເນື່ອງແຕ່ຜະລິດການໄຫຼສູນ. ສະຖານະການນີ້ປ່ຽນພະລັງງານໄຟຟ້າໂດຍກົງໄປສູ່ຄວາມຮ້ອນທີ່ບໍ່ມີປະໂຫຍດ. ການຄວບຄຸມທີ່ຕັ້ງຄ່າຜິດພາດຂ້າມໂອກາດການປະຢັດພະລັງງານທີ່ສໍາຄັນ. ການເປີດໃຊ້ການກວດຫາການໄຫຼເຂົ້າສູນຢ່າງເຂັ້ມງວດຈະປ້ອງກັນການໄຫຼວຽນທາງການເງິນທັງໝົດ. ທ່ານເພີ່ມປະສິດທິພາບຄ່າໃຊ້ຈ່າຍຜົນປະໂຫຍດໃນຂະນະທີ່ປົກປ້ອງມໍເຕີຈາກຄວາມເສຍຫາຍຄວາມຮ້ອນ.
ໂໝດຄວາມລົ້ມເຫຼວຂອງການຄວບຄຸມປ້ຳທົ່ວໄປ
ໂໝດລົ້ມເຫຼວ |
ສາເຫດເບື້ອງຕົ້ນ |
ຜົນກະທົບດ້ານການດໍາເນີນງານ |
|---|---|---|
ຂີ່ລົດຖີບສັ້ນ |
ແຖບປຸກ/ນອນແຄບ |
ການເຜົາໄຫມ້ Contactor, ການສວມໃສ່ຂອງມໍເຕີ |
ການລ່າສັດ |
ຕົວກໍານົດການປັບຮຸກຮານ |
ຄວາມເມື່ອຍລ້າຂອງທໍ່, ການຈັດສົ່ງທີ່ບໍ່ສະຖຽນລະພາບ |
ຮ້ອນເກີນໄປ |
ແລ່ນຕໍ່ຕ້ານຫົວຕາຍ |
ລະບາຍຄວາມຮ້ອນ, ເສຍພະລັງງານ |
ການປັບໄດ້ຢ່າງຖືກຕ້ອງ ສູດການຄິດໄລ່ການຄວບຄຸມ PID ຮັບປະກັນການຕອບສະໜອງຂອງປໍ້າຂອງທ່ານຢ່າງຖືກຕ້ອງ. ອັດຕາສ່ວນ (P) ໄດ້ຮັບ dictates ຄວາມໄວຕິກິຣິຍາທັນທີທັນໃດເປັນການຫຼຸດລົງຄວາມກົດດັນ. ເມື່ອຄວາມກົດດັນຫຼຸດລົງ, P-gain ກໍານົດວິທີການເລັ່ງ motor ຮຸກຮານ. P-gain ສູງສ້າງການເພີ່ມຄວາມໄວອັນໃຫຍ່ຫຼວງ. ຢ່າງໃດກໍ່ຕາມ, ການກໍານົດມູນຄ່ານີ້ສູງເກີນໄປນໍາຄວາມສ່ຽງຕໍ່ການຈັດຕັ້ງປະຕິບັດທີ່ຮ້າຍແຮງ. ລະບົບປະຕິກິລິຍາຮຸນແຮງຕໍ່ການປ່ຽນແປງເລັກນ້ອຍ. ການຕອບໂຕ້ທີ່ຮຸກຮານນີ້ເຮັດໃຫ້ເກີດຄວາມກົດດັນຢ່າງໃຫຍ່ຫຼວງແລະສ້າງຄວາມເສຍຫາຍຕໍ່ອຸປະກອນທາງລຸ່ມ.
Integral (I) time ແກ້ໄຂຄວາມຜິດພາດທີ່ຄົງທີ່ທີ່ຍັງຄົງຢູ່ຫຼັງຈາກການຕອບສະຫນອງອັດຕາສ່ວນ. ມັນຄ່ອຍໆເລັ່ງຄວາມໄວຂອງປັ໊ມຈົນກ່ວາມັນກົງກັບຈຸດທີ່ກໍານົດໄວ້ເປົ້າຫມາຍທີ່ແນ່ນອນ. ການຕັ້ງ I-time ຢ່າງຖືກຕ້ອງເຮັດໃຫ້ການຕອບໂຕ້ຂອງລະບົບໄດ້ດີຂຶ້ນ. ສໍາລັບລະບົບນ້ໍາທີ່ຊ້າ, ເວລາ I-time ທີ່ຍາວກວ່າໂດຍທົ່ວໄປແມ່ນປອດໄພກວ່າ. ການເຊື່ອມໂຍງຊ້າລົງປ້ອງກັນການປ່ຽນແປງຄວາມໄວທີ່ຜິດພາດ. ມັນເຮັດໃຫ້ເວລາການໄຫຼຂອງນ້ໍາທາງດ້ານຮ່າງກາຍເພື່ອຈັບເຖິງຄໍາສັ່ງເອເລັກໂຕຣນິກ. ຈັງຫວະທີ່ເຈດຕະນານີ້ປ້ອງກັນການສັ່ນສະເທືອນຢ່າງຕໍ່ເນື່ອງ.
ຟັງຊັນ Derivative (D) reacts ຢ່າງເຂັ້ມງວດຕໍ່ອັດຕາການປ່ຽນແປງ. ໃນການກະຈາຍນ້ໍາ, ການປ່ຽນແປງຄວາມກົດດັນເກີດຂື້ນຢ່າງໄວວາແລະບໍ່ສະຫມໍ່າສະເຫມີ. ການເປີດໃຊ້ D-term ມັກຈະຂະຫຍາຍສຽງລົບກວນຂອງລະບົບ. ການຕອບໂຕ້ທີ່ຂະຫຍາຍໃຫຍ່ຂື້ນນີ້ເຮັດໃຫ້ເກີດເຫດການຄ້ອນນ້ໍາທີ່ທໍາລາຍ. ການປິດວາວກະທັນຫັນສົ່ງຄື້ນຊ໊ອກຜ່ານທໍ່. ຄໍາສັບ D-interpret ເຫຼົ່ານີ້ shockwaves ຍ້ອນວ່າຄວາມຕ້ອງການຂະຫນາດໃຫຍ່ມີການປ່ຽນແປງ. ພວກເຮົາແນະນຳຢ່າງແຂງແຮງໃຫ້ປ່ອຍພາລາມິເຕີ Derivative ໄວ້ຢູ່ທີ່ສູນສຳລັບແອັບພລິເຄຊັນທີ່ມີຄວາມກົດດັນຄົງທີ່ສ່ວນໃຫຍ່.
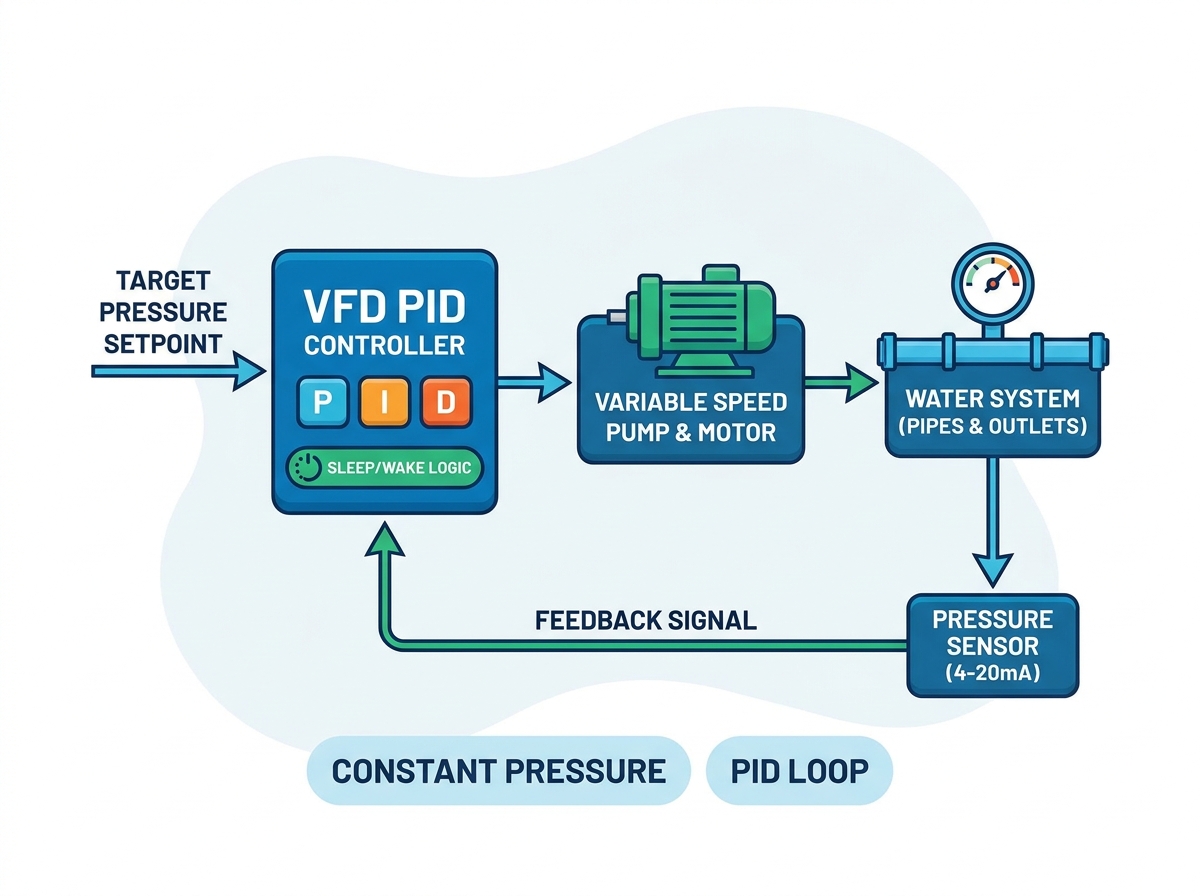
ການເລືອກເຊັນເຊີທີ່ຖືກຕ້ອງຮັບປະກັນການສົ່ງຂໍ້ມູນທີ່ເຊື່ອຖືໄດ້. ພວກເຮົາສະເຫມີແນະນໍາໃຫ້ transducers 4-20mA ຫຼາຍກວ່າທາງເລືອກ 0-10V ສໍາລັບສະພາບແວດລ້ອມອຸດສາຫະກໍາ. ສັນຍານທີ່ອີງໃສ່ປະຈຸບັນໃຫ້ພູມຕ້ານທານສຽງລົບກວນທີ່ເຫນືອກວ່າໃນທົ່ວສາຍຍາວ. ສັນຍານແຮງດັນຫຼຸດລົງໃນໄລຍະທາງໄກ, ເຮັດໃຫ້ຄໍາຄຶດຄໍາເຫັນທີ່ບໍ່ຖືກຕ້ອງ. ເຕັກນິກການສາຍໄຟທີ່ເຫມາະສົມແມ່ນສໍາຄັນເທົ່າທຽມກັນ. ທ່ານຕ້ອງໃຊ້ສາຍເຄເບີ້ນປ້ອງກັນຄຸນນະພາບສູງເພື່ອສະກັດກັ້ນການລົບກວນແມ່ເຫຼັກໄຟຟ້າ. ສະເຫມີດິນໄສ້ຢູ່ທີ່ ດ້ານ inverter ຄວາມຖີ່ ເທົ່ານັ້ນ. ການວາງສາຍດິນທັງສອງສົ້ນຈະສ້າງສາຍດິນ, ເຊິ່ງເຮັດໃຫ້ສັນຍານເຊັນເຊີເສຍຫາຍຢ່າງສິ້ນເຊີງ.
ໄດຣຟ໌ຂອງເຈົ້າອາໄສການປັບຂະໜາດທາງຄະນິດສາດທີ່ຖືກຕ້ອງທັງໝົດ. ໄລຍະການວັດແທກທາງກາຍຍະພາບຂອງ transducer ຕ້ອງສອດຄ່ອງຢ່າງສົມບູນກັບຕົວກໍານົດການຂະຫນາດພາຍໃນ. ພິຈາລະນາຂັ້ນຕອນການຕິດຕັ້ງທີ່ສໍາຄັນເຫຼົ່ານີ້:
ກໍານົດລະດັບສູງສຸດຂອງ transducer (ຕົວຢ່າງ, 0-10 Bar).
ກໍານົດຄ່າຕໍາ່ສຸດທີ່ຂອງຄໍາຕິຊົມຂອງໄດເພື່ອເປັນຕົວແທນຢ່າງແທ້ຈິງ 0 Bar.
ກໍານົດຄ່າຄໍາຄຶດຄໍາເຫັນສູງສຸດຂອງໄດເພື່ອເປັນຕົວແທນຢ່າງແທ້ຈິງ 10 Bar.
ກວດສອບຄວາມກົດດັນທີ່ສະແດງກົງກັບເຄື່ອງວັດແທກທາງກາຍະພາບ.
ຄວາມບໍ່ກົງກັນຢູ່ທີ່ນີ້ເປັນອັນຕະລາຍ. ມັນເປັນຕົວແທນຂອງສາເຫດທົ່ວໄປທີ່ສຸດຂອງການຂັບລົດບໍ່ສາມາດບັນລຸຄວາມກົດດັນເປົ້າຫມາຍ. ໃນທາງກົງກັນຂ້າມ, ການຈັດລຽງທີ່ບໍ່ຖືກຕ້ອງສາມາດເຮັດໃຫ້ເກີດການຮຸກຮານ, ອັນຕະລາຍເກີນໄປ.
ການກໍານົດຄວາມກົດດັນເປົ້າຫມາຍທີ່ແທ້ຈິງຮຽກຮ້ອງໃຫ້ມີການປະເມີນຜົນຢ່າງລະມັດລະວັງຂອງເຄືອຂ່າຍທາງດ້ານຮ່າງກາຍຂອງທ່ານ. ບໍ່ເຄີຍເປັນຄ່າເລີ່ມຕົ້ນທີ່ຈະເພີ່ມຄວາມສາມາດຂອງລະບົບອອກ. ແທນທີ່ຈະ, ຄິດໄລ່ຄວາມຕ້ອງການຕົວຈິງຢູ່ທີ່ຈຸດສົ່ງທີ່ສູງທີ່ສຸດ. ຫຼັງຈາກນັ້ນ, ລົບການສູນເສຍ friction ແບບເຄື່ອນໄຫວໃນທົ່ວເຄືອຂ່າຍທໍ່. ຕົວເລກການຄິດໄລ່ນີ້ສະແດງໃຫ້ເຫັນຈຸດຕັ້ງທີ່ຕ້ອງການທີ່ແທ້ຈິງຂອງທ່ານ. ຄວາມກົດດັນເກີນຂອງລະບົບເຮັດໃຫ້ເກີດການສວມໃສ່ໃນອຸປະກອນທໍ່ນ້ໍາຫຼາຍເກີນໄປ. ມັນຍັງບັງຄັບໃຫ້ປັ໊ມເຮັດວຽກຫນັກກວ່າຄວາມຈໍາເປັນ. ຈຸດຕັ້ງທີ່ແທ້ຈິງຈະດຸ່ນດ່ຽງການຈັດສົ່ງທີ່ເຊື່ອຖືໄດ້ ແລະສຸຂະພາບກົນຈັກໃນໄລຍະຍາວ.
ເກນຄວາມຖີ່ຂອງການນອນແມ່ນກຳນົດເວລາທີ່ໄດຣຟ໌ປິດລົງໃນລະຫວ່າງຄວາມຕ້ອງການສູນ. ທໍາອິດ, ທ່ານຕ້ອງຊອກຫາຄວາມຖີ່ 'ຫົວຕາຍ'. ນີ້ແມ່ນລະດັບ hertz ທີ່ແນ່ນອນທີ່ປັ໊ມຫມຸນແຕ່ສ້າງການໄຫຼສູນ. ເພື່ອຊອກຫາມັນ, ຄ່ອຍໆປິດປ່ຽງໄຫຼຕົ້ນຕໍ. ສັງເກດເບິ່ງເຄື່ອງວັດແທກຄວາມກົດດັນແລະຄວາມໄວຂອງມໍເຕີ. ໃຫ້ສັງເກດຄວາມຖີ່ທີ່ຕ້ອງການເພື່ອຮັກສາຄວາມກົດດັນເປົ້າຫມາຍຢູ່ທີ່ສູນການໄຫຼ. ຄວາມຖີ່ຂອງການນອນສຸດທ້າຍຂອງທ່ານຄວນຈະຢູ່ປະມານ 1-2 Hz ຂ້າງເທິງຈຸດຫົວຕາຍນີ້. ນີ້ຮັບປະກັນການປິດທັນທີເມື່ອຄວາມຕ້ອງການຢຸດເຊົາ.
ເຄື່ອງຈັບເວລາການຊັກຊ້າການນອນທີ່ຖືກຕັ້ງຄ່າຢ່າງຖືກຕ້ອງປ້ອງກັນບໍ່ໃຫ້ເກີດຄວາມລົບກວນ. ລະບົບນ້ໍາມັກຈະປະສົບກັບຄວາມຜັນຜວນຂອງຄວາມກົດດັນເລັກນ້ອຍ. ການລ້າງຫ້ອງນ້ຳ ຫຼື ການເປີດທໍ່ສັ້ນໆເຮັດໃຫ້ຄວາມກົດດັນຂອງເສັ້ນຫຼຸດລົງ. ຖ້າໄດຣຟ໌ມີປະຕິກິລິຍາທັນທີຕໍ່ການໄຫຼເຂົ້າສູນ, ມັນຈະປິດລົງກ່ອນໄວອັນຄວນ. ທ່ານຄວນຕັ້ງຄ່າໂມງຈັບເວລາລ່າຊ້າລະຫວ່າງ 10 ຫາ 30 ວິນາທີ. ໄດຣຟ໌ຈະເຂົ້າສູ່ໂໝດນອນຫຼັບເທົ່ານັ້ນຫາກບໍ່ມີການໄຫຼວຽນຕໍ່ໄປເກີນຄວາມລ່າຊ້ານີ້. ບັຟເຟີການສະຖຽນລະພາບນີ້ຊ່ວຍຫຼຸດຜ່ອນຮອບວຽນການເປີດ/ປິດທີ່ບໍ່ຈໍາເປັນຢ່າງຫຼວງຫຼາຍ.
ການບ່ຽງເບນການປຸກສ້າງເກນການເລີ່ມຕົ້ນໃໝ່ຂອງທ່ານ. ພາຣາມິເຕີນີ້ບອກໄດຣຟ໌ຢ່າງແນ່ນອນວ່າເວລາທີ່ຈະຕື່ນ. ຕົວຢ່າງ, ຖ້າເປົ້າຫມາຍຂອງທ່ານແມ່ນ 5.0 Bar, ທ່ານອາດຈະກໍານົດ 0.5 Bar deviation. ປັ໊ມຈະນອນຈົນກ່ວາຄວາມກົດດັນຂອງລະບົບຫຼຸດລົງເຖິງ 4.5 Bar. ທ່ານປະເຊີນກັບການແລກປ່ຽນການດໍາເນີນງານທີ່ແຕກຕ່າງກັນຢູ່ທີ່ນີ້. ລະດັບການປຸກທີ່ເຄັ່ງຄັດກວ່າຈະຮັກສາຄວາມກົດດັນຂອງລະບົບທີ່ເຂັ້ມງວດຂຶ້ນ ແຕ່ເພີ່ມຄວາມຖີ່ຂອງການເລີ່ມຕົ້ນ/ຢຸດຢ່າງແຮງ. ຊ່ອງຫວ່າງທີ່ກວ້າງຂຶ້ນຈະຊ່ວຍປະຫຍັດພະລັງງານ ແລະຫຼຸດຜ່ອນການສວມໃສ່ແຕ່ເຮັດໃຫ້ຄວາມກົດດັນຫຼຸດລົງຢ່າງເຫັນໄດ້ຊັດກ່ອນທີ່ປໍ້າຈະເຂົ້າ.
ການປຽບທຽບຍຸດທະສາດການປຸກ
ການຕັ້ງຄ່າ deviation |
ສະຖຽນລະພາບຄວາມກົດດັນ |
ປະສິດທິພາບພະລັງງານ |
ກໍລະນີການນໍາໃຊ້ຄໍາຮ້ອງສະຫມັກທີ່ດີທີ່ສຸດ |
|---|---|---|---|
ແໜ້ນ (< 0.2 Bar) |
ສູງທີ່ສຸດ |
ຕໍ່າ (ເລີ່ມເລື້ອຍໆ) |
ຂະບວນການອຸດສາຫະກໍາທີ່ສໍາຄັນ |
ປານກາງ (0.5 Bar) |
ຍອມຮັບໄດ້ |
ດີ |
HVAC/ທໍ່ປະປາທາງການຄ້າ |
ກວ້າງ (> 1.0 ບາ) |
ການເຫນັງຕີງທີ່ສັງເກດເຫັນ |
ເລີດ |
ລະບົບຊົນລະປະທານກະສິກຳ |
ການຕິດຕັ້ງເຄື່ອງສູບນ້ໍາທີ່ທັນສະໄຫມໄດ້ຮັບຜົນປະໂຫຍດຢ່າງຫຼວງຫຼາຍຈາກເຟີມແວພິເສດ. ເມື່ອປະເມີນອຸປະກອນ, ໃຫ້ຊອກຫາໄດຣຟ໌ທີ່ມີມາໂຄຣ 'PID/ນ້ຳປະປາ' ສະເພາະ. ເຫຼົ່ານີ້ macro ພິເສດ pre-populate ເຖິງ 80% ຂອງພາລາມິເຕີທີ່ຈໍາເປັນອັດຕະໂນມັດ. ພວກເຂົາເຈົ້າກໍານົດຂອບເຂດຈໍາກັດ PID ພື້ນຖານ, ກໍານົດການປ້ອນຂໍ້ມູນແບບອະນາລັອກ, ແລະເປີດໃຊ້ຟັງຊັນນອນທັນທີ. ການໃຊ້ເຟີມແວສະເພາະແອັບພລິເຄຊັນຈະຫຼຸດເວລາການມອບໝາຍໄດ້ຢ່າງຫຼວງຫຼາຍ. ມັນກໍາຈັດຂະບວນການທີ່ຫນ້າເບື່ອຂອງການອ້າງອີງຂ້າມຫຼາຍຮ້ອຍຕົວກໍານົດການທົ່ວໄປ. ໄດທີ່ມີຈຸດປະສົງທົ່ວໄປຮຽກຮ້ອງໃຫ້ມີການຂຽນໂປລແກລມຄູ່ມືຢ່າງກວ້າງຂວາງ, ເຊິ່ງເພີ່ມຄວາມເປັນໄປໄດ້ຂອງຄວາມຜິດພາດຂອງມະນຸດ.
ການຄັດເລືອກທີ່ອຸທິດຕົນ vector ຄວາມຖີ່ inverter ປັບປຸງປະສິດທິພາບຂອງລະບົບຢ່າງຫຼວງຫຼາຍ. ການຄວບຄຸມ Volts/Hertz ພື້ນຖານ (V/F) ຕໍ່ສູ້ກັບຄວາມໄວຂອງມໍເຕີຕໍ່າ. ຂັບ V/F ມັກຈະຢຸດ ຫຼືສະດຸດເມື່ອເຮັດວຽກໃກ້ກັບເກນນອນ. ໃນທາງກົງກັນຂ້າມ, ການຄວບຄຸມ vectorless sensor ສະຫນອງການຕອບສະຫນອງ torque ດີກວ່າໃນທົ່ວລະດັບຄວາມໄວທັງຫມົດ. ມັນຮັບປະກັນວ່າປັ໊ມສາມາດເອົາຊະນະ inertia static ເບື້ອງຕົ້ນໄດ້ຢ່າງລຽບງ່າຍ. ຍິ່ງໄປກວ່ານັ້ນ, ການຄວບຄຸມ vector ຮັກສາສະຖຽນລະພາບການຫມຸນຢ່າງແທ້ຈິງຢູ່ໃນຄວາມຖີ່ຕ່ໍາຫຼາຍ. ຄວາມໝັ້ນຄົງນີ້ປ້ອງກັນການຢຸດກ່ອນທີ່ໂມງຈັບເວລານອນຈະເຮັດວຽກຢ່າງເຕັມທີ່.
ໄດທີ່ທ່ານເລືອກຈະຕ້ອງເປັນການປ້ອງກັນຕົ້ນຕໍສໍາລັບປັ໊ມຂອງທ່ານ. ໃຫ້ແນ່ໃຈວ່າຕົວແບບທີ່ເລືອກປະກອບມີຄຸນສົມບັດປ້ອງກັນໃນຕົວທີ່ແຂງແຮງ. ການປ້ອງກັນທີ່ຈຳເປັນລວມມີການກວດພົບປ້ຳແຫ້ງ, ເຊິ່ງເຮັດໃຫ້ມໍເຕີຢຸດຖ້ານ້ຳແຫຼ່ງຫາຍໄປ. ສັນຍານເຕືອນຄວາມດັນສູງແລະຕ່ໍາເຕືອນຜູ້ປະຕິບັດການທໍ່ແຕກຫຼືການອຸດຕັນ. ການກວດຫາທໍ່ທີ່ແຕກຫັກແບບພິເສດຈະປິດລະບົບຖ້າຄວາມກົດດັນຫຼຸດລົງຢ່າງໄວວາເຖິງວ່າຈະມີຄວາມໄວຂອງມໍເຕີສູງສຸດ. ການມີຄຸນສົມບັດເຫຼົ່ານີ້ສ້າງຂຶ້ນໂດຍກົງໃນໄດຈະກໍາຈັດຄວາມຕ້ອງການສໍາລັບ PLC ພາຍນອກທີ່ສັບສົນ.
ການກະກຽມຢ່າງລະອຽດຮັບປະກັນການຍົກລະດັບຮາດແວທີ່ປະສົບຜົນສໍາເລັດ. ທ່ານຄວນກວດສອບຂໍ້ມູນສະເພາະຂອງມໍເຕີປັ໊ມປັດຈຸບັນຂອງເຈົ້າທັນທີ. ບັນທຶກການໂຫຼດເຕັມ, ແຮງດັນ, ແລະສະພາບແວດລ້ອມການເຮັດວຽກທີ່ຄາດໄວ້. ກໍານົດຄວາມຕ້ອງການການຈັດອັນດັບ IP ທີ່ຈໍາເປັນໂດຍອີງໃສ່ຝຸ່ນແລະຄວາມຊຸ່ມຊື່ນ. ນອກຈາກນັ້ນ, ກວດເບິ່ງປະເພດ transducer ທີ່ມີຢູ່ແລ້ວຂອງທ່ານເພື່ອຮັບປະກັນຄວາມເຂົ້າກັນໄດ້. ການຮວບຮວມລາຍລະອຽດສະເພາະເຫຼົ່ານີ້ກ່ອນທີ່ຈະສຳເລັດການຊື້ຈະປ້ອງກັນການຊັກຊ້າໃນການເຊື່ອມໂຍງຄ່າໃຊ້ຈ່າຍ.
ການສູບຄວາມກົດດັນຄົງທີ່ຄົງທີ່ຍັງຄົງເປັນຈຸດຕັດກັນຢ່າງລະມັດລະວັງຂອງການເລືອກຮາດແວທີ່ຖືກຕ້ອງແລະການປັບຕົວພາລາມິເຕີທີ່ມີລະບຽບວິໄນ. ການບໍ່ສົນໃຈນະໂຍບາຍດ້ານຂອງລະບົບນໍາໄປສູ່ຄວາມລົ້ມເຫຼວຂອງກົນຈັກໂດຍກົງແລະພະລັງງານທີ່ເສຍໄປ. ການປະຕິບັດການປັບຕົວ PID ທີ່ຊັດເຈນຢ່າງສົມບູນກໍາຈັດການລ່າສັດຄວາມກົດດັນທີ່ຜິດພາດ. ການປັບຂະໜາດເຊັນເຊີທີ່ເໝາະສົມເຮັດໃຫ້ແນ່ໃຈວ່າໄດຣຟ໌ຂອງທ່ານຮູ້ສະຖານະຂອງລະບົບທີ່ແທ້ຈິງສະເໝີ.
ການປັບແຕ່ງຟັງຊັນການນອນ ແລະ ການຕື່ນຂອງທ່ານໃຫ້ຜົນດີໃນການປະຕິບັດງານທີ່ວັດແທກໄດ້. ທ່ານຈະປະສົບກັບການຫຼຸດລົງການໂທບໍາລຸງຮັກສາ, ອາຍຸອຸປະກອນທີ່ຂະຫຍາຍອອກຢ່າງຫຼວງຫຼາຍ, ແລະໃບບິນຄ່າສາທາລະນູປະໂພກທີ່ສາມາດຄາດເດົາໄດ້. ພວກເຮົາຂໍແນະນໍາໃຫ້ປຶກສາວິສະວະກອນແອັບພລິເຄຊັນເພື່ອທົບທວນຄືນສະຖາປັດຕະຍະກໍາລະບົບທີ່ມີຢູ່ຂອງທ່ານ. ການປະຕິບັດໃນມື້ນີ້ປ້ອງກັນຄວາມລົ້ມເຫຼວຂອງທໍ່ໄພພິບັດແລະຮັບປະກັນຄວາມຫນ້າເຊື່ອຖືໃນການດໍາເນີນງານຂອງທ່ານສໍາລັບປີຂ້າງຫນ້າ.
A: ໂດຍປົກກະຕິການລ່າສັດຈະເກີດຂຶ້ນເມື່ອອັດຕາສ່ວນ (P) ເພີ່ມຂຶ້ນສູງເກີນໄປ. ລະບົບ reacts ຮຸກຮານເກີນໄປທີ່ຈະຫຼຸດລົງຄວາມກົດດັນເລັກນ້ອຍ. ນອກຈາກນັ້ນ, ຖ້າເວລາ Integral (I) ສັ້ນເກີນໄປ, ມັນຈະບໍ່ເຮັດໃຫ້ການຕອບສະຫນອງກ້ຽງ. ສິ່ງລົບກວນໄຟຟ້າໃນສາຍຕິຊົມຂອງເຊັນເຊີຍັງສາມາດເຮັດໃຫ້ເກີດການອ່ານທີ່ຜິດພາດ, ບັງຄັບໃຫ້ໄດປັບຄວາມໄວຢ່າງຕໍ່ເນື່ອງ.
A: ປັ໊ມ booster ມາດຕະຖານສະເຫມີຕ້ອງການການຄວບຄຸມ PID ໂດຍກົງ. ໃນການຕັ້ງຄ່າໂດຍກົງ, ຖ້າຄວາມກົດດັນທີ່ວັດແທກໄດ້ຫຼຸດລົງຕໍ່າກວ່າຈຸດທີ່ກໍານົດໄວ້, ຄວາມໄວຂອງມໍເຕີຈະເພີ່ມຂຶ້ນເພື່ອຊົດເຊີຍ. PID ການສະແດງຜົນແບບປີ້ນກັບກັນໂດຍທົ່ວໄປແມ່ນສະຫງວນໄວ້ສໍາລັບ tower cooling ສະເພາະຫຼືຄໍາຮ້ອງສະຫມັກການແຕ້ມລະດັບ.
A: ແມ່ນແລ້ວ, ທ່ານສາມາດນໍາໃຊ້ການຈັດລໍາດັບ multi-pump (cascading). ໄດຣຟ໌ຫນຶ່ງຄວບຄຸມຄວາມໄວຂອງປັ໊ມນໍາໃນຂະນະທີ່ປະຕິບັດການຕິດຕໍ່ສະຫມໍ່າສະເຫມີເພື່ອເປີດຫຼືປິດປັ໊ມເສີມໃນທົ່ວສາຍ. ຢ່າງໃດກໍ່ຕາມ, ການຕິດຕັ້ງສະເພາະນີ້ຕ້ອງການໄດທີ່ມີເຟີມແວຄວບຄຸມປັ໊ມຂັ້ນສູງແລະຜົນຜະລິດ relay ໃນຕົວ.
A: ປະຕິບັດການທົດສອບຫົວຕາຍພາກປະຕິບັດ. ຄ່ອຍໆປິດວາວໄຫຼຕົ້ນຕໍຢ່າງສົມບູນໃນຂະນະທີ່ຕິດຕາມຄວາມຖີ່ຂອງມໍເຕີແລະຄວາມກົດດັນຂອງທໍ່. ຄວາມຖີ່ທີ່ແນ່ນອນທີ່ຕ້ອງການເພື່ອຮັກສາຄວາມກົດດັນເປົ້າຫມາຍຂອງທ່ານຢູ່ທີ່ສູນການໄຫຼແມ່ນຈຸດຕາຍຫົວຂອງທ່ານ. ຕັ້ງຄວາມຖີ່ຂອງການນອນພື້ນຖານຂອງທ່ານ 1 ຫາ 2 Hz ຂ້າງເທິງຄ່ານີ້.


