
مناظر: 0 مصنف: سائٹ ایڈیٹر اشاعت کا وقت: 2026-10-08 اصل: سائٹ


پمپنگ نیٹ ورک میں ڈرائیو کو ضم کرنا آپ کے سفر کا صرف آغاز ہے۔ انتہائی متغیر مانگ کے منحنی خطوط پر مستحکم پانی کے دباؤ کو برقرار رکھنا مکمل طور پر پیرامیٹر کی درست ترتیب پر منحصر ہے۔ آپریشنل حقیقت مسلسل استحکام کا مطالبہ کرتی ہے، قطع نظر اس کے کہ والوز کتنی بار کھلتے یا بند ہوتے ہیں۔ غلط کنفیگریشن کے سنگین نتائج برآمد ہوتے ہیں۔ غلط ترتیب والے پیرامیٹرز اکثر تباہ کن پائپ پھٹنے، نقصان دہ کاویٹیشن، اور وقت سے پہلے موٹر کی ناکامی کا باعث بنتے ہیں۔
مزید برآں، لاپرواہ سیٹ اپ ضائع ہونے والی توانائی اور بار بار دیکھ بھال کے چکروں کے ذریعے یوٹیلیٹی بلوں میں اضافہ کرتے ہیں۔ آپ اپنے سسٹم کو فیکٹری ڈیفالٹ سیٹنگز پر چلنے کے متحمل نہیں ہو سکتے۔ یہ حتمی گائیڈ آپ کو اپنے سینسرز، سسٹم سیٹ پوائنٹس، اور نیند کے اہم افعال کو ترتیب دینے کے طریقے کے بارے میں بتائے گا۔ آپ غیر ضروری پمپ پہننے سے بچنے اور مایوس کن دباؤ کے دوغلوں کو مکمل طور پر ختم کرنے کے لیے ثابت شدہ تکنیک سیکھیں گے۔
ہم آپ کی توانائی کی کارکردگی کو بہتر بنانے کے لیے قابل عمل حکمت عملی فراہم کریں گے۔ ان رہنما خطوط پر عمل کرنا یقینی بناتا ہے کہ آپ کا مستقل دباؤ کا نظام بے عیب چلتا ہے۔ محتاط انشانکن بالآخر طویل مدتی بھروسے کو زیادہ سے زیادہ کرتا ہے اور آپ کے اہم بنیادی ڈھانچے کی حفاظت کرتا ہے۔
مستقل دباؤ والے نظام کی تاثیر کا انحصار PID کنٹرول الگورتھم کو درست طریقے سے نظام کی حرکیات سے مماثل بنانے پر ہے۔
سینسر اسکیلنگ اور کلین فیڈ بیک سگنلز (عام طور پر 4-20mA) مستحکم سیٹ پوائنٹ ٹریکنگ کے لیے غیر گفت و شنید شرط ہیں۔
مناسب طریقے سے ترتیب شدہ نیند اور جاگنے کے پیرامیٹرز کم ڈیمانڈ یا زیرو فلو پیریڈز کے دوران مکینیکل لباس کو کافی حد تک کم کرتے ہیں۔
ایک وقف شدہ ویکٹر فریکوئنسی انورٹر کا انتخاب ضروری کم رفتار ٹارک کنٹرول اور بلٹ ان پمپ میکرو فراہم کرتا ہے۔
غلط طریقے سے بنائے گئے کنٹرولز بہت زیادہ مکینیکل تناؤ پیدا کرتے ہیں۔ تیز رفتار سٹارٹ اور سٹاپ سائیکل وقت کے ساتھ ساتھ موٹر موصلیت کو تباہ کر دیتے ہیں۔ یہ سخت تبدیلیاں اندرونی رابطہ کاروں کو بری طرح نیچا کرتی ہیں۔ مزید برآں، پمپ امپیلر مسلسل اچانک طاقت کی تبدیلیوں سے جسمانی تنزلی کا شکار ہوتے ہیں۔ میکانی لباس تیزی سے تیز ہو جاتا ہے جب سسٹم شارٹ سائیکل۔ آپ کو وقت سے پہلے سامان کی خرابی اور مہنگی ہنگامی مرمت کا سامنا کرنا پڑتا ہے۔ ان چکروں کو مستحکم کرنا آپ کے ہارڈ ویئر کو محفوظ رکھتا ہے اور اس کی آپریشنل عمر کو بڑھاتا ہے۔
جارحانہ پیرامیٹر کی ترتیبات سسٹم کو مسلسل زیادہ معاوضہ دینے پر مجبور کرتی ہیں۔ پمپ ٹارگٹ پریشر کو اوور شوٹ کرتا ہے، پھر تیزی سے اسے نیچے کرتا ہے۔ انجینئرز اس بے ترتیب رویے کو 'شکار' کہتے ہیں۔ یہ مسلسل دوغلا پن آپ کے پائپنگ نیٹ ورک پر شدید دباؤ میں عدم استحکام پیدا کرتا ہے۔ صارفین کو پانی کی ترسیل میں اتار چڑھاؤ کا سامنا کرنا پڑتا ہے، جس سے فوری شکایات ہوتی ہیں۔ زیادہ خطرناک طور پر، شکار کی وجہ سے پائپ کی شدید تھکاوٹ ہوتی ہے۔ چکراتی تناؤ جوڑوں کو توڑ دیتا ہے اور وقت کے ساتھ ساتھ کمزور مہروں کو پھٹ دیتا ہے۔
نیند کے افعال کو صحیح طریقے سے ترتیب دینے میں ناکامی آپ کے بجٹ کو ختم کرتی ہے۔ بند والو کے خلاف کم از کم فریکوئنسی پر پمپ چلانے سے اہم توانائی ضائع ہوتی ہے۔ موٹر مسلسل گھومتی ہے لیکن صفر بہاؤ پیدا کرتی ہے۔ یہ منظر برقی طاقت کو براہ راست بیکار گرمی میں بدل دیتا ہے۔ غلط کنفیگرڈ کنٹرولز توانائی کی بچت کے اہم مواقع کو نظرانداز کرتے ہیں۔ سخت صفر بہاؤ کا پتہ لگانے کو فعال کرنا اس مالیاتی نکاسی کو مکمل طور پر روکتا ہے۔ آپ موٹر کو تھرمل نقصان سے بچاتے ہوئے افادیت کے اخراجات کو بہتر بناتے ہیں۔
عام پمپ کنٹرول فیلور موڈز
ناکامی موڈ |
بنیادی وجہ |
آپریشنل اثر |
|---|---|---|
مختصر سائیکلنگ |
تنگ ویک/نیند کے بینڈ |
کونٹیکٹر برن آؤٹ، موٹر پہننا |
شکار کرنا |
جارحانہ ٹیوننگ پیرامیٹرز |
پائپ تھکاوٹ، غیر مستحکم ترسیل |
زیادہ گرم ہونا |
مردہ سر کے خلاف دوڑنا |
تھرمل ٹرپنگ، ضائع شدہ بجلی |
مناسب طریقے سے ٹیوننگ PID کنٹرول الگورتھم اس بات کی ضمانت دیتا ہے کہ آپ کا پمپ درست جواب دیتا ہے۔ متناسب (P) فائدہ دباؤ میں کمی پر فوری رد عمل کی رفتار کا حکم دیتا ہے۔ جب دباؤ گرتا ہے، P-gain اس بات کا تعین کرتا ہے کہ موٹر کتنی جارحانہ طور پر تیز ہوتی ہے۔ ہائی پی گین ایک بڑے پیمانے پر رفتار کو فروغ دیتا ہے۔ تاہم، اس قدر کو بہت زیادہ مقرر کرنے سے نفاذ کے شدید خطرات لاحق ہوتے ہیں۔ نظام معمولی تبدیلیوں پر پرتشدد ردعمل ظاہر کرتا ہے۔ یہ جارحانہ ردعمل بڑے پیمانے پر دباؤ میں اضافے کا سبب بنتا ہے اور نیچے کی طرف آنے والے آلات کو نقصان پہنچاتا ہے۔
انٹیگرل (I) وقت متناسب جواب کے بعد باقی رہ جانے والی مستحکم حالت کی خرابی کو دور کرتا ہے۔ یہ دھیرے دھیرے پمپ کی رفتار کو دھکیلتا ہے جب تک کہ یہ درست ہدف کے سیٹ پوائنٹ سے میل نہیں کھاتا۔ ایک مناسب طریقے سے سیٹ آئی ٹائم سسٹم کے ردعمل کو خوبصورتی سے ہموار کرتا ہے۔ پانی کے سست نظاموں کے لیے، لمبا I-time عموماً محفوظ ہوتا ہے۔ آہستہ انضمام بے ترتیب رفتار تبدیلیوں کو روکتا ہے۔ یہ جسمانی پانی کے بہاؤ کو الیکٹرانک کمانڈ کو پکڑنے کا وقت دیتا ہے۔ یہ جان بوجھ کر پیسنگ مکمل طور پر مستقل دولن کو روکتی ہے۔
مشتق (D) فنکشن تبدیلی کی شرح پر سختی سے رد عمل ظاہر کرتا ہے۔ پانی کی تقسیم میں، دباؤ کی تبدیلیاں تیزی سے اور بے قاعدگی سے ہوتی ہیں۔ ڈی ٹرم کو چالو کرنا اکثر سسٹم کے شور کو بڑھا دیتا ہے۔ یہ وسیع ردعمل تباہ کن واٹر ہتھوڑے کے واقعات کو متحرک کرتا ہے۔ والو کی اچانک بندش سے پائپوں کے ذریعے جھٹکے کی لہریں آتی ہیں۔ ڈی ٹرم ان شاک ویوز کو بڑے پیمانے پر مانگ کی تبدیلیوں کے طور پر غلط تشریح کرتی ہے۔ ہم سختی سے مشورہ دیتے ہیں کہ زیادہ تر مستقل دباؤ والے ایپلی کیشنز کے لیے ڈیریویٹیو پیرامیٹر کو صفر پر چھوڑ دیں۔
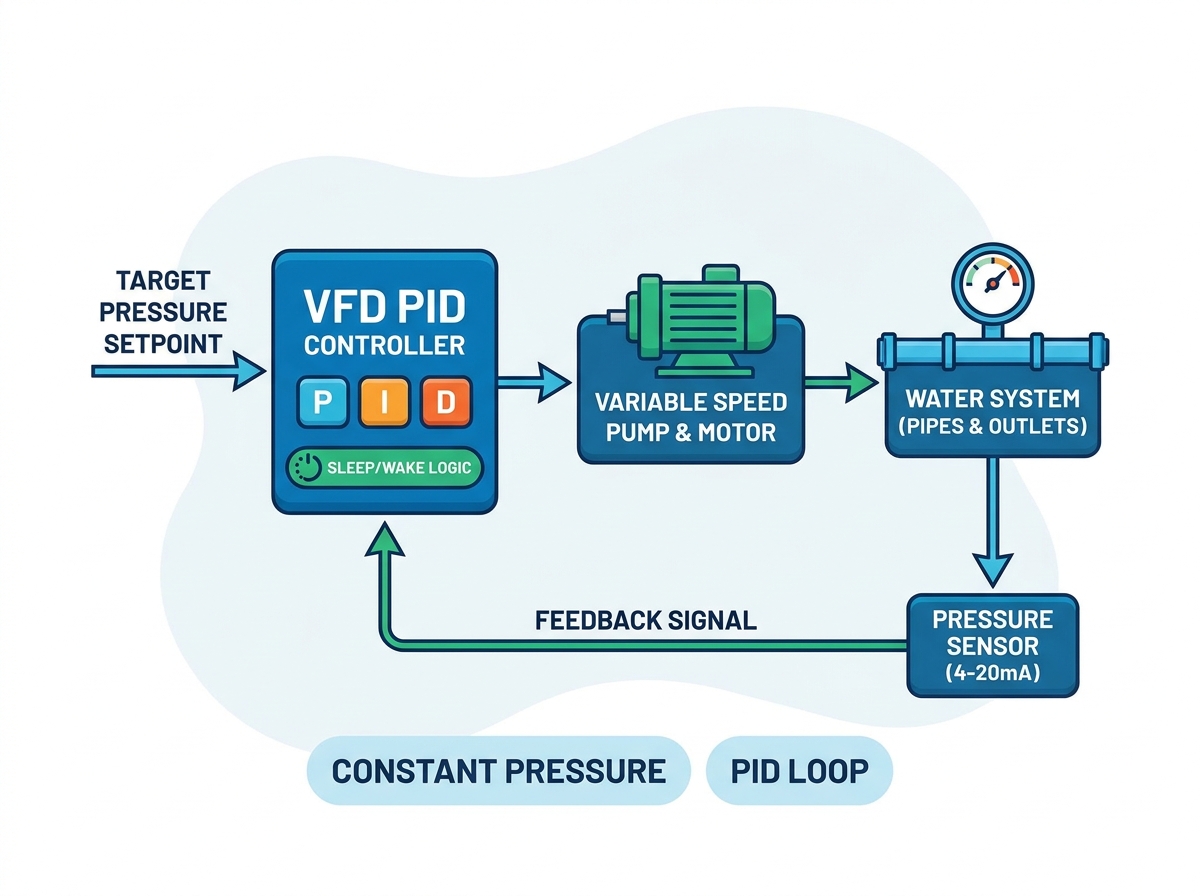
درست سینسر کا انتخاب قابل اعتماد ڈیٹا کی ترسیل کو یقینی بناتا ہے۔ ہم ہمیشہ صنعتی ماحول کے لیے 0-10V سے زیادہ 4-20mA ٹرانسڈیوسرز کی تجویز کرتے ہیں۔ کرنٹ پر مبنی سگنلز طویل کیبل رن کے دوران اعلیٰ شور سے استثنیٰ پیش کرتے ہیں۔ وولٹیج سگنلز فاصلوں پر کم ہو جاتے ہیں، جس کی وجہ سے غلط تاثرات ہوتے ہیں۔ وائرنگ کی مناسب تکنیکیں بھی اتنی ہی اہم ہیں۔ برقی مقناطیسی مداخلت کو روکنے کے لیے آپ کو اعلیٰ معیار کی شیلڈ کیبلز کا استعمال کرنا چاہیے۔ شیلڈ کو ہمیشہ پر گراؤنڈ کریں۔ فریکوئنسی انورٹر سائیڈ۔ صرف دونوں سروں کو گراؤنڈ کرنے سے گراؤنڈ لوپ بنتے ہیں، جو سینسر سگنل کو مکمل طور پر خراب کر دیتے ہیں۔
آپ کی ڈرائیو مکمل طور پر درست ریاضیاتی اسکیلنگ پر منحصر ہے۔ ٹرانسڈیوسر کی جسمانی پیمائش کی حد کو اندرونی پیمانہ کے پیرامیٹرز کے ساتھ بالکل سیدھ میں لانا چاہیے۔ ان ضروری سیٹ اپ اقدامات پر غور کریں:
ٹرانسڈیوسر کی زیادہ سے زیادہ درجہ بندی کی شناخت کریں (مثال کے طور پر، 0-10 بار)۔
بالکل 0 بار کی نمائندگی کرنے کے لیے ڈرائیو کی کم از کم فیڈ بیک ویلیو سیٹ کریں۔
ڈرائیو کی زیادہ سے زیادہ فیڈ بیک ویلیو کو بالکل 10 بار کی نمائندگی کرنے کے لیے سیٹ کریں۔
اس بات کی تصدیق کریں کہ ظاہر شدہ دباؤ جسمانی مکینیکل گیج سے میل کھاتا ہے۔
یہاں مماثلت خطرناک ہے۔ یہ ڈرائیوز کے ہدف کے دباؤ تک پہنچنے میں ناکام ہونے کی سب سے عام وجہ کی نمائندگی کرتا ہے۔ اس کے برعکس، غلط طریقے سے اسکیلنگ جارحانہ، خطرناک حد سے زیادہ شوٹنگ کا سبب بن سکتی ہے۔
ایک حقیقت پسندانہ ہدف کے دباؤ کو ترتیب دینے کے لیے آپ کے جسمانی نیٹ ورک کی محتاط تشخیص کی ضرورت ہوتی ہے۔ سسٹم کی صلاحیت کو زیادہ سے زیادہ کرنے کے لیے کبھی بھی ڈیفالٹ نہ کریں۔ اس کے بجائے، سب سے زیادہ ڈیلیوری پوائنٹ پر اصل مانگ کا حساب لگائیں۔ پھر، پورے پائپنگ نیٹ ورک میں متحرک رگڑ کے نقصانات کو گھٹائیں۔ یہ شمار شدہ اعداد و شمار آپ کے حقیقی مطلوبہ سیٹ پوائنٹ کی نمائندگی کرتا ہے۔ سسٹم پر زیادہ دباؤ پلمبنگ فکسچر پر ضرورت سے زیادہ پہننے کا سبب بنتا ہے۔ یہ پمپ کو ضرورت سے زیادہ محنت کرنے پر بھی مجبور کرتا ہے۔ ایک حقیقت پسندانہ سیٹ پوائنٹ قابل اعتماد ترسیل اور طویل مدتی میکانکی صحت کو متوازن رکھتا ہے۔
نیند کی فریکوئنسی کی حد اس بات کا تعین کرتی ہے کہ صفر کی طلب کے دوران ڈرائیو کب بند ہو جاتی ہے۔ سب سے پہلے، آپ کو 'ڈیڈ ہیڈ' فریکوئنسی تلاش کرنی ہوگی۔ یہ عین ہرٹز کی سطح ہے جہاں پمپ گھومتا ہے لیکن صفر بہاؤ پیدا کرتا ہے۔ اسے تلاش کرنے کے لیے، مین ڈسچارج والو کو آہستہ آہستہ بند کریں۔ پریشر گیج اور موٹر کی رفتار دیکھیں۔ صفر بہاؤ پر ہدف کے دباؤ کو برقرار رکھنے کے لیے درکار فریکوئنسی کو نوٹ کریں۔ آپ کی نیند کی آخری فریکوئنسی اس ڈیڈ ہیڈ پوائنٹ کے اوپر تقریباً 1-2 ہرٹز بیٹھنی چاہیے۔ یہ مطالبہ ختم ہونے پر فوری بند کو یقینی بناتا ہے۔
مناسب طریقے سے ترتیب دیا گیا نیند میں تاخیر کا ٹائمر پریشان کن ٹرپنگ کو روکتا ہے۔ پانی کے نظام میں اکثر وقتی، معمولی دباؤ کے اتار چڑھاؤ کا سامنا ہوتا ہے۔ ٹوائلٹ فلشنگ یا تھوڑے سے نل کھلنے سے لائن پریشر میں چھوٹے قطرے آتے ہیں۔ اگر ڈرائیو صفر بہاؤ پر فوری رد عمل ظاہر کرتی ہے، تو یہ وقت سے پہلے بند ہو جائے گی۔ آپ کو 10 سے 30 سیکنڈ کے درمیان تاخیر کا ٹائمر ترتیب دینا چاہیے۔ ڈرائیو صرف اس صورت میں سلیپ موڈ میں داخل ہوگی جب صفر کا بہاؤ اس تاخیر کے بعد برقرار رہے۔ یہ اسٹیبلائزیشن بفر غیر ضروری آن/آف سائیکلوں کو بہت حد تک کم کرتا ہے۔
جاگنے کا انحراف آپ کے دوبارہ شروع کرنے کی حد کو قائم کرتا ہے۔ یہ پیرامیٹر ڈرائیو کو بالکل بتاتا ہے کہ کب جاگنا ہے۔ مثال کے طور پر، اگر آپ کا ہدف 5.0 بار ہے، تو آپ 0.5 بار کا انحراف سیٹ کر سکتے ہیں۔ پمپ اس وقت تک سوئے گا جب تک کہ سسٹم کا دباؤ 4.5 بار تک نہ گر جائے۔ آپ کو یہاں ایک الگ آپریشنل ٹریڈ آف کا سامنا ہے۔ ایک سخت جاگنے کی سطح سخت نظام کے دباؤ کو برقرار رکھتی ہے لیکن شروع/اسٹاپ فریکوئنسی میں زبردست اضافہ کرتی ہے۔ ایک وسیع خلا توانائی کی بچت کرتا ہے اور لباس کو کم کرتا ہے لیکن پمپ کے اندر جانے سے پہلے دباؤ میں نمایاں کمی کا سبب بنتا ہے۔
ویک اپ کی حکمت عملی کا موازنہ
انحراف کی ترتیب |
پریشر استحکام |
توانائی کی کارکردگی |
بہترین ایپلیکیشن استعمال کیس |
|---|---|---|---|
سخت (<0.2 بار) |
انتہائی اعلیٰ |
کم (بار بار شروع ہونے والا) |
اہم صنعتی عمل |
اعتدال پسند (0.5 بار) |
قابل قبول |
اچھا |
کمرشل HVAC/پلمبنگ |
چوڑا (> 1.0 بار) |
قابل توجہ اتار چڑھاؤ |
بہترین |
زرعی آبپاشی کے نظام |
جدید پمپنگ تنصیبات خصوصی فرم ویئر سے بڑے پیمانے پر فائدہ اٹھاتی ہیں۔ آلات کا جائزہ لیتے وقت، مخصوص 'PID/واٹر سپلائی' میکرو کی خاصیت والی ڈرائیوز کو تلاش کریں۔ یہ خصوصی میکرو خود بخود ضروری پیرامیٹرز کے 80% تک پہلے سے آباد ہوتے ہیں۔ وہ بیس لائن پی آئی ڈی کی حدود کو ترتیب دیتے ہیں، اینالاگ ان پٹ تفویض کرتے ہیں، اور نیند کے افعال کو فوری طور پر فعال کرتے ہیں۔ ایپلیکیشن مخصوص فرم ویئر کا استعمال کمیشننگ کے وقت کو کافی حد تک کم کرتا ہے۔ یہ سینکڑوں عام پیرامیٹرز کو کراس ریفرنس کرنے کے تکلیف دہ عمل کو ختم کرتا ہے۔ عام مقصد کی ڈرائیوز کو وسیع دستی پروگرامنگ کی ضرورت ہوتی ہے، جس سے انسانی غلطی کا امکان بڑھ جاتا ہے۔
ایک سرشار کا انتخاب ویکٹر فریکوئنسی انورٹر سسٹم کی کارکردگی کو تیزی سے بہتر بناتا ہے۔ بنیادی وولٹ/ہرٹز (V/F) کنٹرول کم موٹر کی رفتار پر جدوجہد کرتا ہے۔ نیند کی دہلیز کے قریب کام کرتے وقت V/F ڈرائیوز اکثر رک جاتی ہیں یا ہکلاتی ہیں۔ اس کے برعکس، بغیر سینسر ویکٹر کنٹرول پوری رفتار کی حد میں بہترین ٹارک ردعمل فراہم کرتا ہے۔ یہ یقینی بناتا ہے کہ پمپ ابتدائی جامد جڑتا پر آسانی سے قابو پا سکتا ہے۔ مزید برآں، ویکٹر کنٹرول انتہائی کم تعدد پر مطلق گردشی استحکام کو برقرار رکھتا ہے۔ یہ استحکام نیند کا ٹائمر مکمل طور پر مشغول ہونے سے پہلے رکنے سے روکتا ہے۔
آپ کی منتخب کردہ ڈرائیو کو آپ کے پمپ کے لیے بنیادی دفاع کے طور پر کام کرنا چاہیے۔ یقینی بنائیں کہ منتخب کردہ ماڈل میں مضبوط بلٹ ان حفاظتی خصوصیات شامل ہیں۔ ضروری تحفظات میں خشک پمپ کا پتہ لگانا شامل ہے، جو پانی کے منبع غائب ہونے پر موٹر کو روکتا ہے۔ ہائی اور کم پریشر کے الارم آپریٹرز کو پائپ پھٹنے یا رکاوٹوں سے آگاہ کرتے ہیں۔ اگر موٹر کی زیادہ سے زیادہ رفتار کے باوجود دباؤ تیزی سے گرتا ہے تو ایڈوانسڈ ٹوٹے ہوئے پائپ کا پتہ لگانے سے سسٹم بند ہوجاتا ہے۔ ان خصوصیات کو براہ راست ڈرائیو میں شامل کرنے سے پیچیدہ بیرونی PLCs کی ضرورت ختم ہو جاتی ہے۔
مکمل تیاری ایک کامیاب ہارڈویئر اپ گریڈ کو یقینی بناتی ہے۔ آپ کو فوری طور پر اپنے موجودہ پمپ موٹر کی خصوصیات کا آڈٹ کرنا چاہیے۔ فل لوڈ ایم پی ایس، وولٹیج، اور متوقع آپریٹنگ ماحول کی دستاویز کریں۔ دھول اور نمی کی نمائش کی بنیاد پر ضروری IP درجہ بندی کے تقاضوں کا تعین کریں۔ مزید برآں، مطابقت کی ضمانت کے لیے اپنے موجودہ ٹرانس ڈوسر کی اقسام کا معائنہ کریں۔ خریداری کو حتمی شکل دینے سے پہلے ان مخصوص تفصیلات کو جمع کرنا مہنگے انضمام میں تاخیر کو روکتا ہے۔
مستحکم مستقل دباؤ پمپنگ صحیح ہارڈ ویئر کے انتخاب اور نظم و ضبط پیرامیٹر ٹیوننگ کا ایک محتاط تقطیع ہے۔ نظام کی حرکیات کو نظر انداز کرنے سے براہ راست مکینیکل ناکامی اور توانائی ضائع ہوتی ہے۔ درست پی آئی ڈی ایڈجسٹمنٹ کو لاگو کرنے سے دباؤ کا شکار مکمل طور پر ختم ہوجاتا ہے۔ مناسب سینسر اسکیلنگ یقینی بناتی ہے کہ آپ کی ڈرائیو ہمیشہ صحیح نظام کی حالت کو جانتی ہے۔
آپ کی نیند اور جاگنے کے افعال کو بہتر بنانے سے قابل پیمائش آپریشنل فوائد حاصل ہوتے ہیں۔ آپ کو دیکھ بھال کی کم کالوں، آلات کی زندگی میں بہت زیادہ توسیع، اور قابل پیشن گوئی یوٹیلیٹی بلوں کا تجربہ ہوگا۔ ہم اپنے موجودہ سسٹم کے فن تعمیر کا جائزہ لینے کے لیے کسی ایپلیکیشن انجینئر سے مشورہ کرنے کی انتہائی سفارش کرتے ہیں۔ آج کارروائی کرنا پائپ کی تباہ کن ناکامیوں کو روکتا ہے اور آنے والے سالوں کے لیے آپ کی آپریشنل بھروسے کو محفوظ بناتا ہے۔
A: شکار عام طور پر اس وقت ہوتا ہے جب متناسب (P) فائدہ بہت زیادہ سیٹ کیا جاتا ہے۔ نظام دباؤ کی معمولی کمی پر بہت جارحانہ ردعمل ظاہر کرتا ہے۔ مزید برآں، اگر انٹیگرل (I) کا وقت بہت کم ہے، تو یہ جواب کو ہموار کرنے میں ناکام رہتا ہے۔ سینسر فیڈ بیک لائن پر برقی شور بھی بے ترتیب ریڈنگ کا سبب بن سکتا ہے، جو ڈرائیو کو مسلسل رفتار کو ایڈجسٹ کرنے پر مجبور کرتا ہے۔
A: معیاری بوسٹر پمپوں کو ہمیشہ ڈائریکٹ ایکٹنگ PID کنٹرول کی ضرورت ہوتی ہے۔ ڈائریکٹ ایکٹنگ کنفیگریشن میں، اگر ماپا ہوا پریشر سیٹ پوائنٹ سے نیچے گر جاتا ہے، تو اس کی تلافی کے لیے موٹر کی رفتار بڑھ جاتی ہے۔ ریورس ایکٹنگ PID عام طور پر مخصوص کولنگ ٹاور یا لیول ڈرا ڈاؤن ایپلی کیشنز کے لیے مخصوص ہے۔
A: جی ہاں، آپ ملٹی پمپ کی ترتیب (کاسکیڈنگ) استعمال کر سکتے ہیں۔ ایک ڈرائیو لیڈ پمپ کی رفتار کو کنٹرول کرتی ہے جبکہ اسٹیجنگ کنٹیکٹرز کو آپریٹ کرتی ہے تاکہ معاون پمپوں کو لائن میں آن یا آف کر سکے۔ تاہم، اس مخصوص سیٹ اپ کے لیے ایڈوانس پمپ کنٹرول فرم ویئر اور بلٹ ان ریلے آؤٹ پٹس سے لیس ڈرائیو کی ضرورت ہوتی ہے۔
A: ایک عملی ڈیڈ ہیڈ ٹیسٹ کروائیں۔ موٹر فریکوئنسی اور پائپ پریشر کی نگرانی کرتے ہوئے مین ڈسچارج والو کو آہستہ آہستہ مکمل طور پر بند کریں۔ صفر بہاؤ پر آپ کے ہدف کے دباؤ کو برقرار رکھنے کے لیے درکار عین تعدد آپ کا ڈیڈ ہیڈ پوائنٹ ہے۔ اپنی بنیادی نیند کی فریکوئنسی 1 سے 2 ہرٹز کو اس قدر سے اوپر سیٹ کریں۔


