
צפיות: 0 מחבר: עורך האתר זמן פרסום: 2026-10-08 מקור: אֲתַר


שילוב כונן ברשת שאיבה הוא רק ההתחלה של המסע שלך. שמירה על לחץ מים יציב על פני עקומות ביקוש משתנות ביותר מסתמכת לחלוטין על תצורת פרמטר מדויקת. המציאות המבצעית דורשת יציבות מתמשכת, ללא קשר לתדירות הפתיחה או הסגירה של שסתומים. לתצורות שגויות יש השלכות חמורות. פרמטרים שגויים מובילים לעתים קרובות להתפרצויות קטסטרופליות בצנרת, נזק לקוויטציה ולכשל מנוע מוקדם.
יתר על כן, הגדרות רשלניות מנפחות את חשבונות החשמל באמצעות אנרגיה מבוזבזת ומחזורי תחזוקה תכופים. אינך יכול להרשות לעצמך להשאיר את המערכת שלך פועלת על הגדרות ברירת המחדל של היצרן. המדריך הסופי הזה ידריך אותך בדיוק כיצד להגדיר את החיישנים, נקודות ההגדרה של המערכת ופונקציות השינה הקריטיות שלך. תלמדו טכניקות מוכחות למניעת שחיקת משאבה מיותרת ולביטול מוחלט של תנודות לחץ מתסכלות.
אנו נספק אסטרטגיות מעשיות כדי לייעל את יעילות האנרגיה שלך. הקפדה על הנחיות אלו מבטיחה שמערכת הלחץ הקבוע שלך פועלת ללא רבב. כיול קפדני בסופו של דבר ממקסם את האמינות לטווח ארוך ושומר על התשתית הקריטית שלך.
היעילות של מערכת בלחץ קבוע תלויה בכוונון מדויק של אלגוריתם בקרת ה-PID כך שיתאים לדינמיקה של המערכת.
שינוי קנה המידה של חיישנים ואותות משוב נקיים (בדרך כלל 4-20mA) הם תנאים מוקדמים שאינם ניתנים למשא ומתן למעקב יציב של נקודות קבע.
פרמטרי שינה וערות מוגדרים כהלכה מפחיתים באופן דרסטי את הבלאי המכני בתקופות עם דרישה נמוכה או אפס זרימה.
בחירה במהפך תדר וקטור ייעודי מספקת את בקרת המומנט הנחוצה במהירות נמוכה ופקודות מאקרו משאבה מובנות להפעלה יעילה.
בקרות מכווננות בצורה לא נכונה יוצרים לחץ מכני עצום. מחזורי התחלה ועצירה מהירים הורסים את בידוד המנוע לאורך זמן. מעברים קשים אלו פוגעים קשות במגעים פנימיים. יתר על כן, אימפלרים של משאבה סובלים מהידרדרות פיזית כתוצאה משינויי כוח פתאומיים מתמשכים. בלאי מכני מואץ באופן אקספוננציאלי כאשר מערכות קצרות מחזור. אתה מתמודד עם תקלות ציוד מוקדמות ותיקוני חירום יקרים. ייצוב מחזורים אלה שומר על החומרה שלך ומאריך את אורך החיים התפעולי שלה.
הגדרות פרמטר אגרסיביות מאלצות את המערכות לפצות יתר על המידה ללא הרף. המשאבה עוקפת את לחץ היעד, ואז יורדת ממנו במהירות. מהנדסים קוראים להתנהגות הבלתי יציבה הזו 'ציד'. תנודה מתמדת זו יוצרת אי יציבות לחץ חמורה על פני רשת הצנרת שלך. משתמשים חווים תנודות באספקת מים, מה שמעורר תלונות מיידיות. יותר מסוכן, ציד גורם לעייפות עזה בצינור. המאמץ המחזורי שבר מפרקים ופורץ אטמים פגיעים לאורך זמן.
כישלון בהגדרת פונקציות השינה כראוי פוגע בתקציב שלך. הפעלת משאבה בתדירות מינימלית כנגד שסתום סגור מבזבזת אנרגיה משמעותית. המנוע מסתובב ברציפות אך מייצר זרימה אפסית. תרחיש זה הופך כוח חשמלי ישירות לחום חסר תועלת. בקרות שתצורתן שגויה עוקפות הזדמנויות חיוניות לחיסכון באנרגיה. הפעלת זיהוי קפדני של אפס זרימה מונעת את הניקוז הכספי הזה לחלוטין. אתה מייעל את עלויות השירות תוך הגנה על המנוע מפני נזק תרמי.
מצבי כשל נפוצים של בקרת משאבה
מצב כשל |
סיבה ראשית |
השפעה תפעולית |
|---|---|---|
רכיבה קצרה על אופניים |
רצועות השכמה/שינה צרות |
שחיקת מגע, בלאי מנוע |
צַיִד |
פרמטרי כוונון אגרסיביים |
עייפות צינור, אספקה לא יציבה |
התחממות יתר |
ריצה נגד ראש מת |
מעידה תרמית, בזבוז כוח |
כוונון נכון של אלגוריתם בקרת PID מבטיח שהמשאבה שלך מגיבה במדויק. הרווח הפרופורציונלי (P) מכתיב את מהירות התגובה המיידית לירידת לחץ. כאשר הלחץ יורד, P-gain קובע באיזו אגרסיביות המנוע מאיץ. P-gain גבוה יוצר הגברת מהירות מסיבית. עם זאת, הגדרת ערך זה גבוה מדי מביאה לסיכוני יישום חמורים. המערכת מגיבה באלימות לשינויים קלים. תגובה אגרסיבית זו גורמת לעליות לחץ מסיביות ופוגעת בציוד במורד הזרם.
זמן אינטגרלי (I) מתייחס לשגיאה במצב יציב שנותרה לאחר התגובה היחסית. הוא דוחף לאט את מהירות המשאבה עד שתתאים לנקודת היעד המדויקת. I-time מוגדר כהלכה מחליק את תגובת המערכת בצורה יפה. עבור מערכות מים איטיות, זמן I-Time ארוך יותר הוא בדרך כלל בטוח יותר. אינטגרציה איטית יותר מונעת שינויי מהירות לא קבועים. זה נותן לזרימת המים הפיזית זמן להדביק את הפקודה האלקטרונית. קצב מכוון זה מונע לחלוטין תנודה מתמשכת.
הפונקציה הנגזרת (D) מגיבה אך ורק לקצב השינוי. בהפצת מים, שינויי לחץ מתרחשים במהירות ובאופן לא סדיר. הפעלת מונח D מגבירה לעתים קרובות את רעש המערכת. התגובה המוגברת הזו מעוררת אירועי פטיש מים הרסניים. סגירת שסתומים פתאומית שולחת גלי הלם דרך הצינורות. המונח D מפרש לא נכון את גלי ההלם הללו כשינויים מסיביים בביקוש. אנו ממליצים בחום להשאיר את הפרמטר הנגזרת באפס עבור רוב יישומי הלחץ הקבוע.
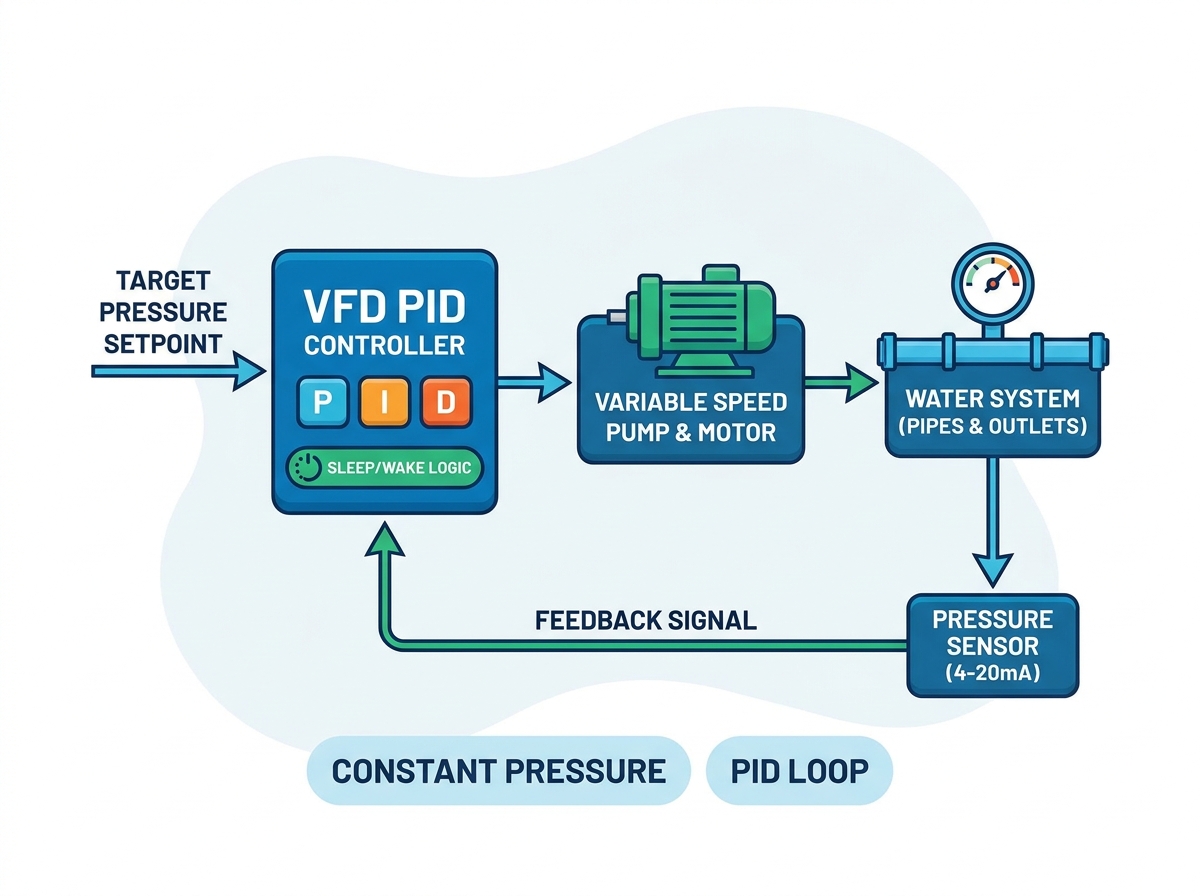
בחירת החיישן הנכון מבטיחה העברת נתונים אמינה. אנו תמיד ממליצים על מתמרים של 4-20mA על חלופות 0-10V עבור סביבות תעשייתיות. אותות מבוססי זרם מציעים חסינות רעש מעולה לאורך מסלולי כבלים ארוכים. אותות מתח מתכלים לאורך המרחק, וגורמים למשוב לא מדויק. טכניקות חיווט נכונות הן קריטיות באותה מידה. עליך להשתמש בכבלים ממוגנים באיכות גבוהה כדי לחסום הפרעות אלקטרומגנטיות. הארק תמיד את המגן ב- ממיר תדרים . רק בצד הארקה של שני הקצוות יוצרת לולאות הארקה, אשר משחיתות לחלוטין את אות החיישן.
הכונן שלך מסתמך לחלוטין על קנה מידה מתמטי מדויק. טווח המדידה הפיזי של המתמר חייב להתיישר בצורה מושלמת עם פרמטרי קנה המידה הפנימיים. שקול את שלבי ההגדרה החיוניים הבאים:
זהה את הדירוג המרבי של המתמר (למשל, 0-10 בר).
הגדר את ערך המשוב המינימלי של הכונן לייצג בדיוק 0 בר.
הגדר את ערך המשוב המרבי של הכונן לייצג בדיוק 10 בר.
ודא שהלחץ המוצג תואם למד מכני פיזי.
אי התאמה כאן היא מסוכנת. זה מייצג את הסיבה השכיחה ביותר לכך שכוננים לא מגיעים ללחץ היעד. לעומת זאת, שינוי קנה מידה לא מיושר יכול לגרום לקליעת יתר אגרסיבית ומסוכנת.
הגדרת לחץ יעד ריאלי דורשת הערכה מדוקדקת של הרשת הפיזית שלך. לעולם אל תשתמש בברירת מחדל למקסימום קיבולת המערכת. במקום זאת, חשב את הביקוש בפועל בנקודת האספקה הגבוהה ביותר. לאחר מכן, הפחת הפסדי חיכוך דינמיים על פני רשת הצנרת. נתון מחושב זה מייצג את נקודת ההגדרה הנדרשת האמיתית שלך. לחץ יתר על המערכת גורם לבלאי יתר של גופי האינסטלציה. זה גם מאלץ את המשאבה לעבוד קשה מהנדרש. נקודת קבע ריאלית מאזנת מסירה אמינה ובריאות מכנית לטווח ארוך.
סף תדר השינה קובע מתי הכונן נכבה במהלך אפס דרישה. ראשית, עליך למצוא את התדר של 'ראש מת'. זוהי רמת ההרץ המדויקת שבה המשאבה מסתובבת אך מייצרת זרימה אפסית. כדי למצוא אותו, סגור לאט את שסתום הפריקה הראשי. צפה במד הלחץ ובמהירות המנוע. שימו לב לתדירות הנדרשת כדי לשמור על לחץ יעד באפס זרימה. תדר השינה הסופי שלך צריך להיות בערך 1-2 הרץ מעל נקודת הראש המתה הזו. זה מבטיח כיבוי מהיר כאשר הביקוש נפסק.
טיימר השהיית שינה מוגדר כהלכה מונע מעידה מטרד. מערכות מים חוות לעיתים קרובות תנודות לחץ קלות רגעיות. שטיפה בשירותים או פתיחת ברז קצרה גורמים לירידות זעירות בלחץ הקו. אם הכונן מגיב באופן מיידי לאפס זרימה, הוא יכבה בטרם עת. עליך להגדיר טיימר השהייה בין 10 ל-30 שניות. הכונן יכנס למצב שינה רק אם אפס זרימה נמשכת מעבר לעיכוב זה. מאגר ייצוב זה מפחית מאוד מחזורי הפעלה/כיבוי מיותרים.
סטיית ההתעוררות קובעת את סף ההפעלה מחדש שלך. פרמטר זה אומר לכונן מתי בדיוק להתעורר. לדוגמה, אם היעד שלך הוא 5.0 בר, אתה יכול להגדיר סטייה של 0.5 בר. המשאבה תישן עד שלחץ המערכת יירד ל-4.5 בר. אתה עומד בפני פשרה מבצעית מובהקת כאן. רמת ערות הדוקה יותר שומרת על לחץ מערכת מחמיר אך מגדילה באופן דרסטי את תדירות ההתחלה/עצירה. מרווח רחב יותר חוסך באנרגיה ומפחית בלאי אך גורם לירידות לחץ ניכרות לפני שהמשאבה נכנסת.
השוואת אסטרטגיית השכמה
הגדרת סטייה |
יציבות לחץ |
יעילות אנרגטית |
מקרה השימוש הטוב ביותר באפליקציה |
|---|---|---|---|
צמוד (<0.2 בר) |
גבוה במיוחד |
נמוך (התחלות תכופות) |
תהליכים תעשייתיים קריטיים |
בינוני (0.5 בר) |
קָבִיל |
טוֹב |
HVAC/אינסטלציה מסחרית |
רחב (> 1.0 בר) |
תנודות ניכרות |
מְעוּלֶה |
מערכות השקיה חקלאיות |
מתקני שאיבה מודרניים נהנים מאוד מקושחה מיוחדת. בעת הערכת ציוד, חפש כוננים הכוללים פקודות מאקרו ייעודיות של 'PID/Water Supply'. פקודות מאקרו מיוחדות אלו מאכלסות מראש עד 80% מהפרמטרים הדרושים באופן אוטומטי. הם מגדירים מגבלות PID בסיסיות, מקצות כניסות אנלוגיות ומאפשרות פונקציות שינה באופן מיידי. שימוש בקושחה ספציפית ליישום מקטין באופן דרסטי את זמן ההפעלה. זה מבטל את התהליך המייגע של הצלבת מאות פרמטרים גנריים. כוננים לשימוש כללי דורשים תכנות ידני נרחב, מה שמגביר את הסבירות לטעות אנוש.
בחירת ייעודי מהפך תדר וקטור משפר באופן דרסטי את ביצועי המערכת. מאבקי בקרת וולט/הרץ (V/F) בסיסיים במהירויות מנוע נמוכות. כונני V/F לרוב נתקעים או מגמגמים כאשר הם פועלים ליד סף השינה. לעומת זאת, בקרת וקטור ללא חיישן מספקת תגובת מומנט מעולה על פני כל טווח המהירות. זה מבטיח שהמשאבה יכולה להתגבר על האינרציה הסטטית הראשונית בצורה חלקה. יתר על כן, בקרת וקטור שומרת על יציבות סיבובית מוחלטת בתדרים נמוכים מאוד. יציבות זו מונעת עצירה לפני שטיימר השינה מתחבר במלואו.
הכונן שבחרת חייב לשמש כהגנה העיקרית עבור המשאבה שלך. ודא שהדגם הנבחר כולל תכונות הגנה מובנות חזקות. הגנות חיוניות כוללות זיהוי משאבה יבשה, אשר עוצר את המנוע אם מי מקור נעלמים. אזעקות בלחץ גבוה ונמוך מתריעות בפני מפעילים על התפרצויות או סתימות בצנרת. זיהוי מתקדם של צנרת שבורה מכבה את המערכת אם הלחץ יורד במהירות למרות מהירות המנוע המרבית. תכונות אלה מובנות ישירות בכונן מבטלת את הצורך ב-PLC חיצוניים מורכבים.
הכנה יסודית מבטיחה שדרוג חומרה מוצלח. עליך לבדוק מיד את מפרטי מנוע המשאבה הנוכחיים שלך. תיעד את המגברים בעומס מלא, המתח וסביבת ההפעלה הצפויה. קבע את דרישות דירוג ה-IP ההכרחיות בהתבסס על חשיפה לאבק ולחות. בנוסף, בדוק את סוגי המתמרים הקיימים שלך כדי להבטיח תאימות. איסוף הפרטים הספציפיים הללו לפני סיום רכישה מונע עיכובים יקרים באינטגרציה.
שאיבה יציבה בלחץ קבוע נשארת צומת זהירה של בחירת חומרה נכונה וכוונון פרמטרים ממושמע. התעלמות מדינאמיקה של המערכת מובילה ישירות לכשל מכני ולבזבוז אנרגיה. יישום התאמות PID מדויקות מבטל לחלוטין ציד לחץ לא יציב. קנה מידה נכון של חיישנים מבטיח שהכונן שלך יודע תמיד את מצב המערכת האמיתי.
אופטימיזציה של פונקציות השינה והערות שלך מניבה יתרונות תפעוליים מדידים. תחווה שיחות תחזוקה מופחתות, חיי ציוד ארוכים מאוד וחשבונות חשמל צפויים. אנו ממליצים בחום להתייעץ עם מהנדס יישומים שיבדוק את ארכיטקטורת המערכת הקיימת שלך. נקיטת פעולה היום מונעת תקלות קטסטרופליות בצנרת ומבטיחה את האמינות התפעולית שלך לשנים הבאות.
ת: ציד מתרחש בדרך כלל כאשר הרווח היחסי (P) מוגדר גבוה מדי. המערכת מגיבה באגרסיביות מדי לירידות לחץ קלות. בנוסף, אם הזמן האינטגרלי (I) קצר מדי, הוא לא מצליח להחליק את התגובה. רעש חשמלי בקו המשוב של החיישן יכול גם לגרום לקריאות לא סדירות, מה שמאלץ את הכונן להתאים כל הזמן את המהירות.
ת: משאבות דחף סטנדרטיות דורשות תמיד בקרת PID הפועלת ישירות. בתצורה הפועלת ישירות, אם הלחץ הנמדד יורד מתחת לנקודת ההגדרה, מהירות המנוע עולה כדי לפצות. PID פועל לאחור שמור בדרך כלל ליישומים ספציפיים של מגדל קירור או הורדת מפלס.
ת: כן, אתה יכול להשתמש ברצף רב-משאבות (מדורג). כונן אחד שולט על מהירות המשאבה העופרת תוך הפעלת מגעים להפעלה או כיבוי של משאבות עזר על פני הקו. עם זאת, הגדרה ספציפית זו דורשת כונן המצויד בקושחת בקרת משאבה מתקדמת ויציאות ממסר מובנות.
ת: בצע מבחן מעשי ראש מת. סגור לאט את שסתום הפריקה הראשי לחלוטין תוך ניטור תדירות המנוע ולחץ הצינור. התדירות המדויקת הנדרשת כדי לשמור על לחץ היעד שלך באפס זרימה היא נקודת הראש המתה שלך. הגדר את תדר השינה הבסיסי שלך 1 עד 2 הרץ מעל ערך זה.


