
Views: 0 Author: Site Editor ເວລາເຜີຍແຜ່: 2026-10-19 ຕົ້ນກໍາເນີດ: ເວັບໄຊ


ການກໍານົດໄດສໍາລັບການຈັດການວັດສະດຸແມ່ນແຕກຕ່າງກັນຢ່າງຫຼວງຫຼາຍຈາກຂະຫນາດຫນຶ່ງສໍາລັບປັ໊ມ centrifugal ຫຼືພັດລົມລະບາຍອາກາດ. ຄວາມສ່ຽງທີ່ຢູ່ພາຍໃຕ້ການກໍານົດຈະເຮັດໃຫ້ເກີດຄວາມຜິດກະຕິຂອງການຂັບລົດທີ່ຮ້າຍກາດແລະການໂຫຼດຫຼຸດລົງ, ໃນຂະນະທີ່ການກໍານົດຂອບເຂດເກີນເຮັດໃຫ້ການສູນເສຍທຶນທີ່ມີຄຸນຄ່າ. ຈຸດປະສົງທີ່ສ້າງຂຶ້ນ ເຄນ inverter ສະຫນອງຄວາມອາດສາມາດ overload ຫນ້າທີ່ຫນັກຫນ່ວງແລະເຫດຜົນການຄວບຄຸມຫ້າມລໍ້ກົນຈັກພິເສດທີ່ຈໍາເປັນສໍາລັບການຍົກແລະຫຼຸດລົງທີ່ປອດໄພ. ຫນ່ວຍມາດຕະຖານພຽງແຕ່ບໍ່ສາມາດຈັດການກັບຄວາມຕ້ອງການກົນຈັກທີ່ຮຸນແຮງຂອງຄໍາຮ້ອງສະຫມັກ hoisting.
ຖ້າບໍ່ມີຄຸນສົມບັດທີ່ປັບແຕ່ງມາເຫຼົ່ານີ້, ທ່ານເຮັດໃຫ້ການປະຕິບັດງານຂອງທ່ານເປັນອັນຕະລາຍຕໍ່ຄວາມປອດໄພທີ່ຮ້າຍແຮງ ແລະຂໍ້ບົກພ່ອງຂອງການປະຕິບັດງານ. ບົດຄວາມນີ້ສະຫນອງໂຄງຮ່າງການທີ່ສຸມໃສ່ການວິສະວະກໍາສໍາລັບການເກັບກໍາຂໍ້ມູນມໍເຕີທີ່ຖືກຕ້ອງ, ການກໍານົດຫນ້າທີ່ເບກ, ແລະການອະທິບາຍຄວາມຕ້ອງການແຮງບິດທີ່ຊັດເຈນ. ທ່ານຈະໄດ້ຮຽນຮູ້ສິ່ງທີ່ສະເພາະທີ່ຈະລວມເອົາເພື່ອໃຫ້ທ່ານສາມາດສົ່ງຄໍາຮ້ອງຂໍ Quotation ທີ່ຖືກຕ້ອງ (RFQ). ການປະຕິບັດຕາມກອບນີ້ໃຫ້ແນ່ໃຈວ່າຜູ້ຂາຍຂອງທ່ານອ້າງເຖິງລະບົບທີ່ເຫມາະສົມຢ່າງສົມບູນສໍາລັບຄວາມຕ້ອງການຍົກສະເພາະຂອງທ່ານ.
ໄດທີ່ມີຈຸດປະສົງທົ່ວໄປຂາດເຫດຜົນຂອງເບກກົນຈັກທີ່ສ້າງຂຶ້ນໃນຕົວແລະຄວາມສາມາດໃນການໂຫຼດເກີນທີ່ມີຄວາມຈໍາເປັນສໍາລັບການເຮັດວຽກຂອງ hoist ທີ່ປອດໄພ.
ຄໍາຮ້ອງສະຫມັກ Hoist ຕ້ອງການ inverter crane ອຸທິດຕົນຂະຫນາດສໍາລັບການ overload ຢ່າງຫນ້ອຍ 150% ສໍາລັບ 60 ວິນາທີ (Constant Torque).
ການຫຼຸດຜ່ອນແລະການຫຼຸດຜ່ອນສ້າງພະລັງງານ regenerative; ການກໍານົດຮອບວຽນການຫ້າມລໍ້ຢ່າງຖືກຕ້ອງແມ່ນສໍາຄັນເພື່ອປ້ອງກັນຄວາມຜິດຂອງລົດເມ DC overvoltage.
ການຈັດຂະໜາດເຄື່ອງເຄນສາມເຟດ VFD ຈະຕ້ອງອີງໃສ່ Full Load Amps (FLA), ບໍ່ແມ່ນແຕ່ຄ່າແຮງມ້າ ຫຼື ກິໂລວັດ.
RFQ ທີ່ສົມບູນຈະຕ້ອງປະກອບມີສະພາບສິ່ງແວດລ້ອມ, ຂໍ້ມູນປ້າຍຊື່ມໍເຕີ, ແລະການເຊື່ອມໂຍງຄວາມປອດໄພທີ່ຕ້ອງການ (ເຊັ່ນ: Safe Torque Off).
ການເລືອກສະຖາປັດຕະຍະກໍາຂັບທີ່ບໍ່ຖືກຕ້ອງມັກຈະເຮັດໃຫ້ເກີດຄວາມລົ້ມເຫຼວຂອງກົນຈັກທັນທີ. ຜູ້ຈັດການສິ່ງອໍານວຍຄວາມສະດວກຫຼາຍຄົນຄິດຜິດຄິດວ່າໄດອຸດສາຫະກໍາສາມາດແລ່ນ motor hoist ໄດ້. ການສົມມຸດຕິຖານນີ້ບໍ່ສົນໃຈຟີຊິກພື້ນຖານ. ໄດມາດຕະຖານຄາດວ່າຈະມີເສັ້ນໂຄ້ງການໂຫຼດ quadratic ປົກກະຕິຂອງພັດລົມແລະປັ໊ມ. ໃນສະຖານະການແຮງບິດທີ່ປ່ຽນແປງໄດ້, ພະລັງງານເຕັມແມ່ນບໍ່ຄ່ອຍຕ້ອງການໃນຄວາມໄວຕ່ໍາ.
Hoisting ດໍາເນີນການພາຍໃຕ້ຄວາມຕ້ອງການແຮງບິດຄົງທີ່ທີ່ຮຸນແຮງ. ການໂຫຼດທີ່ໂຈະອອກແຮງ 100% ຂອງແຮງໂນ້ມຖ່ວງຂອງມັນໂດຍບໍ່ຄໍານຶງເຖິງຄວາມໄວ. ບໍ່ວ່າທ່ານຈະຍ້າຍທໍ່ເຫຼັກ 10 ໂຕນຢູ່ທີ່ 5 Hz ຫຼື 50 Hz, ຄວາມຕ້ອງການແຮງບິດຍັງຄົງຢູ່ຢ່າງແທ້ຈິງ. ໄດຣຟ໌ທີ່ໃຊ້ທົ່ວໄປໂດຍປົກກະຕິໃຫ້ຄວາມອາດສາມາດໂຫຼດເກີນ 110% ຫາ 120%. ອັນນີ້ຫຼຸດລົງຢ່າງສິ້ນເຊີງໃນໄລຍະການຍົກເບື້ອງຕົ້ນ. Hoists ປົກກະຕິຕ້ອງການ 150% overload ເພື່ອເອົາຊະນະ friction static ແລະ inertia ໂຫຼດ.
ການນໍາໃຊ້ມາດຕະຖານ inverter ຄວາມຖີ່ ແນະນໍາຄວາມສ່ຽງດ້ານຄວາມປອດໄພທີ່ສຸດ. ຮູບແບບພື້ນຖານຂາດເຫດຜົນ 'torque-proving' ປະສົມປະສານ. ໃນການຈັດການວັດສະດຸ, ໄດຕ້ອງ magnetize motor ແລະກວດສອບການຜະລິດ torque ພຽງພໍກ່ອນທີ່ຈະສັ່ງໃຫ້ເບກກົນຈັກເປີດ. ຖ້າການຂັບພື້ນຖານປ່ອຍເບຣກກ່ອນໄວອັນຄວນ, ແຮງໂນ້ມຖ່ວງຈະຜ່ານທັນທີ. ການໂຫຼດເລື່ອນ ຫຼືຫຼຸດລົງທັງໝົດ. ເຟີມແວພິເສດປ້ອງກັນສະຖານະການທີ່ແນ່ນອນນີ້ໂດຍການຊິງໂຄຣໄນຂໍ້ຕິຊົມປັດຈຸບັນຂອງມໍເຕີແລະໄລຍະເວລາ relay ເບກ.
ໄດຣຟ໌ມາດຕະຖານຍັງໄດ້ຮັບຄວາມລົບກວນເລື້ອຍໆ. ເມື່ອທ່ານຊ້າລົງຢ່າງໄວວາຫຼືຫຼຸດລົງການໂຫຼດຫນັກ, ມໍເຕີຈະສ້າງພະລັງງານໄຟຟ້າ. ພະລັງງານນີ້ໄຫຼກັບຄືນສູ່ໄດ. ຫນ່ວຍງານພື້ນຖານຍັງຂາດເຄື່ອງຕັດເບກທີ່ເຮັດໜ້າທີ່ໜັກທີ່ຕ້ອງການເພື່ອປະມວນຜົນການໄຫລເຂົ້າມາຢ່າງກະທັນຫັນນີ້. ດັ່ງນັ້ນ, ພວກເຂົາເຈົ້າເດີນທາງໄປກັບຄວາມຜິດ 'DC Bus Overvoltage'. ຂັບປິດລົງ, ເບກກົນຈັກປິດ, ແລະການຢຸດຢ່າງກະທັນຫັນເຮັດໃຫ້ໂຄງສ້າງເຄນທັງຫມົດ.
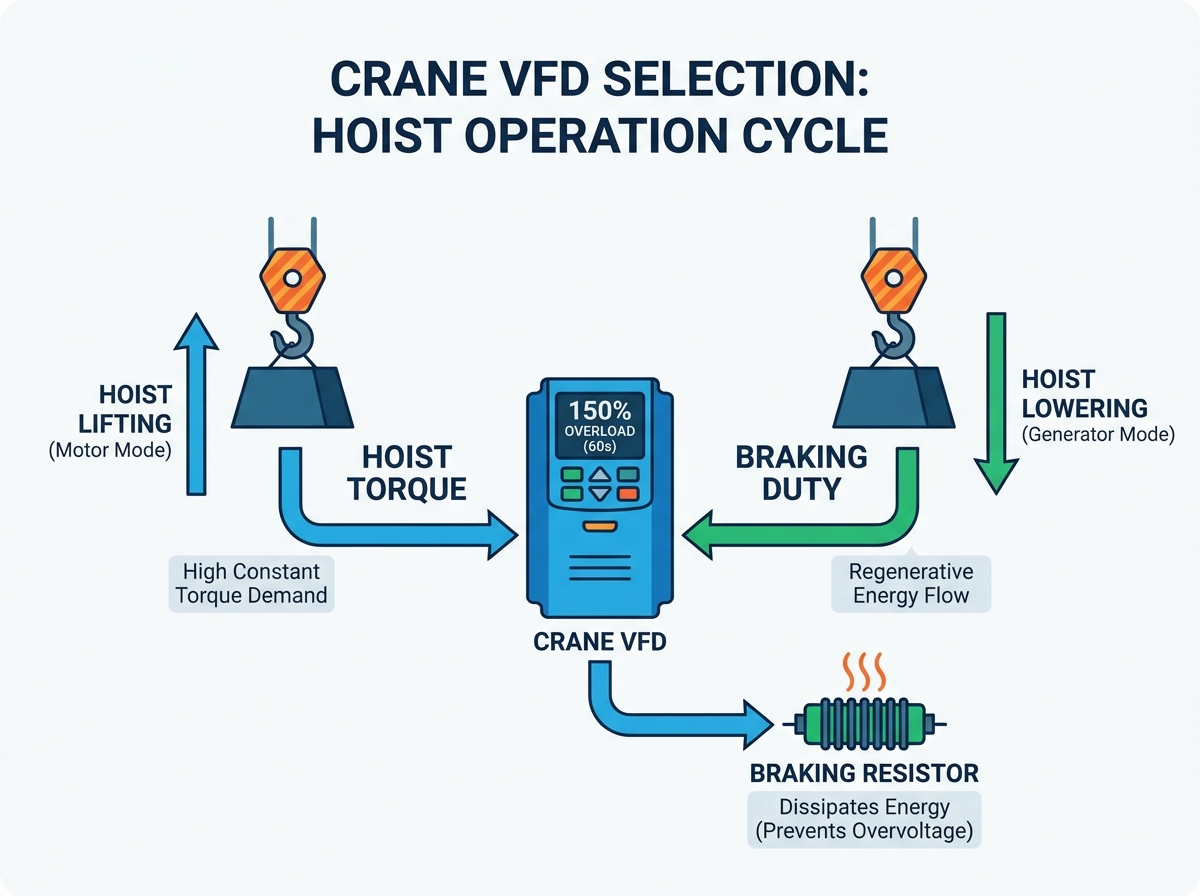
ຂະຫນາດ torque ທີ່ຖືກຕ້ອງຮັບປະກັນການເລັ່ງກ້ຽງແລະພະລັງງານຖືທີ່ເຊື່ອຖືໄດ້. ທ່ານຕ້ອງກໍານົດຂໍ້ກໍານົດການ overload ພື້ນຖານທັນທີໃນ RFQ ຂອງທ່ານ. ຜູ້ຂາຍຈໍາເປັນຕ້ອງຮູ້ວ່າທ່ານດໍາເນີນການອຸປະກອນຢ່າງຮຸກຮານແນວໃດ.
ສະເຫມີໃຫ້ຄະແນນ Heavy Duty (HD) ສໍາລັບການຈັດການວັດສະດຸ. ຄວາມຕ້ອງການພື້ນຖານແມ່ນ 150% overload ສໍາລັບ 60 ວິນາທີ. ຄໍາຮ້ອງສະຫມັກທີ່ມີປະສິດທິພາບສູງຈໍານວນຫຼາຍຍັງຕ້ອງການ 200% overload ສໍາລັບ 3 ວິນາທີ. buffers ເຫຼົ່ານີ້ອະນຸຍາດໃຫ້ motor ເພື່ອ punch ຜ່ານ friction static ເບື້ອງຕົ້ນ. ພວກເຂົາເຈົ້າຍັງຮອງຮັບ swings ໂຫຼດປັດຈຸບັນໂດຍບໍ່ມີການກະຕຸ້ນອະນຸສັນຍາການປົກປ້ອງ overcurrent. ຢ່າຮັບເອົາໃບສະເໜີລາຄາ 'ໜ້າທີ່ປົກກະຕິ' ສຳລັບໃບສະໝັກຍົກ.
ຍຸດທະສາດການຄວບຄຸມການຂັບຂີ່ກໍານົດຄວາມແມ່ນຍໍາຄວາມໄວແລະຄວາມປອດໄພ. ທ່ານຕ້ອງເລືອກລະຫວ່າງການຕັ້ງຄ່າວົງເປີດແລະວົງປິດໂດຍອີງໃສ່ຄວາມຕ້ອງການການດໍາເນີນງານສະເພາະຂອງທ່ານ.
Open-Loop (Sensorless Vector): ວິທີນີ້ໃຊ້ສູດການຄິດໄລ່ພາຍໃນເພື່ອປະເມີນຕຳແໜ່ງຂອງ rotor. ມັນເຮັດວຽກໄດ້ດີເປັນພິເສດສໍາລັບການເຄື່ອນໄຫວຜ່ານມາດຕະຖານເຊັ່ນ: ການເດີນທາງຂົວ ແລະລົດເຂັນ. ມັນຍັງຈັດການກັບ hoists ພື້ນຖານທີ່ການຈັດຕໍາແຫນ່ງຈຸນລະພາກແມ່ນບໍ່ຈໍາເປັນ.
Closed-Loop (Encoder Feedback): ອັນນີ້ຕ້ອງການຕົວເຂົ້າລະຫັດຕົວຈິງທີ່ຕິດຕັ້ງຢູ່ໃນມໍເຕີ. ຕົວເຂົ້າລະຫັດຈະສົ່ງຂໍ້ມູນຄວາມໄວ ແລະຕຳແໜ່ງໃນເວລາຈິງກັບຄືນໄປຫາໄດຣຟ໌. ທ່ານຕ້ອງການນີ້ສໍາລັບຕໍາແຫນ່ງທີ່ຊັດເຈນ. ມັນເປັນການບັງຄັບທັງຫມົດສໍາລັບການຖືການໂຫຼດຢູ່ທີ່ສູນຄວາມໄວ (0 Hz ຖື) ໂດຍບໍ່ມີການອີງໃສ່ເບກກົນຈັກ. ການ synchronization ຫຼາຍ hoist ສະລັບສັບຊ້ອນຍັງຮຽກຮ້ອງໃຫ້ມີການຄວບຄຸມວົງປິດ.
ການຄວບຄຸມວິທີການປຽບທຽບສໍາລັບການຈັດການວັດສະດຸ
ຄວາມຕ້ອງການຄໍາຮ້ອງສະຫມັກ |
vectorless Sensor (Open-Loop) |
ຄໍາຕິຊົມຕົວເຂົ້າລະຫັດ (Closed-Loop) |
|---|---|---|
ຂົວມາດຕະຖານ / Trolley |
ເຫມາະສົມສູງ |
Overkill (ເວັ້ນເສຍແຕ່ synchronized) |
0Hz Torque ຖື (ຄວາມໄວສູນ) |
ບໍ່ເປັນໄປໄດ້ |
ສະຫນັບສະຫນູນຢ່າງເຕັມສ່ວນ |
ຄວາມຖືກຕ້ອງລະບຽບການຄວາມໄວ |
ປານກາງ (ປະມານ 0.5%) |
ສູງຫຼາຍ (ປະມານ 0.01%) |
Load Drooping Prevention |
ພຽງພໍສໍາລັບການໂຫຼດພື້ນຖານ |
ຄວາມສາມາດຖືທີ່ດີກວ່າ |
ທ່ານຕ້ອງໃຫ້ຄໍາແນະນໍາກັບຜູ້ຂາຍຢ່າງຊັດເຈນໃນ RFQ ຂອງທ່ານກ່ຽວກັບຄວາມຄາດຫວັງຂອງການຄວບຄຸມ. ບອກຄວາມແມ່ນຍໍາໃນການຄວບຄຸມຄວາມໄວທີ່ຕ້ອງການຂອງທ່ານໂດຍກົງ. ໃຫ້ສັງເກດວ່າປະຈຸບັນເຄື່ອງເຂົ້າລະຫັດມໍເຕີໄດ້ຖືກຕິດຕັ້ງຢູ່ໃນອຸປະກອນຂອງທ່ານ. ຖ້າພວກເຂົາແມ່ນ, ບອກປະເພດຕົວເຂົ້າລະຫັດແລະການນັບ pulse-per-revolution (PPR). ອັນນີ້ປ້ອງກັນບໍ່ໃຫ້ຜູ້ຂາຍອ້າງອີງບັດຄວບຄຸມທີ່ບໍ່ເຂົ້າກັນໄດ້.
ການຄິດໄລ່ເບກມັກຈະສະແດງເຖິງລັກສະນະທີ່ຖືກມອງຂ້າມທີ່ສຸດຂອງການເລືອກລົດເຄນ. ກາວິທັດປ່ຽນມໍເຕີ induction ເຂົ້າໄປໃນເຄື່ອງກໍາເນີດຂະຫນາດໃຫຍ່ໃນລະຫວ່າງການສືບເຊື້ອສາຍ.
ໃນເວລາທີ່ທ່ານຫຼຸດລົງການໂຫຼດຫນັກ, ການໂຫຼດໄດ້ຂັບ motor ໄວກ່ວາຄວາມໄວ synchronous ທີ່ກໍານົດໄວ້ໂດຍໄດ. ມໍເຕີປ່ຽນໄປສູ່ຮູບແບບການຟື້ນຟູ. ມັນຜະລິດພະລັງງານໄຟຟ້າແລະສົ່ງກັບຄືນໄປບ່ອນ. ກະແສນີ້ໄຫຼເຂົ້າໄປໃນລົດເມ DC ພາຍໃນຂອງໄດ. ຕົວເກັບປະຈຸລົດເມ DC ດູດເອົາພະລັງງານນີ້ຢ່າງໄວວາ, ເຮັດໃຫ້ລະດັບແຮງດັນເພີ່ມຂຶ້ນ. ທ່ານຕ້ອງກະຈາຍພະລັງງານນີ້ຢ່າງປອດໄພເພື່ອຫຼີກເວັ້ນຄວາມລົ້ມເຫຼວຂອງການຂັບລົດໄພພິບັດ.
ສິ່ງອໍານວຍຄວາມສະດວກໂດຍທົ່ວໄປແມ່ນອີງໃສ່ສອງວິທີການຕົ້ນຕໍໃນການຄຸ້ມຄອງພະລັງງານທີ່ສ້າງຂຶ້ນໃຫມ່ນີ້.
Braking Choppers & Resistors: ນີ້ຍັງຄົງເປັນການແກ້ໄຂອຸດສາຫະກໍາທົ່ວໄປທີ່ສຸດ. ເຄື່ອງຕັດເບກໃນຕົວ ຫຼືພາຍນອກຈະຕິດຕາມລົດເມ DC. ເມື່ອແຮງດັນສູງເກີນໄປ, ມັນຈະສົ່ງກະແສໄຟຟ້າເກີນໄປຫາທະນາຄານຕົວຕ້ານທານ. ຕົວຕ້ານທານໄຟໄຫມ້ພະລັງງານເປັນຄວາມຮ້ອນ. ເພື່ອກໍານົດນີ້ຢ່າງຖືກຕ້ອງ, ທ່ານຕ້ອງຄິດໄລ່ຄ່າ wattage ແລະ ohmic ທີ່ຕ້ອງການໂດຍອີງໃສ່ວົງຈອນຫນ້າທີ່ຂອງທ່ານ (e. g. 20% ED ທຽບກັບ 50% ED).
Regenerative Drives (Active Front End): ຄໍາຮ້ອງສະຫມັກທີ່ຮຸນແຮງຮຽກຮ້ອງໃຫ້ມີວິທີການທີ່ແຕກຕ່າງກັນ. ຖ້າທ່ານປະຕິບັດຮອບວຽນຫນ້າທີ່ຄວາມຖີ່ສູງຫຼືປະຕິບັດການຫຼຸດລົງຢ່າງຫນັກຢ່າງຕໍ່ເນື່ອງ, ຕົວຕ້ານທານຈະບໍ່ມີປະສິດທິພາບ. ໄດຣຟຼີຟຣໍເອັນເອັບເອັບເອັບເອັນ (AFE) ຂັບຖ່າຍພະລັງງານສ່ວນເກີນ ແລະສົ່ງມັນກັບຄືນສູ່ຕາຂ່າຍໄຟຟ້າຂອງສະຖານທີ່ຂອງທ່ານໂດຍກົງ. ໃນຂະນະທີ່ຕົ້ນທຶນຕົ້ນທຶນແລ່ນສູງຂຶ້ນ, ພວກມັນເຮັດໃຫ້ການປະຫຍັດພະລັງງານທີ່ດີເລີດສໍາລັບລົດເຄນທີ່ມີຫນ້າທີ່ສູງ.
RFQ ຂອງເຈົ້າຕ້ອງລະບຸເວລາເບກສູງສຸດທີ່ຄາດໄວ້ ແລະ ຄວາມຖີ່. ບອກຈໍານວນການດໍາເນີນງານຕໍ່ຊົ່ວໂມງ. ລາຍລະອຽດທີ່ໃຊ້ເວລາການຫຼຸດລົງສູງສຸດຕໍ່ເນື່ອງ. ຜູ້ຂາຍອີງໃສ່ຂໍ້ມູນນີ້ເພື່ອອ້າງເຖິງທະນາຄານຕ້ານທານທີ່ຖືກຕ້ອງຫຼືກໍານົດວ່າລະບົບ AFE ເປັນສິ່ງຈໍາເປັນ. ຍົກເລີກສິ່ງນີ້, ແລະພວກເຂົາອາດຈະອ້າງເຖິງຕົວຕ້ານທານວົງຈອນ 10% ມາດຕະຖານ, ເຊິ່ງຈະ overheat ແລະລົ້ມເຫລວພາຍໃຕ້ການນໍາໃຊ້ຢ່າງຮຸນແຮງ.
ຂະຫນາດໄດທີ່ຖືກຕ້ອງແມ່ນອີງໃສ່ຂໍ້ມູນມໍເຕີທີ່ສົມບູນແບບ. ການຄາດເດົາສະເພາະໂດຍອີງໃສ່ຄວາມອາດສາມາດຂອງກົນຈັກເຮັດໃຫ້ເກີດຄວາມຜິດພາດໃນການດໍາເນີນງານທັນທີ.
ທ່ານຕ້ອງເລືອກ a ເຄນສາມເຟດ VFD ໂດຍອີງໃສ່ Full Load Amps (FLA). ເນັ້ນໃສ່ກົດລະບຽບນີ້ໃນໄລຍະການວາງແຜນຂອງທ່ານ. ຂະຫນາດໂດຍກໍາລັງແຮງມ້າຫຼືກິໂລວັດຍັງຄົງເປັນຄວາມຜິດພາດຂອງອຸດສາຫະກໍາຢ່າງກວ້າງຂວາງ. ມໍເຕີຂອງແຮງມ້າທີ່ຄືກັນສາມາດແຕ້ມ amperages ທີ່ແຕກຕ່າງກັນຢ່າງຫຼວງຫຼາຍ. ຕົວຢ່າງເຊັ່ນ, ມໍເຕີຄວາມໄວສູງ, ຄວາມໄວຕ່ໍາຈະດຶງກະແສໄຟຟ້າຫຼາຍກ່ວາມໍເຕີຕ່ໍາ, ຄວາມໄວສູງທີ່ມີລະດັບແຮງມ້າດຽວກັນ. FLA ກໍານົດການໂຫຼດຄວາມຮ້ອນຕົວຈິງທີ່ອົງປະກອບຂອງໄດຕ້ອງຈັດການ.
ຢ່າຍອມຮັບຂໍ້ມູນບາງສ່ວນຈາກທີມງານບໍາລຸງຮັກສາຂອງທ່ານ. ບອກຈຸດຂໍ້ມູນທີ່ບໍ່ສາມາດເຈລະຈາໄດ້ຢ່າງຊັດເຈນໃນ RFQ ຂອງທ່ານ:
ແຮງດັນພື້ນຖານ: ກໍານົດການສະຫນອງຂາເຂົ້າທີ່ແນ່ນອນ (ຕົວຢ່າງ: 460V, 400V, 380V).
ຄວາມຖີ່ຂອງມໍເຕີ: ໃຫ້ສັງເກດວ່າມໍເຕີຖືກອອກແບບມາສໍາລັບການເຮັດວຽກ 50Hz ຫຼື 60Hz.
ຈໍານວນຂອງ poles / RPM ພື້ນຖານ: ນີ້ກໍານົດຄວາມໄວ synchronous ແລະຜົນກະທົບຕໍ່ການຄິດໄລ່ແຕ້ມໃນປະຈຸບັນ.
ປັດໄຈການບໍລິການແລະຊັ້ນ insulation: ກວດສອບຄວາມພ້ອມຂອງ inverter-duty. ມໍເຕີມາດຕະຖານຂາດ insulation ທີ່ຕ້ອງການເພື່ອທົນທານຕໍ່ແຮງດັນ PWM (Pulse Width Modulation) spikes. ພວກມັນຊຸດໂຊມໄວໂດຍບໍ່ມີການສນວນ F ຫຼື H ທີ່ເຫມາະສົມ.
Full Load Amps (FLA): ຕົວຊີ້ວັດທີ່ສຳຄັນທີ່ສຸດສຳລັບຂະໜາດໄດ.
ການເຄື່ອນໄຫວຂ້າມຜ່ານມັກຈະໃຊ້ມໍເຕີຂະໜານ. ມໍເຕີຂົວຄູ່ມັກຈະແລ່ນອອກຈາກໄດດຽວ. ທ່ານຕ້ອງດໍາເນີນການຄິດໄລ່ສະເພາະສໍາລັບການຕິດຕັ້ງເຫຼົ່ານີ້. ເພີ່ມ FLA ຂອງມໍເຕີທັງສອງຮ່ວມກັນ. ຈາກນັ້ນ, ເພີ່ມຂອບຄວາມປອດໄພ 10% ຫາ 15% ທັງໝົດ. ສົ່ງຄວາມຕ້ອງການປະຈຸບັນທີ່ປັບປ່ຽນນີ້ໃນ RFQ. ຍິ່ງໄປກວ່ານັ້ນ, ທ່ານຕ້ອງຕິດຕັ້ງອຸປະກອນປ້ອງກັນການໂຫຼດເກີນຂອງມໍເຕີແຕ່ລະອັນລະຫວ່າງໄດແລະແຕ່ລະມໍເຕີ, ເພາະວ່າໄດບໍ່ສາມາດປົກປ້ອງມໍເຕີດຽວຈາກການໂຫຼດຄວາມຮ້ອນເກີນໃນການຕັ້ງຄ່າຂະຫນານ.
ສະພາບແວດລ້ອມການຈັດການວັດສະດຸທີ່ທັນສະໄຫມຮຽກຮ້ອງໃຫ້ມີການເຊື່ອມໂຍງຄວາມປອດໄພຢ່າງກວ້າງຂວາງ. ໄດບໍ່ປະຕິບັດງານຢູ່ໃນຄວາມໂດດດ່ຽວ; ມັນເຮັດຫນ້າທີ່ເປັນລະບົບປະສາດສ່ວນກາງສໍາລັບໂປໂຕຄອນຄວາມປອດໄພອັດຕະໂນມັດຂອງ crane.
ທ່ານບໍ່ສາມາດປະນີປະນອມກັບມະຫາພາກຄວບຄຸມເບກແບບປະສົມປະສານ. ດັ່ງທີ່ໄດ້ສົນທະນາກ່ອນຫນ້ານີ້, ໄດຕ້ອງພິສູດປະຈຸບັນແລະແຮງບິດກ່ອນທີ່ຈະສົ່ງຄໍາສັ່ງເປີດເບກ. ນອກຈາກນັ້ນ, ໄດຕ້ອງຈັດການລໍາດັບປິດຢ່າງລຽບງ່າຍ. ເມື່ອຄຳສັ່ງຢຸດອອກ, ໄດຣຟ໌ຈະຊ້າລົງການໂຫຼດໃຫ້ໃກ້ກັບຄວາມໄວສູນ. ມັນ engages ຫ້າມລໍ້ກົນຈັກໃນຂະນະທີ່ຖືແຮງບິດໄຟຟ້າ. ພຽງແຕ່ຫຼັງຈາກຄວາມລ່າຊ້າທີ່ໄດ້ກໍານົດໄວ້ລ່ວງຫນ້າໄດຕັດພະລັງງານມໍເຕີ. ນີ້ປ້ອງກັນການຫຼຸດລົງຂອງຈຸນລະພາກໃນໄລຍະການຢຸດເຊົາ.
ໂຄງຮ່າງການຕ້ອງໃຊ້ຄຸນສົມບັດດ້ານຄວາມປອດໄພຂອງຮາດແວຢ່າງຈະແຈ້ງ. ທ່ານຕ້ອງຮຽກຮ້ອງໃຫ້ມີການທໍາງານຂອງ Safe Torque Off (STO). ຊອກຫາການປະຕິບັດຕາມມາດຕະຖານ SIL3 (Safety Integrity) ຫຼື PLe (Performance Level e). STO ສະຫນອງການ override ທີ່ອີງໃສ່ຮາດແວທີ່ຕັດພະລັງງານໄປສູ່ຂັ້ນຕອນຜົນຜະລິດມໍເຕີໂດຍບໍ່ມີການຕັດການເຊື່ອມຕໍ່ພະລັງງານຂັບຕົ້ນຕໍ. ມັນປ້ອງກັນການເລີ່ມຕົ້ນໂດຍບັງເອີນໃນລະຫວ່າງການບໍາລຸງຮັກສາຫຼືການຢຸດເຊົາການສຸກເສີນ. ການອີງໃສ່ພຽງແຕ່ຂໍ້ຈໍາກັດຂອງຊອບແວລະເມີດມາດຕະຖານຄວາມປອດໄພອຸດສາຫະກໍາທີ່ທັນສະໄຫມ.
RFQ ຂອງທ່ານຕ້ອງລະບຸການປ້ອນຂໍ້ມູນທີ່ຈໍາເປັນສໍາລັບການຈໍາກັດສະວິດ. ທ່ານຕ້ອງການ I/O ທີ່ອຸທິດຕົນສໍາລັບການສູງສຸດທີ່ສຸດ, ການຫຼຸດລົງສຸດທ້າຍ, ແລະຂໍ້ຈໍາກັດການຊ້າລົງທິດທາງ. ນອກຈາກນັ້ນ, ກໍານົດໂປໂຕຄອນເຄືອຂ່າຍທີ່ທ່ານຕ້ອງການ. ຖ້າທ່ານເຊື່ອມໂຍງເຄນເຂົ້າໄປໃນລະບົບອັດຕະໂນມັດຂອງພືດທີ່ໃຫຍ່ກວ່າ, ໃຫ້ສັງເກດວ່າທ່ານຕ້ອງການ ProfiNet, Ethernet / IP, ຫຼືບັດການສື່ສານ Modbus TCP ສໍາລັບການເຊື່ອມໂຍງກັບ PLC.
ການສ້າງໂຄງສ້າງການຮ້ອງຂໍໃຫ້ວົງຢືມຢ່າງຖືກຕ້ອງປ້ອງກັນການສົມມຸດຕິຖານຂອງຜູ້ຂາຍ. RFQs ທີ່ບໍ່ຊັດເຈນເຮັດໃຫ້ຮາດແວບໍ່ກົງກັນແລະຄໍາສັ່ງການປ່ຽນແປງຢ່າງກວ້າງຂວາງໃນພາຍຫລັງໃນໂຄງການ.
ສະຫນອງບົດສະຫຼຸບທີ່ມີໂຄງສ້າງຂອງຄວາມຕ້ອງການເພື່ອສົ່ງໃຫ້ຜູ້ຂາຍຂອງທ່ານ. ຊຸດທີ່ສົມບູນຮັບປະກັນການອ້າງອີງທີ່ຖືກຕ້ອງ. ລວມເອົາພາກສ່ວນຕໍ່ໄປນີ້:
ປະເພດແອັບພລິເຄຊັນ: ລະບຸວ່າໄດຣອດຄວບຄຸມ Main Hoist, Auxiliary Hoist, Bridge, ຫຼື Trolley.
ການຈັດອັນດັບໜ້າວຽກ: ຮວມເອົາ CMAA (Class A ເຖິງ F) ຫຼື FEM ຮອບວຽນການໃຫ້ຄະແນນເພື່ອກຳນົດສະພາບການເຮັດວຽກທີ່ຮຸນແຮງ.
ຂໍ້ມູນປ້າຍຊື່ມໍເຕີໃຫ້ຄົບຖ້ວນ: ໃຫ້ FLA, ແຮງດັນ, RPM, ແລະຊັ້ນ insulation ຕາມທີ່ໄດ້ລະບຸໄວ້ກ່ອນຫນ້ານີ້.
ຂໍ້ຈຳກັດດ້ານສິ່ງແວດລ້ອມ: ກຳນົດອຸນຫະພູມອາກາດລ້ອມຮອບ. ລະບຸການຈັດອັນດັບການປິດບັງ NEMA ຫຼື IP ທີ່ຕ້ອງການ (ເຊັ່ນ: NEMA 12 ສໍາລັບສະພາບແວດລ້ອມໃນລົ່ມທີ່ມີຂີ້ຝຸ່ນ, NEMA 4X ສໍາລັບການກັດກ່ອນພາຍນອກ).
ເມື່ອວົງຢືມມາຮອດ, ແນະນໍາໃຫ້ທີມງານຈັດຊື້ຂອງທ່ານກວດກາຢ່າງລະມັດລະວັງ. ຜູ້ຂາຍມັກຈະພະຍາຍາມຊະນະການປະມູນໂດຍການຫຼຸດລາຄາສະເພາະ. ເບິ່ງອອກສໍາລັບຕົວຕ້ານການເບກທີ່ຖືກລະເວັ້ນ. ຮັບປະກັນການໃຫ້ຄະແນນເກີນຂະໜາດ 'Heavy Duty 150%' ແລະບໍ່ແມ່ນການໃຫ້ຄະແນນແຮງບິດຕົວແປທົ່ວໄປ. ສຸດທ້າຍ, ກວດເບິ່ງວ່າມີຂະຫນາດຂອງ enclosure ທີ່ຂາດຫາຍໄປ. ໄດຣຟ໌ທີ່ມີທາງເລືອກຄົບຖ້ວນພ້ອມດ້ວຍໜ່ວຍເບກແບບໄດນາມິກອາດບໍ່ພໍດີຢູ່ໃນແຜງໄຟຟ້າເຄນທີ່ມີຢູ່ຂອງທ່ານ.
ການເລືອກເຟຣນ VFD ທີ່ປະສົບຜົນສຳເຣັດແມ່ນຢູ່ທັງໝົດກ່ຽວກັບຂໍ້ມູນມໍເຕີທີ່ຊັດເຈນ, ຄວາມຄາດຫວັງຂອງແຮງບິດຈິງ, ແລະການຄຳນວນໜ້າທີ່ເບຣກທີ່ຖືກຕ້ອງ. ການຮວບຮວມຂໍ້ມູນແຜ່ນປ້າຍຊື່ທີ່ຄົບຖ້ວນ ແລະເຂົ້າໃຈຟີຊິກຂອງການຫຼຸດລົງໃນການຟື້ນຟູ ປົກປ້ອງຄວາມຕໍ່ເນື່ອງຂອງການປະຕິບັດງານຂອງທ່ານ.
ການຈັດລຳດັບຄວາມສຳຄັນສະເພາະດ້ານເຕັກນິກເຫຼົ່ານີ້ຫຼາຍກວ່າລາຄາເບື້ອງຕົ້ນຕໍ່າສຸດ ປ້ອງກັນການຢຸດເຮັດວຽກທີ່ຮ້າຍກາດ ແລະ ອັນຕະລາຍດ້ານຄວາມປອດໄພຮ້າຍແຮງ. ການຂັບຂີ່ທີ່ມີຂະໜາດນ້ອຍ ຫຼືຕົວຄວບຄຸມເຫດຜົນຂອງເບຣກທີ່ກຳນົດຄ່າບໍ່ຖືກຕ້ອງເຮັດໃຫ້ບຸກຄະລາກອນ ແລະສິ່ງອຳນວຍຄວາມສະດວກຂອງທ່ານມີຄວາມສ່ຽງໃນທັນທີ. ມູນຄ່າແມ່ນຢູ່ໃນຄວາມຫນ້າເຊື່ອຖືຂອງກົນຈັກແລະການເຊື່ອມໂຍງຄວາມປອດໄພ seamless, ບໍ່ແມ່ນຢູ່ໃນການຕັດມຸມໃນໄລຍະການຈັດຊື້.
ລວບລວມຂໍ້ມູນມໍເຕີຂອງເຈົ້າ, ບັນທຶກຮອບວຽນການປະຕິບັດຫນ້າທີ່ທີ່ແນ່ນອນຂອງເຈົ້າ, ແລະກໍານົດຄວາມຕ້ອງການຄວບຄຸມຂອງເຈົ້າໂດຍໃຊ້ກອບນີ້. ການມີຂໍ້ມູນທີ່ມີໂຄງສ້າງນີ້ກຽມພ້ອມກ່ອນທີ່ຈະຕິດຕໍ່ກັບຄູ່ຮ່ວມງານການເຊື່ອມໂຍງກັບໃຫ້ແນ່ໃຈວ່າທ່ານໄດ້ຮັບການແກ້ໄຂທີ່ເຂັ້ມແຂງ, ມີຈຸດປະສົງທີ່ຖືກອອກແບບມາໂດຍສະເພາະສໍາລັບສະພາບແວດລ້ອມການຈັດການວັດສະດຸທີ່ຕ້ອງການຂອງທ່ານ.
A: ບໍ່ໄດ້. ໄດມາດຕະຖານປົກກະຕິແມ່ນໃຫ້ຄະແນນແຮງບິດທີ່ປ່ຽນແປງໄດ້ (110%-120%) ແລະຂາດຕົວເກັບປະຈຸ, ເຄື່ອງຕັດເບກ, ແລະຊອບແວຄວບຄຸມເບກກົນຈັກສະເພາະທີ່ຕ້ອງການສໍາລັບການຍົກທີ່ປອດໄພ.
A: ໂດຍທົ່ວໄປ, ບໍ່ມີ. ໃນຂະນະທີ່ພວກເຂົາຍັງຕ້ອງການການຈັດອັນດັບແຮງບິດຄົງທີ່, ການເຄື່ອນໄຫວຂ້າມຜ່ານບໍ່ໄດ້ຕໍ່ສູ້ກັບແຮງໂນ້ມຖ່ວງຢ່າງຕໍ່ເນື່ອງ. ໂດຍປົກກະຕິພວກມັນຕ້ອງການຕົວຕ້ານການເບກທີ່ຮຸກຮານໜ້ອຍກວ່າ ແລະມັກຈະສາມາດເຮັດວຽກໄດ້ຢ່າງປອດໄພໃນການຕັ້ງຄ່າວົງເປີດ.
A: ຕົວຕ້ານທານຈະຮ້ອນເກີນໄປແລະອາດຈະລົ້ມເຫລວ, ຫຼືການຂັບຂີ່ຈະຂັດກັບ 'DC Bus Overvoltage' ໃນລະຫວ່າງການເລັ່ງ, ເຊິ່ງເຮັດໃຫ້ເບກກົນຈັກປິດລົງແລະອາດຈະເຮັດໃຫ້ການໂຫຼດຄົງທີ່.
A: motors ຂອງ horsepower ດຽວກັນສາມາດແຕ້ມ amperages ທີ່ແຕກຕ່າງກັນຢ່າງຫຼວງຫຼາຍໂດຍອີງຕາມການອອກແບບຂອງເຂົາເຈົ້າ (ຕົວຢ່າງ, motors ຕ່ໍາ pole ສູງແຕ້ມປະຈຸບັນຫຼາຍ). ການປັບຂະຫນາດເຄື່ອງເຄນສາມເຟດ VFD ໂດຍ FLA ຮັບປະກັນອົງປະກອບພາຍໃນຂອງໄດສາມາດຮັບມືກັບການໂຫຼດຄວາມຮ້ອນຕົວຈິງ.


