
Visninger: 0 Forfatter: Webstedsredaktør Udgivelsestid: 2026-10-08 Oprindelse: websted


At integrere et drev i et pumpende netværk er kun begyndelsen på din rejse. Opretholdelse af et stabilt vandtryk på tværs af meget variable behovskurver afhænger udelukkende af præcis parameterkonfiguration. Den operationelle virkelighed kræver kontinuerlig stabilitet, uanset hvor ofte ventiler åbner eller lukker. Forkerte konfigurationer har alvorlige konsekvenser. Fejljusterede parametre fører ofte til katastrofale rørbrud, skadelig kavitation og for tidlig motorfejl.
Ydermere øger skødesløse opsætninger forbrugsregninger gennem spildt energi og hyppige vedligeholdelsescyklusser. Du har ikke råd til at lade dit system køre på fabriksindstillingerne. Denne definitive guide vil lede dig gennem præcis, hvordan du konfigurerer dine sensorer, systemindstillinger og kritiske søvnfunktioner. Du vil lære gennemprøvede teknikker til at forhindre unødvendigt pumpeslid og fuldstændigt eliminere frustrerende tryksvingninger.
Vi vil levere handlingsrettede strategier til at optimere din energieffektivitet. At følge disse retningslinjer sikrer, at dit konstanttrykssystem kører fejlfrit. Omhyggelig kalibrering maksimerer i sidste ende den langsigtede pålidelighed og beskytter din kritiske infrastruktur.
Effektiviteten af et konstanttryksystem afhænger af nøjagtig justering af PID-kontrolalgoritmen for at matche systemdynamikken.
Sensorskalering og rene feedbacksignaler (typisk 4-20mA) er uomsættelige forudsætninger for stabil setpunktsporing.
Korrekt konfigurerede søvn- og vågneparametre reducerer drastisk mekanisk slid i perioder med lavt behov eller nul-flow.
Valg af en dedikeret vektorfrekvensomformer giver den nødvendige drejningsmomentstyring ved lav hastighed og indbyggede pumpemakroer til strømlinet idriftsættelse.
Forkert indstillede kontroller skaber enorm mekanisk belastning. Hurtige start- og stopcyklusser ødelægger motorisolering over tid. Disse barske overgange forringer de interne kontaktorer alvorligt. Ydermere lider pumpehjulene under fysisk nedbrydning som følge af kontinuerlige pludselige kraftændringer. Mekanisk slid accelererer eksponentielt, når systemerne kortslutter. Du står over for for tidligt nedbrud af udstyr og dyre nødreparationer. Stabilisering af disse cyklusser bevarer din hardware og forlænger dens driftslevetid.
Aggressive parameterindstillinger tvinger systemerne til konstant at overkompensere. Pumpen overskrider måltrykket og underskrider det derefter hurtigt. Ingeniører kalder denne uberegnelige adfærd for 'jagt.' Denne konstante svingning skaber alvorlig trykustabilitet på tværs af dit rørnetværk. Brugere oplever fluktuerende vandlevering, hvilket giver anledning til øjeblikkelige klager. Mere farligt er det, at jagt forårsager intens rørtræthed. Den cykliske stress brækker led og sprænger sårbare tætninger over tid.
Hvis du ikke konfigurerer søvnfunktionerne korrekt, dræner du dit budget. At køre en pumpe ved minimumsfrekvens mod en lukket ventil spilder betydelig energi. Motoren roterer kontinuerligt, men producerer nul flow. Dette scenarie gør elektrisk strøm direkte til ubrugelig varme. Fejlkonfigurerede kontroller omgår vigtige energibesparende muligheder. Aktivering af streng nul-flow-detektion forhindrer dette økonomiske dræn helt. Du optimerer forbrugsomkostningerne, mens du beskytter motoren mod termisk skade.
Almindelige pumpestyringsfejltilstande
Fejltilstand |
Primær årsag |
Operationel påvirkning |
|---|---|---|
Kort cykling |
Smalle vågne/søvnbånd |
Kontaktor udbrændt, motorslid |
Jagt |
Aggressive tuning parametre |
Rørtræthed, ustabil levering |
Overophedning |
Løber mod dødt hoved |
Termisk udløsning, spildt strøm |
Korrekt tuning af PID-kontrolalgoritme garanterer, at din pumpe reagerer præcist. Den proportionelle (P) forstærkning dikterer den umiddelbare reaktionshastighed på et trykfald. Når trykket falder, bestemmer P-gain, hvor aggressivt motoren accelererer. Høj P-forstærkning skaber et massivt hastighedsboost. Men at sætte denne værdi for højt medfører alvorlige implementeringsrisici. Systemet reagerer voldsomt på mindre ændringer. Denne aggressive reaktion forårsager massive trykspidser og beskadiger downstream-udstyr.
Integral (I) tid adresserer den stabile fejl, der er tilbage efter det proportionale svar. Den skubber langsomt pumpehastigheden, indtil den matcher det nøjagtige målsætpunkt. En korrekt indstillet I-tid udjævner systemets respons smukt. For træge vandsystemer er en længere I-tid generelt sikrere. Langsommere integration forhindrer uregelmæssige hastighedsændringer. Det giver den fysiske vandgennemstrømning tid til at indhente den elektroniske kommando. Denne bevidste pacing forhindrer fuldstændigt vedvarende oscillation.
Funktionen afledt (D) reagerer strengt på ændringshastigheden. Ved vandfordeling sker trykændringer hurtigt og uregelmæssigt. Aktivering af D-termen forstærker ofte systemstøj. Denne forstærkede respons udløser ødelæggende vandhammerhændelser. Pludselige ventillukninger sender chokbølger gennem rørene. D-begrebet misfortolker disse chokbølger som massive efterspørgselsskift. Vi anbefaler kraftigt at lade den afledte parameter stå på nul for de fleste applikationer med konstant tryk.
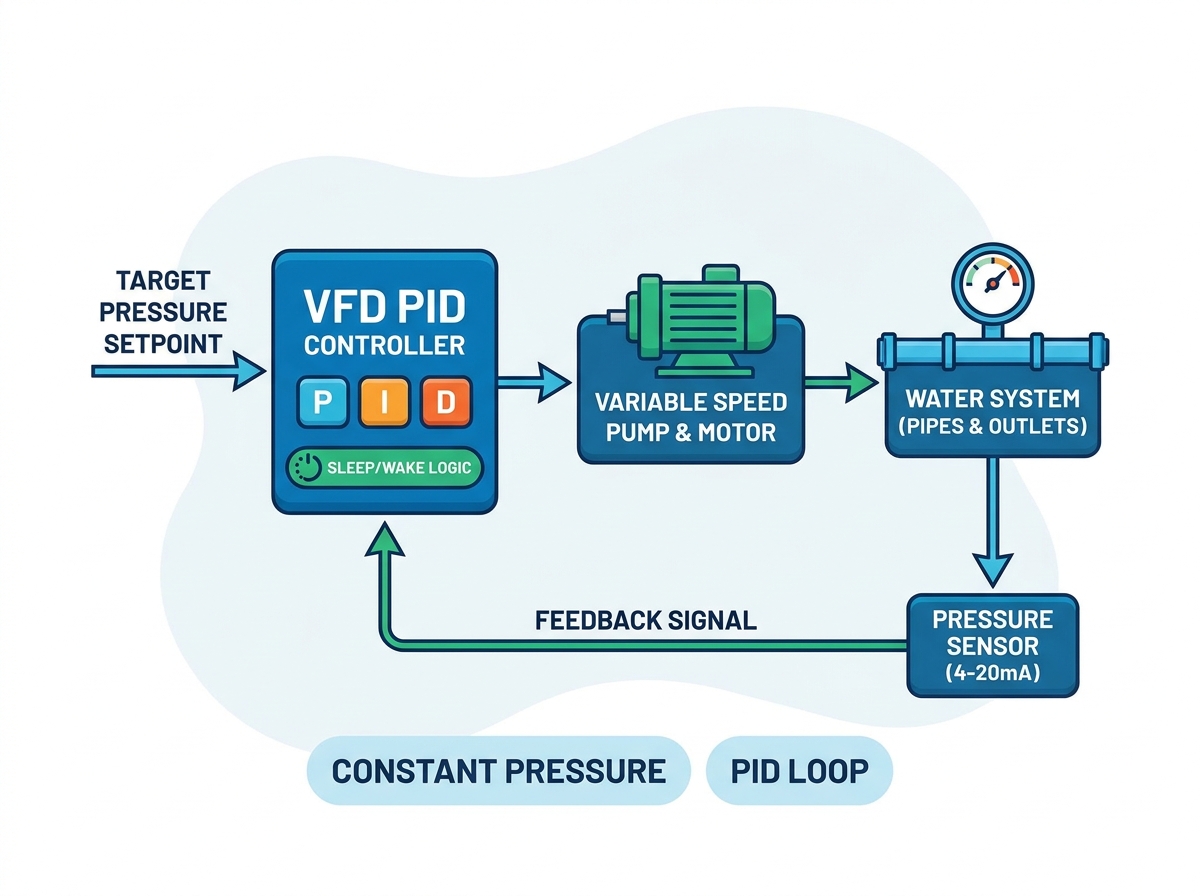
Valg af den korrekte sensor sikrer pålidelig dataoverførsel. Vi anbefaler altid 4-20mA transducere over 0-10V alternativer til industrielle miljøer. Strømbaserede signaler giver overlegen støjimmunitet på tværs af lange kabelstrækninger. Spændingssignaler forringes over afstand, hvilket forårsager unøjagtig feedback. Korrekte ledningsteknikker er lige så afgørende. Du skal bruge skærmede kabler af høj kvalitet for at blokere elektromagnetisk interferens. Jord altid skjoldet ved kun frekvensomformersiden . Jording af begge ender skaber jordsløjfer, som fuldstændig ødelægger sensorsignalet.
Dit drev er helt afhængig af nøjagtig matematisk skalering. Transducerens fysiske måleområde skal passe perfekt til de interne skaleringsparametre. Overvej disse vigtige opsætningstrin:
Identificer transducerens maksimale rating (f.eks. 0-10 bar).
Indstil drevets minimumsfeedbackværdi til at repræsentere nøjagtigt 0 Bar.
Indstil drevets maksimale feedbackværdi til at repræsentere nøjagtigt 10 bar.
Bekræft, at det viste tryk stemmer overens med en fysisk mekanisk måler.
Et misforhold her er farligt. Det repræsenterer den mest almindelige årsag til, at drev ikke når måltrykket. Omvendt kan fejljusteret skalering forårsage aggressiv, farlig overskydning.
At sætte et realistisk måltryk kræver omhyggelig evaluering af dit fysiske netværk. Aldrig som standard at maksimere systemkapaciteten. Beregn i stedet den faktiske efterspørgsel på det højeste leveringssted. Træk derefter dynamiske friktionstab på tværs af rørnettet fra. Dette beregnede tal repræsenterer dit sande krævede sætpunkt. Overtryk i systemet forårsager for stort slid på VVS-armaturer. Det tvinger også pumpen til at arbejde hårdere end nødvendigt. Et realistisk sætpunkt balancerer pålidelig levering og langsigtet mekanisk sundhed.
Dvalefrekvenstærsklen bestemmer, hvornår drevet lukker ned under nulkrav. Først skal du finde 'dødt hoved'-frekvensen. Dette er det nøjagtige hertz-niveau, hvor pumpen roterer, men genererer nul flow. For at finde den skal du langsomt lukke hovedafgangsventilen. Hold øje med trykmåleren og motorhastigheden. Bemærk den nødvendige frekvens for at opretholde måltrykket ved nul flow. Din endelige søvnfrekvens bør ligge omkring 1-2 Hz over dette dødhovedpunkt. Dette sikrer hurtig nedlukning, når efterspørgslen ophører.
En korrekt konfigureret sleep delay timer forhindrer generende udløsning. Vandsystemer oplever ofte kortvarige, mindre trykudsving. En toiletskylning eller en kort haneåbning forårsager små fald i ledningstrykket. Hvis drevet reagerer øjeblikkeligt på nul flow, vil det lukke ned for tidligt. Du bør konfigurere en forsinkelsestimer mellem 10 og 30 sekunder. Drevet går kun i dvaletilstand, hvis nul flow fortsætter efter denne forsinkelse. Denne stabiliseringsbuffer reducerer i høj grad unødvendige tænd/sluk-cyklusser.
Wake-up afvigelsen etablerer din genstartstærskel. Denne parameter fortæller drevet nøjagtigt, hvornår det skal vågne. For eksempel, hvis dit mål er 5,0 bar, kan du angive en 0,5 bar afvigelse. Pumpen vil sove, indtil systemtrykket falder til 4,5 bar. Du står over for en markant operationel afvejning her. Et strammere vågeniveau opretholder et strengere systemtryk, men øger start/stop-frekvensen drastisk. Et større mellemrum sparer energi og reducerer slid, men forårsager mærkbare trykfald, før pumpen starter.
Sammenligning af Wake-Up-strategi
Afvigelsesindstilling |
Trykstabilitet |
Energieffektivitet |
Bedste applikationsbrug |
|---|---|---|---|
Tæt (< 0,2 bar) |
Ekstremt høj |
Lav (hyppige starter) |
Kritiske industrielle processer |
Moderat (0,5 bar) |
Acceptabelt |
God |
Kommerciel VVS/VVS |
Bred (> 1,0 bar) |
Mærkbare udsving |
Fremragende |
Landbrugsvandingssystemer |
Moderne pumpeinstallationer drager stor fordel af specialiseret firmware. Når du evaluerer udstyr, skal du kigge efter drev med dedikerede 'PID/vandforsyning'-makroer. Disse specialiserede makroer udfylder automatisk op til 80 % af de nødvendige parametre. De konfigurerer baseline PID-grænser, tildeler analoge input og aktiverer dvalefunktioner øjeblikkeligt. Brug af applikationsspecifik firmware reducerer idriftsættelsestiden drastisk. Det eliminerer den kedelige proces med at krydshenvise hundredvis af generiske parametre. Generelle drev kræver omfattende manuel programmering, hvilket øger sandsynligheden for menneskelige fejl.
Valg af en dedikeret vektor frekvensinverter forbedrer systemets ydeevne drastisk. Grundlæggende Volt/Hertz (V/F) kontrol kæmper ved lave motorhastigheder. V/F-drev går ofte i stå eller hakker, når de arbejder tæt på dvalegrænsen. I modsætning hertil giver sensorløs vektorstyring overlegen drejningsmomentrespons over hele hastighedsområdet. Det sikrer, at pumpen kan overvinde den indledende statiske inerti uden problemer. Ydermere opretholder vektorstyring absolut rotationsstabilitet ved meget lave frekvenser. Denne stabilitet forhindrer, at den går i stå, før sleep-timeren aktiveres helt.
Dit valgte drev skal fungere som det primære forsvar for din pumpe. Sørg for, at den valgte model indeholder robuste indbyggede beskyttelsesfunktioner. Væsentlige beskyttelser omfatter tørpumpedetektering, som stopper motoren, hvis kildevandet forsvinder. Høj- og lavtryksalarmer advarer operatører om rørbrud eller blokeringer. Avanceret detektering af knækkede rør lukker systemet ned, hvis trykket falder hurtigt på trods af maksimal motorhastighed. At have disse funktioner indbygget direkte i drevet eliminerer behovet for komplekse eksterne PLC'er.
Grundig forberedelse sikrer en vellykket hardwareopgradering. Du bør straks kontrollere dine aktuelle pumpemotorspecifikationer. Dokumenter forstærkere med fuld belastning, spænding og forventet driftsmiljø. Bestem nødvendige IP-klassificeringskrav baseret på støv- og fugteksponering. Undersøg desuden dine eksisterende transducertyper for at garantere kompatibilitet. Indsamling af disse specifikke detaljer før færdiggørelse af et køb forhindrer dyre integrationsforsinkelser.
Stabil konstanttrykspumpning forbliver et omhyggeligt kryds mellem korrekt hardwarevalg og disciplineret parameterjustering. At ignorere systemdynamikken fører direkte til mekanisk fejl og spild af energi. Implementering af præcise PID-justeringer eliminerer fuldstændig uberegnelig trykjagt. Korrekt sensorskalering sikrer, at dit drev altid kender den sande systemtilstand.
Optimering af dine søvn- og vågnefunktioner giver målbare driftsmæssige fordele. Du vil opleve reducerede vedligeholdelsesopkald, stærkt forlænget udstyrs levetid og forudsigelige forbrugsregninger. Vi anbefaler stærkt, at du konsulterer en applikationsingeniør for at gennemgå din eksisterende systemarkitektur. At handle i dag forhindrer katastrofale rørfejl og sikrer din driftssikkerhed i de kommende år.
A: Jagt opstår typisk, når den proportionelle (P) forstærkning er indstillet for højt. Systemet reagerer for aggressivt på mindre trykfald. Derudover, hvis Integral (I) tiden er for kort, udjævner den ikke svaret. Elektrisk støj på sensorfeedbacklinjen kan også forårsage uregelmæssige aflæsninger, hvilket tvinger drevet til konstant at justere hastigheden.
A: Standard boosterpumper kræver altid direktevirkende PID-styring. I en direkte virkende konfiguration, hvis det målte tryk falder under sætpunktet, øges motorhastigheden for at kompensere. Omvendt virkende PID er generelt reserveret til specifikke køletårne eller niveaunedtrækningsapplikationer.
A: Ja, du kan bruge multi-pumpe sekventering (kaskade). Ét drev styrer hovedpumpens hastighed, mens det betjener trinkontaktorer for at tænde eller slukke for hjælpepumper på tværs af linjen. Denne specifikke opsætning kræver dog et drev udstyret med avanceret pumpestyringsfirmware og indbyggede relæudgange.
A: Udfør en praktisk dødhovedtest. Luk langsomt hovedafgangsventilen helt, mens motorfrekvensen og rørtrykket overvåges. Den nøjagtige frekvens, der kræves for at opretholde dit måltryk ved nul flow, er dit dødpunkt. Indstil din baseline søvnfrekvens 1 til 2 Hz over denne værdi.


