
การเข้าชม: 0 ผู้แต่ง: บรรณาธิการเว็บไซต์ เวลาเผยแพร่: 2026-10-08 ที่มา: เว็บไซต์


การรวมระบบขับเคลื่อนเข้ากับเครือข่ายระบบสูบน้ำเป็นเพียงจุดเริ่มต้นของการเดินทางของคุณ การรักษาแรงดันน้ำให้คงที่ตลอดเส้นอุปสงค์ที่แปรผันสูงต้องอาศัยการกำหนดค่าพารามิเตอร์ที่แม่นยำทั้งหมด ความเป็นจริงในการปฏิบัติงานต้องการความเสถียรอย่างต่อเนื่อง ไม่ว่าวาล์วจะเปิดหรือปิดบ่อยแค่ไหนก็ตาม การกำหนดค่าที่ไม่ถูกต้องจะส่งผลร้ายแรง พารามิเตอร์ที่ไม่ตรงแนวมักนำไปสู่การระเบิดของท่ออย่างรุนแรง การเกิดโพรงอากาศที่สร้างความเสียหาย และมอเตอร์ขัดข้องก่อนเวลาอันควร
นอกจากนี้ การตั้งค่าที่ไม่ระมัดระวังยังทำให้ค่าสาธารณูปโภคเพิ่มสูงขึ้นเนื่องจากพลังงานที่สูญเปล่าและรอบการบำรุงรักษาบ่อยครั้ง คุณไม่สามารถปล่อยให้ระบบของคุณทำงานโดยใช้การตั้งค่าเริ่มต้นจากโรงงานได้ คู่มือฉบับสมบูรณ์นี้จะแนะนำคุณอย่างละเอียดถึงวิธีกำหนดค่าเซ็นเซอร์ การตั้งค่าของระบบ และฟังก์ชันการนอนหลับที่สำคัญ คุณจะได้เรียนรู้เทคนิคที่ได้รับการพิสูจน์แล้วเพื่อป้องกันการสึกหรอของปั๊มโดยไม่จำเป็น และกำจัดการสั่นของแรงดันที่น่าหงุดหงิดโดยสิ้นเชิง
เราจะจัดเตรียมกลยุทธ์ที่สามารถนำไปปฏิบัติได้เพื่อเพิ่มประสิทธิภาพการใช้พลังงานของคุณ การปฏิบัติตามหลักเกณฑ์เหล่านี้ช่วยให้แน่ใจว่าระบบแรงดันคงที่ของคุณทำงานได้อย่างไร้ที่ติ การสอบเทียบอย่างระมัดระวังจะช่วยเพิ่มความน่าเชื่อถือในระยะยาวและปกป้องโครงสร้างพื้นฐานที่สำคัญของคุณในที่สุด
ประสิทธิภาพของระบบแรงดันคงที่ขึ้นอยู่กับการปรับอัลกอริธึมควบคุม PID อย่างแม่นยำเพื่อให้ตรงกับไดนามิกของระบบ
การปรับขนาดเซ็นเซอร์และสัญญาณตอบรับที่สะอาด (โดยทั่วไปคือ 4-20mA) เป็นข้อกำหนดเบื้องต้นที่ไม่สามารถต่อรองได้สำหรับการติดตามค่าเซ็ตพอยต์ที่เสถียร
พารามิเตอร์การนอนหลับและปลุกที่กำหนดค่าอย่างเหมาะสมจะช่วยลดการสึกหรอทางกลได้อย่างมากในช่วงที่มีความต้องการต่ำหรือเป็นศูนย์
การเลือกอินเวอร์เตอร์ความถี่เวกเตอร์เฉพาะทำให้มีการควบคุมแรงบิดความเร็วต่ำที่จำเป็นและมาโครปั๊มในตัวเพื่อการทดสอบการทำงานที่คล่องตัว
การควบคุมที่ปรับไม่ถูกต้องจะทำให้เกิดความเครียดทางกลอย่างมาก รอบการสตาร์ทและหยุดอย่างรวดเร็วจะทำให้ฉนวนของมอเตอร์เสียหายเมื่อเวลาผ่านไป การเปลี่ยนผ่านที่รุนแรงเหล่านี้จะทำให้คอนแทคเตอร์ภายในเสื่อมคุณภาพลงอย่างรุนแรง นอกจากนี้ ใบพัดปั๊มยังได้รับความเสียหายทางกายภาพจากการเปลี่ยนแปลงแรงฉับพลันอย่างต่อเนื่อง การสึกหรอของกลไกจะเพิ่มขึ้นแบบทวีคูณเมื่อระบบลัดวงจร คุณเผชิญกับปัญหาอุปกรณ์ชำรุดก่อนกำหนดและการซ่อมแซมฉุกเฉินที่มีราคาแพง การรักษาเสถียรภาพของวงจรเหล่านี้จะรักษาฮาร์ดแวร์ของคุณและยืดอายุการใช้งานในการดำเนินงาน
การตั้งค่าพารามิเตอร์เชิงรุกบังคับให้ระบบชดเชยมากเกินไปอย่างต่อเนื่อง ปั๊มส่งแรงดันเกินเป้าหมาย จากนั้นจึงจ่ายแรงดันต่ำกว่าอย่างรวดเร็ว วิศวกรเรียกพฤติกรรมที่ไม่อยู่กับร่องกับรอยนี้ว่า 'การล่าสัตว์' การแกว่งอย่างต่อเนื่องนี้ทำให้เกิดความไม่แน่นอนของแรงดันอย่างรุนแรงทั่วทั้งเครือข่ายท่อของคุณ ผู้ใช้ประสบปัญหาการส่งน้ำที่ผันผวน ทำให้เกิดการร้องเรียนทันที ที่อันตรายกว่านั้นคือการล่าสัตว์ทำให้ท่อล้าอย่างรุนแรง ความเครียดแบบวัฏจักรทำให้ข้อต่อแตกหักและแมวน้ำที่เปราะบางแตกเมื่อเวลาผ่านไป
การไม่กำหนดค่าฟังก์ชันสลีปอย่างถูกต้องจะทำให้งบประมาณของคุณหมดลง การใช้ปั๊มที่ความถี่ต่ำสุดเทียบกับวาล์วปิดจะทำให้สิ้นเปลืองพลังงานอย่างมาก มอเตอร์หมุนอย่างต่อเนื่องแต่ไม่มีการไหล สถานการณ์นี้เปลี่ยนพลังงานไฟฟ้าให้เป็นความร้อนที่ไร้ประโยชน์โดยตรง การควบคุมที่กำหนดค่าไม่ถูกต้องจะข้ามโอกาสในการประหยัดพลังงานที่สำคัญ การเปิดใช้งานการตรวจจับการไหลเป็นศูนย์ที่เข้มงวดจะช่วยป้องกันการสูญเสียทางการเงินโดยสิ้นเชิง คุณปรับต้นทุนสาธารณูปโภคให้เหมาะสมพร้อมทั้งปกป้องมอเตอร์จากความเสียหายจากความร้อน
โหมดความล้มเหลวในการควบคุมปั๊มทั่วไป
โหมดความล้มเหลว |
สาเหตุหลัก |
ผลกระทบจากการดำเนินงาน |
|---|---|---|
การปั่นจักรยานระยะสั้น |
วงดนตรีปลุก/นอนหลับที่แคบ |
คอนแทคเตอร์เหนื่อยหน่าย มอเตอร์สึกหรอ |
การล่าสัตว์ |
พารามิเตอร์การปรับแต่งเชิงรุก |
ท่อล้า การส่งของไม่เสถียร |
ความร้อนสูงเกินไป |
วิ่งชนหัวคนตาย |
สะดุดความร้อน พลังงานสิ้นเปลือง |
การปรับจูนอย่างเหมาะสม อัลกอริธึมการควบคุม PID รับประกันว่าปั๊มของคุณตอบสนองได้อย่างแม่นยำ อัตราขยายตามสัดส่วน (P) จะกำหนดความเร็วปฏิกิริยาทันทีต่อแรงดันตกคร่อม เมื่อความดันลดลง P-gain จะเป็นตัวกำหนดว่ามอเตอร์จะเร่งความเร็วอย่างรุนแรงเพียงใด P-gain สูงจะช่วยเพิ่มความเร็วได้อย่างมาก อย่างไรก็ตาม การตั้งค่านี้สูงเกินไปทำให้เกิดความเสี่ยงในการใช้งานที่รุนแรง ระบบจะตอบสนองอย่างรุนแรงต่อการเปลี่ยนแปลงเล็กน้อย การตอบสนองเชิงรุกนี้ทำให้เกิดแรงดันเพิ่มขึ้นอย่างมากและทำให้อุปกรณ์ปลายน้ำเสียหาย
เวลาอินทิกรัล (I) จัดการกับข้อผิดพลาดในสถานะคงตัวที่เหลืออยู่หลังจากการตอบสนองตามสัดส่วน โดยจะค่อย ๆ ดันความเร็วของปั๊มจนกระทั่งตรงกับค่าที่ตั้งไว้ของเป้าหมายที่แน่นอน I-time ที่ตั้งไว้อย่างเหมาะสมจะทำให้การตอบสนองของระบบราบรื่นอย่างสวยงาม สำหรับระบบน้ำที่ซบเซา โดยทั่วไป I-time ที่นานขึ้นจะปลอดภัยกว่า การรวมที่ช้าลงจะช่วยป้องกันการเปลี่ยนแปลงความเร็วที่ไม่แน่นอน โดยจะให้เวลาการไหลของน้ำตามคำสั่งอิเล็กทรอนิกส์ การเว้นจังหวะโดยเจตนานี้ป้องกันการสั่นอย่างต่อเนื่องได้อย่างสมบูรณ์
ฟังก์ชันอนุพันธ์ (D) จะตอบสนองต่ออัตราการเปลี่ยนแปลงอย่างเคร่งครัด ในการกระจายน้ำ การเปลี่ยนแปลงแรงดันจะเกิดขึ้นอย่างรวดเร็วและไม่สม่ำเสมอ การเปิดใช้งานเทอม D มักจะขยายสัญญาณรบกวนของระบบ การตอบสนองที่ขยายออกไปนี้จะกระตุ้นให้เกิดเหตุการณ์ค้อนน้ำทำลายล้าง การปิดวาล์วอย่างกะทันหันจะส่งคลื่นกระแทกผ่านท่อ คำศัพท์ D ตีความคลื่นกระแทกเหล่านี้ผิดว่าเป็นการเปลี่ยนแปลงอุปสงค์ครั้งใหญ่ เราขอแนะนำอย่างยิ่งให้ปล่อยพารามิเตอร์อนุพันธ์ไว้ที่ศูนย์สำหรับการใช้งานที่มีแรงดันคงที่ส่วนใหญ่
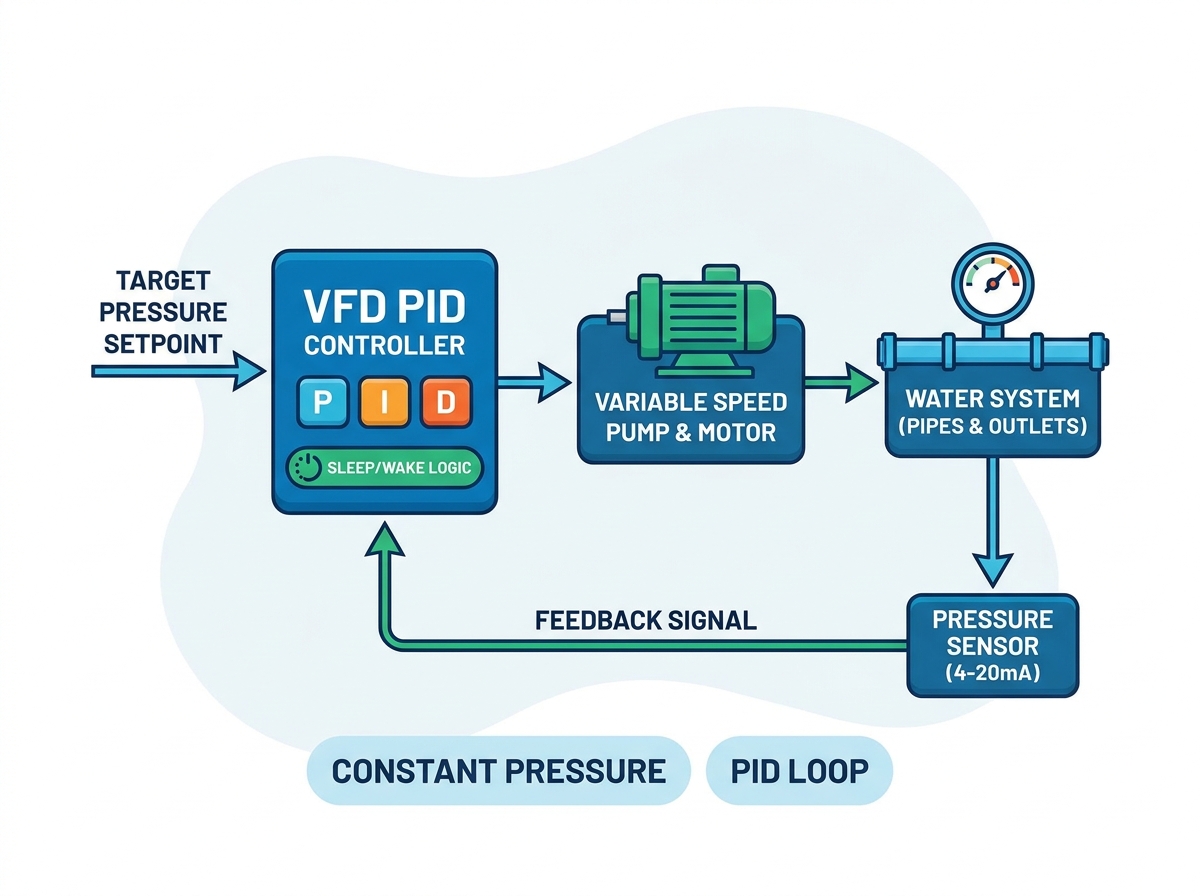
การเลือกเซ็นเซอร์ที่ถูกต้องช่วยให้มั่นใจในการส่งข้อมูลที่เชื่อถือได้ เราแนะนำให้ใช้ทรานสดิวเซอร์ 4-20mA มากกว่าทางเลือก 0-10V สำหรับสภาพแวดล้อมทางอุตสาหกรรมเสมอ สัญญาณตามกระแสมีการป้องกันสัญญาณรบกวนที่เหนือกว่าตลอดการเดินสายเคเบิลยาว สัญญาณแรงดันไฟฟ้าจะลดลงตามระยะทาง ทำให้เกิดการป้อนกลับที่ไม่ถูกต้อง เทคนิคการเดินสายไฟที่เหมาะสมก็มีความสำคัญไม่แพ้กัน คุณต้องใช้สายเคเบิลหุ้มฉนวนคุณภาพสูงเพื่อป้องกันการรบกวนทางแม่เหล็กไฟฟ้า กราวด์โล่ที่เสมอ เฉพาะด้าน อินเวอร์เตอร์ความถี่ เท่านั้น การต่อสายดินทั้งสองด้านจะทำให้เกิดกราวด์กราวด์ ซึ่งจะทำให้สัญญาณเซ็นเซอร์เสียหายโดยสิ้นเชิง
ไดรฟ์ของคุณอาศัยการปรับขนาดทางคณิตศาสตร์ที่แม่นยำทั้งหมด ช่วงการวัดทางกายภาพของทรานสดิวเซอร์จะต้องสอดคล้องกับพารามิเตอร์สเกลภายในอย่างสมบูรณ์ พิจารณาขั้นตอนการตั้งค่าที่จำเป็นเหล่านี้:
ระบุพิกัดสูงสุดของทรานสดิวเซอร์ (เช่น 0-10 Bar)
ตั้งค่าป้อนกลับขั้นต่ำของไดรฟ์ให้เท่ากับ 0 Bar พอดี
ตั้งค่าป้อนกลับสูงสุดของไดรฟ์ให้เท่ากับ 10 Bar
ตรวจสอบความดันที่แสดงตรงกับเกจวัดทางกลทางกายภาพ
ความไม่ตรงกันที่นี่เป็นอันตราย ซึ่งแสดงถึงสาเหตุที่พบบ่อยที่สุดที่ทำให้ไดรฟ์ไม่บรรลุแรงดันเป้าหมาย ในทางกลับกัน การปรับขนาดที่ไม่ตรงแนวอาจทำให้เกิดการถ่ายภาพเกินขนาดอย่างรุนแรงและเป็นอันตรายได้
การตั้งค่าแรงกดดันเป้าหมายที่สมจริงจำเป็นต้องมีการประเมินเครือข่ายทางกายภาพของคุณอย่างรอบคอบ ไม่เคยตั้งค่าเริ่มต้นที่จะเพิ่มความจุของระบบให้สูงสุด ให้คำนวณความต้องการจริงที่จุดส่งมอบสูงสุดแทน จากนั้น ลบการสูญเสียแรงเสียดทานแบบไดนามิกทั่วทั้งเครือข่ายระบบท่อ ตัวเลขที่คำนวณได้นี้แสดงถึงค่าที่กำหนดที่แท้จริงของคุณ การเพิ่มแรงกดดันให้กับระบบทำให้อุปกรณ์ติดตั้งประปาสึกหรอมากเกินไป อีกทั้งยังบังคับให้ปั๊มทำงานหนักเกินความจำเป็น การตั้งค่าที่สมจริงจะสร้างสมดุลระหว่างการส่งมอบที่เชื่อถือได้และสุขภาพกลไกในระยะยาว
เกณฑ์ความถี่สลีปจะกำหนดเมื่อไดรฟ์ปิดการทำงานในระหว่างที่มีความต้องการเป็นศูนย์ ขั้นแรก คุณต้องหาความถี่ 'หัวตาย' นี่คือระดับเฮิรตซ์ที่แน่นอนที่ปั๊มหมุนแต่ไม่มีการไหล หากต้องการค้นหา ให้ปิดวาล์วระบายหลักอย่างช้าๆ ดูมาตรวัดความดันและความเร็วของมอเตอร์ สังเกตความถี่ที่จำเป็นในการรักษาความดันเป้าหมายที่การไหลเป็นศูนย์ ความถี่การนอนหลับครั้งสุดท้ายของคุณควรอยู่เหนือจุดตายนี้ประมาณ 1-2 เฮิรตซ์ สิ่งนี้ทำให้แน่ใจได้ว่าการปิดระบบทันทีเมื่อความต้องการสิ้นสุดลง
ตัวจับเวลาการหน่วงเวลาพักเครื่องที่กำหนดค่าอย่างเหมาะสมจะป้องกันการสะดุดสะดุด ระบบน้ำมักพบกับความผันผวนของแรงดันเล็กน้อยชั่วขณะ การกดชักโครกหรือการเปิดก๊อกสั้นๆ จะทำให้แรงดันในท่อลดลงเล็กน้อย หากไดรฟ์ตอบสนองทันทีต่อการไหลเป็นศูนย์ ระบบจะปิดเครื่องก่อนเวลาอันควร คุณควรกำหนดค่าตัวจับเวลาหน่วงเวลาระหว่าง 10 ถึง 30 วินาที ชุดขับจะเข้าสู่โหมดสลีปเฉพาะในกรณีที่การไหลเป็นศูนย์ยังคงอยู่เกินกว่าการหน่วงเวลานี้ บัฟเฟอร์ความเสถียรนี้ช่วยลดรอบการเปิด/ปิดที่ไม่จำเป็นได้อย่างมาก
ค่าเบี่ยงเบนการปลุกจะกำหนดเกณฑ์การรีสตาร์ทของคุณ พารามิเตอร์นี้จะบอกไดรฟ์อย่างชัดเจนว่าต้องปลุกเมื่อใด ตัวอย่างเช่น หากเป้าหมายของคุณคือ 5.0 Bar คุณอาจตั้งค่าส่วนเบี่ยงเบนไว้ที่ 0.5 Bar ปั๊มจะเข้าสู่โหมดสลีปจนกว่าแรงดันของระบบจะลดลงถึง 4.5 Bar คุณต้องเผชิญกับข้อแลกเปลี่ยนในการปฏิบัติงานที่แตกต่างกันที่นี่ ระดับการปลุกที่เข้มงวดยิ่งขึ้นจะรักษาความดันของระบบที่เข้มงวดมากขึ้น แต่จะเพิ่มความถี่ในการเริ่ม/หยุดอย่างมาก ช่องว่างที่กว้างขึ้นช่วยประหยัดพลังงานและลดการสึกหรอ แต่ทำให้แรงดันลดลงอย่างเห็นได้ชัดก่อนที่ปั๊มจะเริ่มทำงาน
การเปรียบเทียบกลยุทธ์การปลุก
การตั้งค่าส่วนเบี่ยงเบน |
ความเสถียรของแรงดัน |
ประสิทธิภาพการใช้พลังงาน |
กรณีการใช้งานแอปพลิเคชันที่ดีที่สุด |
|---|---|---|---|
แน่นหนา (<0.2 บาร์) |
สูงมาก |
ต่ำ (สตาร์ทบ่อย) |
กระบวนการทางอุตสาหกรรมที่สำคัญ |
ปานกลาง (0.5 บาร์) |
ยอมรับได้ |
ดี |
HVAC/ประปาเชิงพาณิชย์ |
กว้าง (>1.0 บาร์) |
ความผันผวนที่เห็นได้ชัดเจน |
ยอดเยี่ยม |
ระบบชลประทานการเกษตร |
การติดตั้งระบบสูบน้ำสมัยใหม่จะได้รับประโยชน์อย่างมากจากเฟิร์มแวร์เฉพาะทาง เมื่อประเมินอุปกรณ์ ให้มองหาไดรฟ์ที่มีมาโคร 'PID/Water Supply' โดยเฉพาะ มาโครพิเศษเหล่านี้จะเติมพารามิเตอร์ที่จำเป็นล่วงหน้าได้ถึง 80% โดยอัตโนมัติ พวกเขากำหนดค่าขีดจำกัด PID พื้นฐาน กำหนดอินพุตอะนาล็อก และเปิดใช้งานฟังก์ชันสลีปทันที การใช้เฟิร์มแวร์เฉพาะแอปพลิเคชันช่วยลดเวลาในการทดสอบการใช้งานได้อย่างมาก ช่วยลดกระบวนการที่น่าเบื่อในการอ้างอิงโยงพารามิเตอร์ทั่วไปหลายร้อยตัว ไดรฟ์เอนกประสงค์จำเป็นต้องมีการตั้งโปรแกรมด้วยตนเองอย่างกว้างขวาง ซึ่งเพิ่มโอกาสที่จะเกิดข้อผิดพลาดจากมนุษย์
การเลือกเฉพาะ อินเวอร์เตอร์ความถี่เวกเตอร์ ช่วยปรับปรุงประสิทธิภาพของระบบอย่างมาก การควบคุมโวลต์/เฮิรตซ์ (V/F) พื้นฐานประสบปัญหาที่ความเร็วมอเตอร์ต่ำ ไดรฟ์ V/F มักจะหยุดหรือกระตุกเมื่อทำงานใกล้ขีดจำกัดโหมดสลีป ในทางตรงกันข้าม การควบคุมเวกเตอร์แบบไร้เซ็นเซอร์ให้การตอบสนองแรงบิดที่เหนือกว่าตลอดช่วงความเร็วทั้งหมด ช่วยให้มั่นใจได้ว่าปั๊มสามารถเอาชนะแรงเฉื่อยคงที่เริ่มต้นได้อย่างราบรื่น นอกจากนี้ การควบคุมเวกเตอร์ยังรักษาความเสถียรในการหมุนสัมบูรณ์ที่ความถี่ต่ำมาก ความเสถียรนี้จะช่วยป้องกันไม่ให้เครื่องหยุดทำงานก่อนที่ตัวตั้งเวลาปิดจะทำงานเต็มที่
ชุดขับที่คุณเลือกจะต้องทำหน้าที่เป็นเครื่องป้องกันเบื้องต้นสำหรับปั๊มของคุณ ตรวจสอบให้แน่ใจว่ารุ่นที่เลือกมีคุณสมบัติการป้องกันในตัวที่แข็งแกร่ง การป้องกันที่สำคัญ ได้แก่ การตรวจจับปั๊มแห้ง ซึ่งจะหยุดมอเตอร์หากน้ำจากแหล่งหายไป สัญญาณเตือนแรงดันสูงและต่ำจะแจ้งเตือนผู้ปฏิบัติงานเมื่อท่อระเบิดหรือการอุดตัน การตรวจจับท่อแตกขั้นสูงจะปิดระบบหากแรงดันลดลงอย่างรวดเร็วแม้จะมีความเร็วมอเตอร์สูงสุดก็ตาม การมีคุณลักษณะเหล่านี้ติดตั้งอยู่ในไดรฟ์โดยตรงทำให้ไม่จำเป็นต้องใช้ PLC ภายนอกที่ซับซ้อน
การเตรียมการอย่างละเอียดช่วยให้แน่ใจว่าการอัพเกรดฮาร์ดแวร์จะประสบความสำเร็จ คุณควรตรวจสอบข้อกำหนดเฉพาะของมอเตอร์ปั๊มปัจจุบันของคุณทันที บันทึกแอมป์ฟูลโหลด แรงดันไฟฟ้า และสภาพแวดล้อมการทำงานที่คาดหวัง กำหนดข้อกำหนดระดับ IP ที่จำเป็นโดยพิจารณาจากการสัมผัสฝุ่นและความชื้น นอกจากนี้ ให้ตรวจสอบประเภททรานสดิวเซอร์ที่มีอยู่ของคุณเพื่อรับประกันความเข้ากันได้ การรวบรวมรายละเอียดเฉพาะเหล่านี้ก่อนที่จะสรุปการซื้อจะช่วยป้องกันความล่าช้าในการรวมระบบที่มีค่าใช้จ่ายสูง
การปั๊มแรงดันคงที่ที่เสถียรยังคงเป็นจุดตัดอย่างระมัดระวังในการเลือกฮาร์ดแวร์ที่ถูกต้องและการปรับพารามิเตอร์ที่มีระเบียบวินัย การเพิกเฉยต่อไดนามิกของระบบนำไปสู่ความล้มเหลวทางกลไกและการสูญเสียพลังงานโดยตรง การใช้การปรับ PID ที่แม่นยำช่วยลดการตามล่าแรงดันที่ไม่แน่นอนโดยสิ้นเชิง การปรับขนาดเซ็นเซอร์ที่เหมาะสมช่วยให้มั่นใจได้ว่าไดรฟ์ของคุณจะรู้สถานะระบบที่แท้จริงอยู่เสมอ
การปรับฟังก์ชันการนอนหลับและตื่นของคุณให้เหมาะสมจะทำให้เกิดประโยชน์ในการปฏิบัติงานที่วัดผลได้ คุณจะได้รับประสบการณ์การเรียกบำรุงรักษาที่ลดลง อายุการใช้งานอุปกรณ์ที่ยาวนานขึ้นอย่างมาก และค่าสาธารณูปโภคที่คาดการณ์ได้ เราขอแนะนำให้ปรึกษาวิศวกรแอปพลิเคชันเพื่อตรวจสอบสถาปัตยกรรมระบบที่มีอยู่ของคุณ การดำเนินการตั้งแต่วันนี้จะช่วยป้องกันความล้มเหลวของท่อร้ายแรงและรับประกันความน่าเชื่อถือในการปฏิบัติงานของคุณในปีต่อๆ ไป
ตอบ: โดยทั่วไปการล่าสัตว์จะเกิดขึ้นเมื่อมีการตั้งค่า Proportional (P) สูงเกินไป ระบบมีปฏิกิริยารุนแรงเกินไปต่อแรงดันตกเล็กน้อย นอกจากนี้ หากเวลาอินทิกรัล (I) สั้นเกินไป การตอบสนองจะไม่ราบรื่น สัญญาณรบกวนทางไฟฟ้าบนเส้นป้อนกลับของเซ็นเซอร์ยังอาจทำให้การอ่านค่าผิดปกติ ส่งผลให้ไดรฟ์ต้องปรับความเร็วอย่างต่อเนื่อง
ตอบ: ปั๊มเพิ่มแรงดันแบบมาตรฐานจำเป็นต้องมีการควบคุม PID ที่ออกฤทธิ์โดยตรงเสมอ ในการกำหนดค่าแบบออกฤทธิ์โดยตรง หากความดันที่วัดได้ลดลงต่ำกว่าค่าที่ตั้งไว้ ความเร็วของมอเตอร์จะเพิ่มขึ้นเพื่อชดเชย โดยทั่วไป PID ที่ออกฤทธิ์ย้อนกลับจะสงวนไว้สำหรับหอทำความเย็นเฉพาะหรือการใช้งานแบบดึงระดับ
ตอบ: ได้ คุณสามารถใช้ลำดับหลายปั๊มได้ (แบบเรียงซ้อน) ไดรฟ์หนึ่งตัวจะควบคุมความเร็วของปั๊มลีดขณะใช้งานสเตจคอนแทคเตอร์เพื่อเปิดหรือปิดปั๊มเสริมข้ามสาย อย่างไรก็ตาม การตั้งค่าเฉพาะนี้ต้องใช้ไดรฟ์ที่มีเฟิร์มแวร์ควบคุมปั๊มขั้นสูงและเอาต์พุตรีเลย์ในตัว
ตอบ: ทำการทดสอบ dead-head ในทางปฏิบัติ ปิดวาล์วจ่ายหลักอย่างช้าๆ ให้สนิทในขณะที่ตรวจสอบความถี่ของมอเตอร์และแรงดันท่อ ความถี่ที่แน่นอนที่จำเป็นในการรักษาความดันเป้าหมายของคุณที่การไหลเป็นศูนย์คือจุดตายของคุณ ตั้งค่าความถี่การนอนหลับพื้นฐานของคุณให้สูงกว่าค่านี้ 1 ถึง 2 Hz


