
Vizualizări: 0 Autor: Editor site Ora publicării: 2026-10-08 Origine: Site


Integrarea unui drive într-o rețea de pompare este doar începutul călătoriei dumneavoastră. Menținerea presiunii stabile a apei pe curbele de cerere foarte variabile se bazează în totalitate pe configurația precisă a parametrilor. Realitatea operațională necesită stabilitate continuă, indiferent de cât de des se deschid sau se închid supapele. Configurațiile incorecte au consecințe grave. Parametrii nealiniați duc frecvent la spargeri catastrofale de conducte, cavitație dăunătoare și defecțiune prematură a motorului.
În plus, setările neglijente umflă facturile la utilități prin risipa de energie și cicluri frecvente de întreținere. Nu vă permiteți să lăsați sistemul să funcționeze cu setările implicite din fabrică. Acest ghid definitiv vă va ghida prin cum să vă configurați senzorii, punctele de referință ale sistemului și funcțiile critice de somn. Veți învăța tehnici dovedite pentru a preveni uzura inutilă a pompei și pentru a elimina complet oscilațiile frustrante ale presiunii.
Vă vom oferi strategii acționabile pentru a vă optimiza eficiența energetică. Urmând aceste instrucțiuni, sistemul dumneavoastră cu presiune constantă funcționează impecabil. Calibrarea atentă maximizează în cele din urmă fiabilitatea pe termen lung și vă protejează infrastructura critică.
Eficacitatea unui sistem cu presiune constantă depinde de reglarea cu precizie a algoritmului de control PID pentru a se potrivi cu dinamica sistemului.
Scalarea senzorului și semnalele de feedback curate (de obicei 4-20mA) sunt premise nenegociabile pentru urmărirea stabilă a punctului de referință.
Parametrii de repaus și trezire configurați corespunzător reduc drastic uzura mecanică în perioadele cu cerere scăzută sau cu flux zero.
Selectarea unui convertizor de frecvență vectorial dedicat asigură controlul necesar al cuplului la viteză redusă și macrocomenzi încorporate ale pompei pentru o punere în funcțiune simplificată.
Comenzile reglate necorespunzător creează un stres mecanic imens. Ciclurile de pornire și oprire rapidă distrug izolația motorului în timp. Aceste tranziții dure degradează sever contactorii interni. În plus, rotoarele pompelor suferă degradare fizică din cauza schimbărilor bruște continue de forță. Uzura mecanică accelerează exponențial atunci când sistemele ciclează scurt. Te confrunți cu defecțiuni premature ale echipamentelor și reparații de urgență costisitoare. Stabilizarea acestor cicluri vă păstrează hardware-ul și îi prelungește durata de viață operațională.
Setările agresive ale parametrilor forțează sistemele să supracompenseze continuu. Pompa depășește presiunea țintă, apoi o depășește rapid. Inginerii numesc acest comportament neregulat „vânătoare”. Această oscilație constantă creează instabilitate severă a presiunii în rețeaua dumneavoastră de conducte. Utilizatorii se confruntă cu livrarea de apă fluctuantă, provocând reclamații imediate. Mai periculos, vânătoarea provoacă o oboseală intensă a conductelor. Efortul ciclic fracturează îmbinările și sparge etanșările vulnerabile în timp.
Eșecul în configurarea corectă a funcțiilor de somn îți consumă bugetul. Funcționarea unei pompe la frecvența minimă împotriva unei supape închise irosește energie semnificativă. Motorul se rotește continuu, dar produce un debit zero. Acest scenariu transformă energia electrică direct în căldură inutilă. Comenzile configurate greșit ocolesc oportunitățile vitale de economisire a energiei. Activarea detectării stricte a fluxului zero previne complet această scurgere financiară. Optimizați costurile pentru utilități protejând în același timp motorul de daune termice.
Moduri comune de eroare a controlului pompei
Modul de eșec |
Cauza primara |
Impact operațional |
|---|---|---|
Ciclism scurt |
Benzi înguste de trezire/somn |
Arsarea contactorului, uzura motorului |
Vânătoare |
Parametrii de reglare agresivi |
Oboseală conductă, livrare instabilă |
Supraîncălzire |
Alergând împotriva capului mort |
Declanșare termică, putere irosită |
Reglarea corectă a Algoritmul de control PID garantează că pompa dumneavoastră răspunde cu precizie. Câștigul proporțional (P) dictează viteza de reacție imediată la o cădere de presiune. Când presiunea scade, câștigul P determină cât de agresiv accelerează motorul. Câștigul P ridicat creează o creștere masivă a vitezei. Cu toate acestea, setarea acestei valori prea mare introduce riscuri severe de implementare. Sistemul reacționează violent la modificări minore. Acest răspuns agresiv provoacă vârfuri masive de presiune și deteriorează echipamentele din aval.
Timpul integral (I) se adresează erorii de stare staționară rămasă după răspunsul proporțional. Determină încet viteza pompei până când se potrivește exact valoarea de referință țintă. Un timp I setat corect netezește frumos răspunsul sistemului. Pentru sistemele de apă lente, un timp I mai lung este, în general, mai sigur. Integrarea mai lentă previne schimbările neregulate ale vitezei. Oferă timp de curgere fizică a apei pentru a ajunge la comanda electronică. Această stimulare deliberată previne complet oscilația persistentă.
Funcția Derivată (D) reacționează strict la rata de schimbare. În distribuția apei, schimbările de presiune au loc rapid și neregulat. Activarea termenului D amplifică adesea zgomotul sistemului. Acest răspuns amplificat declanșează evenimente distructive de lovituri de apă. Închiderile bruște ale supapelor trimit unde de șoc prin țevi. Termenul D interpretează greșit aceste unde de șoc ca și schimbarea masivă a cererii. Vă recomandăm insistent să lăsați parametrul Derivată la zero pentru majoritatea aplicațiilor cu presiune constantă.
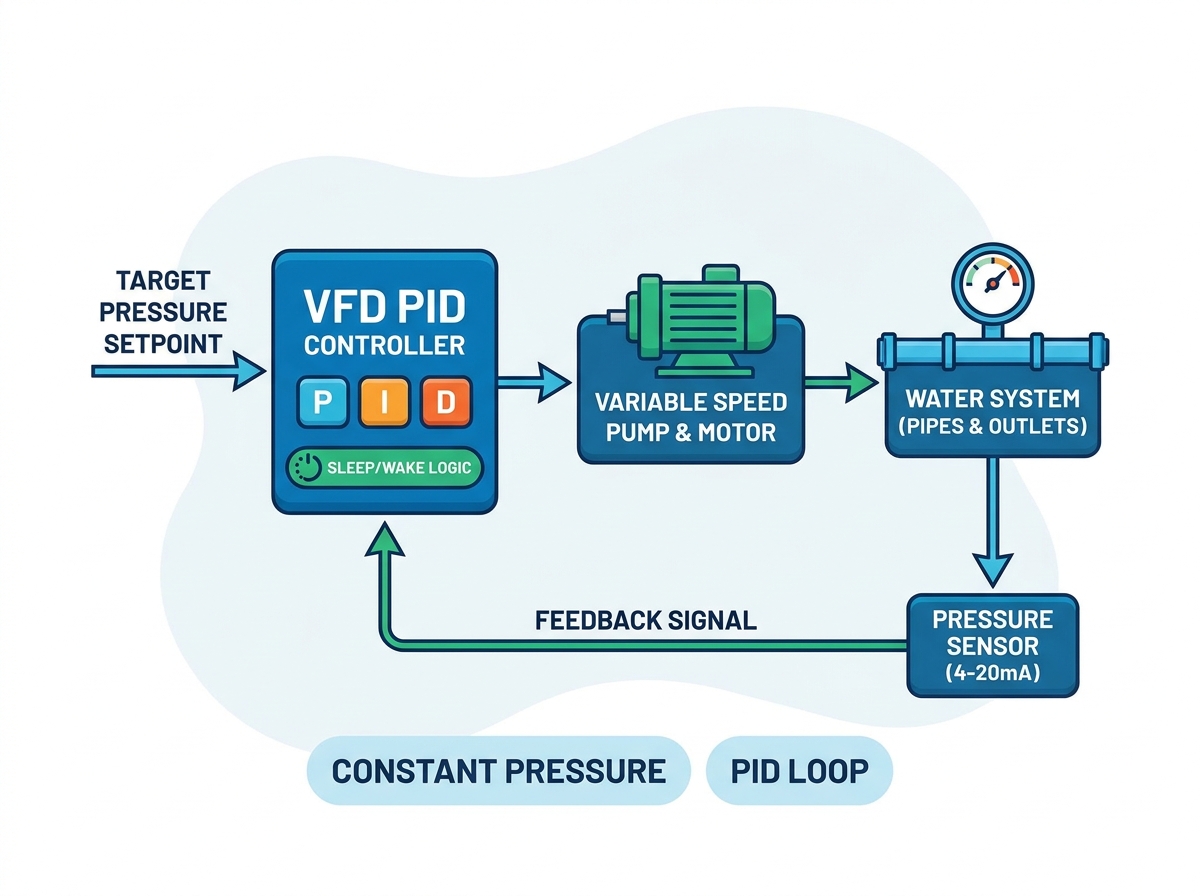
Alegerea senzorului corect asigură o transmisie fiabilă a datelor. Recomandăm întotdeauna traductoare de 4-20mA peste 0-10V alternative pentru medii industriale. Semnalele bazate pe curent oferă imunitate superioară la zgomot pe cabluri lungi. Semnalele de tensiune se degradează la distanță, provocând feedback inexact. Tehnicile de cablare adecvate sunt la fel de cruciale. Trebuie să utilizați cabluri ecranate de înaltă calitate pentru a bloca interferențele electromagnetice. Împământați întotdeauna scutul la numai pe partea inversorului de frecvență . Împământarea ambelor capete creează bucle de masă, care corup complet semnalul senzorului.
Unitatea dvs. se bazează în întregime pe scalarea matematică precisă. Domeniul fizic de măsurare al traductorului trebuie să se alinieze perfect cu parametrii interni de scalare. Luați în considerare acești pași esențiali de configurare:
Identificați valoarea maximă a traductorului (de exemplu, 0-10 bar).
Setați valoarea minimă de feedback a unității să reprezinte exact 0 bar.
Setați valoarea maximă de feedback a unității să reprezinte exact 10 bar.
Verificați că presiunea afișată se potrivește cu un manometru fizic mecanic.
O nepotrivire aici este periculoasă. Reprezintă cea mai frecventă cauză pentru care unitățile nu ating presiunea țintă. În schimb, scalarea nealiniată poate provoca depășiri agresive și periculoase.
Stabilirea unei presiuni țintă realiste necesită o evaluare atentă a rețelei dumneavoastră fizice. Nu maximizați niciodată capacitatea sistemului. În schimb, calculați cererea reală la cel mai înalt punct de livrare. Apoi, scădeți pierderile dinamice prin frecare în rețeaua de conducte. Această cifră calculată reprezintă valoarea de referință necesară. Suprapresiunea sistemului cauzează uzură excesivă a instalațiilor sanitare. De asemenea, forțează pompa să lucreze mai mult decât este necesar. Un punct de referință realist echilibrează livrarea fiabilă și sănătatea mecanică pe termen lung.
Pragul de frecvență de repaus determină când unitatea se oprește în timpul cererii zero. În primul rând, trebuie să găsiți frecvența „cap mort”. Acesta este nivelul exact de herți la care pompa se rotește, dar generează debit zero. Pentru a-l găsi, închideți încet supapa principală de refulare. Urmăriți manometrul și viteza motorului. Notați frecvența necesară pentru a menține presiunea țintă la debit zero. Frecvența finală a somnului ar trebui să se afle cu aproximativ 1-2 Hz deasupra acestui punct mort. Acest lucru asigură o oprire promptă atunci când cererea încetează.
Un temporizator de întârziere a somnului configurat corespunzător previne declanșarea neplăcută. Sistemele de apă se confruntă frecvent cu fluctuații minore de presiune de moment. O spălare a toaletei sau o deschidere scurtă a robinetului provoacă scăderi mici ale presiunii din conductă. Dacă unitatea reacționează instantaneu la debitul zero, se va opri prematur. Ar trebui să configurați un temporizator de întârziere între 10 și 30 de secunde. Unitatea va intra în modul de repaus numai dacă fluxul zero persistă după această întârziere. Acest tampon de stabilizare reduce foarte mult ciclurile de pornire/oprire inutile.
Abaterea de la trezire stabilește pragul de repornire. Acest parametru spune unității exact când să se trezească. De exemplu, dacă ținta dvs. este de 5,0 bar, puteți seta o abatere de 0,5 bar. Pompa va dormi până când presiunea sistemului scade la 4,5 bar. Aici vă confruntați cu un compromis operațional distinct. Un nivel de trezire mai strâns menține o presiune mai strictă a sistemului, dar crește drastic frecvența de pornire/oprire. Un spațiu mai mare economisește energie și reduce uzura, dar provoacă scăderi vizibile de presiune înainte ca pompa să pornească.
Comparația strategiei de trezire
Setarea abaterii |
Stabilitatea presiunii |
Eficiență energetică |
Cel mai bun caz de utilizare a aplicației |
|---|---|---|---|
Strâns (< 0,2 bar) |
Extrem de înalt |
Scăzut (porniri frecvente) |
Procese industriale critice |
Moderat (0,5 bar) |
Acceptabil |
Bun |
HVAC comercial/instalații sanitare |
Lat (> 1,0 bar) |
Fluctuații vizibile |
Excelent |
Sisteme agricole de irigare |
Instalațiile moderne de pompare beneficiază masiv de firmware-ul specializat. Când evaluați echipamentul, căutați unități care includ macrocomenzi dedicate „PID/Alimentare cu apă”. Aceste macrocomenzi specializate pre-populează automat până la 80% din parametrii necesari. Ele configurează limitele PID de bază, atribuie intrări analogice și activează instantaneu funcțiile de repaus. Utilizarea firmware-ului specific aplicației reduce drastic timpul de punere în funcțiune. Elimină procesul obositor de referință încrucișată a sute de parametri generici. Unitățile de uz general necesită o programare manuală extinsă, ceea ce crește probabilitatea erorilor umane.
Selectarea unui dedicat invertorul de frecvență vectorial îmbunătățește drastic performanța sistemului. Controlul de bază Volți/Herți (V/F) se luptă la viteze mici ale motorului. Unitățile V/F se blochează sau se bâlbâie adesea atunci când funcționează în apropierea pragului de somn. În schimb, controlul vectorial fără senzori oferă un răspuns superior al cuplului pe întreaga gamă de viteze. Acesta asigură că pompa poate depăși fără probleme inerția statică inițială. În plus, controlul vectorial menține stabilitatea rotațională absolută la frecvențe foarte joase. Această stabilitate previne blocarea înainte ca temporizatorul de oprire să se activeze complet.
Unitatea aleasă trebuie să acționeze ca principală apărare pentru pompa dumneavoastră. Asigurați-vă că modelul selectat include funcții de protecție robuste încorporate. Protecțiile esențiale includ detectarea pompei uscate, care oprește motorul dacă sursa de apă dispare. Alarmele de înaltă și joasă presiune alertează operatorii despre ruperea sau blocarea conductelor. Detectarea avansată a țevilor sparte oprește sistemul dacă presiunea scade rapid în ciuda vitezei maxime a motorului. Având aceste caracteristici încorporate direct în unitate elimină nevoia de PLC-uri externe complexe.
Pregătirea temeinică asigură o actualizare hardware cu succes. Ar trebui să verificați imediat specificațiile actuale ale motorului pompei. Documentați amperii la sarcină maximă, tensiunea și mediul de operare așteptat. Determinați cerințele necesare pentru evaluarea IP pe baza expunerii la praf și umiditate. În plus, inspectați tipurile de traductoare existente pentru a garanta compatibilitatea. Colectarea acestor detalii specifice înainte de finalizarea unei achiziții previne întârzierile costisitoare de integrare.
Pomparea stabilă la presiune constantă rămâne o intersecție atentă între selecția corectă a hardware-ului și reglarea disciplinată a parametrilor. Ignorarea dinamicii sistemului duce direct la defecțiuni mecanice și pierderi de energie. Implementarea ajustărilor PID precise elimină complet vânătoarea neregulată a presiunii. Scalare adecvată a senzorului asigură că unitatea dumneavoastră știe întotdeauna starea adevărată a sistemului.
Optimizarea funcțiilor de somn și trezire aduce beneficii operaționale măsurabile. Veți experimenta apeluri de întreținere reduse, durata de viață a echipamentului mult extinsă și facturi previzibile la utilități. Vă recomandăm să consultați un inginer de aplicații pentru a vă revizui arhitectura sistemului existent. Luarea de măsuri astăzi previne defecțiunile catastrofale ale conductelor și vă asigură fiabilitatea operațională pentru anii următori.
R: Vânătoarea are loc de obicei atunci când câștigul proporțional (P) este setat prea mare. Sistemul reacționează prea agresiv la căderi minore de presiune. În plus, dacă timpul integral (I) este prea scurt, răspunsul nu reușește. Zgomotul electric de pe linia de feedback a senzorului poate provoca, de asemenea, citiri neregulate, forțând unitatea să ajusteze constant viteza.
R: Pompele de rapel standard necesită întotdeauna control PID cu acțiune directă. Într-o configurație cu acțiune directă, dacă presiunea măsurată scade sub valoarea de referință, viteza motorului crește pentru a compensa. PID cu acțiune inversă este în general rezervat pentru turnuri de răcire specifice sau aplicații de reducere a nivelului.
R: Da, puteți utiliza secvențierea cu mai multe pompe (în cascadă). Unul de acţionare controlează viteza pompei conducătoare în timp ce acţionează contactori de trepte pentru a porni sau opri pompele auxiliare pe linie. Cu toate acestea, această configurație specifică necesită o unitate echipată cu firmware avansat de control al pompei și ieșiri de releu încorporate.
R: Efectuați un test practic de cap mort. Închideți încet supapa principală de refulare complet în timp ce monitorizați frecvența motorului și presiunea conductei. Frecvența exactă necesară pentru a vă menține presiunea țintă la un debit zero este punctul de cap mort. Setați frecvența de somn de bază la 1 până la 2 Hz peste această valoare.


