
ကြည့်ရှုမှုများ- 0 စာရေးသူ- Site Editor ထုတ်ဝေချိန်- 2026-10-08 မူရင်း- ဆိုက်


စုပ်ယူမှုကွန်ရက်တစ်ခုတွင် drive တစ်ခုကို ပေါင်းစည်းခြင်းသည် သင့်ခရီး၏အစဖြစ်သည်။ ပြောင်းလဲနိုင်သော ဝယ်လိုအားမျဉ်းကြောင်းများတစ်လျှောက် တည်ငြိမ်သောရေဖိအားကို ထိန်းသိမ်းခြင်းသည် တိကျသော ကန့်သတ်ဘောင်ဖွဲ့စည်းမှုအပေါ် လုံးဝမှီခိုနေပါသည်။ အဆို့ရှင်များ မည်မျှကြာကြာ အဖွင့် သို့မဟုတ် ပိတ်သည်ဖြစ်စေ လည်ပတ်မှုဆိုင်ရာ ဖြစ်ရပ်မှန်သည် စဉ်ဆက်မပြတ်တည်ငြိမ်မှုကို တောင်းဆိုသည်။ မှားယွင်းသောဖွဲ့စည်းပုံများသည် ဆိုးရွားသောအကျိုးဆက်များကို ဖြစ်ပေါ်စေသည်။ မှားယွင်းသော ကန့်သတ်ဘောင်များသည် မကြာခဏဆိုသလို ဆိုးရွားသော ပိုက်ပေါက်ခြင်း၊ အပေါက်အပြဲများ ပျက်စီးခြင်းနှင့် အချိန်မတန်မီ မော်တာချို့ယွင်းခြင်းတို့ကို မကြာခဏ ဖြစ်စေသည်။
ထို့အပြင်၊ ဂရုမစိုက်သော တပ်ဆင်မှုများသည် ဖြုန်းတီးနေသော စွမ်းအင်နှင့် မကြာခဏ ပြုပြင်ထိန်းသိမ်းမှု စက်ဝန်းများမှတစ်ဆင့် အသုံးဝင်သော ငွေတောင်းခံလွှာများကို တိုးပွားစေသည်။ စက်ရုံထုတ် ပုံသေဆက်တင်များတွင် သင့်စနစ်လည်ပတ်နေမှုကို ချန်ထားရန် သင်မတတ်နိုင်ပါ။ ဤတိကျသောလမ်းညွှန်ချက်သည် သင့်အာရုံခံကိရိယာများ၊ စနစ်သတ်မှတ်မှတ်များနှင့် အရေးကြီးသောအိပ်စက်ခြင်းလုပ်ဆောင်ချက်များကို အတိအကျသတ်မှတ်နည်းကို လမ်းညွှန်ပေးမည်ဖြစ်သည်။ မလိုအပ်ဘဲ ပန့်ပတ်ခြင်းမှ ကာကွယ်ရန်နှင့် စိတ်ရှုပ်စရာ ဖိအားတုန်ခါမှုများကို လုံးဝဖယ်ရှားပစ်ရန် သက်သေပြနည်းပညာများကို သင်ယူရမည်ဖြစ်သည်။
သင့်စွမ်းအင်ထိရောက်မှုကို အကောင်းဆုံးဖြစ်အောင် လုပ်ဆောင်နိုင်သော မဟာဗျူဟာများကို ကျွန်ုပ်တို့ ပံ့ပိုးပေးပါမည်။ ဤလမ်းညွှန်ချက်များကို လိုက်နာခြင်းဖြင့် သင်၏ အဆက်မပြတ်ဖိအားပေးစနစ်သည် အပြစ်ကင်းစင်စွာ အလုပ်လုပ်ကြောင်း သေချာစေသည်။ ဂရုတစိုက် ချိန်ညှိခြင်းသည် နောက်ဆုံးတွင် ရေရှည်ယုံကြည်စိတ်ချရမှုကို အမြင့်ဆုံးဖြစ်စေပြီး သင်၏ အရေးကြီးသော အခြေခံအဆောက်အအုံကို အကာအကွယ်ပေးသည်။
အဆက်မပြတ်ဖိအားပေးစနစ်၏ ထိရောက်မှုသည် စနစ်ဒိုင်းနမစ်များနှင့် ကိုက်ညီစေရန် PID ထိန်းချုပ်မှု အယ်လဂိုရီသမ်ကို တိကျစွာချိန်ညှိခြင်းအပေါ် မူတည်ပါသည်။
အာရုံခံစကေးချဲ့ခြင်းနှင့် သန့်ရှင်းသော တုံ့ပြန်ချက်အချက်ပြမှုများ (ပုံမှန်အားဖြင့် 4-20mA) များသည် တည်ငြိမ်သောသတ်မှတ်မှတ်ခြေရာခံခြင်းအတွက် ညှိနှိုင်းမရနိုင်သောကြိုတင်လိုအပ်ချက်များဖြစ်သည်။
သင့်လျော်စွာ စီစဉ်သတ်မှတ်ထားသော အိပ်စက်ခြင်းနှင့် နိုးထခြင်းဆိုင်ရာ ကန့်သတ်ချက်များသည် ၀ယ်လိုအားနည်းသော သို့မဟုတ် သုညစီးဆင်းမှုကာလများအတွင်း စက်ပိုင်းဆိုင်ရာ ဝတ်ဆင်မှုကို သိသိသာသာ လျှော့ချပေးသည်။
သီးသန့် vector frequency အင်ဗာတာကို ရွေးချယ်ခြင်းသည် လွယ်ကူချောမွေ့စွာ ဆောင်ရွက်ပေးရန်အတွက် လိုအပ်သော မြန်နှုန်းနိမ့် torque ထိန်းချုပ်မှုနှင့် တပ်ဆင်ထားသော ပန့်မားခရိုကို ထောက်ပံ့ပေးသည်။
မှားယွင်းစွာ ချိန်ညှိထားသော ထိန်းချုပ်မှုများသည် ကြီးမားသော စက်ပိုင်းဆိုင်ရာ ဖိစီးမှုကို ဖြစ်စေသည်။ အရှိန်အဟုန်ဖြင့် စတင်ခြင်းနှင့် ရပ်တန့်ခြင်းသည် အချိန်ကြာလာသည်နှင့်အမျှ မော်တာ လျှပ်ကာများကို ပျက်စီးစေသည်။ ဤကြမ်းတမ်းသော အကူးအပြောင်းများသည် အတွင်းပိုင်း contactors များကို ပြင်းထန်စွာ ကျဆင်းစေသည်။ ထို့အပြင်၊ ပန့်စက်များသည် အဆက်မပြတ် ရုတ်ခြည်း အင်အားပြောင်းလဲမှုများမှ ရုပ်ပိုင်းဆိုင်ရာ ယိုယွင်းပျက်စီးမှုကို ခံစားရပါသည်။ စနစ်များ တိုတောင်းသောအခါ စက်ယန္တရားဝတ်ဆင်မှုသည် အဆများစွာ အရှိန်တက်လာသည်။ သင်သည် အချိန်မတန်မီ စက်ပစ္စည်း ချို့ယွင်းမှုနှင့် စျေးကြီးသော အရေးပေါ် ပြုပြင်မှုများ ကြုံတွေ့ရနိုင်သည်။ ဤစက်ဝန်းများကို တည်ငြိမ်စေခြင်းသည် သင်၏ ဟာ့ဒ်ဝဲကို ထိန်းသိမ်းပြီး ၎င်း၏ လုပ်ငန်းလည်ပတ်မှု သက်တမ်းကို တိုးစေသည်။
ပြင်းထန်သော ကန့်သတ်ချက်များ ဆက်တင်များသည် စနစ်များအား လျော်ကြေးများ ဆက်တိုက်ပေးရန်အတွက် တွန်းအားပေးသည်။ ပန့်သည် ပစ်မှတ်ဖိအားကို ကျော်လွန်ကာ လျင်မြန်စွာ လျှော့ပေးသည်။ အင်ဂျင်နီယာများက ဤမှားယွင်းသောအပြုအမူကို 'အမဲလိုက်ခြင်း' ဟုခေါ်သည်။ ဤအဆက်မပြတ်တုန်ခါမှုသည် သင်၏ပိုက်ပိုက်ကွန်ရက်တစ်လျှောက်တွင် ပြင်းထန်သောဖိအားမတည်ငြိမ်မှုကို ဖန်တီးပေးသည်။ သုံးစွဲသူများသည် ရေပေးဝေမှု အတက်အကျ ကြုံတွေ့ရပြီး ချက်ခြင်း တိုင်ကြားချက် များကို ဖြစ်ပေါ်စေပါသည်။ ပို၍အန္တရာယ်များသည်မှာ အမဲလိုက်ခြင်းသည် ပြင်းထန်သောပိုက်များ ပင်ပန်းနွမ်းနယ်မှုကို ဖြစ်စေသည်။ စက်ဝိုင်းဆိုင်ရာ ဖိစီးမှုသည် အဆစ်များ ကျိုးသွားကာ အချိန်ကြာလာသည်နှင့်အမျှ ထိခိုက်လွယ်သော ဖျံများကို ကွဲထွက်စေသည်။
အိပ်စက်ခြင်းလုပ်ငန်းဆောင်တာများကို မှန်ကန်စွာသတ်မှတ်ရန်ပျက်ကွက်ခြင်းက သင့်ဘတ်ဂျက်ကို ကုန်ဆုံးစေသည်။ အပိတ်အဆို့ရှင်ကို အနည်းဆုံးအကြိမ်နှုန်းဖြင့် ပန့်ကိုလည်ပတ်ခြင်းသည် သိသာထင်ရှားသောစွမ်းအင်ကို ဆုံးရှုံးစေသည်။ မော်တာသည် အဆက်မပြတ် လည်ပတ်သော်လည်း သုညစီးဆင်းမှုကို ထုတ်ပေးသည်။ ဤအခြေအနေသည် လျှပ်စစ်စွမ်းအင်ကို အသုံးမဝင်သော အပူအဖြစ်သို့ တိုက်ရိုက်ပြောင်းလဲသည်။ မှားယွင်းသော ထိန်းချုပ်မှုများသည် အရေးကြီးသော စွမ်းအင်ချွေတာရေး အခွင့်အလမ်းများကို ရှောင်ကွင်းသည်။ တင်းကျပ်သော သုညစီးဆင်းမှုကို ထောက်လှမ်းခြင်းအား ဖွင့်ခြင်းဖြင့် ဤဘဏ္ဍာရေးယိုစီးမှုကို လုံးလုံးလျားလျား တားဆီးသည်။ မော်တာအား အပူဒဏ်မှ ကာကွယ်နေစဉ် အသုံးဝင်မှု ကုန်ကျစရိတ်များကို ပိုမိုကောင်းမွန်အောင် ပြုလုပ်ပေးသည်။
အသုံးများသော Pump Control Failure Modes
ပျက်ကွက်မုဒ် |
မူလအကြောင်းတရား |
စစ်ဆင်ရေးဆိုင်ရာ ထိခိုက်မှု |
|---|---|---|
စက်ဘီးတို |
ကျဉ်းမြောင်းသော နိုးခြင်း/အိပ်စက်ခြင်းကြိုးများ |
Contactor လောင်ကျွမ်းခြင်း၊ မော်တာ ယိုယွင်းခြင်း။ |
အမဲလိုက်ခြင်း။ |
ပြင်းထန်သော ချိန်ညှိခြင်းဘောင်များ |
ပိုက်များ ပင်ပန်းနွမ်းနယ်ခြင်း၊ မတည်မငြိမ် ပေးပို့ခြင်း။ |
အပူလွန်ကဲခြင်း။ |
ခေါင်းကို ပြေးတိုက်မိသည် |
အပူလွန်ကဲခြင်း၊ ဓာတ်အား ဖြုန်းတီးခြင်း။ |
စနစ်တကျ ချိန်ညှိခြင်း။ PID ထိန်းချုပ်မှု algorithm သည် သင့်ပန့်အား တိကျစွာ တုံ့ပြန်ကြောင်း အာမခံပါသည်။ အချိုးကျ (P) သည် ဖိအားကျဆင်းမှုဆီသို့ ချက်ချင်းတုံ့ပြန်မှုအရှိန်ကို ညွှန်ပြသည်။ ဖိအားကျသွားသောအခါ၊ P-gain သည် မော်တာအား မည်မျှပြင်းထန်စွာ အရှိန်မြှင့်သည်ကို ဆုံးဖြတ်သည်။ မြင့်မားသော P-gain သည် ကြီးမားသော အရှိန်မြှင့်တင်မှုကို ဖန်တီးသည်။ သို့သော်လည်း ဤတန်ဖိုးကို မြင့်မားစွာသတ်မှတ်ခြင်းသည် ပြင်းထန်သော အကောင်အထည်ဖော်မှုအန္တရာယ်များကို ဖြစ်ပေါ်စေပါသည်။ စနစ်သည် အသေးစားပြောင်းလဲမှုများကို ပြင်းထန်စွာတုံ့ပြန်သည်။ ဤပြင်းထန်သောတုံ့ပြန်မှုသည် ကြီးမားသောဖိအားမြင့်တက်စေပြီး ရေအောက်ပိုင်းရှိ စက်ကိရိယာများကို ပျက်စီးစေသည်။
Integral (I) time သည် အချိုးကျတုံ့ပြန်မှုပြီးနောက် ကျန်ရှိနေသော တည်ငြိမ်သောအခြေအနေအမှားကို ဖြေရှင်းသည်။ ၎င်းသည် ပစ်မှတ်အတိအကျနှင့် ကိုက်ညီသည့်အထိ ပန့်အမြန်နှုန်းကို ဖြည်းညှင်းစွာ ညှိပေးသည်။ စနစ်တကျသတ်မှတ်ထားသော I-time သည် စနစ်တုံ့ပြန်မှုကို လှပစွာ ချောမွေ့စေသည်။ နှေးကွေးသော ရေစနစ်များအတွက်၊ ပိုရှည်သော I-time သည် ယေဘုယျအားဖြင့် ပိုလုံခြုံပါသည်။ နှေးကွေးသောပေါင်းစပ်မှုသည် အပြောင်းအလဲမြန်သော အမြန်နှုန်းပြောင်းလဲမှုများကို တားဆီးပေးသည်။ ၎င်းသည် အီလက်ထရွန်းနစ် အမိန့်ကို ဖမ်းဆုပ်ရန် ရုပ်ပိုင်းဆိုင်ရာ ရေစီးဆင်းမှုကို အချိန်ပေးသည်။ ဤတမင် အရှိန်အဟုန်ဖြင့် ဆက်တိုက် တုန်လှုပ်ခြင်းကို လုံးဝ တားဆီးသည်။
Derivative (D) လုပ်ဆောင်ချက်သည် ပြောင်းလဲမှုနှုန်းကို ပြင်းထန်စွာ တုံ့ပြန်သည်။ ရေဖြန့်ဖြူးမှုတွင် ဖိအားပြောင်းလဲမှုများသည် လျင်မြန်စွာနှင့် ပုံမှန်မဟုတ်ပေ။ D-term ကိုအသက်သွင်းခြင်းသည် စနစ်၏ဆူညံမှုကို မကြာခဏချဲ့ထွင်စေသည်။ ဤချဲ့ထွင်ထားသော တုံ့ပြန်မှုသည် အဖျက်သဘောဆောင်သော ရေတူသံဖြစ်ရပ်များကို အစပျိုးစေသည်။ ရုတ်တရက် အဆို့ရှင်ပိတ်ခြင်းသည် ပိုက်များမှတဆင့် လှိုင်းလုံးများ ပေးပို့သည်။ D-term သည် ကြီးမားသော ဝယ်လိုအား အပြောင်းအလဲကြောင့် ဤတုန်လှုပ်မှုလှိုင်းများကို အဓိပ္ပာယ်လွဲမှားစေသည်။ ကျွန်ုပ်တို့သည် အဆက်မပြတ်ဖိအားပေးသည့် အသုံးချပရိုဂရမ်အများစုအတွက် Derivative parameter ကို သုညတွင်ထားရန် ပြင်းပြင်းထန်ထန် အကြံပြုအပ်ပါသည်။
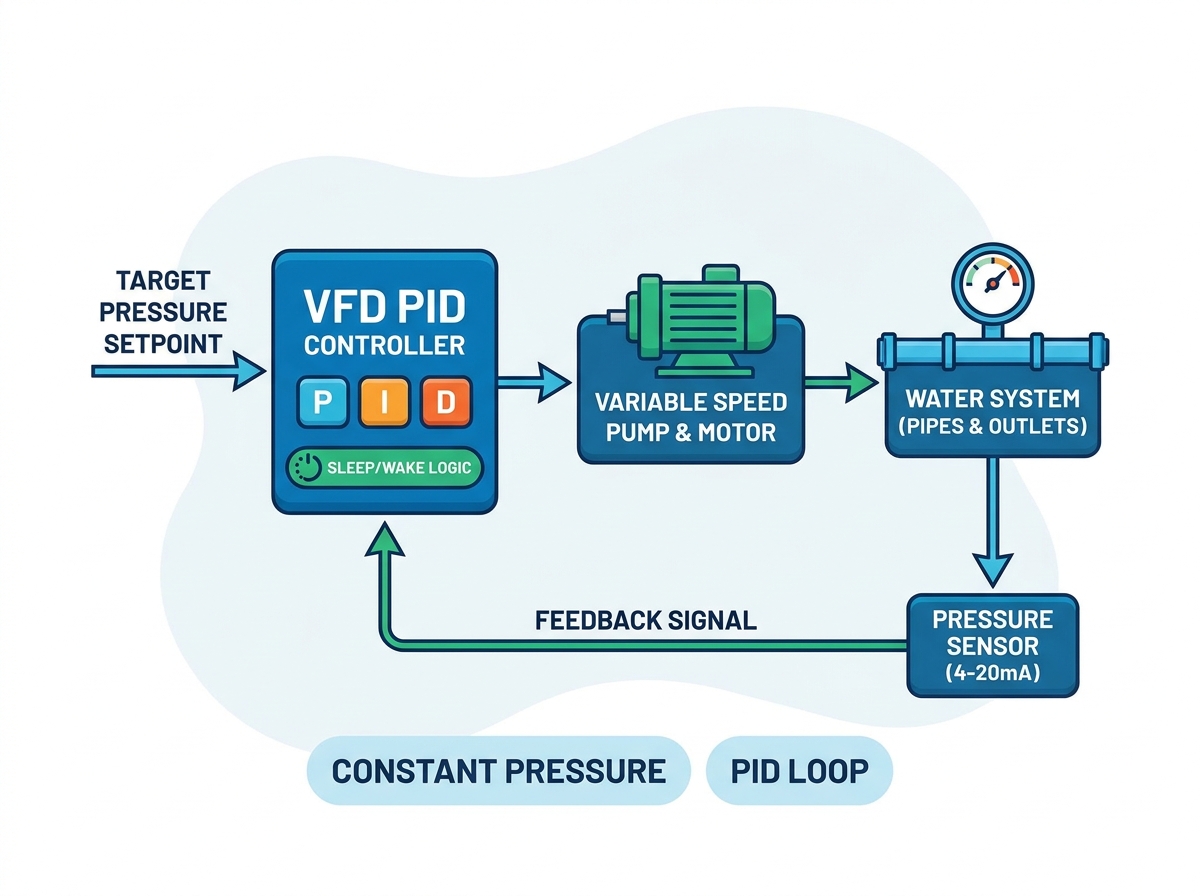
မှန်ကန်သော အာရုံခံကိရိယာကို ရွေးချယ်ခြင်းသည် ယုံကြည်စိတ်ချရသော ဒေတာပေးပို့ခြင်းကို သေချာစေသည်။ စက်မှုပတ်ဝန်းကျင်အတွက် 0-10V အခြားရွေးချယ်စရာများထက် 4-20mA transducers များကို အမြဲအကြံပြုပါသည်။ လက်ရှိအခြေခံအချက်ပြမှုများသည် ရှည်လျားသောကေဘယ်ကြိုးများလည်ပတ်ခြင်းတစ်လျှောက် သာလွန်ကောင်းမွန်သောဆူညံသံများကို အကာအကွယ်ပေးသည်။ ဗို့အားအချက်ပြမှုများသည် အကွာအဝေးထက် ကျဆင်းသွားကာ မမှန်ကန်သော တုံ့ပြန်မှုကို ဖြစ်စေသည်။ မှန်ကန်သော ကြိုးသွယ်နည်းစနစ်များသည်လည်း အလားတူ အရေးကြီးပါသည်။ လျှပ်စစ်သံလိုက်ဝင်ရောက်စွက်ဖက်မှုကို တားဆီးရန် အရည်အသွေးမြင့် အကာအရံကြိုးများကို အသုံးပြုရပါမည်။ အကာအရံကို အမြဲဂရုပြုပါ။ ကြိမ်နှုန်း အင်ဗာတာ ဘက်တွင်သာ။ အစွန်းနှစ်ဖက်စလုံးကို မြေစိုက်ခြင်းသည် အာရုံခံအချက်ပြမှုကို လုံးလုံးလျားလျား ပျက်စီးစေသည့် မြေကွက်များကို ဖန်တီးပေးသည်။
သင်၏ဒရိုက်ဗ်သည် တိကျသောသင်္ချာ အတိုင်းအတာအပေါ် လုံး၀မှီခိုနေပါသည်။ transducer ၏ ရုပ်ပိုင်းဆိုင်ရာ တိုင်းတာခြင်း အကွာအဝေးသည် အတွင်းပိုင်း အတိုင်းအတာ ကန့်သတ်ချက်များ နှင့် အပြည့်အဝ ကိုက်ညီရပါမည်။ ဤအရေးကြီးသော စနစ်ထည့်သွင်းမှု အဆင့်များကို သုံးသပ်ကြည့်ပါ-
transducer ၏အမြင့်ဆုံးအဆင့်သတ်မှတ်ချက် (ဥပမာ၊ 0-10 Bar) ကိုခွဲခြားသတ်မှတ်ပါ။
0 Bar အတိအကျကိုကိုယ်စားပြုရန် drive ၏အနည်းဆုံးတုံ့ပြန်မှုတန်ဖိုးကို သတ်မှတ်ပါ။
10 Bar အတိအကျကိုကိုယ်စားပြုရန် drive ၏အမြင့်ဆုံးတုံ့ပြန်မှုတန်ဖိုးကိုသတ်မှတ်ပါ။
ပြသထားသော ဖိအားသည် ရုပ်ပိုင်းဆိုင်ရာ စက်ပိုင်းဆိုင်ရာ အတိုင်းအတာနှင့် ကိုက်ညီကြောင်း အတည်ပြုပါ။
ဤနေရာတွင် မကိုက်ညီမှုသည် အန္တရာယ်ရှိသည်။ ၎င်းသည် ပစ်မှတ်ဖိအားသို့ မရောက်နိုင်သော drives များ၏ အဖြစ်အများဆုံး အကြောင်းရင်းကို ကိုယ်စားပြုသည်။ အပြန်အလှန်အားဖြင့်၊ အချိုးမညီသော အတိုင်းအတာသည် ပြင်းထန်ပြီး အန္တရာယ်များသော အရိုက်အရာများကို ဖြစ်စေနိုင်သည်။
လက်တွေ့ကျသော ပစ်မှတ်ဖိအားတစ်ခုသတ်မှတ်ခြင်းသည် သင်၏ရုပ်ပိုင်းဆိုင်ရာကွန်ရက်ကို ဂရုတစိုက်အကဲဖြတ်ရန် လိုအပ်သည်။ စနစ်စွမ်းရည်ကို မြှင့်တင်ရန် ဘယ်တော့မှ ပုံသေမဟုတ်ပါ ။ ယင်းအစား၊ အမြင့်ဆုံးပေးပို့မှုအမှတ်တွင် အမှန်တကယ်ဝယ်လိုအားကို တွက်ချက်ပါ။ ထို့နောက် ပိုက်ကွန်ရက်တစ်လျှောက် ရွေ့လျားနေသော ပွတ်တိုက်မှုဆုံးရှုံးမှုများကို နုတ်ပါ။ ဤတွက်ချက်ထားသော ကိန်းဂဏန်းသည် သင်၏ စစ်မှန်သော လိုအပ်သော သတ်မှတ်အမှတ်ကို ကိုယ်စားပြုသည်။ ဖိအားများလွန်ကဲခြင်းသည် ပိုက်လိုင်းများပေါ်တွင် အလွန်အကျွံ ဝတ်ဆင်မှုကို ဖြစ်စေသည်။ ၎င်းသည် ပန့်အား လိုအပ်သည်ထက်ပို၍ အလုပ်လုပ်ရန်လည်း တွန်းအားပေးသည်။ လက်တွေ့ကျသော သတ်မှတ်နေရာသည် ယုံကြည်စိတ်ချရသော ပေးပို့မှုနှင့် ရေရှည်စက်ပိုင်းဆိုင်ရာ ကျန်းမာရေးကို မျှတစေသည်။
အိပ်စက်မှုအကြိမ်နှုန်း သတ်မှတ်ချက်သည် လိုအပ်ချက် သုညအတွင်း ဒရိုက်ကို ပိတ်သည့်အခါ ဆုံးဖြတ်သည်။ ပထမဦးစွာ သင်သည် 'dead head' ကြိမ်နှုန်းကို ရှာရပါမည်။ ဤသည်မှာ ပန့်လည်ပတ်သည့် ဟတ်ဇ်အဆင့် အတိအကျဖြစ်သော်လည်း သုညစီးဆင်းမှုကို ထုတ်ပေးသည်။ ၎င်းကိုရှာဖွေရန် ပင်မအထွက်အဆို့ရှင်ကို ဖြည်းညှင်းစွာပိတ်ပါ။ ဖိအားတိုင်းကိရိယာနှင့် မော်တာအမြန်နှုန်းကို ကြည့်ရှုပါ။ သုညစီးဆင်းမှုတွင် ပစ်မှတ်ဖိအားကို ထိန်းသိမ်းရန် လိုအပ်သော ကြိမ်နှုန်းကို မှတ်သားပါ။ သင်၏နောက်ဆုံးအိပ်စက်မှုအကြိမ်ရေသည် ဤသေနေသောဦးခေါင်းအမှတ်အထက် 1-2 Hz ခန့်ရှိသင့်သည်။ ၎င်းသည် တောင်းဆိုမှုရပ်ဆိုင်းသည့်အခါ ချက်ခြင်းပိတ်ကြောင်း သေချာစေသည်။
စနစ်တကျ စီစဉ်ထားသော အိပ်စက်မှုနှောင့်နှေးမှု အချိန်တိုင်းကိရိယာသည် အနှောင့်အယှက်ဖြစ်ခြင်းမှ ကာကွယ်ပေးသည်။ ရေစနစ်များသည် တဒင်္ဂ၊ အနည်းငယ်သော ဖိအားအတက်အကျများကို ကြုံတွေ့ရတတ်သည်။ အိမ်သာရေဆွဲခြင်း သို့မဟုတ် ခေတ္တအဖွင့်အပိတ်သည် လိုင်းဖိအားအနည်းငယ်ကျဆင်းသွားစေသည်။ Drive သည် သုညအသွားအလာကို ချက်ချင်းတုံ့ပြန်ပါက၊ ၎င်းသည် အချိန်မတိုင်မီ ပိတ်သွားမည်ဖြစ်သည်။ 10 မှ 30 စက္ကန့်အတွင်း နှောင့်နှေးသည့်အချိန်တိုင်းကိရိယာကို သင်သတ်မှတ်သင့်သည်။ ဤနှောင့်နှေးမှုထက် ကျော်လွန်၍ သုညစီးဆင်းမှု ဆက်ရှိနေပါက drive သည် အိပ်စက်ခြင်းမုဒ်သို့သာ ဝင်ရောက်ပါမည်။ ဤတည်ငြိမ်မှုကြားခံသည် မလိုအပ်သော အဖွင့်/ပိတ်စက်များကို အလွန်လျှော့ချပေးသည်။
နိုးထမှုသွေဖည်မှုသည် သင်၏ပြန်လည်စတင်ခြင်းအဆင့်ကို သတ်မှတ်ပေးသည်။ ဤကန့်သတ်ချက်သည် Drive ကို နှိုးရမည့်အချိန်အတိအကျကို ပြောပြသည်။ ဥပမာအားဖြင့်၊ သင့်ပစ်မှတ်သည် 5.0 Bar ဖြစ်ပါက၊ သင်သည် 0.5 Bar deviation ကို သတ်မှတ်နိုင်သည်။ ပန့်သည် စနစ်ဖိအား 4.5 ဘားအထိ ကျသွားသည်အထိ အိပ်ပျော်သွားပါမည်။ ဤနေရာတွင် ကွဲပြားသော လုပ်ငန်းလည်ပတ်မှုဆိုင်ရာ ဖလှယ်မှုကို သင်သည် ရင်ဆိုင်နေရသည်။ ပိုမိုတင်းကျပ်သောနိုးထမှုအဆင့်သည် ပိုမိုတင်းကျပ်သောစနစ်ဖိအားကိုထိန်းထားသော်လည်း စတင်/ရပ်တန့်သည့်အကြိမ်ရေကို သိသိသာသာတိုးစေသည်။ ပိုကျယ်သော ကွာဟချက်သည် စွမ်းအင်ကို သက်သာစေပြီး ဝတ်ဆင်မှုကို လျှော့ချပေးသော်လည်း ပန့်မဝင်မီ သိသိသာသာ ဖိအားကျဆင်းသွားစေသည်။
နိုးထခြင်းဗျူဟာ နှိုင်းယှဉ်
သွေဖည်မှု ဆက်တင် |
ဖိအားတည်ငြိမ်မှု |
စွမ်းအင်ထိရောက်မှု |
အကောင်းဆုံး Application အသုံးပြုမှု Case |
|---|---|---|---|
တင်းကျပ် (< 0.2 Bar) |
အလွန့်အလွန်မြင့်သည်။ |
နိမ့် (မကြာခဏ စတင်သည်) |
အရေးပါသောစက်မှုလုပ်ငန်းစဉ်များ |
အလယ်အလတ် (၀.၅ ဘား) |
လက်ခံပါတယ်။ |
ကောင်းတယ်။ |
လုပ်ငန်းသုံး HVAC/ပိုက်ဆက်ခြင်း။ |
အကျယ် (> 1.0 Bar) |
သိသာထင်ရှားသော အတက်အကျများ |
အရမ်းကောင်းတယ်။ |
စိုက်ပျိုးရေသွင်းစနစ်များ |
ခေတ်မီရေစုပ်စက်တပ်ဆင်မှုများသည် အထူးပြုထားသော firmware မှ များစွာအကျိုးရှိသည်။ စက်ပစ္စည်းများကို အကဲဖြတ်သည့်အခါ၊ သီးခြား 'PID/ Water Supply' မက်ခရိုများပါရှိသော ဒရိုက်များကို ရှာပါ။ ဤအထူးပြု မက်ခရိုများသည် လိုအပ်သော ကန့်သတ်ဘောင်များ၏ 80% အထိ အလိုအလျောက် ဖြည့်ပေးသည်။ ၎င်းတို့သည် အခြေခံအဆင့် PID ကန့်သတ်ချက်များကို စီစဉ်သတ်မှတ်ပေးကာ analog inputs များကို သတ်မှတ်ပေးပြီး အိပ်စက်ခြင်းလုပ်ဆောင်ချက်များကို ချက်ခြင်းဖွင့်နိုင်သည်။ အပလီကေးရှင်းအလိုက် သီးသန့် Firmware ကိုအသုံးပြုခြင်းသည် ကော်မရှင်ဖွင့်ချိန်ကို သိသိသာသာ လျော့နည်းစေသည်။ ၎င်းသည် ရာနှင့်ချီသော ယေဘူယျဘောင်များကို အပြန်အလှန်ကိုးကားခြင်း၏ ပြင်းထန်သောလုပ်ငန်းစဉ်ကို ဖယ်ရှားပေးသည်။ ယေဘူယျရည်ရွယ်ချက် ဒရိုက်များသည် လူသားအမှားဖြစ်နိုင်ခြေကို တိုးမြင့်စေသည့် ကျယ်ပြန့်သော manual programming လိုအပ်ပါသည်။
ရည်စူး၍ ရွေးချယ်ခြင်း၊ vector ကြိမ်နှုန်း အင်ဗာတာသည် စနစ်စွမ်းဆောင်ရည်ကို သိသိသာသာ တိုးတက်စေသည်။ အခြေခံ Volts/Hertz (V/F) ထိန်းချုပ်မှုသည် နိမ့်သော မော်တာအမြန်နှုန်းတွင် ရုန်းကန်နေရပါသည်။ အိပ်ချိန်သတ်မှတ်ချိန်အနီးတွင် လည်ပတ်နေချိန်တွင် V/F ဒရိုက်များသည် မကြာခဏရပ်တန့် သို့မဟုတ် စကားထစ်သည်။ ဆန့်ကျင်ဘက်အနေနှင့်၊ sensorless vector control သည် speed range တစ်ခုလုံးတွင် သာလွန်သော torque တုံ့ပြန်မှုကို ပေးပါသည်။ ၎င်းသည် ပန့်အားကနဦး static inertia ကို ချောမွေ့စွာ ကျော်လွှားနိုင်ကြောင်း သေချာစေသည်။ ထို့အပြင်၊ vector control သည် အလွန်နိမ့်သော frequencies တွင် လုံးဝလှည့်ပတ်တည်ငြိမ်မှုကို ထိန်းသိမ်းထားသည်။ ဤတည်ငြိမ်မှုသည် အိပ်ချိန်တိုင်မာ အပြည့်အဝမပါဝင်မီတွင် ရပ်တန့်ခြင်းကို တားဆီးသည်။
သင်ရွေးချယ်ထားသော drive သည် သင့်ပန့်အတွက် အဓိကကာကွယ်ရေးအဖြစ် လုပ်ဆောင်ရမည်ဖြစ်သည်။ ရွေးချယ်ထားသောမော်ဒယ်တွင် ခိုင်ခံ့သော ပါ၀င်သည့် အကာအကွယ်အင်္ဂါရပ်များ ပါဝင်ကြောင်း သေချာပါစေ။ မရှိမဖြစ်ကာကွယ်မှုများတွင် အရင်းအမြစ်ရေများ ပျောက်ကွယ်သွားပါက မော်တာအား ရပ်တန့်စေသည့် အခြောက်-ပန့်ကို ရှာဖွေခြင်း ပါဝင်သည်။ ဖိအားမြင့်နှိုးဆော်သံများသည် ပိုက်ပေါက်ခြင်း သို့မဟုတ် ပိတ်ဆို့ခြင်းအတွက် အော်ပရေတာများအား သတိပေးချက်။ အမြင့်ဆုံး မော်တာအမြန်နှုန်းရှိသော်လည်း ဖိအားများ လျင်မြန်စွာ ကျဆင်းသွားပါက အဆင့်မြင့် ပိုက်ကျိုးနေသော ထောက်လှမ်းမှုစနစ်အား ပိတ်ပစ်ပါသည်။ ဤအင်္ဂါရပ်များကို drive တွင်တိုက်ရိုက်ထည့်သွင်းထားခြင်းသည် ရှုပ်ထွေးသောပြင်ပ PLC များလိုအပ်မှုကို ဖယ်ရှားပေးပါသည်။
စေ့စေ့စပ်စပ် ပြင်ဆင်မှုသည် အောင်မြင်သော ဟာ့ဒ်ဝဲ အဆင့်မြှင့်တင်မှုကို သေချာစေသည်။ သင်၏ လက်ရှိ ပန့်မော်တာ သတ်မှတ်ချက်များကို ချက်ချင်း စစ်ဆေးသင့်သည်။ full-load amps၊ ဗို့အားနှင့် မျှော်လင့်ထားသော လည်ပတ်မှုပတ်ဝန်းကျင်ကို မှတ်တမ်းတင်ပါ။ ဖုန်မှုန့်နှင့် အစိုဓာတ် ထိတွေ့မှုအပေါ် အခြေခံ၍ လိုအပ်သော IP အဆင့်သတ်မှတ်ချက် လိုအပ်ချက်များကို သတ်မှတ်ပါ။ ထို့အပြင်၊ လိုက်ဖက်ညီမှုကိုအာမခံရန် သင်၏လက်ရှိ transducer အမျိုးအစားများကို စစ်ဆေးပါ။ ဝယ်ယူမှုတစ်ခု အပြီးသတ်ခြင်းမပြုမီ ဤအသေးစိတ်အသေးစိတ်အချက်အလက်များကို စုဆောင်းခြင်းသည် ငွေကုန်ကြေးကျများသော ပေါင်းစည်းမှုနှောင့်နှေးမှုကို ကာကွယ်ပေးပါသည်။
တည်ငြိမ်သော အဆက်မပြတ်-ဖိအားစုပ်ခြင်းသည် မှန်ကန်သော ဟာ့ဒ်ဝဲရွေးချယ်မှုနှင့် စည်းကမ်းသတ်မှတ်ချက်ဘောင်ညှိခြင်း၏ ဂရုတစိုက်လမ်းဆုံတစ်ခုအဖြစ် ရှိနေသေးသည်။ စနစ်၏ ဒိုင်းနမစ်များကို လျစ်လျူရှုခြင်းသည် စက်ပိုင်းဆိုင်ရာချို့ယွင်းမှုနှင့် စွမ်းအင်ကို ဖြုန်းတီးခြင်းဆီသို့ တိုက်ရိုက် ဦးတည်စေသည်။ တိကျသော PID ချိန်ညှိချက်များကို အကောင်အထည်ဖော်ခြင်းသည် အပြောင်းအလဲမြန်သောဖိအားရှာဖွေခြင်းကို လုံးဝဖယ်ရှားပေးပါသည်။ သင့်လျော်သော အာရုံခံစကေးချဲ့ခြင်းက သင့် drive ၏ စစ်မှန်သော စနစ်အခြေအနေကို အမြဲသိကြောင်း သေချာစေသည်။
သင်၏ အိပ်စက်ခြင်းနှင့် နိုးထခြင်း လုပ်ဆောင်ချက်များကို ပိုမိုကောင်းမွန်အောင် ပြုလုပ်ခြင်းက တိုင်းတာနိုင်သော လုပ်ငန်းဆောင်ရွက်မှု အကျိုးကျေးဇူးများကို ပေးစွမ်းသည်။ လျှော့ချပြုပြင်ထိန်းသိမ်းမှုခေါ်ဆိုမှုများ၊ စက်ကိရိယာများ၏သက်တမ်းနှင့် ကြိုတင်ခန့်မှန်းနိုင်သော အသုံးဝင်မှုဘေလ်များကို သင်တွေ့ကြုံခံစားရမည်ဖြစ်သည်။ သင်၏လက်ရှိစနစ်တည်ဆောက်ပုံကို ပြန်လည်သုံးသပ်ရန် အပလီကေးရှင်းအင်ဂျင်နီယာတစ်ဦးနှင့် တိုင်ပင်ဆွေးနွေးရန် အထူးအကြံပြုလိုပါသည်။ ယနေ့ အရေးယူဆောင်ရွက်မှုသည် ကပ်ဆိုးကြီးပိုက်များ ချို့ယွင်းမှုများကို တားဆီးကာ နောင်နှစ်များအတွင်း သင်၏လုပ်ငန်းလည်ပတ်မှုဆိုင်ရာ ယုံကြည်စိတ်ချရမှုကို လုံခြုံစေပါသည်။
A- Proportional (P) အမြတ်သတ်မှတ်မှု မြင့်မားသောအခါတွင် အမဲလိုက်ခြင်းသည် ပုံမှန်အားဖြင့် ဖြစ်တတ်ပါသည်။ စနစ်သည် အသေးစားဖိအားကျဆင်းမှုများအတွက် အလွန်ပြင်းထန်စွာ တုံ့ပြန်သည်။ ထို့အပြင်၊ Integral (I) အချိန်သည် တိုတောင်းလွန်းပါက၊ တုံ့ပြန်မှုကို မချောမွေ့စေပါ။ အာရုံခံ တုံ့ပြန်ချက်လိုင်းရှိ လျှပ်စစ်ဆိုင်ရာ ဆူညံသံများသည် ဒရိုက်ကို အမြန်နှုန်းကို အဆက်မပြတ် ချိန်ညှိရန် ခိုင်းစေကာ မှားယွင်းသော ဖတ်ရှုမှုများကို ဖြစ်ပေါ်စေနိုင်သည်။
A- Standard Booster Pump များသည် တိုက်ရိုက်လုပ်ဆောင်သော PID ထိန်းချုပ်မှု အမြဲတမ်း လိုအပ်ပါသည်။ တိုက်ရိုက်-သရုပ်ဆောင်ဖွဲ့စည်းမှုပုံစံတွင်၊ တိုင်းတာထားသောဖိအားသည် သတ်မှတ်မှတ်အောက်သို့ကျဆင်းသွားပါက၊ မော်တာအမြန်နှုန်းသည် လျော်ကြေးပေးရန် တိုးလာသည်။ Reverse-acting PID ကို ယေဘုယျအားဖြင့် သတ်မှတ်ထားသော cooling tower သို့မဟုတ် level-drawdown applications များအတွက် သီးသန့်ထားသည်။
A- ဟုတ်ကဲ့၊ သင်သည် multi-pump sequencing (cascading) ကိုသုံးနိုင်သည်။ လိုင်းတစ်လျှောက် အရန်ပန့်များကို အဖွင့်အပိတ်လုပ်ရန် ခဲပန့်များ လည်ပတ်နေစဉ် ခဲပန့်၏အမြန်နှုန်းကို ထိန်းချုပ်သည်။ သို့သော်၊ ဤသတ်မှတ်သတ်မှတ်မှုတွင် အဆင့်မြင့် pump ထိန်းချုပ်မှု firmware နှင့် built-in relay output များတပ်ဆင်ထားသော drive တစ်ခုလိုအပ်ပါသည်။
A: လက်တွေ့ကျတဲ့ dead-head test လုပ်ပါ။ မော်တာကြိမ်နှုန်းနှင့် ပိုက်ဖိအားကို စောင့်ကြည့်နေစဉ် ပင်မအထွက်အဆို့ရှင်ကို ဖြည်းဖြည်းချင်းပိတ်ပါ။ သုညစီးဆင်းမှုတွင် သင်၏ပစ်မှတ်ဖိအားကို ထိန်းသိမ်းထားရန် လိုအပ်သော ကြိမ်နှုန်းအတိအကျသည် သင်၏ဦးခေါင်းသေမှတ်ဖြစ်သည်။ ဤတန်ဖိုးထက် သင်၏ အခြေခံအိပ်စက်မှုအကြိမ်ရေ 1 မှ 2 Hz ကို သတ်မှတ်ပါ။


