
Wyświetlenia: 0 Autor: Edytor witryny Czas publikacji: 2026-10-08 Pochodzenie: Strona


Zintegrowanie napędu z siecią pompową to dopiero początek Twojej podróży. Utrzymanie stabilnego ciśnienia wody przy bardzo zmiennych krzywych zapotrzebowania zależy całkowicie od precyzyjnej konfiguracji parametrów. Rzeczywistość operacyjna wymaga ciągłej stabilności, niezależnie od tego, jak często zawory się otwierają lub zamykają. Nieprawidłowa konfiguracja niesie ze sobą poważne konsekwencje. Nieprawidłowo ustawione parametry często prowadzą do katastrofalnych w skutkach pęknięć rur, szkodliwej kawitacji i przedwczesnej awarii silnika.
Co więcej, nieostrożne konfiguracje powodują zawyżenie rachunków za media w wyniku marnowanej energii i częstych cykli konserwacyjnych. Nie możesz sobie pozwolić na pozostawienie systemu działającego z domyślnymi ustawieniami fabrycznymi. Ten kompletny przewodnik przeprowadzi Cię przez proces konfiguracji czujników, nastaw systemu i kluczowych funkcji uśpienia. Poznasz sprawdzone techniki zapobiegania niepotrzebnemu zużyciu pompy i całkowitego wyeliminowania frustrujących wahań ciśnienia.
Zapewnimy praktyczne strategie optymalizacji efektywności energetycznej. Przestrzeganie tych wskazówek gwarantuje, że system stałego ciśnienia będzie działał bez zarzutu. Dokładna kalibracja ostatecznie maksymalizuje długoterminową niezawodność i chroni infrastrukturę krytyczną.
Skuteczność systemu stałociśnieniowego zależy od dokładnego dostrojenia algorytmu regulacji PID do dynamiki systemu.
Skalowanie czujnika i czyste sygnały sprzężenia zwrotnego (zwykle 4–20 mA) są niezbywalnymi warunkami wstępnymi stabilnego śledzenia wartości zadanej.
Prawidłowo skonfigurowane parametry uśpienia i wybudzenia drastycznie zmniejszają zużycie mechaniczne w okresach niskiego zapotrzebowania lub zerowego przepływu.
Wybór dedykowanego wektorowego przemiennika częstotliwości zapewnia niezbędną kontrolę momentu obrotowego przy niskiej prędkości i wbudowane makra pompy w celu usprawnienia rozruchu.
Nieprawidłowo dostrojone elementy sterujące powodują ogromne naprężenia mechaniczne. Szybkie cykle uruchamiania i zatrzymywania z czasem niszczą izolację silnika. Te ostre przejścia poważnie degradują wewnętrzne styczniki. Co więcej, wirniki pomp ulegają degradacji fizycznej w wyniku ciągłych, gwałtownych zmian siły. Zużycie mechaniczne przyspiesza wykładniczo, gdy systemy mają krótki cykl. Grozi Ci przedwczesna awaria sprzętu i kosztowne naprawy awaryjne. Stabilizacja tych cykli chroni sprzęt i wydłuża jego żywotność.
Agresywne ustawienia parametrów zmuszają systemy do ciągłej nadmiernej kompensacji. Pompa przekracza ciśnienie docelowe, a następnie szybko je obniża. Inżynierowie nazywają to nieregularne zachowanie „polowaniem”. Te ciągłe oscylacje powodują poważną niestabilność ciśnienia w sieci rurociągów. Użytkownicy doświadczają wahań w dostawie wody, co powoduje natychmiastowe skargi. Co bardziej niebezpieczne, polowanie powoduje intensywne zmęczenie rur. Cykliczne naprężenia z czasem powodują pękanie stawów i rozrywanie wrażliwych uszczelnień.
Nieprawidłowa konfiguracja funkcji uśpienia wyczerpuje Twój budżet. Praca pompy z minimalną częstotliwością przy zamkniętym zaworze powoduje marnowanie znacznych ilości energii. Silnik obraca się w sposób ciągły, ale wytwarza zerowy przepływ. W tym scenariuszu energia elektryczna zamienia się bezpośrednio w bezużyteczne ciepło. Błędnie skonfigurowane elementy sterujące omijają istotne możliwości oszczędzania energii. Włączenie ścisłego wykrywania przepływu zerowego całkowicie zapobiega drenażowi finansowemu. Optymalizujesz koszty mediów, jednocześnie chroniąc silnik przed uszkodzeniami termicznymi.
Typowe tryby awarii sterowania pompą
Tryb awarii |
Pierwotna przyczyna |
Wpływ operacyjny |
|---|---|---|
Krótka jazda na rowerze |
Wąskie pasma czuwania/uśpienia |
Przepalenie stycznika, zużycie silnika |
Polowanie |
Agresywne parametry strojenia |
Zmęczenie rur, niestabilna dostawa |
Przegrzanie |
Bieganie po martwej głowie |
Wyłączenie termiczne, strata mocy |
Prawidłowe strojenie Algorytm sterowania PID gwarantuje dokładną reakcję pompy. Wzmocnienie proporcjonalne (P) określa natychmiastową szybkość reakcji na spadek ciśnienia. Gdy ciśnienie spada, wzmocnienie P określa, jak agresywnie przyspiesza silnik. Wysokie wzmocnienie P powoduje ogromny wzrost prędkości. Jednak ustawienie tej wartości na zbyt wysoką powoduje poważne ryzyko wdrożenia. System reaguje gwałtownie na drobne zmiany. Ta agresywna reakcja powoduje ogromne skoki ciśnienia i uszkodzenia urządzeń znajdujących się poniżej.
Czas całkowania (I) dotyczy błędu stanu ustalonego pozostałego po odpowiedzi proporcjonalnej. Powoli zwiększa prędkość pompy, aż osiągnie dokładną docelową wartość zadaną. Prawidłowo ustawiony czas I pięknie wygładza reakcję systemu. W przypadku powolnych systemów wodnych dłuższy czas I jest na ogół bezpieczniejszy. Wolniejsza integracja zapobiega błędnym zmianom prędkości. Daje czas fizycznego przepływu wody na dogonienie polecenia elektronicznego. To celowe tempo całkowicie zapobiega utrzymującym się oscylacjom.
Funkcja pochodnej (D) reaguje ściśle na tempo zmian. W dystrybucji wody zmiany ciśnienia zachodzą szybko i nieregularnie. Aktywacja elementu D często wzmacnia szum systemu. Ta wzmocniona reakcja wyzwala niszczycielskie uderzenia wodne. Nagłe zamknięcie zaworów powoduje falę uderzeniową w rurach. Termin D błędnie interpretuje te fale uderzeniowe jako ogromne zmiany popytu. Zdecydowanie zalecamy pozostawienie parametru pochodnej na poziomie zerowym w przypadku większości zastosowań ze stałym ciśnieniem.
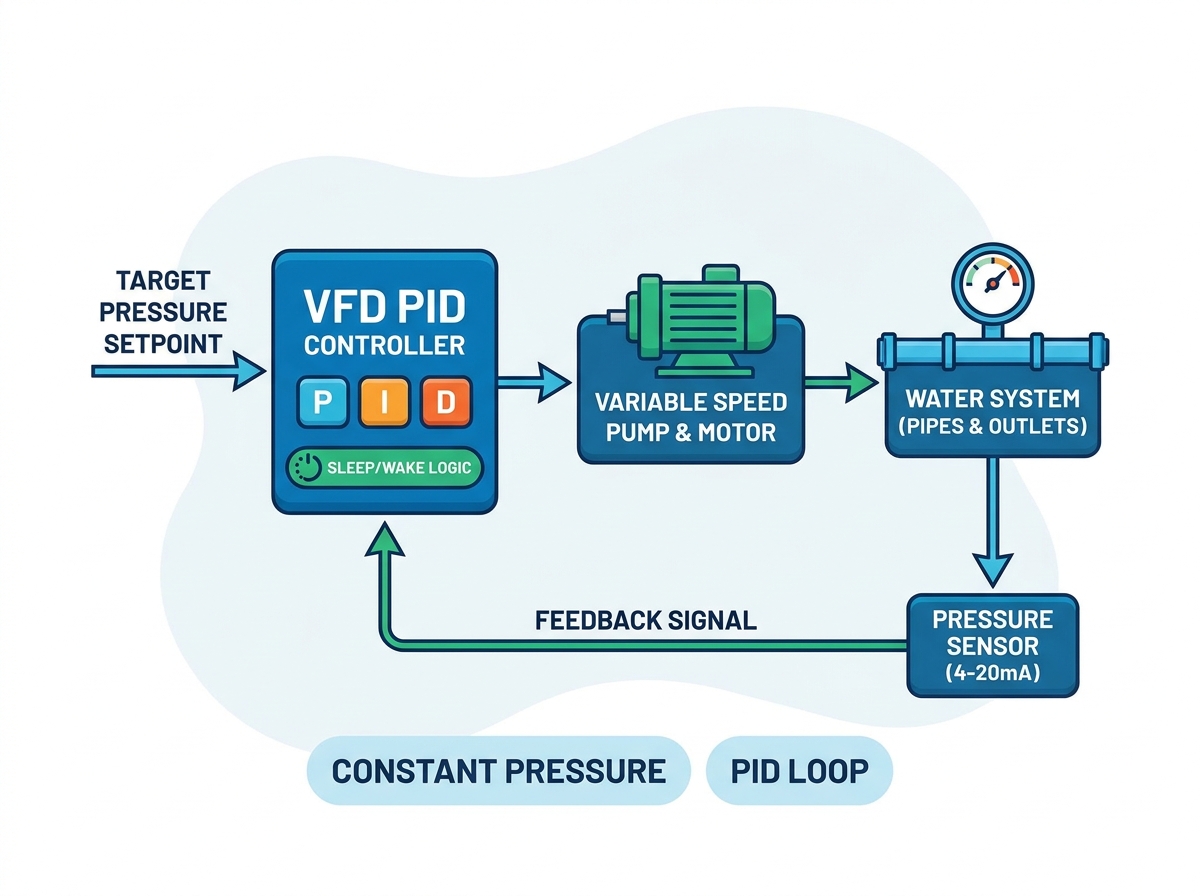
Wybór odpowiedniego czujnika zapewnia niezawodną transmisję danych. Zawsze zalecamy przetworniki 4-20 mA zamiast alternatyw 0-10 V dla środowisk przemysłowych. Sygnały oparte na prądzie zapewniają doskonałą odporność na zakłócenia w przypadku długich kabli. Sygnały napięciowe pogarszają się wraz z odległością, powodując niedokładne sprzężenie zwrotne. Równie istotne są prawidłowe techniki okablowania. Aby zablokować zakłócenia elektromagnetyczne, należy używać wysokiej jakości kabli ekranowanych. Zawsze uziemiaj tarczę przy tylko po stronie przetwornicy częstotliwości . Uziemienie obu końców tworzy pętle uziemienia, które całkowicie zakłócają sygnał czujnika.
Twój dysk opiera się całkowicie na dokładnym skalowaniu matematycznym. Fizyczny zakres pomiarowy przetwornika musi idealnie pokrywać się z wewnętrznymi parametrami skalowania. Rozważ następujące podstawowe kroki konfiguracji:
Określ maksymalną wartość znamionową przetwornika (np. 0-10 barów).
Ustaw minimalną wartość sprzężenia zwrotnego napędu tak, aby odpowiadała dokładnie 0 barom.
Ustaw maksymalną wartość sprzężenia zwrotnego napędu tak, aby odpowiadała dokładnie 10 barom.
Sprawdź, czy wyświetlane ciśnienie odpowiada fizycznemu manometrowi mechanicznemu.
Niedopasowanie jest tutaj niebezpieczne. Jest to najczęstsza przyczyna nieosiągnięcia przez napędy ciśnienia docelowego. I odwrotnie, źle ustawione skalowanie może powodować agresywne i niebezpieczne przeregulowanie.
Ustawienie realistycznego ciśnienia docelowego wymaga dokładnej oceny sieci fizycznej. Nigdy nie ustawiaj domyślnie maksymalnej pojemności systemu. Zamiast tego oblicz rzeczywiste zapotrzebowanie w najwyższym punkcie dostawy. Następnie odejmij dynamiczne straty tarcia w sieci rurociągów. Ta obliczona wartość przedstawia rzeczywistą wymaganą wartość zadaną. Nadmierne ciśnienie w systemie powoduje nadmierne zużycie armatury wodno-kanalizacyjnej. Zmusza to również pompę do cięższej pracy niż to konieczne. Realistyczna wartość zadana równoważy niezawodną dostawę i długoterminową kondycję mechaniczną.
Próg częstotliwości uśpienia określa, kiedy dysk zostanie wyłączony przy zerowym zapotrzebowaniu. Najpierw musisz znaleźć częstotliwość „martwej głowy”. Jest to dokładny poziom herców, przy którym pompa obraca się, ale generuje zerowy przepływ. Aby go znaleźć, powoli zamknij główny zawór wylotowy. Obserwuj manometr i prędkość silnika. Zanotuj częstotliwość wymaganą do utrzymania docelowego ciśnienia przy zerowym przepływie. Twoja końcowa częstotliwość snu powinna znajdować się około 1-2 Hz powyżej tego martwego punktu. Zapewnia to szybkie wyłączenie w przypadku ustania zapotrzebowania.
Prawidłowo skonfigurowany zegar opóźnienia uśpienia zapobiega uciążliwemu wyłączeniu. W instalacjach wodnych często występują chwilowe, niewielkie wahania ciśnienia. Spłukiwanie toalety lub krótkie otwarcie kranu powoduje niewielkie spadki ciśnienia w układzie. Jeśli przemiennik natychmiast zareaguje na zerowy przepływ, wyłączy się przedwcześnie. Należy skonfigurować licznik czasu opóźnienia od 10 do 30 sekund. Napęd przejdzie w tryb uśpienia tylko wtedy, gdy po upływie tego opóźnienia będzie utrzymywał się zerowy przepływ. Ten bufor stabilizacyjny znacznie redukuje niepotrzebne cykle włączania/wyłączania.
Odchylenie budzenia określa próg ponownego uruchomienia. Ten parametr informuje napęd dokładnie, kiedy ma się obudzić. Na przykład, jeśli Twoim celem jest 5,0 barów, możesz ustawić odchylenie 0,5 bara. Pompa będzie uśpiona, dopóki ciśnienie w układzie nie spadnie do 4,5 bara. Masz tu do czynienia z wyraźnym kompromisem operacyjnym. Węższy poziom wybudzenia utrzymuje bardziej rygorystyczne ciśnienie w systemie, ale drastycznie zwiększa częstotliwość uruchamiania/zatrzymywania. Szersza szczelina oszczędza energię i zmniejsza zużycie, ale powoduje zauważalne spadki ciśnienia przed uruchomieniem pompy.
Porównanie strategii przebudzenia
Ustawienie odchylenia |
Stabilność ciśnienia |
Efektywność energetyczna |
Najlepszy przypadek użycia aplikacji |
|---|---|---|---|
Szczelne (< 0,2 bara) |
Niezwykle wysoki |
Niski (częste uruchomienia) |
Krytyczne procesy przemysłowe |
Umiarkowany (0,5 bara) |
Do przyjęcia |
Dobry |
Komercyjne instalacje HVAC/hydrauliczne |
Szeroki (> 1,0 bar) |
Zauważalne wahania |
Doskonały |
Systemy nawadniające w rolnictwie |
Nowoczesne instalacje pompowe czerpią ogromne korzyści ze specjalistycznego oprogramowania sprzętowego. Oceniając sprzęt, szukaj przemienników wyposażonych w dedykowane makra „PID/Zaopatrzenie w wodę”. Te wyspecjalizowane makra automatycznie wypełniają do 80% niezbędnych parametrów. Konfigurują podstawowe limity PID, przypisują wejścia analogowe i natychmiast włączają funkcje uśpienia. Korzystanie z oprogramowania sprzętowego specyficznego dla aplikacji drastycznie skraca czas uruchamiania. Eliminuje to żmudny proces porównywania setek ogólnych parametrów. Napędy ogólnego przeznaczenia wymagają obszernego programowania ręcznego, co zwiększa prawdopodobieństwo błędu ludzkiego.
Wybór dedykowanego wektorowy przemiennik częstotliwości radykalnie poprawia wydajność systemu. Podstawowe problemy ze sterowaniem napięciem/hercem (V/F) przy niskich prędkościach silnika. Napędy V/F często zacinają się lub zacinają, gdy działają w pobliżu progu uśpienia. Natomiast bezczujnikowe sterowanie wektorowe zapewnia doskonałą reakcję momentu obrotowego w całym zakresie prędkości. Zapewnia to płynne pokonanie przez pompę początkowej bezwładności statycznej. Ponadto sterowanie wektorowe utrzymuje absolutną stabilność obrotową przy bardzo niskich częstotliwościach. Ta stabilność zapobiega przestojowi przed całkowitym uruchomieniem wyłącznika czasowego.
Wybrany napęd musi działać jako główna obrona pompy. Upewnij się, że wybrany model zawiera solidne wbudowane funkcje zabezpieczające. Podstawowe zabezpieczenia obejmują wykrywanie suchości pompy, które zatrzymuje silnik w przypadku zaniku wody źródłowej. Alarmy wysokiego i niskiego ciśnienia ostrzegają operatorów o pęknięciu lub zatorze rur. Zaawansowane wykrywanie uszkodzeń rur wyłącza system w przypadku gwałtownego spadku ciśnienia pomimo maksymalnej prędkości silnika. Wbudowanie tych funkcji bezpośrednio w przemiennik eliminuje potrzebę stosowania skomplikowanych zewnętrznych sterowników PLC.
Dokładne przygotowanie gwarantuje pomyślną modernizację sprzętu. Należy natychmiast sprawdzić aktualne specyfikacje silnika pompy. Udokumentuj natężenie prądu przy pełnym obciążeniu, napięcie i oczekiwane środowisko pracy. Określ niezbędne wymagania dotyczące stopnia ochrony IP w oparciu o narażenie na kurz i wilgoć. Dodatkowo sprawdź istniejące typy przetworników, aby zagwarantować kompatybilność. Gromadzenie tych konkretnych szczegółów przed sfinalizowaniem zakupu pozwala uniknąć kosztownych opóźnień w integracji.
Stabilne pompowanie pod stałym ciśnieniem pozostaje ostrożnym połączeniem prawidłowego doboru sprzętu i zdyscyplinowanego dostrajania parametrów. Ignorowanie dynamiki systemu prowadzi bezpośrednio do awarii mechanicznej i marnowania energii. Wdrożenie precyzyjnych regulacji PID całkowicie eliminuje błędne zmiany ciśnienia. Właściwe skalowanie czujnika gwarantuje, że dysk zawsze zna prawdziwy stan systemu.
Optymalizacja funkcji snu i budzenia daje wymierne korzyści operacyjne. Doświadczysz zmniejszonej liczby wezwań konserwacyjnych, znacznie wydłużonej żywotności sprzętu i przewidywalnych rachunków za media. Zdecydowanie zalecamy skonsultowanie się z inżynierem aplikacji w celu sprawdzenia istniejącej architektury systemu. Podjęcie działań już dziś zapobiegnie katastrofalnym awariom rur i zapewni niezawodność działania na długie lata.
Odp.: Przesunięcie ma zazwyczaj miejsce, gdy wzmocnienie proporcjonalne (P) jest ustawione na zbyt wysokie. Układ reaguje zbyt agresywnie na niewielkie spadki ciśnienia. Dodatkowo, jeśli czas całkowania (I) jest zbyt krótki, nie powoduje to wygładzenia odpowiedzi. Szum elektryczny na linii sprzężenia zwrotnego czujnika może również powodować błędne odczyty, zmuszając przemiennik do ciągłego dostosowywania prędkości.
Odp.: Standardowe pompy wspomagające zawsze wymagają bezpośredniego sterowania PID. W konfiguracji o działaniu bezpośrednim, jeśli zmierzone ciśnienie spadnie poniżej wartości zadanej, prędkość silnika wzrasta w celu kompensacji. PID o odwróconym działaniu jest zwykle zarezerwowany dla określonych zastosowań w wieżach chłodniczych lub przy obniżaniu poziomu.
Odp.: Tak, można zastosować sekwencjonowanie wielu pomp (kaskadowe). Jeden przemiennik steruje prędkością pompy głównej podczas obsługi styczników stopniujących w celu włączania i wyłączania pomp pomocniczych w całej linii. Jednakże ta specyficzna konfiguracja wymaga przetwornicy wyposażonej w zaawansowane oprogramowanie sprzętowe do sterowania pompą i wbudowane wyjścia przekaźnikowe.
Odp.: Wykonaj praktyczny test bezruchu. Powoli zamknij całkowicie główny zawór tłoczny, monitorując częstotliwość silnika i ciśnienie w rurze. Dokładna częstotliwość wymagana do utrzymania docelowego ciśnienia przy zerowym przepływie to punkt martwy. Ustaw podstawową częstotliwość snu o 1 do 2 Hz powyżej tej wartości.


