


ドライブをポンプネットワークに統合することは、旅の始まりにすぎません。非常に変化しやすい需要曲線にわたって安定した水圧を維持するには、正確なパラメーター設定に完全に依存します。実際の運用では、バルブの開閉頻度に関係なく、継続的な安定性が求められます。構成が正しくないと、重大な結果が生じます。パラメータの調整がずれていると、致命的なパイプの破裂、キャビテーションの損傷、および早期のモーター故障が発生することがよくあります。
さらに、セットアップを不注意にすると、エネルギーの無駄や頻繁なメンテナンス サイクルによって光熱費が高額になります。システムを工場出荷時のデフォルト設定で実行し続けるわけにはいきません。この決定版ガイドでは、センサー、システム設定値、重要な睡眠機能の設定方法を正確に説明します。ポンプの不必要な摩耗を防ぎ、イライラする圧力振動を完全に排除する実証済みのテクニックを学びます。
エネルギー効率を最適化するための実行可能な戦略を提供します。これらのガイドラインに従うことで、定圧システムが完璧に動作することが保証されます。慎重にキャリブレーションを行うことで、最終的に長期的な信頼性が最大化され、重要なインフラストラクチャが保護されます。
定圧システムの有効性は、システムのダイナミクスに合わせて PID 制御アルゴリズムを正確に調整するかどうかに依存します。
安定した設定値を追跡するには、センサーのスケーリングとクリーンなフィードバック信号 (通常 4 ~ 20mA) が譲れない前提条件です。
スリープおよびウェイク パラメータを適切に設定すると、低需要または流量ゼロ期間中の機械的摩耗が大幅に減少します。
専用のベクトル周波数インバータを選択すると、必要な低速トルク制御と組み込みポンプ マクロが提供され、コミッショニングが合理化されます。
不適切に調整された制御は、多大な機械的ストレスを引き起こします。急速な始動と停止のサイクルは、時間の経過とともにモーターの絶縁を破壊します。このような過酷な遷移により、内部コンタクタが著しく劣化します。さらに、ポンプのインペラは、継続的な急激な力の変化により物理的な劣化を受けます。システムのサイクルが短い場合、機械的摩耗は指数関数的に加速します。機器の早期故障や高額な緊急修理に直面することになります。これらのサイクルを安定させると、ハードウェアが保護され、動作寿命が延びます。
積極的なパラメータ設定により、システムは継続的に過補償を強いられます。ポンプは目標圧力をオーバーシュートし、その後急速にアンダーシュートします。エンジニアはこの異常な動作を「ハンティング」と呼んでいます。この絶え間ない振動により、配管ネットワーク全体に深刻な圧力の不安定性が生じます。ユーザーは水の供給に変動があり、すぐに苦情を申し立てられます。さらに危険なことに、狩猟は激しいパイプ疲労を引き起こします。周期的な応力により、時間の経過とともに関節が破壊され、脆弱なシールが破裂します。
スリープ機能を適切に設定しないと、予算が無駄になります。閉じたバルブに対して最小限の頻度でポンプを動作させると、かなりのエネルギーが無駄になります。モーターは継続的に回転しますが、流量はゼロになります。このシナリオでは、電力が直接無駄な熱に変わります。制御が正しく設定されていないと、重要な省エネの機会が回避されてしまいます。厳密なゼロフロー検出を有効にすると、この財務的流出を完全に防ぐことができます。モーターを熱損傷から保護しながら、光熱費を最適化します。
一般的なポンプ制御の故障モード
故障モード |
主な原因 |
運用への影響 |
|---|---|---|
ショートサイクリング |
狭い覚醒/睡眠バンド |
コンタクタの焼損、モータの磨耗 |
狩猟 |
積極的なチューニングパラメータ |
パイプ疲労、搬送不安定 |
過熱 |
死んだ頭に向かって走る |
サーマルトリップ、無駄な電力 |
適切にチューニングすることで、 PID 制御アルゴリズムにより、 ポンプの正確な応答が保証されます。比例 (P) ゲインは、圧力降下に対する即時の反応速度を決定します。圧力が低下すると、P ゲインによってモーターがどれだけ積極的に加速するかが決まります。高い P ゲインにより、速度が大幅に向上します。ただし、この値を高く設定しすぎると、実装に重大なリスクが生じます。システムは小さな変更に激しく反応します。この攻撃的な反応は、大規模な圧力スパイクを引き起こし、下流の機器に損傷を与えます。
積分 (I) 時間は、比例応答後に残る定常状態誤差に対処します。正確な目標設定値と一致するまで、ポンプ速度をゆっくりと微調整します。 I 時間を適切に設定すると、システムの応答が美しく滑らかになります。速度の遅い水システムの場合、一般に I 時間を長くする方が安全です。統合を遅くすると、不規則な速度変化が防止されます。物理的な水流が電子コマンドに追いつくまでの時間を与えます。この意図的なペーシングにより、持続的な発振が完全に防止されます。
微分 (D) 関数は、変化率に厳密に反応します。配水では圧力変化が急速かつ不規則に起こります。 D タームをアクティブにすると、システム ノイズが増幅されることがよくあります。この増幅された反応は、破壊的なウォーターハンマー現象を引き起こします。突然バルブが閉じると、配管内に衝撃波が伝わります。 D タームは、これらの衝撃波を大規模な需要の変化として誤解します。ほとんどの定圧アプリケーションでは、Derivative パラメータをゼロのままにすることを強くお勧めします。
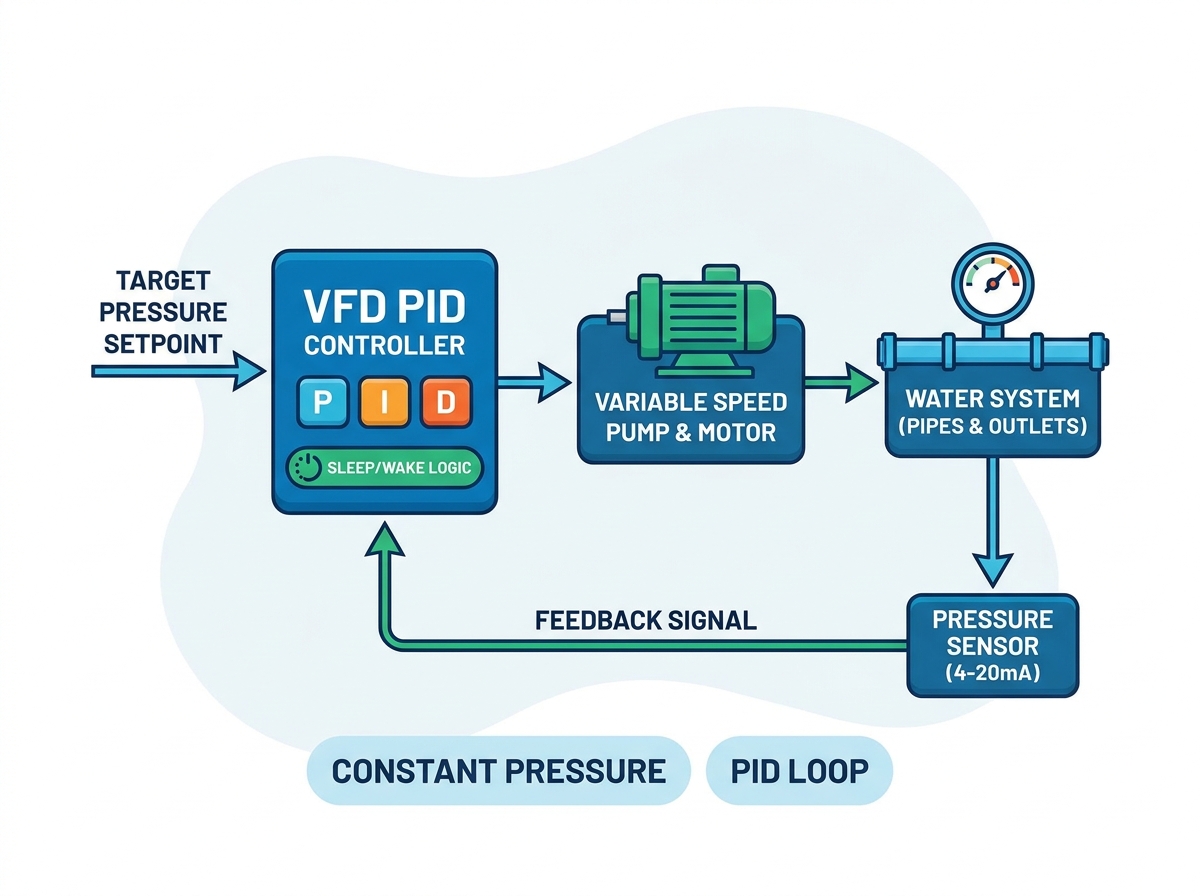
正しいセンサーを選択すると、信頼性の高いデータ送信が保証されます。産業環境では、0 ~ 10 V の代替品よりも 4 ~ 20 mA のトランスデューサを常に推奨します。電流ベースの信号は、長いケーブル配線にわたって優れたノイズ耐性を提供します。電圧信号は距離が離れると劣化し、不正確なフィードバックを引き起こします。適切な配線技術も同様に重要です。電磁干渉をブロックするには、高品質のシールド ケーブルを使用する必要があります。シールドは常に次の場所で接地してください。 周波数インバータ 側のみ。両端を接地するとグランド ループが発生し、センサー信号が完全に破壊されます。
ドライブは正確な数学的スケーリングに完全に依存しています。トランスデューサの物理的な測定範囲は、内部スケーリング パラメータと完全に一致している必要があります。次の重要なセットアップ手順を検討してください。
トランスデューサの最大定格 (例: 0 ~ 10 Bar) を特定します。
ドライブの最小フィードバック値を正確に 0 Bar を表すように設定します。
ドライブの最大フィードバック値を正確に 10 Bar を表すように設定します。
表示された圧力が物理的な機械ゲージと一致していることを確認します。
ここの不一致は危険です。これは、ドライブが目標圧力に達しない最も一般的な原因です。逆に、スケーリングがずれていると、攻撃的で危険なオーバーシュートが発生する可能性があります。
現実的な目標圧力を設定するには、物理ネットワークを慎重に評価する必要があります。デフォルトでシステム容量を最大値にしないでください。代わりに、最高の配送ポイントでの実際の需要を計算します。次に、配管ネットワーク全体の動摩擦損失を差し引きます。この計算された数値は、実際に必要な設定値を表します。システムに過度の圧力をかけると、配管器具に過度の摩耗が発生します。また、ポンプに必要以上の負担をかけます。現実的な設定値により、信頼性の高い供給と長期的な機械的健全性のバランスがとれます。
スリープ頻度のしきい値によって、需要がゼロのときにドライブがいつシャットダウンされるかが決まります。まず、「デッドヘッド」周波数を見つける必要があります。これは、ポンプが回転しても流量がゼロになる正確なヘルツ レベルです。それを見つけるには、主排出バルブをゆっくりと閉じます。圧力計とモーターの速度に注意してください。流量ゼロで目標圧力を維持するために必要な頻度に注意してください。最終的な睡眠周波数は、このデッドヘッドポイントよりおよそ 1 ~ 2 Hz 高いはずです。これにより、需要が途絶えたときに速やかにシャットダウンすることが保証されます。
適切に設定されたスリープ遅延タイマーにより、迷惑なトリップを防ぎます。水道システムでは、瞬間的な小さな圧力変動が頻繁に発生します。トイレの水を流したり、蛇口を少し開いたりすると、ライン圧力がわずかに低下します。ドライブがゼロ流量に即座に反応すると、途中でシャットダウンします。遅延タイマーを 10 ~ 30 秒の間で設定する必要があります。この遅延を超えて流量ゼロが続く場合にのみ、ドライブはスリープ モードに入ります。この安定化バッファにより、不要なオン/オフ サイクルが大幅に削減されます。
ウェイクアップ偏差により、再起動のしきい値が決まります。このパラメータは、ドライブにいつウェイクアップするかを正確に指示します。たとえば、目標が 5.0 Bar の場合、0.5 Bar の偏差を設定できます。ポンプは、システム圧力が 4.5 Bar に低下するまでスリープ状態になります。ここでは、明確な運用上のトレードオフに直面します。ウェイク レベルを厳しくすると、より厳密なシステム圧力が維持されますが、開始/停止頻度が大幅に増加します。ギャップが広いとエネルギーが節約され、摩耗が軽減されますが、ポンプが作動する前に顕著な圧力低下が発生します。
ウェイクアップ戦略の比較
偏差設定 |
圧力安定性 |
エネルギー効率 |
最適なアプリケーションの使用例 |
|---|---|---|---|
タイト (< 0.2 Bar) |
非常に高い |
低 (頻繁に起動) |
重要な産業プロセス |
中程度 (0.5 バール) |
許容できる |
良い |
業務用空調設備/配管 |
ワイド (> 1.0 Bar) |
顕著な変動 |
素晴らしい |
農業用灌漑システム |
最新のポンプ設備は、特殊なファームウェアから大きな恩恵を受けます。機器を評価するときは、専用の「PID/給水」マクロを備えたドライブを探してください。これらの特殊なマクロは、必要なパラメータの最大 80% を自動的に事前設定します。ベースライン PID 制限を構成し、アナログ入力を割り当て、スリープ機能を即座に有効にします。アプリケーション固有のファームウェアを使用すると、コミッショニング時間が大幅に短縮されます。これにより、何百もの汎用パラメータを相互参照する面倒なプロセスが不要になります。汎用ドライブでは大規模な手動プログラミングが必要となるため、人的ミスが発生する可能性が高くなります。
専用の選択 ベクトル周波数インバーターは システムパフォーマンスを大幅に向上させます。基本的なボルト/ヘルツ (V/F) 制御は、モーター速度が低い場合には困難を伴います。 V/F ドライブは、スリープしきい値付近で動作すると、ストールしたり途切れたりすることがよくあります。対照的に、センサーレスベクトル制御は、速度範囲全体にわたって優れたトルク応答を提供します。これにより、ポンプが初期の静的慣性をスムーズに克服できるようになります。さらに、ベクトル制御により、非常に低い周波数でも絶対的な回転安定性が維持されます。この安定性により、スリープ タイマーが完全に作動する前に停止することが防止されます。
選択したドライブは、ポンプの主な防御として機能する必要があります。選択したモデルに堅牢な保護機能が組み込まれていることを確認してください。基本的な保護機能には、原水がなくなるとモーターを停止するドライポンプ検出が含まれます。高圧および低圧アラームは、パイプの破裂や詰まりをオペレーターに警告します。高度な破損パイプ検出により、モーターの最大速度にもかかわらず圧力が急激に低下するとシステムがシャットダウンされます。これらの機能をドライブに直接組み込むことで、複雑な外部 PLC が不要になります。
綿密な準備を行うことで、ハードウェアのアップグレードが確実に成功します。現在のポンプ モーターの仕様を直ちに監査する必要があります。全負荷電流、電圧、および予想される動作環境を文書化します。粉塵や湿気への曝露に基づいて、必要な IP 定格要件を決定します。さらに、既存のトランスデューサのタイプを検査して互換性を保証します。購入を完了する前にこれらの特定の詳細を収集することで、コストのかかる統合の遅延を防ぐことができます。
安定した定圧ポンピングは、正しいハードウェアの選択と規律あるパラメータ調整を慎重に組み合わせる必要があります。システムのダイナミクスを無視すると、機械の故障とエネルギーの無駄に直接つながります。正確な PID 調整を実装することで、不規則な圧力ハンチングを完全に排除します。センサーを適切にスケーリングすることで、ドライブは常に真のシステム状態を把握できるようになります。
睡眠機能と覚醒機能を最適化すると、運用面で目に見えるメリットが得られます。メンテナンスの回数が減り、機器の寿命が大幅に延長され、公共料金の予測が可能になります。アプリケーション エンジニアに相談して、既存のシステム アーキテクチャを確認することを強くお勧めします。今すぐ行動を起こすことで、致命的なパイプの故障を防ぎ、今後何年にもわたって運用の信頼性を確保できます。
A: ハンチングは通常、比例 (P) ゲインの設定が高すぎる場合に発生します。システムはわずかな圧力低下に対して過剰に反応します。また、積分(I)時間が短すぎると、応答が滑らかになりません。センサーのフィードバック ライン上の電気ノイズも読み取り値に異常を引き起こす可能性があり、ドライブは常に速度を調整する必要があります。
A: 標準ブースター ポンプには常に直動 PID 制御が必要です。直動構成では、測定された圧力が設定値を下回ると、補償するためにモーター速度が増加します。逆作動 PID は通常、特定の冷却塔またはレベルドローダウン用途のために予約されています。
A: はい、マルチポンプシーケンス (カスケード) を使用できます。 1 つのドライブはリード ポンプの速度を制御しながら、ステージング コンタクタを動作させてライン全体の補助ポンプをオンまたはオフにします。ただし、この特定のセットアップには、高度なポンプ制御ファームウェアと内蔵リレー出力を備えたドライブが必要です。
A: 実際のデッドヘッドテストを実行します。モーター周波数と配管圧力を監視しながら、主吐出バルブをゆっくりと完全に閉じます。流量ゼロで目標圧力を維持するために必要な正確な周波数が死頭点です。ベースラインの睡眠周波数をこの値より 1 ~ 2 Hz 高く設定します。


