
Kyke: 0 Skrywer: Werfredakteur Publiseertyd: 2026-10-08 Oorsprong: Werf


Die integrasie van 'n aandrywing in 'n pompnetwerk is net die begin van jou reis. Die handhawing van stabiele waterdruk oor hoogs veranderlike vraagkrommes berus geheel en al op presiese parameterkonfigurasie. Die operasionele werklikheid vereis deurlopende stabiliteit, ongeag hoe gereeld kleppe oop of toe maak. Verkeerde konfigurasies het ernstige gevolge. Onbelynde parameters lei dikwels tot katastrofiese pypbarste, beskadigende kavitasie en voortydige motoriese mislukking.
Verder, sorgelose opstellings blaas nutsrekeninge op deur vermorste energie en gereelde onderhoudsiklusse. Jy kan nie bekostig om jou stelsel op fabrieksverstekopstellings te laat loop nie. Hierdie definitiewe gids sal jou deur presies lei hoe om jou sensors, stelselstelpunte en kritieke slaapfunksies op te stel. Jy sal bewese tegnieke leer om onnodige pompslytasie te voorkom en frustrerende drukossillasies heeltemal uit te skakel.
Ons sal uitvoerbare strategieë verskaf om u energiedoeltreffendheid te optimaliseer. Om hierdie riglyne te volg, verseker dat jou konstante drukstelsel foutloos werk. Versigtige kalibrasie maksimeer uiteindelik langtermynbetroubaarheid en beskerm jou kritieke infrastruktuur.
Die doeltreffendheid van 'n konstantedrukstelsel hang af van die akkuraatheid van die PID-beheeralgoritme om by stelseldinamika te pas.
Sensorskaal en skoon terugvoerseine (tipies 4-20mA) is ononderhandelbare voorvereistes vir stabiele stelpuntnasporing.
Behoorlik gekonfigureerde slaap- en wakkerparameters verminder meganiese slytasie drasties tydens laevraag- of nulvloeiperiodes.
Die keuse van 'n toegewyde vektorfrekwensie-omskakelaar verskaf die nodige laespoed-wringkragbeheer en ingeboude pompmakro's vir vaartbelynde ingebruikneming.
Onbehoorlik ingestelde kontroles veroorsaak geweldige meganiese spanning. Vinnige begin- en stopsiklusse vernietig motorisolasie met verloop van tyd. Hierdie harde oorgange verneder interne kontaktors ernstig. Verder ly pompwaaiers fisiese agteruitgang as gevolg van voortdurende skielike kragveranderings. Meganiese slytasie versnel eksponensieel wanneer stelsels kort siklus. Jy staar voortydige onklaarraking van toerusting en duur noodherstelwerk in die gesig. As u hierdie siklusse stabiliseer, word u hardeware bewaar en die lewensduur daarvan verleng.
Aggressiewe parameterinstellings dwing stelsels om voortdurend te oorkompenseer. Die pomp oorskiet die teikendruk en onderskiet dit dan vinnig. Ingenieurs noem hierdie wisselvallige gedrag 'jag.' Hierdie konstante ossillasie skep erge drukonstabiliteit oor jou pypnetwerk. Gebruikers ervaar wisselende waterlewering, wat onmiddellike klagtes veroorsaak. Nog gevaarliker, jag veroorsaak intense pypmoegheid. Die sikliese spanning breek gewrigte en bars kwesbare seëls mettertyd.
Versuim om slaapfunksies behoorlik op te stel, dreineer jou begroting. Om 'n pomp teen 'n minimum frekwensie teen 'n geslote klep te laat loop, mors aansienlike energie. Die motor draai aanhoudend, maar produseer geen vloei nie. Hierdie scenario verander elektriese krag direk in nuttelose hitte. Verkeerd gekonfigureerde kontroles omseil belangrike energiebesparingsgeleenthede. Deur streng nulvloeibespeuring moontlik te maak, verhoed hierdie finansiële dreinering heeltemal. U optimaliseer nutskoste terwyl u die motor teen termiese skade beskerm.
Algemene pompbeheer-mislukkingsmodusse
Mislukkingsmodus |
Primêre oorsaak |
Operasionele impak |
|---|---|---|
Kort fietsry |
Smal wakker-/slaapbande |
Kontaktor uitbranding, motor slytasie |
Jag |
Aggressiewe tuning parameters |
Pypmoegheid, onstabiele aflewering |
Oorverhitting |
Hardloop teen dooie kop |
Termiese tripping, vermorste krag |
Behoorlik instel van die PID-beheeralgoritme waarborg dat jou pomp akkuraat reageer. Die proporsionele (P) wins dikteer die onmiddellike reaksiespoed op 'n drukval. Wanneer druk daal, bepaal P-wins hoe aggressief die motor versnel. Hoë P-wins skep 'n massiewe spoedverhoging. Om hierdie waarde te hoog stel, stel egter ernstige implementeringsrisiko's in. Die stelsel reageer gewelddadig op geringe veranderinge. Hierdie aggressiewe reaksie veroorsaak massiewe drukpyle en beskadig stroomaf toerusting.
Integrale (I) tyd spreek die bestendige toestand fout wat oorbly na die proporsionele respons. Dit druk stadig die pompspoed totdat dit by die presiese teikenstelpunt pas. 'n Behoorlik ingestelde I-tyd maak die stelselrespons pragtig glad. Vir trae waterstelsels is 'n langer I-tyd oor die algemeen veiliger. Stadiger integrasie voorkom wisselvallige spoedveranderinge. Dit gee die fisiese watervloei tyd om die elektroniese opdrag in te haal. Hierdie doelbewuste tempo voorkom heeltemal aanhoudende ossillasie.
Die Afgeleide (D) funksie reageer streng op die tempo van verandering. In waterverspreiding vind drukveranderings vinnig en onreëlmatig plaas. Aktivering van die D-term versterk dikwels stelselgeraas. Hierdie versterkte reaksie veroorsaak vernietigende waterhamergebeure. Skielike klepsluitings stuur skokgolwe deur die pype. Die D-term interpreteer hierdie skokgolwe verkeerd as massiewe vraagverskuiwings. Ons beveel sterk aan om die Afgeleide parameter op nul te laat vir die meeste konstante druk toepassings.
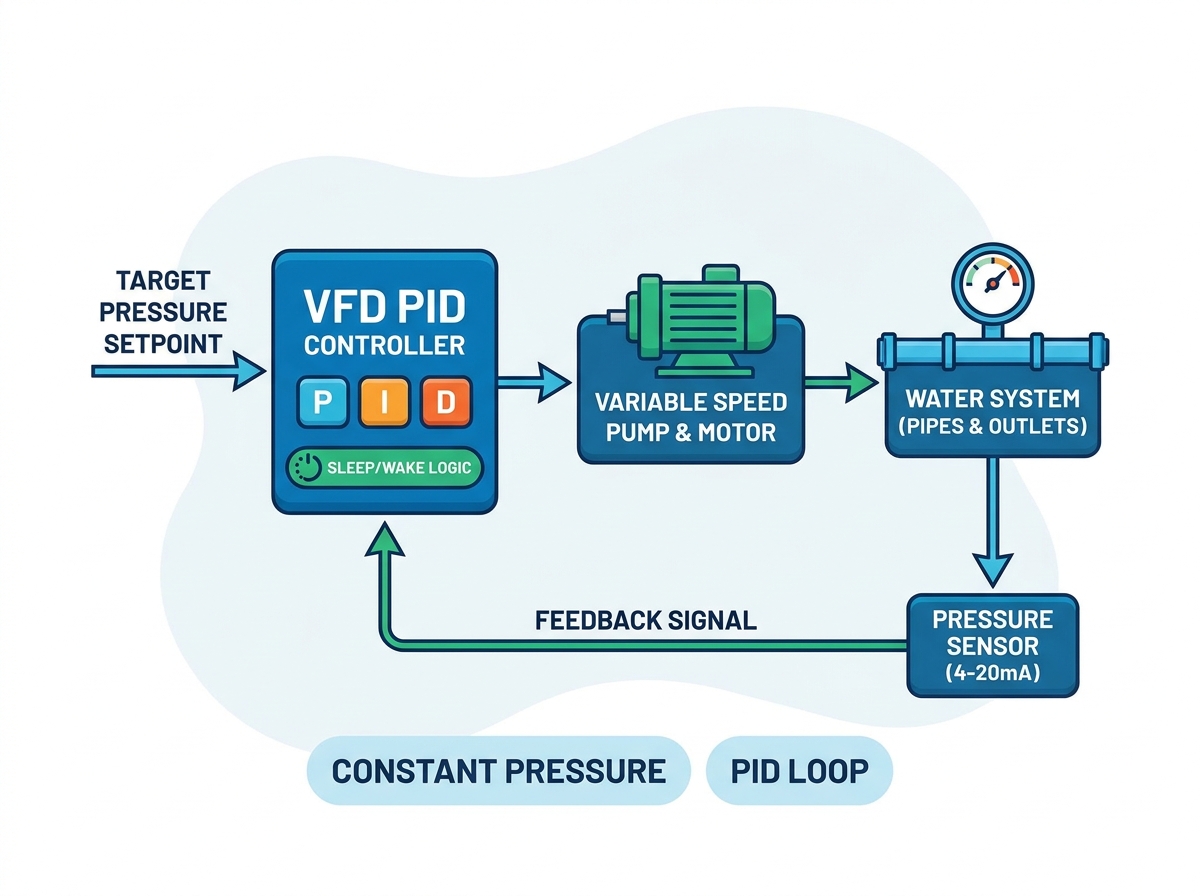
Die keuse van die korrekte sensor verseker betroubare data-oordrag. Ons beveel altyd 4-20mA-omskakelaars bo 0-10V alternatiewe vir industriële omgewings aan. Stroomgebaseerde seine bied uitstekende geraasimmuniteit oor lang kabellopies. Spanningsseine verswak oor afstand, wat onakkurate terugvoer veroorsaak. Behoorlike bedradingstegnieke is ewe belangrik. Jy moet hoë kwaliteit afgeskermde kabels gebruik om elektromagnetiese interferensie te blokkeer. Grond altyd die skild by die slegs aan die kant van die frekwensie-omskakelaar . Om albei kante te aard, skep grondlusse, wat die sensorsein heeltemal beskadig.
Jou aandrywing maak heeltemal staat op akkurate wiskundige skaal. Die omskakelaar se fisiese meetbereik moet perfek in lyn wees met die interne skaalparameters. Oorweeg hierdie noodsaaklike opstellingstappe:
Identifiseer die omskakelaar se maksimum gradering (bv. 0-10 Bar).
Stel die aandrywer se minimum terugvoerwaarde om presies 0 Bar voor te stel.
Stel die aandrywer se maksimum terugvoerwaarde om presies 10 Bar voor te stel.
Verifieer dat die vertoonde druk ooreenstem met 'n fisiese meganiese meter.
'n Mismatch hier is gevaarlik. Dit verteenwoordig die mees algemene oorsaak van aandrywers wat nie teikendruk bereik nie. Omgekeerd kan skaal wat nie in lyn is nie, aggressiewe, gevaarlike oorskiet veroorsaak.
Om 'n realistiese teikendruk te stel, vereis noukeurige evaluering van jou fisiese netwerk. Moet nooit verstek om die stelselkapasiteit te maksimeer nie. Bereken eerder die werklike aanvraag by die hoogste afleweringspunt. Trek dan dinamiese wrywingsverliese oor die pypnetwerk af. Hierdie berekende syfer verteenwoordig jou ware vereiste stelpunt. Oordruk die stelsel veroorsaak oormatige slytasie op loodgieter toebehore. Dit dwing ook die pomp om harder te werk as wat nodig is. 'n Realistiese stelpunt balanseer betroubare aflewering en langtermyn meganiese gesondheid.
Die slaapfrekwensie-drempel bepaal wanneer die aandrywer afskakel tydens geen aanvraag. Eerstens moet jy die 'dooie kop' frekwensie vind. Dit is die presiese hertz-vlak waar die pomp draai, maar geen vloei genereer nie. Om dit te vind, maak die hoofafvoerklep stadig toe. Kyk na die drukmeter en motorspoed. Let op die frekwensie wat nodig is om teikendruk by nulvloei te handhaaf. Jou finale slaapfrekwensie behoort ongeveer 1-2 Hz bo hierdie dooie koppunt te sit. Dit verseker vinnige sluiting wanneer die aanvraag ophou.
'n Behoorlik gekonfigureerde slaapvertragingstydhouer voorkom dat oorlas struikel. Waterstelsels ervaar gereeld kortstondige, geringe drukskommelings. 'n Toiletspoel of 'n kort kraanopening veroorsaak klein druppels in lyndruk. As die aandrywer onmiddellik op nulvloei reageer, sal dit voortydig afskakel. U moet 'n vertragingstydhouer tussen 10 en 30 sekondes instel. Die aandrywer sal slegs in slaapmodus gaan as geen vloei na hierdie vertraging voortduur. Hierdie stabiliseringsbuffer verminder grootliks onnodige aan/af-siklusse.
Die wakker-afwyking bepaal jou herbegin drempel. Hierdie parameter vertel die aandrywer presies wanneer om wakker te word. Byvoorbeeld, as jou teiken 5.0 Bar is, kan jy 'n 0.5 Bar afwyking stel. Die pomp sal slaap totdat stelseldruk tot 4.5 Bar daal. Jy staar hier 'n duidelike operasionele kompromis in die gesig. 'n Skerp wakkervlak handhaaf strenger stelseldruk, maar verhoog die begin/stopfrekwensie drasties. ’n Breër gaping bespaar energie en verminder slytasie, maar veroorsaak merkbare drukdalings voordat die pomp inskop.
Wake-Up Strategie Vergelyking
Afwyking instelling |
Drukstabiliteit |
Energiedoeltreffendheid |
Beste toepassingsgeval |
|---|---|---|---|
Styf (< 0,2 bar) |
Uiters hoog |
Laag (Gereelde begin) |
Kritiese industriële prosesse |
Matig (0,5 bar) |
Aanvaarbaar |
Goed |
Kommersiële HVAC / Loodgieterswerk |
Breed (> 1,0 bar) |
Merkbare skommelinge |
Uitstekend |
Landboubesproeiingstelsels |
Moderne pompinstallasies baat grootliks by gespesialiseerde firmware. Wanneer u toerusting evalueer, kyk vir aandrywers met toegewyde 'PID/Watervoorsiening'-makro's. Hierdie gespesialiseerde makro's vul outomaties tot 80% van die nodige parameters vooraf in. Hulle stel basislyn PID-limiete op, ken analoog insette toe en aktiveer slaapfunksies onmiddellik. Die gebruik van toepassingspesifieke firmware verminder die ingebruiknemingstyd drasties. Dit skakel die vervelige proses uit om honderde generiese parameters te kruisverwys. Algemene aandrywers vereis uitgebreide handprogrammering, wat die waarskynlikheid van menslike foute verhoog.
Die keuse van 'n toegewyde vektorfrekwensie-omskakelaar verbeter stelselwerkverrigting drasties. Basiese Volts/Hertz (V/F) beheer sukkel teen lae motorsnelhede. V/F-aandrywers stop of hakkel dikwels wanneer hulle naby die slaapdrempel werk. Daarteenoor bied sensorlose vektorbeheer uitstekende wringkragreaksie oor die hele spoedreeks. Dit verseker dat die pomp aanvanklike statiese traagheid glad kan oorkom. Verder handhaaf vektorbeheer absolute rotasiestabiliteit by baie lae frekwensies. Hierdie stabiliteit verhoed dat dit stilstaan voordat die slaaptimer heeltemal inskakel.
Jou gekose aandrywing moet as die primêre verdediging vir jou pomp dien. Maak seker dat die geselekteerde model robuuste ingeboude beskermingskenmerke insluit. Noodsaaklike beskerming sluit in droëpompopsporing, wat die motor stop as bronwater verdwyn. Hoë- en laedruk-alarms waarsku operateurs oor pypbarste of blokkasies. Gevorderde gebreekte pyp-opsporing skakel die stelsel af as druk vinnig daal ten spyte van maksimum motorspoed. Deur hierdie kenmerke direk in die aandrywer in te bou, elimineer die behoefte aan komplekse eksterne PLC's.
Deeglike voorbereiding verseker 'n suksesvolle hardeware-opgradering. U moet onmiddellik u huidige pompmotorspesifikasies oudit. Dokumenteer die vollas versterkers, spanning en verwagte bedryfsomgewing. Bepaal die nodige IP-gradering vereistes gebaseer op stof en vog blootstelling. Inspekteer ook jou bestaande transducer tipes om verenigbaarheid te verseker. Om hierdie spesifieke besonderhede te versamel voordat 'n aankoop gefinaliseer word, voorkom duur integrasie vertragings.
Stabiele konstante druk pomp bly 'n noukeurige kruising van korrekte hardeware seleksie en gedissiplineerde parameterinstelling. Ignoreer stelseldinamika lei direk tot meganiese mislukking en vermorste energie. Die implementering van presiese PID-aanpassings skakel wisselvallige drukjag heeltemal uit. Behoorlike sensorskaal verseker dat jou aandrywer altyd die ware stelseltoestand ken.
Die optimering van jou slaap- en wakkerfunksies lewer meetbare operasionele voordele. Jy sal verminderde onderhoudsoproepe, aansienlik verlengde toerustinglewe en voorspelbare nutsrekeninge ervaar. Ons beveel sterk aan dat u 'n toepassingsingenieur raadpleeg om u bestaande stelselargitektuur te hersien. Om vandag op te tree, voorkom katastrofiese pypfoute en verseker jou bedryfsbetroubaarheid vir die komende jare.
A: Jag vind gewoonlik plaas wanneer die proporsionele (P) wins te hoog gestel is. Die stelsel reageer te aggressief op geringe drukval. Daarbenewens, as die integrale (I) tyd te kort is, slaag dit nie daarin om die reaksie glad te maak nie. Elektriese geraas op die sensorterugvoerlyn kan ook wisselvallige lesings veroorsaak, wat die aandrywer dwing om voortdurend spoed aan te pas.
A: Standaard boosterpompe benodig altyd direktewerkende PID-beheer. In 'n direkwerkende konfigurasie, as die gemete druk onder die instelpunt daal, verhoog die motorspoed om te kompenseer. Omgekeerde-werkende PID word oor die algemeen gereserveer vir spesifieke koeltoring- of vlak-aftrektoepassings.
A: Ja, jy kan multi-pomp volgordebepaling (cascading) gebruik. Een aandrywing beheer die hoofpomp se spoed terwyl die fase-kontaktors gebruik word om hulppompe oor die lyn aan of af te skakel. Hierdie spesifieke opstelling vereis egter 'n aandrywing wat toegerus is met gevorderde pompbeheer-firmware en ingeboude aflosuitsette.
A: Doen 'n praktiese dooiekoptoets. Maak die hoofafvoerklep stadig heeltemal toe terwyl die motorfrekwensie en pypdruk gemonitor word. Die presiese frekwensie wat nodig is om jou teikendruk by nulvloei te handhaaf, is jou dooiekoppunt. Stel jou basislyn slaapfrekwensie 1 tot 2 Hz bo hierdie waarde.


