
दृश्य: 0 लेखक: साइट संपादक प्रकाशन समय: 2026-10-08 उत्पत्ति: साइट


किसी ड्राइव को पंपिंग नेटवर्क में एकीकृत करना आपकी यात्रा की शुरुआत है। अत्यधिक परिवर्तनशील मांग वक्रों पर स्थिर जल दबाव बनाए रखना पूरी तरह से सटीक पैरामीटर कॉन्फ़िगरेशन पर निर्भर करता है। परिचालन वास्तविकता निरंतर स्थिरता की मांग करती है, भले ही वाल्व कितनी बार खुले या बंद हों। ग़लत कॉन्फ़िगरेशन के गंभीर परिणाम होते हैं. गलत संरेखित पैरामीटर अक्सर विनाशकारी पाइप फटने, क्षतिग्रस्त गुहिकायन और समय से पहले मोटर विफलता का कारण बनते हैं।
इसके अलावा, लापरवाह सेटअप बर्बाद ऊर्जा और लगातार रखरखाव चक्रों के माध्यम से उपयोगिता बिल बढ़ा देते हैं। आप अपने सिस्टम को फ़ैक्टरी डिफ़ॉल्ट सेटिंग्स पर चालू नहीं छोड़ सकते। यह निश्चित मार्गदर्शिका आपको आपके सेंसर, सिस्टम सेटपॉइंट और महत्वपूर्ण नींद कार्यों को कॉन्फ़िगर करने के तरीके के बारे में बताएगी। आप अनावश्यक पंप घिसाव को रोकने और निराशाजनक दबाव दोलनों को पूरी तरह से खत्म करने के लिए सिद्ध तकनीक सीखेंगे।
हम आपकी ऊर्जा दक्षता को अनुकूलित करने के लिए कार्रवाई योग्य रणनीतियाँ प्रदान करेंगे। इन दिशानिर्देशों का पालन करने से यह सुनिश्चित होता है कि आपकी निरंतर दबाव प्रणाली त्रुटिहीन रूप से चलती है। सावधानीपूर्वक अंशांकन अंततः दीर्घकालिक विश्वसनीयता को अधिकतम करता है और आपके महत्वपूर्ण बुनियादी ढांचे की सुरक्षा करता है।
एक स्थिर-दबाव प्रणाली की प्रभावशीलता सिस्टम की गतिशीलता से मेल खाने के लिए पीआईडी नियंत्रण एल्गोरिदम को सटीक रूप से ट्यून करने पर निर्भर करती है।
सेंसर स्केलिंग और स्वच्छ फीडबैक सिग्नल (आमतौर पर 4-20mA) स्थिर सेटपॉइंट ट्रैकिंग के लिए गैर-परक्राम्य पूर्वापेक्षाएँ हैं।
उचित रूप से कॉन्फ़िगर किए गए नींद और जागने के पैरामीटर कम-मांग या शून्य-प्रवाह अवधि के दौरान यांत्रिक घिसाव को काफी कम कर देते हैं।
एक समर्पित वेक्टर फ़्रीक्वेंसी इन्वर्टर का चयन सुव्यवस्थित कमीशनिंग के लिए आवश्यक कम गति वाले टॉर्क नियंत्रण और अंतर्निहित पंप मैक्रोज़ प्रदान करता है।
अनुचित तरीके से ट्यून किए गए नियंत्रण अत्यधिक यांत्रिक तनाव पैदा करते हैं। तीव्र शुरुआत और समाप्ति चक्र समय के साथ मोटर इन्सुलेशन को नष्ट कर देते हैं। ये कठोर परिवर्तन आंतरिक संपर्ककर्ताओं को गंभीर रूप से ख़राब कर देते हैं। इसके अलावा, पंप प्ररित करने वालों को निरंतर अचानक बल परिवर्तन से शारीरिक गिरावट का सामना करना पड़ता है। जब सिस्टम छोटा-चक्र होता है तो यांत्रिक घिसाव तेजी से बढ़ता है। आपको समय से पहले उपकरण खराब होने और महंगी आपातकालीन मरम्मत का सामना करना पड़ता है। इन चक्रों को स्थिर करने से आपका हार्डवेयर सुरक्षित रहता है और उसका परिचालन जीवनकाल बढ़ जाता है।
आक्रामक पैरामीटर सेटिंग्स सिस्टम को लगातार अधिक क्षतिपूर्ति करने के लिए बाध्य करती हैं। पंप लक्ष्य दबाव को खत्म कर देता है, फिर तेजी से इसे कम कर देता है। इंजीनियर इस अनियमित व्यवहार को 'शिकार' कहते हैं। यह निरंतर दोलन आपके पाइपिंग नेटवर्क में गंभीर दबाव अस्थिरता पैदा करता है। उपयोगकर्ताओं को जल वितरण में उतार-चढ़ाव का अनुभव होता है, जिससे तत्काल शिकायतें मिलती हैं। अधिक खतरनाक रूप से, शिकार से तीव्र पाइप थकान होती है। चक्रीय तनाव समय के साथ जोड़ों को तोड़ता है और कमजोर सील को तोड़ देता है।
स्लीप फ़ंक्शंस को ठीक से कॉन्फ़िगर करने में विफल रहने से आपका बजट ख़त्म हो जाता है। एक बंद वाल्व के विरुद्ध न्यूनतम आवृत्ति पर पंप चलाने से महत्वपूर्ण ऊर्जा बर्बाद होती है। मोटर लगातार घूमती है लेकिन शून्य प्रवाह उत्पन्न करती है। यह परिदृश्य विद्युत शक्ति को सीधे बेकार गर्मी में बदल देता है। गलत तरीके से कॉन्फ़िगर किए गए नियंत्रण महत्वपूर्ण ऊर्जा-बचत अवसरों को दरकिनार कर देते हैं। सख्त शून्य-प्रवाह पहचान को सक्षम करने से इस वित्तीय नाली को पूरी तरह से रोका जा सकता है। आप मोटर को थर्मल क्षति से बचाते हुए उपयोगिता लागत का अनुकूलन करते हैं।
सामान्य पंप नियंत्रण विफलता मोड
विफलता मोड |
प्राथमिक कारण |
परिचालन प्रभाव |
|---|---|---|
शॉर्ट साइकिल चलाना |
संकीर्ण वेक/स्लीप बैंड |
कॉन्टैक्टर बर्नआउट, मोटर घिसाव |
शिकार |
आक्रामक ट्यूनिंग पैरामीटर |
पाइप की थकान, अस्थिर डिलीवरी |
overheating |
मृत सिर के विरुद्ध चल रहा है |
थर्मल ट्रिपिंग, बर्बाद बिजली |
ठीक से ट्यूनिंग पीआईडी नियंत्रण एल्गोरिदम गारंटी देता है कि आपका पंप सटीक प्रतिक्रिया देता है। आनुपातिक (पी) लाभ दबाव में गिरावट की तत्काल प्रतिक्रिया गति को निर्धारित करता है। जब दबाव गिरता है, तो पी-गेन यह निर्धारित करता है कि मोटर कितनी आक्रामक गति से गति करती है। उच्च पी-लाभ एक बड़े पैमाने पर गति को बढ़ावा देता है। हालाँकि, इस मान को बहुत अधिक निर्धारित करने से गंभीर कार्यान्वयन जोखिम उत्पन्न होते हैं। सिस्टम छोटे-छोटे बदलावों पर हिंसक प्रतिक्रिया करता है। इस आक्रामक प्रतिक्रिया के कारण बड़े पैमाने पर दबाव बढ़ता है और डाउनस्ट्रीम उपकरण क्षतिग्रस्त हो जाते हैं।
इंटीग्रल (I) समय आनुपातिक प्रतिक्रिया के बाद शेष स्थिर-अवस्था त्रुटि को संबोधित करता है। यह धीरे-धीरे पंप की गति को बढ़ाता है जब तक कि यह सटीक लक्ष्य निर्धारित बिंदु से मेल नहीं खाता। एक उचित रूप से निर्धारित आई-टाइम सिस्टम प्रतिक्रिया को खूबसूरती से सुचारू कर देता है। सुस्त जल प्रणालियों के लिए, लंबा आई-टाइम आम तौर पर सुरक्षित होता है। धीमा एकीकरण अनियमित गति परिवर्तनों को रोकता है। यह भौतिक जल प्रवाह को इलेक्ट्रॉनिक कमांड को पकड़ने का समय देता है। यह जानबूझकर की गई गति लगातार दोलन को पूरी तरह से रोकती है।
व्युत्पन्न (डी) फ़ंक्शन परिवर्तन की दर पर सख्ती से प्रतिक्रिया करता है। जल वितरण में दबाव परिवर्तन तेजी से और अनियमित रूप से होता है। डी-टर्म को सक्रिय करने से अक्सर सिस्टम शोर बढ़ जाता है। यह प्रवर्धित प्रतिक्रिया विनाशकारी जल हथौड़ा घटनाओं को ट्रिगर करती है। अचानक वाल्व बंद होने से पाइपों के माध्यम से शॉकवेव्स भेजी जाती हैं। डी-टर्म इन झटकों को बड़े पैमाने पर मांग में बदलाव के रूप में गलत व्याख्या करता है। हम अधिकांश स्थिर-दबाव अनुप्रयोगों के लिए व्युत्पन्न पैरामीटर को शून्य पर छोड़ने की दृढ़ता से सलाह देते हैं।
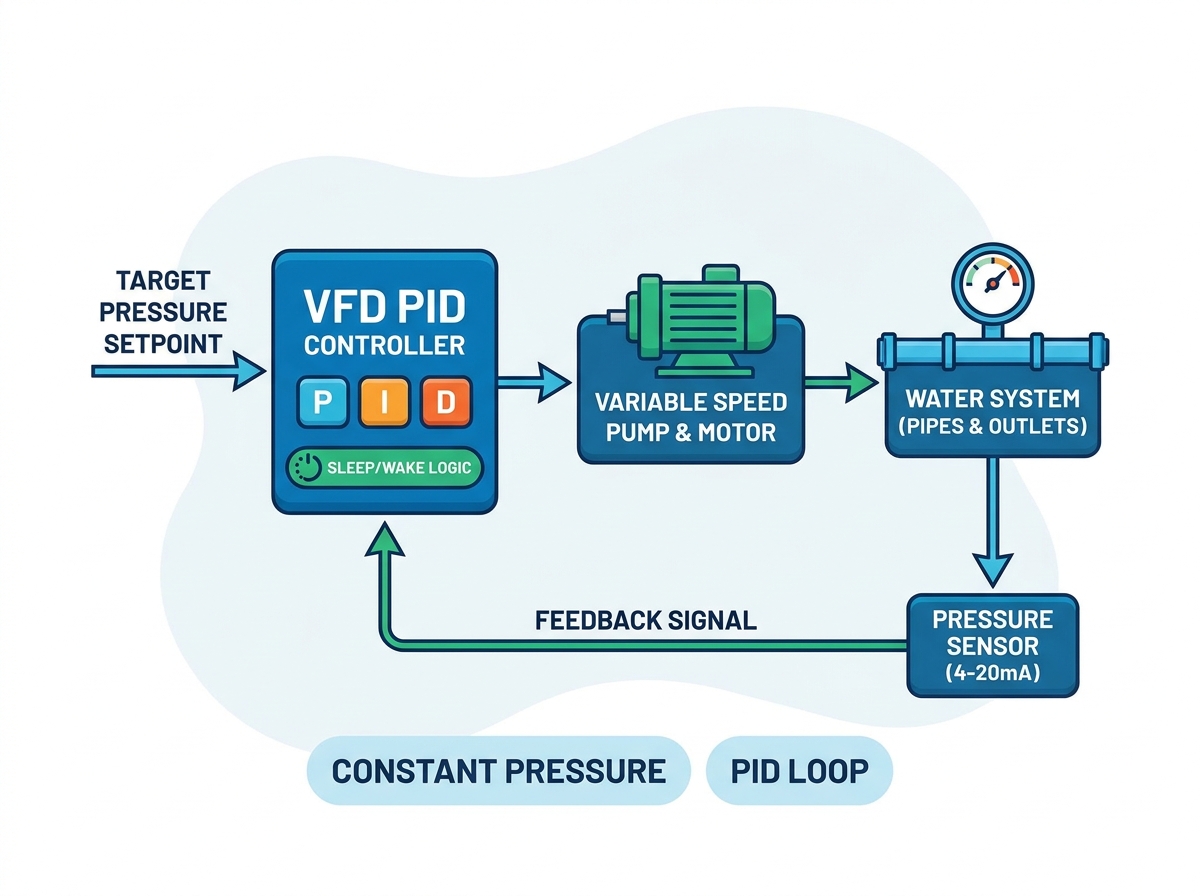
सही सेंसर का चयन विश्वसनीय डेटा ट्रांसमिशन सुनिश्चित करता है। हम हमेशा औद्योगिक वातावरण के लिए 0-10V विकल्पों की तुलना में 4-20mA ट्रांसड्यूसर की अनुशंसा करते हैं। करंट-आधारित सिग्नल लंबे केबल रन के दौरान बेहतर शोर प्रतिरोधक क्षमता प्रदान करते हैं। वोल्टेज सिग्नल दूरी के साथ खराब हो जाते हैं, जिससे गलत प्रतिक्रिया होती है। उचित वायरिंग तकनीकें भी उतनी ही महत्वपूर्ण हैं। विद्युत चुम्बकीय हस्तक्षेप को रोकने के लिए आपको उच्च गुणवत्ता वाले परिरक्षित केबलों का उपयोग करना चाहिए। ढाल को हमेशा जमीन पर रखें फ़्रीक्वेंसी इन्वर्टर साइड। केवल दोनों सिरों को ग्राउंड करने से ग्राउंड लूप बनता है, जो सेंसर सिग्नल को पूरी तरह से दूषित कर देता है।
आपकी ड्राइव पूरी तरह से सटीक गणितीय स्केलिंग पर निर्भर करती है। ट्रांसड्यूसर की भौतिक माप सीमा आंतरिक स्केलिंग मापदंडों के साथ पूरी तरह से संरेखित होनी चाहिए। इन आवश्यक सेटअप चरणों पर विचार करें:
ट्रांसड्यूसर की अधिकतम रेटिंग (उदाहरण के लिए, 0-10 बार) की पहचान करें।
बिल्कुल 0 बार दर्शाने के लिए ड्राइव का न्यूनतम फीडबैक मान सेट करें।
बिल्कुल 10 बार दर्शाने के लिए ड्राइव का अधिकतम फीडबैक मान सेट करें।
सत्यापित करें कि प्रदर्शित दबाव भौतिक यांत्रिक गेज से मेल खाता है।
यहां बेमेल मेल खतरनाक है. यह लक्ष्य दबाव तक पहुंचने में ड्राइव के विफल होने का सबसे आम कारण दर्शाता है। इसके विपरीत, गलत संरेखित स्केलिंग आक्रामक, खतरनाक ओवरशूटिंग का कारण बन सकती है।
यथार्थवादी लक्ष्य दबाव निर्धारित करने के लिए आपके भौतिक नेटवर्क के सावधानीपूर्वक मूल्यांकन की आवश्यकता होती है। सिस्टम क्षमता को अधिकतम करने में कभी चूक न करें। इसके बजाय, उच्चतम वितरण बिंदु पर वास्तविक मांग की गणना करें। फिर, पाइपिंग नेटवर्क में गतिशील घर्षण हानि को घटाएं। यह परिकलित आंकड़ा आपके वास्तविक आवश्यक सेटपॉइंट का प्रतिनिधित्व करता है। सिस्टम पर अत्यधिक दबाव डालने से प्लंबिंग फिक्स्चर पर अत्यधिक घिसाव होता है। यह पंप को आवश्यकता से अधिक मेहनत करने के लिए भी मजबूर करता है। एक यथार्थवादी सेटपॉइंट विश्वसनीय डिलीवरी और दीर्घकालिक यांत्रिक स्वास्थ्य को संतुलित करता है।
नींद की आवृत्ति सीमा यह निर्धारित करती है कि शून्य मांग के दौरान ड्राइव कब बंद हो जाती है। सबसे पहले, आपको 'डेड हेड' आवृत्ति ढूंढनी होगी। यह सटीक हर्ट्ज़ स्तर है जहां पंप घूमता है लेकिन शून्य प्रवाह उत्पन्न करता है। इसे ढूंढने के लिए, मुख्य डिस्चार्ज वाल्व को धीरे-धीरे बंद करें। दबाव नापने का यंत्र और मोटर की गति देखें। शून्य प्रवाह पर लक्ष्य दबाव बनाए रखने के लिए आवश्यक आवृत्ति पर ध्यान दें। आपकी अंतिम नींद की आवृत्ति इस मृत शीर्ष बिंदु से लगभग 1-2 हर्ट्ज ऊपर होनी चाहिए। यह मांग समाप्त होने पर तुरंत शटडाउन सुनिश्चित करता है।
ठीक से कॉन्फ़िगर किया गया स्लीप डिले टाइमर उपद्रव ट्रिपिंग को रोकता है। जल प्रणालियों में अक्सर क्षणिक, मामूली दबाव में उतार-चढ़ाव का अनुभव होता है। टॉयलेट में फ्लशिंग या थोड़ी देर के लिए नल खुलने से लाइन के दबाव में छोटी-छोटी बूंदें आ जाती हैं। यदि ड्राइव शून्य प्रवाह पर तुरंत प्रतिक्रिया करता है, तो यह समय से पहले बंद हो जाएगा। आपको 10 से 30 सेकंड के बीच विलंब टाइमर कॉन्फ़िगर करना चाहिए। ड्राइव केवल स्लीप मोड में प्रवेश करेगी यदि शून्य प्रवाह इस देरी से परे बना रहता है। यह स्थिरीकरण बफ़र अनावश्यक चालू/बंद चक्रों को बहुत कम कर देता है।
वेक-अप विचलन आपकी पुनरारंभ सीमा स्थापित करता है। यह पैरामीटर ड्राइव को ठीक-ठीक बताता है कि कब जागना है। उदाहरण के लिए, यदि आपका लक्ष्य 5.0 बार है, तो आप 0.5 बार विचलन निर्धारित कर सकते हैं। पंप तब तक निष्क्रिय रहेगा जब तक सिस्टम का दबाव 4.5 बार तक नहीं गिर जाता। यहां आपको एक विशिष्ट परिचालनात्मक ट्रेडऑफ़ का सामना करना पड़ता है। एक कड़ा वेक स्तर सख्त सिस्टम दबाव बनाए रखता है लेकिन स्टार्ट/स्टॉप आवृत्ति में भारी वृद्धि करता है। एक बड़ा अंतर ऊर्जा बचाता है और घिसाव को कम करता है लेकिन पंप चालू होने से पहले ध्यान देने योग्य दबाव कम हो जाता है।
वेक-अप रणनीति तुलना
विचलन सेटिंग |
दबाव स्थिरता |
ऊर्जा दक्षता |
सर्वोत्तम अनुप्रयोग उपयोग मामला |
|---|---|---|---|
तंग (<0.2 बार) |
अत्यंत ऊंचा |
निम्न (बार-बार प्रारंभ) |
महत्वपूर्ण औद्योगिक प्रक्रियाएँ |
मध्यम (0.5 बार) |
स्वीकार्य |
अच्छा |
वाणिज्यिक एचवीएसी/नलसाजी |
चौड़ा (> 1.0 बार) |
ध्यान देने योग्य उतार-चढ़ाव |
उत्कृष्ट |
कृषि सिंचाई प्रणाली |
आधुनिक पंपिंग इंस्टॉलेशन को विशेष फर्मवेयर से बड़े पैमाने पर लाभ होता है। उपकरण का मूल्यांकन करते समय, समर्पित 'पीआईडी/जल आपूर्ति' मैक्रोज़ वाली ड्राइव देखें। ये विशिष्ट मैक्रोज़ स्वचालित रूप से आवश्यक मापदंडों का 80% तक प्री-पॉप्युलेट करते हैं। वे बेसलाइन पीआईडी सीमाएं कॉन्फ़िगर करते हैं, एनालॉग इनपुट निर्दिष्ट करते हैं, और स्लीप फ़ंक्शन को तुरंत सक्षम करते हैं। एप्लिकेशन-विशिष्ट फर्मवेयर का उपयोग करने से कमीशनिंग समय काफी कम हो जाता है। यह सैकड़ों सामान्य मापदंडों को क्रॉस-रेफरेंस करने की कठिन प्रक्रिया को समाप्त करता है। सामान्य प्रयोजन ड्राइव के लिए व्यापक मैन्युअल प्रोग्रामिंग की आवश्यकता होती है, जिससे मानवीय त्रुटि की संभावना बढ़ जाती है।
एक समर्पित का चयन करना वेक्टर फ्रीक्वेंसी इन्वर्टर सिस्टम के प्रदर्शन में काफी सुधार करता है। बुनियादी वोल्ट/हर्ट्ज़ (वी/एफ) नियंत्रण कम मोटर गति पर संघर्ष करता है। स्लीप थ्रेशोल्ड के पास संचालन करते समय वी/एफ ड्राइव अक्सर रुक जाती हैं या रुक जाती हैं। इसके विपरीत, सेंसर रहित वेक्टर नियंत्रण संपूर्ण गति सीमा पर बेहतर टॉर्क प्रतिक्रिया प्रदान करता है। यह सुनिश्चित करता है कि पंप प्रारंभिक स्थैतिक जड़ता को आसानी से दूर कर सकता है। इसके अलावा, वेक्टर नियंत्रण बहुत कम आवृत्तियों पर पूर्ण घूर्णी स्थिरता बनाए रखता है। यह स्थिरता स्लीप टाइमर के पूरी तरह से चालू होने से पहले रुकने से रोकती है।
आपकी चुनी हुई ड्राइव को आपके पंप के लिए प्राथमिक सुरक्षा के रूप में कार्य करना चाहिए। सुनिश्चित करें कि चयनित मॉडल में मजबूत अंतर्निहित सुरक्षा सुविधाएँ शामिल हैं। आवश्यक सुरक्षा में ड्राई-पंप का पता लगाना शामिल है, जो स्रोत का पानी गायब होने पर मोटर को बंद कर देता है। उच्च और निम्न दबाव वाले अलार्म ऑपरेटरों को पाइप फटने या रुकावट के प्रति सचेत करते हैं। यदि अधिकतम मोटर गति के बावजूद दबाव तेजी से गिरता है तो उन्नत टूटी-पाइप पहचान प्रणाली को बंद कर देती है। इन सुविधाओं को सीधे ड्राइव में निर्मित करने से जटिल बाहरी पीएलसी की आवश्यकता समाप्त हो जाती है।
संपूर्ण तैयारी एक सफल हार्डवेयर अपग्रेड सुनिश्चित करती है। आपको तुरंत अपने वर्तमान पंप मोटर विनिर्देशों का ऑडिट करना चाहिए। फुल-लोड एम्प्स, वोल्टेज और अपेक्षित ऑपरेटिंग वातावरण का दस्तावेजीकरण करें। धूल और नमी के जोखिम के आधार पर आवश्यक आईपी रेटिंग आवश्यकताएं निर्धारित करें। इसके अतिरिक्त, अनुकूलता की गारंटी के लिए अपने मौजूदा ट्रांसड्यूसर प्रकारों का निरीक्षण करें। किसी खरीदारी को अंतिम रूप देने से पहले इन विशिष्ट विवरणों को इकट्ठा करना महंगी एकीकरण देरी को रोकता है।
स्थिर स्थिर-दबाव पम्पिंग सही हार्डवेयर चयन और अनुशासित पैरामीटर ट्यूनिंग का सावधानीपूर्वक प्रतिच्छेदन बनी हुई है। सिस्टम की गतिशीलता को नजरअंदाज करने से सीधे तौर पर यांत्रिक विफलता होती है और ऊर्जा बर्बाद होती है। सटीक पीआईडी समायोजन लागू करने से अनियमित दबाव शिकार पूरी तरह समाप्त हो जाता है। उचित सेंसर स्केलिंग यह सुनिश्चित करती है कि आपकी ड्राइव को हमेशा सही सिस्टम स्थिति का पता चले।
आपकी नींद और जागने के कार्यों को अनुकूलित करने से मापने योग्य परिचालन लाभ मिलते हैं। आप कम रखरखाव कॉल, अत्यधिक विस्तारित उपकरण जीवन और पूर्वानुमानित उपयोगिता बिलों का अनुभव करेंगे। हम आपके मौजूदा सिस्टम आर्किटेक्चर की समीक्षा के लिए एक एप्लिकेशन इंजीनियर से परामर्श करने की अत्यधिक अनुशंसा करते हैं। आज कार्रवाई करने से विनाशकारी पाइप विफलताओं को रोका जा सकता है और आने वाले वर्षों के लिए आपकी परिचालन विश्वसनीयता सुरक्षित हो सकती है।
उ: शिकार आम तौर पर तब होता है जब आनुपातिक (पी) लाभ बहुत अधिक निर्धारित किया जाता है। सिस्टम मामूली दबाव बूंदों पर बहुत आक्रामक रूप से प्रतिक्रिया करता है। इसके अतिरिक्त, यदि इंटीग्रल (I) समय बहुत कम है, तो यह प्रतिक्रिया को सुचारू करने में विफल रहता है। सेंसर फीडबैक लाइन पर विद्युत शोर भी अनियमित रीडिंग का कारण बन सकता है, जिससे ड्राइव को लगातार गति समायोजित करने के लिए मजबूर होना पड़ता है।
ए: मानक बूस्टर पंपों को हमेशा प्रत्यक्ष-अभिनय पीआईडी नियंत्रण की आवश्यकता होती है। प्रत्यक्ष-अभिनय कॉन्फ़िगरेशन में, यदि मापा दबाव निर्धारित बिंदु से नीचे चला जाता है, तो क्षतिपूर्ति के लिए मोटर की गति बढ़ जाती है। रिवर्स-एक्टिंग पीआईडी आम तौर पर विशिष्ट कूलिंग टावर या लेवल-ड्राडाउन अनुप्रयोगों के लिए आरक्षित होती है।
उत्तर: हां, आप मल्टी-पंप सीक्वेंसिंग (कैस्केडिंग) का उपयोग कर सकते हैं। एक ड्राइव लाइन के पार सहायक पंपों को चालू या बंद करने के लिए स्टेजिंग संपर्ककर्ताओं को संचालित करते समय लीड पंप की गति को नियंत्रित करती है। हालाँकि, इस विशिष्ट सेटअप के लिए उन्नत पंप नियंत्रण फ़र्मवेयर और अंतर्निर्मित रिले आउटपुट से सुसज्जित ड्राइव की आवश्यकता होती है।
उत्तर: एक व्यावहारिक डेड-हेड परीक्षण करें। मोटर आवृत्ति और पाइप दबाव की निगरानी करते हुए धीरे-धीरे मुख्य डिस्चार्ज वाल्व को पूरी तरह से बंद कर दें। आपके लक्ष्य दबाव को शून्य प्रवाह पर बनाए रखने के लिए आवश्यक सटीक आवृत्ति आपका डेड-हेड बिंदु है। अपनी बेसलाइन नींद की आवृत्ति को इस मान से 1 से 2 हर्ट्ज ऊपर सेट करें।


