
Pandangan: 0 Pengarang: Editor Tapak Masa Terbitan: 2026-10-08 Asal: tapak


Mengintegrasikan pemacu ke dalam rangkaian pengepaman hanyalah permulaan perjalanan anda. Mengekalkan tekanan air yang stabil merentas keluk permintaan yang sangat berubah bergantung sepenuhnya pada konfigurasi parameter yang tepat. Realiti operasi menuntut kestabilan berterusan, tidak kira berapa kerap injap dibuka atau ditutup. Konfigurasi yang salah membawa akibat yang teruk. Parameter yang tidak sejajar selalunya membawa kepada pecah paip bencana, peronggaan merosakkan dan kegagalan motor pramatang.
Tambahan pula, persediaan cuai meningkatkan bil utiliti melalui tenaga terbuang dan kitaran penyelenggaraan yang kerap. Anda tidak mampu membiarkan sistem anda berjalan pada tetapan lalai kilang. Panduan muktamad ini akan membimbing anda dengan tepat cara mengkonfigurasi penderia, titik set sistem dan fungsi tidur kritikal anda. Anda akan mempelajari teknik yang terbukti untuk mengelakkan kehausan pam yang tidak perlu dan menghapuskan sepenuhnya ayunan tekanan yang mengecewakan.
Kami akan menyediakan strategi yang boleh diambil tindakan untuk mengoptimumkan kecekapan tenaga anda. Mengikuti garis panduan ini memastikan sistem tekanan malar anda berjalan dengan sempurna. Penentukuran yang teliti akhirnya memaksimumkan kebolehpercayaan jangka panjang dan melindungi infrastruktur kritikal anda.
Keberkesanan sistem tekanan malar bergantung pada penalaan tepat algoritma kawalan PID untuk memadankan dinamik sistem.
Penskalaan sensor dan isyarat maklum balas bersih (biasanya 4-20mA) adalah prasyarat yang tidak boleh dirunding untuk penjejakan titik tetapan yang stabil.
Parameter tidur dan bangun yang dikonfigurasikan dengan betul secara drastik mengurangkan haus mekanikal semasa tempoh permintaan rendah atau aliran sifar.
Memilih penyongsang frekuensi vektor khusus menyediakan kawalan tork berkelajuan rendah yang diperlukan dan makro pam terbina dalam untuk pentauliahan yang diperkemas.
Kawalan yang ditala dengan tidak betul menghasilkan tekanan mekanikal yang besar. Kitaran mula dan berhenti yang pantas merosakkan penebat motor dari semasa ke semasa. Peralihan yang keras ini merendahkan penyentuh dalaman dengan teruk. Tambahan pula, pendesak pam mengalami kemerosotan fizikal akibat perubahan daya mendadak yang berterusan. Haus mekanikal memecut secara eksponen apabila sistem kitaran pendek. Anda menghadapi kerosakan peralatan pramatang dan pembaikan kecemasan yang mahal. Menstabilkan kitaran ini mengekalkan perkakasan anda dan memanjangkan jangka hayat operasinya.
Tetapan parameter yang agresif memaksa sistem memberi pampasan berlebihan secara berterusan. Pam melampaui tekanan sasaran, kemudian dengan cepat melemahkannya. Jurutera memanggil tingkah laku tidak menentu ini sebagai 'memburu.' Ayunan berterusan ini mewujudkan ketidakstabilan tekanan yang teruk di seluruh rangkaian paip anda. Pengguna mengalami penghantaran air yang turun naik, menyebabkan aduan segera. Lebih berbahaya, memburu menyebabkan keletihan paip yang teruk. Tekanan kitaran patah sendi dan pecah pengedap yang mudah terjejas dari semasa ke semasa.
Gagal mengkonfigurasi fungsi tidur dengan betul menghabiskan belanjawan anda. Menjalankan pam pada frekuensi minimum terhadap injap tertutup membazirkan tenaga yang ketara. Motor berputar secara berterusan tetapi menghasilkan aliran sifar. Senario ini menukar kuasa elektrik terus kepada haba yang tidak berguna. Kawalan yang salah konfigurasi memintas peluang penjimatan tenaga yang penting. Mendayakan pengesanan aliran sifar yang ketat menghalang penyusutan kewangan ini sepenuhnya. Anda mengoptimumkan kos utiliti sambil melindungi motor daripada kerosakan haba.
Mod Kegagalan Kawalan Pam Biasa
Mod Kegagalan |
Punca Utama |
Kesan Operasi |
|---|---|---|
Berbasikal Pendek |
Jalur bangun/tidur yang sempit |
Keletihan kontaktor, kehausan motor |
Memburu |
Parameter penalaan agresif |
Keletihan paip, penghantaran tidak stabil |
Terlalu panas |
Berlari melawan kepala mati |
Tersandung haba, kuasa terbuang |
Menala dengan betul Algoritma kawalan PID menjamin pam anda bertindak balas dengan tepat. Keuntungan Proportional (P) menentukan kelajuan tindak balas segera kepada penurunan tekanan. Apabila tekanan jatuh, P-gain menentukan seberapa agresif motor memecut. P-gain tinggi menghasilkan peningkatan kelajuan yang besar. Walau bagaimanapun, menetapkan nilai ini terlalu tinggi memperkenalkan risiko pelaksanaan yang teruk. Sistem bertindak balas dengan ganas kepada perubahan kecil. Tindak balas agresif ini menyebabkan lonjakan tekanan yang besar dan merosakkan peralatan hiliran.
Masa kamiran (I) menangani ralat keadaan mantap yang tinggal selepas tindak balas berkadar. Ia perlahan-lahan menyenggol kelajuan pam sehingga ia sepadan dengan titik tetapan sasaran yang tepat. Masa I yang ditetapkan dengan betul melancarkan respons sistem dengan cantik. Untuk sistem air yang lembap, masa I yang lebih lama biasanya lebih selamat. Penyepaduan yang lebih perlahan menghalang perubahan kelajuan yang tidak menentu. Ia memberikan masa aliran air fizikal untuk mengejar arahan elektronik. Langkah yang disengajakan ini benar-benar menghalang ayunan berterusan.
Fungsi Derivatif (D) bertindak balas dengan tegas kepada kadar perubahan. Dalam pengagihan air, perubahan tekanan berlaku dengan cepat dan tidak teratur. Mengaktifkan istilah D selalunya menguatkan bunyi sistem. Tindak balas yang diperkuatkan ini mencetuskan peristiwa tukul air yang merosakkan. Penutupan injap secara tiba-tiba menghantar gelombang kejutan melalui paip. Istilah D menyalahtafsir gelombang kejutan ini apabila permintaan besar berubah. Kami amat menasihatkan untuk membiarkan parameter Derivatif pada sifar untuk kebanyakan aplikasi tekanan malar.
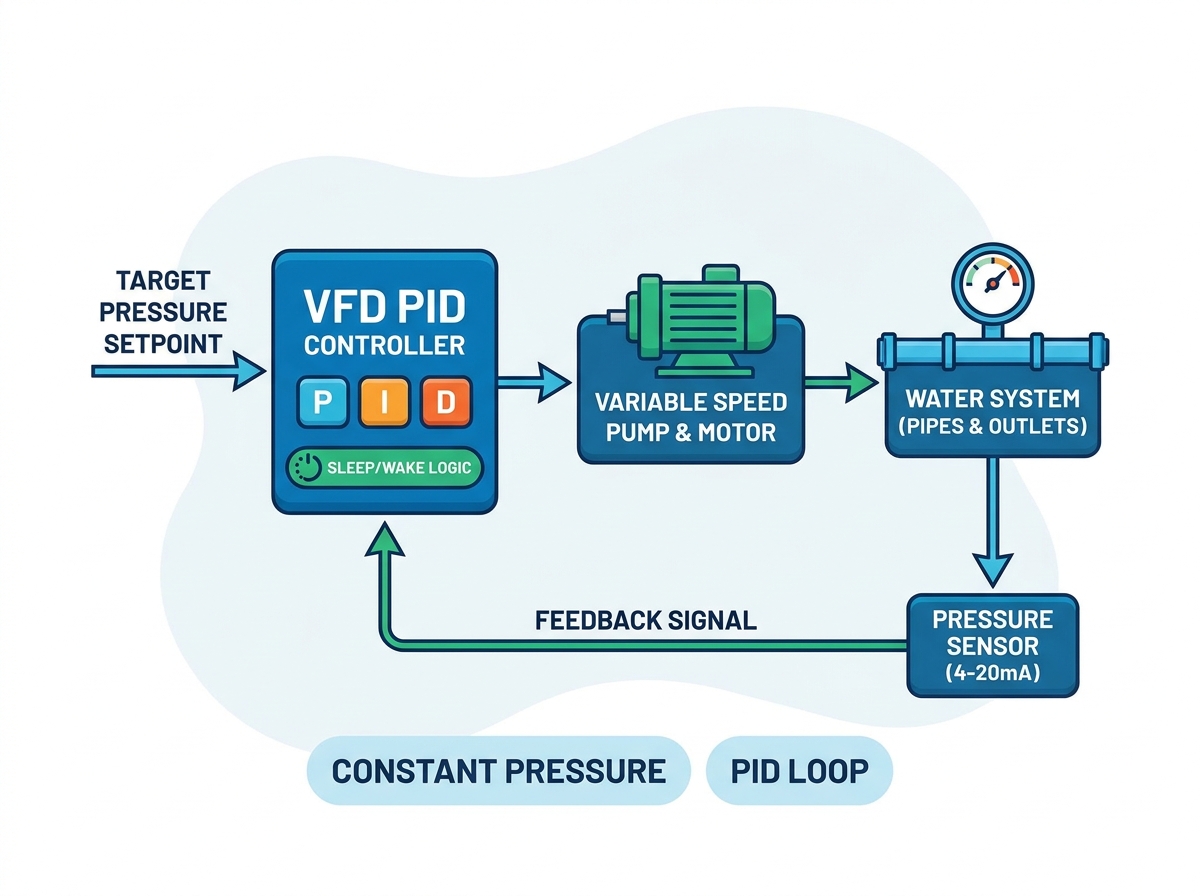
Memilih sensor yang betul memastikan penghantaran data yang boleh dipercayai. Kami sentiasa mengesyorkan transduser 4-20mA berbanding alternatif 0-10V untuk persekitaran industri. Isyarat berasaskan semasa menawarkan imuniti hingar yang unggul merentasi larian kabel yang panjang. Isyarat voltan merosot mengikut jarak, menyebabkan maklum balas yang tidak tepat. Teknik pendawaian yang betul adalah sama penting. Anda mesti menggunakan kabel terlindung berkualiti tinggi untuk menyekat gangguan elektromagnet. Sentiasa tanah perisai di bahagian penyongsang frekuensi sahaja. Membumikan kedua-dua hujung menghasilkan gelung tanah, yang merosakkan sepenuhnya isyarat sensor.
Pemacu anda bergantung sepenuhnya pada penskalaan matematik yang tepat. Julat pengukuran fizikal transduser mesti sejajar dengan parameter penskalaan dalaman. Pertimbangkan langkah persediaan penting ini:
Kenal pasti penarafan maksimum transduser (cth, 0-10 Bar).
Tetapkan nilai maklum balas minimum pemacu untuk mewakili tepat 0 Bar.
Tetapkan nilai maklum balas maksimum pemacu untuk mewakili tepat 10 Bar.
Sahkan tekanan yang dipaparkan sepadan dengan tolok mekanikal fizikal.
Ketidakpadanan di sini adalah berbahaya. Ia mewakili punca paling biasa pemacu gagal mencapai tekanan sasaran. Sebaliknya, penskalaan yang tidak sejajar boleh menyebabkan penyelesaian berlebihan yang agresif dan berbahaya.
Menetapkan tekanan sasaran yang realistik memerlukan penilaian yang teliti terhadap rangkaian fizikal anda. Jangan sekali-kali lalai untuk memaksimumkan kapasiti sistem. Sebaliknya, hitung permintaan sebenar pada titik penghantaran tertinggi. Kemudian, tolak kehilangan geseran dinamik merentasi rangkaian paip. Angka yang dikira ini mewakili titik set sebenar anda yang diperlukan. Tekanan berlebihan sistem menyebabkan haus berlebihan pada lekapan paip. Ia juga memaksa pam untuk bekerja lebih keras daripada yang diperlukan. Titik tetapan yang realistik mengimbangi penghantaran yang boleh dipercayai dan kesihatan mekanikal jangka panjang.
Ambang kekerapan tidur menentukan apabila pemacu dimatikan semasa permintaan sifar. Mula-mula, anda mesti mencari frekuensi 'kepala mati'. Ini ialah paras hertz yang tepat di mana pam berputar tetapi menghasilkan aliran sifar. Untuk mencarinya, tutup injap pelepasan utama secara perlahan. Perhatikan tolok tekanan dan kelajuan motor. Perhatikan kekerapan yang diperlukan untuk mengekalkan tekanan sasaran pada aliran sifar. Kekerapan tidur terakhir anda sepatutnya berada kira-kira 1-2 Hz di atas titik kepala mati ini. Ini memastikan penutupan segera apabila permintaan berhenti.
Pemasa kelewatan tidur yang dikonfigurasikan dengan betul menghalang gangguan tersandung. Sistem air kerap mengalami turun naik tekanan yang seketika dan kecil. Pembuangan tandas atau bukaan paip yang singkat menyebabkan penurunan kecil dalam tekanan talian. Jika pemacu bertindak balas serta-merta kepada aliran sifar, ia akan ditutup lebih awal. Anda harus mengkonfigurasi pemasa tunda antara 10 hingga 30 saat. Pemacu hanya akan memasuki mod tidur jika aliran sifar berterusan selepas kelewatan ini. Penimbal penstabilan ini sangat mengurangkan kitaran hidup/mati yang tidak perlu.
Sisihan bangun tidur menetapkan ambang mula semula anda. Parameter ini memberitahu pemacu dengan tepat bila hendak bangun. Sebagai contoh, jika sasaran anda ialah 5.0 Bar, anda mungkin menetapkan sisihan 0.5 Bar. Pam akan tidur sehingga tekanan sistem jatuh kepada 4.5 Bar. Anda menghadapi pertukaran operasi yang berbeza di sini. Tahap bangun yang lebih ketat mengekalkan tekanan sistem yang lebih ketat tetapi secara drastik meningkatkan kekerapan mula/berhenti. Jurang yang lebih luas menjimatkan tenaga dan mengurangkan haus tetapi menyebabkan penurunan tekanan yang ketara sebelum pam masuk.
Perbandingan Strategi Bangun Tidur
Tetapan Sisihan |
Kestabilan Tekanan |
Kecekapan Tenaga |
Kes Penggunaan Aplikasi Terbaik |
|---|---|---|---|
Ketat (< 0.2 Bar) |
Sangat Tinggi |
Rendah (Kerap bermula) |
Proses industri kritikal |
Sederhana (0.5 Bar) |
Boleh diterima |
bagus |
HVAC/Paip Komersial |
Lebar (> 1.0 Bar) |
Turun Naik Ketara |
Cemerlang |
Sistem pengairan pertanian |
Pemasangan pengepaman moden mendapat manfaat secara besar-besaran daripada perisian tegar khusus. Semasa menilai peralatan, cari pemacu yang menampilkan makro 'PID/Bekalan Air' khusus. Makro khusus ini pra-isi sehingga 80% daripada parameter yang diperlukan secara automatik. Mereka mengkonfigurasi had PID garis dasar, menetapkan input analog, dan mendayakan fungsi tidur serta-merta. Menggunakan perisian tegar khusus aplikasi secara drastik mengurangkan masa pentauliahan. Ia menghapuskan proses membosankan untuk merujuk silang ratusan parameter generik. Pemacu tujuan am memerlukan pengaturcaraan manual yang meluas, yang meningkatkan kemungkinan ralat manusia.
Memilih yang berdedikasi penyongsang frekuensi vektor secara drastik meningkatkan prestasi sistem. Kawalan Asas Volts/Hertz (V/F) bergelut pada kelajuan motor rendah. Pemacu V/F sering terhenti atau gagap apabila beroperasi berhampiran ambang tidur. Sebaliknya, kawalan vektor tanpa sensor memberikan tindak balas tork yang unggul merentasi keseluruhan julat kelajuan. Ia memastikan pam boleh mengatasi inersia statik awal dengan lancar. Tambahan pula, kawalan vektor mengekalkan kestabilan putaran mutlak pada frekuensi yang sangat rendah. Kestabilan ini menghalang terhenti sebelum pemasa tidur diaktifkan sepenuhnya.
Pemacu pilihan anda mesti bertindak sebagai pertahanan utama untuk pam anda. Pastikan model yang dipilih termasuk ciri perlindungan terbina dalam yang teguh. Perlindungan penting termasuk pengesanan pam kering, yang menghentikan motor jika air sumber hilang. Penggera tekanan tinggi dan rendah memberi amaran kepada operator untuk paip pecah atau tersumbat. Pengesanan paip pecah lanjutan mematikan sistem jika tekanan menurun dengan cepat walaupun kelajuan motor maksimum. Mempunyai ciri-ciri ini dibina terus ke dalam pemacu menghapuskan keperluan untuk PLC luaran yang kompleks.
Persediaan yang rapi memastikan peningkatan perkakasan yang berjaya. Anda hendaklah segera mengaudit spesifikasi motor pam semasa anda. Dokumentasikan amp beban penuh, voltan dan persekitaran operasi yang dijangkakan. Tentukan keperluan penarafan IP yang diperlukan berdasarkan pendedahan habuk dan lembapan. Selain itu, periksa jenis transduser sedia ada anda untuk menjamin keserasian. Mengumpul butiran khusus ini sebelum memuktamadkan pembelian menghalang kelewatan penyepaduan yang mahal.
Pengepaman tekanan malar yang stabil kekal sebagai persimpangan yang teliti bagi pemilihan perkakasan yang betul dan penalaan parameter yang berdisiplin. Mengabaikan dinamik sistem membawa terus kepada kegagalan mekanikal dan tenaga terbuang. Melaksanakan pelarasan PID yang tepat sepenuhnya menghapuskan pemburuan tekanan yang tidak menentu. Penskalaan sensor yang betul memastikan pemacu anda sentiasa mengetahui keadaan sistem yang sebenar.
Mengoptimumkan fungsi tidur dan bangun anda menghasilkan faedah operasi yang boleh diukur. Anda akan mengalami pengurangan panggilan penyelenggaraan, jangka hayat peralatan yang sangat panjang dan bil utiliti yang boleh diramal. Kami amat mengesyorkan agar anda berunding dengan jurutera aplikasi untuk menyemak seni bina sistem sedia ada anda. Mengambil tindakan hari ini menghalang kegagalan paip bencana dan menjamin kebolehpercayaan operasi anda untuk tahun-tahun akan datang.
A: Memburu biasanya berlaku apabila keuntungan Proportional (P) ditetapkan terlalu tinggi. Sistem bertindak balas terlalu agresif terhadap penurunan tekanan kecil. Selain itu, jika masa Kamiran (I) terlalu singkat, ia gagal untuk melicinkan tindak balas. Bunyi elektrik pada talian maklum balas sensor juga boleh menyebabkan bacaan tidak menentu, memaksa pemacu untuk sentiasa melaraskan kelajuan.
A: Pam penggalak standard sentiasa memerlukan kawalan PID bertindak langsung. Dalam konfigurasi tindakan langsung, jika tekanan yang diukur jatuh di bawah titik set, kelajuan motor meningkat untuk mengimbangi. PID bertindak songsang biasanya dikhaskan untuk menara penyejuk tertentu atau aplikasi penarikan tahap.
J: Ya, anda boleh menggunakan jujukan berbilang pam (lata). Satu pemacu mengawal kelajuan pam plumbum semasa mengendalikan penyentuh pementasan untuk menghidupkan atau mematikan pam tambahan merentasi talian. Walau bagaimanapun, persediaan khusus ini memerlukan pemacu yang dilengkapi dengan perisian tegar kawalan pam lanjutan dan output geganti terbina dalam.
A: Lakukan ujian kepala mati praktikal. Perlahan-lahan tutup injap nyahcas utama sepenuhnya sambil memantau frekuensi motor dan tekanan paip. Kekerapan tepat yang diperlukan untuk mengekalkan tekanan sasaran anda pada aliran sifar ialah titik kepala mati anda. Tetapkan kekerapan tidur garis dasar anda 1 hingga 2 Hz di atas nilai ini.


