
Դիտումներ՝ 0 Հեղինակ՝ Կայքի խմբագիր Հրապարակման ժամանակը՝ 2026-10-08 Ծագում. Կայք


Պոմպային ցանցի մեջ սկավառակի ինտեգրումը ձեր ճանապարհորդության միայն սկիզբն է: Ջրի կայուն ճնշումը խիստ փոփոխական պահանջարկի կորերում ամբողջությամբ հիմնված է ճշգրիտ պարամետրերի կազմաձևման վրա: Գործառնական իրականությունը պահանջում է շարունակական կայունություն՝ անկախ նրանից, թե որքան հաճախ են բացվում կամ փակվում փականները: Սխալ կոնֆիգուրացիաները հանգեցնում են ծանր հետևանքների: Չհամապատասխանեցված պարամետրերը հաճախ հանգեցնում են խողովակների աղետալի պայթումների, վնասում են կավիտացիան և շարժիչի վաղաժամ խափանումը:
Ավելին, անզգույշ կարգավորումները ուռճացնում են կոմունալ վճարումները էներգիայի վատնման և հաճախակի սպասարկման ցիկլերի միջոցով: Դուք չեք կարող թույլ տալ, որ ձեր համակարգը աշխատի գործարանային լռելյայն կարգավորումներով: Այս վերջնական ուղեցույցը ձեզ կսովորեցնի, թե ինչպես կարգավորել ձեր սենսորները, համակարգի պարամետրերը և քնի կարևոր գործառույթները: Դուք կսովորեք ապացուցված մեթոդներ՝ կանխելու պոմպի անհարկի մաշվածությունը և ամբողջովին վերացնելու ճնշումը զայրացնող տատանումները:
Մենք կտրամադրենք գործող ռազմավարություններ՝ ձեր էներգաարդյունավետությունը օպտիմալացնելու համար: Այս ուղեցույցներին հետևելը երաշխավորում է, որ ձեր մշտական ճնշման համակարգը աշխատում է անթերի: Զգույշ տրամաչափումը, ի վերջո, առավելագույնի է հասցնում երկարաժամկետ հուսալիությունը և պաշտպանում է ձեր կարևոր ենթակառուցվածքը:
Մշտական ճնշման համակարգի արդյունավետությունը կախված է PID կառավարման ալգորիթմի ճշգրիտ կարգավորումից՝ համակարգի դինամիկային համապատասխանելու համար:
Սենսորների մասշտաբումը և մաքուր հետադարձ կապի ազդանշանները (սովորաբար 4-20 մԱ) սակարկելի նախադրյալներ են կայուն սահմանային կետին հետևելու համար:
Քնի և արթնության ճիշտ կազմաձևված պարամետրերը կտրուկ նվազեցնում են մեխանիկական մաշվածությունը ցածր պահանջարկի կամ զրոյական հոսքի ժամանակաշրջաններում:
Հատուկ վեկտորային հաճախականության ինվերտոր ընտրելը ապահովում է ցածր արագության ոլորող մոմենտների վերահսկում և ներկառուցված պոմպի մակրոներ՝ հեշտ գործարկման համար:
Անպատշաճ կարգավորված հսկիչները ստեղծում են հսկայական մեխանիկական սթրես: Արագ մեկնարկի և կանգառի ցիկլերը ժամանակի ընթացքում խաթարում են շարժիչի մեկուսացումը: Այս կոշտ անցումները խիստ նսեմացնում են ներքին կոնտակտորները: Ավելին, պոմպի շարժիչները ֆիզիկական դեգրադացիայի են ենթարկվում ուժի շարունակական կտրուկ փոփոխություններից: Մեխանիկական մաշվածությունը արագանում է էքսպոնենցիալ, երբ համակարգերը կարճ ցիկլ են անցնում: Դուք բախվում եք սարքավորումների վաղաժամ անսարքությունների և թանկարժեք շտապ վերանորոգման: Այս ցիկլերի կայունացումը պահպանում է ձեր սարքավորումը և երկարացնում դրա շահագործման ժամկետը:
Պարամետրերի ագրեսիվ կարգավորումները ստիպում են համակարգերին անընդհատ գերփոխհատուցել: Պոմպը գերազանցում է թիրախային ճնշումը, այնուհետև արագորեն նվազեցնում է այն: Ճարտարագետներն այս անկանոն վարքագիծն անվանում են «որս»: Այս մշտական տատանումն առաջացնում է ճնշման լուրջ անկայունություն ձեր խողովակաշարերի ցանցում: Օգտատերերը զգում են ջրի մատակարարման տատանումներ՝ առաջացնելով անհապաղ բողոքներ: Ավելի վտանգավոր է, որ որսը խողովակների ինտենսիվ հոգնածություն է առաջացնում: Ցիկլային սթրեսը ժամանակի ընթացքում կոտրում է հոդերը և պայթում խոցելի կնիքները:
Քնի գործառույթները պատշաճ կերպով կարգավորելու ձախողումը սպառում է ձեր բյուջեն: Նվազագույն հաճախականությամբ պոմպը փակ փականի հետ աշխատելը զգալի էներգիա է ծախսում: Շարժիչը անընդհատ պտտվում է, բայց արտադրում է զրոյական հոսք: Այս սցենարը էլեկտրական էներգիան ուղղակիորեն վերածում է անօգուտ ջերմության: Սխալ կազմաձևված հսկիչները շրջանցում են էներգախնայողության կարևոր հնարավորությունները: Խիստ զրոյական հոսքի հայտնաբերման հնարավորությունը լիովին կանխում է այս ֆինանսական արտահոսքը: Դուք օպտիմալացնում եք կոմունալ ծախսերը՝ միաժամանակ պաշտպանելով շարժիչը ջերմային վնասվածքներից:
Ընդհանուր պոմպի կառավարման խափանման ռեժիմներ
Անհաջող ռեժիմ |
Առաջնային պատճառ |
Գործառնական ազդեցություն |
|---|---|---|
Կարճ հեծանվավազք |
Նեղ արթնանալու/քնելու գոտիներ |
Կոնտակտորների այրում, շարժիչի մաշվածություն |
Որսորդություն |
Ագրեսիվ թյունինգի պարամետրեր |
Խողովակների հոգնածություն, անկայուն առաքում |
Գերտաքացում |
Վազում մեռած գլխի դեմ |
Ջերմային անջատում, էներգիայի վատնում |
Պատշաճ թյունինգ PID կառավարման ալգորիթմը երաշխավորում է ձեր պոմպի ճշգրիտ արձագանքը: Համամասնական (P) շահույթը թելադրում է ճնշման անկման անմիջական արձագանքման արագությունը: Երբ ճնշումը նվազում է, P-gain-ը որոշում է, թե որքան ագրեսիվ է շարժիչը արագանում: Բարձր P-շահույթը ստեղծում է զանգվածային արագության բարձրացում: Այնուամենայնիվ, այս արժեքը չափազանց բարձր սահմանելը բերում է իրականացման լուրջ ռիսկեր: Համակարգը բուռն է արձագանքում չնչին փոփոխություններին: Այս ագրեսիվ արձագանքը առաջացնում է ճնշման զանգվածային աճեր և վնասում է հոսանքով ներքև գտնվող սարքավորումները:
Ինտեգրալ (I) ժամանակը անդրադառնում է համաչափ պատասխանից հետո մնացած կայուն վիճակի սխալին: Այն դանդաղորեն թուլացնում է պոմպի արագությունը, մինչև այն համապատասխանի ճշգրիտ նշանակման կետին: Ճիշտ սահմանված I-ժամանակը հիանալի կերպով հարթեցնում է համակարգի արձագանքը: Դանդաղ ջրային համակարգերի համար ավելի երկար I-ժամանակն ընդհանուր առմամբ ավելի անվտանգ է: Ավելի դանդաղ ինտեգրումը կանխում է արագության անկանոն փոփոխությունները: Այն ֆիզիկական ջրի հոսքին ժամանակ է տալիս էլեկտրոնային հրամանին հասնելու համար: Այս կանխամտածված քայլքը լիովին կանխում է մշտական տատանումները:
Ածանցյալ (D) ֆունկցիան խստորեն արձագանքում է փոփոխության արագությանը: Ջրի բաշխման ժամանակ ճնշման փոփոխությունները տեղի են ունենում արագ և անկանոն: D-տերմինի ակտիվացումը հաճախ ուժեղացնում է համակարգի աղմուկը: Այս ուժեղացված արձագանքը առաջացնում է կործանարար ջրային մուրճի իրադարձություններ: Փականների հանկարծակի փակումները հարվածային ալիքներ են ուղարկում խողովակների միջով: D-տերմինը սխալ է մեկնաբանում այս ցնցող ալիքները որպես պահանջարկի զանգվածային տեղաշարժեր: Մենք խստորեն խորհուրդ ենք տալիս ածանցյալ պարամետրը թողնել զրոյական կայուն ճնշման կիրառման մեծ մասի համար:
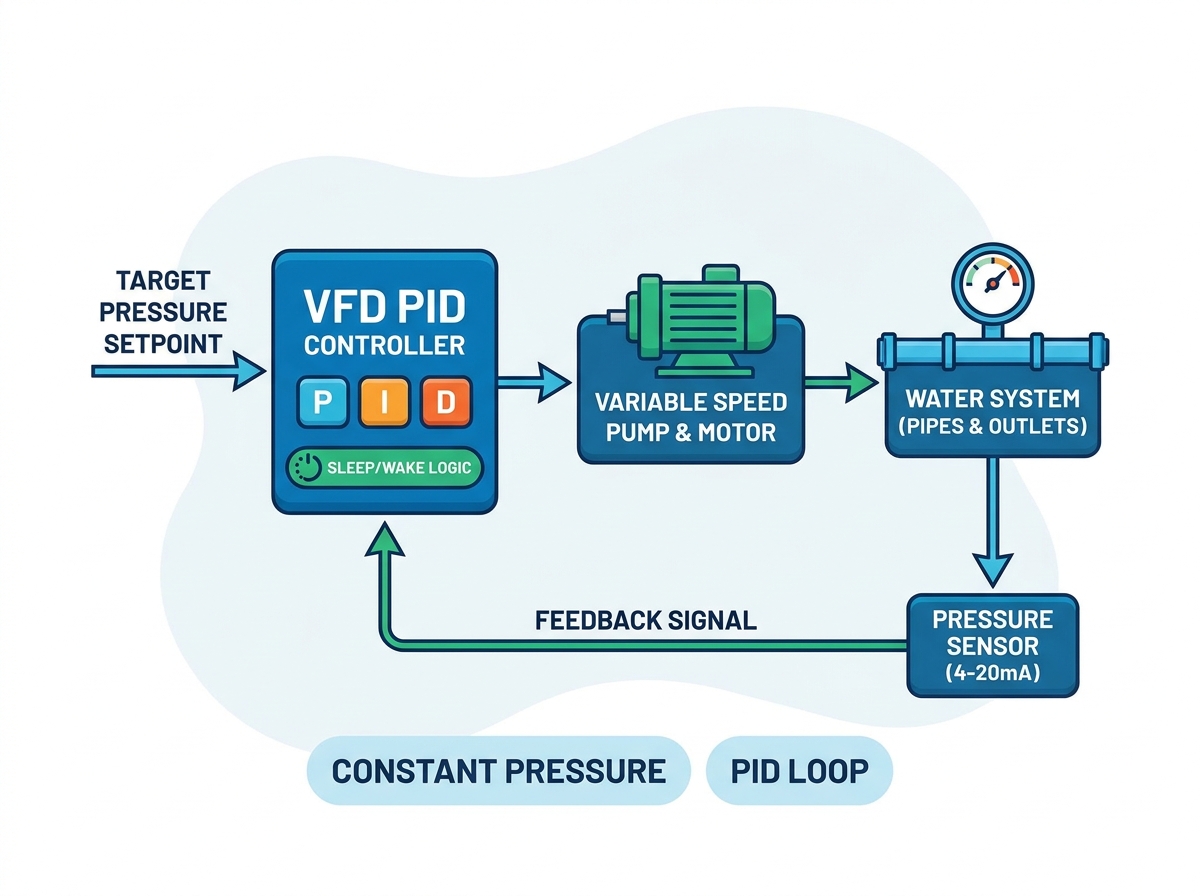
Ճիշտ սենսոր ընտրելը ապահովում է տվյալների հուսալի փոխանցում: Արդյունաբերական միջավայրերի համար մենք միշտ խորհուրդ ենք տալիս 4-20 մԱ փոխարկիչներ 0-10 Վ լարման փոխարեն: Ընթացքի վրա հիմնված ազդանշաններն առաջարկում են բարձր աղմուկի անձեռնմխելիություն երկար մալուխային երթուղիների ընթացքում: Լարման ազդանշանները հեռավորության վրա վատանում են՝ առաջացնելով ոչ ճշգրիտ հետադարձ կապ: Հաղորդալարերի միացման ճիշտ տեխնիկան հավասարապես կարևոր է: Էլեկտրամագնիսական միջամտությունը արգելափակելու համար դուք պետք է օգտագործեք բարձրորակ պաշտպանված մալուխներ: Միշտ հողացրեք վահանը միայն հաճախականության ինվերտորի կողմը: Երկու ծայրերը հիմնավորելով ստեղծում են հողային հանգույցներ, որոնք ամբողջությամբ փչացնում են սենսորային ազդանշանը:
Ձեր շարժիչը լիովին հիմնված է ճշգրիտ մաթեմատիկական մասշտաբի վրա: Փոխարկիչի ֆիզիկական չափման տիրույթը պետք է կատարելապես համապատասխանի ներքին մասշտաբի պարամետրերին: Մտածեք տեղադրման այս կարևոր քայլերը.
Որոշեք փոխարկիչի առավելագույն գնահատականը (օրինակ՝ 0-10 բար):
Սահմանեք սկավառակի հետադարձ կապի նվազագույն արժեքը, որպեսզի ներկայացնի հենց 0 բար:
Սահմանեք սկավառակի հետադարձ կապի առավելագույն արժեքը, որպեսզի ներկայացնի ուղիղ 10 բար:
Ստուգեք, որ ցուցադրված ճնշումը համապատասխանում է ֆիզիկական մեխանիկական չափիչին:
Այստեղ անհամապատասխանությունը վտանգավոր է: Այն ներկայացնում է թիրախային ճնշմանը չհասցնելու շարժիչների ամենատարածված պատճառը: Ընդհակառակը, սխալ դասավորվածությունը կարող է առաջացնել ագրեսիվ, վտանգավոր գերազանցում:
Իրատեսական թիրախային ճնշում սահմանելը պահանջում է ձեր ֆիզիկական ցանցի մանրակրկիտ գնահատում: Երբեք լռելյայն մի ավելացրեք համակարգի հզորությունը: Փոխարենը, հաշվարկեք իրական պահանջարկը ամենաբարձր առաքման կետում: Այնուհետև հանեք դինամիկ շփման կորուստները խողովակաշարի ցանցում: Այս հաշվարկված ցուցանիշը ներկայացնում է ձեր իրական պահանջվող սահմանաչափը: Համակարգի գերճնշումը հանգեցնում է սանտեխնիկայի չափազանց մաշվածության: Այն նաև ստիպում է պոմպին աշխատել ավելի շատ, քան անհրաժեշտ է: Իրատեսական սահմանաչափը հավասարակշռում է հուսալի առաքումը և երկարաժամկետ մեխանիկական առողջությունը:
Քնի հաճախականության շեմը որոշում է, թե երբ է սկավառակն անջատվում զրոյական պահանջարկի ժամանակ: Նախ, դուք պետք է գտնեք 'մեռած գլուխ' հաճախականությունը: Սա ճշգրիտ հերց մակարդակն է, որտեղ պոմպը պտտվում է, բայց զրոյական հոսք է առաջացնում: Այն գտնելու համար դանդաղ փակեք հիմնական արտանետման փականը: Դիտեք ճնշման չափիչը և շարժիչի արագությունը: Ուշադրություն դարձրեք թիրախային ճնշումը զրոյական հոսքում պահպանելու համար անհրաժեշտ հաճախականությանը: Ձեր քնի վերջին հաճախականությունը պետք է լինի մոտավորապես 1-2 Հց բարձր այս մեռած գլխի կետից: Սա ապահովում է արագ անջատում, երբ պահանջարկը դադարում է:
Քնի հետաձգման ճիշտ կազմաձևված ժամաչափը կանխում է անհանգստության անջատումը: Ջրային համակարգերը հաճախ ունենում են ճնշման ակնթարթային, աննշան տատանումներ: Զուգարանի լվացումը կամ ծորակի կարճ բացումը առաջացնում են գծի ճնշման փոքր անկումներ: Եթե շարժիչը ակնթարթորեն արձագանքի զրոյական հոսքին, այն ժամանակից շուտ կփակվի: Դուք պետք է կարգավորեք հետաձգման ժամանակաչափը 10-ից 30 վայրկյան: Սկավառակը կմտնի քնի ռեժիմ միայն այն դեպքում, եթե զրոյական հոսքը պահպանվի այս ուշացումից հետո: Այս կայունացման բուֆերը մեծապես նվազեցնում է անհարկի միացման/անջատման ցիկլերը:
Արթնացման շեղումը սահմանում է ձեր վերագործարկման շեմը: Այս պարամետրը հստակ ցույց է տալիս սկավառակին, թե երբ պետք է արթնանա: Օրինակ, եթե ձեր թիրախը 5.0 բար է, կարող եք սահմանել 0.5 բար շեղում: Պոմպը կքնի այնքան ժամանակ, մինչև համակարգի ճնշումը իջնի մինչև 4,5 բար: Այստեղ դուք բախվում եք հստակ գործառնական փոխզիջման: Զարթոնքի ավելի խիստ մակարդակը պահպանում է համակարգի ավելի խիստ ճնշումը, բայց կտրուկ մեծացնում է մեկնարկի/դադարեցման հաճախականությունը: Ավելի լայն բացը խնայում է էներգիան և նվազեցնում մաշվածությունը, բայց առաջ է բերում ճնշման նկատելի նվազում մինչև պոմպի մեջ մտնելը:
Արթնանալու ռազմավարության համեմատություն
Շեղման կարգավորում |
Ճնշման կայունություն |
Էներգաարդյունավետություն |
Լավագույն հավելվածի օգտագործման դեպք |
|---|---|---|---|
Խիտ (< 0,2 բար) |
Չափազանց բարձր |
Ցածր (հաճախակի մեկնարկներ) |
Արդյունաբերական կարևոր գործընթացներ |
Չափավոր (0,5 բար) |
Ընդունելի |
Լավ |
Կոմերցիոն օդորակիչ/սանտեխնիկա |
Լայն (> 1,0 բար) |
Նկատելի տատանումներ |
Գերազանց |
Գյուղատնտեսական ոռոգման համակարգեր |
Ժամանակակից պոմպային կայանքները մեծապես օգուտ են քաղում մասնագիտացված որոնվածից: Սարքավորումները գնահատելիս փնտրեք «PID/Water Supply» հատուկ մակրոներով կրիչներ: Այս մասնագիտացված մակրոները ավտոմատ կերպով լրացնում են անհրաժեշտ պարամետրերի մինչև 80%-ը: Նրանք կարգավորում են ելակետային PID սահմանաչափերը, նշանակում են անալոգային մուտքեր և ակնթարթորեն միացնում են քնի գործառույթները: Ծրագրին հատուկ որոնվածի օգտագործումը կտրուկ նվազեցնում է գործարկման ժամանակը: Այն վերացնում է հարյուրավոր ընդհանուր պարամետրերի խաչաձեւ հղումների հոգնեցուցիչ գործընթացը: Ընդհանուր նշանակության կրիչներ պահանջում են լայնածավալ ձեռքով ծրագրավորում, ինչը մեծացնում է մարդկային սխալի հավանականությունը:
Նվիրվածի ընտրություն վեկտորային հաճախականության ինվերտորը կտրուկ բարելավում է համակարգի աշխատանքը: Հիմնական վոլտ/հերց (V/F) կառավարումը պայքարում է շարժիչի ցածր արագության դեպքում: V/F կրիչներ հաճախ կանգ են առնում կամ կակազում են, երբ աշխատում են քնի շեմին մոտ: Ի հակադրություն, առանց սենսորային վեկտորային կառավարումն ապահովում է բարձր ոլորող մոմենտ արձագանք ամբողջ արագության միջակայքում: Այն ապահովում է, որ պոմպը կարող է սահուն հաղթահարել նախնական ստատիկ իներցիան: Ավելին, վեկտորային կառավարումը պահպանում է բացարձակ ռոտացիոն կայունություն շատ ցածր հաճախականություններում: Այս կայունությունը թույլ չի տալիս կանգ առնել մինչև քնի ժամաչափը լիովին միանալը:
Ձեր ընտրած սկավառակը պետք է գործի որպես ձեր պոմպի հիմնական պաշտպանությունը: Համոզվեք, որ ընտրված մոդելը ներառում է ամուր ներկառուցված պաշտպանական հատկանիշներ: Հիմնական պաշտպանությունը ներառում է չոր պոմպի հայտնաբերումը, որը դադարեցնում է շարժիչը, եթե աղբյուրի ջուրը անհետանա: Բարձր և ցածր ճնշման ազդանշաններն օպերատորներին զգուշացնում են խողովակների պայթելու կամ խցանումների մասին: Խողովակների կոտրվածության առաջադեմ հայտնաբերումն անջատում է համակարգը, եթե ճնշումը արագ իջնի՝ չնայած շարժիչի առավելագույն արագությանը: Այս հատկանիշները ուղղակիորեն ներկառուցված սկավառակի մեջ վերացնում են բարդ արտաքին PLC-ների անհրաժեշտությունը:
Մանրակրկիտ նախապատրաստումը ապահովում է սարքաշարի հաջող արդիականացում: Դուք պետք է անմիջապես ստուգեք ձեր ընթացիկ պոմպի շարժիչի տեխնիկական բնութագրերը: Փաստաթղթավորեք ամբողջ բեռնվածության ուժեղացուցիչները, լարումը և սպասվող աշխատանքային միջավայրը: Որոշեք IP գնահատման անհրաժեշտ պահանջները՝ հիմնված փոշու և խոնավության ազդեցության վրա: Բացի այդ, ստուգեք ձեր առկա փոխարկիչների տեսակները՝ համատեղելիությունը երաշխավորելու համար: Այս կոնկրետ մանրամասների հավաքումը նախքան գնումը վերջնական տեսքի բերելը կանխում է ծախսատար ինտեգրման ձգձգումները:
Կայուն մշտական ճնշման պոմպացումը մնում է ապարատային ճիշտ ընտրության և պարամետրերի կարգապահ թյունինգի մանրակրկիտ խաչմերուկ: Համակարգի դինամիկան անտեսելը ուղղակիորեն հանգեցնում է մեխանիկական խափանումների և էներգիայի վատնման: PID ճշգրիտ ճշգրտումների իրականացումը լիովին վերացնում է անկանոն ճնշման որսը: Սենսորների ճիշտ մասշտաբումն ապահովում է, որ ձեր սկավառակը միշտ իմանա համակարգի իրական վիճակը:
Ձեր քնի և արթնության գործառույթների օպտիմիզացումը տալիս է չափելի գործառնական առավելություններ: Դուք կունենաք սպասարկման կրճատված զանգեր, զգալիորեն երկարաձգված սարքավորումների կյանքը և կանխատեսելի կոմունալ վճարումներ: Մենք բարձր խորհուրդ ենք տալիս խորհրդակցել հավելվածի ինժեների հետ՝ վերանայելու ձեր գոյություն ունեցող համակարգի ճարտարապետությունը: Այսօր քայլեր ձեռնարկելը կանխում է խողովակների աղետալի խափանումները և ապահովում է ձեր շահագործման հուսալիությունը գալիք տարիների ընթացքում:
A. Որսը սովորաբար տեղի է ունենում, երբ Համամասնական (P) շահույթը չափազանց բարձր է սահմանված: Համակարգը չափազանց ագրեսիվ է արձագանքում ճնշման փոքր անկմանը: Բացի այդ, եթե Ինտեգրալ (I) ժամանակը չափազանց կարճ է, այն չի կարողանում հարթեցնել պատասխանը: Սենսորների հետադարձ կապի գծի էլեկտրական աղմուկը կարող է նաև անկանոն ընթերցումներ առաջացնել՝ ստիպելով շարժիչին անընդհատ կարգավորել արագությունը:
A. Ստանդարտ ուժեղացուցիչ պոմպերը միշտ պահանջում են ուղղակի գործող PID հսկողություն: Ուղղակի գործող կոնֆիգուրացիայի դեպքում, եթե չափված ճնշումը իջնում է սահմանված կետից ցածր, շարժիչի արագությունը մեծանում է՝ փոխհատուցելու համար: Հակադարձ գործող PID-ը սովորաբար վերապահված է հատուկ հովացման աշտարակի կամ մակարդակի իջեցման ծրագրերի համար:
A: Այո, դուք կարող եք օգտագործել մի քանի պոմպերի հաջորդականությունը (կասկադային): Մեկ շարժիչը վերահսկում է առաջատար պոմպի արագությունը, երբ աշխատում է բեմադրող կոնտակտորները՝ օժանդակ պոմպերը միացնելու կամ անջատելու գծի վրայով: Այնուամենայնիվ, այս հատուկ կարգավորումը պահանջում է շարժիչ՝ հագեցած պոմպի կառավարման առաջադեմ որոնվածով և ներկառուցված ռելեի ելքերով:
A: Կատարեք գործնական մեռած գլխի թեստ: Դանդաղ փակեք հիմնական արտանետման փականը ամբողջությամբ՝ վերահսկելով շարժիչի հաճախականությունը և խողովակի ճնշումը: Ճշգրիտ հաճախականությունը, որն անհրաժեշտ է ձեր թիրախային ճնշումը զրոյական հոսքում պահպանելու համար, ձեր մեռյալ կետն է: Սահմանեք ձեր բազային քնի հաճախականությունը 1-ից 2 Հց այս արժեքից բարձր:


