
பார்வைகள்: 0 ஆசிரியர்: தள ஆசிரியர் வெளியிடும் நேரம்: 2026-10-08 தோற்றம்: தளம்


ஒரு பம்ப் நெட்வொர்க்கில் ஒரு இயக்ககத்தை ஒருங்கிணைப்பது உங்கள் பயணத்தின் தொடக்கமாகும். மிகவும் மாறுபட்ட தேவை வளைவுகளில் நிலையான நீர் அழுத்தத்தை பராமரிப்பது முற்றிலும் துல்லியமான அளவுரு கட்டமைப்பை சார்ந்துள்ளது. வால்வுகள் எவ்வளவு அடிக்கடி திறக்கப்படுகின்றன அல்லது மூடப்படுகின்றன என்பதைப் பொருட்படுத்தாமல், செயல்பாட்டு யதார்த்தம் தொடர்ச்சியான நிலைத்தன்மையைக் கோருகிறது. தவறான கட்டமைப்புகள் கடுமையான விளைவுகளை ஏற்படுத்தும். தவறாக வடிவமைக்கப்பட்ட அளவுருக்கள் அடிக்கடி பேரழிவு தரும் குழாய் வெடிப்புகள், சேதப்படுத்தும் குழிவுறுதல் மற்றும் முன்கூட்டிய மோட்டார் செயலிழப்பு ஆகியவற்றிற்கு வழிவகுக்கும்.
மேலும், கவனக்குறைவான அமைப்புகள் வீணான ஆற்றல் மற்றும் அடிக்கடி பராமரிப்பு சுழற்சிகள் மூலம் பயன்பாட்டு பில்களை உயர்த்துகின்றன. உங்கள் கணினியை தொழிற்சாலை இயல்புநிலை அமைப்புகளில் இயங்க வைக்க முடியாது. இந்த உறுதியான வழிகாட்டி, உங்கள் சென்சார்கள், சிஸ்டம் செட்பாயிண்ட்கள் மற்றும் முக்கியமான தூக்க செயல்பாடுகளை எவ்வாறு உள்ளமைப்பது என்பதை உங்களுக்குத் தெரிவிக்கும். தேவையற்ற பம்ப் தேய்மானத்தைத் தடுக்கவும், ஏமாற்றமளிக்கும் அழுத்த அலைவுகளை முற்றிலுமாக அகற்றவும் நிரூபிக்கப்பட்ட நுட்பங்களை நீங்கள் கற்றுக் கொள்வீர்கள்.
உங்களின் ஆற்றல் செயல்திறனை மேம்படுத்துவதற்கு செயல்படக்கூடிய உத்திகளை நாங்கள் வழங்குவோம். இந்த வழிகாட்டுதல்களைப் பின்பற்றுவது உங்கள் நிலையான அழுத்த அமைப்பு குறைபாடற்ற முறையில் இயங்குவதை உறுதி செய்கிறது. கவனமாக அளவுத்திருத்தம் இறுதியில் நீண்ட கால நம்பகத்தன்மையை அதிகரிக்கிறது மற்றும் உங்கள் முக்கியமான உள்கட்டமைப்பைப் பாதுகாக்கிறது.
நிலையான-அழுத்த அமைப்பின் செயல்திறன், கணினி இயக்கவியலுடன் பொருந்துவதற்கு PID கட்டுப்பாட்டு அல்காரிதத்தை துல்லியமாக மாற்றியமைப்பதைப் பொறுத்தது.
சென்சார் அளவிடுதல் மற்றும் சுத்தமான பின்னூட்ட சிக்னல்கள் (பொதுவாக 4-20mA) ஆகியவை நிலையான செட்பாயிண்ட் டிராக்கிங்கிற்கு பேரம் பேச முடியாத முன்நிபந்தனைகள்.
ஒழுங்காக கட்டமைக்கப்பட்ட தூக்கம் மற்றும் விழிப்பு அளவுருக்கள் குறைந்த தேவை அல்லது பூஜ்ஜிய ஓட்டம் காலங்களில் இயந்திர உடைகளை கடுமையாக குறைக்கின்றன.
ஒரு பிரத்யேக திசையன் அதிர்வெண் இன்வெர்ட்டரைத் தேர்ந்தெடுப்பது தேவையான குறைந்த-வேக முறுக்குக் கட்டுப்பாடு மற்றும் நெறிப்படுத்தப்பட்ட ஆணையிடுதலுக்கான உள்ளமைக்கப்பட்ட பம்ப் மேக்ரோக்களை வழங்குகிறது.
முறையற்ற டியூன் செய்யப்பட்ட கட்டுப்பாடுகள் பெரும் இயந்திர அழுத்தத்தை உருவாக்குகின்றன. விரைவான தொடக்க மற்றும் நிறுத்த சுழற்சிகள் காலப்போக்கில் மோட்டார் இன்சுலேஷனை அழிக்கின்றன. இந்த கடுமையான மாற்றங்கள் உள் தொடர்புகளை கடுமையாக சீர்குலைக்கின்றன. மேலும், பம்ப் தூண்டிகள் தொடர்ச்சியான திடீர் விசை மாற்றங்களால் உடல் சிதைவை சந்திக்கின்றன. அமைப்புகள் குறுகிய சுழற்சியில் இருக்கும்போது இயந்திர உடைகள் அதிவேகமாக முடுக்கிவிடப்படுகின்றன. நீங்கள் முன்கூட்டிய உபகரணங்கள் செயலிழப்பு மற்றும் விலையுயர்ந்த அவசர பழுதுகளை எதிர்கொள்கிறீர்கள். இந்த சுழற்சிகளை நிலைப்படுத்துவது உங்கள் வன்பொருளைப் பாதுகாக்கிறது மற்றும் அதன் செயல்பாட்டு ஆயுளை நீட்டிக்கிறது.
ஆக்கிரமிப்பு அளவுரு அமைப்புகள் அமைப்புகளை தொடர்ந்து அதிகமாக ஈடுசெய்ய கட்டாயப்படுத்துகின்றன. பம்ப் இலக்கு அழுத்தத்தை மீறுகிறது, பின்னர் விரைவாக அதை குறைக்கிறது. பொறியாளர்கள் இந்த ஒழுங்கற்ற நடத்தை 'வேட்டையாடுதல்' என்று அழைக்கிறார்கள். இந்த நிலையான அலைவு உங்கள் குழாய் நெட்வொர்க்கில் கடுமையான அழுத்த உறுதியற்ற தன்மையை உருவாக்குகிறது. பயனர்கள் ஏற்ற இறக்கமான தண்ணீர் விநியோகத்தை அனுபவிக்கிறார்கள், உடனடி புகார்களைத் தூண்டுகிறார்கள். மிகவும் ஆபத்தானது, வேட்டையாடுதல் தீவிர குழாய் சோர்வை ஏற்படுத்துகிறது. சுழற்சி அழுத்தம் மூட்டுகளை உடைக்கிறது மற்றும் காலப்போக்கில் பாதிக்கப்படக்கூடிய முத்திரைகளை வெடிக்கிறது.
உறக்கச் செயல்பாடுகளைச் சரியாக உள்ளமைக்கத் தவறினால், உங்கள் வரவுசெலவுத் திட்டத்தைக் குறைக்கிறது. மூடிய வால்வுக்கு எதிராக குறைந்தபட்ச அதிர்வெண்ணில் ஒரு பம்பை இயக்குவது குறிப்பிடத்தக்க ஆற்றலை வீணாக்குகிறது. மோட்டார் தொடர்ந்து சுழலும் ஆனால் பூஜ்ஜிய ஓட்டத்தை உருவாக்குகிறது. இந்த காட்சியானது மின்சாரத்தை நேரடியாக பயனற்ற வெப்பமாக மாற்றுகிறது. தவறாக உள்ளமைக்கப்பட்ட கட்டுப்பாடுகள் முக்கிய ஆற்றல் சேமிப்பு வாய்ப்புகளைத் தவிர்க்கின்றன. கடுமையான பூஜ்ஜிய ஓட்டம் கண்டறிதலை இயக்குவது இந்த நிதி வடிகால் முற்றிலும் தடுக்கப்படுகிறது. வெப்ப சேதத்திலிருந்து மோட்டாரைப் பாதுகாக்கும் போது பயன்பாட்டுச் செலவுகளை மேம்படுத்துகிறீர்கள்.
பொதுவான பம்ப் கட்டுப்பாட்டு தோல்வி முறைகள்
தோல்வி பயன்முறை |
முதன்மைக் காரணம் |
செயல்பாட்டு தாக்கம் |
|---|---|---|
குறுகிய சைக்கிள் ஓட்டுதல் |
குறுகிய விழிப்பு/உறக்கப் பட்டைகள் |
தொடர்பு எரிதல், மோட்டார் உடைகள் |
வேட்டையாடுதல் |
ஆக்கிரமிப்பு சரிப்படுத்தும் அளவுருக்கள் |
குழாய் சோர்வு, நிலையற்ற விநியோகம் |
அதிக வெப்பம் |
இறந்த தலைக்கு எதிராக ஓடுகிறது |
தெர்மல் ட்ரிப்பிங், மின்சாரம் வீணாகிறது |
சரியாக டியூன் செய்தல் PID கட்டுப்பாட்டு அல்காரிதம் உங்கள் பம்ப் துல்லியமாக பதிலளிக்கிறது. விகிதாச்சார (P) ஆதாயம் அழுத்தம் வீழ்ச்சிக்கான உடனடி எதிர்வினை வேகத்தை ஆணையிடுகிறது. அழுத்தம் குறையும் போது, P-gain ஆனது மோட்டார் எவ்வளவு தீவிரமாக முடுக்கி விடுகிறது என்பதை தீர்மானிக்கிறது. உயர் பி-ஆதாயம் ஒரு பெரிய வேக ஊக்கத்தை உருவாக்குகிறது. இருப்பினும், இந்த மதிப்பை மிக அதிகமாக அமைப்பது கடுமையான செயல்படுத்தல் அபாயங்களை அறிமுகப்படுத்துகிறது. சிறிய மாற்றங்களுக்கு அமைப்பு வன்முறையாக செயல்படுகிறது. இந்த ஆக்கிரமிப்பு பதில் பாரிய அழுத்த கூர்முனைகளை ஏற்படுத்துகிறது மற்றும் கீழ்நிலை உபகரணங்களை சேதப்படுத்துகிறது.
ஒருங்கிணைந்த (I) நேரம் விகிதாசார பதிலுக்குப் பிறகு மீதமுள்ள நிலையான-நிலைப் பிழையைக் குறிக்கிறது. இது சரியான இலக்கு செட் பாயிண்ட்டைப் பொருத்தும் வரை பம்ப் வேகத்தை மெதுவாக அசைக்கிறது. ஒழுங்காக அமைக்கப்பட்ட I-நேரம் கணினி பதிலை அழகாக மென்மையாக்குகிறது. மந்தமான நீர் அமைப்புகளுக்கு, நீண்ட I-நேரம் பொதுவாக பாதுகாப்பானது. மெதுவான ஒருங்கிணைப்பு ஒழுங்கற்ற வேக மாற்றங்களைத் தடுக்கிறது. இது மின்னணு கட்டளையைப் பிடிக்க உடல் நீர் ஓட்டத்திற்கு நேரத்தை வழங்குகிறது. இந்த வேண்டுமென்றே வேகப்படுத்துவது தொடர்ந்து அலைவதை முற்றிலும் தடுக்கிறது.
டெரிவேடிவ் (D) செயல்பாடு மாற்றத்தின் விகிதத்திற்கு கண்டிப்பாக வினைபுரிகிறது. நீர் விநியோகத்தில், அழுத்த மாற்றங்கள் விரைவாகவும் ஒழுங்கற்றதாகவும் நிகழ்கின்றன. டி-டெர்மைச் செயல்படுத்துவது பெரும்பாலும் கணினி இரைச்சலைப் பெருக்குகிறது. இந்த பெருக்கப்பட்ட பதில் அழிவுகரமான நீர் சுத்தி நிகழ்வுகளைத் தூண்டுகிறது. திடீர் வால்வு மூடல்கள் குழாய்கள் வழியாக அதிர்ச்சி அலைகளை அனுப்புகின்றன. டி-டெர்ம் இந்த அதிர்ச்சி அலைகளை பாரிய தேவை மாற்றங்கள் என தவறாக விளக்குகிறது. நிலையான அழுத்தப் பயன்பாடுகளுக்கு டெரிவேட்டிவ் அளவுருவை பூஜ்ஜியத்தில் விடுமாறு நாங்கள் கடுமையாக அறிவுறுத்துகிறோம்.
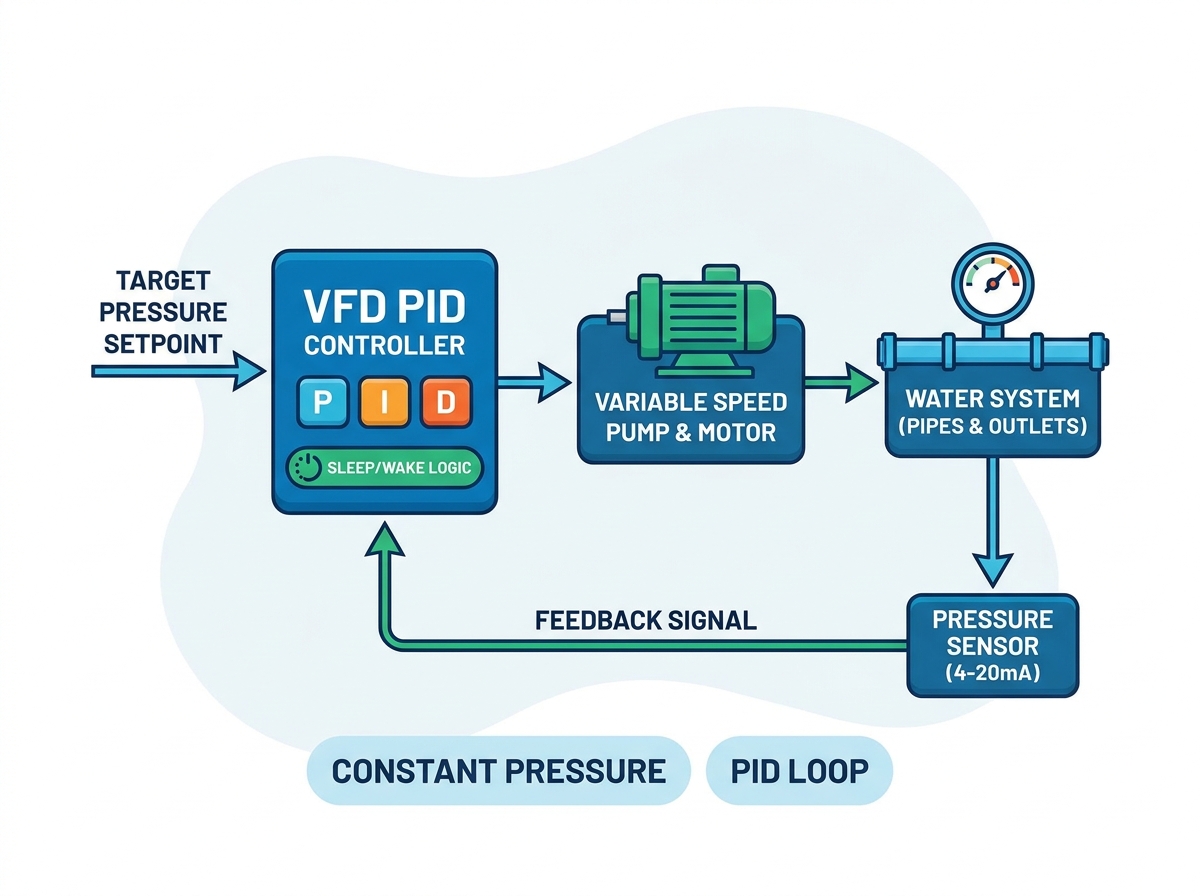
சரியான சென்சார் தேர்ந்தெடுப்பது நம்பகமான தரவு பரிமாற்றத்தை உறுதி செய்கிறது. தொழில்துறை சூழல்களுக்கு 0-10V மாற்றுகளை 4-20mA டிரான்ஸ்யூசர்களை எப்போதும் பரிந்துரைக்கிறோம். தற்போதைய அடிப்படையிலான சமிக்ஞைகள் நீண்ட கேபிள் ரன்களில் சிறந்த இரைச்சல் நோய் எதிர்ப்பு சக்தியை வழங்குகின்றன. மின்னழுத்த சிக்னல்கள் தொலைவில் சிதைந்து, தவறான பின்னூட்டத்தை ஏற்படுத்துகிறது. சரியான வயரிங் நுட்பங்கள் சமமாக முக்கியமானவை. மின்காந்த குறுக்கீட்டைத் தடுக்க உயர்தர கவச கேபிள்களைப் பயன்படுத்த வேண்டும். கவசத்தை எப்போதும் தரையில் வைக்கவும் அதிர்வெண் இன்வெர்ட்டர் பக்கம் மட்டும். இரு முனைகளையும் தரையிறக்குவது தரை சுழல்களை உருவாக்குகிறது, இது சென்சார் சிக்னலை முற்றிலும் சிதைக்கிறது.
உங்கள் இயக்கி துல்லியமான கணித அளவீட்டை முழுமையாக நம்பியுள்ளது. டிரான்ஸ்யூசரின் இயற்பியல் அளவீட்டு வரம்பு உள் அளவிடுதல் அளவுருக்களுடன் சரியாக சீரமைக்க வேண்டும். இந்த அத்தியாவசிய அமைவு படிகளைக் கவனியுங்கள்:
டிரான்ஸ்யூசரின் அதிகபட்ச மதிப்பீட்டைக் கண்டறியவும் (எ.கா. 0-10 பார்).
டிரைவின் குறைந்தபட்ச பின்னூட்ட மதிப்பை சரியாக 0 பட்டியைக் குறிக்க அமைக்கவும்.
டிரைவின் அதிகபட்ச பின்னூட்ட மதிப்பை சரியாக 10 பட்டியைக் குறிக்க அமைக்கவும்.
காட்டப்படும் அழுத்தம் ஒரு இயற்பியல் இயந்திர அளவோடு பொருந்துகிறது என்பதைச் சரிபார்க்கவும்.
இங்கே பொருந்தாதது ஆபத்தானது. டிரைவ்கள் இலக்கு அழுத்தத்தை அடையத் தவறியதற்கான பொதுவான காரணத்தை இது பிரதிபலிக்கிறது. மாறாக, தவறான அளவீடு ஆக்கிரமிப்பு, ஆபத்தான ஓவர்ஷூட்டிங் ஏற்படலாம்.
ஒரு யதார்த்தமான இலக்கு அழுத்தத்தை அமைப்பதற்கு உங்கள் உடல் நெட்வொர்க்கை கவனமாக மதிப்பீடு செய்ய வேண்டும். சிஸ்டம் திறனை அதிகப்படுத்துவதை எப்போதும் இயல்பாக்க வேண்டாம். அதற்கு பதிலாக, உண்மையான தேவையை அதிக விநியோக புள்ளியில் கணக்கிடுங்கள். பின்னர், குழாய் நெட்வொர்க் முழுவதும் மாறும் உராய்வு இழப்புகளை கழிக்கவும். இந்த கணக்கிடப்பட்ட எண்ணிக்கை உங்கள் உண்மையான தேவையான செட் பாயிண்டை குறிக்கிறது. கணினியில் அதிக அழுத்தம் கொடுப்பதால், பிளம்பிங் சாதனங்களில் அதிகப்படியான தேய்மானம் ஏற்படுகிறது. இது பம்பை தேவையானதை விட கடினமாக வேலை செய்ய கட்டாயப்படுத்துகிறது. ஒரு யதார்த்தமான செட்பாயிண்ட் நம்பகமான டெலிவரி மற்றும் நீண்ட கால இயந்திர ஆரோக்கியத்தை சமநிலைப்படுத்துகிறது.
பூஜ்ஜிய தேவையின் போது இயக்கி நிறுத்தப்படும்போது தூக்க அதிர்வெண் வரம்பு தீர்மானிக்கிறது. முதலில், 'டெட் ஹெட்' அதிர்வெண்ணைக் கண்டறிய வேண்டும். பம்ப் சுழலும் ஆனால் பூஜ்ஜிய ஓட்டத்தை உருவாக்கும் சரியான ஹெர்ட்ஸ் நிலை இதுவாகும். அதைக் கண்டுபிடிக்க, பிரதான வெளியேற்ற வால்வை மெதுவாக மூடவும். அழுத்தம் அளவீடு மற்றும் மோட்டார் வேகத்தைப் பாருங்கள். பூஜ்ஜிய ஓட்டத்தில் இலக்கு அழுத்தத்தை பராமரிக்க தேவையான அதிர்வெண்ணைக் கவனியுங்கள். உங்களின் இறுதி உறக்க அதிர்வெண் இந்த இறந்த தலைப் புள்ளிக்கு மேலே சுமார் 1-2 ஹெர்ட்ஸ் இருக்க வேண்டும். தேவை நிறுத்தப்படும் போது இது உடனடியாக நிறுத்தப்படுவதை உறுதி செய்கிறது.
ஒழுங்காக கட்டமைக்கப்பட்ட உறக்கம் தாமதமான டைமர் தொல்லை ட்ரிப்பிங்கைத் தடுக்கிறது. நீர் அமைப்புகள் அடிக்கடி தற்காலிக, சிறிய அழுத்த ஏற்ற இறக்கங்களை அனுபவிக்கின்றன. ஒரு கழிப்பறை கழுவுதல் அல்லது ஒரு சுருக்கமான குழாய் திறப்பு வரி அழுத்தத்தில் சிறிய வீழ்ச்சியை ஏற்படுத்துகிறது. இயக்கி பூஜ்ஜிய ஓட்டத்திற்கு உடனடியாக வினைபுரிந்தால், அது முன்கூட்டியே மூடப்படும். 10 முதல் 30 வினாடிகளுக்கு இடையில் தாமதமான டைமரை உள்ளமைக்க வேண்டும். இந்த தாமதத்திற்கு அப்பால் பூஜ்ஜிய ஓட்டம் தொடர்ந்தால் மட்டுமே இயக்கி ஸ்லீப் பயன்முறையில் நுழையும். இந்த நிலைப்படுத்தல் தாங்கல் தேவையற்ற ஆன்/ஆஃப் சுழற்சிகளை வெகுவாகக் குறைக்கிறது.
விழித்தெழுதல் விலகல் உங்கள் மறுதொடக்கம் வரம்பை நிறுவுகிறது. இந்த அளவுரு இயக்கி சரியாக எப்போது எழுந்திருக்க வேண்டும் என்று சொல்கிறது. எடுத்துக்காட்டாக, உங்கள் இலக்கு 5.0 பார் என்றால், நீங்கள் 0.5 பார் விலகலை அமைக்கலாம். கணினி அழுத்தம் 4.5 பட்டிக்கு குறையும் வரை பம்ப் தூங்கும். நீங்கள் இங்கே ஒரு தனித்துவமான செயல்பாட்டு பரிமாற்றத்தை எதிர்கொள்கிறீர்கள். ஒரு இறுக்கமான விழிப்பு நிலை கடுமையான கணினி அழுத்தத்தை பராமரிக்கிறது ஆனால் தொடக்க/நிறுத்த அதிர்வெண்ணை கடுமையாக அதிகரிக்கிறது. ஒரு பரந்த இடைவெளி ஆற்றல் சேமிக்கிறது மற்றும் தேய்மானம் குறைக்கிறது ஆனால் பம்ப் உதைக்கும் முன் கவனிக்கத்தக்க அழுத்தம் குறைகிறது.
எழுப்புதல் உத்தி ஒப்பீடு
விலகல் அமைப்பு |
அழுத்தம் நிலைத்தன்மை |
ஆற்றல் திறன் |
சிறந்த பயன்பாட்டு பயன்பாட்டு வழக்கு |
|---|---|---|---|
இறுக்கமான (< 0.2 பார்) |
மிக உயர்ந்தது |
குறைந்த (அடிக்கடி தொடங்கும்) |
முக்கியமான தொழில்துறை செயல்முறைகள் |
மிதமான (0.5 பார்) |
ஏற்கத்தக்கது |
நல்லது |
வணிக HVAC/பிளம்பிங் |
அகலம் (> 1.0 பார்) |
குறிப்பிடத்தக்க ஏற்ற இறக்கங்கள் |
சிறப்பானது |
விவசாய நீர்ப்பாசன அமைப்புகள் |
நவீன உந்தி நிறுவல்கள் சிறப்பு ஃபார்ம்வேர் மூலம் பெருமளவில் பயனடைகின்றன. உபகரணங்களை மதிப்பிடும் போது, பிரத்யேக 'PID/Water Supply' மேக்ரோக்களைக் கொண்ட டிரைவ்களைத் தேடுங்கள். இந்த சிறப்பு மேக்ரோக்கள் தேவையான அளவுருக்களில் 80% வரை தானாக முன் நிரப்பும். அவை அடிப்படை PID வரம்புகளை உள்ளமைக்கின்றன, அனலாக் உள்ளீடுகளை ஒதுக்குகின்றன மற்றும் தூக்க செயல்பாடுகளை உடனடியாக இயக்குகின்றன. அப்ளிகேஷன் சார்ந்த ஃபார்ம்வேரைப் பயன்படுத்துவது கமிஷன் நேரத்தை வெகுவாகக் குறைக்கிறது. இது நூற்றுக்கணக்கான பொதுவான அளவுருக்களை குறுக்கு-குறிப்பு செய்யும் கடினமான செயல்முறையை நீக்குகிறது. பொது-நோக்க இயக்கிகளுக்கு விரிவான கையேடு நிரலாக்கம் தேவைப்படுகிறது, இது மனித பிழையின் வாய்ப்பை அதிகரிக்கிறது.
ஒரு பிரத்யேகத்தைத் தேர்ந்தெடுப்பது திசையன் அதிர்வெண் இன்வெர்ட்டர் கணினி செயல்திறனை கடுமையாக மேம்படுத்துகிறது. அடிப்படை வோல்ட்ஸ்/ஹெர்ட்ஸ் (V/F) குறைந்த மோட்டார் வேகத்தில் போராட்டங்களை கட்டுப்படுத்துகிறது. V/F டிரைவ்கள் உறக்க வாசலுக்கு அருகில் செயல்படும் போது அடிக்கடி நின்றுவிடும் அல்லது தடுமாறும். மாறாக, சென்சார்லெஸ் வெக்டார் கட்டுப்பாடு முழு வேக வரம்பிலும் சிறந்த முறுக்கு பதிலை வழங்குகிறது. பம்ப் ஆரம்ப நிலையான மந்தநிலையை சீராக கடக்க முடியும் என்பதை இது உறுதி செய்கிறது. மேலும், திசையன் கட்டுப்பாடு மிகவும் குறைந்த அதிர்வெண்களில் முழுமையான சுழற்சி நிலைத்தன்மையை பராமரிக்கிறது. இந்த நிலைத்தன்மையானது ஸ்லீப் டைமர் முழுவதுமாக செயல்படுவதற்கு முன் நின்றுவிடுவதைத் தடுக்கிறது.
நீங்கள் தேர்ந்தெடுத்த டிரைவ் உங்கள் பம்ப்க்கான முதன்மை பாதுகாப்பாக செயல்பட வேண்டும். தேர்ந்தெடுக்கப்பட்ட மாடலில் வலுவான உள்ளமைக்கப்பட்ட பாதுகாப்பு அம்சங்கள் உள்ளதா என்பதை உறுதிப்படுத்தவும். முக்கிய பாதுகாப்புகளில் உலர்-பம்ப் கண்டறிதல் அடங்கும், இது மூல நீர் மறைந்துவிட்டால் மோட்டாரை நிறுத்துகிறது. உயர் மற்றும் குறைந்த அழுத்த அலாரங்கள் குழாய் வெடிப்புகள் அல்லது அடைப்புகள் குறித்து ஆபரேட்டர்களை எச்சரிக்கும். மேம்பட்ட உடைந்த குழாய் கண்டறிதல் அதிகபட்ச மோட்டார் வேகம் இருந்தபோதிலும் அழுத்தம் விரைவாகக் குறைந்தால் கணினியை மூடுகிறது. இந்த அம்சங்களை நேரடியாக டிரைவில் உள்ளமைப்பது சிக்கலான வெளிப்புற PLCகளின் தேவையை நீக்குகிறது.
முழுமையான தயாரிப்பு வெற்றிகரமான வன்பொருள் மேம்படுத்தலை உறுதி செய்கிறது. உங்கள் தற்போதைய பம்ப் மோட்டார் விவரக்குறிப்புகளை உடனடியாக தணிக்கை செய்ய வேண்டும். முழு-சுமை ஆம்ப்ஸ், மின்னழுத்தம் மற்றும் எதிர்பார்க்கப்படும் இயக்க சூழலை ஆவணப்படுத்தவும். தூசி மற்றும் ஈரப்பதம் வெளிப்பாட்டின் அடிப்படையில் தேவையான ஐபி மதிப்பீடு தேவைகளை தீர்மானிக்கவும். கூடுதலாக, பொருந்தக்கூடிய தன்மைக்கு உத்தரவாதம் அளிக்க, ஏற்கனவே உள்ள மின்மாற்றி வகைகளை ஆய்வு செய்யவும். வாங்குதலை முடிப்பதற்கு முன் இந்தக் குறிப்பிட்ட விவரங்களைச் சேகரிப்பது விலையுயர்ந்த ஒருங்கிணைப்பு தாமதங்களைத் தடுக்கிறது.
நிலையான நிலையான-அழுத்த உந்தி சரியான வன்பொருள் தேர்வு மற்றும் ஒழுங்குபடுத்தப்பட்ட அளவுரு ட்யூனிங்கின் கவனமாக குறுக்குவெட்டு ஆகும். கணினி இயக்கவியலைப் புறக்கணிப்பது நேரடியாக இயந்திர செயலிழப்பு மற்றும் வீணான ஆற்றல் ஆகியவற்றிற்கு வழிவகுக்கிறது. துல்லியமான PID சரிசெய்தல்களை செயல்படுத்துவது ஒழுங்கற்ற அழுத்த வேட்டையை முற்றிலும் நீக்குகிறது. சரியான சென்சார் அளவிடுதல் உங்கள் இயக்கி எப்போதும் உண்மையான கணினி நிலையை அறிந்திருப்பதை உறுதி செய்கிறது.
உங்கள் தூக்கம் மற்றும் விழிப்பு செயல்பாடுகளை மேம்படுத்துவது அளவிடக்கூடிய செயல்பாட்டு நன்மைகளை அளிக்கிறது. குறைக்கப்பட்ட பராமரிப்பு அழைப்புகள், பெரிதும் நீட்டிக்கப்பட்ட உபகரண ஆயுள் மற்றும் யூகிக்கக்கூடிய பயன்பாட்டு பில்களை நீங்கள் அனுபவிப்பீர்கள். உங்கள் தற்போதைய கணினி கட்டமைப்பை மதிப்பாய்வு செய்ய, பயன்பாட்டு பொறியாளரை அணுகுமாறு நாங்கள் மிகவும் பரிந்துரைக்கிறோம். இன்று நடவடிக்கை எடுப்பது பேரழிவு தரும் குழாய் செயலிழப்பைத் தடுக்கிறது மற்றும் வரவிருக்கும் ஆண்டுகளில் உங்கள் செயல்பாட்டு நம்பகத்தன்மையைப் பாதுகாக்கிறது.
ப: விகிதாசார (பி) ஆதாயம் மிக அதிகமாக அமைக்கப்படும் போது பொதுவாக வேட்டையாடுதல் ஏற்படுகிறது. சிறிய அழுத்தம் வீழ்ச்சிகளுக்கு கணினி மிகவும் தீவிரமாக செயல்படுகிறது. கூடுதலாக, ஒருங்கிணைந்த (I) நேரம் மிகக் குறைவாக இருந்தால், அது பதிலை மென்மையாக்கத் தவறிவிடும். சென்சார் பின்னூட்ட வரிசையில் மின் சத்தமும் ஒழுங்கற்ற அளவீடுகளை ஏற்படுத்தும், இயக்கி தொடர்ந்து வேகத்தை சரிசெய்ய கட்டாயப்படுத்துகிறது.
ப: நிலையான பூஸ்டர் பம்புகளுக்கு எப்போதும் நேரடியாக செயல்படும் PID கட்டுப்பாடு தேவைப்படுகிறது. நேரடி-செயல்படும் கட்டமைப்பில், அளவிடப்பட்ட அழுத்தம் செட்பாயிண்டிற்குக் கீழே குறைந்தால், மோட்டார் வேகம் ஈடுசெய்ய அதிகரிக்கிறது. தலைகீழ்-செயல்படும் PID பொதுவாக குறிப்பிட்ட குளிரூட்டும் கோபுரம் அல்லது நிலை-டிராடவுன் பயன்பாடுகளுக்கு ஒதுக்கப்பட்டுள்ளது.
ப: ஆம், நீங்கள் மல்டி-பம்ப் சீக்வென்சிங் (கேஸ்கேடிங்) பயன்படுத்தலாம். லைன் முழுவதும் துணை பம்ப்களை ஆன் அல்லது ஆஃப் செய்ய ஸ்டேஜிங் காண்டாக்டர்களை இயக்கும் போது ஒரு டிரைவ் லீட் பம்பின் வேகத்தைக் கட்டுப்படுத்துகிறது. இருப்பினும், இந்த குறிப்பிட்ட அமைப்பிற்கு மேம்பட்ட பம்ப் கட்டுப்பாட்டு நிலைபொருள் மற்றும் உள்ளமைக்கப்பட்ட ரிலே வெளியீடுகள் கொண்ட இயக்கி தேவைப்படுகிறது.
ப: ஒரு நடைமுறை டெட்-ஹெட் சோதனை செய்யுங்கள். மோட்டார் அதிர்வெண் மற்றும் குழாய் அழுத்தத்தை கண்காணிக்கும் போது மெயின் டிஸ்சார்ஜ் வால்வை முழுமையாக மூடவும். பூஜ்ஜிய ஓட்டத்தில் உங்கள் இலக்கு அழுத்தத்தை பராமரிக்க தேவையான சரியான அதிர்வெண் உங்கள் டெட்-ஹெட் பாயிண்ட் ஆகும். இந்த மதிப்பை விட உங்கள் அடிப்படை தூக்க அலைவரிசையை 1 முதல் 2 ஹெர்ட்ஸ் வரை அமைக்கவும்.


