
Vaatamised: 0 Autor: saidi toimetaja Avaldamisaeg: 2026-10-08 Päritolu: Sait


Ajami integreerimine pumpamisvõrku on alles teie teekonna algus. Stabiilse veerõhu säilitamine väga muutuvatel nõudluskõveratel sõltub täielikult parameetrite täpsest konfiguratsioonist. Tööreaalsus nõuab pidevat stabiilsust, olenemata sellest, kui sageli ventiilid avanevad või sulguvad. Valed konfiguratsioonid põhjustavad tõsiseid tagajärgi. Valesti joondatud parameetrid põhjustavad sageli katastroofilisi torude purunemisi, kahjustavat kavitatsiooni ja enneaegset mootoririkke.
Lisaks suurendavad hooletud seadistused kommunaalmakseid raisatud energia ja sagedaste hooldustsüklite tõttu. Te ei saa endale lubada jätta oma süsteem tehase vaikeseadetele tööle. See lõplik juhend juhendab teid täpselt, kuidas andureid, süsteemi sättepunkte ja kriitilisi unefunktsioone konfigureerida. Õpid tõestatud tehnikaid, et vältida pumba asjatut kulumist ja täielikult kõrvaldada frustreerivad rõhuvõnked.
Pakume rakendatavaid strateegiaid teie energiatõhususe optimeerimiseks. Nende juhiste järgimine tagab, et teie konstantse rõhuga süsteem töötab laitmatult. Hoolikas kalibreerimine maksimeerib pikaajalist töökindlust ja kaitseb teie kriitilist infrastruktuuri.
Konstantse rõhuga süsteemi tõhusus sõltub PID-juhtimisalgoritmi täpsest häälestamisest, et see vastaks süsteemi dünaamikale.
Anduri skaleerimine ja puhtad tagasiside signaalid (tavaliselt 4–20 mA) on stabiilse seadeväärtuse jälgimise eelduseks.
Õigesti konfigureeritud une- ja ärkveloleku parameetrid vähendavad drastiliselt mehaanilist kulumist madala nõudlusega või nullvooluperioodidel.
Spetsiaalse vektorsagedusmuunduri valimine tagab vajaliku madala kiirusega pöördemomendi juhtimise ja sisseehitatud pumba makrod sujuvaks kasutuselevõtuks.
Valesti häälestatud juhtnupud tekitavad tohutut mehaanilist pinget. Kiire käivitamise ja seiskamise tsüklid hävitavad aja jooksul mootori isolatsiooni. Need karmid üleminekud kahjustavad tõsiselt sisekontaktoreid. Lisaks kannatavad pidevate järskude jõumuutuste tõttu pumba tiivikud füüsiliselt. Mehaaniline kulumine kiireneb plahvatuslikult, kui süsteemid on lühiajalised. Te seisate silmitsi enneaegsete seadmete riketega ja kulukate erakorraliste remonditöödega. Nende tsüklite stabiliseerimine säilitab teie riistvara ja pikendab selle tööiga.
Agressiivsed parameetriseaded sunnivad süsteeme pidevalt ülekompenseerima. Pump ületab sihtrõhu, seejärel langetab selle kiiresti alla. Insenerid nimetavad seda ebakorrektset käitumist 'jahiks'. See pidev võnkumine tekitab teie torustiku võrgus tõsise rõhu ebastabiilsuse. Kasutajad kogevad kõikuvat veevarustust, mis kutsub esile viivitamatuid kaebusi. Veelgi ohtlikum on see, et jahipidamine põhjustab torude intensiivset väsimust. Tsükliline pinge lõhub liigesed ja aja jooksul lõhkeb haavatavaid tihendeid.
Kui unefunktsioone ei õnnestu õigesti konfigureerida, kulub teie eelarve ära. Pumba töötamine minimaalse sagedusega vastu suletud klapi raiskab märkimisväärselt energiat. Mootor pöörleb pidevalt, kuid ei tekita voolu. See stsenaarium muudab elektrienergia otse kasutuks soojuseks. Valesti konfigureeritud juhtseadised jätavad mööda olulisi energiasäästuvõimalusi. Range nullvoolu tuvastamise lubamine hoiab selle rahalise äravoolu täielikult ära. Optimeerite kommunaalkulusid, kaitstes samal ajal mootorit termiliste kahjustuste eest.
Levinud pumba juhtimise rikkerežiimid
Rikkerežiim |
Esmane põhjus |
Operatiivne mõju |
|---|---|---|
Lühike rattasõit |
Kitsad äratus-/uneribad |
Kontaktori läbipõlemine, mootori kulumine |
Jaht |
Agressiivsed häälestusparameetrid |
Toru väsimine, ebastabiilne tarne |
Ülekuumenemine |
Jookseb vastu surnud pead |
Termiline komistamine, raisatud võimsus |
Õigesti häälestades PID-juhtimisalgoritm tagab, et teie pump reageerib täpselt. Proportsionaalne (P) võimendus dikteerib vahetu reaktsioonikiiruse rõhulangusele. Kui rõhk langeb, määrab P-võimendus, kui agressiivselt mootor kiirendab. Kõrge P-võimendus suurendab kiirust tohutult. Selle väärtuse liiga kõrge seadmine toob aga kaasa tõsiseid rakendusriske. Süsteem reageerib väikestele muudatustele ägedalt. See agressiivne reaktsioon põhjustab suuri rõhu naelu ja kahjustab allavoolu seadmeid.
Integraalaeg (I) käsitleb pärast proportsionaalset vastust järelejäänud püsiseisundi viga. See lükkab aeglaselt pumba kiirust, kuni see vastab täpsele sihtpunktile. Õigesti seadistatud I-aeg silub kaunilt süsteemi reaktsiooni. Loidsete veesüsteemide puhul on pikem I-aeg üldiselt ohutum. Aeglasem integreerimine hoiab ära ebaühtlased kiiruse muutused. See annab füüsilisele veevoolule aega elektroonilisele käsule järele jõudmiseks. Selline tahtlik stimulatsioon hoiab täielikult ära püsiva võnkumise.
Tuletis (D) funktsioon reageerib rangelt muutuse kiirusele. Veejaotuses toimuvad rõhumuutused kiiresti ja ebaregulaarselt. D-termi aktiveerimine suurendab sageli süsteemi müra. See võimendatud reaktsioon käivitab hävitavad veehaamri sündmused. Ventiili äkilised sulgumised saadavad läbi torude lööklaineid. D-termin tõlgendab neid lööklaineid tohutute nõudluse muutustena valesti. Soovitame enamiku konstantse rõhuga rakenduste puhul jätta tuletisparameetri parameetri nulli.
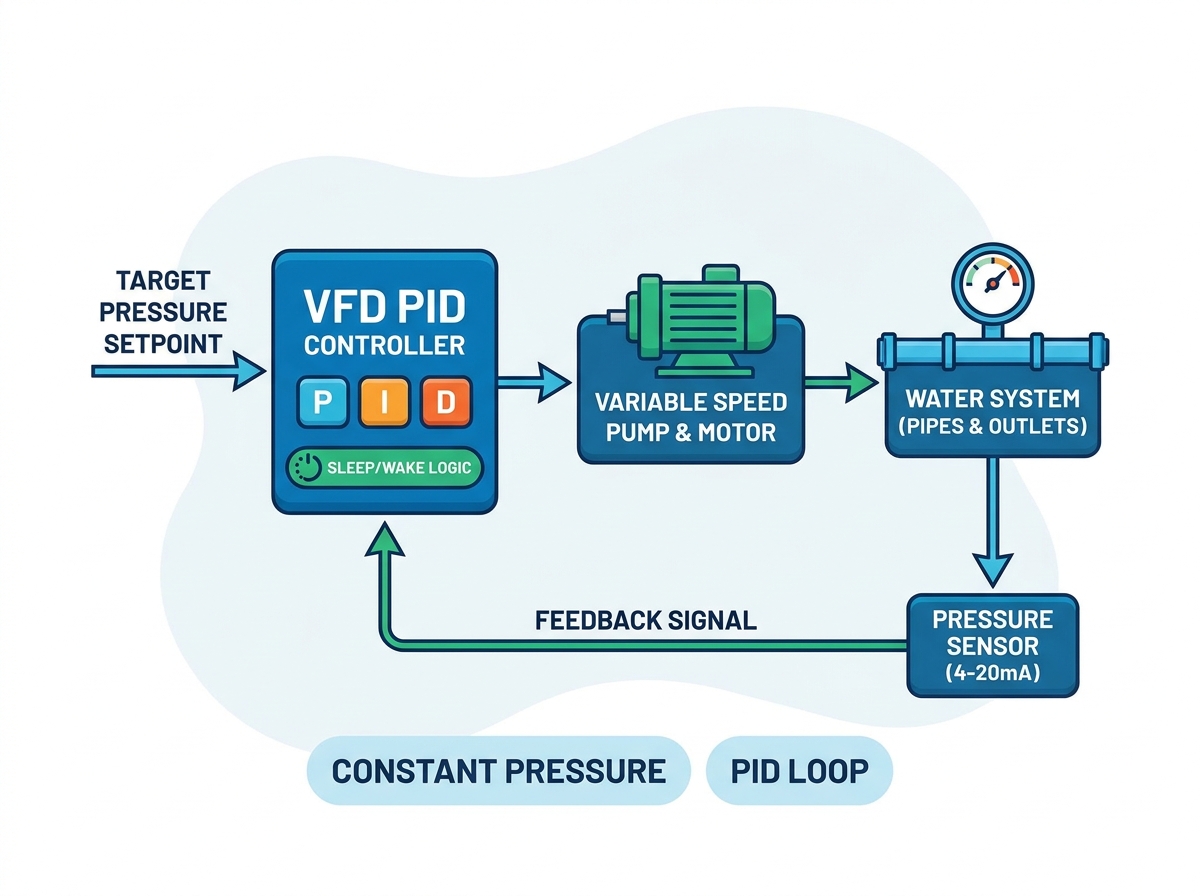
Õige anduri valimine tagab usaldusväärse andmeedastuse. Tööstuskeskkonnas soovitame alati 4-20 mA andureid 0-10 V alternatiividele. Voolupõhised signaalid pakuvad suurepärast mürakindlust pikkade kaablite puhul. Pingesignaalid halvenevad vahemaa jooksul, põhjustades ebatäpset tagasisidet. Õiged juhtmestiku tehnikad on sama olulised. Elektromagnetiliste häirete blokeerimiseks peate kasutama kvaliteetseid varjestatud kaableid. Maandage kilpi alati ainult sagedusmuunduri pool. Mõlema otsa maandamine loob maandussilmused, mis rikuvad täielikult anduri signaali.
Teie draiv tugineb täielikult täpsele matemaatilisele skaleerimisele. Anduri füüsiline mõõtepiirkond peab täielikult ühtima sisemiste skaleerimise parameetritega. Mõelge järgmistele olulistele seadistusetappidele.
Tuvastage anduri maksimaalne nimiväärtus (nt 0–10 baari).
Määrake draivi minimaalse tagasiside väärtuseks täpselt 0 baari.
Määrake draivi maksimaalne tagasiside väärtus nii, et see esindaks täpselt 10 baari.
Veenduge, et kuvatav rõhk vastab füüsilisele mehaanilisele näidikule.
Siinne mittevastavus on ohtlik. See on kõige levinum põhjus, miks ajamid ei saavuta sihtrõhku. Vastupidi, valesti joondatud skaleerimine võib põhjustada agressiivset ja ohtlikku ületamist.
Realistliku sihtrõhu seadmine nõuab teie füüsilise võrgu hoolikat hindamist. Ärge kunagi maksimeerige vaikimisi süsteemi võimsust. Selle asemel arvutage tegelik nõudlus kõrgeimas tarnepunktis. Seejärel lahutage dünaamilised hõõrdekaod kogu torustiku võrgus. See arvutatud arv näitab teie tegelikku nõutavat seadeväärtust. Süsteemi ülerõhk põhjustab sanitaartehniliste seadmete liigset kulumist. Samuti sunnib see pumpa töötama rohkem kui vaja. Realistlik seadeväärtus tasakaalustab usaldusväärse tarnimise ja pikaajalise mehaanilise tervise.
Unerežiimi sageduse lävi määrab, millal ajam nullnõudluse ajal välja lülitub. Esiteks peate leidma 'surnud pea' sageduse. See on täpne hertsitase, kus pump pöörleb, kuid ei tekita voolu. Selle leidmiseks sulgege aeglaselt peamine väljalaskeklapp. Jälgige manomeetrit ja mootori kiirust. Pange tähele sagedust, mis on vajalik sihtrõhu säilitamiseks nullvoolul. Teie lõplik unesagedus peaks olema umbes 1–2 Hz sellest surnud peapunktist kõrgemal. See tagab kiire väljalülitamise, kui nõudlus lakkab.
Õigesti konfigureeritud une viivituse taimer hoiab ära häiriva komistamise. Veesüsteemides esinevad sageli hetkelised, väikesed rõhukõikumised. Tualettruumi loputamine või lühike kraani avamine põhjustab torustiku rõhu väikeseid langusi. Kui ajam reageerib koheselt nullvoolule, lülitub see enneaegselt välja. Peaksite konfigureerima viitetaimeri vahemikus 10 kuni 30 sekundit. Ajam lülitub puhkerežiimi ainult siis, kui vooluhulk püsib pärast seda viivitust. See stabiliseerimispuhver vähendab oluliselt tarbetuid sisse- ja väljalülitamistsükleid.
Äratushälve määrab teie taaskäivitusläve. See parameeter ütleb draivile täpselt, millal ärkama. Näiteks kui teie eesmärk on 5,0 baari, võite seada kõrvalekalde 0,5 baari. Pump jääb magama, kuni süsteemi rõhk langeb 4,5 baarini. Siin seisate silmitsi selge operatiivse kompromissiga. Tihedam äratuse tase säilitab rangema süsteemi rõhu, kuid suurendab järsult käivitus-/seiskamissagedust. Laiem vahe säästab energiat ja vähendab kulumist, kuid põhjustab enne pumba sisselülitamist märgatavaid rõhulangusi.
Äratusstrateegia võrdlus
Hälbe seadistus |
Surve stabiilsus |
Energiatõhusus |
Parim rakenduse kasutusjuht |
|---|---|---|---|
Tihe (< 0,2 baari) |
Äärmiselt kõrge |
Madal (sagedased käivitused) |
Kriitilised tööstusprotsessid |
Mõõdukas (0,5 baari) |
Vastuvõetav |
Hea |
Kommertshoone HVAC/torutööd |
Lai (> 1,0 baari) |
Märgatavad kõikumised |
Suurepärane |
Põllumajanduslikud niisutussüsteemid |
Kaasaegsed pumpamispaigaldised saavad suurt kasu spetsiaalsest püsivarast. Seadmete hindamisel otsige draive, millel on spetsiaalsed 'PID/Water Supply' makrod. Need spetsiaalsed makrod täidavad automaatselt kuni 80% vajalikest parameetritest. Need konfigureerivad algtaseme PID piirangud, määravad analoogsisendid ja lubavad koheselt unefunktsioonid. Rakendusspetsiifilise püsivara kasutamine vähendab oluliselt kasutuselevõtu aega. See välistab sadade üldiste parameetrite ristviitamise tüütu protsessi. Üldotstarbelised ajamid nõuavad ulatuslikku käsitsi programmeerimist, mis suurendab inimliku vea tõenäosust.
Pühendatava valimine vektorsagedusmuundur parandab drastiliselt süsteemi jõudlust. Põhiline voltide/hertsi (V/F) juhtimine on hädas mootori madalatel pööretel. V/F-ajamid sageli seiskuvad või kokuvad, kui nad töötavad unerežiimi läve lähedal. Seevastu anduriteta vektorjuhtimine tagab suurepärase pöördemomendi reaktsiooni kogu kiirusvahemikus. See tagab, et pump saab esialgsest staatilisest inertsist sujuvalt üle. Lisaks säilitab vektorjuhtimine absoluutse pöörlemise stabiilsuse väga madalatel sagedustel. See stabiilsus hoiab ära seiskumise enne unetaimeri täielikku sisselülitumist.
Teie valitud ajam peab toimima teie pumba peamise kaitsena. Veenduge, et valitud mudelil on tugevad sisseehitatud kaitsefunktsioonid. Oluliste kaitsemeetmete hulka kuulub kuivpumba tuvastamine, mis peatab mootori, kui lähtevesi kaob. Kõrg- ja madalrõhualarmid hoiatavad operaatoreid torude purunemise või ummistuse eest. Täiustatud torukatkestuse tuvastamine lülitab süsteemi välja, kui rõhk langeb kiiresti vaatamata mootori maksimaalsele kiirusele. Nende funktsioonide otse draivi sisseehitamine välistab vajaduse keerukate väliste PLC-de järele.
Põhjalik ettevalmistus tagab eduka riistvarauuenduse. Peaksite viivitamatult kontrollima oma praeguseid pumba mootori spetsifikatsioone. Dokumenteerige täiskoormusega amprid, pinge ja eeldatav töökeskkond. Määrake kindlaks vajalikud IP-reitingu nõuded tolmu ja niiskuse kokkupuute põhjal. Lisaks kontrollige ühilduvuse tagamiseks olemasolevaid anduritüüpe. Nende konkreetsete üksikasjade kogumine enne ostu lõpuleviimist hoiab ära kulukaid integreerimisviivitusi.
Stabiilne konstantse rõhu pumpamine jääb õige riistvaravaliku ja distsiplineeritud parameetrite häälestamise hoolikaks ristumiskohaks. Süsteemi dünaamika eiramine viib otseselt mehaanilise rikke ja energia raiskamiseni. Täpsete PID-sätete rakendamine välistab ebaühtlase rõhujahi täielikult. Anduri õige skaleerimine tagab, et teie draiv teab alati süsteemi tegelikku olekut.
Une- ja ärkveloleku funktsioonide optimeerimine annab mõõdetavat kasu. Te kogete vähem hoolduskõnesid, pikeneb oluliselt seadmete eluiga ja prognoositavad kommunaalmaksed. Soovitame oma olemasoleva süsteemiarhitektuuri ülevaatamiseks konsulteerida rakendusinseneriga. Täna tegutsemine hoiab ära katastroofilised torurikked ja tagab teie töökindluse aastateks.
V: Küttimine toimub tavaliselt siis, kui proportsionaalne (P) võimendus on liiga kõrgeks seatud. Süsteem reageerib liiga agressiivselt väiksematele rõhulangustele. Lisaks, kui integraalaeg (I) on liiga lühike, ei suuda see reaktsiooni siluda. Anduri tagasisideliini elektriline müra võib samuti põhjustada näitu ebaühtlust, sundides ajamit pidevalt kiirust reguleerima.
V: Tavalised võimenduspumbad nõuavad alati otsetoimelist PID-juhtimist. Otsese toimega konfiguratsioonis, kui mõõdetud rõhk langeb alla seadeväärtuse, suureneb kompenseerimiseks mootori kiirus. Pöördtoimiv PID on üldiselt reserveeritud konkreetsete jahutustornide või taseme alandamise rakenduste jaoks.
V: Jah, saate kasutada mitme pumba järjestust (kaskaadset). Üks ajam juhib juhtpumba kiirust, kasutades samal ajal astmekontaktoreid, et lülitada sisse või välja abipumbad üle liini. See konkreetne seadistus nõuab aga ajamit, mis on varustatud täiustatud pumba juhtimise püsivara ja sisseehitatud releeväljunditega.
V: Tehke praktiline surnud pea test. Mootori sagedust ja torurõhku jälgides sulgege aeglaselt peaväljalaskeklapp täielikult. Täpne sagedus, mis on vajalik sihtrõhu hoidmiseks nullvoolu juures, on teie surnud peapunkt. Seadke unerežiimi algsagedus 1 kuni 2 Hz sellest väärtusest kõrgemale.


