
Перегляди: 0 Автор: Редактор сайту Час публікації: 2026-10-08 Походження: Сайт


Інтеграція приводу в насосну мережу – це лише початок вашого шляху. Підтримка стабільного тиску води на кривих попиту, що сильно змінюються, повністю залежить від точної конфігурації параметрів. Експлуатаційна реальність вимагає постійної стабільності, незалежно від того, як часто клапани відкриваються або закриваються. Неправильна конфігурація тягне за собою серйозні наслідки. Невідповідність параметрів часто призводить до катастрофічних розривів труб, шкідливої кавітації та передчасної відмови двигуна.
Крім того, недбале налаштування збільшує рахунки за комунальні послуги через марну втрату енергії та часті цикли технічного обслуговування. Ви не можете дозволити собі залишити свою систему працювати з заводськими налаштуваннями за замовчуванням. У цьому детальному посібнику ви дізнаєтеся, як саме налаштувати датчики, параметри системи та важливі функції сну. Ви дізнаєтесь про перевірені методи запобігання непотрібному зносу насоса та повного усунення неприємних коливань тиску.
Ми запропонуємо дієві стратегії для оптимізації вашої енергоефективності. Дотримання цих вказівок гарантує бездоганну роботу вашої системи постійного тиску. Ретельне калібрування зрештою максимізує довгострокову надійність і захищає вашу критично важливу інфраструктуру.
Ефективність системи постійного тиску залежить від точного налаштування алгоритму ПІД-регулювання відповідно до динаміки системи.
Масштаб датчика та чисті сигнали зворотного зв’язку (зазвичай 4–20 мА) є необхідними умовами для стабільного відстеження заданого значення.
Правильно налаштовані параметри сну та пробудження значно зменшують механічний знос під час періодів низького попиту або нульового потоку.
Вибір спеціального векторного частотного перетворювача забезпечує необхідне керування крутним моментом на низькій швидкості та вбудовані макроси насоса для спрощеного введення в експлуатацію.
Неправильно налаштовані елементи керування створюють величезні механічні навантаження. Швидкі цикли запуску та зупинки з часом руйнують ізоляцію двигуна. Ці жорсткі переходи серйозно погіршують внутрішні контактори. Крім того, робочі колеса насосів зазнають фізичної деградації через постійні різкі зміни сили. Механічний знос експоненціально прискорюється, коли системи мають короткий цикл. Ви стикаєтеся з передчасними поломками обладнання та дорогим аварійним ремонтом. Стабілізація цих циклів зберігає ваше обладнання та продовжує термін його експлуатації.
Агресивні налаштування параметрів змушують системи постійно надлишково компенсувати. Насос перевищує цільовий тиск, а потім швидко знижує його. Інженери називають цю нестабільну поведінку «полюванням». Це постійне коливання створює серйозну нестабільність тиску у вашій мережі трубопроводів. Користувачі стикаються з коливаннями подачі води, що викликає миттєві скарги. Що ще небезпечніше, полювання викликає інтенсивну втому труби. Циклічний стрес з часом ламає суглоби та розриває вразливі ущільнення.
Неможливість правильно налаштувати функції сну виснажує ваш бюджет. Робота насоса на мінімальній частоті при закритому клапані витрачає значну кількість енергії. Двигун безперервно обертається, але не забезпечує нульовий потік. Цей сценарій перетворює електроенергію безпосередньо на марне тепло. Неправильно налаштовані елементи керування обходять життєво важливі можливості енергозбереження. Увімкнення суворого виявлення нульового потоку повністю запобігає цьому фінансовому витоку. Ви оптимізуєте комунальні витрати, одночасно захищаючи двигун від термічного пошкодження.
Загальні режими відмови керування насосом
Режим відмови |
Основна причина |
Операційний вплив |
|---|---|---|
Короткий цикл |
Вузькі смуги пробудження/сну |
Перегорання контактора, знос двигуна |
Полювання |
Агресивні параметри настройки |
Втома труби, нестабільна подача |
Перегрів |
Біг проти мертвої голови |
Теплове спрацьовування, втрата електроенергії |
Правильне налаштування Алгоритм ПІД-контролю гарантує точну реакцію насоса. Пропорційне посилення (P) визначає швидкість негайної реакції на падіння тиску. Коли тиск падає, Р-підсилення визначає, наскільки агресивно прискорюється двигун. Високий P-коефіцієнт забезпечує значне збільшення швидкості. Однак встановлення цього значення занадто високе створює серйозні ризики впровадження. Система бурхливо реагує на незначні зміни. Ця агресивна реакція викликає значні стрибки тиску та пошкоджує наступне обладнання.
Інтегральний (I) час розглядає похибку стаціонарного стану, що залишається після пропорційної реакції. Він повільно змінює швидкість насоса, доки вона не відповідатиме точному заданому значенню. Правильно встановлений I-time чудово згладжує відповідь системи. Для млявих водопровідних систем більший час I-time зазвичай безпечніший. Повільніша інтеграція запобігає нестабільним змінам швидкості. Це дає фізичному потоку води час, щоб встигнути за електронною командою. Цей навмисний темп повністю запобігає постійним коливанням.
Функція похідної (D) строго реагує на швидкість зміни. При розподілі води зміни тиску відбуваються швидко і нерегулярно. Активація D-терму часто посилює системний шум. Ця посилена реакція викликає руйнівний гідроудар. Раптове закриття клапанів посилає ударні хвилі через труби. D-термін неправильно тлумачить ці ударні хвилі як великі зміни попиту. Ми настійно рекомендуємо залишити параметр Derivative рівним нулю для більшості програм постійного тиску.
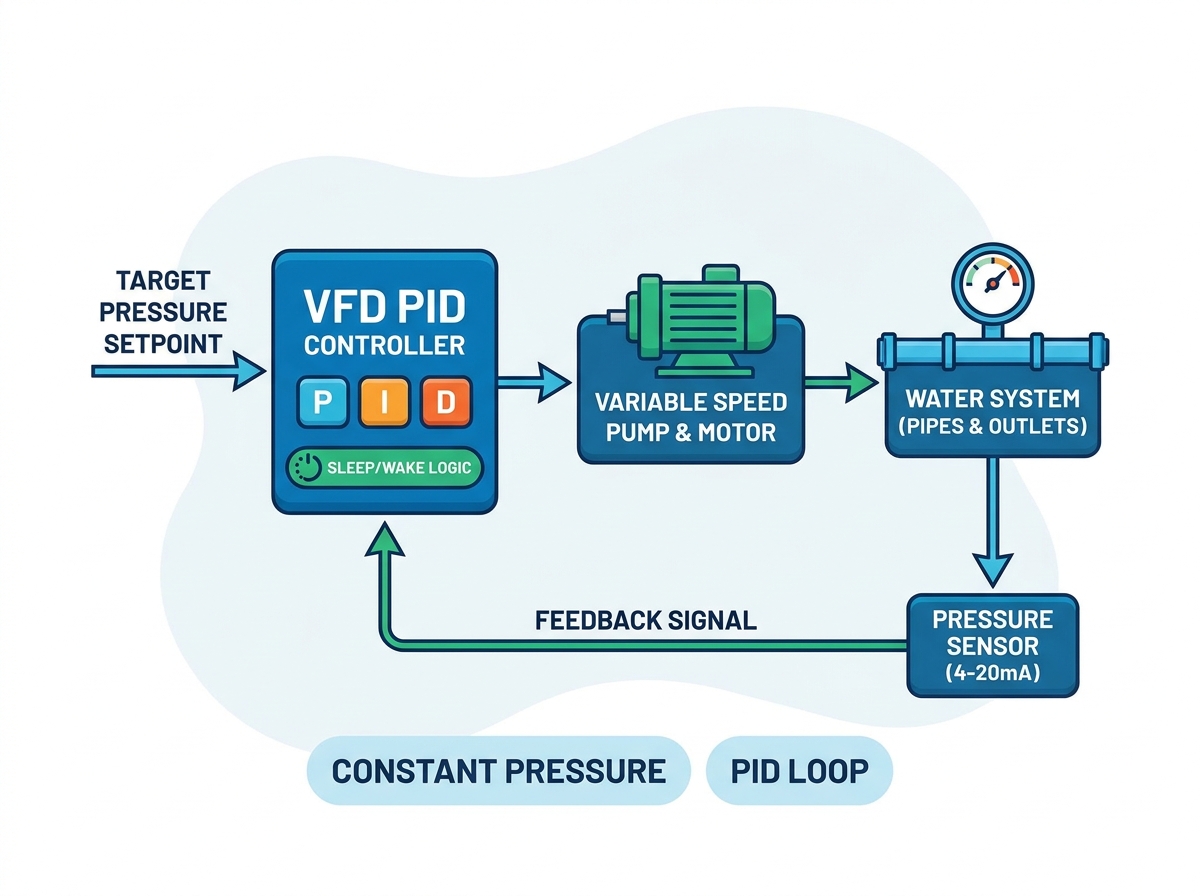
Вибір правильного датчика забезпечує надійну передачу даних. Ми завжди рекомендуємо перетворювачі 4-20 мА замість альтернатив 0-10 В для промислових середовищ. Сигнали на основі струму забезпечують чудову перешкодостійкість на довгих кабелях. Сигнали напруги погіршуються на відстані, спричиняючи неточний зворотний зв’язок. Правильна техніка електропроводки також важлива. Ви повинні використовувати високоякісні екрановані кабелі для блокування електромагнітних перешкод. Завжди заземлюйте екран на тільки на стороні частотного перетворювача . Заземлення обох кінців створює петлі заземлення, які повністю спотворюють сигнал датчика.
Ваш диск повністю покладається на точне математичне масштабування. Фізичний діапазон вимірювання перетворювача повинен повністю відповідати внутрішнім параметрам масштабування. Розглянемо ці основні кроки налаштування:
Визначте максимальний номінал датчика (наприклад, 0-10 бар).
Встановіть мінімальне значення зворотного зв’язку приводу рівним 0 бар.
Встановіть максимальне значення зворотного зв’язку приводу, яке відповідає рівно 10 барам.
Переконайтеся, що показаний тиск відповідає фізико-механічному манометру.
Невідповідність тут небезпечна. Він є найпоширенішою причиною того, що приводи не досягають цільового тиску. І навпаки, неправильне масштабування може спричинити агресивне, небезпечне перевищення.
Встановлення реалістичного цільового тиску вимагає ретельної оцінки вашої фізичної мережі. Ніколи не використовуйте за замовчуванням максимальну ємність системи. Натомість розрахуйте фактичний попит у найвищій точці доставки. Потім відніміть динамічні втрати на тертя в мережі трубопроводів. Ця розрахована цифра представляє справжнє необхідне задане значення. Перевищення тиску в системі призводить до надмірного зносу сантехнічних приладів. Це також змушує насос працювати інтенсивніше, ніж потрібно. Реалістичне задане значення балансує між надійною поставкою та довгостроковим механічним станом.
Поріг частоти сну визначає, коли привод вимикається під час нульового попиту. По-перше, ви повинні знайти частоту 'мертвої голови'. Це точний рівень у герцах, коли насос обертається, але генерує нульовий потік. Щоб знайти його, повільно закрийте головний випускний клапан. Слідкуйте за манометром і швидкістю двигуна. Зверніть увагу на частоту, необхідну для підтримки цільового тиску при нульовій витраті. Ваша остаточна частота сну повинна бути приблизно на 1-2 Гц вище цієї мертвої точки. Це забезпечує швидке відключення, коли попит припиняється.
Правильно налаштований таймер затримки сну запобігає випадковому відключенню. Системи водопостачання часто відчувають короткочасні незначні коливання тиску. Змив у туалеті або короткочасне відкриття крана спричиняє незначні падіння тиску в магістралі. Якщо привод миттєво відреагує на нульовий потік, він вимкнеться передчасно. Вам слід налаштувати таймер затримки від 10 до 30 секунд. Привід перейде в сплячий режим, лише якщо нульовий потік зберігається після цієї затримки. Цей стабілізаційний буфер значно скорочує кількість непотрібних циклів увімкнення/вимкнення.
Відхилення пробудження встановлює ваш поріг перезапуску. Цей параметр повідомляє приводу, коли саме потрібно виходити з режиму сну. Наприклад, якщо ваша ціль – 5,0 бар, ви можете встановити відхилення 0,5 бар. Насос буде спати, доки тиск у системі не впаде до 4,5 бар. Тут ви стикаєтеся з певним операційним компромісом. Більш жорсткий рівень пробудження підтримує більш жорсткий тиск у системі, але різко збільшує частоту запуску/зупинки. Більший зазор економить енергію та зменшує знос, але спричиняє помітні падіння тиску до того, як насос увімкнеться.
Порівняння стратегії Wake-Up
Налаштування відхилення |
Стабільність тиску |
Енергоефективність |
Найкращий варіант використання програми |
|---|---|---|---|
Герметичний (< 0,2 бар) |
Надзвичайно висока |
Низький (Часті запуски) |
Критичні промислові процеси |
Помірний (0,5 бар) |
Прийнятно |
добре |
Комерційна HVAC/сантехніка |
Широкий (> 1,0 бар) |
Помітні коливання |
Чудово |
Сільськогосподарські зрошувальні системи |
Сучасні насосні установки отримують величезну користь від спеціалізованого програмного забезпечення. Оцінюючи обладнання, зверніть увагу на приводи, які містять спеціальні макроси 'PID/Water Supply'. Ці спеціалізовані макроси автоматично заповнюють до 80% необхідних параметрів. Вони налаштовують базові межі PID, призначають аналогові входи та миттєво вмикають функції сну. Використання спеціального програмного забезпечення значно скорочує час введення в експлуатацію. Це усуває виснажливий процес перехресних посилань на сотні загальних параметрів. Приводи загального призначення вимагають значного ручного програмування, що збільшує ймовірність людської помилки.
Вибір виділеного векторний перетворювач частоти значно покращує продуктивність системи. Базовий контроль вольт/герц (V/F) погано працює на низьких швидкостях двигуна. Приводи V/F часто зупиняються або заїкаються під час роботи поблизу порогу сну. Навпаки, безсенсорне векторне керування забезпечує чудову реакцію на крутний момент у всьому діапазоні швидкостей. Це гарантує, що насос може плавно подолати початкову статичну інерцію. Крім того, векторне керування підтримує абсолютну стабільність обертання на дуже низьких частотах. Ця стабільність запобігає зупинці до того, як таймер сну повністю спрацює.
Обраний вами привід має служити основним захистом для вашого насоса. Переконайтеся, що вибрана модель містить надійні вбудовані функції захисту. Основні засоби захисту включають виявлення сухого насоса, який зупиняє двигун, якщо зникає джерельна вода. Сигналізація високого та низького тиску сповіщає операторів про прориви або засмічення труб. Розширене виявлення розриву труби вимикає систему, якщо тиск різко падає, незважаючи на максимальну швидкість двигуна. Наявність цих функцій, вбудованих безпосередньо в накопичувач, усуває потребу у складних зовнішніх ПЛК.
Ретельна підготовка забезпечує успішне оновлення обладнання. Ви повинні негайно перевірити поточні характеристики двигуна насоса. Задокументуйте амперу повного навантаження, напругу та очікуване робоче середовище. Визначте необхідні вимоги до рейтингу IP на основі впливу пилу та вологи. Крім того, перевірте існуючі типи датчиків, щоб гарантувати сумісність. Збір цих конкретних деталей перед завершенням покупки запобігає дорогим затримкам інтеграції.
Стабільне накачування постійного тиску залишається ретельним перетином правильного вибору апаратного забезпечення та дисциплінованого налаштування параметрів. Ігнорування динаміки системи призводить безпосередньо до механічної несправності та марної витрати енергії. Впровадження точних налаштувань ПІД-регулятора повністю усуває нестабільний пошук тиску. Правильне масштабування датчика гарантує, що ваш диск завжди знає справжній стан системи.
Оптимізація функцій сну та пробудження дає помітні переваги в експлуатації. Ви відчуєте скорочення викликів на обслуговування, значно подовжений термін служби обладнання та передбачувані рахунки за комунальні послуги. Ми наполегливо рекомендуємо проконсультуватися з розробником програм, щоб переглянути існуючу архітектуру вашої системи. Вживання заходів сьогодні запобігає катастрофічним поломкам труб і забезпечує надійність роботи на довгі роки.
A: Полювання зазвичай відбувається, коли пропорційне (P) посилення встановлено занадто високо. Система занадто агресивно реагує на незначні перепади тиску. Крім того, якщо час інтеграла (I) занадто малий, він не зможе згладити відповідь. Електричний шум на лінії зворотного зв’язку датчика також може спричинити непостійні показання, змушуючи привід постійно регулювати швидкість.
A: Стандартні підвищувальні насоси завжди вимагають ПІД-регулювання прямої дії. У конфігурації прямої дії, якщо виміряний тиск падає нижче заданого значення, швидкість двигуна збільшується для компенсації. PID зворотної дії, як правило, зарезервований для конкретних градирень або програм зниження рівня.
A: Так, ви можете використовувати послідовність із кількома насосами (каскад). Один привод контролює швидкість головного насоса під час роботи каскадних контакторів для вмикання або вимикання допоміжних насосів по лінії. Однак для цього спеціального налаштування потрібен привод, оснащений розширеною мікропрограмою керування насосом і вбудованими релейними виходами.
A: Виконайте практичний тест на мертву голову. Повільно повністю закрийте головний випускний клапан, контролюючи частоту двигуна та тиск у трубі. Точна частота, необхідна для підтримки цільового тиску при нульовому потокі, є вашою мертвою точкою. Встановіть базову частоту сну на 1–2 Гц вище цього значення.


