
Aufrufe: 0 Autor: Site-Editor Veröffentlichungszeit: 08.10.2026 Herkunft: Website


Die Integration eines Antriebs in ein Pumpennetzwerk ist nur der Anfang Ihrer Reise. Die Aufrechterhaltung eines stabilen Wasserdrucks über stark schwankende Bedarfskurven hinweg hängt ausschließlich von einer präzisen Parameterkonfiguration ab. Die betriebliche Realität erfordert kontinuierliche Stabilität, unabhängig davon, wie oft sich Ventile öffnen oder schließen. Falsche Konfigurationen haben schwerwiegende Folgen. Falsch angepasste Parameter führen häufig zu katastrophalen Rohrbrüchen, schädlicher Kavitation und vorzeitigem Motorausfall.
Darüber hinaus erhöhen unvorsichtige Installationen die Stromrechnungen durch Energieverschwendung und häufige Wartungszyklen. Sie können es sich nicht leisten, Ihr System mit den Werkseinstellungen laufen zu lassen. Dieser umfassende Leitfaden führt Sie genau durch die Konfiguration Ihrer Sensoren, Systemsollwerte und kritischen Schlaffunktionen. Sie lernen bewährte Techniken kennen, um unnötigen Pumpenverschleiß zu verhindern und störende Druckschwankungen vollständig zu beseitigen.
Wir bieten umsetzbare Strategien zur Optimierung Ihrer Energieeffizienz. Wenn Sie diese Richtlinien befolgen, stellen Sie sicher, dass Ihr Konstantdrucksystem einwandfrei funktioniert. Eine sorgfältige Kalibrierung maximiert letztendlich die langfristige Zuverlässigkeit und schützt Ihre kritische Infrastruktur.
Die Wirksamkeit eines Konstantdrucksystems hängt von der genauen Abstimmung des PID-Regelalgorithmus an die Systemdynamik ab.
Sensorskalierung und saubere Rückmeldungssignale (typischerweise 4–20 mA) sind nicht verhandelbare Voraussetzungen für eine stabile Sollwertverfolgung.
Richtig konfigurierte Schlaf- und Wachparameter reduzieren den mechanischen Verschleiß in Zeiten geringer Nachfrage oder ohne Durchfluss drastisch.
Die Auswahl eines dedizierten Vektorfrequenzumrichters bietet die erforderliche Drehmomentsteuerung bei niedriger Drehzahl und integrierte Pumpenmakros für eine optimierte Inbetriebnahme.
Falsch abgestimmte Steuerungen erzeugen immense mechanische Belastungen. Schnelle Start- und Stoppzyklen zerstören mit der Zeit die Motorisolierung. Diese harten Übergänge beeinträchtigen die internen Schütze erheblich. Darüber hinaus unterliegen Pumpenlaufräder einer physikalischen Beeinträchtigung durch kontinuierliche abrupte Kraftänderungen. Der mechanische Verschleiß beschleunigt sich exponentiell, wenn Systeme kurzzeitig arbeiten. Es kommt zu vorzeitigen Geräteausfällen und teuren Notfallreparaturen. Durch die Stabilisierung dieser Zyklen wird Ihre Hardware geschont und ihre Lebensdauer verlängert.
Aggressive Parametereinstellungen zwingen Systeme zu einer kontinuierlichen Überkompensation. Die Pumpe überschreitet den Zieldruck und unterschreitet ihn dann schnell. Ingenieure nennen dieses unregelmäßige Verhalten „Hunting“. Diese ständige Oszillation führt zu erheblichen Druckinstabilitäten in Ihrem Rohrleitungsnetz. Benutzer erleben eine schwankende Wasserabgabe, was zu sofortigen Beschwerden führt. Noch gefährlicher ist, dass die Jagd zu starker Rohrermüdung führt. Die zyklische Belastung bricht mit der Zeit Gelenke und gefährdete Dichtungen platzen.
Wenn Sie die Schlaffunktionen nicht richtig konfigurieren, wird Ihr Budget belastet. Der Betrieb einer Pumpe mit minimaler Frequenz bei geschlossenem Ventil verschwendet erhebliche Energie. Der Motor dreht sich kontinuierlich, erzeugt aber keinen Durchfluss. Dieses Szenario wandelt elektrischen Strom direkt in nutzlose Wärme um. Durch falsch konfigurierte Steuerungen werden wichtige Möglichkeiten zur Energieeinsparung umgangen. Durch die Aktivierung einer strikten Nulldurchflusserkennung wird diese finanzielle Belastung vollständig verhindert. Sie optimieren die Betriebskosten und schützen gleichzeitig den Motor vor thermischen Schäden.
Häufige Fehlermodi der Pumpensteuerung
Fehlermodus |
Hauptursache |
Operative Auswirkungen |
|---|---|---|
Kurzes Radfahren |
Schmale Wach-/Schlafbänder |
Schütz durchgebrannt, Motorverschleiß |
Jagd |
Aggressive Tuning-Parameter |
Rohrermüdung, instabile Lieferung |
Überhitzung |
Laufen gegen den toten Kopf |
Thermische Auslösung, verschwendete Energie |
Richtig abstimmen Der PID-Regelalgorithmus garantiert, dass Ihre Pumpe genau reagiert. Die Proportionalverstärkung (P) bestimmt die unmittelbare Reaktionsgeschwindigkeit auf einen Druckabfall. Wenn der Druck sinkt, bestimmt die P-Verstärkung, wie stark der Motor beschleunigt. Eine hohe P-Verstärkung sorgt für einen enormen Geschwindigkeitsschub. Eine zu hohe Festlegung dieses Werts birgt jedoch erhebliche Implementierungsrisiken. Das System reagiert heftig auf geringfügige Änderungen. Diese aggressive Reaktion führt zu massiven Druckspitzen und beschädigt nachgeschaltete Geräte.
Die Integralzeit (I) berücksichtigt den stationären Fehler, der nach der proportionalen Reaktion verbleibt. Es erhöht die Pumpengeschwindigkeit langsam, bis sie genau dem Zielsollwert entspricht. Eine richtig eingestellte I-Zeit glättet die Systemreaktion wunderbar. Bei trägen Wassersystemen ist eine längere I-Zeit im Allgemeinen sicherer. Eine langsamere Integration verhindert unregelmäßige Geschwindigkeitsänderungen. Es gibt dem physischen Wasserfluss Zeit, den elektronischen Befehl einzuholen. Durch diese bewusste Taktung wird ein anhaltendes Schwingen vollständig verhindert.
Die Ableitungsfunktion (D) reagiert streng auf die Änderungsrate. Bei der Wasserverteilung treten Druckänderungen schnell und unregelmäßig auf. Die Aktivierung des D-Terms verstärkt häufig das Systemrauschen. Diese verstärkte Reaktion löst zerstörerische Wasserschläge aus. Plötzliche Ventilschließungen senden Stoßwellen durch die Rohre. Der D-Term interpretiert diese Schockwellen fälschlicherweise als massive Nachfrageverschiebungen. Wir empfehlen dringend, den Derivative-Parameter für die meisten Anwendungen mit konstantem Druck auf Null zu belassen.
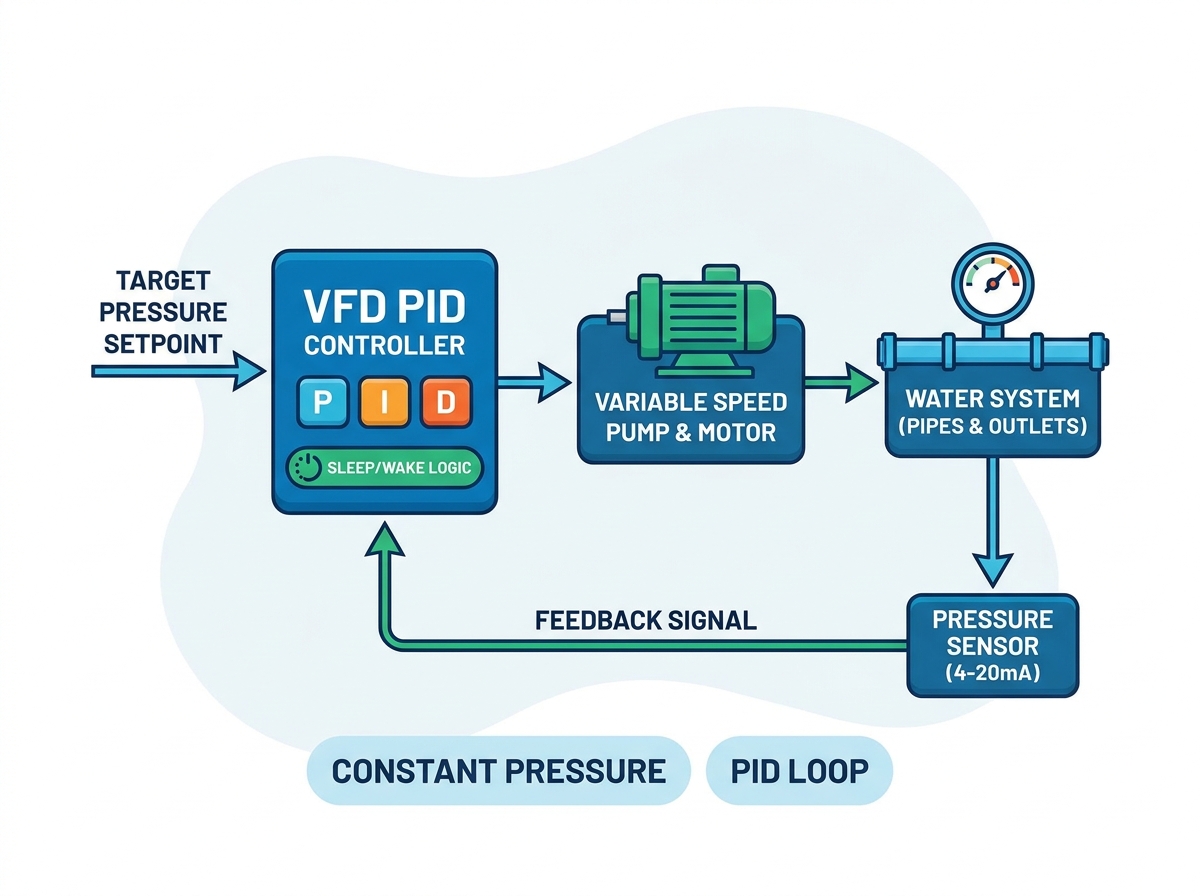
Die Wahl des richtigen Sensors gewährleistet eine zuverlässige Datenübertragung. Für industrielle Umgebungen empfehlen wir immer 4-20-mA-Wandler gegenüber 0-10-V-Alternativen. Strombasierte Signale bieten eine hervorragende Störfestigkeit bei langen Kabelstrecken. Spannungssignale verschlechtern sich mit zunehmender Entfernung, was zu ungenauen Rückmeldungen führt. Ebenso wichtig sind die richtigen Verkabelungstechniken. Um elektromagnetische Störungen abzuschirmen, müssen Sie hochwertige abgeschirmte Kabel verwenden. Erden Sie den Schirm immer am Nur Frequenzumrichterseite . Durch die Erdung beider Enden entstehen Erdschleifen, die das Sensorsignal völlig verfälschen.
Ihr Antrieb ist vollständig auf eine genaue mathematische Skalierung angewiesen. Der physikalische Messbereich des Aufnehmers muss perfekt mit den internen Skalierungsparametern übereinstimmen. Berücksichtigen Sie diese wesentlichen Einrichtungsschritte:
Identifizieren Sie die maximale Nennleistung des Wandlers (z. B. 0-10 Bar).
Stellen Sie den minimalen Feedbackwert des Antriebs so ein, dass er genau 0 Bar entspricht.
Stellen Sie den maximalen Feedbackwert des Antriebs so ein, dass er genau 10 Bar entspricht.
Stellen Sie sicher, dass der angezeigte Druck mit einem physischen mechanischen Manometer übereinstimmt.
Ein Missverhältnis ist hier gefährlich. Dies ist die häufigste Ursache dafür, dass Antriebe den Zieldruck nicht erreichen. Umgekehrt kann eine falsch ausgerichtete Skalierung zu aggressivem, gefährlichem Überschwingen führen.
Die Festlegung eines realistischen Zieldrucks erfordert eine sorgfältige Bewertung Ihres physischen Netzwerks. Versuchen Sie nie, die Systemkapazität standardmäßig auszuschöpfen. Berechnen Sie stattdessen den tatsächlichen Bedarf am höchsten Lieferpunkt. Subtrahieren Sie dann die dynamischen Reibungsverluste im gesamten Rohrleitungsnetz. Dieser berechnete Wert stellt Ihren tatsächlich erforderlichen Sollwert dar. Ein zu hoher Druck im System führt zu übermäßigem Verschleiß der Sanitärarmaturen. Außerdem wird dadurch die Pumpe gezwungen, härter als nötig zu arbeiten. Ein realistischer Sollwert sorgt für ein Gleichgewicht zwischen zuverlässiger Lieferung und langfristiger mechanischer Gesundheit.
Der Schwellenwert für die Ruhefrequenz bestimmt, wann der Antrieb bei Nullbedarf abschaltet. Zuerst müssen Sie die Frequenz des „toten Kopfes“ ermitteln. Dies ist genau der Hertz-Wert, bei dem sich die Pumpe dreht, aber keinen Durchfluss erzeugt. Um es zu finden, schließen Sie langsam das Hauptauslassventil. Beobachten Sie das Manometer und die Motorgeschwindigkeit. Beachten Sie die Häufigkeit, die erforderlich ist, um den Zieldruck bei einem Durchfluss von Null aufrechtzuerhalten. Ihre endgültige Schlaffrequenz sollte etwa 1–2 Hz über diesem toten Kopfpunkt liegen. Dies gewährleistet eine sofortige Abschaltung, wenn die Nachfrage nachlässt.
Ein richtig konfigurierter Sleep-Delay-Timer verhindert Fehlauslösungen. Wassersysteme unterliegen häufig kurzzeitigen, geringfügigen Druckschwankungen. Eine Toilettenspülung oder ein kurzes Öffnen des Wasserhahns verursachen geringfügige Druckabfälle in der Leitung. Reagiert der Antrieb sofort auf Nulldurchfluss, schaltet er vorzeitig ab. Sie sollten einen Verzögerungstimer zwischen 10 und 30 Sekunden konfigurieren. Der Antrieb wechselt nur dann in den Schlafmodus, wenn nach dieser Verzögerung kein Durchfluss mehr vorhanden ist. Dieser Stabilisierungspuffer reduziert unnötige Ein-/Ausschaltzyklen erheblich.
Die Weckabweichung legt Ihren Neustartschwellenwert fest. Dieser Parameter teilt dem Laufwerk genau mit, wann es aufwachen soll. Wenn Ihr Ziel beispielsweise 5,0 Bar beträgt, können Sie eine Abweichung von 0,5 Bar festlegen. Die Pumpe bleibt stehen, bis der Systemdruck auf 4,5 Bar fällt. Hier stehen Sie vor einem deutlichen betrieblichen Kompromiss. Ein strengeres Nachlaufniveau sorgt für einen strengeren Systemdruck, erhöht jedoch die Start-/Stoppfrequenz drastisch. Ein größerer Spalt spart Energie und verringert den Verschleiß, führt jedoch zu spürbaren Druckeinbrüchen, bevor die Pumpe einschaltet.
Vergleich der Weckstrategien
Abweichungseinstellung |
Druckstabilität |
Energieeffizienz |
Bester Anwendungsfall |
|---|---|---|---|
Dicht (< 0,2 Bar) |
Extrem hoch |
Niedrig (häufige Starts) |
Kritische Industrieprozesse |
Mäßig (0,5 Bar) |
Akzeptabel |
Gut |
Kommerzielle HVAC/Sanitäranlagen |
Breit (> 1,0 Bar) |
Spürbare Schwankungen |
Exzellent |
Landwirtschaftliche Bewässerungssysteme |
Moderne Pumpanlagen profitieren enorm von spezialisierter Firmware. Achten Sie bei der Bewertung von Geräten auf Antriebe mit dedizierten „PID/Wasserversorgung“-Makros. Diese speziellen Makros füllen automatisch bis zu 80 % der erforderlichen Parameter vorab aus. Sie konfigurieren grundlegende PID-Grenzwerte, weisen Analogeingänge zu und aktivieren sofort Schlaffunktionen. Der Einsatz anwendungsspezifischer Firmware verkürzt die Inbetriebnahmezeit drastisch. Dadurch entfällt der mühsame Prozess des Vergleichens von Hunderten von generischen Parametern. Allzweckantriebe erfordern umfangreiche manuelle Programmierung, was die Wahrscheinlichkeit menschlicher Fehler erhöht.
Auswahl eines dedizierten Der Vector-Frequenzumrichter verbessert die Systemleistung erheblich. Bei niedrigen Motordrehzahlen ist die grundlegende Volt/Hertz-Steuerung (V/F) schwierig. V/F-Antriebe bleiben oft stehen oder stottern, wenn sie in der Nähe der Schlafschwelle betrieben werden. Im Gegensatz dazu sorgt die sensorlose Vektorsteuerung für eine hervorragende Drehmomentreaktion über den gesamten Drehzahlbereich. Dadurch wird sichergestellt, dass die Pumpe die anfängliche statische Trägheit reibungslos überwinden kann. Darüber hinaus gewährleistet die Vektorsteuerung die absolute Rotationsstabilität bei sehr niedrigen Frequenzen. Diese Stabilität verhindert ein Abwürgen, bevor der Sleep-Timer vollständig aktiviert ist.
Der von Ihnen gewählte Antrieb muss als primärer Schutz für Ihre Pumpe dienen. Stellen Sie sicher, dass das ausgewählte Modell über robuste integrierte Schutzfunktionen verfügt. Zu den wesentlichen Schutzmaßnahmen gehört die Trockenpumpenerkennung, die den Motor stoppt, wenn das Quellwasser verschwindet. Hoch- und Niederdruckalarme machen den Bediener auf Rohrbrüche oder Verstopfungen aufmerksam. Die erweiterte Rohrbrucherkennung schaltet das System ab, wenn der Druck trotz maximaler Motorgeschwindigkeit schnell abfällt. Da diese Funktionen direkt in den Antrieb integriert sind, sind keine komplexen externen SPS erforderlich.
Eine gründliche Vorbereitung gewährleistet ein erfolgreiches Hardware-Upgrade. Sie sollten sofort Ihre aktuellen Pumpenmotorspezifikationen prüfen. Dokumentieren Sie die Volllaststromstärke, die Spannung und die erwartete Betriebsumgebung. Bestimmen Sie die erforderlichen IP-Schutzanforderungen basierend auf der Staub- und Feuchtigkeitseinwirkung. Überprüfen Sie außerdem Ihre vorhandenen Wandlertypen, um die Kompatibilität sicherzustellen. Das Sammeln dieser spezifischen Details vor Abschluss eines Kaufs verhindert kostspielige Verzögerungen bei der Integration.
Stabiles Pumpen mit konstantem Druck bleibt eine sorgfältige Kombination aus korrekter Hardwareauswahl und disziplinierter Parameterabstimmung. Das Ignorieren der Systemdynamik führt direkt zu mechanischem Versagen und Energieverschwendung. Durch die Implementierung präziser PID-Anpassungen wird ein unberechenbares Druckpendeln vollständig eliminiert. Durch die richtige Sensorskalierung wird sichergestellt, dass Ihr Laufwerk immer den tatsächlichen Systemstatus kennt.
Die Optimierung Ihrer Schlaf- und Wachfunktionen führt zu messbaren betrieblichen Vorteilen. Sie profitieren von weniger Wartungseinsätzen, einer erheblich längeren Gerätelebensdauer und vorhersehbaren Stromrechnungen. Wir empfehlen dringend, einen Anwendungstechniker zu konsultieren, um Ihre bestehende Systemarchitektur zu überprüfen. Wenn Sie heute Maßnahmen ergreifen, verhindern Sie katastrophale Rohrausfälle und sichern Ihre Betriebszuverlässigkeit für die kommenden Jahre.
A: Ein Pendeln tritt normalerweise auf, wenn die Proportionalverstärkung (P) zu hoch eingestellt ist. Das System reagiert zu aggressiv auf geringfügige Druckabfälle. Wenn außerdem die Integralzeit (I) zu kurz ist, kann die Reaktion nicht geglättet werden. Elektrische Störungen auf der Sensorrückführungsleitung können ebenfalls zu unregelmäßigen Messwerten führen und den Antrieb dazu zwingen, die Geschwindigkeit ständig anzupassen.
A: Standard-Druckerhöhungspumpen erfordern immer eine direkt wirkende PID-Steuerung. Wenn in einer direkt wirkenden Konfiguration der gemessene Druck unter den Sollwert fällt, erhöht sich die Motorgeschwindigkeit zum Ausgleich. Umkehrwirkendes PID ist im Allgemeinen bestimmten Kühlturm- oder Niveauabsenkungsanwendungen vorbehalten.
A: Ja, Sie können die Sequenzierung mehrerer Pumpen (Kaskadierung) verwenden. Ein Antrieb steuert die Drehzahl der Führungspumpe und betätigt gleichzeitig Stufenschütze, um Hilfspumpen in der gesamten Leitung ein- oder auszuschalten. Für diese spezielle Konfiguration ist jedoch ein Antrieb erforderlich, der mit einer erweiterten Pumpensteuerungs-Firmware und integrierten Relaisausgängen ausgestattet ist.
A: Führen Sie einen praktischen Dead-Head-Test durch. Schließen Sie das Hauptauslassventil langsam vollständig und überwachen Sie dabei die Motorfrequenz und den Rohrdruck. Die genaue Frequenz, die erforderlich ist, um Ihren Zieldruck bei einem Durchfluss von Null aufrechtzuerhalten, ist Ihr Totdruckpunkt. Stellen Sie Ihre Grundschlaffrequenz 1 bis 2 Hz über diesem Wert ein.


