
Lượt xem: 0 Tác giả: Site Editor Thời gian xuất bản: 2026-10-08 Nguồn gốc: Địa điểm


Việc tích hợp bộ truyền động vào mạng bơm chỉ là bước khởi đầu trong hành trình của bạn. Việc duy trì áp lực nước ổn định trên các đường cong nhu cầu rất thay đổi phụ thuộc hoàn toàn vào cấu hình tham số chính xác. Thực tế vận hành đòi hỏi sự ổn định liên tục, bất kể tần suất đóng hay mở van. Cấu hình không chính xác mang lại hậu quả nghiêm trọng. Các thông số sai lệch thường dẫn đến các vụ nổ đường ống thảm khốc, gây hư hỏng lỗ hổng và hỏng động cơ sớm.
Hơn nữa, việc thiết lập bất cẩn sẽ làm tăng hóa đơn tiện ích do lãng phí năng lượng và chu kỳ bảo trì thường xuyên. Bạn không thể để hệ thống của mình chạy trên cài đặt mặc định của nhà sản xuất. Hướng dẫn dứt khoát này sẽ hướng dẫn bạn chính xác cách định cấu hình cảm biến, điểm đặt hệ thống và các chức năng ngủ quan trọng. Bạn sẽ học các kỹ thuật đã được chứng minh để tránh hao mòn máy bơm không cần thiết và loại bỏ hoàn toàn các dao động áp suất khó chịu.
Chúng tôi sẽ cung cấp các chiến lược khả thi để tối ưu hóa hiệu quả sử dụng năng lượng của bạn. Thực hiện theo các nguyên tắc này sẽ đảm bảo hệ thống áp suất không đổi của bạn hoạt động hoàn hảo. Hiệu chuẩn cẩn thận cuối cùng sẽ tối đa hóa độ tin cậy lâu dài và bảo vệ cơ sở hạ tầng quan trọng của bạn.
Hiệu quả của hệ thống áp suất không đổi phụ thuộc vào việc điều chỉnh chính xác thuật toán điều khiển PID để phù hợp với động lực học của hệ thống.
Tỷ lệ cảm biến và tín hiệu phản hồi rõ ràng (thường là 4-20mA) là những điều kiện tiên quyết không thể thương lượng để theo dõi điểm đặt ổn định.
Các thông số ngủ và thức được cấu hình đúng cách sẽ giảm đáng kể tình trạng hao mòn cơ học trong thời gian nhu cầu thấp hoặc không có lưu lượng.
Việc chọn một bộ biến tần tần số vectơ chuyên dụng sẽ cung cấp khả năng điều khiển mô-men xoắn tốc độ thấp cần thiết và các macro bơm tích hợp để vận hành hợp lý.
Bộ điều khiển được điều chỉnh không đúng cách sẽ tạo ra áp lực cơ học rất lớn. Chu kỳ khởi động và dừng nhanh sẽ làm hỏng lớp cách điện của động cơ theo thời gian. Những chuyển đổi khắc nghiệt này làm suy giảm nghiêm trọng các công tắc tơ bên trong. Hơn nữa, cánh bơm bị xuống cấp vật lý do thay đổi lực đột ngột liên tục. Sự mài mòn cơ học tăng theo cấp số nhân khi hệ thống có chu kỳ ngắn. Bạn phải đối mặt với sự cố thiết bị sớm và sửa chữa khẩn cấp tốn kém. Việc ổn định các chu trình này sẽ bảo vệ phần cứng của bạn và kéo dài tuổi thọ hoạt động của nó.
Cài đặt tham số linh hoạt buộc hệ thống phải liên tục bù đắp quá mức. Máy bơm vượt quá áp suất mục tiêu, sau đó nhanh chóng giảm xuống dưới mức đó. Các kỹ sư gọi hành vi thất thường này là 'săn lùng'. Sự dao động liên tục này tạo ra sự mất ổn định áp suất nghiêm trọng trên mạng lưới đường ống của bạn. Người dùng gặp phải tình trạng cung cấp nước dao động, khiến họ phải phàn nàn ngay lập tức. Nguy hiểm hơn, việc săn bắn khiến ống bị mỏi dữ dội. Ứng suất mang tính chu kỳ làm gãy các mối nối và làm vỡ các vòng đệm dễ bị tổn thương theo thời gian.
Việc không định cấu hình đúng cách các chức năng ngủ sẽ làm cạn kiệt ngân sách của bạn. Chạy máy bơm ở tần số tối thiểu khi van đóng sẽ gây lãng phí năng lượng đáng kể. Động cơ quay liên tục nhưng không tạo ra dòng chảy. Kịch bản này biến năng lượng điện trực tiếp thành nhiệt năng vô dụng. Bộ điều khiển được cấu hình sai sẽ bỏ qua các cơ hội tiết kiệm năng lượng quan trọng. Việc kích hoạt tính năng phát hiện luồng không nghiêm ngặt sẽ ngăn chặn hoàn toàn tình trạng tiêu hao tài chính này. Bạn tối ưu hóa chi phí tiện ích đồng thời bảo vệ động cơ khỏi hư hỏng do nhiệt.
Các chế độ lỗi điều khiển máy bơm phổ biến
Chế độ lỗi |
Nguyên nhân chính |
Tác động hoạt động |
|---|---|---|
Đi xe đạp ngắn |
Dải thức/ngủ hẹp |
Cháy contactor, hao mòn động cơ |
Săn bắn |
Thông số điều chỉnh tích cực |
Ống mệt mỏi, giao hàng không ổn định |
Quá nóng |
Chạy chống lại cái đầu chết |
Ngắt nhiệt, lãng phí điện năng |
Điều chỉnh hợp lý Thuật toán điều khiển PID đảm bảo máy bơm của bạn phản hồi chính xác. Mức tăng theo tỷ lệ (P) cho biết tốc độ phản ứng ngay lập tức khi giảm áp suất. Khi áp suất giảm, P-gain xác định mức độ tăng tốc của động cơ. Mức tăng P cao tạo ra tốc độ tăng mạnh. Tuy nhiên, việc đặt giá trị này quá cao sẽ gây ra rủi ro triển khai nghiêm trọng. Hệ thống phản ứng dữ dội với những thay đổi nhỏ. Phản ứng tích cực này gây ra sự tăng đột biến áp suất lớn và làm hỏng thiết bị hạ lưu.
Thời gian tích phân (I) giải quyết lỗi trạng thái ổn định còn lại sau phản hồi tỷ lệ. Nó từ từ điều chỉnh tốc độ bơm cho đến khi khớp với điểm đặt mục tiêu chính xác. Thời gian I được thiết lập phù hợp sẽ giúp phản hồi của hệ thống mượt mà hơn. Đối với hệ thống nước chậm, thời gian I-time dài hơn thường an toàn hơn. Tích hợp chậm hơn ngăn chặn sự thay đổi tốc độ thất thường. Nó cho phép dòng nước vật lý có thời gian để bắt kịp lệnh điện tử. Nhịp độ có chủ ý này ngăn chặn hoàn toàn sự dao động liên tục.
Hàm phái sinh (D) phản ứng chặt chẽ với tốc độ thay đổi. Trong phân phối nước, sự thay đổi áp suất xảy ra nhanh chóng và không đều. Kích hoạt thuật ngữ D thường khuếch đại tiếng ồn hệ thống. Phản ứng khuếch đại này kích hoạt các sự kiện búa nước mang tính hủy diệt. Việc đóng van đột ngột sẽ tạo ra sóng xung kích qua đường ống. Thuật ngữ D hiểu sai các sóng xung kích này khi nhu cầu lớn thay đổi. Chúng tôi thực sự khuyên bạn nên để tham số Đạo hàm ở mức 0 cho hầu hết các ứng dụng có áp suất không đổi.
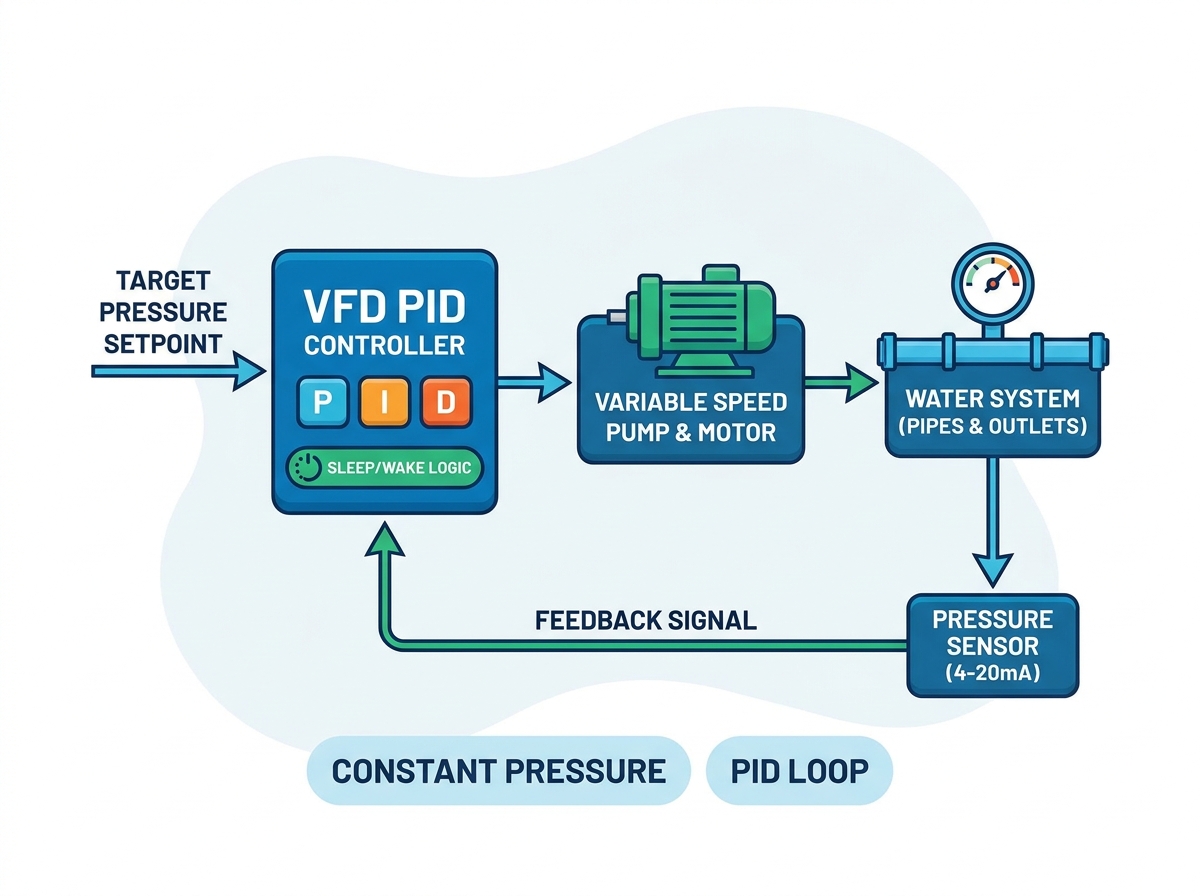
Việc chọn đúng cảm biến sẽ đảm bảo việc truyền dữ liệu đáng tin cậy. Chúng tôi luôn khuyên dùng các bộ chuyển đổi 4-20mA thay vì các lựa chọn thay thế 0-10V cho môi trường công nghiệp. Tín hiệu dựa trên dòng điện mang lại khả năng chống nhiễu vượt trội khi chạy cáp dài. Tín hiệu điện áp suy giảm theo khoảng cách, gây ra phản hồi không chính xác. Kỹ thuật nối dây thích hợp cũng quan trọng không kém. Bạn phải sử dụng cáp có vỏ bọc chất lượng cao để chặn nhiễu điện từ. Luôn nối đất tấm chắn ở chỉ phía biến tần . Việc nối đất cả hai đầu sẽ tạo ra các vòng nối đất, làm hỏng hoàn toàn tín hiệu cảm biến.
Ổ đĩa của bạn phụ thuộc hoàn toàn vào việc chia tỷ lệ toán học chính xác. Phạm vi đo vật lý của đầu dò phải hoàn toàn phù hợp với các thông số tỷ lệ bên trong. Hãy xem xét các bước thiết lập cần thiết sau:
Xác định định mức tối đa của đầu dò (ví dụ: 0-10 Bar).
Đặt giá trị phản hồi tối thiểu của biến tần đại diện chính xác cho 0 Bar.
Đặt giá trị phản hồi tối đa của biến tần đại diện chính xác cho 10 Bar.
Xác minh áp suất hiển thị phù hợp với máy đo cơ học vật lý.
Sự không phù hợp ở đây là nguy hiểm. Nó đại diện cho nguyên nhân phổ biến nhất khiến bộ truyền động không đạt được áp suất mục tiêu. Ngược lại, việc chia tỷ lệ không thẳng hàng có thể gây ra hiện tượng vượt mức quá mức và nguy hiểm.
Việc đặt áp lực mục tiêu thực tế đòi hỏi phải đánh giá cẩn thận mạng vật lý của bạn. Không bao giờ mặc định tối đa hóa dung lượng hệ thống. Thay vào đó, hãy tính nhu cầu thực tế tại điểm giao hàng cao nhất. Sau đó, trừ đi tổn thất do ma sát động trên mạng lưới đường ống. Con số được tính toán này thể hiện điểm đặt yêu cầu thực sự của bạn. Việc tạo áp suất quá cao cho hệ thống gây ra sự mài mòn quá mức trên các thiết bị ống nước. Nó cũng buộc máy bơm phải làm việc vất vả hơn mức cần thiết. Điểm đặt thực tế cân bằng khả năng phân phối đáng tin cậy và độ bền cơ học lâu dài.
Ngưỡng tần số ngủ xác định khi nào ổ đĩa tắt khi không có nhu cầu. Đầu tiên bạn phải tìm tần số 'đầu chết'. Đây là mức hertz chính xác khi máy bơm quay nhưng không tạo ra dòng chảy. Để tìm thấy nó, hãy đóng từ từ van xả chính. Xem đồng hồ đo áp suất và tốc độ động cơ. Lưu ý tần số cần thiết để duy trì áp suất mục tiêu ở lưu lượng bằng không. Tần suất giấc ngủ cuối cùng của bạn phải cao hơn điểm chết này khoảng 1-2 Hz. Điều này đảm bảo tắt máy kịp thời khi nhu cầu chấm dứt.
Bộ hẹn giờ trì hoãn giấc ngủ được cấu hình đúng cách sẽ ngăn ngừa tình trạng vấp ngã phiền toái. Hệ thống nước thường xuyên trải qua những biến động áp suất nhỏ và nhất thời. Việc xả bồn cầu hoặc mở vòi trong thời gian ngắn sẽ gây ra những giọt áp suất nhỏ trong đường ống. Nếu biến tần phản ứng ngay lập tức với lưu lượng bằng 0, nó sẽ tắt sớm. Bạn nên định cấu hình bộ hẹn giờ trễ trong khoảng từ 10 đến 30 giây. Biến tần sẽ chỉ vào chế độ ngủ nếu lưu lượng bằng 0 vẫn tồn tại vượt quá độ trễ này. Bộ đệm ổn định này làm giảm đáng kể các chu kỳ bật/tắt không cần thiết.
Độ lệch đánh thức sẽ thiết lập ngưỡng khởi động lại của bạn. Tham số này cho ổ đĩa biết chính xác khi nào thức dậy. Ví dụ: nếu mục tiêu của bạn là 5,0 Bar, bạn có thể đặt độ lệch 0,5 Bar. Máy bơm sẽ ngủ cho đến khi áp suất hệ thống giảm xuống 4,5 Bar. Bạn phải đối mặt với một sự đánh đổi hoạt động khác biệt ở đây. Mức đánh thức chặt chẽ hơn sẽ duy trì áp suất hệ thống chặt chẽ hơn nhưng làm tăng đáng kể tần suất khởi động/dừng. Khe hở rộng hơn giúp tiết kiệm năng lượng và giảm mài mòn nhưng gây ra sự sụt giảm áp suất đáng chú ý trước khi máy bơm hoạt động.
So sánh chiến lược đánh thức
Cài đặt độ lệch |
Ổn định áp suất |
Hiệu quả năng lượng |
Trường hợp sử dụng ứng dụng tốt nhất |
|---|---|---|---|
Chặt (<0,2 Bar) |
Cực kỳ cao |
Thấp (Khởi động thường xuyên) |
Các quy trình công nghiệp quan trọng |
Trung bình (0,5 bar) |
Có thể chấp nhận được |
Tốt |
HVAC thương mại/Hệ thống nước |
Rộng (> 1,0 Bar) |
Biến động đáng chú ý |
Xuất sắc |
Hệ thống tưới nông nghiệp |
Việc lắp đặt máy bơm hiện đại được hưởng lợi rất nhiều từ phần mềm chuyên dụng. Khi đánh giá thiết bị, hãy tìm các ổ đĩa có macro 'PID/Water Supply' chuyên dụng. Các macro chuyên dụng này tự động điền trước tới 80% các tham số cần thiết. Họ định cấu hình các giới hạn PID cơ bản, chỉ định đầu vào tương tự và kích hoạt các chức năng ngủ ngay lập tức. Việc sử dụng chương trình cơ sở dành riêng cho ứng dụng giúp giảm đáng kể thời gian vận hành. Nó loại bỏ quá trình tẻ nhạt khi tham khảo chéo hàng trăm thông số chung. Các ổ đĩa đa năng yêu cầu lập trình thủ công rộng rãi, điều này làm tăng khả năng xảy ra lỗi của con người.
Lựa chọn chuyên dụng biến tần tần số vector cải thiện đáng kể hiệu suất hệ thống. Khó khăn trong việc kiểm soát Volts/Hertz (V/F) cơ bản ở tốc độ động cơ thấp. Ổ đĩa V/F thường bị treo hoặc giật khi hoạt động gần ngưỡng ngủ. Ngược lại, điều khiển vectơ không cảm biến mang lại phản ứng mô-men xoắn vượt trội trên toàn bộ dải tốc độ. Nó đảm bảo máy bơm có thể vượt qua quán tính tĩnh ban đầu một cách trơn tru. Hơn nữa, điều khiển véc tơ duy trì độ ổn định quay tuyệt đối ở tần số rất thấp. Sự ổn định này ngăn ngừa tình trạng trì trệ trước khi bộ hẹn giờ ngủ hoạt động hoàn toàn.
Bộ truyền động bạn đã chọn phải đóng vai trò là lớp bảo vệ chính cho máy bơm của bạn. Đảm bảo mô hình đã chọn có các tính năng bảo vệ tích hợp mạnh mẽ. Các biện pháp bảo vệ cần thiết bao gồm phát hiện máy bơm khô, giúp dừng động cơ nếu nguồn nước biến mất. Cảnh báo áp suất cao và áp suất thấp cảnh báo người vận hành về các vụ nổ hoặc tắc nghẽn đường ống. Tính năng phát hiện đường ống bị hỏng nâng cao sẽ tắt hệ thống nếu áp suất giảm nhanh mặc dù tốc độ động cơ tối đa. Việc tích hợp trực tiếp các tính năng này vào ổ đĩa sẽ loại bỏ sự cần thiết của các PLC bên ngoài phức tạp.
Sự chuẩn bị kỹ lưỡng đảm bảo nâng cấp phần cứng thành công. Bạn nên kiểm tra ngay thông số kỹ thuật động cơ máy bơm hiện tại của mình. Ghi lại các ampe đầy tải, điện áp và môi trường hoạt động dự kiến. Xác định các yêu cầu xếp hạng IP cần thiết dựa trên khả năng tiếp xúc với bụi và hơi ẩm. Ngoài ra, hãy kiểm tra các loại đầu dò hiện có của bạn để đảm bảo khả năng tương thích. Việc thu thập những chi tiết cụ thể này trước khi hoàn tất giao dịch mua sẽ ngăn ngừa sự chậm trễ tích hợp tốn kém.
Bơm có áp suất không đổi ổn định vẫn là sự kết hợp cẩn thận giữa việc lựa chọn phần cứng chính xác và điều chỉnh thông số có kỷ luật. Việc bỏ qua động lực học của hệ thống sẽ trực tiếp dẫn đến hỏng hóc cơ học và lãng phí năng lượng. Việc thực hiện các điều chỉnh PID chính xác sẽ loại bỏ hoàn toàn việc tìm kiếm áp suất thất thường. Chia tỷ lệ cảm biến thích hợp đảm bảo ổ đĩa của bạn luôn biết trạng thái hệ thống thực sự.
Tối ưu hóa chức năng ngủ và thức của bạn mang lại lợi ích hoạt động có thể đo lường được. Bạn sẽ giảm được số cuộc gọi bảo trì, tuổi thọ thiết bị được kéo dài đáng kể và hóa đơn tiện ích có thể dự đoán được. Chúng tôi đặc biệt khuyên bạn nên tham khảo ý kiến của kỹ sư ứng dụng để xem xét kiến trúc hệ thống hiện tại của mình. Hãy hành động ngay hôm nay để ngăn chặn những sự cố nghiêm trọng về đường ống và đảm bảo độ tin cậy vận hành của bạn trong nhiều năm tới.
Trả lời: Việc săn bắn thường xảy ra khi mức tăng Tỷ lệ (P) được đặt quá cao. Hệ thống phản ứng quá mạnh mẽ với những giọt áp suất nhỏ. Ngoài ra, nếu thời gian Tích phân (I) quá ngắn, phản hồi sẽ không được mượt mà. Nhiễu điện trên đường phản hồi cảm biến cũng có thể gây ra kết quả đọc thất thường, buộc ổ đĩa phải liên tục điều chỉnh tốc độ.
Trả lời: Máy bơm tăng áp tiêu chuẩn luôn yêu cầu điều khiển PID tác động trực tiếp. Trong cấu hình tác động trực tiếp, nếu áp suất đo được giảm xuống dưới điểm đặt, tốc độ động cơ sẽ tăng lên để bù đắp. PID tác động ngược thường được dành riêng cho các ứng dụng tháp giải nhiệt hoặc hạ mức cụ thể.
Trả lời: Có, bạn có thể sử dụng trình tự nhiều máy bơm (xếp tầng). Một bộ điều khiển điều khiển tốc độ của máy bơm chính trong khi vận hành các công tắc tơ dàn để bật hoặc tắt các máy bơm phụ trên đường dây. Tuy nhiên, thiết lập cụ thể này yêu cầu biến tần được trang bị phần mềm điều khiển máy bơm tiên tiến và đầu ra rơle tích hợp.
A: Thực hiện một bài kiểm tra đầu chết thực tế. Từ từ đóng hoàn toàn van xả chính đồng thời theo dõi tần số động cơ và áp suất đường ống. Tần số chính xác cần thiết để duy trì áp suất mục tiêu của bạn ở lưu lượng bằng 0 chính là điểm chết của bạn. Đặt tần số giấc ngủ cơ bản của bạn cao hơn giá trị này từ 1 đến 2 Hz.


