
Visningar: 0 Författare: Webbplatsredaktör Publiceringstid: 2026-10-08 Ursprung: Plats


Att integrera en enhet i ett pumpnätverk är bara början på din resa. Att upprätthålla ett stabilt vattentryck över mycket varierande behovskurvor är helt beroende av exakt parameterkonfiguration. Den operativa verkligheten kräver kontinuerlig stabilitet, oavsett hur ofta ventiler öppnar eller stänger. Felaktiga konfigurationer får allvarliga konsekvenser. Felinriktade parametrar leder ofta till katastrofala rörsprängningar, skadad kavitation och för tidigt motorfel.
Dessutom blåser vårdslösa installationer upp elräkningar genom slöseri med energi och frekventa underhållscykler. Du har inte råd att låta ditt system köras med fabriksinställningarna. Den här definitiva guiden går igenom exakt hur du konfigurerar dina sensorer, systembörvärden och kritiska sömnfunktioner. Du kommer att lära dig beprövade tekniker för att förhindra onödigt pumpslitage och helt eliminera frustrerande trycksvängningar.
Vi kommer att tillhandahålla handlingskraftiga strategier för att optimera din energieffektivitet. Att följa dessa riktlinjer säkerställer att ditt konstanttryckssystem fungerar felfritt. Noggrann kalibrering maximerar till slut maximal tillförlitlighet på lång sikt och skyddar din kritiska infrastruktur.
Effektiviteten hos ett konstanttryckssystem beror på att PID-kontrollalgoritmen noggrant justeras för att matcha systemets dynamik.
Givarskalning och rena återkopplingssignaler (vanligtvis 4-20mA) är icke förhandlingsbara förutsättningar för stabil börvärdesspårning.
Korrekt konfigurerade parametrar för sömn och vakna minskar drastiskt mekaniskt slitage under perioder med låg efterfrågan eller nollflöde.
Att välja en dedikerad vektorfrekvensomriktare ger den nödvändiga vridmomentkontrollen vid låga varvtal och inbyggda pumpmakron för strömlinjeformad driftsättning.
Felaktigt inställda kontroller skapar enorma mekaniska påfrestningar. Snabba start- och stoppcykler förstör motorns isolering över tiden. Dessa hårda övergångar försämrar interna kontaktorer allvarligt. Dessutom utsätts pumphjul för fysisk nedbrytning av kontinuerliga abrupta kraftförändringar. Mekaniskt slitage accelererar exponentiellt när system kortvarar. Du står inför förtida utrustningshaveri och dyra akuta reparationer. Att stabilisera dessa cykler bevarar din hårdvara och förlänger dess livslängd.
Aggressiva parameterinställningar tvingar systemen att ständigt överkompensera. Pumpen överskrider måltrycket och underskrider det sedan snabbt. Ingenjörer kallar detta oberäkneliga beteende för 'jakt.' Denna konstanta oscillation skapar allvarlig tryckinstabilitet över ditt rörnät. Användare upplever fluktuerande vattenleveranser, vilket leder till omedelbara klagomål. Mer farligt är att jakt orsakar intensiv rörtrötthet. Den cykliska stressen bryter leder och spränger känsliga tätningar med tiden.
Om du misslyckas med att konfigurera sömnfunktionerna på rätt sätt dränerar din budget. Att köra en pump med lägsta frekvens mot en stängd ventil slösar mycket energi. Motorn snurrar kontinuerligt men ger nollflöde. Detta scenario förvandlar elektrisk kraft direkt till värdelös värme. Felkonfigurerade kontroller förbigår viktiga energibesparingsmöjligheter. Genom att möjliggöra strikt nollflödesdetektering förhindras denna ekonomiska dränering helt. Du optimerar energikostnaderna samtidigt som du skyddar motorn från termiska skador.
Vanliga pumpstyrningsfel
Felläge |
Primär orsak |
Operativ påverkan |
|---|---|---|
Kort cykling |
Smala väck/sömnband |
Utbränd kontaktor, motorslitage |
Jakt |
Aggressiva inställningsparametrar |
Rörutmattning, instabil leverans |
Överhettning |
Springer mot dödshuvudet |
Termisk utlösning, slöseri med kraft |
Rätt inställning av PID-kontrollalgoritm garanterar att din pump reagerar exakt. Den proportionella (P) förstärkningen dikterar den omedelbara reaktionshastigheten till ett tryckfall. När trycket faller bestämmer P-förstärkningen hur aggressivt motorn accelererar. Hög P-gain skapar en massiv fartökning. Att sätta detta värde för högt medför dock allvarliga implementeringsrisker. Systemet reagerar våldsamt på mindre förändringar. Denna aggressiva reaktion orsakar massiva tryckspikar och skadar nedströmsutrustning.
Integral (I) tid adresserar det stationära felet som återstår efter det proportionella svaret. Den trycker långsamt på pumphastigheten tills den matchar det exakta börvärdet. En korrekt inställd I-tid jämnar ut systemresponsen vackert. För tröga vattensystem är en längre I-tid generellt sett säkrare. Långsammare integration förhindrar oregelbundna hastighetsändringar. Det ger det fysiska vattenflödet tid att komma ikapp det elektroniska kommandot. Denna avsiktliga pacing förhindrar helt ihållande oscillation.
Funktionen Derivat (D) reagerar strikt på förändringshastigheten. I vattendistribution sker tryckförändringar snabbt och oregelbundet. Aktivering av D-termen förstärker ofta systembruset. Detta förstärkta svar utlöser destruktiva vattenslagshändelser. Plötsliga ventilstängningar skickar stötvågor genom rören. D-termen misstolkar dessa chockvågor som massiva efterfrågeskiftningar. Vi rekommenderar starkt att lämna derivatparametern på noll för de flesta applikationer med konstant tryck.
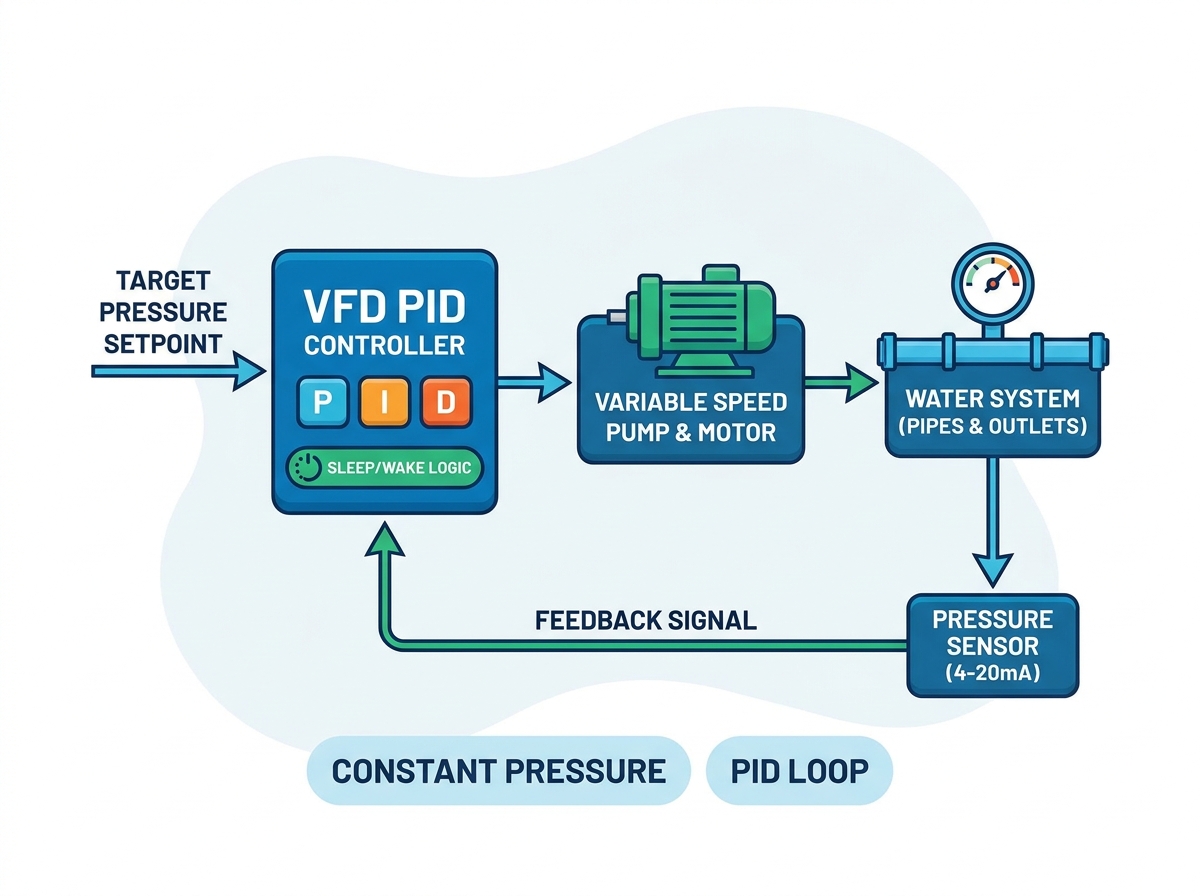
Att välja rätt sensor säkerställer tillförlitlig dataöverföring. Vi rekommenderar alltid 4-20mA givare över 0-10V alternativ för industriella miljöer. Strömbaserade signaler erbjuder överlägsen brusimmunitet över långa kabeldragningar. Spänningssignaler försämras över avstånd, vilket orsakar felaktig återkoppling. Rätt ledningsteknik är lika avgörande. Du måste använda skärmade kablar av hög kvalitet för att blockera elektromagnetiska störningar. Jorda alltid skölden vid frekvensomriktarsidan . Endast Jordning av båda ändarna skapar jordslingor, som helt förstör sensorsignalen.
Din enhet är helt beroende av exakt matematisk skalning. Givarens fysiska mätområde måste vara perfekt i linje med de interna skalningsparametrarna. Överväg dessa viktiga installationssteg:
Identifiera givarens maximala klassificering (t.ex. 0-10 bar).
Ställ in frekvensomriktarens lägsta återkopplingsvärde så att det representerar exakt 0 bar.
Ställ in frekvensomriktarens maximala återkopplingsvärde till att representera exakt 10 bar.
Kontrollera att det visade trycket matchar en fysisk mekanisk mätare.
En missmatchning här är farlig. Det representerar den vanligaste orsaken till att drivenheter inte når måltrycket. Omvänt kan felinriktad skalning orsaka aggressiv, farlig överskjutning.
Att sätta ett realistiskt måltryck kräver noggrann utvärdering av ditt fysiska nätverk. Använd aldrig som standard att maxa systemets kapacitet. Beräkna istället den faktiska efterfrågan vid den högsta leveranspunkten. Subtrahera sedan dynamiska friktionsförluster över rörnätet. Denna beräknade siffra representerar ditt verkliga erforderliga börvärde. Övertryckning av systemet orsakar överdrivet slitage på VVS-armaturer. Det tvingar också pumpen att arbeta hårdare än nödvändigt. Ett realistiskt börvärde balanserar tillförlitlig leverans och långsiktig mekanisk hälsa.
Vilofrekvenströskeln bestämmer när frekvensomriktaren stängs av under noll efterfrågan. Först måste du hitta 'dead head'-frekvensen. Detta är den exakta hertznivån där pumpen snurrar men genererar nollflöde. För att hitta den, stäng långsamt huvudutloppsventilen. Titta på tryckmätaren och motorns hastighet. Notera den frekvens som krävs för att upprätthålla måltrycket vid nollflöde. Din slutliga sömnfrekvens bör ligga ungefär 1-2 Hz över denna dödpunktspunkt. Detta säkerställer snabb avstängning när efterfrågan upphör.
En korrekt konfigurerad sömnfördröjningstimer förhindrar störande utlösning. Vattensystem upplever ofta tillfälliga, mindre tryckfluktuationer. En toalettspolning eller en kort kranöppning orsakar små fall i linjetrycket. Om frekvensomriktaren reagerar omedelbart på nollflöde, kommer den att stängas av i förtid. Du bör konfigurera en fördröjningstimer mellan 10 till 30 sekunder. Frekvensomriktaren går bara in i viloläge om nollflöde kvarstår efter denna fördröjning. Denna stabiliseringsbuffert reducerar avsevärt onödiga på/av-cykler.
Väckningsavvikelsen fastställer din omstartströskel. Denna parameter talar om för frekvensomriktaren exakt när den ska väckas. Om ditt mål till exempel är 5,0 bar kan du ställa in en avvikelse på 0,5 bar. Pumpen kommer att vila tills systemtrycket faller till 4,5 bar. Du står inför en distinkt operativ kompromiss här. En snävare väckningsnivå upprätthåller ett striktare systemtryck men ökar drastiskt start/stoppfrekvensen. Ett större gap sparar energi och minskar slitage men orsakar märkbara tryckfall innan pumpen sätter igång.
Jämförelse av väckningsstrategi
Avvikelseinställning |
Tryckstabilitet |
Energieffektivitet |
Bästa applikationsanvändningsfallet |
|---|---|---|---|
Tät (< 0,2 bar) |
Extremt hög |
Låg (frekventa starter) |
Kritiska industriella processer |
Måttlig (0,5 bar) |
Godtagbar |
Bra |
Kommersiell VVS/VVS |
Bred (> 1,0 bar) |
Märkbara fluktuationer |
Excellent |
Jordbruksbevattningssystem |
Moderna pumpinstallationer drar stor nytta av specialiserad firmware. När du utvärderar utrustning, leta efter enheter med dedikerade 'PID/vattenförsörjning'-makron. Dessa specialiserade makron fyller i upp till 80 % av de nödvändiga parametrarna automatiskt. De konfigurerar baslinje-PID-gränser, tilldelar analoga ingångar och aktiverar vilofunktioner direkt. Genom att använda applikationsspecifik firmware minskar driftsättningstiden drastiskt. Det eliminerar den tråkiga processen att korsrefera hundratals generiska parametrar. Generella enheter kräver omfattande manuell programmering, vilket ökar sannolikheten för mänskliga fel.
Att välja en dedikerad vektor frekvensomriktare förbättrar systemets prestanda drastiskt. Grundläggande volt/Hertz (V/F) kontroll kämpar vid låga motorvarvtal. V/F-enheter stannar ofta eller stammar när de arbetar nära sömntröskeln. Däremot ger sensorlös vektorstyrning överlägsen vridmomentsvar över hela hastighetsområdet. Det säkerställer att pumpen kan övervinna den initiala statiska trögheten smidigt. Dessutom upprätthåller vektorstyrningen absolut rotationsstabilitet vid mycket låga frekvenser. Denna stabilitet förhindrar att den stannar innan insomningstimern kopplas in helt.
Din valda drivenhet måste fungera som det primära försvaret för din pump. Se till att den valda modellen innehåller robusta inbyggda skyddsfunktioner. Viktiga skydd inkluderar torrpumpsdetektering, som stoppar motorn om källvatten försvinner. Hög- och lågtryckslarm uppmärksammar operatörer på rörsprängningar eller blockeringar. Avancerad detektering av trasiga rör stänger av systemet om trycket sjunker snabbt trots maximal motorhastighet. Att ha dessa funktioner inbyggda direkt i frekvensomriktaren eliminerar behovet av komplexa externa PLC:er.
Grundliga förberedelser säkerställer en framgångsrik hårdvaruuppgradering. Du bör omedelbart granska dina aktuella pumpmotorspecifikationer. Dokumentera fulllastförstärkare, spänning och förväntad driftsmiljö. Bestäm nödvändiga IP-klassningskrav baserat på damm- och fuktexponering. Inspektera dessutom dina befintliga givare för att garantera kompatibilitet. Att samla in dessa specifika detaljer innan du slutför ett köp förhindrar kostsamma integrationsförseningar.
Stabil konstanttryckspumpning förblir en noggrann skärningspunkt mellan korrekt hårdvaruval och disciplinerad parameterinställning. Att ignorera systemdynamik leder direkt till mekaniska fel och slöseri med energi. Genom att implementera exakta PID-justeringar elimineras oregelbunden tryckjakt helt. Korrekt sensorskalning säkerställer att din enhet alltid känner till det verkliga systemtillståndet.
Att optimera dina sömn- och vaknafunktioner ger mätbara driftsfördelar. Du kommer att uppleva minskade underhållssamtal, kraftigt förlängd utrustningslivslängd och förutsägbara elräkningar. Vi rekommenderar starkt att du konsulterar en applikationsingenjör för att granska din befintliga systemarkitektur. Genom att vidta åtgärder idag förhindrar du katastrofala rörhaveri och säkerställer din driftsäkerhet i många år framöver.
S: Jakt uppstår vanligtvis när den proportionella (P) förstärkningen är inställd för högt. Systemet reagerar för aggressivt på mindre tryckfall. Dessutom, om Integral (I)-tiden är för kort, misslyckas den med att jämna ut svaret. Elektriskt brus på sensorns feedbacklinje kan också orsaka oregelbundna avläsningar, vilket tvingar frekvensomriktaren att konstant justera hastigheten.
S: Standardboosterpumpar kräver alltid direktverkande PID-kontroll. I en direktverkande konfiguration, om det uppmätta trycket faller under börvärdet, ökar motorvarvtalet för att kompensera. Omvänt verkande PID är i allmänhet reserverad för specifika kyltorn eller nivåneddragningsapplikationer.
S: Ja, du kan använda flerpumpssekvensering (kaskadkoppling). En frekvensomriktare styr huvudpumpens varvtal medan man använder ställkontaktorer för att slå på eller stänga av hjälppumpar över linjen. Denna specifika inställning kräver dock en frekvensomriktare utrustad med avancerad pumpstyrningsfirmware och inbyggda reläutgångar.
S: Utför ett praktiskt dödhuvudstest. Stäng långsamt huvudutloppsventilen helt medan du övervakar motorfrekvensen och rörtrycket. Den exakta frekvens som krävs för att hålla ditt måltryck vid nollflöde är din dödpunkt. Ställ in din baslinjesömnfrekvens 1 till 2 Hz över detta värde.


