
ကြည့်ရှုမှုများ- 0 စာရေးသူ- Site Editor ထုတ်ဝေချိန်- 2026-09-30 မူရင်း- ဆိုက်


ဖိုတွန်ကို လျှပ်စစ်အဖြစ်သို့ ပြောင်းလဲခြင်းသည် ပင်ကိုယ်အားဖြင့် မတည်ငြိမ်သော လုပ်ငန်းစဉ်တစ်ခုဖြစ်သည်။ တိမ်ဖုံးလွှမ်းမှု၊ နေ့အချိန်နှင့် ရာသီအလိုက် ပြောင်းလဲမှုများသည် ဆိုလာခင်းကျင်းတစ်ခု၏ စွမ်းအင်ထွက်ရှိမှုကို အဆက်မပြတ် ပြောင်းလဲစေသည်။ သို့သော်လည်း စိုက်ပျိုးရေးနှင့် စက်မှုလုပ်ငန်းသုံး ရေလိုအပ်ချက်များသည် တင်းကျပ်သော ယုံကြည်စိတ်ချရမှု လိုအပ်ပါသည်။ မိုးတိမ်တစ်ခုက အပေါ်ကနေဖြတ်သွားရုံနဲ့ ဆည်မြောင်းကို ခေတ္တရပ်လို့မရပါဘူး။ ဉာဏ်ရည်ထက်မြက်သော စည်းမျဥ်းများမပါဘဲ တိုက်ရိုက်ကြိုးတပ်ထားသော ဆိုလာအခင်းများသည် အလင်းရောင်နည်းပါးသော အခြေအနေများတွင် ပြင်းထန်သော ဗို့အားကျဆင်းမှုကို ခံစားရသည်။ ဓာတ်ရောင်ခြည် ကျရောက်သောအခါ၊ လက်ရှိ ကျဆင်းသွားသည်။ ၎င်းသည် ဗို့အားနည်းပါးသော အပူဖိအားကြောင့် ပန့်ရပ်တန့်ခြင်း၊ တသမတ်တည်း ရေပေးပို့ခြင်း နှင့် အချိန်မတန်မီ မော်တာချို့ယွင်းခြင်းတို့ကို ဖြစ်စေသည်။ ဤချို့ယွင်းချက်များနှင့် ရင်ဆိုင်နေရသော အော်ပရေတာများသည် ၎င်းတို့၏ ရေပေးဝေမှုကို ထိန်းသိမ်းရန်အတွက် ရေရှည်မတည်တံ့နိုင်သော ဒီဇယ်ဂျင်နရေတာများသို့ ပြန်ပြောင်းလေ့ရှိသည်။
ဟိ Solar Pump Inverter သည် စနစ်၏ ဦးနှောက်အဖြစ် လုပ်ဆောင်သည့် အရေးကြီးသော စည်းမျဉ်းစည်းကမ်း အစိတ်အပိုင်းအဖြစ် ဆောင်ရွက်သည်။ တည်ငြိမ်သောမော်တာထိန်းချုပ်မှု၊ ထိရောက်မှုအမြင့်ဆုံးနှင့် တိကျသောလုပ်ငန်းဆောင်ရွက်မှုစံနှုန်းများအတွက် မှန်ကန်သော ဟာ့ဒ်ဝဲကို မည်သို့ရွေးချယ်ရမည်ကို ဤအင်ဗာတာများသည် တည်ငြိမ်သော မော်တာထိန်းချုပ်မှုကို ပေးစွမ်းရန်အတွက် ပြောင်းလဲနိုင်သော DC input ကို မည်ကဲ့သို့ စီမံခန့်ခွဲသည်ကို ကျွန်ုပ်တို့ အကဲဖြတ်ပါမည်။
Dynamic Power Optimization- အရည်အသွေးမြင့် အင်ဗာတာများသည် လျှပ်စစ်ဝန်အားကို အဆက်မပြတ် ချိန်ညှိရန်အတွက် အမြင့်ဆုံးပါဝါပွိုင့်ခြေရာခံခြင်း (MPPT) ကို အသုံးပြုကာ cloud ဖုံးလွှမ်းမှုမသက်ဆိုင်ဘဲ ဆိုလာခင်းကျင်းမှ အများဆုံးရရှိနိုင်သည့် စွမ်းအားကို ထုတ်ယူသည်။
ပြောင်းလဲနိုင်သောအမြန်နှုန်းထိန်းချုပ်မှု- မော်တာသို့ အထွက်ကြိမ်နှုန်း (Hz) ကို ချိန်ညှိခြင်းဖြင့်၊ အင်ဗာတာသည် ပန့်အား တစ်စိတ်တစ်ပိုင်းအရိပ်ပေးနေစဉ်အတွင်း နိမ့်သောအမြန်နှုန်းဖြင့် လည်ပတ်စေကာ စီးဆင်းမှုကို လုံးဝပိတ်ခြင်းထက် ထိန်းထားနိုင်သည်။
မော်တာကာကွယ်ရေးနှင့် တည်ငြိမ်ရေး- အဆင့်မြင့် အင်ဗာတာများသည် ဗို့အားထိန်းညှိခြင်း၊ စက်ပိုင်းဆိုင်ရာဖိအားကို လျှော့ချရန်နှင့် ခြောက်သွေ့မှုကာကွယ်မှု ပေါင်းစပ်ခြင်းဖြင့် စက်ပစ္စည်းပျက်စီးမှုကို ကာကွယ်ပေးသည်။
စနစ်သဟဇာတဖြစ်မှု- မှန်ကန်သောအင်ဗာတာရွေးချယ်ခြင်းသည် ၎င်း၏အဆင့်အထွက်၊ ဗို့အားအကွာအဝေးနှင့် လျှပ်စီးကြောင်းစွမ်းရည်တို့ကို သီးခြားပန့်အမျိုးအစား (ဥပမာ၊ နက်ရှိုင်းသောရေငုပ်သင်္ဘောနှင့် မျက်နှာပြင်) တို့နှင့် ကိုက်ညီရန် လိုအပ်သည်။
အသိဉာဏ်စွမ်းအား စည်းမျဉ်း၏တန်ဖိုးကို နားလည်ရန်၊ ယုံကြည်စိတ်ချရသော ရေစုပ်တင်ခြင်းအတွက် အခြေခံလိုအပ်ချက်များကို ကျွန်ုပ်တို့ သတ်မှတ်ရပါမည်။ အောင်မြင်သော pumping စနစ်သည် တသမတ်တည်းရှိသော ဦးခေါင်းဖိအားကို ထိန်းသိမ်းထားရန်၊ အနိမ့်ဆုံး စီးဆင်းမှုနှုန်းကို ရရှိရန်နှင့် တင်းကျပ်သော မော်တာအပူကန့်သတ်ချက်များအတွင်း လည်ပတ်ရမည်ဖြစ်သည်။ ရေစုပ်စက်များသည် ဝန်များတောင်းဆိုနေပါသည်။ ၎င်းတို့သည် ရေတွင်း သို့မဟုတ် ပိုက်လိုင်း၏ တည်ငြိမ်ဦးခေါင်းဖိအားကို ကျော်လွှားရန် တိကျသော torque ပမာဏတစ်ခု လိုအပ်သည်။ power supply သည် ထို torque ကို မပို့ဆောင်နိုင်ပါက စနစ်သည် ရေကို ရွှေ့ရန် ပျက်ကွက်ပါသည်။
ဆိုလာပြားများနှင့် ပန့်မော်တာများကြား တိုက်ရိုက်ချိတ်ဆက်မှုများသည် ကြီးမားသော ချို့ယွင်းမှုအမှတ်ကို ကိုယ်စားပြုသည်။ ဆိုလာပြားများသည် သီးခြား Voltage-Current (VI) မျဉ်းကွေးပေါ်တွင် လုပ်ဆောင်သည်။ တစ်စိတ်တစ်ပိုင်းအရိပ်အောက်တွင်၊ အကန့်များမှထုတ်သောလက်ရှိသည်သိသိသာသာကျဆင်းသွားသည်။ မော်တာသည် ရေကော်လံကို ရွှေ့ရန် လိုအပ်သော ပါဝါကို ဆွဲထုတ်ရန် ကြိုးစားဆဲဖြစ်သောကြောင့်၊ ၎င်းသည် စနစ်ဗို့အားကို ကျဆင်းစေသည်။ ဤရုပ်ပိုင်းဆိုင်ရာ သရုပ်မှန်သည် ပုံမှန် AC သို့မဟုတ် DC မော်တာအား ရပ်တန့်စေသည်။ မော်တာသည် ပါဝါရရှိချိန်တွင် ရပ်သွားသောအခါ၊ ၎င်းသည် အဓိကအားဖြင့် ဝါယာရှော့အဖြစ် လုပ်ဆောင်သည်။ ၎င်းသည် လျင်မြန်စွာ အပူလွန်ကဲကာ၊ တည်ငြိမ်သောဦးခေါင်းဖိအားကို မကျော်လွှားနိုင်ဘဲ၊ အတွင်းပိုင်းအကွေ့အကောက်များ စတင်ကျဆင်းလာသည်။
အင်ဗာတာ၏ အဓိကလုပ်ဆောင်ချက်မှာ စုပ်စက်၏ တင်းကျပ်သော ပါဝါလိုအပ်ချက်များမှ ဆိုလာအခင်းအကျင်း၏ ပြောင်းလဲနိုင်သော DC အထွက်ကို ဖယ်ထုတ်ခြင်းဖြစ်သည်။ ၎င်းသည် စဉ်ဆက်မပြတ် ပါဝါအအေးပေးစက်နှင့် ကြိမ်နှုန်းကို ထိန်းညှိခြင်းဖြင့် ၎င်းကို ရရှိနိုင်သည်။ အင်ဗာတာသည် ကြားခံအဖြစ် လုပ်ဆောင်သည်။ ၎င်းသည် အကန့်များမှ ရရှိနိုင်သော DC ပါဝါအား ဖတ်ပြပြီး ၎င်းကို မော်တာသည် ထိုအချိန်အတွင်း ဘေးကင်းစွာ ကိုင်တွယ်နိုင်သည့် အတိအကျနှင့် ကိုက်ညီသည့် အသုံးပြုနိုင်သော AC လှိုင်းပုံစံအဖြစ် ပြန်လည်တည်ဆောက်သည်။ panels နှင့် load အကြား အကောင်းဆုံးဗို့အားအဆင့်ကို ထိန်းသိမ်းခြင်းဖြင့် အင်ဗာတာသည် အပူဖိစီးမှုကို တားဆီးပေးပြီး စဉ်ဆက်မပြတ်လည်ပတ်မှုကို သေချာစေသည်။
လည်ပတ်မှုအခြေအနေ |
တိုက်ရိုက်-Wired ဆိုလာပန့် |
Intelligent Inverter ဖြင့်စနစ် |
|---|---|---|
မနက်ခင်း/ Low Irradiance |
မော်တာဆိုင်များ၊ မြင့်မားသောလျှပ်စီးကြောင်းကိုဆွဲယူကာ အပူကိုထုတ်ပေးသည်။ |
အင်ဗာတာသည် သတ်မှတ်ချက်ကိုစောင့်သည်၊ နိမ့်သော Hz တွင် Soft-start ကိုလုပ်ဆောင်သည်။ |
တိမ်တိုက်များ ဖြတ်သန်းခြင်း။ |
ဗို့အားရုတ်တရက်ကျဆင်းသွားသည်၊ ဘုံဘိုင်သည် ရေများရွေ့လျားမှုရပ်တန့်သွားသည်။ |
အင်ဗာတာသည် ကြိမ်နှုန်းကို လျှော့ချသည်၊ ပန့်သည် နှေးကွေးသော်လည်း စီးဆင်းမှုကို ထိန်းသိမ်းသည်။ |
နေ့လယ်နေ့ခင်း ထိပ် |
ပုံမှန်အတိုင်း လည်ပတ်သော်လည်း ပိုလျှံနေသော ဗို့အားကို ဖြုန်းတီးသည်။ |
MPPT သည် အမြင့်ဆုံးပါဝါကိုထုတ်ယူပြီး အမြင့်ဆုံးဘေးကင်းသော RPM ဖြင့် ပန့်ကိုလည်ပတ်သည်။ |
ဆည်းဆာ/နေဝင်ချိန် |
မော်တာထစ်ခြင်းနှင့် တင်းကုပ်များ ဝန်အောက်ရှိ။ |
အင်ဗာတာသည် နိမ့်သော DC ဘတ်စ်ကားဗို့အားကို သိရှိပြီး ဘေးကင်းသော အိပ်စက်ခြင်းမုဒ်သို့ ဝင်ရောက်သည်။ |
ကွင်းဆင်းပညာရှင်များသည် တိုက်ရိုက်ကြိုးတပ်စနစ်များတွင် မီးလောင်နေသော စတေတာများကို မကြာခဏ ကြုံတွေ့ရသည်။ မော်တာသည် နံနက်စောစော သို့မဟုတ် ညနေနှောင်းပိုင်းအချိန်များတွင် မော်တာရပ်တန့်သွားသည့်အခါတွင် ကြေးနီအကွေ့အကောက်များပေါ်ရှိ ကာရံများ အရည်ပျော်သွားသည်။ အင်ဗာတာသည် အင်ဗာတာသည် အင်ဗာတာအား လှည့်ပတ်ရန် အနည်းဆုံးလိုအပ်သောကြိမ်နှုန်းကို ပံ့ပိုးပေးနိုင်သည်အထိ မော်တာသို့ ပါဝါပို့ရန် ငြင်းဆန်ခြင်းဖြင့် လုံးလုံးလျားလျား ဖယ်ရှားပေးပါသည်။
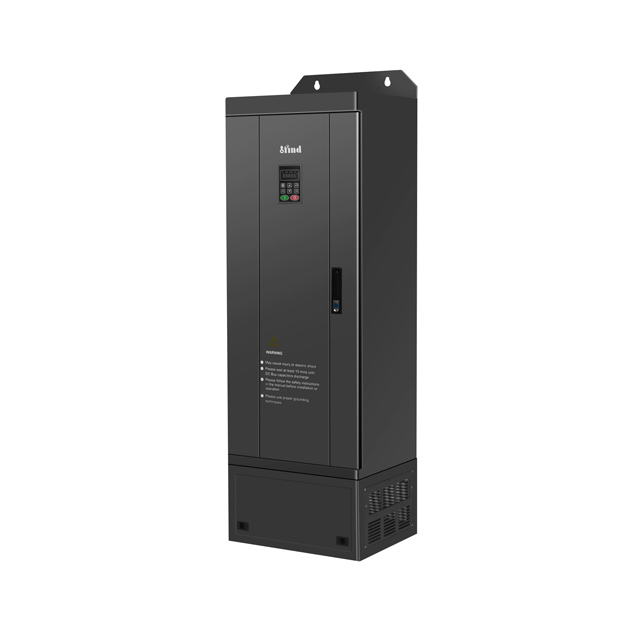
ရာသီဥတုအကူးအပြောင်းတွင် ရေစီးဆင်းမှုကို ထိန်းသိမ်းနိုင်မှုသည် ပြိုင်တူလုပ်ဆောင်သည့် အခြေခံနည်းပညာနှစ်ခုအပေါ် မူတည်သည်။ အင်ဗာတာသည် အကန့်များမှ ရရှိနိုင်သော အမြင့်ဆုံးပါဝါကို ထုတ်ယူပြီး မော်တာအား ဘေးကင်းစွာ လည်ပတ်နေစေရန် ထိုပါဝါကို ပုံစံချရပါမည်။
Maximum Power Point Tracking (MPPT) algorithm သည် နေရောင်ခြည် ထိရောက်မှု၏ အခြေခံအုတ်မြစ်ဖြစ်သည်။ cloud ဖုံးလွှမ်းမှု ပြောင်းလဲလာသည်နှင့်အမျှ ဆိုလာခင်းကျင်းတစ်ခု၏ အကောင်းဆုံး လည်ပတ်မှုအမှတ်သည် အဆက်မပြတ် ပြောင်းလဲနေသည်။ MPPT သည် wattage output ကို အများဆုံးမြှင့်တင်ရန် အကောင်းဆုံးဗို့အားမှ လက်ရှိအချိုးကို စဉ်ဆက်မပြတ် တွက်ချက်ပါသည်။ ၎င်းသည် ဆိုလာ ခင်းကျင်း၏ ပါဝါအကွေးကို တစ်စက္ကန့်လျှင် အကြိမ်ထောင်ပေါင်းများစွာ တွန်းပို့သည်။ ဖြစ်နိုင်ချေ အမြင့်ဆုံး ပါဝါကို ဖန်တီးရန် ဗို့အားနှင့် လက်ရှိ များပြားနေသည့် မျဉ်းကွေးပေါ်တွင် အတိအကျ အမှတ်ကို ရှာသည်။
ဒါမှ နေကနေ ရိတ်သိမ်းတဲ့ စွမ်းအင်ကို ဘယ်တော့မှ အလဟဿ မဖြစ်စေဘူးဆိုတာ သေချာပါတယ်။ ဟာ့ဒ်ဝဲကို အကဲဖြတ်သည့်အခါ၊ အခြေခံ PWM (Pulse Width Modulation) ထိန်းချုပ်ကိရိယာများနှင့် စစ်မှန်သော MPPT နည်းပညာကို ပိုင်းခြားရပါမည်။ အရည်အသွေးမြင့်သည်။ MPPT ဆိုလာပန့် အင်ဗာတာသည် ပုံမှန်အားဖြင့် 98-99% အထွက်နှုန်းကို ရရှိသည်။ PWM ထိန်းချုပ်ကိရိယာများသည် ပိုလျှံနေသော ဗို့အားကို ရိုးရှင်းစွာ ဖြတ်တောက်ကာ၊ အလွန်အကျွံ ရာသီဥတု အခြေအနေတွင် ရေကို ရွေ့လျားရန် အသုံးပြုနိုင်သည့် အဖိုးတန် စွမ်းအင်ကို ဖြုန်းတီးပစ်လိုက်ပါသည်။ 10kW array တစ်ခုတွင်၊ PWM controller သည် သင့်လျော်သောနေရောင်ခြည်တွင် 3kW အထိ ဖြစ်နိုင်ချေရှိသော ပါဝါကို ဖြုန်းတီးရာရောက်သော်လည်း MPPT စနစ်သည် ထိုပါဝါကို ဖမ်းယူပြီး အသုံးချကာ ပန့်ကို ဆက်လက်လည်ပတ်စေပါသည်။
MPPT algorithm သည် အမြင့်ဆုံး DC ပါဝါကို လုံခြုံစေပြီး၊ Variable Frequency Drive (VFD) အစိတ်အပိုင်းသည် ကျော်လွန်သွားပါသည်။ အင်ဗာတာသည် DC ပါဝါကို ပြောင်းလဲနိုင်သော AC ပါဝါအဖြစ် ပြောင်းလဲသည်။ ဤနေရာတွင် dynamic flow stabilization ဖြစ်ပေါ်သည်။
နေရောင်ခြည် အမြင့်ဆုံးအချိန်များတွင် အင်ဗာတာသည် အမြင့်ဆုံး ရောင်ခြည်ဖြာထွက်မှုကို ဦးစားပေးသည်။ ၎င်းသည် မော်တာအမည်ပြားပေါ် မူတည်၍ ပုံမှန်အားဖြင့် 50Hz သို့မဟုတ် 60Hz တွင် ၎င်း၏အမြင့်ဆုံးဘေးကင်းသောအမြန်နှုန်းဖြင့် ပန့်ကိုလည်ပတ်စေပြီး၊ ရေထွက်ရှိမှုအများဆုံးနှင့် သိုလှောင်ကန်များကို လျှင်မြန်စွာဖြည့်ပေးသည်။ ဤရေသိုလှောင်မှုသည် နေဝင်ပြီးသည့်တိုင် မြေဆွဲအားကို အားဖြည့်ပေးသည့်စနစ်အတွက် စက်ဘက်ထရီအဖြစ် လုပ်ဆောင်သည်။
VFD ၏ စစ်မှန်သောတန်ဖိုးသည် နေနည်းသောအခြေအနေတွင် ပေါ်ထွက်သည်။ နေရောင်ခြည် ကျဆင်းလာသည်နှင့်အမျှ ရရှိနိုင်သော ဓာတ်အား လျော့နည်းသွားသည်။ မော်တာဗို့အားကို ပြိုကျစေပြီး ရပ်တန့်သွားစေမည့်အစား၊ အင်ဗာတာသည် V/f (Voltage/Frequency) ထိန်းချုပ်မှုကို အသုံးပြုသည်။ ၎င်းသည် မော်တာသို့ ပေးပို့သည့် ကြိမ်နှုန်းနှင့် ဗို့အားကို အချိုးကျ လျှော့ချပေးသည်။ ဥပမာအားဖြင့်၊ ၎င်းသည် အထွက်အား 60Hz မှ 40Hz သို့ ကျဆင်းသွားနိုင်သည်။ pump affinity laws အရ pump speed ကို လျှော့ချခြင်းသည် ၎င်း၏ ပါဝါလိုအပ်ချက်ကို သိသိသာသာ လျော့နည်းစေသည်။ ရလဒ်သည် ရုတ်ခြည်းစနစ်ပိတ်သွားခြင်းထက် တိမ်ထူသောအချိန်များတွင် ရေစီးဆင်းမှု လျော့ကျသွားသော်လည်း ဆက်တိုက်ဖြစ်လာသည်။
ဝေးလံခေါင်သီသော စိုက်ပျိုးရေးနေရာများအတွက် လက်ဖြင့်ဝင်ရောက်စွက်ဖက်ခြင်းသည် လက်တွေ့မကျပါ။ ခေတ်မီအင်ဗာတာများသည် နေ့စဉ်လုပ်ငန်းဆောင်တာလည်ပတ်မှုများကို စီမံခန့်ခွဲရန် အလိုအလျောက် ကန့်သတ်ဘောင်ဘောင်များကို အသုံးပြုသည်။ ၎င်းတို့သည် မော်တာအား ဘေးကင်းစွာ လှည့်ပတ်ရန်အတွက် နေရောင်ခြည်စွမ်းအင် လုံလောက်စွာရရှိနိုင်သည့်အခါ ဆုံးဖြတ်ရန် အတွင်းပိုင်း DC ဘတ်စ်ကားဗို့အားအာရုံခံကိရိယာများပေါ်တွင် အားကိုးသည်။
အင်ဗာတာသည် နံနက်ခင်း၏ ရောင်ခြည်ကို အာရုံခံသည်။ လျှပ်စီးကြောင်းသည် သတ်မှတ်ထားသော အတိုင်းအတာတစ်ခုသို့ ရောက်သည်နှင့်၊ ၎င်းသည် ပျော့ပျောင်းသော စတင်မှုတစ်ခု စတင်သည်။ ၎င်းသည် မော်တာ သို့မဟုတ် စက်ပန့်ရှပ်ကို ပျက်စီးစေမည့် ကြီးမားသော လျှပ်စီးကြောင်းများကို ကြိမ်နှုန်းကို မြှင့်တင်ပေးသည်။ အပြန်အလှန်အားဖြင့်၊ ၎င်းသည် နေဝင်ရီတရောအချိန်တွင် အလိုအလျောက် အိပ်စက်ခြင်းမုဒ်သို့ ဝင်ရောက်သည်။ ရရှိနိုင်သော နေရောင်ခြည်စွမ်းအင်သည် တည်ငြိမ်ဦးခေါင်းဖိအားကို ကျော်လွှားရန် လိုအပ်သော အနိမ့်ဆုံးအကြိမ်နှုန်းကို ဆက်လက်ထိန်းထားနိုင်သောအခါတွင်၊ အင်ဗာတာသည် စနစ်အား ကောင်းမွန်စွာ ပိတ်သွားမည်ဖြစ်သည်။ ၎င်းသည် မော်တာအား တင်းမာမှုကို တားဆီးကာ ချိတ်ဆက်ထားသော အရန်စနစ်များ ယိုစိမ့်မှုအန္တရာယ်ကို ဖယ်ရှားပေးသည်။
Wake-up Voltage- Soft-start sequence ကို စတင်ရန်အတွက် သီးခြား DC ဗို့အား လိုအပ်သည်။
အိပ်စက်မှုအကြိမ်ရေ- ပန့်သည် ရေကိုမရွှေ့နိုင်တော့သည့် အနိမ့်ဆုံး Hz ပမာဏဖြစ်ပြီး ပိတ်သွားစေသည်။
ပြန်လည်စတင်ရန်နှောင့်နှေးခြင်း- အလွန်ပြောင်းလဲနိုင်သော cloud ကာဗာအတွင်း အင်ဗာတာအား လျင်မြန်စွာ စက်ဘီးစီးခြင်းမှ တားဆီးပေးသည့် ပရိုဂရမ်အချိန်တိုင်းကိရိယာ။
ရေစုပ်စက်အားလုံးသည် ပြောင်းလဲနိုင်သော ပါဝါအခြေအနေအောက်တွင် တူညီသောပုံစံအတိုင်း လုပ်ဆောင်ကြသည်မဟုတ်ပါ။ ပန့်၏စက်ပိုင်းဆိုင်ရာဒီဇိုင်းသည် အင်ဗာတာသည် ပါဝါကိုမည်သို့ပို့ဆောင်ရမည်ကို ညွှန်ကြားသည်။ သင့်ရေအရင်းအမြစ်၏ တိကျသော ဟိုက်ဒရောလစ် အစစ်အမှန်များနှင့် အင်ဗာတာ၏ ထိန်းချုပ်မှုယုတ္တိကို ကိုက်ညီရပါမည်။
Deep well applications များသည် ထူးခြားသော ရူပဗေဒကို တင်ပြသည်။ ရေငုပ်သွင်းနိုင်သော ပန့်များသည် သိသိသာသာ ဒေါင်လိုက်ဓာတ်လှေကားကို တွန်းထုတ်ရန်အတွက် မြင့်မားသော ကနဦးခွဲထွက် ရုန်းအား လိုအပ်သည်။ ရေမျက်နှာပြင်သို့ပင်မရောက်မီ တည်ငြိမ်သောဦးခေါင်းဖိအားသည် ကြီးမားသည်။ မော်တာသည် လုံလောက်သော torque ကိုချက်ချင်းမထုတ်ပေးနိုင်ပါက၊ impeller သည် မလှည့်ဘဲ၊ မော်တာသည် လော့ခ်ချထားသော ရဟတ်လက်ရှိမှုကို ဆွဲထုတ်ပေးမည်ဖြစ်သည်။
အကဲဖြတ်တဲ့အခါ submersible pump ဆိုလာ အင်ဗာတာ ၊ သင်သည် ၎င်း၏ ဝန်ပိုနိုင်စွမ်းကို အကဲဖြတ်ရပါမည်။ ၎င်းသည် ၎င်း၏အတွင်းပိုင်းကာကွယ်မှုဆားကစ်များကို ခလုတ်မတိုက်ဘဲ ရေတိုလျှပ်စီးကြောင်းများ ပံ့ပိုးပေးနိုင်စွမ်းရှိရန် လိုအပ်သည်။ ထို့အပြင်၊ တိကျသော ကြိမ်နှုန်းနိမ့် torque ထိန်းချုပ်မှုသည် လုံးဝမရှိမဖြစ် လိုအပ်ပါသည်။ နေနည်းသောအခြေအနေများတွင် အင်ဗာတာသည် ပန့်ကို 35Hz ဖြင့်လည်ပတ်နိုင်သည်။ ဤနိမ့်သောအမြန်နှုန်းတွင်၊ အင်ဗာတာသည် ရေကော်လံကိုမတက်စေရန် လုံလောက်သော torque ကိုဆက်လက်ထိန်းသိမ်းထားရပါမည်။ အဆင်မပြေပါက ရေတွင်းထဲသို့ ရေပြန်ကျသွားကာ ပန့်ကို နောက်ပြန်လှည့်ကာ thrust bearings များကို စက်ပိုင်းဆိုင်ရာ ထိခိုက်မှုဖြစ်စေနိုင်သည်။
Pump အမျိုးအစား |
မူလတန်း ဟိုက်ဒရောလစ် စိန်ခေါ်မှု |
အရေးကြီးသော အင်ဗာတာ အင်္ဂါရပ် လိုအပ်သည်။ |
|---|---|---|
Deep Well Submersible ၊ |
မြင့်မားသောတည်ငြိမ်သောဦးခေါင်းဖိအား၊ လေးလံသောဒေါင်လိုက်ဓာတ်လှေကား။ |
မြင့်မားသောစတင် torque၊ ကြံ့ခိုင်သော ဝန်ပိုနိုင်စွမ်း (60s အတွက် 150%)။ |
Surface Centrifugal |
မြင့်မားသောအသံ၊ ဖိအားကျဆင်းမှုနှင့်အတူ cavitation ဖြစ်နိုင်ခြေ။ |
လျင်မြန်သော ကြိမ်နှုန်းတုံ့ပြန်မှု၊ တည်ငြိမ်သော PID ထိန်းချုပ်မှု ကွင်းများ။ |
Positive Displacement |
အမြန်နှုန်းမခွဲခြားဘဲ အဆက်မပြတ် torque လိုအပ်ချက်။ |
တင်းကျပ်သော V/f မျဉ်းကွေးစီမံခန့်ခွဲမှု၊ မြန်နှုန်းနိမ့် လက်ရှိစည်းမျဉ်း။ |
Surface pumps များသည် မတူညီသော ကန့်သတ်ချက်များအောက်တွင် လုပ်ဆောင်သည်။ ၎င်းတို့သည် ပုံမှန်အားဖြင့် ခေါင်းအောက်ပိုင်းဖိအားများတွင် မြင့်မားသောရေပမာဏကို ကိုင်တွယ်သည်။ တိမ်သောကန်များ၊ မြစ်များ၊ သို့မဟုတ် ရွှေ့ပြောင်းကန်များမှ ရေများကို သင်တွေ့နိုင်သည်။ ၎င်းတို့သည် ကြီးမားသောဒေါင်လိုက်ဓာတ်လှေကားကို တွန်းလှန်ခြင်းမပြုသော်လည်း စီးဆင်းမှုသည် တသမတ်တည်းဖြစ်သွားပါက cavitation တွင် ၎င်းတို့သည် အလွန်အမင်း ထိခိုက်နိုင်ချေရှိသည်။
လျင်မြန်သောဖိအားပြောင်းလဲမှုများသည် pump casing အတွင်း၌ အခိုးအငွေ့ပူဖောင်းများ ဖန်တီးသောအခါ Cavitation သည် ဖြစ်ပေါ်သည်။ ဤပူဖောင်းများသည် အချိန်ကြာလာသည်နှင့်အမျှ ကြေးဝါ သို့မဟုတ် သံမဏိ impeller များကို ပျက်စီးစေသည်။ မျက်နှာပြင်အပလီကေးရှင်းများအတွက်၊ သင်သည် လျင်မြန်သောကြိမ်နှုန်းတုံ့ပြန်မှုအကြိမ်များပါရှိသော အင်ဗာတာများကို ရှာဖွေရပါမည်။ လျင်မြန်စွာရွေ့လျားနေသော cloud cover သည် ရုတ်တရက် ပါဝါကျဆင်းသွားသောအခါ၊ တည်ငြိမ်သောစုပ်ယူမှုကို ထိန်းသိမ်းရန် အင်ဗာတာသည် မော်တာအမြန်နှုန်းကို ချက်ချင်းချိန်ညှိရပါမည်။ တုံ့ပြန်မှုနှေးကွေးသည့်အချိန်များသည် ဖိအားအတက်အကျများ၊ လေဝင်ပေါက်နှင့် ပြင်းထန်သော ကာဗိုဟိုက်ဒရိတ်များ ပျက်စီးစေသည်။
အခြေခံ ပါဝါပြောင်းလဲခြင်းအပြင် လုပ်ငန်းအဆင့် ဟာ့ဒ်ဝဲသည် စက်ပိုင်းဆိုင်ရာ အခြေခံအဆောက်အအုံများကို ကာကွယ်ရန် ဒီဇိုင်းထုတ်ထားသော ယုတ္တိဗေဒအလွှာများ ပါဝင်သည်။ ပေ ၃၀၀ အရှည်ရှိ ရေတွင်းအောက်ခြေရှိ မီးလောင်ထားသော ပန့်သည် ပျက်ကွက်မှုတစ်ခုဖြစ်သည်။ အင်ဗာတာသည် တက်ကြွသောစောင့်ကြည့်ခြင်းနှင့် အလိုအလျောက်အမှားတုံ့ပြန်မှုများမှတစ်ဆင့် ၎င်းကိုတားဆီးရပါမည်။
ရေမပါတဲ့ ပန့်ကို လည်ပတ်တာက စက်အလုံအလောက်တွေကို ဖျက်ဆီးပြီး impeller တွေကို မိနစ်ပိုင်းအတွင်း အရည်ပျော်စေပါတယ်။ ရိုးရာစနစ်များသည် ရေနည်းသောအဆင့်ကိုသိရှိရန် ရုပ်ပိုင်းဆိုင်ရာ float switches သို့မဟုတ် well probe များကို အားကိုးသည်။ သို့သော်၊ ရုပ်ပိုင်းဆိုင်ရာအာရုံခံကိရိယာများသည် ယိုယွင်းလာခြင်း၊ ဝိုင်ယာကြိုးများ ကျိုးသွားခြင်းနှင့် တပ်ဆင်ခြင်းသည် ရေတွင်းပိုက်အတွင်း ရှုပ်ထွေးမှုကို တိုးစေသည်။
ခေတ်မီအင်ဗာတာများသည် အာရုံခံမှုမရှိသောခြောက်သွေ့မှုကာကွယ်မှုကို အသုံးပြုသည်။ အင်ဗာတာသည် မော်တာ၏ ပါဝါအချက်နှင့် လက်ရှိဆွဲအားကို အမြဲစောင့်ကြည့်သည်။ ရေတွင်းခြောက်သွားပါက ပန့်ပေါ်ရှိ စက်ပိုင်းဆိုင်ရာဝန်သည် ချက်ချင်းကျဆင်းသွားပါသည်။ လက်ရှိအဆင့်ထောင့်ပြောင်းသွားသောကြောင့် အင်ဗာတာသည် မော်တာဝန်အား ရုတ်တရက်ကျဆင်းသွားသည်ကို သိရှိသည်။ Pump burnout ကိုကာကွယ်ရန် system ကိုချက်ချင်းပိတ်သည်။ ထို့နောက် အလိုအလျောက်ပြန်လည်စတင်ရန် မကြိုးစားမီ ရေတွင်းပြန်လည်ကောင်းမွန်လာစေရန် ကြိုတင်ပရိုဂရမ်ပြုလုပ်ထားသည့်အချိန်အတိုင်းအတာတစ်ခုအထိ မကြာခဏစောင့်ဆိုင်းရမည်ဖြစ်ပါသည်။
အချို့သော စိုက်ပျိုးရေး လုပ်ငန်းများသည် ရာသီဥတု မခွဲခြားဘဲ စီးဆင်းမှုနှုန်း ကျဆင်းမှုကို သည်းမခံနိုင်ပါ။ ဤအရေးကြီးသောအပလီကေးရှင်းများအတွက် AC/DC ရောစပ်ခြင်းအင်္ဂါရပ်များသည် မဖြစ်မနေလိုအပ်ပါသည်။ လုပ်ငန်းအဆင့် အင်ဗာတာများသည် ဂရစ်ပါဝါ သို့မဟုတ် ဒီဇယ်ဂျင်နရေတာများဖြင့် ဆိုလာစက်များကို အလိုအလျောက် ဖြည့်စွက်ပေးပါသည်။
တိမ်ထူထပ်သောအခြေအနေများသည် ပန့်၏လိုအပ်ချက်၏ 40% သို့ ဆိုလာအထွက်နှုန်းကို လျှော့ချပါက၊ ဟိုက်ဘရစ် အင်ဗာတာသည် ကျန် 60% ကို ဂရစ်ဒ်မှ AC ပါဝါ ပြန်လည်ပြုပြင်ပေးသည်။ ၎င်းသည် မော်တာအား အနှောင့်အယှက်မရှိဘဲ အတွင်းပိုင်း DC ဘတ်စ်ကားပေါ်တွင် ဖြစ်ပေါ်သည်။ ၎င်းသည် 100% စီးဆင်းမှုနှုန်းကို ထိန်းသိမ်းထားပြီး အလကားနေရောင်ခြည်စွမ်းအင်ကို ဦးစားမပေးဘဲ ကွာဟချက်ကို တံတားထိုးရန်အတွက် လိုအပ်သော အရန်ဓာတ်အားပမာဏအတိအကျကို ထုတ်ယူမှသာ ရရှိမည်ဖြစ်သည်။ ချောမွေ့မှုမရှိသော အကူးအပြောင်းသည် တစ်နေ့လျှင် အကြိမ်ပေါင်းများစွာ ပန့်အား ပြင်းထန်စွာစတင်ခြင်းနှင့် ရပ်တန့်ခြင်း၏ စက်ပိုင်းဆိုင်ရာရှော့ခ်ကို တားဆီးပေးသည်။
ဧကရာနှင့်ချီရှိ ရေစုပ်စက်အများအပြားကို စီမံခန့်ခွဲရာတွင် ဒေတာမြင်နိုင်စွမ်း လိုအပ်သည်။ ရေတွင်းတိုင်းကို နေ့စဥ်စစ်ဆေးလို့ မရပါဘူး။ RS485 နှင့် GPRS ချိတ်ဆက်မှုသည် သီးခြားပန့်ကို စီမံခန့်ခွဲထားသော ပိုင်ဆိုင်မှုအဖြစ်သို့ ပြောင်းလဲပေးသည်။
အဝေးထိန်းစောင့်ကြည့်ခြင်းသည် အော်ပရေတာများအား နေ့စဉ်ရေထွက်နှုန်းကို ခြေရာခံရန်၊ DC ဘတ်စ်ကားဗို့အားကို စောင့်ကြည့်ရန်နှင့် ချို့ယွင်းချက်များကို အချိန်နှင့်တပြေးညီ သိရှိနိုင်စေပါသည်။ သဲစုပ်ယူမှုကြောင့် ပန့်ကြောပြတ်သွားပါက၊ အင်ဗာတာသည် overcurrent လည်ပတ်ပြီး မိုဘိုင်းကိရိယာသို့ ချက်ချင်းသတိပေးချက် ပေးပို့သည်။ အင်ဂျင်နီယာများသည် PID ဘောင်များကို ချိန်ညှိနိုင်ပြီး နိုးထမှုအဆင့်များကို ပြောင်းလဲနိုင်ပြီး အမှားအယွင်းများကို အဝေးမှ ရှင်းလင်းနိုင်ကာ ကားမောင်းချိန်နာရီများကို သက်သာစေပြီး သီးနှံဆုံးရှုံးမှုကို ကာကွယ်ပေးနိုင်သည်။
Overcurrent (OC)- ပိတ်ဆို့နေသော impeller၊ တိုတောင်းသော မော်တာ အကွေ့အကောက်များ သို့မဟုတ် အရွယ်အစား အလွန်သေးငယ်သော အင်ဗာတာကို ဖော်ပြသည်။
Overvoltage (OV) - အရှိန်အဟုန်ဖြင့် အရှိန်လျှော့နေစဉ် သို့မဟုတ် ဆိုလာအခင်းအကျင်းကို အစီအရီများပြားလွန်းသော panel များဖြင့် ဝိုင်ယာကြိုးတပ်ထားလျှင် ဖြစ်တတ်သည်။
အောက်ဗို့အား (UV)- မိုးတိမ်ဖုံးလွှမ်းမှု သို့မဟုတ် ပြိုကျပျက်စီးနေသော ဆိုလာပြားများသည် အနည်းဆုံး DC ဘတ်စ်ကားဗို့အား ပံ့ပိုးပေးရန် ပျက်ကွက်ခြင်းကြောင့် အစပျိုးသည်။
Dry Run (DR)- ရေအရင်းအမြစ် ကုန်ဆုံးသွားကြောင်း ညွှန်ပြပြီး ပန့်သည် ဝန်မပါဘဲ လွတ်လပ်စွာ လည်ပတ်နေပါသည်။
မှားယွင်းစွာ အသုံးပြုပါက အဆင့်မြင့်ဆုံး ဟာ့ဒ်ဝဲပင် ပျက်သွားပါမည်။ စနစ်ဒီဇိုင်းသည် လျှပ်စစ်နှင့် ပတ်ဝန်းကျင်ဆိုင်ရာ ကန့်သတ်ချက်များကို တင်းတင်းကျပ်ကျပ် လိုက်နာရန် လိုအပ်သည်။ နယ်ပယ်တွင် အဖြစ်များဆုံးသော ချို့ယွင်းချက်များသည် အရွယ်အစား ညံ့ဖျင်းခြင်းနှင့် အပူစီမံခန့်ခွဲမှု မလုံလောက်ခြင်းတို့ကြောင့် ဖြစ်သည်။
အင်ဗာတာအား မော်တာနှင့် လိုက်ဖက်ခြင်းသည် နူးညံ့သိမ်မွေ့သော ချိန်ခွင်တစ်ခုဖြစ်သည်။ အင်ဗာတာအား လျှော့ချခြင်းသည် အပူဖြတ်ခြင်းကို ဖြစ်စေသည်။ အင်ဗာတာသည် ၎င်း၏လက်ရှိကန့်သတ်ချက်အား အဆက်မပြတ်ရောက်ရှိစေပြီး အပူလွန်ကဲကာ ၎င်း၏အတွင်းပိုင်း IGBTs (Insulated-Gate Bipolar Transistors) ကို ကာကွယ်ရန် ပိတ်သွားမည်ဖြစ်သည်။ ၎င်းသည် အချိန်မတန်မီ အစိတ်အပိုင်းများ ချို့ယွင်းမှုနှင့် အဆက်မပြတ် အနှောင့်အယှက်ဖြစ်စေသည်။ အပြန်အလှန်အားဖြင့်၊ အင်ဗာတာအား ကြီးကြီးမားမား ချဲ့ထွင်ခြင်းသည် အရင်းအနှီးကို ဆုံးရှုံးစေပြီး အတွင်းပိုင်းအာရုံခံကိရိယာများသည် အလွန်သေးငယ်သော မော်တာ၏ တစ်မိနစ်အတွင်း လက်ရှိဆွဲငင်မှုကို ဖတ်ရှုရန် ရုန်းကန်ရနိုင်သောကြောင့် ဝန်အားနည်းပါးချိန်တွင် ထိရောက်မှု မရှိစေနိုင်သည်။
Standard Engineering rule of thumb သည် အရွယ်အစားကို တိုင်းတာခြင်းဖြစ်သည်။ ဆိုလာရေစုပ်စက် အင်ဗာတာ တွင် ပန့်မော်တာ၏ အဆင့်သတ်မှတ်ပါဝါ၏ 120% မှ 150%။ ဤကြားခံသည် ရေတွင်းပန့်များလိုအပ်သော ကြီးမားသောစတင်မှုလှိုင်းများကို ကိုင်တွယ်ပေးသည်။ ၎င်းသည် မြင့်မားသောပတ်ဝန်းကျင်အပူချိန်အတွက် အရေးကြီးသောဘေးကင်းရေးအနားသတ်ကိုလည်း ပေးဆောင်သည်။ ပတ်ဝန်းကျင် အပူရှိန် မြင့်တက်လာသည်နှင့်အမျှ အင်ဗာတာ၏ အတွင်းအပူကို စုပ်ယူနိုင်စွမ်း ကျဆင်းသွားကာ ဆက်တိုက်ထွက်ရှိမှုကို မပျက်ဆီးဘဲ ထိန်းသိမ်းထားရန် ပိုကြီးသော စွမ်းရည်အဆင့် သတ်မှတ်မှု လိုအပ်သည်။
စိုက်ပျိုးရေးပတ်ဝန်းကျင်သည် အီလက်ထရွန်းနစ်ပစ္စည်းများနှင့် ဆန့်ကျင်ဘက်ဖြစ်သည်။ လယ်ကွင်းများ သို့မဟုတ် ရေတွင်းများအနီးတွင် တပ်ဆင်ထားသော အင်ဗာတာများသည် ဖုန်မှုန့်၊ အစိုဓာတ်၊ အင်းဆက်များနှင့် အပူလွန်ကဲမှုတို့မှ အဆက်မပြတ် ဗုံးဒဏ်ကို ရင်ဆိုင်နေရသည်။ ဤအခြေအနေများတွင် standard indoor drive သည် လျင်မြန်စွာ ပျက်ကွက်လိမ့်မည်။
သင်၏တပ်ဆင်မှုအစီအစဉ်အပေါ်အခြေခံ၍ Ingress Protection (IP) အဆင့်သတ်မှတ်ချက်များကို အကဲဖြတ်ရပါမည်။ ယူနစ်အား အပြင်ဘက်ရှိ တိုင်တစ်ခုတွင် တိုက်ရိုက်တပ်ဆင်ပါက IP65 သို့မဟုတ် IP66 အဆင့်သတ်မှတ်ချက်သည် ညှိနှိုင်းမရနိုင်ပါ။ ဤအကာအရံများသည် ဖုန်မှုန့်များ တင်းကျပ်ပြီး လေးလံသော ရေဂျက်လေယာဉ်များမှ ကာကွယ်ပေးသည်။ အကယ်၍ သင်သည် ရာသီဥတုထိန်းချုပ်သော ပန့်အိမ် သို့မဟုတ် အလုံပိတ် NEMA ဗီရိုအတွင်း ဟာ့ဒ်ဝဲကို တပ်ဆင်ပါက IP20 အဆင့်သတ်မှတ်ချက်သည် လုံလောက်ပါသည်။
တပ်ဆင်ခြင်းပတ်ဝန်းကျင် |
IP အဆင့်သတ်မှတ်ခြင်းကို အကြံပြုထားသည်။ |
Cooling Mechanism ၊ |
|---|---|---|
ပြင်ပဝင်ရိုးစွန်းတောင် (ထင်ရှား) |
IP65/IP66 |
Passive fanless heat sink သို့မဟုတ် အလုံပိတ် အတွင်းပိုင်းပန်ကာ။ |
Vented Pump House |
IP54 |
ဖုန်မှုန့်စစ်ထုတ်မှုများပါသော အအေးပေးသည့် ပန်ကာများ အမြန်နှုန်းပြောင်းလဲနိုင်သည်။ |
အလုံပိတ်ထိန်းချုပ်ရေးဝန်ကြီးအဖွဲ့ |
IP20 |
ကက်ဘိနက် လေဝင်လေထွက်ကို အားကိုး၍ စံပြုသော တက်ကြွသော အအေးပေးခြင်း။ |
အပူစီမံခန့်ခွဲမှုသည် ထပ်တူထပ်မျှ အရေးကြီးပါသည်။ ဝပ်အားနည်းသော ယူနစ်များအတွက် ကြီးမားသော ပန်ကာမပါသော အပူစုပ်ခွက်များကဲ့သို့သော passive cooling ယန္တရားများကို ရှာဖွေပါ။ ပါဝါမြင့်သော လုပ်ငန်းသုံးစနစ်များအတွက်၊ လေးလံသောအပူပမာဏအောက်တွင်သာ လည်ပတ်နိုင်သော ပြောင်းလဲနိုင်သော အမြန်နှုန်းအအေးခံပန်ကာများသည် မလိုအပ်သောဖုန်မှုန့်များဝင်ရောက်ခြင်းကို တားဆီးကာ အအေးပေးယန္တရား၏သက်တမ်းကို သက်တမ်းတိုးစေသည်။
ဆိုလာပန့် အင်ဗာတာသည် ရိုးရှင်းသော ပါဝါပြောင်းစက်ထက် များစွာပိုသည်။ ၎င်းသည် မတည်ငြိမ်သောရာသီဥတုအခြေအနေအောက်တွင် မော်တာကြာရှည်ခံမှု၊ စီးဆင်းမှုယုံကြည်စိတ်ချရမှုနှင့် အလုံးစုံစနစ်ထိရောက်မှုတို့အတွက် အဓိကအကာအကွယ်ဖြစ်သည်။ ဗို့အားနှင့် ကြိမ်နှုန်းကို ဒိုင်းနမစ်ဖြင့် ချိန်ညှိခြင်းဖြင့်၊ တိမ်တိုက်များ ဖြတ်သန်းသွားသည်ဖြစ်စေ သင်၏ ရေအခြေခံအဆောက်အအုံသည် နေထွက်ချိန်မှ နေဝင်ချိန်အထိ ဆက်လက်လည်ပတ်နေကြောင်း သေချာစေသည်။
ဟာ့ဒ်ဝဲကို ဆန်ခါတင်စာရင်းသွင်းသောအခါ၊ ဝယ်ယူသူများသည် ဗို့အားနှင့် အဆင့်လိုအပ်ချက်များအပါအဝင် တိကျသော မော်တာအသေးစိတ်သတ်မှတ်ချက်များအပေါ် အခြေခံ၍ ရွေးချယ်ရမည်ဖြစ်သည်။ အင်ဗာတာသည် လိုအပ်သော စတင်သည့် ရုန်းအားကို ကိုင်တွယ်နိုင်စေရန် သေချာစေရန် ရေအရင်းအမြစ်၏ တိကျသော တက်ကြွသောဦးခေါင်းကို တွက်ချက်ပါ။ သင့်သီးနှံ၏ မိုးခေါင်မှုဒဏ်ခံနိုင်ရည်အပေါ် အခြေခံ၍ စပ်ဆက်ဂရစ် သို့မဟုတ် မီးစက်အရန်ကူးခြင်းအတွက် လိုအပ်ကြောင်း သတ်မှတ်ပါ။
သင့်စနစ်ဒီဇိုင်းကို အပြီးသတ်ရန် အောက်ပါအဆင့်များကို လုပ်ဆောင်ပါ။
အတိအကျ kW အဆင့်သတ်မှတ်ချက်၊ ဗို့အားနှင့် full-load amperage တို့ကို မှတ်တမ်းတင်ရန်အတွက် သင်၏ လက်ရှိ ပန့်မော်တာ နံမည်ပြားကို စစ်ဆေးပါ။
အလင်းနည်းသောနာရီများအတွင်း အနည်းဆုံး လက်ခံနိုင်သော စီးဆင်းမှုနှုန်းကို ဆုံးဖြတ်ရန် သင်၏နေ့စဉ် ရေထုထည်လိုအပ်ချက်များကို တွက်ချက်ပါ။
IP65 ပြင်ပအကာအရံတစ်ခု သို့မဟုတ် IP20 ကက်ဘိနက်တပ်ဆင်ထားသော ယူနစ်တစ်ခု လိုအပ်ခြင်းရှိမရှိ ဆုံးဖြတ်ရန် သင်၏တပ်ဆင်ပတ်ဝန်းကျင်ကို အကဲဖြတ်ပါ။
အသေးစိတ် အင်ဗာတာ spec စာရွက်များကို တောင်းဆိုရန်နှင့် MPPT ထိရောက်မှု အဆင့်သတ်မှတ်ချက်များကို အတည်ပြုရန် နည်းပညာဆိုင်ရာ အရောင်းအင်ဂျင်နီယာနှင့် တိုင်ပင်ပါ။
A- စံအင်ဗာတာသည် DC အား ပုံသေ AC ပါဝါအဖြစ်သို့ ပြောင်းလဲသည်။ ဆိုလာပန့် အင်ဗာတာသည် ပြောင်းလဲနိုင်သော ကြိမ်နှုန်းမောင်းနှင်မှု (VFD) စွမ်းရည်များနှင့် အမြင့်ဆုံးပါဝါပွိုင့်ခြေရာခံခြင်း (MPPT) တို့ကို ပေါင်းစပ်ထားသည်။ ၎င်းသည် ဘက်ထရီဘဏ်များကို အားကိုးစရာမလိုဘဲ တိုက်ရိုက်-မှ စုပ်စက်လည်ပတ်မှုကို ခွင့်ပြုပေးကာ ရရှိနိုင်သော နေရောင်ခြည်စွမ်းအင်နှင့် ကိုက်ညီစေရန် အထွက်ကြိမ်နှုန်းကို ဒိုင်းနမစ်ဖြင့် ချိန်ညှိပေးပါသည်။
ဖြေ။ အင်ဗာတာသည် ပန့်၏အမြန်နှုန်းကို လျှော့ချရန်အတွက် ပြောင်းလဲနိုင်သော ကြိမ်နှုန်းထိန်းချုပ်မှုကို အသုံးပြုသည်။ ၎င်းသည် မော်တာ၏ ပါဝါလိုအပ်ချက်နှင့် ကိုက်ညီပြီး မော်တာအား ရပ်တန့်ခြင်း သို့မဟုတ် အပူလွန်ကဲခြင်းမရှိဘဲ ရေစီးဆင်းမှု နှေးကွေးခြင်းကို ထိန်းသိမ်းထားသည်။
နံပါတ်- ခေတ်မီစိုက်ပျိုးရေးစနစ် အများစုသည် နေရောင်ခြည် အမြင့်ဆုံးအချိန်အတွင်း သိုလှောင်ကန်ထဲသို့ ရေကို တိုက်ရိုက်စုပ်သည်။ ရေစည်သည် စက်ဘက်ထရီအဖြစ် လုပ်ဆောင်ပြီး စျေးကြီးပြီး ပြုပြင်ထိန်းသိမ်းမှု မြင့်မားသော ဓာတုဘက်ထရီဘဏ်များ လိုအပ်မှုကို ဖယ်ရှားပေးပါသည်။
A- သင်သည် အင်ဗာတာ၏ အထွက်ဗို့အားနှင့် အဆင့်ကို မော်တာ၏ အဆင့်သတ်မှတ်ချက်များနှင့် ကိုက်ညီရပါမည်။ ရေနက်သောတွင်းများ အတွက် လိုအပ်သော မြင့်မားသော startup torque ကို ဘေးကင်းစွာ ကိုင်တွယ်ရန် မော်တာ၏ အဆင့်သတ်မှတ်ပါဝါထက် 20% မှ 50% ပိုမြင့်သော အင်ဗာတာ၏ kW အဆင့်သတ်မှတ်ပါ။
A- အင်ဗာတာ ပျက်ကွက်ပါက ပန့်သို့ ပါဝါပေးပို့မှု ရပ်သွားကာ မော်တာ ပျက်စီးမှုကို ကာကွယ်ပေးသည်။ ဂျင်နရေတာကို လည်ပတ်ရန်အတွက် စနစ်များကို manual bypass ခလုတ်များဖြင့် ဒီဇိုင်းထုတ်နိုင်သည်။ မြင့်မားသော IP အဆင့်သတ်မှတ်ထားသော အကာအရံများနှင့် သင့်လျော်သော ရေလှိုင်းကာကွယ်ရေးများတွင် ရင်းနှီးမြုပ်နှံခြင်းသည် ပတ်ဝန်းကျင်နှင့် လျှပ်စစ်ဆိုင်ရာ ချို့ယွင်းမှုအများစုကို တားဆီးပေးသည်။
A- တိကျသော အင်ဗာတာ မော်ဒယ်များဖြင့် နည်းပညာအရ ဖြစ်နိုင်သော်လည်း၊ 3-phase မော်တာများသည် နေရောင်ခြည်သုံး အသုံးချမှုများအတွက် အလွန်အကြံပြုပါသည်။ အဆင့်သုံး မော်တာများသည် သိသိသာသာ ပိုမိုကောင်းမွန်သော စွမ်းဆောင်ရည်၊ ပိုမိုမြင့်မားသော စတင်သည့် ရုန်းအားနှင့် အင်ဗာတာမှ ပြောင်းလဲနိုင်သော အမြန်နှုန်းထိန်းချုပ်မှုတို့ကို ပိုမိုလွယ်ကူစေသည်။


