
ကြည့်ရှုမှုများ- 0 ရေးသားသူ- Site Editor ထုတ်ဝေချိန်- 2026-10-19 မူရင်း- ဆိုက်


ပစ္စည်းကိုင်တွယ်ခြင်းအတွက် drive တစ်ခုကို သတ်မှတ်ခြင်းသည် centrifugal pump သို့မဟုတ် လေဝင်လေထွက်ပန်ကာအတွက် အရွယ်အစားနှင့် အလွန်ကွာခြားပါသည်။ သတ်မှတ်နှုန်းထက် ကျော်လွန်ခြင်းသည် တန်ဖိုးရှိသော အရင်းအနှီးကို ဖြုန်းတီးနေချိန်တွင် ဆိုးရွားသော မောင်းနှင်မှု အမှားအယွင်းများနှင့် အလေးချိန်များ ကျဆင်းသွားမည့် အန္တရာယ်ရှိသည်။ ရည်ရွယ်ချက်နဲ့ တည်ဆောက်ထားတာပါ။ ကရိန်းအင်ဗာတာသည် လေးလံသောဝန်ပိုနိုင်စွမ်းနှင့် ဘေးကင်းစွာ ရုတ်သိမ်းခြင်းနှင့် လျှော့ချရန်အတွက် လိုအပ်သော အထူးပြုစက်မှုဘရိတ်ထိန်းချုပ်မှုဆိုင်ရာ ယုတ္တိဗေဒကို ပံ့ပိုးပေးသည်။ စံယူနစ်များသည် လွှင့်တင်ခြင်းဆိုင်ရာ အသုံးချပရိုဂရမ်များ၏ လွန်ကဲသော စက်ပိုင်းဆိုင်ရာ တောင်းဆိုချက်များကို ရိုးရှင်းစွာ မကိုင်တွယ်နိုင်ပါ။
ဤအံဝင်ခွင်ကျသော အင်္ဂါရပ်များမပါဘဲ၊ သင်သည် သင်၏လုပ်ငန်းဆောင်တာများကို ပြင်းထန်သောဘေးကင်းရေးအန္တရာယ်များနှင့် လုပ်ငန်းလည်ပတ်မှုဆိုင်ရာ ပိတ်ဆို့မှုများထံ ထင်ရှားစေသည်။ ဤဆောင်းပါးသည် မှန်ကန်သော မော်တာဒေတာကို စုဆောင်းရန်၊ ဘရိတ်တာဝန်ကို ဆုံးဖြတ်ခြင်းနှင့် တိကျသော torque လိုအပ်ချက်များကို အကြမ်းဖျဉ်းဖော်ပြခြင်းအတွက် ခိုင်မာသော၊ အင်ဂျင်နီယာဆိုင်ရာ အခြေခံမူဘောင်ကို ပံ့ပိုးပေးပါသည်။ တိကျသော Quotation (RFQ) အတွက် တိကျသော တောင်းဆိုချက် (RFQ) ကို တင်သွင်းရန် မည်ကဲ့သို့ သတ်မှတ်ချက်များ ပါဝင်ရမည်ကို အတိအကျ လေ့လာနိုင်မည်ဖြစ်သည်။ ဤမူဘောင်ကို လိုက်နာခြင်းဖြင့် သင်၏ရောင်းချသူသည် သင့်သတ်မှတ်ထားသော ရုတ်သိမ်းရေးလိုအပ်ချက်များအတွက် အပြည့်အဝ အံဝင်ခွင်ကျဖြစ်သော စနစ်တစ်ခုကို ကိုးကားကြောင်း သေချာစေသည်။
ယေဘူယျ ရည်ရွယ်ချက်ရှိသော ဒရိုက်များသည် တပ်ဆင်ထားသော စက်ပိုင်းဆိုင်ရာ ဘရိတ်ယုတ္တိနှင့် ဘေးကင်းစွာ လွှင့်တင်ခြင်းအတွက် လိုအပ်သော ဝန်ပိုနိုင်စွမ်း မြင့်မားသည်။
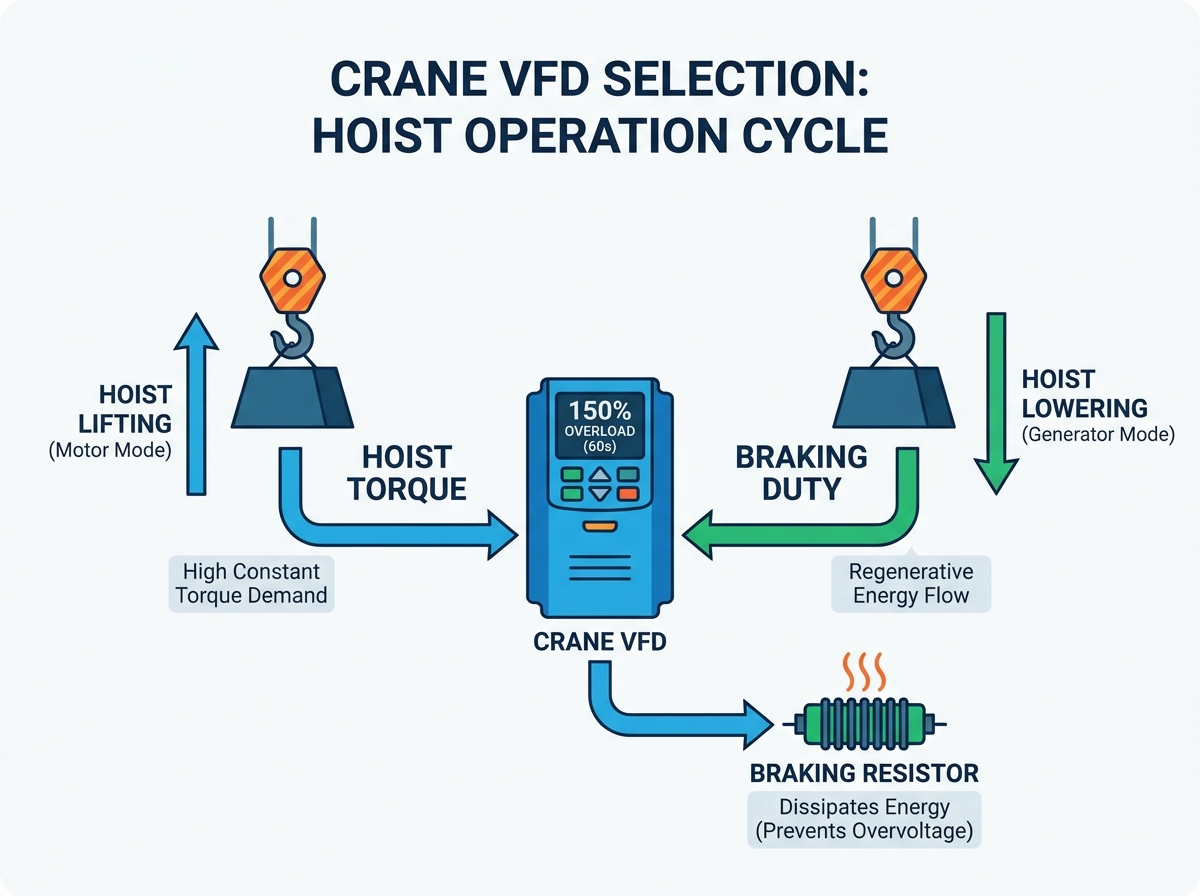
Hoist Application များသည် စက္ကန့် 60 အတွင်း အနည်းဆုံး 150% overload (Constant Torque) အတွက် သီးခြား ကရိန်း အင်ဗာတာ အရွယ်အစား လိုအပ်ပါသည်။
အရှိန်လျော့ခြင်းနှင့် နှိမ့်ချခြင်းသည် ပြန်လည်ရှင်သန်စွမ်းအင်ကို ဖန်တီးပေးသည်။ DC ဘတ်စ်ကား ဗို့အားလွန်ကဲမှု ချို့ယွင်းချက်များကို ကာကွယ်ရန် ဘရိတ်ဂျူတီစက်များကို တိကျစွာသတ်မှတ်ခြင်းသည် အရေးကြီးပါသည်။
သုံးဆင့်ကရိန်း VFD ကို အရွယ်အစားသတ်မှတ်ခြင်းသည် မြင်းကောင်ရေ သို့မဟုတ် ကီလိုဝပ်အဆင့်သတ်မှတ်ချက်များသာမက မော်တာ၏ Full Load Amps (FLA) ပေါ်တွင် အခြေခံရပါမည်။
ပြီးပြည့်စုံသော RFQ တွင် ပတ်ဝန်းကျင်အခြေအနေများ၊ မော်တာနံပါတ်ပြားဒေတာနှင့် လိုအပ်သောဘေးကင်းရေးပေါင်းစပ်မှုများ (Safe Torque Off ကဲ့သို့) ပါဝင်ရပါမည်။
မှားယွင်းသော ဒရိုက်ဗိသုကာကို ရွေးချယ်ခြင်းသည် ချက်ခြင်း စက်ပိုင်းဆိုင်ရာ ချို့ယွင်းမှုကို ဖြစ်စေသည်။ စက်ရုံမန်နေဂျာအများစုသည် မည်သည့်စက်မှုလုပ်ငန်းသုံး drive ကိုမဆို hoist motor လည်ပတ်နိုင်သည်ဟု မှားယွင်းစွာယူဆကြသည်။ ဤယူဆချက်သည် အခြေခံရူပဗေဒကို လျစ်လျူရှုထားသည်။ Standard drives များသည် ပရိတ်သတ်များနှင့် pump များ၏ ပုံမှန် quadratic load curves ကို မျှော်လင့်ပါသည်။ ထိုပြောင်းလဲနိုင်သော torque အခြေအနေများတွင်၊ အနိမ့်အမြန်နှုန်းများတွင် ပါဝါအပြည့်လိုအပ်ခဲပါသည်။
Hoisting သည် ပြင်းထန်သော အဆက်မပြတ် torque တောင်းဆိုမှုများအောက်တွင် လုပ်ဆောင်သည်။ ဆိုင်းငံ့ထားသောဝန်သည် အမြန်နှုန်းနှင့်မသက်ဆိုင်ဘဲ ၎င်း၏ဆွဲငင်အား၏ 100% ထုတ်ပေးသည်။ 5 Hz သို့မဟုတ် 50 Hz တွင် 10 တန် သံမဏိ ကွိုင်ကို ရွှေ့သည်ဖြစ်စေ torque လိုအပ်ချက်သည် အကြွင်းမဲ့ ကျန်ရှိနေပါသည်။ ယေဘူယျရည်ရွယ်ချက်ရှိသော drive သည် ပုံမှန်အားဖြင့် 110% မှ 120% overload capacity ကိုသာ ပေးပါသည်။ ၎င်းသည် ကနဦး ရုတ်သိမ်းခြင်း အဆင့်များအတွင်း လုံးဝ တိုတောင်းပါသည်။ Hoists များသည် static friction နှင့် load inertia ကိုကျော်လွှားရန် 150% overload ကို ပုံမှန်တောင်းဆိုနေပါသည်။
စံနှုန်းတစ်ခုအသုံးပြုခြင်း။ ကြိမ်နှုန်း အင်ဗာတာသည် လွန်ကဲသော ဘေးကင်းရေး အန္တရာယ်များကို မိတ်ဆက်ပေးသည်။ အခြေခံမော်ဒယ်များသည် ပေါင်းစပ်ထားသော 'torque-proving' ယုတ္တိမရှိပေ။ ပစ္စည်းကိုင်တွယ်ရာတွင်၊ drive သည် မော်တာအား သံလိုက်ချဲ့ပြီး စက်ပိုင်းဆိုင်ရာဘရိတ်ကို ဖွင့်ရန် အမိန့်မပေးမီ လုံလောက်သော torque ထုတ်လုပ်မှုကို စစ်ဆေးရပါမည်။ အခြေခံ မောင်းနှင်မှုတစ်ခုသည် ဘရိတ်ကို အချိန်မတိုင်မီ လွှတ်လိုက်ပါက၊ ဆွဲငင်အားသည် ချက်ချင်း ကျော်လွန်သွားပါသည်။ ဝန်သည် လုံးဝချော်သွားသည် သို့မဟုတ် ပြုတ်ကျသွားသည်။ အထူးပြု firmware သည် မော်တာ လက်ရှိ တုံ့ပြန်ချက်နှင့် ဘရိတ်ထပ်ဆင့်ချိန်ချိန်ကို တစ်ပြိုင်တည်းလုပ်ဆောင်ခြင်းဖြင့် ဤဖြစ်ရပ်မှန်ကို တားဆီးပေးသည်။
ပုံမှန် drive များသည် မကြာခဏ အနှောက်အယှက်ဖြစ်စေသည်။ လေးလံသော ဝန်အားကို လျင်မြန်စွာ အရှိန်လျှော့လိုက်သောအခါ၊ မော်တာသည် လျှပ်စစ်စွမ်းအင်ကို ထုတ်ပေးသည်။ ဤစွမ်းအင်သည် drive ထဲသို့ နောက်ပြန်စီးဆင်းသည်။ အခြေခံယူနစ်များသည် ဤရုတ်တရက်ဝင်ရောက်လာမှုကို လုပ်ဆောင်ရန် လိုအပ်သော လေးလံသော ဘရိတ်တုံးများ မပါရှိပါ။ ထို့ကြောင့် ၎င်းတို့သည် 'DC Bus Overvoltage' ချို့ယွင်းချက်များဖြင့် ခရီးဆက်ကြသည်။ ဒရိုက်ဘာပိတ်သွားသည်၊ စက်ဘရိတ်ကပိတ်သွားကာ ရုတ်တရက်ရပ်တန့်ခြင်းသည် ကရိန်းတည်ဆောက်ပုံတစ်ခုလုံးကို ဖိစီးစေသည်။
တိကျသော torque အရွယ်အစားသည် ချောမွေ့သောအရှိန်နှင့် ယုံကြည်စိတ်ချရသော ကိုင်ဆွဲစွမ်းအားကို အာမခံပါသည်။ သင်၏ RFQ တွင် အခြေခံမျဥ်းပိုလျှံမှုသတ်မှတ်ချက်များကို သင်ချက်ချင်းသတ်မှတ်ရပါမည်။ ရောင်းချသူများသည် သင်စက်ပစ္စည်းကို မည်ကဲ့သို့ ပြင်းပြင်းထန်ထန် လုပ်ဆောင်သည်ကို သိရန် လိုအပ်သည်။
ပစ္စည်းကိုင်တွယ်ခြင်းအတွက် လေးလံသော (HD) အဆင့်သတ်မှတ်ချက်ကို အမြဲသတ်မှတ်ပါ။ အခြေခံလိုအပ်ချက်မှာ 150% overload ဖြစ်ပြီး စက္ကန့် 60 ကြာသည်။ စွမ်းဆောင်ရည်မြင့် အပလီကေးရှင်းများစွာသည်လည်း 200% overload ကို 3 စက္ကန့်အတွင်း တောင်းဆိုပါသည်။ အဆိုပါ buffers များသည် မော်တာအား ကနဦးတည်ငြိမ်သော ပွတ်တိုက်မှုမှတဆင့် ထိုးဖောက်နိုင်စေပါသည်။ ၎င်းတို့သည် overcurrent protection protocol များမဖြစ်ပေါ်စေဘဲ တဒင်္ဂဝန်လွှဲမှုများကို လိုက်လျောညီထွေဖြစ်စေသည်။ ရုတ်သိမ်းခြင်းလျှောက်လွှာအတွက် 'ပုံမှန်တာဝန်' ကိုးကားချက်ကို ဘယ်တော့မှ လက်မခံပါ။
မောင်းနှင်ထိန်းချုပ်မှုဗျူဟာများသည် မြန်နှုန်းတိကျမှုနှင့် ဘေးကင်းမှုကို ညွှန်ပြသည်။ သင်၏ သီးခြား လုပ်ငန်းလည်ပတ်မှု လိုအပ်ချက်များအပေါ် အခြေခံ၍ open-loop နှင့် closed-loop configurations များအကြား ရွေးချယ်ရပါမည်။
Open-Loop (အာရုံခံကိရိယာမရှိသော Vector): ဤနည်းလမ်းသည် ရဟတ်အနေအထားကို ခန့်မှန်းရန် အတွင်းပိုင်း အယ်လဂိုရီသမ်များကို အသုံးပြုသည်။ တံတားနှင့် တွန်းလှည်းများ သွားလာခြင်းကဲ့သို့ ပုံမှန်လမ်းလျှောက်လှုပ်ရှားမှုများအတွက် အထူးကောင်းမွန်ပါသည်။ micro-positioning မလိုအပ်သော အခြေခံ hoist များကိုလည်း ကိုင်တွယ်ပါသည်။
Closed-Loop (Encoder Feedback)- ၎င်းသည် မော်တာပေါ်တွင် တပ်ဆင်ထားသော ရုပ်ပိုင်းဆိုင်ရာ ကုဒ်ဒါတစ်ခု လိုအပ်သည်။ ကုဒ်ပြောင်းကိရိယာသည် အချိန်နှင့်တပြေးညီ အမြန်နှုန်းနှင့် တည်နေရာဒေတာကို drive သို့ ပြန်ပို့ပေးသည်။ တိကျသောနေရာချထားခြင်းအတွက် ၎င်းကိုသင်လိုအပ်သည်။ စက်ဘရိတ်ကို အားမကိုးဘဲ သုညအမြန်နှုန်း (0 Hz ကိုင်ထား) ဖြင့် ဝန်ကို ကိုင်ထားရန် လုံးဝမဖြစ်မနေ လိုအပ်ပါသည်။ ရှုပ်ထွေးသော multi-hoist synchronization များသည် closed-loop ထိန်းချုပ်မှု လိုအပ်ပါသည်။
ပစ္စည်းကိုင်တွယ်ခြင်းအတွက် ထိန်းချုပ်မှုနည်းလမ်း နှိုင်းယှဉ်
လျှောက်လွှာလိုအပ်ချက် |
အာရုံခံမှုမရှိသော ကွက်လပ် (Open-Loop) |
Encoder တုံ့ပြန်ချက် (အဝိုင်းပိတ်) |
|---|---|---|
စံတံတား / တွန်းလှည်း |
အလွန်သင့်လျော်သည်။ |
Overkill (တစ်ပြိုင်တည်းမလုပ်ပါက) |
0Hz Torque Holding (သုညအမြန်နှုန်း) |
မဖြစ်နိုင်ပါ။ |
အပြည့်အဝထောက်ခံသည်။ |
မြန်နှုန်းစည်းမျဉ်းတိကျမှု |
အတန်အသင့် (0.5%) |
အလွန်မြင့်မားသော (0.01%) ခန့် |
Load Drooping Prevention |
အခြေခံဝန်ဆောင်ခအတွက် လုံလောက်ပါသည်။ |
သာလွန်ကိုင်ဆောင်နိုင်စွမ်း |
ထိန်းချုပ်မှုမျှော်လင့်ချက်များနှင့် ပတ်သက်၍ သင်၏ RFQ တွင် ရောင်းချသူများကို ရှင်းရှင်းလင်းလင်း အကြံပေးရပါမည်။ သင်၏လိုအပ်သော အမြန်နှုန်းထိန်းချုပ်မှုတိကျမှုကို တိုက်ရိုက်ဖော်ပြပါ။ သင့်စက်ပစ္စည်းတွင် မော်တာ ကုဒ်နံပါတ်များကို လောလောဆယ် ထည့်သွင်းထားခြင်း ရှိမရှိ သတိပြုပါ။ ၎င်းတို့ဖြစ်ပါက၊ ကုဒ်ဒါအမျိုးအစားနှင့် သွေးခုန်နှုန်း-တစ်ကြိမ်-တော်လှန်ရေး (PPR) အရေအတွက်ကို စာရင်းပြုစုပါ။ ၎င်းသည် ရောင်းချသူများနှင့် တွဲဖက်သုံးမရသော ထိန်းချုပ်မှုကတ်များကို ကိုးကားခြင်းမှ တားဆီးသည်။
ဘရိတ်တွက်ချက်မှုများသည် ကရိန်းဒရိုက်ရွေးချယ်မှု၏ လျစ်လျူရှုမှုအရှိဆုံး အသွင်အပြင်ကို ကိုယ်စားပြုသည်။ Gravity သည် ဆင်းသက်စဉ်အတွင်း induction motor အား ကြီးမားသော ဂျင်နရေတာအဖြစ် ပြောင်းလဲပေးသည်။
လေးလံသော ဝန်အားကို လျှော့ချသောအခါ၊ ဝန်သည် မော်တာအား မောင်းနှင်သတ်မှတ်ထားသည့် synchronous speed ထက် ပိုမြန်စေသည်။ မော်တာသည် ပြန်လည်ထုတ်လုပ်သည့်မုဒ်သို့ ကူးပြောင်းသည်။ လျှပ်စစ်စွမ်းအင်ကို ထုတ်ပေးပြီး နောက်ပြန်ပို့ပါတယ်။ ဤလျှပ်စီးကြောင်းသည် drive ၏အတွင်းပိုင်း DC bus သို့စီးဆင်းသည်။ DC bus capacitors များသည် ဤစွမ်းအင်ကို လျင်မြန်စွာ စုပ်ယူနိုင်ပြီး ဗို့အားအဆင့်များ မြင့်တက်စေသည်။ ကပ်ဆိုးကြီး မောင်းနှင်မှု ချို့ယွင်းမှုများကို ရှောင်ရှားရန် ဤစွမ်းအင်ကို လုံခြုံစွာ ဖြုန်းတီးရပါမည်။
Facilities များသည် ယေဘုယျအားဖြင့် ဤပြန်လည်ထုတ်လုပ်ထားသော ဓာတ်အားကို စီမံခန့်ခွဲရန် အဓိကနည်းလမ်းနှစ်ခုကို အားကိုးပါသည်။
Braking Choppers နှင့် Resistors - ၎င်းသည် အသုံးအများဆုံး စက်မှုဖြေရှင်းချက်အဖြစ် ကျန်ရှိနေဆဲဖြစ်သည်။ တပ်ဆင်ထားသော သို့မဟုတ် ပြင်ပဘရိတ်ဖြတ်ကိရိယာသည် DC ဘတ်စ်ကားကို စောင့်ကြည့်သည်။ ဗို့အားမြင့်လွန်းသောအခါ၊ ၎င်းသည် ပိုလျှံနေသော လျှပ်စီးကြောင်းကို resistor bank သို့ ပို့ဆောင်သည်။ Resistor များသည် အပူအဖြစ် စွမ်းအင်ကို လောင်ကျွမ်းစေပါသည်။ ၎င်းကို မှန်ကန်စွာသတ်မှတ်ရန်၊ သင်သည် သင်၏တာဝန်လည်ပတ်မှုအပေါ်အခြေခံ၍ လိုအပ်သော wattage နှင့် ohmic တန်ဖိုး (ဥပမာ၊ 20% ED နှင့် 50% ED) ကို တွက်ချက်ရပါမည်။
Regenerative Drives (Active Front End): ပြင်းထန်သော အပလီကေးရှင်းများသည် မတူညီသော ချဉ်းကပ်မှုတစ်ခု လိုအပ်ပါသည်။ သင်သည် ကြိမ်နှုန်းမြင့်မားသော တာဝန်လည်ပတ်မှုများကို လုပ်ဆောင်ခြင်း သို့မဟုတ် အဆက်မပြတ် လေးလံစွာ လျှော့ချခြင်း ပြုလုပ်ပါက၊ ခုခံအားစနစ် စွမ်းဆောင်ရည် ကျဆင်းသွားပါမည်။ Active Front End (AFE) regenerative drive သည် ပိုလျှံနေသော စွမ်းအင်များကို ဖမ်းယူပြီး ၎င်းကို သင့်စက်ရုံ၏ ပါဝါဂရစ်ဒ်ထဲသို့ တိုက်ရိုက်ပြန်ပို့ပေးပါသည်။ ကနဦးအရင်းအနှီးကုန်ကျစရိတ်များ မြင့်မားနေချိန်တွင် ၎င်းတို့သည် တာရှည်ခံကရိန်းများအတွက် အလွန်ကောင်းမွန်သော စွမ်းအင်ချွေတာမှုကို ထုတ်ပေးပါသည်။
သင်၏ RFQ သည် မျှော်လင့်ထားသည့် အများဆုံး ဘရိတ်အချိန်နှင့် ကြိမ်နှုန်းကို သတ်မှတ်ရပါမည်။ တစ်နာရီလျှင် လည်ပတ်မှုအရေအတွက်ကို ဖော်ပြပါ။ အမြင့်ဆုံးဆက်တိုက် နှိမ့်ချသည့်အချိန်ကို အသေးစိတ်ဖော်ပြပါ။ ရောင်းချသူများသည် မှန်ကန်သော resistor ဘဏ်ကို ကိုးကားရန် သို့မဟုတ် AFE စနစ် လိုအပ်မှု ရှိမရှိ ဆုံးဖြတ်ရန် ဤဒေတာကို အားကိုးသည်။ ၎င်းကို ချန်လှပ်ထားကာ ပြင်းထန်စွာအသုံးပြုမှုအောက်တွင် အပူလွန်ကဲပြီး ကျရှုံးသွားမည့် စံ 10% duty cycle resistor ကို ကိုးကားနိုင်ဖွယ်ရှိသည်။
တိကျသော drive အရွယ်အစားသည် ပြည့်စုံသော မော်တာဒေတာပေါ်တွင် လုံးဝမှီခိုနေပါသည်။ စက်ပိုင်းဆိုင်ရာ စွမ်းဆောင်ရည်အပေါ် အခြေခံ၍ သတ်မှတ်ချက်များကို ခန့်မှန်းခြင်းသည် ချက်ချင်း လည်ပတ်မှုဆိုင်ရာ ချို့ယွင်းချက်များ ဖြစ်စေသည်။
တစ်ခုရွေးရမည်။ သုံးဆင့်ကရိန်း VFD ။ Full Load Amps (FLA) ကို အခြေခံ၍ သင့်အစီအစဉ်ဆွဲသည့်အဆင့်တွင် ဤစည်းမျဉ်းကို အလေးထားပါ။ မြင်းကောင်ရေ သို့မဟုတ် ကီလိုဝပ်ဖြင့် အရွယ်အစား တိုင်းတာခြင်းသည် ကျယ်ပြန့်သော လုပ်ငန်းဆိုင်ရာ အမှားတစ်ခုဖြစ်သည်။ တူညီသော မြင်းကောင်ရေအားရှိသော မော်တာများသည် ကွဲပြားခြားနားသော အမ်ပါယာများကို ဆွဲယူနိုင်သည်။ ဥပမာအားဖြင့်၊ ဝန်ရိုးမြင့်၊ မြန်နှုန်းနိမ့်မော်တာသည် တူညီသော မြင်းကောင်ရေအဆင့်သတ်မှတ်ချက်၏ အနိမ့်ဝင်ရိုးစွန်း၊ မြန်နှုန်းမြင့် မော်တာထက် သိသိသာသာ ပိုလျှပ်စီးကြောင်းကို ဆွဲထုတ်သည်။ FLA သည် drive အစိတ်အပိုင်းများကို ကိုင်တွယ်ရမည်ဖြစ်ပြီး အမှန်တကယ် thermal load ကို ညွှန်ပြသည်။
သင့်ပြုပြင်ထိန်းသိမ်းရေးအဖွဲ့ထံမှ တစ်စိတ်တစ်ပိုင်းအချက်အလက်များကို လက်မခံပါနှင့်။ သင်၏ RFQ တွင် ဤညှိနှိုင်းမရသော ဒေတာအချက်များအား ရှင်းလင်းစွာ စာရင်းပြုစုပါ-
အခြေခံဗို့အား- အတိအကျ အဝင်ထောက်ပံ့မှု (ဥပမာ၊ 460V၊ 400V၊ 380V) ကို ခွဲခြားသတ်မှတ်ပါ။
မော်တာအကြိမ်ရေ- မော်တာအား 50Hz သို့မဟုတ် 60Hz လည်ပတ်မှုအတွက် ဒီဇိုင်းထုတ်ထားခြင်းရှိမရှိ သတိပြုပါ။
ဝင်ရိုးစွန်းအရေအတွက် / Base RPM - ၎င်းသည် synchronous speed ကို ဆုံးဖြတ်ပေးပြီး လက်ရှိဆွဲထားသော တွက်ချက်မှုများကို အကျိုးသက်ရောက်စေသည်။
ဝန်ဆောင်မှုအချက်နှင့် လျှပ်ကာအမျိုးအစား- အင်ဗာတာ-ဂျူတီ အဆင်သင့်ဖြစ်မှုကို စစ်ဆေးပါ။ ပုံမှန်မော်တာများသည် PWM (Pulse Width Modulation) ဗို့အားမြင့်တက်မှုကို ခံနိုင်ရည်ရှိရန် လိုအပ်ပါသည်။ ၎င်းတို့သည် သင့်လျော်သော Class F သို့မဟုတ် H insulation မပါဘဲ လျင်မြန်စွာ ကျဆင်းသွားပါသည်။
Full Load Amps (FLA)- Drive အရွယ်အစားအတွက် အကြွင်းမဲ့ အရေးကြီးဆုံး မက်ထရစ်။
ရွေ့လျားမှုများသည် မျဉ်းပြိုင်မော်တာများကို အသုံးပြုလေ့ရှိသည်။ Dual Bridge မော်တာများသည် ဒရိုက်တစ်ခုတည်းမှ မကြာခဏထွက်သည်။ ဤဆက်တင်များအတွက် တိကျသောတွက်ချက်မှုများကို သင်လုပ်ဆောင်ရပါမည်။ မော်တာနှစ်ခုလုံး၏ FLA ကို ပေါင်းထည့်ပါ။ ထို့နောက် စုစုပေါင်းသို့ 10% မှ 15% ဘေးကင်းရေးအနားသတ်ကို ထည့်ပါ။ RFQ တွင် ဤပြုပြင်ပြောင်းလဲထားသော လက်ရှိလိုအပ်ချက်ကို တင်ပြပါ။ ထို့အပြင်၊ drive သည် parallel configuration တွင် မော်တာတစ်လုံးချင်းအား အပူလွန်ကဲခြင်းမှ ကာကွယ်နိုင်တော့မည်မဟုတ်သောကြောင့် drive နှင့် motor တစ်ခုစီကြားတွင် တစ်ခုချင်းစီမော်တာ overload protection ကိရိယာများကို တပ်ဆင်ရပါမည်။
ခေတ်မီပစ္စည်းများကို ကိုင်တွယ်သည့်ပတ်ဝန်းကျင်တွင် ကျယ်ပြန့်သော ဘေးကင်းရေးပေါင်းစပ်မှုများ လိုအပ်သည်။ Drive သည် သီးခြားခွဲထားရာတွင် လည်ပတ်ခြင်းမရှိပါ။ ၎င်းသည် ကရိန်း၏ အလိုအလျောက် ဘေးကင်းလုံခြုံရေး ပရိုတိုကောများအတွက် ဗဟိုအာရုံကြောစနစ်အဖြစ် လုပ်ဆောင်သည်။
ပေါင်းစည်းထားသော ဘရိတ်ထိန်းချုပ်မှု မက်ခရိုကို သင် အလျှော့အတင်း မလုပ်နိုင်ပါ။ အစောပိုင်းတွင် ဆွေးနွေးခဲ့သည့်အတိုင်း၊ ဒရိုက်သည် ဘရိတ်ဖွင့်ထားသောအမိန့်ကို ထပ်ဆင့်မတင်မီ လက်ရှိနှင့် torque ကို သက်သေပြရမည်ဖြစ်သည်။ ထို့အပြင်၊ drive သည် အပိတ်အစီအစဉ်ကို ချောမွေ့စွာ စီမံခန့်ခွဲရပါမည်။ ရပ်တန့်အမိန့်ပေးသောအခါ၊ drive သည် load အား သုညအမြန်နှုန်းအနီးသို့ နှေးကွေးစေသည်။ ၎င်းသည် လျှပ်စစ် torque ကိုကိုင်ထားစဉ် စက်ဘရိတ်အား ချိတ်ဆက်ပေးသည်။ ကြိုတင်သတ်မှတ်ထားသောနှောင့်နှေးပြီးမှသာ drive သည် မော်တာပါဝါဖြတ်တောက်သည်။ ၎င်းသည် ရပ်တန့်နေသည့်အဆင့်တွင် မိုက်ခရိုအစက်ချခြင်းကို တားဆီးသည်။
အကြမ်းဖျင်းအားဖြင့် ဟာ့ဒ်ဝဲဘေးကင်းရေး အင်္ဂါရပ်များ လိုအပ်ပါသည်။ Safe Torque Off (STO) လုပ်ဆောင်နိုင်စွမ်းကို သင်တောင်းဆိုရပါမည်။ SIL3 (Safety Integrity Level) သို့မဟုတ် PLe (Performance Level e) စံနှုန်းများနှင့် ကိုက်ညီမှုကို ရှာဖွေပါ။ STO သည် ပင်မဒရိုက်ဗ်ပါဝါကို အဆက်ဖြတ်ခြင်းမပြုဘဲ မော်တာအထွက်အဆင့်သို့ ပါဝါဖြတ်တောက်ပေးသည့် ဟာ့ဒ်ဝဲအခြေပြု အစားထိုးမှုတစ်ခု ပံ့ပိုးပေးပါသည်။ ပြုပြင်ထိန်းသိမ်းမှု သို့မဟုတ် အရေးပေါ်ရပ်တန့်မှုအခြေအနေများအတွင်း မတော်တဆစတင်ခြင်းများကို ကာကွယ်ပေးသည်။ ဆော့ဖ်ဝဲလ်ကန့်သတ်ချက်များကိုသာ အားကိုးခြင်းသည် ခေတ်မီစက်မှုလုပ်ငန်းဘေးကင်းရေးစံနှုန်းများကို ချိုးဖောက်သည်။
သင်၏ RFQ သည် ကန့်သတ်ခလုတ်များအတွက် လိုအပ်သော ထည့်သွင်းမှုများကို သတ်မှတ်ရပါမည်။ အဆုံးစွန်သောတက်ခြင်း၊ အဆုံးစွန်သောကျဆင်းခြင်းနှင့် ဦးတည်ချက်နှေးကွေးခြင်းကန့်သတ်ချက်များအတွက် သီးသန့် I/O လိုအပ်သည်။ ထို့အပြင်၊ သင်နှစ်သက်သော ကွန်ရက်ပရိုတိုကောများကို သတ်မှတ်ပါ။ သင်သည် ကရိန်းကို ပိုမိုကြီးမားသော စက်ရုံအလိုအလျောက်စနစ်ဖြင့် ပေါင်းစပ်ပါက PLC ပေါင်းစပ်မှုအတွက် ProfiNet၊ Ethernet/IP သို့မဟုတ် Modbus TCP ဆက်သွယ်ရေးကတ်များ လိုအပ်သည်ဖြစ်စေ သတိပြုပါ။
Quotation အတွက် တောင်းဆိုမှုကို မှန်ကန်စွာဖွဲ့စည်းခြင်းသည် ရောင်းသူ၏ ယူဆချက်ကို တားဆီးသည်။ မရေရာသော RFQ များသည် ဟာ့ဒ်ဝဲနှင့် မကိုက်ညီဘဲ ပရောဂျက်၏ နောက်ပိုင်းတွင် ကျယ်ပြန့်သော အပြောင်းအလဲအမိန့်များကို ဖြစ်ပေါ်စေပါသည်။
သင့်ရောင်းချသူထံ ပေးပို့ရန် လိုအပ်ချက်များ၏ ဖွဲ့စည်းပုံအကျဉ်းချုပ်ကို ပေးပါ။ ပြီးပြည့်စုံသော ပက်ကေ့ခ်ျတစ်ခုသည် တိကျသောကိုးကားမှုကို သေချာစေသည်။ အောက်ပါကဏ္ဍများ ပါဝင်သည်-
အပလီကေးရှင်းအမျိုးအစား- Drive သည် Main Hoist၊ Auxiliary Hoist၊ Bridge သို့မဟုတ် Trolley ကို ထိန်းချုပ်ထားခြင်း ရှိ၊ မရှိ သတ်မှတ်ပါ။
Duty Class အဆင့်သတ်မှတ်ခြင်း- လုပ်ငန်းဆောင်ရွက်မှုကြမ်းတမ်းမှုကို ဆက်စပ်ဖော်ပြရန်အတွက် CMAA (Class A မှ F) သို့မဟုတ် FEM တာဝန်လည်ပတ်မှုအဆင့်သတ်မှတ်ခြင်းကို ထည့်သွင်းပါ။
ပြီးပြည့်စုံသော မော်တာအမည်ပြားဒေတာ- အစောပိုင်းတွင်ဖော်ပြထားသည့်အတိုင်း FLA၊ ဗို့အား၊ RPM နှင့် insulation class ကို ပေးပါ။
ပတ်ဝန်းကျင် ကန့်သတ်ချက်များ- ပတ်ဝန်းကျင် အပူချိန် လွန်ကဲမှုကို သတ်မှတ်ပါ။ လိုအပ်သော NEMA သို့မဟုတ် IP အလုံအလောက်အဆင့်သတ်မှတ်ချက်များ (ဥပမာ၊ ဖုန်ထူသောအိမ်တွင်းပတ်ဝန်းကျင်အတွက် NEMA 12၊ အပြင်ဘက်တွင် အဆိပ်သင့်ခြင်းအတွက် NEMA 4X)။
ကိုးကားချက်များရောက်လာသောအခါ၊ ၎င်းတို့ကို ဂရုတစိုက်စိစစ်ရန် သင်၏ဝယ်ယူရေးအဖွဲ့ကို အကြံပြုပါ။ စျေးသည်များသည် သတ်မှတ်ချက်များကို လျှော့စားခြင်းဖြင့် လေလံအောင်ရန် ကြိုးစားလေ့ရှိသည်။ ချန်လှပ်ထားသော ဘရိတ်ခုခံအားများကို သတိထားပါ။ ဝန်ပိုအဆင့်သတ်မှတ်ချက်များသည် 'Heavy Duty 150%' နှင့် ယေဘုယျပြောင်းလဲနိုင်သော torque အဆင့်သတ်မှတ်ချက်မဟုတ်ကြောင်း သေချာပါစေ။ နောက်ဆုံးတွင် ပျောက်ဆုံးနေသော အကာအရံအတိုင်းအတာများကို စစ်ဆေးပါ။ ဒိုင်းနမစ်ဘရိတ်ယူနစ်များပါရှိသော အပြည့်အဝရွေးချယ်ထားသော drive သည် သင့်လက်ရှိကရိန်းလျှပ်စစ်အကန့်အတွင်းတွင် ရုပ်ပိုင်းဆိုင်ရာအရ အံမဝင်နိုင်ပါ။
အောင်မြင်သော ကရိန်း VFD ရွေးချယ်မှုသည် တိကျသော မော်တာဒေတာ၊ လက်တွေ့ဆန်သော ရုန်းအားမျှော်လင့်ချက်များနှင့် တိကျသော ဘရိတ်တာဝန် တွက်ချက်မှုများအပေါ် လုံးဝသက်ရောက်သည်။ ပြည့်စုံသော တံဆိပ်ပြားဒေတာကို စုဆောင်းခြင်းနှင့် ပြန်လည်မွေးဖွားခြင်းဆိုင်ရာ နိမ့်ကျခြင်း၏ ရူပဗေဒကို နားလည်ခြင်းသည် သင့်လုပ်ငန်းလည်ပတ်မှု စဉ်ဆက်မပြတ်ကို ကာကွယ်ပေးပါသည်။
အနိမ့်ဆုံးကနဦးစျေးနှုန်းထက် ဤနည်းပညာဆိုင်ရာသတ်မှတ်ချက်များကို ဦးစားပေးခြင်းသည် ကပ်ဆိုးဘေးကင်းသောအချိန်နှင့် ပြင်းထန်သောဘေးကင်းရေးအန္တရာယ်များကို ကာကွယ်ပေးသည်။ အရွယ်အစားသေးငယ်သော ဒရိုက်ဘာ သို့မဟုတ် မှားယွင်းစွာဖွဲ့စည်းထားသော ဘရိတ်လော့ဂျစ်ထိန်းချုပ်ကိရိယာသည် သင့်ဝန်ထမ်းများနှင့် အဆောက်အအုံကို အန္တရာယ်ဖြစ်စေသည်။ တန်ဖိုးသည် ဝယ်ယူရေးအဆင့်အတွင်း ဖြတ်တောက်သည့်ထောင့်များတွင် မဟုတ်ဘဲ စက်ပိုင်းဆိုင်ရာ ယုံကြည်စိတ်ချရမှုနှင့် ချောမွေ့မှုမရှိသော ဘေးကင်းရေးပေါင်းစပ်မှုတွင် တည်ရှိသည်။
သင်၏ မော်တာဒေတာကို စုစည်းပါ၊ သင်၏ တိကျသော လုပ်ငန်းလည်ပတ်မှုဆိုင်ရာ တာဝန်လည်ပတ်မှုများကို မှတ်တမ်းတင်ကာ ဤမူဘောင်ကို အသုံးပြု၍ သင်၏ ထိန်းချုပ်မှု လိုအပ်ချက်များကို သတ်မှတ်ပါ။ ပေါင်းစည်းမှုပါတနာကို မဆက်သွယ်မီ ဤဖွဲ့စည်းပုံအချက်အလက် အဆင်သင့်ရှိခြင်းက သင့်တောင်းဆိုနေသော ပစ္စည်းကိုင်တွယ်မှုပတ်ဝန်းကျင်အတွက် အထူးဒီဇိုင်းထုတ်ထားသော ခိုင်မာပြီး ရည်ရွယ်ချက်ဖြင့် တည်ဆောက်ထားသော ဖြေရှင်းချက်တစ်ခုကို ရရှိကြောင်း သေချာစေပါသည်။
နံပါတ်- Standard drive များကို ပုံမှန်အားဖြင့် ပြောင်းလဲနိုင်သော torque (110%-120% overload) အတွက် အဆင့်သတ်မှတ်ထားပြီး ဘေးကင်းစွာ သယ်ဆောင်ရန်အတွက် လိုအပ်သော လေးလံသော capacitors, braking choppers နှင့် သီးခြားစက်ပိုင်းဆိုင်ရာ ဘရိတ်ထိန်းချုပ်ဆော့ဖ်ဝဲများ ကင်းမဲ့ပါသည်။
A: ယေဘုယျအားဖြင့်တော့ မဟုတ်ဘူး။ ၎င်းတို့သည် အဆက်မပြတ် torque အဆင့်သတ်မှတ်ချက်များ လိုအပ်နေသေးသော်လည်း၊ ရွေ့လျားမှုများသည် ဆွဲငင်အားကို စဉ်ဆက်မပြတ် မတိုက်နိုင်ပါ။ ၎င်းတို့သည် ပုံမှန်အားဖြင့် ပြင်းထန်မှုနည်းသော ဘရိတ်ဒဏ်ခံကိရိယာများ လိုအပ်ပြီး ကွင်းဖွင့်ဖွဲ့စည်းပုံများတွင် မကြာခဏ ဘေးကင်းစွာ လည်ပတ်နိုင်သည်။
A- resistor သည် အပူလွန်ကဲပြီး ပျက်သွားနိုင်သည်၊ သို့မဟုတ် အရှိန်လျှော့နေစဉ်အတွင်း drive သည် 'DC Bus Overvoltage' တွင် ချို့ယွင်းသွားကာ စက်ဘရိတ်အား ပိတ်သွားကာ ဝန်ကို မငြိမ်မသက်ဖြစ်စေနိုင်သည်။
A- တူညီသော မြင်းကောင်ရေအားရှိသော မော်တာများသည် ၎င်းတို့၏ ဒီဇိုင်းပေါ်မူတည်၍ သိသိသာသာ ကွဲပြားသော အမ်ပါယာများကို ဆွဲယူနိုင်သည် (ဥပမာ၊ ဝင်ရိုးမြင့် မြန်နှုန်းနိမ့် မော်တာများသည် လျှပ်စီးကြောင်းကို ပိုမိုဆွဲယူနိုင်သည်)။ FLA အားဖြင့် သုံးဆင့်ကရိန်း VFD ကို အရွယ်အစားသတ်မှတ်ခြင်းသည် drive ၏အတွင်းပိုင်းအစိတ်အပိုင်းများသည် အမှန်တကယ် အပူဝန်ကို ကိုင်တွယ်နိုင်ကြောင်း သေချာစေသည်။


