
Դիտումներ՝ 0 Հեղինակ՝ Կայքի խմբագիր Հրապարակման ժամանակը՝ 2026-09-08 Ծագում. Կայք


Ծերացող վերելակների ենթակառուցվածքը ստիպում է օբյեկտների ղեկավարներին և կապալառուներին հավասարակշռել արդիականացման բյուջեները՝ խիստ կատարողականի և անվտանգության չափանիշների հետ: Տեխնոլոգիայի ճիշտ ընտրությունը թելադրում է արդիականացման ծրագրի հաջողությունը: Հստակեցնելով փակ օղակի համակարգը, երբ անհարկի ուռճացնում է բյուջեն և բարդացնում տեղադրումը: Ընդհակառակը, բաց հանգույցի համակարգի թերճշգրտումը կարող է հանգեցնել երթևեկության վատ որակի, վերելակի վերադարձի և կոդի համապատասխանության ձախողումների: Դուք պետք է համապատասխանեցնեք շարժիչի հնարավորությունները գոյություն ունեցող վերելակի մեխանիկական իրողություններին: Մենք կստեղծենք տեխնիկական շրջանակ՝ գնահատելու համար, թե արդյոք բաց հանգույցի ճարտարապետությունը կարող է բավարարել ձեր շենքի արդիականացման նախագծի հատուկ բեռը, արագությունը և հարթեցման պահանջները՝ առանց վտանգի ենթարկելու անվտանգությունը, սարքավորումների երկարակեցությունը կամ օգտագործողի փորձը:
Կիրառման սահմանները. Բաց հանգույցի համակարգերը շատ կենսունակ են ցածր արագությամբ, ցածր բարձրացման և բեռնափոխադրումների համար, որտեղ միլիմետր կատարյալ կանգառի ճշգրտությունը երկրորդական է հուսալի և ծախսարդյունավետ շահագործման համար:
Տեխնիկական փոխզիջումներ. կոդավորիչի հետադարձ կապի բացակայությունը նվազեցնում է ապարատային բարդությունը և տեղադրման ժամանակը, սակայն պահանջում է ճշգրիտ սկզբնական կարգավորում՝ բեռնվածքի փոփոխման հետ կապված խնդիրները մեղմելու համար, ինչպիսիք են վերելակի հետ վերադարձը:
Սարքավորումների երաշխիքներ. Ժամանակակից բաց շղթայով կրիչներն օժտված են ամուր պաշտպանական հատկանիշներով, որոնք ակտիվորեն պաշտպանում են հնացած հին շարժիչները հոսանքի անոմալիաներից:
Արժեքն ընդդեմ կատարողականի. բաց օղակով վերելակի շարժիչի ընտրությունը զգալիորեն նվազեցնում է բաղադրիչների և աշխատուժի սկզբնական ծախսերը՝ այն դարձնելով ռազմավարական ընտրություն՝ նախկինում օգտագործվող քարշիչ մեքենաների բյուջեով սահմանափակված վերազինման համար:
Ռիսկերի նվազեցում. Հաջող տեղակայումը հիմնված է ինվերտերի համակցման վրա ամուր արտաքին հարթեցման սենսորների հետ և ապահովելու համատեղելիությունը գոյություն ունեցող հին կարգավորիչների հետ:
Հնացած քարշային վերելակի արդիականացման ժամանակ գոյություն ունեցող շարժիչը հաճախ թելադրում է էլեկտրական արդիականացումները: Հին AC շարժիչը, որը նախատեսված է կոնտակտորների միջով գծի մեկնարկի համար, զգում է զանգվածային ներխուժման հոսանքներ: Սա քայքայում է ոլորուն մեկուսացումը տասնամյակների օգտագործման ընթացքում: Ինտեգրում ան Open Loop Elevator Inverter-ը փոխարինում է կոշտ մեխանիկական կոնտակտորային տրամաբանությունը պինդ վիճակի ճշգրիտ հսկողությամբ: Շարժիչը փոխակերպում է մուտքային փոփոխական հոսանքը ուղիղ հոսանքի ավտոբուսի լարման, այնուհետև օգտագործում է մեկուսացված դարպասի երկբևեռ տրանզիստորներ՝ իմպուլսի լայնության մոդուլյացիայի համար նոր AC ալիքի ձևը: Սա թույլ է տալիս թելադրել շարժիչի ստատորին կիրառվող ճշգրիտ հաճախականությունը և լարումը:
Առանց սենսորային վեկտորի կառավարումը հիմնված է շարժիչի բարդ մոդելավորման վրա: Շարժիչի միկրոպրոցեսորը շարունակաբար վերահսկում է ելքային հոսանքը և լարումը: Չափելով շարժիչից վերադարձվող հետևի էլեկտրաշարժիչ ուժը, շարժիչը հաշվարկում է ռոտորի սայթաքումը և գնահատում նրա ֆիզիկական դիրքը: Ձեզ հարկավոր չէ ֆիզիկական կոդավորիչ, որը տեղադրված է շարժիչի լիսեռին: Այս մաթեմատիկական մոդելավորումը թույլ է տալիս շարժիչին դինամիկ կերպով կարգավորել ելքը՝ տարբեր ծանրաբեռնվածության պայմաններում հրամայված արագությունը պահպանելու համար:
Վերահսկման մեթոդ |
Հետադարձ կապի մեխանիզմ |
Ոլորտի վերահսկում ցածր արագությամբ |
Տիպիկ հավելված |
|---|---|---|---|
Վոլտ/հերց (V/f) |
Ոչ մեկը (ֆիքսված հարաբերակցություն) |
Խեղճ |
Հիմնական նյութական վերելակներ |
Առանց սենսորային վեկտոր |
Back-EMF հաշվարկ |
Լավ |
Ուղևորների և բեռնափոխադրումների արդիականացում |
Փակ հանգույցի վեկտոր |
Ֆիզիկական կոդավորիչ |
Գերազանց |
Բարձր արագությամբ առանց փոխանցման համակարգեր |
Կոդավորիչի պահանջի հեռացումը հիմնովին պարզեցնում է ամբարձիչների լարերը: Կոդավորիչները պահանջում են պաշտպանված, ոլորված զույգ լարեր՝ բարձր հաճախականության իմպուլսային ազդանշանները վերահսկիչին փոխանցելու համար: Արդիականացման ժամանակ նոր ճամփորդող մալուխը պարզապես կոդավորիչի լարերը տեղավորելու համար ավելացնում է աշխատանքի օրեր և նյութական զգալի ծախսեր: Դուք նաև վերացնում եք հին շարժիչի լիսեռի մշակման մեխանիկական վրդովմունքը՝ կոդավորիչի մոնտաժային բրա ընդունելու համար: Ֆիզիկական բաղադրիչների այս կրճատումը հեշտացնում է տեղադրման ամբողջ գործընթացը:
Ժառանգական շարժիչները խիստ ենթակա են հոսանքի անոմալիաների: Ժամանակակից կրիչներ ներառում են ներկառուցված էլեկտրական երաշխիքներ, որոնք վերահսկում են մուտքային էներգիայի որակը: Նրանք ապահովում են անմիջական պաշտպանություն գերլարումից, գերհոսանքից և փուլային կորուստներից: Եթե շենքը անսարքության կամ անկման փուլ է զգում, ապա ինվերտերն ապահով կերպով խափանում է և գցում է մեխանիկական արգելակը: Սա թույլ չի տալիս, որ շարժիչի ոլորունները կլանեն էլեկտրական անսարքությունը և այրվեն:
Որոշ արդիականացման ծրագրեր բախվում են շենքերի հզորության խիստ սահմանափակումների: Հին բնակելի շենքերը կամ թեթև առևտրային կառույցները հաճախ մեքենայական սենյակում եռաֆազ էլեկտրաէներգիայի հասանելիություն չունեն: Շենքի էլեկտրամատակարարման արդիականացումը սովորաբար ծախսատար է: Այս սցենարներում, նշելով ա միաֆազ վերելակի շարժիչը լուծում է ենթակառուցվածքի խնդիրը: Այս մասնագիտացված կրիչներն ընդունում են ստանդարտ միաֆազ մուտք և օգտագործում են իրենց ներքին DC ավտոբուսը՝ իրական եռաֆազ ելք ստեղծելու համար: Սա թույլ է տալիս գործարկել ստանդարտ եռաֆազ վերելակների շարժիչներ՝ առանց շենքի հիմնական էլեկտրական սնուցման լարերը միացնելու:
Սարքավորում պատվիրելուց առաջ դուք պետք է հաստատեք հաջողության հստակ չափանիշներ՝ հիմնվելով շենքի կյանքի ցիկլի վրա: Գնահատեք՝ արդյոք օբյեկտը պահանջում է կարճաժամկետ 10-ից 15 տարի ժամկետով երկարաձգել կյանքի ժամկետը, թե ամբողջական 30 տարվա ճարտարապետական վերանորոգում: Կյանքի կարճաժամկետ երկարացումը մեծապես նպաստում է բաց արդիականացմանը: Դուք պահպանում եք գործող փոխանցման մեքենան և պարզապես թարմացնում եք կառավարման վահանակը և շարժիչը: Զանգվածային 30 տարվա հիմնանորոգումը կարող է արդարացնել մեքենայի ամբողջական փոխարինման աշխատուժը և ծախսերը՝ անցնելով առանց փոխանցման մշտական մագնիսով շարժիչի, որը պահանջում է փակ օղակի կառավարում:
Ուղևորներն ակնկալում են հարմարավետության հատուկ մակարդակներ՝ անկախ մեքենայի սրահում թաքնված շարժիչ տեխնոլոգիայից: Դուք պետք է սահմանեք արդիականացման անսակարկելի արդյունքները: Հիմնական չափումները ներառում են ցնցումների արագությունը, արագացման պրոֆիլները և ակուստիկ աղմուկի նվազեցումը: Համակարգը պետք է ապահովի կայուն հսկողության կատարում հատակից հատակ: Բաց հանգույցի հաջող տեղադրումը լիովին կվերացնի կոշտ, ցնցող մեկնարկներն ու կանգառները, որոնք բնորոշ են հին երկու արագությամբ կամ գծով գործարկվող ռելե համակարգերին:
Վերելակների անվտանգության կանոնները խստորեն կարգավորում են արդիականացման նախագծերը: Դուք պետք է հետևեք տեղական իրավասության չափանիշներին, որոնք սովորաբար հիմնված են ASME A17.1 կամ CSA B44-ի վրա: Այս ծածկագրերը թելադրում են հատուկ պահանջներ՝ կապված մեքենայի չնախատեսված շարժման պաշտպանության հետ: Ինվերտորը պետք է ուղղակիորեն փոխկապակցվի վերելակի կարգավորիչի անվտանգության պարանի և վթարային արգելակման համակարգի հետ: Եթե մեքենան հատակից հեռանում է բաց դռներով, համակարգը պետք է հայտնաբերի շարժումը, գցի կոնտակտորները և անմիջապես կիրառի արգելակը:
Ընտրված ինվերտորն ուղղակիորեն ազդում է հին բաղադրիչների մեխանիկական մաշվածության վրա: Կոշտ շարժիչը սկսում է քայքայել քարշող պարանները, մաշվել ակոսների ակոսները և սթրեսային ճիճու փոխանցման տուփերը: Կիրառելով վերահսկվող, S կորի ոլորող մոմենտների թեքահարթակներ՝ բաց հանգույցով շարժիչը երկարացնում է այս թանկարժեք մեխանիկական մասերի շահագործման ժամկետը: Դուք նվազեցնում եք պարանների կրճատման և փոխարինման հաճախականությունը: Դուք նաև սահմանափակում եք կառուցվածքային հոգնածությունը, որը կիրառվում է մեքենայի մահճակալի և դեֆլեկտորի շղթաների վրա:
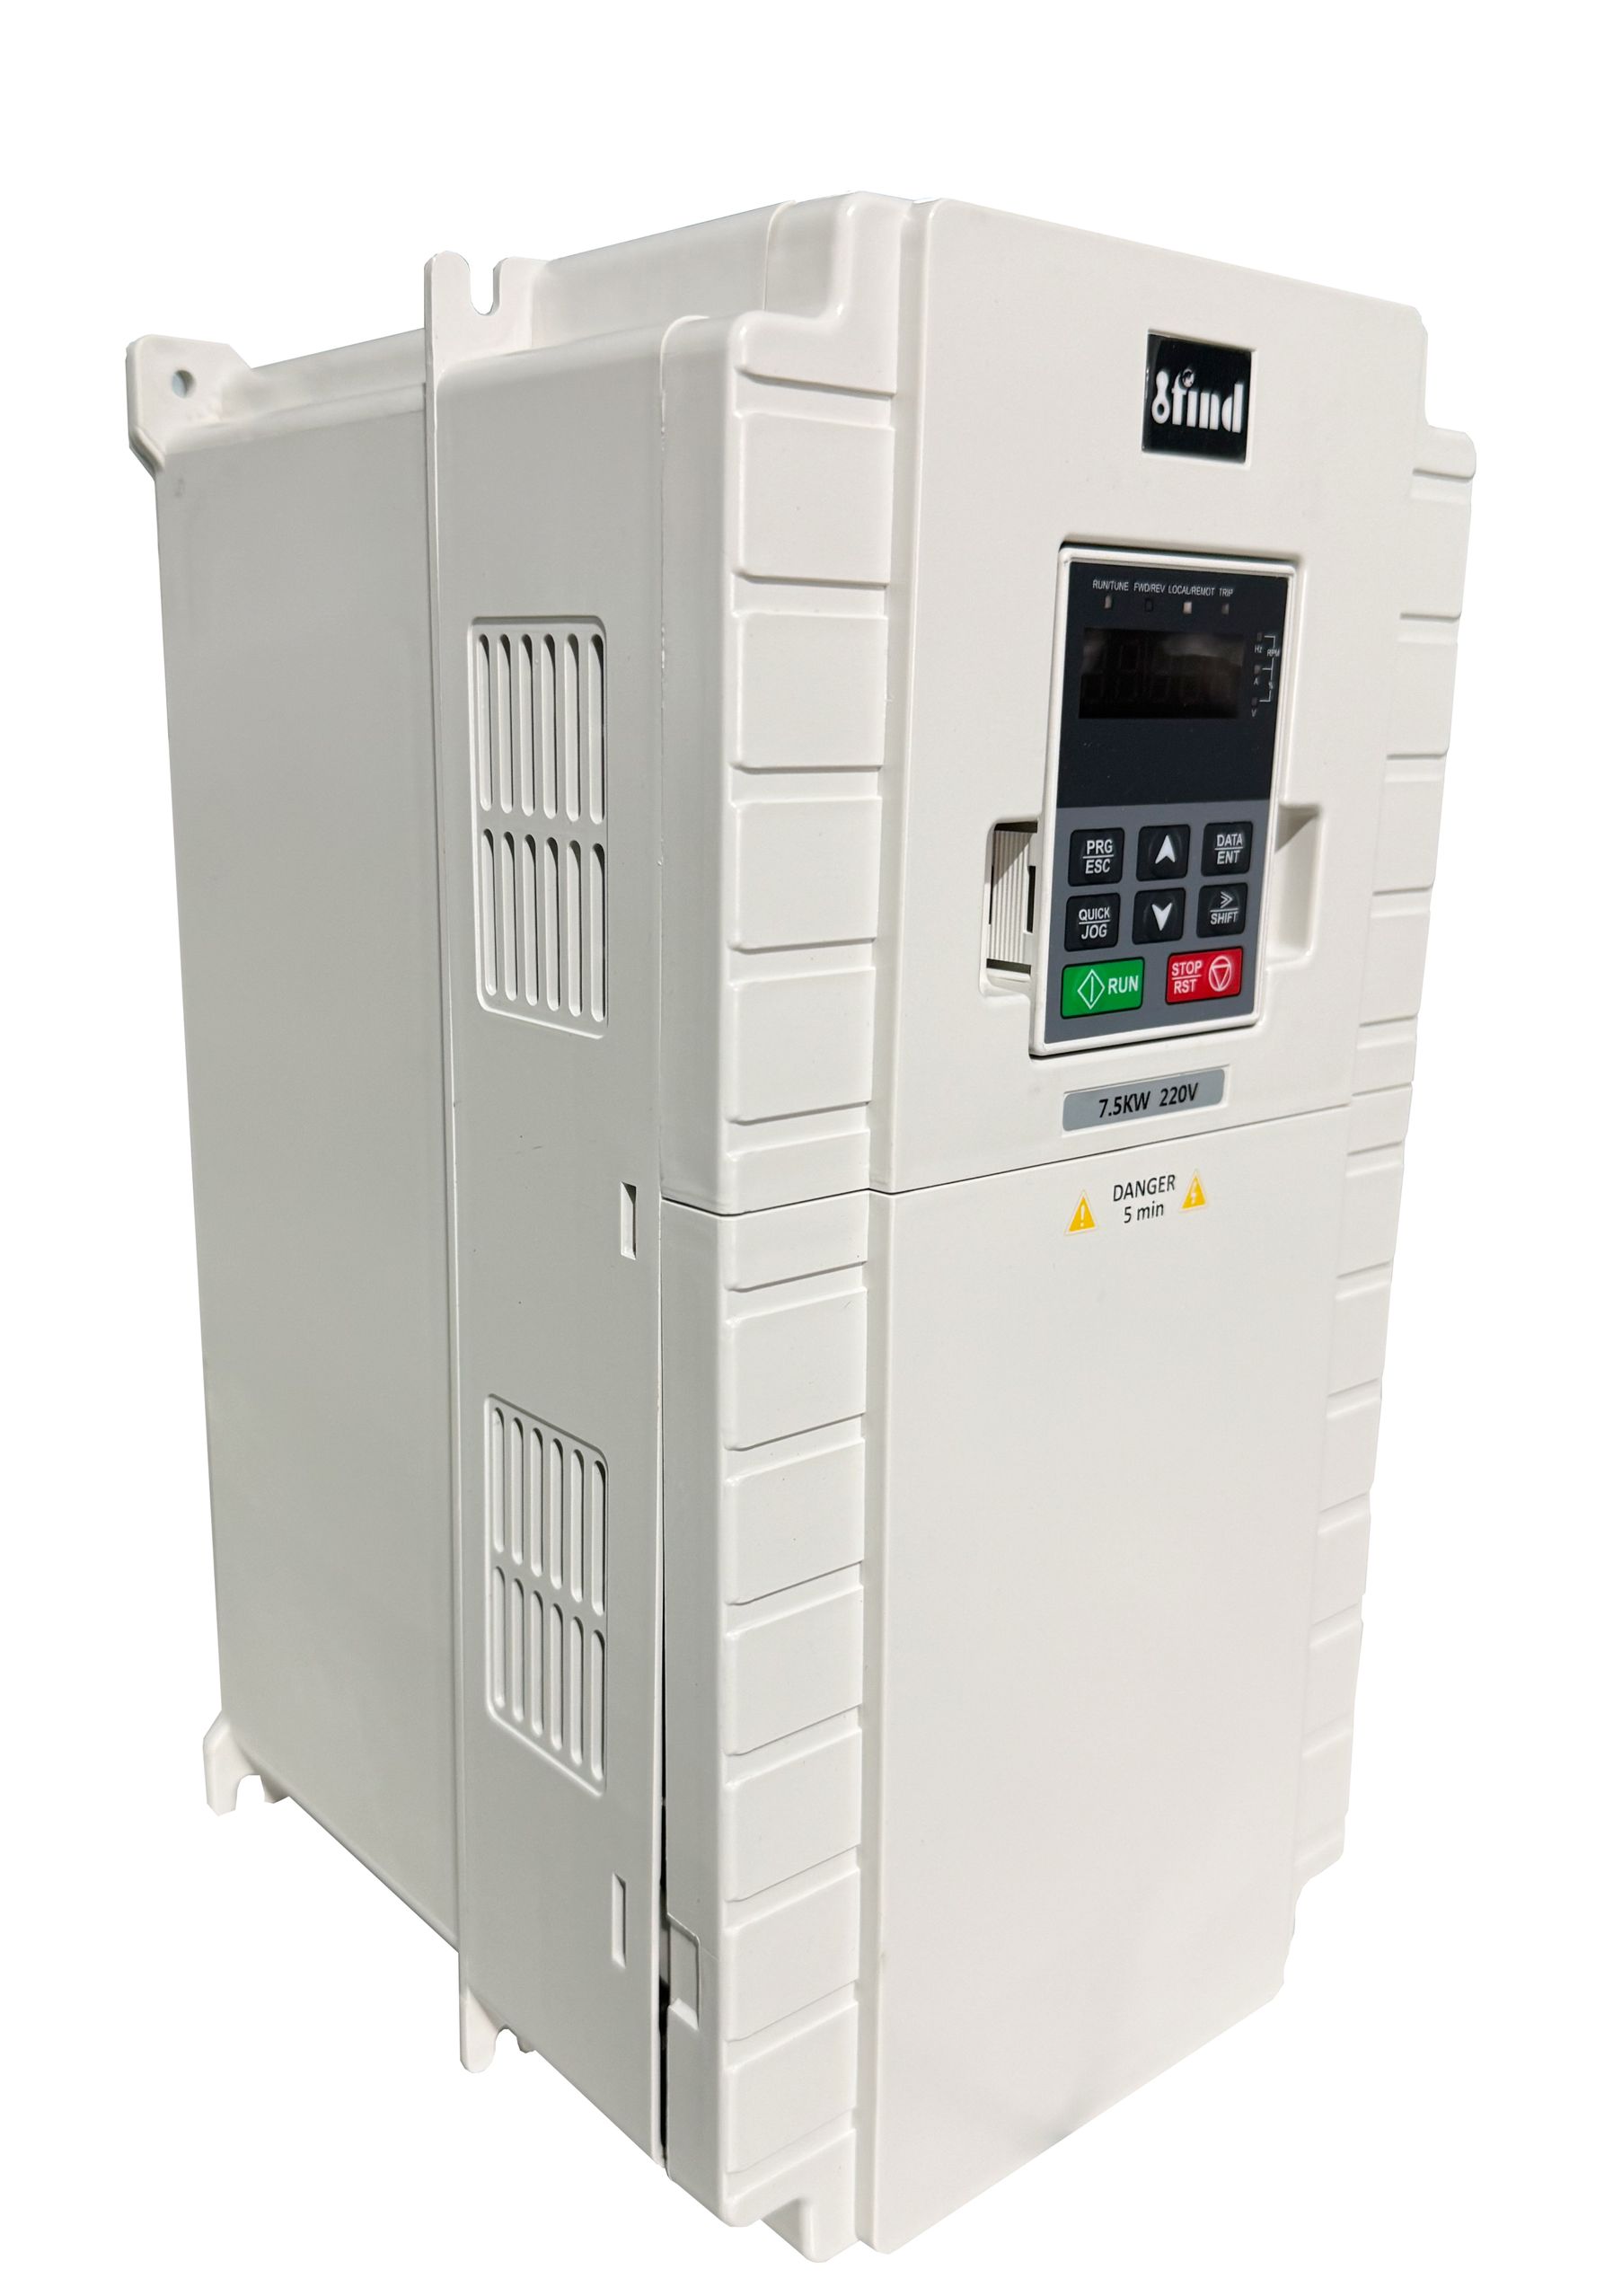
Ոլորող մոմենտների արձագանքման ժամանակները սկզբունքորեն տարբերվում են բաց և փակ հանգույց համակարգերի միջև: Փակ շղթայով կրիչներն օգտագործում են ուղղակի կոդավորիչի հետադարձ կապ՝ ոլորող մոմենտը միլիվայրկյաններով կարգավորելու համար՝ ապահովելով բացարձակ կառավարում զրոյական արագությամբ: Բաց հանգույցի համակարգերը հիմնվում են առանց սենսորային վեկտորի կառավարման վրա, որն ունի մի փոքր ավելի դանդաղ ոլորող մոմենտ արձագանքելու ժամանակը, քանի որ այն պետք է հաշվարկի ռոտորի դիրքը էլեկտրական հետադարձ կապի հիման վրա: Այնուամենայնիվ, ժամանակակից միկրոպրոցեսորները բավական արագ են մշակում այս հաշվարկները՝ փակելու այս կատարողականի բացը ստանդարտ ծրագրերի մեծ մասի համար:
Առանց սենսորային վեկտորային կառավարումը ազդում է ուղևորի հարմարավետության վրա հիմնականում մեկնարկի և կանգառի փուլերում: Առանց կոդավորիչի, շարժիչը պետք է մագնիսական հոսք ստեղծի շարժիչի ստատորում, նախքան արգելակին բարձրացնելու հրաման տալը: Եթե մեկնարկի պարամետրերը սխալ կարգավորեք, այս հոսքի կուտակումը կարող է մեքենայի մեջ մի փոքր թրթռում առաջացնել: Երբ դուք ճիշտ չափաբերում եք մեկնարկային պրոֆիլը, անցումը հարթ է: Բաց հանգույցի կատարումը դառնում է անտարբերելի փակ օղակից մինչև միջին ուղևոր՝ սովորաբար վայրկյանում 1,5 մետրից ցածր արագության շեմերի դեպքում:
Վերելակի հետ շրջվելը տեղի է ունենում, երբ մեքենան մի փոքր շարժվում է նախատեսված ուղղությամբ ճիշտ այնպես, երբ արգելակը բարձրանում է: Դա տեղի է ունենում մեքենայի և հակակշիռի միջև բեռի անհավասարակշռության պատճառով: Եթե շարժիչը չի առաջացնում բավարար պահման ոլորող մոմենտ մինչև արգելակի լրիվ բացումը, ձգողական ուժը քաշում է ավելի ծանր կողմը դեպի ներքև: Սա վատ կարգավորված արդիականացումների ընդհանուր ձախողման կետ է:
Ան բաց հանգույցի վերելակի ինվերտորը կատարում է նախնական ոլորող մոմենտների պահանջները՝ առանց ուղղակի դիրքի հետադարձ կապի, օգտագործելով առաջադեմ ծրագրային ալգորիթմներ: Քանի որ այն չի կարող կարդալ շարժիչի լիսեռի ճշգրիտ շարժումը, այն հիմնված է DC ներարկման արգելակման վրա: Շարժիչը ուղղակի հոսանք է ներարկում շարժիչի ոլորունների մեջ, որպեսզի մագնիսական կերպով կողպվի ռոտորը տեղում, մինչ մեխանիկական արգելակը բարձրանում է: Արգելակը լիովին մաքրվելուց հետո շարժիչն անցնում է AC հաճախականության ստանդարտ ելքի՝ մեքենան տեղափոխելու համար:
Դուք պետք է սահմանեք կատարողականի իրատեսական ակնկալիքներ՝ հիմնվելով առկա մեքենաների վրա: Բաց հանգույցի կրիչներում ծրագրային ապահովման մակարդակի մեղմացման առանձնահատկությունները շատ արդյունավետ են փոխանցվող քարշիչ մեքենաների համար: Որդանման հանդերձանքն իր մեխանիկական շփման պատճառով ի սկզբանե դիմադրում է հետադարձին: Փոխանցման կրճատումը գործում է որպես բնական պահող ուժ: Սա հակադրվում է առանց փոխանցումատուփի մեքենաներին, որոնք գրեթե չունեն մեխանիկական շփում և պահանջում են փակ հանգույցի համակարգերի ապարատային ճշգրտություն՝ շարժիչը կատարելապես անշարժ պահելու համար զրոյական արագությամբ:
Հատակի հարթեցման համար բաց շրջագծով համակարգերը հիմնված են բացառապես արտաքին վերելակների սենսորների վրա: Մագնիսական անջատիչները, օպտիկական սենսորները կամ լիսեռում տեղադրված ֆիզիկական թիակները վերահսկիչին ասում են, թե երբ պետք է սկսել դանդաղեցումը և երբ կիրառել արգելակ: Ավտոմեքենան ինքնին չգիտի մեքենայի ճշգրիտ դիրքը վերելակի մեջ. այն կատարում է միայն վերահսկիչի կողմից ուղարկված արագության հրամանները՝ հիմնված այդ սենսորային մուտքերի վրա:
Կատարողականության չափիչ |
Open Loop Architecture |
Փակ օղակի ճարտարապետություն |
|---|---|---|
Հանդուրժողականության դադարեցում |
± 10 մմ-ից ± 15 մմ |
± 1 մմ-ից ± 3 մմ |
Դիրքի հետադարձ կապ |
Hoistway Vanes / Magnetic Switches |
Շարժիչի լիսեռի կոդավորիչ |
Zero-Speed Holding |
DC ներարկման արգելակում |
Բացարձակ ոլորող մոմենտ հսկողություն |
Իդեալական մեքենայի տեսակը |
Հաղորդագրված ձգում |
Մշտական մագնիս առանց շարժակների |
Առավելագույն առաջարկվող արագություն |
1,5 մ/վրկ |
Անսահմանափակ |
Դուք պետք է որոշեք տարբեր տեսակի շենքերի համար կանգառի ընդունելի սահմանները: ±10 մմ կանգառի թույլատրելիությունը միանգամայն ընդունելի է ստանդարտ բնակելի շենքերի, բազմաբնակարան համալիրների կամ պահեստների համար: Աննշան փոփոխությունն աննկատելի է ոտքով երթևեկության համար: Այնուամենայնիվ, անիվավոր պատգարակներ տեղափոխող հիվանդանոցները կամ զգայուն սարքավորումներ տեղափոխող լաբորատորիաները պահանջում են ±3 մմ ճշգրտություն, որը կարող է երաշխավորել միայն փակ օղակի համակարգը՝ շեմին կանգնելու վտանգները կանխելու համար:
Դուք կարող եք վստահորեն նշել 7 հարկանի շենքերում, որոնց վերելակի արագությունը 1,5 մ/վ-ից ցածր է, բաց շղթայով շարժիչներ: Այս հավելվածները չեն պահանջում բարձր արագության կառավարման օղակներ, որոնք անհրաժեշտ են բարձրահարկ երկնաքերերի համար: Ճանապարհորդության հեռավորությունները կարճ են, իսկ արագացման պրոֆիլները՝ համեմատաբար պարզ: Համակարգի մեխանիկական պահանջները լիովին համապատասխանում են առանց սենսորային վեկտորի կառավարման հնարավորություններին:
Այս ցածրահարկ կառույցները սովորաբար օգտագործում են ավելի հին, փոխանցվող քարշիչ մեքենաներ: Փոխանցման տուփի մեխանիկական կրճատումն ապահովում է բնորոշ կայունություն: Ան բաց հանգույցի վերելակի շարժիչը հիանալի կերպով զուգակցվում է այս մեխանիզմով մեքենաների հետ: Շարժիչը արդիականացնում է էլեկտրական կառավարումը, վերացնում է կոշտ կոնտակտորի տրամաբանությունը և օգտագործում առկա ճիճու հանդերձանքի մեխանիկական առավելությունները՝ ապահովելու սահուն, հուսալի վարում:
Ուղևորության բացարձակ սահունությունը ավելի քիչ կարևոր է, քան մեկնարկային մեծ ոլորող մոմենտը և երկարակեցությունը բեռնափոխադրումների ժամանակ: Բեռնափոխադրումների վերելակները տեղափոխում են ծանր, ստատիկ բեռներ: Առաջնային նպատակը հուսալի ուղղահայաց փոխադրումն է ծայրահեղ քաշի տատանումների դեպքում: Բաց ցիկլով կրիչները գերազանցում են ծանր նյութերը տեղափոխելու համար հումքային մոմենտ մատակարարելու հարցում: Նրանք լուծում են հսկայական ընթացիկ պահանջները, որոնք անհրաժեշտ են ամբողջությամբ բեռնված բեռնատար վագոնները առանց անսարքության բարձրացնելու համար:
Նուրբ կոդավորիչների հեռացումը հսկայական առավելություն է տալիս կոշտ, արդյունաբերական միջավայրում: Փոշին, բեկորները և ծայրահեղ թրթռումները գործարաններում կամ պահեստներում առաջացնում են օպտիկական կոդավորման հաճախակի խափանումներ: Պլատֆորմի վրա շարժվող բեռնատարները առաջացնում են կախոցների զանգվածային ցատկում, ինչը ցնցող ալիքներ է ուղարկում դեպի վերելակների ճոպանները անմիջապես շարժիչի լիսեռի մեջ: Այս ցնցումը ոչնչացնում է կոդավորման ապակե սկավառակները: Վերացնելով կոդավորիչը՝ դուք ապահովում եք կայուն հսկողության կատարում և կտրուկ նվազեցնում սպասարկման պահանջները:
Շենքերի շատ սեփականատերեր բախվում են այնպիսի սցենարների, որտեղ մեքենաների ամբողջական փոխարինումը կամ փակ արդիականացումը ֆինանսապես ոչ կենսունակ է: Համատիրության խորհուրդները կամ փոքր առևտրային անշարժ գույքի սեփականատերերը հաճախ գործում են կապիտալի խիստ սահմանափակումներով: Փակ օղակի համակարգի արդիականացումը պահանջում է գնել նոր շարժիչ կամ վճարել մեքենաշինությանը՝ հին շարժիչի լիսեռը հանելու համար՝ կոդավորիչ ընդունելու համար: Սա հազարավոր դոլարներ և շաբաթների ուշացում է ավելացնում նախագծին:
Բաց հանգույցի համակարգերը երկարացնում են գոյություն ունեցող մեխանիկական սարքերի կյանքի ցիկլը նվազագույն էլեկտրական վերանորոգմամբ: Դուք փոխարինում եք ծերացման ռելե-տրամաբանական կարգավորիչը և գծի մեկնարկիչը ժամանակակից միկրոպրոցեսորային կարգավորիչով և բաց հանգույցով սկավառակով: Սա բարձրացնում է վերելակի անվտանգությունն ու հուսալիությունը, բարելավում է հատակի հարթեցումը և ապահովում է նախագիծը խիտ բյուջեի շրջանակներում: Դուք առավելագույնի հասցնում եք մեքենայական սենյակում առկա ծանր երկաթի արժեքը:
Դատարկ մեքենաները և լրիվ բեռնված մեքենաները այլ կերպ կթուլանան առանց կոդավորիչի հետադարձ կապի: Ձգողականությունն օգնում է ծանր մեքենային, որը շարժվում է դեպի ներքև, ինչը հանգեցնում է նրան, որ այն մի փոքր ավելի է սահում արգելակի անկումից հետո: Դատարկ մեքենան, որը շարժվում է դեպի ներքև, ավելի կտրուկ կկանգնի, քանի որ ծանր հակակշիռը ձգվում է դրան: Բեռի այս շեղումը կարող է առաջացնել հատակի անհամապատասխան հարթեցում, եթե սկավառակը ճիշտ կարգավորված չէ:
Դա մեղմելու համար դուք պետք է ներդնեք մի քանի արագության դանդաղեցման պրոֆիլներ շարժիչի պարամետրերում: Դուք նաև պետք է ապահովեք վերելակների հարթեցման անջատիչների ճշգրիտ տրամաչափումը:
Անցկացրեք լրիվ ծանրաբեռնվածության փորձարկում՝ չափելու առավելագույն ներքև սահքի հեռավորությունը:
Կարգավորեք դանդաղեցման հեռավորության պարամետրը շարժիչում, որպեսզի ավելի շուտ սկսվի դանդաղեցումը:
Օպտիմալացրեք արգելակի անկման ժամանակը, որպեսզի մեխանիկական արգելակը գործի հենց այն ժամանակ, երբ շարժիչը հասնում է զրոյական արագության:
Լավ կարգավորեք DC ներարկման արգելակման լարումը, որպեսզի մեքենան կայուն պահի արգելակման անցման ժամանակ:
Բաց հանգույցով կրիչները կարող են պայքարել շատ ցածր հաճախականություններում բարձր մոմենտ պահելու համար: Վերջնական հարթեցման ժամանակ բեռը պահելու համար բավականաչափ ոլորող մոմենտ ստեղծելու համար շարժիչը պետք է ավելի մեծ հոսանք մղի շարժիչի ստատորի մեջ: Այս աճող հոսանքը ցածր արագությամբ առաջացնում է զգալի ջերմություն: Ժառանգական շարժիչները հենվում են ռոտորին ամրացված ներքին օդափոխիչի վրա՝ հովացման համար: Ցածր արագությունների դեպքում այս ներքին օդափոխիչը շատ քիչ օդ է տեղափոխում, ինչը ժամանակի ընթացքում կարող է քայքայել շարժիչի մեկուսացումը:
Դուք նվազեցնում եք այս ռիսկը ինվերտերի ճիշտ չափերի և արտաքին սառեցման միջոցով: Մտածեք սկավառակի չափը մեկ շրջանակի չափով՝ ավելի մեծ ընթացիկ պահանջները կարգավորելու համար՝ առանց լարելու սկավառակի ներքին բաղադրիչները: Դուք նաև պետք է օգտագործեք հարկադիր օդային շարժիչի հովացումը՝ նախկին շարժիչի պատյանի վրա տեղադրելով արտաքին, մշտական արագությամբ օդափոխիչ: Ի վերջո, օպտիմիզացրեք V/f կորը շարժիչի կարգավորումներում, որպեսզի ապահովի ոլորող մոմենտների համարժեք ուժեղացում՝ առանց ոլորուններում հոսանքի չափազանց հագեցվածություն առաջացնելու:
Հին ռելե-լոգիկ կամ վաղ պինդ վիճակի կարգավորիչները չունեն թվային հաղորդակցման արձանագրություններ, որոնք անհրաժեշտ են ժամանակակից սկավառակի ձեռքսեղմման համար: Կարգավորիչը պետք է փոխանցի վարիչին գործարկման հրամանները, արագության ընտրությունը, ուղղությունը և անսարքության կարգավիճակները: Անհամատեղելի ազդանշանը կարող է խանգարել համակարգի անվտանգ աշխատանքին կամ առաջացնել ընդհատվող անջատումներ:
Նախքան ճշգրտումը պետք է անցկացնեք մանրակրկիտ էլեկտրական աուդիտ: Քարտեզագրեք առկա վերահսկիչի մուտքային և ելքային հնարավորությունները: Հաղորդակցության բացերը կամրջելու համար օգտագործեք ծրագրավորվող ռելեի ելքերը ինվերտորի վրա: Դուք կարող եք ծրագրավորել այս ռելեները՝ ընդօրինակելու կոնտակտորային տրամաբանությունը, որն ակնկալվում է հին վերահսկիչի կողմից: Սա ապահովում է սկավառակի և կարգավորիչի համաժամացումը, ինչը թույլ չի տալիս կարգավորիչը ժամանակից շուտ գցել անվտանգության լարը:
Ստուգեք առկա շարժիչի անվանման ցուցանակի տվյալները և կատարեք մեգերի թեստ՝ ստատորի ոլորման առողջությունը գնահատելու համար՝ նախքան շարժիչը նշելը:
Ստուգեք առկա վերելակների հարթեցման անջատիչների ճշգրտությունն ու ֆիզիկական վիճակը՝ որոշելու, թե արդյոք դրանք փոխարինման կարիք ունեն:
Քարտեզագրեք հին կարգավորիչի մուտքային և ելքային հնարավորությունները՝ ապահովելու համատեղելիությունը շարժիչի ժամանակակից ռելե ազդանշանների հետ:
Կատարեք ծանրաբեռնվածության կշռման համապարփակ գնահատում՝ դանդաղեցման ճշգրիտ պրոֆիլները կարգավորելու և հետադարձը կանխելու համար:
A: Հիմնական գործառույթը մուտքային հզորությունը ճշգրիտ վերահսկվող փոփոխական հաճախականության և լարման վերածելն է: Սա կարգավորում է վերելակի շարժիչի արագությունն ու ոլորող մոմենտը, ապահովելով սահուն արագացում, նվազեցնելով ծերացող բաղադրիչների մեխանիկական մաշվածությունը և բարելավելով երթևեկության ընդհանուր որակը՝ համեմատած հին համակարգերի հետ:
A: Հիմնական տարբերությունը դիրքի հետադարձ կապն է: Փակ օղակով շարժիչը օգտագործում է ֆիզիկական կոդավորիչ, որը տեղադրված է շարժիչի լիսեռի վրա՝ ճշգրիտ արագությունը և դիրքը հետևելու համար: Բաց հանգույցը աշխատում է առանց կոդավորչի՝ հենվելով ներքին մաթեմատիկական մոդելների և էլեկտրական հետադարձ կապի վրա՝ շարժիչի աշխատանքը գնահատելու և վերահսկելու համար:
A: Այո: Թեև այն չունի բացարձակ զրոյական արագություն պահելու կոդավորիչ, ժամանակակից բաց հանգույցով կրիչներն օգտագործում են հակադարձ ծրագրակազմ և DC ներարկման արգելակում: Այս հատկանիշները մագնիսական կերպով արգելափակում են շարժիչը վայրկյանի մի մասի ընթացքում, մինչ մեխանիկական արգելակը բարձրանում է, ինչը թույլ չի տալիս մեքենային գլորվել նախատեսված ուղղությամբ:
A: Այո: Եռաֆազ հոսանքից զուրկ շենքերի համար հասանելի են միաֆազ բաց հանգույց: Նրանք ընդունում են միաֆազ մուտքը և ներքուստ փոխակերպում են այն եռաֆազ էներգիայի, որն անհրաժեշտ է ստանդարտ վերելակների շարժիչներ գործարկելու համար, ինչը նրանց դարձնում է իդեալական փոքր բնակելի կամ թեթև առևտրային վերազինման համար:
A: Բաց հանգույցի ինվերտորները սովորաբար խորհուրդ են տրվում վերելակի մինչև 1,5 մետր վայրկյան արագության համար: Այս արագությունից դուրս, դինամիկ հսկողության պահանջները և խիստ կանգառի հանդուրժողականությունը պահանջում են փակ օղակի համակարգի ճշգրտություն՝ կոդավորիչի անմիջական արձագանքով:
A: Այն ամբողջությամբ հենվում է արտաքին վերելակների սենսորների վրա, ինչպիսիք են մագնիսական անջատիչները կամ օպտիկական թիակները: Երբ մեքենան անցնում է սենսորով, կարգավորիչը հրաման է տալիս շարժիչին դանդաղեցնել արագությունը և ի վերջո գցել արգելակը: Սկավառակը կատարում է այս արագության հրամանները՝ հիմնվելով ֆիզիկական սենսորի գործարկիչների վրա, այլ ոչ թե ներքին դիրքի հետևման վրա:
A: Այո: Երբ պատշաճ տեղադրվում և ինտեգրվում են համապատասխան վերելակի կարգավորիչին, բաց հանգույցի կրիչները համապատասխանում են անվտանգության ժամանակակից չափանիշներին, ինչպիսիք են ASME A17.1-ը և CSA B44-ը: Դրանք ապահով կերպով փոխկապակցվում են վթարային արգելակման համակարգերի և մեքենայի չնախատեսված շարժման պաշտպանության սարքերի հետ:


