
Դիտումներ՝ 0 Հեղինակ՝ Կայքի խմբագիր Հրապարակման ժամանակը՝ 2026-09-22 Ծագում. Կայք


Վերելակի շարժիչի կարգավորիչի չափերը հիմնված են բացառապես հիմնական շարժիչի ցուցանակի տվյալների վրա, ներկայացնում են հիմնական գործառնական ռիսկերը: Հենվելով ստատիկ ձիաուժի կամ կիլովատների գնահատականների վրա՝ անտեսում են բարդ դինամիկ ուժերը, որոնք գործում են ուղղահայաց փոխադրումների ժամանակ: Երբ ինժեներները օգտագործում են ընդհանուր փոփոխական հաճախականության շարժիչի չափման մեթոդոլոգիաները, նրանք սովորաբար բախվում են երկու թանկարժեք արդյունքներից մեկին: Առաջինը չափսերի պակասն է, ինչը հանգեցնում է հաճախակի անսարքությունների, հետադարձ միջադեպերի և վատ որակի: Երկրորդը չափից ավելի հստակեցումն է, որը վատնում է կապիտալը անհարկի էլեկտրական հզորության և հովացման չափազանց մեծ ենթակառուցվածքի վրա:
Այս ծայրահեղություններից խուսափելու համար դուք պետք է վերլուծեք կոնկրետ, իրական աշխարհի ծանրաբեռնվածության ցուցանիշները: Փոփոխական կշիռները, ագրեսիվ աշխատանքային ցիկլերը, մեխանիկական համակարգի անհավասարակշռությունը և վթարային էներգիայի պահանջները թելադրում են կարգավորիչի վրա դրված ֆիզիկական պահանջները: Այս դինամիկ բեռնվածության պրոֆիլների գնահատումը թույլ է տալիս ընտրել հատուկ կառուցված Lift Drive Inverter-ը , որն ապահովում է ուղևորների բացարձակ անվտանգությունը, առավելագույնի հասցնում էներգաարդյունավետությունը և համապատասխանում է վերելակի կոդի խիստ պահանջներին:
Պիկ ընդդեմ շարունակական պահանջարկի. ամբարձիչի ինվերտոր ընտրելը պահանջում է առաջնահերթություն տալ կարճաժամկետ ծանրաբեռնվածության հզորությանը (պիկ հոսանք արագացման ժամանակ) շարունակական հոսանքի փոխարեն:
Բեռի կշռման ինտեգրում. առաջադեմ կրիչները պետք է անխափան կերպով փոխկապակցվեն մեքենայի տակ կամ պարանով բեռը կշռող սարքերի հետ՝ ճշգրիտ նախնական ոլորող մոմենտ կիրառելու և հետ վերադարձը կանխելու համար:
Փակ հանգույցի անհրաժեշտություն. խիստ փոփոխական բեռնվածությամբ միջավայրերի համար փակ հանգույցի բարձրացնող ինվերտորը կարևոր նշանակություն ունի զրոյական արագության հսկողության և հատակի ճշգրիտ հարթեցման համար:
Արտակարգ հոսանքի չափագրում. բեռնվածքի ճշգրիտ տվյալները չեն կարող սակարկվել Անխափան սնուցման սարքերի (UPS) և ավտոմատ փրկարար սարքերի (ARD) մարտկոցների համակարգերի ճիշտ չափագրման համար:
Ծախսերի օպտիմիզացում. ճշգրտման գործընթացի սկզբում բեռնվածության դասի ճշգրիտ սահմանումը կանխում է թանկարժեք գերնախագծումը` միաժամանակ ապահովելով, որ սկավառակը համապատասխանում է իրական գործառնական իրականությանը:
Ճշգրիտ բեռնվածության տվյալները ծառայում են որպես հիմնարար նախագիծ ցանկացած հաջողված վերելակի տեղադրման կամ արդիականացման ծրագրի համար: Լավ բեռնվածության տվյալները գերազանցում են պարզ առավելագույն քաշի հզորությունը: Այն պահանջում է բարձր հատիկություն՝ ֆիքսելով ճշգրիտ մեխանիկական անհավասարակշռությունները, արագացման պրոֆիլները և վատագույն սցենարի մոդելավորումը: Երբ հավաքում եք ճշգրիտ տվյալներ, դուք հաստատում եք համակարգի հաջողության հստակ չափանիշներ: Այս տվյալները թելադրում են, թե ինչպես կարգավորիչը կկառավարի ընթացիկ ելքը, կկարգավորի ջերմային ցրումը և արձագանքելու հանկարծակի մեխանիկական տեղաշարժերին:
Դաշտային ինժեներները գիտեն, որ շարժիչի սենյակ մտնելը և հին DC մեքենայի 20HP պիտակը պարզապես կարդալը ձախողման բաղադրատոմս է: Դուք պետք է հաշվարկեք կախովի զանգվածը, ճոպանների հարաբերակցությունը և ուղղորդող ռելսերի շփումը: Առանց այս հատիկավոր տվյալների, դուք վտանգում եք սարքավորումների վաղաժամ խափանումը և վտանգված ուղևորների անվտանգությունը: Շարժիչը պետք է կարգավորի լիսեռի ֆիզիկական իրականությունը, ոչ թե միայն թղթի վրա դրված տեսական թվերը:
Ստատիկ և դինամիկ բեռների միջև հիմնարար տարբերությունը հասկանալը թելադրում է սարքավորման ճիշտ ճշգրտումը: Ստատիկ բեռը վերաբերում է ֆիզիկական վերելակի բաղադրիչների մշտական, անփոփոխ քաշին: Սա ներառում է դատարկ խցիկը, պարսատիկը, կախովի պարանները, ճանապարհորդող մալուխները և հակակշիռը: Եթե վերելակը պարզապես կախված է լիսեռում առանց շարժվելու, ապա ստատիկ բեռը կլինի շարժիչի և արգելակի վրա ազդող միակ ուժը:
Դինամիկ բեռները բերում են բոլորովին տարբեր ֆիզիկական ուժեր: Երբ վերելակը սկսում է շարժվել, այն պետք է հաղթահարի ստատիկ շփումը (կպչումը) և ամբողջ մեխանիկական համակարգի զանգվածային իներցիան: Արագացման, դանդաղման և արագընթաց ճանապարհորդության ժամանակ դինամիկ ուժերը բազմապատկում են շարժիչի համար անհրաժեշտ արդյունավետ քաշը: 5000 ֆունտ ստատիկ կշռող խցիկը կարող է 8000 ֆունտ համարժեք ուժ գործադրել շարժիչի վրա արագ արագացման փուլում: Ճշգրիտ բեռնվածության տվյալները մոդելավորում են այս դինամիկ գագաթնակետերը՝ ապահովելով, որ կարգավորիչը ունի էլեկտրական գլխամաս՝ պահանջվող հոսանքը մղելու համար՝ առանց ցանցից անջատվելու:
Հաշվի առեք պարանների հարաբերակցությունը: 2:1 պարանով մեքենան շարժվում է կիսով չափ արագ, բայց բարձրացնում է երկու անգամ ավելի քաշը, քան 1:1 պարանով ավտոմեքենան: Դինամիկ իներցիան ամբողջությամբ փոխվում է այս մեխանիկական դասավորության հիման վրա: Շարժիչը պետք է լինի այնպիսի չափի, որ կարգավորի ճոպանների համակարգի հատուկ իներցիայի պրոֆիլը, այլ ոչ միայն խցիկի չմշակված քաշը:
Ստանդարտ արդյունաբերական AC կրիչներ կառուցված են օդափոխիչներ, պոմպեր և փոխակրիչներ գործարկելու համար: Այս հավելվածներն ունեն կանխատեսելի, համեմատաբար մշտական բեռներ: Վերելակները գործում են բոլորովին այլ իրականության մեջ։ Ան վերելակի շարժիչ VFD-ը պետք է կատարի բեռի արագ, անկանխատեսելի տեղաշարժեր: Տաքսը կարող է ամբողջովին դատարկ շարժվել դեպի վեր, այնուհետև ծանր բեռներով ծանրաբեռնված շարժվել դեպի ներքև: Ընդհանուր կրիչներ պայքարում են բեռնվածքի այս կատաղի տեղաշարժերի դեմ, քանի որ նրանց ներքին ալգորիթմները հարմարեցված են կայուն վիճակի աշխատանքի համար:
Երբ բախվում ենք քաշի հանկարծակի փոփոխության, ստանդարտ շարժիչը հաճախ գերազանցում է կամ թերփոխհատուցում, ինչը հանգեցնում է կտրուկ ցնցումների կամ շարժիչի կանգի: Հատուկ կառուցված վերելակների ինվերտորները լուծում են այս խնդիրը՝ դինամիկ կերպով կարգավորելով հաճախությունը և լարումը իրական ժամանակում: Դրանք նախագծված են, որպեսզի կարգավորեն հաճախականության ճշգրիտ փոխարկումները զանգվածային սպեկտրի միջով, սովորաբար 1-ից մինչև 800 Հց: Երբ բեռնվածքի հանկարծակի տեղաշարժ է տեղի ունենում, հատուկ ինվերտորը ակնթարթորեն վերահաշվարկում է անհրաժեշտ մոմենտային վեկտորը: Այն կարգավորում է շարժիչի մագնիսական հոսքը, որպեսզի համապատասխանի փոփոխական քաշի ճշգրիտ ֆիզիկական պահանջներին:
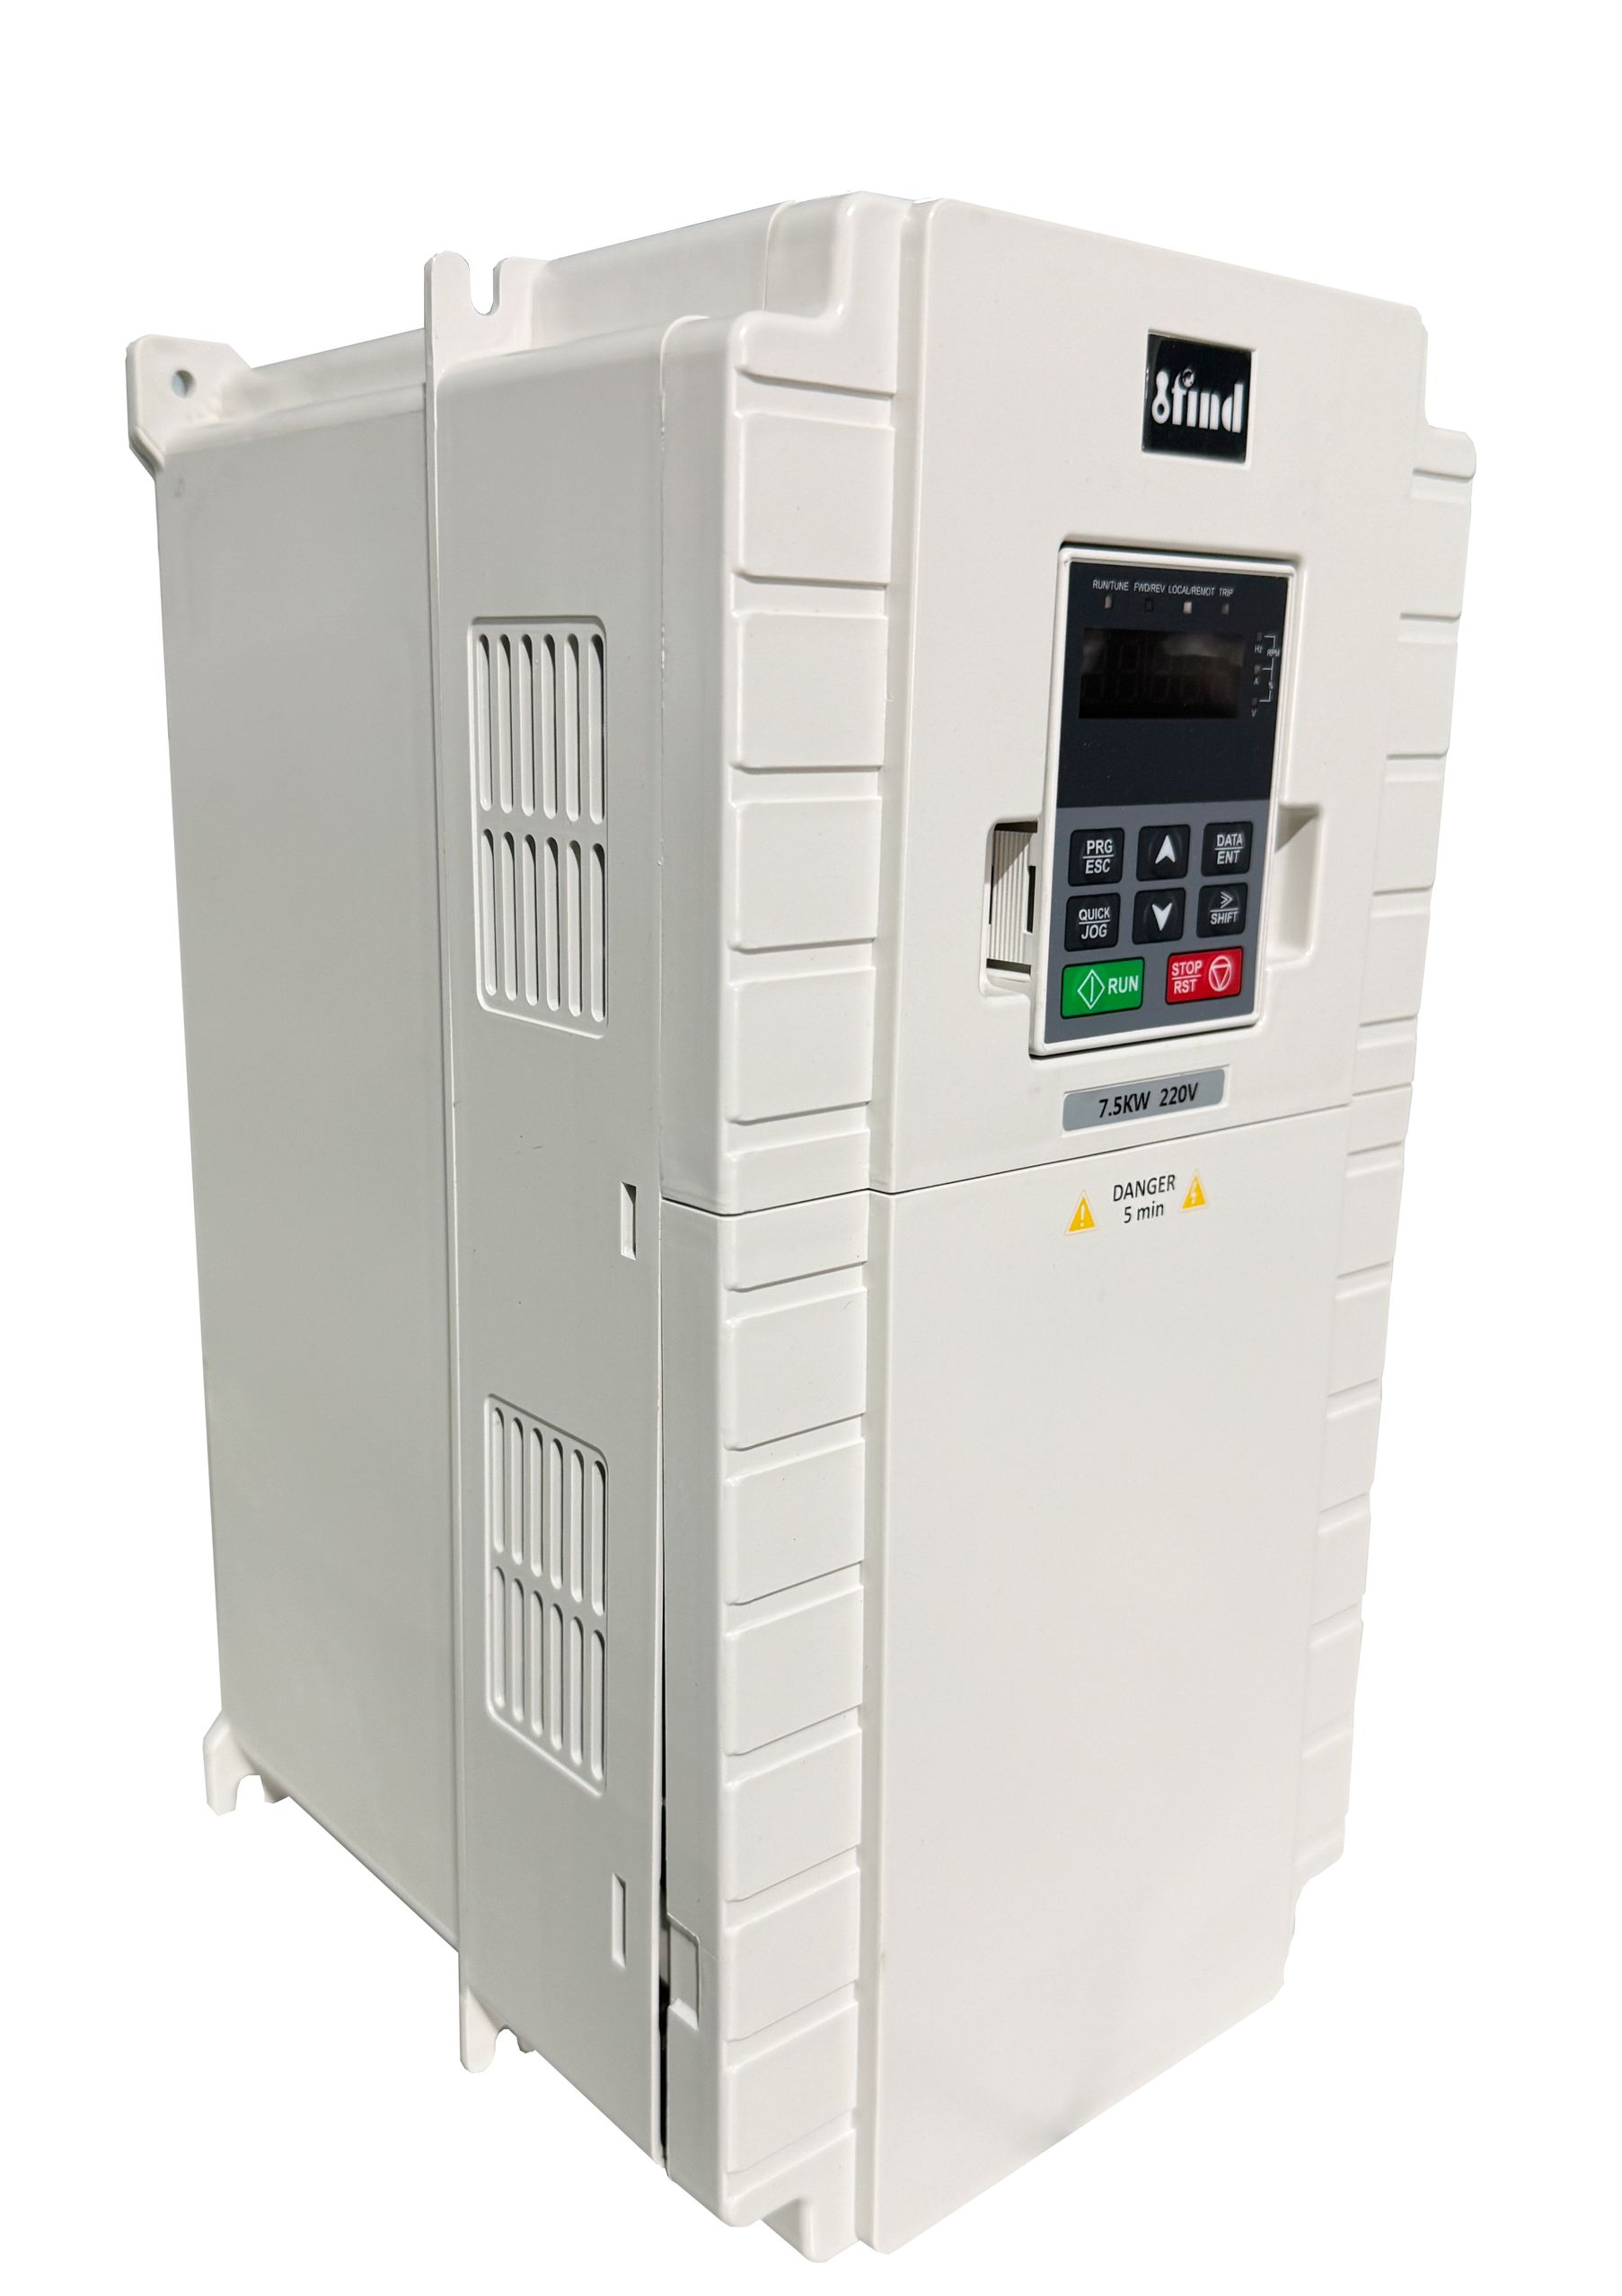
Ինժեներները պետք է գնահատեն բեռնվածության տվյալների մի քանի հատուկ չափումներ՝ նախքան վերահսկիչի կարճ ցուցակը: Դուք չեք կարող պարզապես համապատասխանեցնել շարժիչի ձիաուժի գնահատականը շարժիչի ձիաուժի գնահատականին: Դուք պետք է բաժանեք տվյալների կետերը «առանձնահատկություններ դեպի արդյունքներ»՝ կապելով հատուկ էլեկտրական ցուցանիշները վերելակի խցիկի ֆիզիկական աշխատանքի հետ:
Ուղղահայաց փոխադրման ժամանակ չափագրման ամենատարածված սխալը շարժիչի ընտրությունն է, որը հիմնված է շարունակական հոսանքի վրա: Վերելակները շատ քիչ ժամանակ են ծախսում անընդհատ, կայուն վիճակում: Նրանց գործողությունը գրեթե ամբողջությամբ բաղկացած է մեկնարկից, արագացումից, դանդաղեցումից և կանգառից: Հետևաբար, գագաթնակետային ընթացիկ վարկանիշը հաջողության հիմնական ցուցանիշն է:
Վերելակների կիրառությունները սովորաբար պահանջում են 150% -ից 200% ծանրաբեռնվածությամբ ինվերտորներ 10-ից 60 վայրկյան տևողությամբ: Երբ արգելակումը բարձրանում է, և շարժիչը սկսում է պտտել շղթան, այն պահանջում է հոսանքի զանգվածային ներհոսք՝ իներցիան հաղթահարելու համար: Եթե դուք նշեք ստանդարտ արդյունաբերական VFD, որն առաջարկում է միայն 110% գերբեռնվածության հզորություն 60 վայրկյանի ընթացքում, ապա սկավառակը կխափանի գերհոսանքից լրիվ բեռնված մեկնարկի ժամանակ: Նվիրված Վերելակների վերելակի ինվերտորը ֆիզիկապես կառուցված է ավելի մեծ կոնդենսատորներով և ավելի ամուր ուժային մոդուլներով, որոնք հատուկ կառավարում են այս ծայրահեղ կարճատև հոսանքի ցատկումները՝ առանց ներքին վնասների:
Իրական գագաթնակետային ընթացիկ պահանջը հաշվարկելու համար դուք պետք է հետևեք այս հատուկ քայլերին կայքի հետազոտության ընթացքում.
Չափեք դատարկ խցիկի և պարսատիկ հավաքույթի ճշգրիտ քաշը:
Հաշվարկեք ուղևորների կամ բեռների առավելագույն թողունակությունը՝ հիմնվելով հարթակի քառակուսի վրա:
Որոշեք հակակշռի գերկշռման տոկոսը (սովորաբար 40% -ից 50%):
Գործոն փոխանցման տուփի մեխանիկական արդյունավետության վրա (եթե փոխանցված է) կամ ուղիղ շարժման շղթայի (եթե առանց փոխանցումատուփի):
Կիրառեք 1,5x-ից 2,0x բազմապատկիչ շարունակական հոսանքի համար՝ սահմանելու գագաթնակետային գերբեռնվածության պահանջվող վարկանիշը:
Բեռի տվյալները պետք է ներառեն սպասվող աշխատանքային ցիկլը, որը սովորաբար չափվում է մեկ ժամում շարժիչի գործարկումներով: Բարձր հաճախականության մեկնարկի/դադարեցման ցիկլերը ահռելի ջերմային ճնշում են գործադրում ինվերտերի մեկուսացված դարպասի երկբևեռ տրանզիստորների վրա (IGBT): Ամեն անգամ, երբ շարժիչը մղում է գագաթնակետային հոսանքը՝ խցիկը արագացնելու համար, IGBT հանգույցի ջերմաստիճանը բարձրանում է: Եթե վերելակը կանգ առնի և նորից գործարկվի մինչև ջերմատախտակը կարող է ցրել այդ ջերմային էներգիան, ներքին ջերմաստիճանի միացությունները:
Դուք պետք է հաշվարկեք պահանջվող սառեցումը կամ նվազեցումը ժամում սպասվող ուղևորությունների հիման վրա: Ցածր երթևեկությամբ բնակելի շենքում տեղադրված սկավառակը բախվում է էապես տարբեր ջերմային իրականության, քան բարձր երթևեկությամբ առևտրային հիվանդանոցում տեղադրված ճիշտ նույն սկավառակը: Եթե բեռնվածության տվյալները ցույց են տալիս ժամում 180 մեկնարկ, ապա ձեզ կարող է անհրաժեշտ լինել չափից ավելի մեծացնել սկավառակը, պարզապես ավելի մեծ ջերմատախտակ ձեռք բերելու համար, կամ դուք պետք է նշեք լրացուցիչ օդային սառեցում մեքենայական սենյակում՝ ջերմային անջատումը կանխելու համար:
Վերելակային համակարգերը օգտագործում են հակակշիռ բեռը հավասարակշռելու համար, որը սովորաբար սահմանվում է խցիկի ընդհանուր հզորության 40%-ից 50%-ի սահմաններում: Այս մեխանիկական հավասարակշռությունը թելադրում է, թե արդյոք շարժիչը սպառում է էներգիա (շարժիչ) կամ արտադրում է էներգիա (վերականգնում): Եթե դատարկ խցիկը շարժվում է դեպի վեր, ավելի ծանր հակակշիռն այն ցած է քաշում: Շարժիչը գործում է որպես գեներատոր՝ հետ պահելով համակարգը՝ կանխելու արագության գերազանցումը: Նույնը տեղի է ունենում, երբ ամբողջովին բեռնված տնակն իջնում է դեպի ներքև:
Այս վերականգնող էներգիան պետք է ինչ-որ տեղ գնա: Եթե սկավառակը չի կարող ցրել այն, DC ավտոբուսի լարումը կբարձրանա՝ առաջացնելով գերլարման աղետալի անսարքություն: Բեռնվածության տվյալները հստակ ասում են, թե որքան վերականգնող էներգիա կարտադրի համակարգը: Այս տվյալների հիման վրա դուք պետք է գնահատեք դինամիկ արգելակման ռեզիստորների անհրաժեշտությունը, որոնք այրում են ավելցուկային էներգիան որպես ջերմություն, կամ ամբողջությամբ վերականգնող շարժիչ համակարգի, որը մաքուր էներգիան վերադարձնում է շենքի էլեկտրական ցանցին:
Տաքսի բեռնվածության վիճակը |
Ճամփորդության ուղղություն |
Շարժիչային վիճակ |
Էներգիայի հոսք |
|---|---|---|---|
Դատարկ խցիկ (հակաքարից թեթև) |
Վերև |
Գեներացնող |
Էներգիան հոսում է շարժիչից դեպի շարժիչ (Ռեգեն) |
Դատարկ խցիկ (հակաքարից թեթև) |
Ներքև |
Ավտոմեքենաներ |
Էներգիան հոսում է շարժիչից շարժիչ (սպառող) |
Full Cab (ավելի ծանր, քան հակաքաշը) |
Վերև |
Ավտոմեքենաներ |
Էներգիան հոսում է շարժիչից շարժիչ (սպառող) |
Full Cab (ավելի ծանր, քան հակաքաշը) |
Ներքև |
Գեներացնող |
Էներգիան հոսում է շարժիչից դեպի շարժիչ (Ռեգեն) |
Անվտանգության ժամանակակից կոդերը պահանջում են վերելակներ, որպեսզի ապահով կերպով տարհանեն ուղևորներին էլեկտրաէներգիայի ամբողջական անջատման ժամանակ: Սա պահանջում է Ավտոմատ փրկարարական սարք (ARD) սնուցվող Անխափան սնուցման աղբյուրից (UPS) կամ հատուկ մարտկոցի բանկից: Առավելագույն ծանրաբեռնվածության ճշգրիտ տվյալները ենթակա չեն սակարկության այս վթարային համակարգերի չափորոշման համար:
Առավելագույն դինամիկ բեռը թելադրում է հզորության վարկանիշը և ինվերտորի հատուկ լարումը, որն անհրաժեշտ է մարտկոցի պահեստավորման համար: Էլեկտրաէներգիայի խափանման ժամանակ ARD-ը ցածր լարման DC է մատակարարում անմիջապես շարժիչի DC ավտոբուսին: Այնուհետև շարժիչը պետք է որոշի նվազագույն դիմադրության ուղին՝ հիմնվելով ընթացիկ բեռնվածքի անհավասարակշռության վրա՝ զգուշորեն բաց թողնելով արգելակը և խցիկը տեղափոխելով մոտակա հատակ՝ նվազեցված արագությամբ: Եթե բեռնվածության տվյալները սխալ են, UPS-ի չափը փոքր կլինի, մարտկոցները ակնթարթորեն կթափվեն ընթացիկ առավելագույն պահանջարկի դեպքում, իսկ ուղևորները կմնան թակարդում:
Ուղևորության կատարյալ որակի հասնելու համար կառավարիչը պետք է հստակ իմանա, թե որքան է կշռում խցիկը մինչև մեխանիկական արգելակի արձակումը: Սա պահանջում է անխափան հաղորդակցություն ֆիզիկական սենսորների և սկավառակի ներքին մշակման տրամաբանության միջև: Այն, թե ինչպես է ինվերտորը մշակում այս ֆիզիկական տվյալները, որոշում է՝ վերելակը սահուն հեռանում է, թե դաժանորեն ցնցվում է:
Վերելակային համակարգերը օգտագործում են բարձր զգայուն բեռնախցիկներ՝ ուղևորների կամ բեռների քաշը չափելու համար: Այս սենսորները սովորաբար տեղադրվում են խցիկի հատակի տակ, խաչմերուկի վրա կամ ուղղակիորեն կցվում են կախովի պարաններին: Երբ քաշը մտնում է խցիկ, բեռնախցիկների ներսում լարման չափիչները մի փոքր դեֆորմացվում են: Այս դեֆորմացիան փոխում է նրանց էլեկտրական դիմադրությունը:
Բեռը կշռող սարքը այս ֆիզիկական փոփոխությունը փոխակերպում է էլեկտրական ազդանշանի և այն փոխանցում անմիջապես շարժիչին: Հաղորդակցության ընդհանուր մեթոդները ներառում են 0-10 Վ անալոգային ազդանշաններ, 4-20 մԱ հոսանքի հանգույցներ կամ թվային CANbus հաղորդագրություններ: Սկավառակի միկրոպրոցեսորը վերցնում է իրական ժամանակի քաշի այս տվյալները և համեմատում այն հակակշիռի հայտնի ստատիկ քաշի հետ: Այն հաշվարկում է համակարգի ճշգրիտ ուղղության անհավասարակշռությունը միլիվայրկյաններով՝ պատրաստելով շարժիչը պահանջվող աշխատանքի ճշգրիտ քանակին:
Քաշը իմանալը գործի միայն կեսն է. ճիշտ ուժ կիրառելը բացարձակ ճշգրտություն է պահանջում։ Այստեղ է, որ Ա փակ հանգույց բարձրացնող ինվերտորը դառնում է էական: Փակ օղակի համակարգը օգտագործում է պտտվող կոդավորիչ, որը տեղադրված է անմիջապես շարժիչի լիսեռի վրա: Այս կոդավորիչը ռոտորի դիրքի և արագության ճշգրիտ տվյալները ետ է տալիս սկավառակին վայրկյանում հազարավոր անգամ:
Համատեղելով բեռի կշռման տվյալները կոդավորիչի հետադարձ կապի հետ՝ սկավառակն իրականացնում է մի ֆունկցիա, որը կոչվում է նախնական ոլորող մոմենտ: Նախքան մեխանիկական արգելակման պարույրները նույնիսկ ակտիվանում են արգելակն ազատելու համար, շարժիչը հոսանքի ճշգրիտ քանակությունը մղում է շարժիչի մեջ, որն անհրաժեշտ է հատուկ բեռը զրոյական արագությամբ պահելու համար: Արդյունքն անթերի է. Արգելակը բարձրանում է, իսկ խցիկը ոչ մի միլիմետր չի շարժվում։ Այն ամբողջությամբ վերացնում է հետադարձը, ապահովում է կատարյալ սահուն ելքեր և պահպանում է հատակի ճշգրիտ հարթեցում, անկախ նրանից, թե խցիկը մեկ անձի՞ է պարունակում, թե առավելագույն տարողունակ բեռ:
Ոչ բոլոր վերելակները ծառայում են նույն նպատակին, և բեռնվածության տվյալները թելադրում են ընտրություն կատարել ինվերտորային տեխնոլոգիայի տարբեր մակարդակների միջև: Շենքի հատուկ օգտագործման դեպքը մեծապես ազդում է ընդհանուր արժեքի և կոնցեպտուալ փոխզիջումների վրա, որոնք դուք պետք է կատարեք ճշգրտման գործընթացում:
Ուղևորների կիրառման մեջ, հատկապես բարձրահարկ առևտրային շենքերում կամ շքեղ բնակելի աշտարակներում, մարդկային հարմարավետությունն առաջնային ցուցանիշն է: Այստեղ բեռնվածության տվյալները մեծապես կենտրոնանում են ցնցումների արագության (արագացման փոփոխության արագության) և հարթ S-կորի պրոֆիլների վրա: Ուղևորները շատ զգայուն են հանկարծակի շարժումների կամ թրթռումների նկատմամբ:
Այս հավելվածների համար փոխզիջումը մեծապես ձեռնտու է պրեմիում փակ օղակի համակարգերին, քան ստանդարտ բաց հանգույցի VFD-ները: Բեռնվածության տվյալները թելադրում են, որ շարժիչը պետք է գործարկի անթերի նախնական ոլորող մոմենտ և պահպանի միկրո-միլիմետրանոց հարթեցման ճշգրտությունը՝ կանխելու համար հատակի վայրէջքների վրա ճամփորդության վտանգները: Բարձրակարգ կարգավորիչի մեջ ներդրումները ուղղակիորեն վճարում են վարձակալների գոհունակությունը և սպասարկման կրճատված զանգերը՝ կապված երթևեկության որակի հետ կապված բողոքների հետ:
Բեռնափոխադրումների վերելակները գործում են դաժան մեխանիկական միջավայրում: Այստեղ բեռնվածության տվյալները կենտրոնանում են ծայրահեղ փոփոխական կշիռների և ազդեցության բեռնման վրա: Հաշվի առեք տվյալների կենտրոնի վերելակը, որը տեղափոխում է ծանր, խիստ զգայուն սերվերի դարակաշարեր կամ արդյունաբերական բեռնափոխադրման խցիկ, որտեղ 5000 ֆունտանոց բեռնատարը շարժվում է անմիջապես հարթակի վրա՝ 4000 ֆունտանոց ծղոտե ներքնակ տեղադրելու համար:
Այս սցենարը ստեղծում է զանգվածային, ակնթարթային դինամիկ ցնցումներ: Կախովի պարանները ձգվում են, խուրձը շեղվում է, և բեռը կատաղի տեղաշարժվում է: Դուք պետք է նշեք կրիչներ, որոնք կարող են կառավարել արդյունաբերական հատուկ բեռնվածության դասեր: Բեռը հազվադեպ է հավասարաչափ բաշխվում: Այս մասնագիտացված միջավայրերում ճիշտ բեռնվածության դասի ընտրությունը կանխում է շարժիչի աղետալի խափանումները: Ինվերտորը պետք է ունենա ագրեսիվ պտտող մոմենտ ապացուցելու հնարավորություններ և ծանրաբեռնվածության զանգվածային պաշարներ՝ շարժիչի կառավարումը պահպանելու համար, երբ պատառաքաղը հանկարծ հազարավոր ֆունտ կիլոգրամներ է գցում խցիկի մեջ:
Բեռների բեռնման դաս |
Նկարագրություն |
Inverter ազդեցություն |
|---|---|---|
Դասարան Ա |
Ընդհանուր բեռնափոխադրումներ (ձեռքի բեռնատարներ, ձեռքով բեռնում) |
Ստանդարտ ծանրաբեռնվածության հզորությունը (150%) սովորաբար բավարար է: Բեռի աստիճանական փոփոխություններ: |
Դաս Բ |
Ավտոմեքենաների բեռնում (ավտոմեքենաներ, թեթև բեռնատարներ) |
Պահանջում է բարձր գագաթնակետային հոսանքի հզորություն՝ խցիկ մտնող մեքենայի հանկարծակի գլորվող քաշը կարգավորելու համար: |
Դաս C1 |
Արդյունաբերական բեռնատար բեռնում (առաքիչը շարժվում է բեռով) |
Ծայրահեղ դինամիկ ցնցումներ. Պահանջում է 200% գերբեռնվածության հզորություն և ագրեսիվ փակ ոլորող ոլորող մոմենտ արձագանք: |
Դաս C2 |
Արդյունաբերական բեռնատար բեռնում (առաքիչը չի շարժվում) |
Զանգվածային կետային բեռնում շեմի վրա: Շարժիչը պետք է կատարյալ պահի զրոյական արագություն քաշի բռնի տեղափոխման ժամանակ: |
Նույնիսկ լավ բեռնվածության տվյալների դեպքում, ինժեներական և գնումների թիմերը հաճախ թույլ են տալիս վճռական սխալներ որոշման փուլում: Տվյալների սխալ մեկնաբանումը կամ վերելակների կիրառման համար ընդհանուր արդյունաբերական կանոնների կիրառումը հանգեցնում է իրականացման զգալի ռիսկերի:
Կա մեծ գայթակղություն՝ նայելու առավելագույն տեսական ծանրաբեռնվածությանը և նշելու այնպիսի սկավառակ, որը չափազանց մեծ չափերի է միայն ապահով լինելու համար: Այս մոտեցումը կրում է զգալի ֆինանսական ռիսկ: 100 ձիաուժ հզորություն նշելը մի համակարգի համար, որը երբեք իրատեսորեն չի գերազանցի 40 ձիաուժ հզորության դինամիկ գագաթնակետը, վատնում է կապիտալը հենց շարժիչի վրա, չափազանց մեծ լարերը, ավելի մեծ անջատիչները և ավելի ծանր կոնտակտորները:
Ճիշտ չափագրումը պահանջում է այնպիսի շրջանակ, որը հավասարակշռում է ծախսերի վերահսկումը անվտանգության մարժաների հետ: Դուք պետք է վերլուծեք շենքի իրական երթևեկության վերլուծությունը: Եթե մեխանիկական համակարգը կամ շենքի երթևեկությունը երբեք չի հասնի տեսական առավելագույնին, դուք կարող եք ապահով կերպով նշել շարժիչ, որը համապատասխանում է իրատեսական առավելագույն պահանջարկին, մինչդեռ պահպանելով ծածկագրի համար պահանջվող 150% գերբեռնվածության անվտանգության գործակիցը:
Ընդհակառակը, աշխատանքային ցիկլի տվյալների անտեսումը հանգեցնում է ինվերտորի վաղաժամ խափանման: Եթե դուք չափեք շարժիչը բացառապես գագաթնակետային քաշի հիման վրա, բայց չկարողանաք հաշվի առնել այն փաստը, որ վերելակը կաշխատի ժամում 200 անգամ, շարժիչը կվառվի: IGBT-ների ջերմային սահմանափակումները արագորեն կգերազանցվեն:
Մեղմացման ռազմավարությունը պարտադիր ջերմային մոդելավորումն է: Դուք պետք է վերանայեք արտադրողի հատուկ աստիճանավորման կորերը շրջակա միջավայրի ջերմաստիճանի և բարձրության համար: Եթե մեքենայական սենյակն անպայմանավորված է և ամռանը հասնում է 105°F (40°C), կամ եթե շենքը գտնվում է բարձր բարձրության վրա, որտեղ օդն ավելի բարակ է և ավելի քիչ արդյունավետ է ջերմատախտակի սառեցման համար, դուք պետք է նվազեցնեք շարժիչի հզորությունը: Սառը սենյակում ծովի մակարդակում 50 ամպեր հզորությամբ շարժիչը կարող է ապահով կերպով արտադրել 40 ամպեր միայն տաք, բարձր բարձրության վրա:
Ստուգեք ձեր շենքի երթևեկության օրինաչափությունները՝ որոշելու շարժիչի ճշգրիտ գործարկումը ժամում և պահանջվող աշխատանքային ցիկլը նոր կարգավորիչի համար:
Չափեք խցիկի ստատիկ և դինամիկ բեռները՝ օգտագործելով տրամաչափված բեռնախցիկները, նախքան շարժիչի հզորության ճշգրտումը վերջնական տեսքի բերելը:
Ինվերտերի արտադրողից պահանջեք կիրառման համար նախատեսված չափման կորեր՝ ելնելով ձեր մեքենայի սենյակի ամառային առավելագույն միջավայրի ջերմաստիճանից և աշխարհագրական բարձրությունից:
Ստուգեք կապի արձանագրությունները (անալոգային ընդդեմ CANbus-ի) ձեր ընտրած բեռի կշռման սենսորների և ինվերտորի կառավարման տախտակի միջև՝ ապահովելու համար անխափան ինտեգրումը նախնական ոլորող մոմենտով:
A: Ստանդարտ VFD-ը նախատեսված է կայուն վիճակում գտնվող բեռների համար, ինչպիսիք են պոմպերը և օդափոխիչները: Հատուկ վերելակային ինվերտորն ունի մասնագիտացված ծրագրակազմ՝ նախաոլորման հնարավորությունների համար, հսկայական կարճաժամկետ ծանրաբեռնվածության հզորություններ (մինչև 200%) և դինամիկ հաճախականության ճշգրտումներ: Այն հատուկ նախագծված է արագ, անկանխատեսելի փոփոխական բեռների համար և համապատասխանում է վերելակների անվտանգության խիստ կանոններին՝ կապված արգելակների կառավարման և շարժիչի կոնտակտորների մոնիտորինգի հետ:
A: Այն կանխում է հետադարձ վերադարձը` համատեղելով իրական ժամանակի քաշի տվյալները բեռնախցիկներից ռոտորի դիրքի ճշգրիտ տվյալների հետ շարժիչի կոդավորիչից: Նախքան մեխանիկական արգելակի արձակումը, ինվերտորը հաշվարկում է ուղղության ճշգրիտ անհավասարակշռությունը և մղում է անհրաժեշտ հոսանքը շարժիչը բացարձակ զրոյական արագությամբ պահելու համար: Երբ արգելակումը բարձրանում է, բեռը արդեն լիովին ապահովված է մագնիսական դաշտով:
A: Վերելակները հազվադեպ են աշխատում անընդհատ, կայուն վիճակում: Էլեկտրական ամենաբարձր պահանջարկը տեղի է ունենում սկզբնական արագացման փուլում, որտեղ շարժիչը պետք է հաղթահարի զանգվածային ստատիկ շփումը (կպչումը) և խցիկի, պարանների և հակակշիռի իներցիան: Ծանրաբեռնվածության բարձր հզորությունը ապահովում է, որ սկավառակը կարող է ապահովել էներգիայի այս կարճաժամկետ աճը՝ առանց սայթաքելու:
A. Սալոնի հատակի տակ կամ կախովի ճոպանների վրա տեղադրված բեռնախցիկները չափում են ֆիզիկական լարվածությունը, երբ ավելացվում է քաշը: Նրանք այս ֆիզիկական դեֆորմացիան վերածում են էլեկտրական ազդանշանների: Դրանք փոխանցվում են ինվերտորին 0-10 Վ անալոգային ազդանշանների, 4-20 մԱ հոսանքի հանգույցների կամ թվային CANbus արձանագրությունների միջոցով, ինչը թույլ է տալիս սկավառակին իրական ժամանակում կատարել նախնական բեռնման հաշվարկներ:
A: Ոչ: Ծանր աշխատանքային բեռների վերելակները ենթարկվում են ծայրահեղ փոփոխական բեռների և դաժան հարվածների հարվածների, ինչպես օրինակ՝ պատառաքաղով մեքենան խցիկում: Ստանդարտ ինվերտորները չունեն ագրեսիվ ոլորող մոմենտ հաստատող ալգորիթմներ և ուժեղ վերականգնողական արգելակման կառավարում, որոնք անհրաժեշտ են այս զանգվածային դինամիկ տեղաշարժերը կարգավորելու համար, ինչը հանգեցնում է շարժիչի կանգի, անսարքությունների և անվտանգության լուրջ վտանգների:
A. Աշխատանքային ցիկլը, որը չափվում է ուղևորություններով կամ սկսվում է ժամում, թելադրում է ջերմային բեռը շարժիչի ներքին բաղադրիչների վրա: Բարձր հաճախականության մեկնարկի/դադարեցման ցիկլերը առաջացնում են ինտենսիվ ջերմություն: Եթե աշխատանքային ցիկլը բարձր է, դուք պետք է նշեք ավելի մեծ ֆիզիկական ջերմատախտակով կամ ակտիվ սառեցմամբ սկավառակ՝ ջերմային ծանրաբեռնվածությունից և սարքավորումների վաղաժամ խափանումը կանխելու համար:
A. Առավելագույն դինամիկ բեռը թելադրում է ավտոմատ փրկարար սարքի (ARD) համար անհրաժեշտ հզորության ճշգրիտ գնահատականը և ինվերտորի լարումը: Էլեկտրաէներգիայի անջատման ժամանակ ARD-ը պետք է մատակարարի բավականաչափ ցածր լարման DC, որպեսզի ազատի արգելակը և տեղափոխի առավելագույն ծանրաբեռնվածության անհավասարակշռությունը մոտակա հարկ: Չափից փոքր մարտկոցները ակնթարթորեն կխափանվեն առավելագույն պահանջարկի դեպքում:


