
Դիտումներ՝ 0 Հեղինակ՝ Կայքի խմբագիր Հրապարակման ժամանակը՝ 2026-10-19 Ծագում. Կայք


Նյութերի բեռնաթափման համար շարժիչի նշումը էապես տարբերվում է կենտրոնախույս պոմպի կամ օդափոխիչի համար նախատեսված սարքի չափից: Չափազանցումը վտանգի է ենթարկում շարժիչի աղետալի անսարքությունները և բեռնաթափվող բեռները, մինչդեռ չափից դուրս ստուգումը վատնում է արժեքավոր կապիտալը: Նպատակով կառուցված Վերամբարձ ինվերտորն ապահովում է ծանրաբեռնվածության ծանրաբեռնվածության հզորությունը և արգելակման մեխանիկական կառավարման մասնագիտացված տրամաբանությունը, որն անհրաժեշտ է անվտանգ բարձրացման և իջեցման համար: Ստանդարտ ստորաբաժանումները պարզապես չեն կարող հաղթահարել բարձրացման կիրառման ծայրահեղ մեխանիկական պահանջները:
Առանց այս հարմարեցված հատկանիշների, դուք ձեր գործողությունները ենթարկում եք անվտանգության լուրջ վտանգների և գործառնական խոչընդոտների: Այս հոդվածը տրամադրում է կոնկրետ, ինժեներական կենտրոնացված շրջանակ՝ շարժիչի ճիշտ տվյալները հավաքելու, արգելակման պարտականությունը որոշելու և ոլորող մոմենտների ճշգրիտ պահանջները նախանշելու համար: Դուք կիմանաք, թե կոնկրետ ինչ բնութագրեր պետք է ներառել, որպեսզի կարողանաք ճշգրիտ Գնանշման հարցում (RFQ) ներկայացնել: Այս շրջանակին հետևելը երաշխավորում է, որ ձեր վաճառողը մեջբերում է համակարգ, որը լիովին օպտիմիզացված է ձեր հատուկ բարձրացման պահանջների համար:
Ընդհանուր նշանակության շարժիչները չունեն ներկառուցված մեխանիկական արգելակման տրամաբանություն և բարձր ծանրաբեռնվածություն, որոնք անհրաժեշտ են վերելակների անվտանգ շահագործման համար:
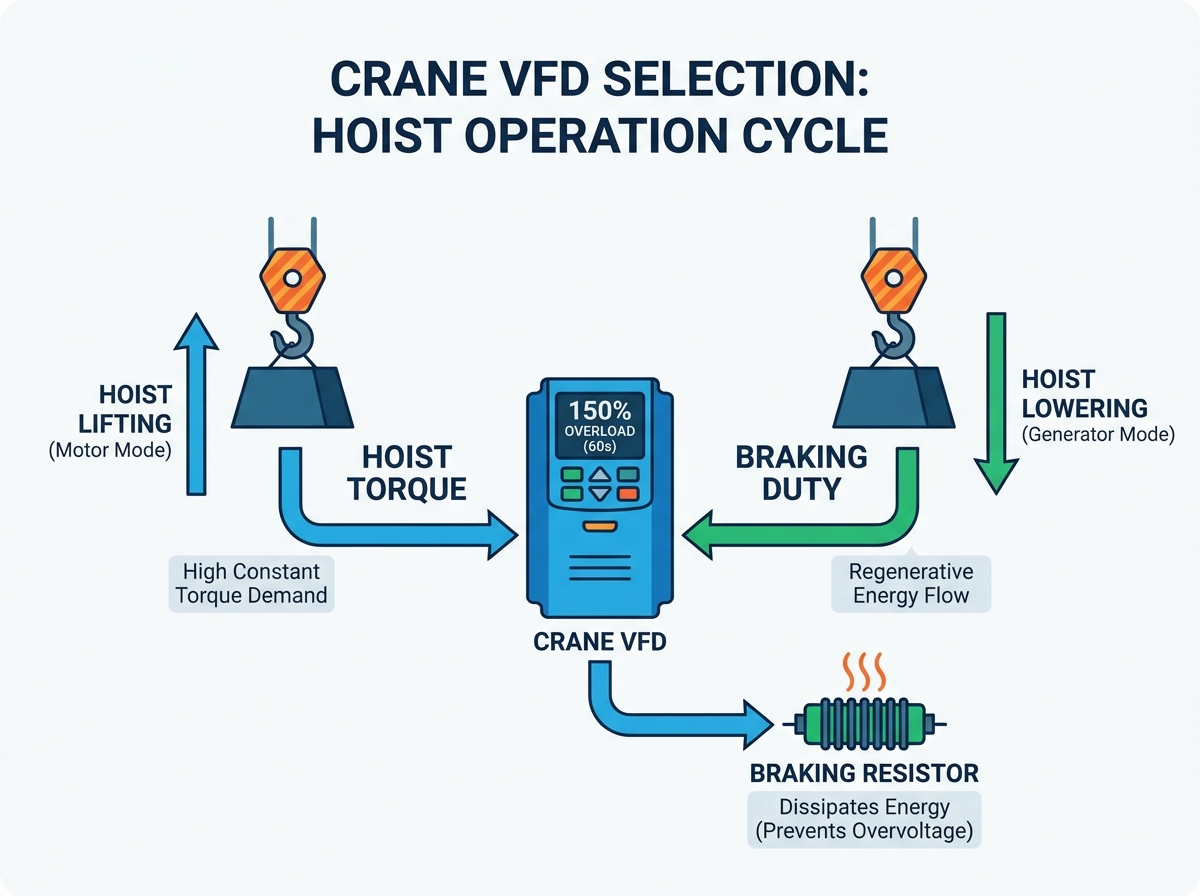
Վերելակների կիրառման համար պահանջվում է հատուկ կռունկի ինվերտոր, որի չափսերն ունեն առնվազն 150% գերբեռնվածություն 60 վայրկյանի ընթացքում (Մշտական ոլորող մոմենտ):
Դանդաղեցումը և իջեցումը ստեղծում են վերականգնող էներգիա; Արգելակման աշխատանքային ցիկլերի ճշգրիտ ճշգրտումը կարևոր է DC ավտոբուսի գերլարման անսարքությունները կանխելու համար:
Եռաֆազ կռունկի VFD-ի չափերը պետք է հիմնված լինեն շարժիչի լրիվ բեռնվածության ուժեղացուցիչների (FLA) վրա, ոչ միայն ձիաուժի կամ կիլովատների գնահատականների վրա:
Ամբողջական RFQ-ն պետք է ներառի շրջակա միջավայրի պայմանները, շարժիչի անվանական ցուցանակի տվյալները և անվտանգության պահանջվող ինտեգրումները (օրինակ՝ Safe Torque Off):
Սխալ սկավառակի ճարտարապետության ընտրությունը հաճախ հանգեցնում է անմիջապես մեխանիկական խափանումների: Հաստատությունների շատ մենեջերներ սխալմամբ ենթադրում են, որ ցանկացած արդյունաբերական շարժիչ կարող է գործարկել բարձրացնող շարժիչը: Այս ենթադրությունն անտեսում է հիմնարար ֆիզիկան: Ստանդարտ կրիչներն ակնկալում են բեռի քառակուսի կորեր, որոնք բնորոշ են երկրպագուներին և պոմպերին: Փոփոխական ոլորող մոմենտ ստեղծելու այդ սցենարներում ցածր արագություններում հազվադեպ է պահանջվում լիարժեք հզորություն:
Բարձրացումն աշխատում է խիստ մշտական ոլորող մոմենտների պահանջների դեպքում: Կախովի բեռը գործադրում է իր գրավիտացիոն ուժի 100%-ը՝ անկախ արագությունից: Անկախ նրանից, թե դուք տեղափոխում եք 10 տոննա կշռող պողպատե կծիկ 5 Հց կամ 50 Հց հաճախականությամբ, ոլորող մոմենտների պահանջը մնում է բացարձակ: Ընդհանուր նշանակության շարժիչը սովորաբար առաջարկում է միայն 110% -ից 120% ծանրաբեռնվածության հզորություն: Սա լիովին կարճ է բարձրացման սկզբնական փուլերում: Վերելակները սովորաբար պահանջում են 150% գերբեռնվածություն՝ ստատիկ շփումը և բեռի իներցիան հաղթահարելու համար:
Օգտագործելով ստանդարտ հաճախականության ինվերտորը ներկայացնում է անվտանգության ծայրահեղ ռիսկեր: Հիմնական մոդելներում բացակայում է «ոլորող մոմենտ ստեղծելու» ինտեգրված տրամաբանությունը: Նյութերի հետ աշխատելիս շարժիչը պետք է մագնիսացնի շարժիչը և ստուգի բավարար պտտող մոմենտ ստեղծելը՝ նախքան մեխանիկական արգելակի բացման հրամանը: Եթե հիմնական շարժիչը ժամանակից շուտ արձակում է արգելակը, գրավիտացիան անմիջապես անցնում է: Բեռը սահում է կամ ամբողջությամբ ընկնում: Մասնագիտացված որոնվածը կանխում է հենց այս սցենարը՝ համաժամացնելով շարժիչի հոսանքի արձագանքը և արգելակային ռելեի ժամանակացույցը:
Ստանդարտ սկավառակները նույնպես հաճախակի են անհանգստացնում: Երբ դուք արագացնում եք արագությունը կամ իջեցնում ծանր բեռը, շարժիչը արտադրում է էլեկտրական էներգիա: Այս էներգիան հետ է հոսում դեպի շարժիչ: Հիմնական ստորաբաժանումներում բացակայում են ծանր արգելակման ճոփերը, որոնք անհրաժեշտ են այս հանկարծակի հոսքը մշակելու համար: Հետևաբար, նրանք գործարկում են 'DC Bus Overvoltage' խափանումներով: Շարժիչը անջատվում է, մեխանիկական արգելակը խփում է, և հանկարծակի կանգառը լարում է կռունկի ամբողջ կառուցվածքը:
Մեծ ոլորող մոմենտների ճշգրիտ չափումը երաշխավորում է սահուն արագացում և հուսալի պահող ուժ: Դուք պետք է անմիջապես սահմանեք ելակետային գերբեռնվածության բնութագրերը ձեր ԳՀՀ-ում: Վաճառողները պետք է իմանան, թե որքան ագրեսիվ եք աշխատում սարքավորումը:
Միշտ նշեք «Ծանր պարտականություն» (HD) վարկանիշ՝ նյութերի մշակման համար: Հիմնական պահանջը 150% գերբեռնվածություն է 60 վայրկյանի ընթացքում: Շատ բարձր կատարողական հավելվածներ պահանջում են նաև 200% ծանրաբեռնվածություն 3 վայրկյանում: Այս բուֆերները թույլ են տալիս շարժիչին անցնել նախնական ստատիկ շփման միջով: Նրանք նաև տեղավորում են բեռնվածքի ակնթարթային ճոճանակներ՝ առանց գերհոսանքից պաշտպանության արձանագրությունների գործարկման: Երբեք մի ընդունեք «Normal Duty» գնանշումը բարձրացման հայտի համար:
Շարժման կառավարման ռազմավարությունները թելադրում են արագության ճշգրտություն և անվտանգություն: Դուք պետք է ընտրեք բաց և փակ հանգույցի կոնֆիգուրացիաների միջև՝ ելնելով ձեր հատուկ գործառնական կարիքներից:
Open-Loop (Sensorless Vector). Այս մեթոդը օգտագործում է ներքին ալգորիթմներ ռոտորի դիրքը գնահատելու համար: Այն բացառապես լավ է աշխատում ստանդարտ տրավերս շարժումների համար, ինչպիսիք են կամրջով և տրոլեյբուսի ճանապարհորդությունները: Այն նաև գործարկում է հիմնական վերելակները, որտեղ միկրո դիրքավորումն ավելորդ է:
Փակ հանգույց (կոդավորիչի հետադարձ կապ). Սա պահանջում է ֆիզիկական կոդավորիչ, որը տեղադրված է շարժիչի վրա: Կոդավորիչը իրական ժամանակում արագության և դիրքի տվյալները հետ է ուղարկում սկավառակ: Սա ձեզ անհրաժեշտ է ճշգրիտ դիրքավորման համար: Այն լիովին պարտադիր է զրոյական արագությամբ (0 Հց պահում) բեռը պահելու համար՝ առանց մեխանիկական արգելակին հենվելու: Բարդ բազմահարկ սինխրոնիզացիաները պահանջում են նաև փակ օղակի կառավարում:
Նյութերի բեռնաթափման համար վերահսկման մեթոդի համեմատություն
Դիմումի պահանջ |
Առանց սենսորային վեկտոր (բաց հանգույց) |
Կոդավորիչի հետադարձ կապ (փակ օղակ) |
|---|---|---|
Ստանդարտ կամուրջ / տրոլեյբուս |
Բարձր պիտանի |
Overkill (եթե համաժամանակացված չէ) |
0 Հց ոլորող մոմենտ պահող (զրոյական արագություն) |
Հնարավոր չէ |
Լիովին աջակցվում է |
Արագության կարգավորման ճշգրտություն |
Չափավոր (մոտ 0,5%) |
Շատ բարձր (մոտ 0,01%) |
Բեռնվածության անկման կանխարգելում |
Բավարար է հիմնական բեռների համար |
Գերազանց պահելու ունակություն |
Դուք պետք է հստակորեն տեղեկացնեք վաճառողներին ձեր RFQ-ում վերահսկողության ակնկալիքների վերաբերյալ: Անմիջապես նշեք ձեր պահանջվող արագության վերահսկման ճշգրտությունը: Նկատի ունեցեք, թե արդյոք շարժիչի կոդավորիչները ներկայումս տեղադրված են ձեր սարքավորման վրա: Եթե դրանք կան, նշեք կոդավորչի տեսակը և զարկերակային մեկ հեղափոխության (PPR) քանակը: Սա թույլ չի տալիս վաճառողներին մեջբերել անհամատեղելի կառավարման քարտերը:
Արգելակման հաշվարկները հաճախ ներկայացնում են կռունկի շարժիչի ընտրության ամենաանտեսված կողմը: Ձգողականությունը իջնելիս ինդուկցիոն շարժիչը վերածում է զանգվածային գեներատորի:
Երբ իջեցնում եք ծանր բեռը, բեռը շարժիչն ավելի արագ է մղում, քան շարժիչի կողմից սահմանված համաժամանակյա արագությունը: Շարժիչը անցնում է վերականգնման ռեժիմի: Այն արտադրում է էլեկտրական էներգիա և այն հետ է ուղարկում: Այս հոսանքը հոսում է սկավառակի ներքին DC ավտոբուսի մեջ: DC ավտոբուսի կոնդենսատորները արագ կլանում են այս էներգիան, ինչը հանգեցնում է լարման մակարդակի բարձրացման: Դուք պետք է ապահով կերպով ցրեք այս էներգիան, որպեսզի խուսափեք շարժիչի աղետալի ձախողումներից:
Այս վերականգնված էներգիան կառավարելու համար օբյեկտները հիմնականում հիմնվում են երկու հիմնական մեթոդների վրա:
Արգելակման կոպեր և ռեզիստորներ. սա մնում է ամենատարածված արդյունաբերական լուծումը: Ներկառուցված կամ արտաքին արգելակման բլոկը վերահսկում է DC ավտոբուսը: Երբ լարումը բարձրանում է չափազանց բարձր, այն ուղղորդում է ավելցուկային հոսանքը դեպի ռեզիստորային բանկ: Ռեզիստորները էներգիան այրում են որպես ջերմություն: Սա ճիշտ նշելու համար դուք պետք է հաշվարկեք պահանջվող հզորությունը և ohmic արժեքը՝ հիմնվելով ձեր աշխատանքային ցիկլի վրա (օրինակ՝ 20% ED ընդդեմ 50% ED):
Վերականգնվող կրիչներ (Ակտիվ Front End). Ծանր հավելվածները պահանջում են այլ մոտեցում: Եթե դուք աշխատում եք բարձր հաճախականությամբ աշխատանքային ցիկլեր կամ կատարում եք շարունակական ծանր իջեցում, դիմադրությունները դառնում են անարդյունավետ: Active Front End (AFE) վերականգնող սկավառակը գրավում է ավելցուկային էներգիան և այն անմիջապես ետ է մատակարարում ձեր հաստատության էլեկտրացանցին: Թեև սկզբնական կապիտալ ծախսերն ավելի բարձր են, դրանք ապահովում են էներգիայի գերազանց խնայողություն բարձր աշխատանքային կռունկների համար:
Ձեր RFQ-ում պետք է նշվի արգելակման ակնկալվող առավելագույն ժամանակը և հաճախականությունը: Նշեք ժամում կատարված գործողությունների քանակը: Մանրամասնեք առավելագույն շարունակական իջեցման ժամանակը: Վաճառողները հիմնվում են այս տվյալների վրա՝ մեջբերելու ճիշտ դիմադրողական բանկը կամ որոշելու, թե արդյոք անհրաժեշտ է AFE համակարգը: Բաց թողեք սա, և նրանք, ամենայն հավանականությամբ, կմեջբերեն ստանդարտ 10% աշխատանքային ցիկլի ռեզիստորը, որը գերտաքանալու և խափանում է ծանր օգտագործման դեպքում:
Շարժիչի ճշգրիտ չափերը հիմնված են շարժիչի ամբողջական տվյալների վրա: Մեխանիկական հզորության վրա հիմնված տեխնիկական բնութագրերի գուշակումը հանգեցնում է գործառնական անհապաղ անսարքությունների:
Դուք պետք է ընտրեք ա եռաֆազ կռունկ VFD հիմնված խստորեն Full Load Amps (FLA): Շեշտեք այս կանոնը ձեր պլանավորման փուլում: Ձիաուժով կամ կիլովատներով չափերը մնում են արդյունաբերության տարածված սխալ: Նույն ձիաուժ հզորությամբ շարժիչները կարող են շատ տարբեր ամպերներ քաշել: Օրինակ, բարձր բևեռ, ցածր արագությամբ շարժիչը զգալիորեն ավելի շատ հոսանք է ընդունում, քան նույն ձիաուժ հզորության ցածր բևեռ, բարձր արագությամբ շարժիչը: FLA-ն թելադրում է իրական ջերմային բեռը, որը պետք է կրեն շարժիչի բաղադրիչները:
Մի ընդունեք մասնակի տեղեկատվություն ձեր սպասարկման թիմից: Ձեր RFQ-ում հստակ նշեք այս չսակարկելի տվյալների կետերը.
Բազային լարումը. Որոշեք մուտքային սնուցման ճշգրիտ աղբյուրը (օրինակ՝ 460V, 400V, 380V):
Շարժիչի հաճախականությունը. Ուշադրություն դարձրեք՝ արդյոք շարժիչը նախատեսված է 50 Հց կամ 60 Հց աշխատանքի համար:
Բևեռների քանակը / Հիմնական RPM. Սա որոշում է համաժամանակյա արագությունը և ազդում ընթացիկ խաղարկության հաշվարկների վրա:
Սպասարկման գործակիցը և մեկուսացման դասը. Ստուգեք ինվերտերի աշխատանքի պատրաստությունը: Ստանդարտ շարժիչներում բացակայում է մեկուսացումը, որն անհրաժեշտ է PWM (Զարկերակային լայնության մոդուլյացիա) լարման բարձրացումներին դիմակայելու համար: Նրանք արագ քայքայվում են առանց F կամ H դասի համապատասխան մեկուսացման:
Ամբողջական բեռնվածության ուժեղացուցիչներ (FLA)՝ սկավառակի չափերի բացարձակ ամենակարևոր չափանիշը:
Շրջանակային շարժումները հաճախ օգտագործում են զուգահեռ շարժիչներ: Կրկնակի կամուրջների շարժիչները հաճախ անջատվում են մեկ շարժիչով: Այս կարգավորումների համար դուք պետք է կատարեք հատուկ հաշվարկներ: Միասին ավելացրեք երկու շարժիչների FLA-ն: Այնուհետև ավելացրեք 10% -ից 15% անվտանգության մարժա ընդհանուրին: Ներկայացրեք այս ճշգրտված ընթացիկ պահանջը RFQ-ում: Ավելին, շարժիչի և յուրաքանչյուր շարժիչի միջև դուք պետք է տեղադրեք շարժիչի գերբեռնվածությունից պաշտպանող անհատական սարքեր, քանի որ շարժիչն այլևս չի կարող մեկ շարժիչը պաշտպանել ջերմային ծանրաբեռնվածությունից զուգահեռ կոնֆիգուրացիայով:
Նյութերի մշակման ժամանակակից միջավայրերը պահանջում են անվտանգության լայն ինտեգրում: Սկավառակը չի գործում առանձին. այն գործում է որպես կռունկի ավտոմատացված անվտանգության արձանագրությունների կենտրոնական նյարդային համակարգ:
Դուք չեք կարող զիջել արգելակային կառավարման ինտեգրված մակրոներին: Ինչպես նշվեց ավելի վաղ, շարժիչը պետք է ապացուցի հոսանքն ու ոլորող մոմենտը, նախքան արգելակի բացման հրամանը փոխանցելը: Ավելին, սկավառակը պետք է անխափան կառավարի փակման հաջորդականությունը: Երբ կանգառի հրաման է տրվում, սկավառակը դանդաղեցնում է բեռը մինչև զրոյական արագությունը: Այն միացնում է մեխանիկական արգելակը՝ պահելով էլեկտրական ոլորող մոմենտը: Միայն նախապես սահմանված ուշացումից հետո է շարժիչը անջատում շարժիչի հզորությունը: Սա կանխում է միկրոկաթիլը կանգառի փուլում:
Հստակ ուրվագծեք սարքավորումների անվտանգության պահանջվող հատկանիշները: Դուք պետք է պահանջեք Safe Torque Off (STO) գործառույթը: Փնտրեք SIL3 (Անվտանգության ամբողջականության մակարդակ) կամ PLe (Կատարման մակարդակ e) ստանդարտների համապատասխանությունը: STO-ն ապահովում է ապարատային վրա հիմնված վերափոխում, որը հոսանքազրկում է շարժիչի ելքային փուլը՝ առանց անջատելու հիմնական շարժիչի հզորությունը: Այն կանխում է պատահական գործարկումը սպասարկման կամ վթարային կանգառի պայմաններում: Հենվելը բացառապես ծրագրային ապահովման սահմանափակումների վրա, խախտում է ժամանակակից արդյունաբերական անվտանգության ստանդարտները:
Ձեր RFQ-ն պետք է նշի սահմանային անջատիչների համար անհրաժեշտ մուտքերը: Ձեզ անհրաժեշտ է հատուկ I/O՝ վերջնական վեր, վերջնական ներքև և ուղղորդված դանդաղեցման սահմանափակումների համար: Բացի այդ, սահմանեք ձեր նախընտրած ցանցային արձանագրությունները: Եթե դուք ինտեգրում եք կռունկը ավելի մեծ գործարանի ավտոմատացման համակարգում, նշեք, թե արդյոք Ձեզ անհրաժեշտ են ProfiNet, Ethernet/IP կամ Modbus TCP կապի քարտեր PLC ինտեգրման համար:
Գնանշման հայտի ճիշտ կառուցվածքը կանխում է վաճառողի ենթադրությունները: Ոչ միանշանակ RFQ-ները հանգեցնում են ապարատային անհամապատասխանության և նախագծի հետագա փոփոխությունների լայնածավալ պատվերների:
Տրամադրեք պահանջների կառուցվածքային ամփոփագիր՝ ձեր վաճառողին ուղարկելու համար: Ամբողջական փաթեթը ապահովում է ճշգրիտ մեջբերում: Ներառեք հետևյալ բաժինները.
Հավելվածի տեսակը. Նշեք, թե արդյոք սկավառակը կառավարում է Հիմնական ամբարձիչը, օժանդակ ամբարձիչը, կամուրջը կամ տրոլեյբուսը:
Պարտականության դասի վարկանիշ. ներառեք CMAA (դաս A-ից F) կամ FEM աշխատանքային ցիկլի վարկանիշը՝ գործառնական կոշտությունը համատեքստայինացնելու համար:
Շարժիչի անվանման ցուցանակի ամբողջական տվյալները. Տրամադրեք FLA, լարումը, RPM-ը և մեկուսացման դասը, ինչպես նշված է ավելի վաղ:
Բնապահպանական սահմանափակումներ. Սահմանեք շրջակա միջավայրի ջերմաստիճանի ծայրահեղությունները: Նշեք NEMA կամ IP պարիսպների պահանջվող գնահատականները (օրինակ՝ NEMA 12 փոշոտ ներսի միջավայրերի համար, NEMA 4X՝ քայքայիչ դրսի համար):
Երբ գնանշումները հասնում են, խորհուրդ տվեք ձեր գնումների թիմին ուշադիր ուսումնասիրել դրանք: Վաճառողները հաճախ փորձում են շահել հայտերը՝ նվազեցնելով տեխնիկական բնութագրերը: Ուշադրություն դարձրեք արգելակման ռեզիստորների բաց թողնմանը: Համոզվեք, որ գերբեռնվածության գնահատականները նշում են 'Ծանր պարտականությունը 150%' և ոչ թե ընդհանուր փոփոխական ոլորող մոմենտ: Վերջապես, ստուգեք պարիսպների բացակայող չափերը: Դինամիկ արգելակման միավորներով լիովին ընտրովի շարժիչը կարող է ֆիզիկապես չտեղավորվել ձեր առկա կռունկի էլեկտրական վահանակի ներսում:
Վերամբարձ VFD-ի հաջող ընտրությունը ամբողջությամբ կախված է շարժիչի ճշգրիտ տվյալներից, պտտող մոմենտների իրատեսական ակնկալիքներից և արգելակման ծառայության ճշգրիտ հաշվարկներից: Համապարփակ անվանատախտակի տվյալների հավաքումը և վերականգնողական իջեցման ֆիզիկայի հասկանալը պաշտպանում է ձեր գործառնական շարունակականությունը:
Այս տեխնիկական բնութագրերի առաջնահերթությունը ամենացածր սկզբնական գնի նկատմամբ կանխում է աղետալի պարապուրդը և անվտանգության լուրջ վտանգները: Անչափ մեծ շարժիչը կամ սխալ կազմաձևված արգելակային տրամաբանական կարգավորիչը անմիջական վտանգի տակ է դնում ձեր անձնակազմը և հաստատությունը: Արժեքը մեխանիկական հուսալիության և անվտանգության անխափան ինտեգրման մեջ է, այլ ոչ թե գնումների փուլում անկյունները կտրելու մեջ:
Կազմեք ձեր շարժիչի տվյալները, գրանցեք ձեր ճշգրիտ գործառնական աշխատանքային ցիկլերը և սահմանեք ձեր վերահսկողության կարիքները՝ օգտագործելով այս շրջանակը: Այս կառուցվածքային տեղեկատվության պատրաստ լինելը նախքան ինտեգրացիոն գործընկերոջ հետ կապ հաստատելը երաշխավորում է, որ դուք կստանաք ամուր, նպատակային լուծում, որը նախատեսված է հատուկ ձեր պահանջկոտ նյութերի մշակման միջավայրի համար:
Պատասխան. Ոչ: Ստանդարտ կրիչներ սովորաբար գնահատվում են փոփոխական ոլորող մոմենտով (110%-120% ծանրաբեռնվածություն) և չունեն ծանրաբեռնված կոնդենսատորներ, արգելակիչ բլոկներ և հատուկ մեխանիկական արգելակման հսկողության ծրագրակազմ, որն անհրաժեշտ է անվտանգ բարձրացման համար:
A: Ընդհանրապես, ոչ: Թեև դրանք դեռևս պահանջում են ոլորող մոմենտների մշտական գնահատականներ, տրավերս շարժումները անընդհատ չեն պայքարում ձգողության դեմ: Նրանք սովորաբար պահանջում են ավելի քիչ ագրեսիվ արգելակման դիմադրություններ և հաճախ կարող են անվտանգ գործել բաց օղակի կոնֆիգուրացիաներում:
Պատ.՝ դիմադրությունը կգերտաքանա և հնարավոր է խափանվի, կամ շարժիչը դանդաղեցման ժամանակ կխափանի 'DC Bus Overvoltage'-ը, ինչի հետևանքով մեխանիկական արգելակը կխփի և հնարավոր է ապակայունացնի բեռը:
A. Նույն ձիաուժ հզորությամբ շարժիչները կարող են զգալիորեն տարբեր հոսանքներ քաշել՝ կախված իրենց դիզայնից (օրինակ՝ բարձր բևեռ ցածր արագությամբ շարժիչները ավելի շատ հոսանք են քաշում): Եռաֆազ կռունկի VFD-ի չափերը FLA-ի կողմից ապահովում են շարժիչի ներքին բաղադրիչները կարող են դիմակայել իրական ջերմային բեռին:


