
Vizualizări: 0 Autor: Editor site Ora publicării: 2026-10-19 Origine: Site


Specificarea unui drive pentru manipularea materialelor este foarte diferită de dimensionarea uneia pentru o pompă centrifugă sau un ventilator de ventilație. Specificarea insuficientă riscă defecțiuni catastrofale ale drive-ului și scăderea sarcinilor, în timp ce supraspecificarea risipește capital valoros. Un special construit invertorul macaralei oferă capacitatea de suprasarcină pentru sarcini grele și o logică specializată de control al frânei mecanice necesare pentru ridicarea și coborârea în siguranță. Unitățile standard pur și simplu nu pot face față solicitărilor mecanice extreme ale aplicațiilor de ridicare.
Fără aceste caracteristici personalizate, vă expuneți operațiunile la pericole severe de siguranță și blocaje operaționale. Acest articol oferă un cadru concret, axat pe inginerie, pentru a culege datele corecte ale motorului, pentru a determina sarcina de frânare și pentru a sublinia cerințele precise de cuplu. Veți afla exact ce specificații să includeți, astfel încât să puteți trimite o Cerere de Cotație (RFQ) exactă. Respectarea acestui cadru vă asigură că furnizorul dumneavoastră oferă un sistem complet optimizat pentru cerințele dumneavoastră specifice de ridicare.
Unitățile de uz general nu au logica de frânare mecanică încorporată și capacitatea mare de suprasarcină necesară pentru funcționarea în siguranță a palanului.
Aplicațiile de ridicare necesită un invertor de macara dedicat dimensionat pentru cel puțin 150% suprasarcină timp de 60 de secunde (cuplu constant).
Decelerația și coborârea creează energie regenerativă; specificarea cu precizie a ciclurilor de funcționare a frânării este esențială pentru a preveni defecțiunile de supratensiune magistrală DC.
Dimensionarea unui VFD cu macara trifazată trebuie să se bazeze pe amperii de încărcare completă (FLA) ai motorului, nu doar pe valorile nominale de cai putere sau kilowați.
Un RFQ complet trebuie să includă condițiile de mediu, datele de pe plăcuța de identificare a motorului și integrările de siguranță necesare (cum ar fi Safe Torque Off).
Selectarea unei arhitecturi greșite de unitate duce adesea la defecțiuni mecanice imediate. Mulți manageri de unități presupun în mod eronat că orice unitate industrială poate funcționa cu un motor de ridicare. Această presupunere ignoră fizica fundamentală. Acționările standard se așteaptă la curbele de sarcină pătratice tipice ventilatoarelor și pompelor. În acele scenarii de cuplu variabil, puterea maximă este rareori necesară la viteze mici.
Ridicarea funcționează în condiții severe de cuplu constant. O sarcină suspendată exercită 100% din forța gravitațională, indiferent de viteză. Indiferent dacă mutați o bobină de oțel de 10 tone la 5 Hz sau 50 Hz, cerința de cuplu rămâne absolută. O unitate de uz general oferă de obicei doar 110% până la 120% capacitate de suprasarcină. Acest lucru este complet scurt în timpul fazelor inițiale de ridicare. Palanele necesită o suprasarcină de 150% pentru a depăși frecarea statică și inerția sarcinii.
Folosind un standard convertizorul de frecvență introduce riscuri extreme de siguranță. Modelele de bază nu au o logică integrată de „demonstrare a cuplului”. La manipularea materialelor, sistemul de acţionare trebuie să magnetizeze motorul şi să verifice generarea suficientă a cuplului înainte de a comanda deschiderea frânei mecanice. Dacă o unitate de bază eliberează frâna prematur, gravitația preia instantaneu. Sarcina alunecă sau cade complet. Firmware-ul specializat previne acest scenariu exact prin sincronizarea feedback-ului curentului motorului și sincronizarea releului de frână.
Unitățile standard suferă, de asemenea, declanșări neplăcute frecvente. Când decelerați rapid sau coborâți o sarcină utilă mare, motorul generează energie electrică. Această energie curge înapoi în unitate. Unităților de bază le lipsesc elicopterele de frânare grele necesare pentru a procesa acest aflux brusc. În consecință, se declanșează pe defecțiuni de „supratensiune DC Bus”. Acționarea se oprește, frâna mecanică se închide brusc, iar oprirea bruscă solicită întreaga structură a macaralei.
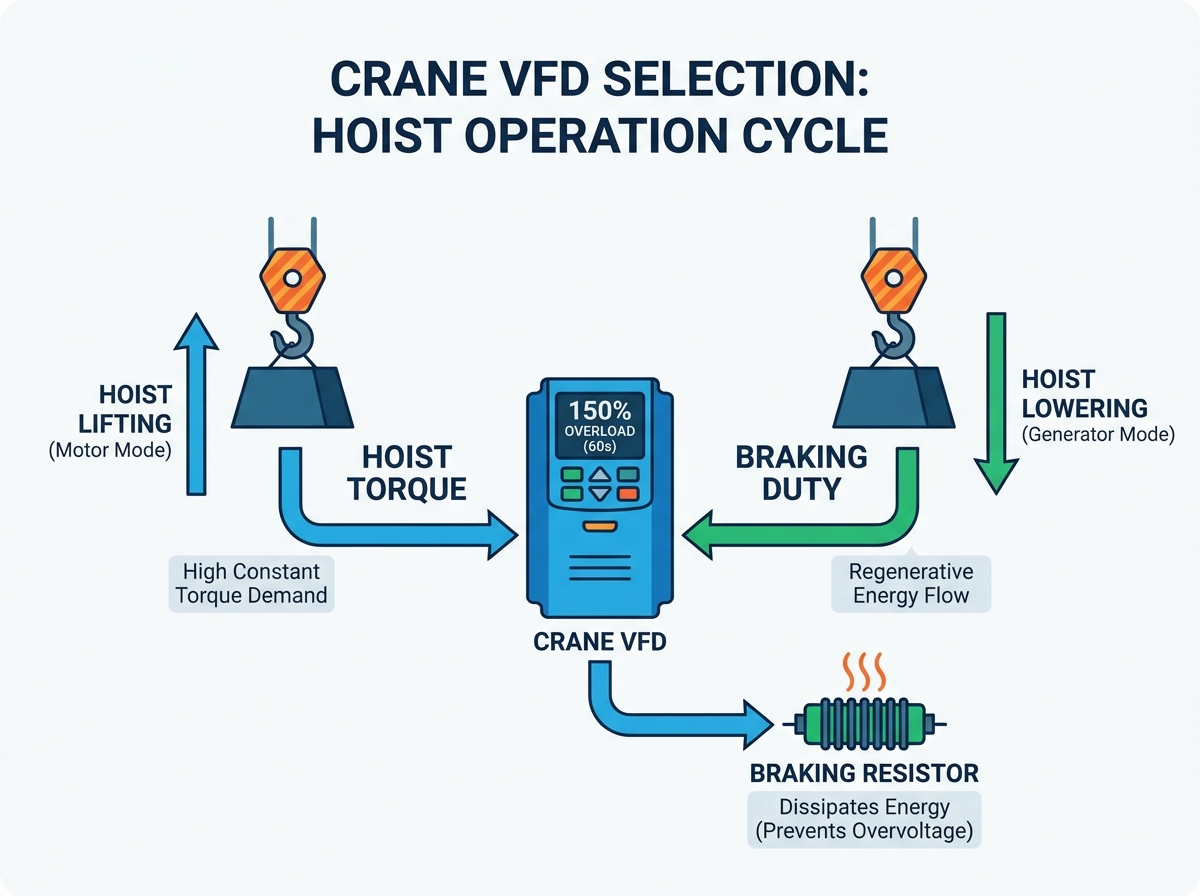
Dimensiunea precisă a cuplului garantează o accelerare lină și o putere de menținere fiabilă. Trebuie să definiți specificațiile de supraîncărcare de referință imediat în cererea dumneavoastră de cerere. Furnizorii trebuie să știe cât de agresiv utilizați echipamentul.
Specificați întotdeauna o clasificare Heavy Duty (HD) pentru manipularea materialelor. Cerința de bază este supraîncărcare de 150% timp de 60 de secunde. Multe aplicații de înaltă performanță necesită, de asemenea, o suprasarcină de 200% timp de 3 secunde. Aceste tampoane permit motorului să treacă prin frecarea statică inițială. De asemenea, ele găzduiesc variații momentane de sarcină fără a declanșa protocoale de protecție la supracurent. Nu acceptați niciodată o ofertă „Normal Duty” pentru o cerere de ridicare.
Strategiile de control al conducerii dictează precizia și siguranța vitezei. Trebuie să alegeți între configurații în buclă deschisă și buclă închisă, în funcție de nevoile dumneavoastră operaționale specifice.
Open-Loop (Sensorless Vector): Această metodă utilizează algoritmi interni pentru a estima poziția rotorului. Funcționează excepțional de bine pentru mișcările transversale standard, cum ar fi călătoriile pe pod și cărucior. De asemenea, se ocupă de palanele de bază unde micro-poziționarea nu este necesară.
Buclă închisă (feedback al codificatorului): Aceasta necesită un encoder fizic montat pe motor. Codificatorul trimite în timp real datele de viteză și poziție înapoi către unitate. Ai nevoie de asta pentru o poziționare de precizie. Este complet obligatoriu pentru a menține o sarcină la viteză zero (0 Hz hold) fără a te baza pe frâna mecanică. Sincronizările complexe cu mai multe palanuri necesită, de asemenea, control în buclă închisă.
Comparația metodelor de control pentru manipularea materialelor
Cerința de aplicare |
Vector fără senzori (buclă deschisă) |
Feedback al codificatorului (buclă închisă) |
|---|---|---|
Pod standard / cărucior |
Foarte potrivit |
Overkill (dacă nu este sincronizat) |
Menținerea cuplului de 0 Hz (viteză zero) |
Nu este posibil |
Complet suportat |
Precizia reglarii vitezei |
Moderat (aproximativ 0,5%) |
Foarte mare (aproximativ 0,01%) |
Prevenirea căderii încărcăturii |
Adecvat pentru sarcinile de bază |
Capacitate superioară de reținere |
Trebuie să sfătuiți în mod clar furnizorii în cererea dumneavoastră de cerere cu privire la așteptările de control. Indicați direct precizia necesară pentru controlul vitezei. Observați dacă codificatoarele de motor sunt instalate în prezent pe echipamentul dumneavoastră. Dacă sunt, enumerați tipul de codificator și numărul de impulsuri pe rotație (PPR). Acest lucru împiedică vânzătorii să citeze carduri de control incompatibile.
Calculele de frânare reprezintă adesea cel mai neglijat aspect al selecției macaralei. Gravitația transformă un motor cu inducție într-un generator masiv în timpul coborârii.
Când coborâți o sarcină utilă mare, sarcina antrenează motorul mai repede decât viteza sincronă setată de unitate. Motorul trece în modul de regenerare. Acesta generează energie electrică și o trimite înapoi. Acest curent curge în magistrala DC internă a unității. Condensatorii magistralei DC absorb rapid această energie, determinând creșterea nivelurilor de tensiune. Trebuie să disipați această energie în siguranță pentru a evita defecțiuni catastrofale ale unității.
Facilitățile se bazează, în general, pe două metode principale pentru a gestiona această energie regenerată.
Choppers și rezistențe de frânare: aceasta rămâne cea mai comună soluție industrială. Un chopper de frânare încorporat sau extern monitorizează magistrala DC. Când tensiunea crește prea mare, direcționează excesul de curent către o bancă de rezistențe. Rezistoarele ard energia sub formă de căldură. Pentru a specifica acest lucru corect, trebuie să calculați puterea necesară și valoarea ohmică pe baza ciclului de funcționare (de exemplu, 20% ED vs. 50% ED).
Unități regenerative (Active Front End): aplicațiile severe necesită o abordare diferită. Dacă utilizați cicluri de funcționare de înaltă frecvență sau efectuați coborâre puternică continuă, rezistențele devin ineficiente. Un motor regenerativ Active Front End (AFE) captează excesul de energie și o alimentează direct înapoi în rețeaua electrică a unității dumneavoastră. În timp ce costurile de capital inițiale sunt mai mari, ele generează economii excelente de energie pentru macaralele de mare capacitate.
RFQ-ul dvs. trebuie să specifice timpul și frecvența maximă de frânare estimată. Indicați numărul de operații pe oră. Detaliați timpul maxim de coborâre continuă. Furnizorii se bazează pe aceste date pentru a cita banca corectă de rezistențe sau pentru a determina dacă este necesar un sistem AFE. Omiteți acest lucru și probabil că vor cita o rezistență standard de 10%, care se va supraîncălzi și se va defecta în caz de utilizare intensă.
Dimensionarea precisă a motorului se bazează în întregime pe date complete ale motorului. Ghicirea specificațiilor bazate pe capacitatea mecanică duce la defecțiuni operaționale imediate.
Trebuie să selectați a VFD cu macara trifazată bazat strict pe Full Load Amps (FLA). Subliniați această regulă în timpul fazei de planificare. Dimensionarea după cai putere sau kilowați rămâne o greșeală larg răspândită în industrie. Motoarele de cai putere identici pot consuma amperaje foarte diferite. De exemplu, un motor cu poli mare și viteză mică consumă mult mai mult curent decât un motor cu poli scăzut și viteză mare de aceeași putere nominală. FLA dictează sarcina termică reală pe care trebuie să o suporte componentele unității.
Nu acceptați informații parțiale de la echipa dumneavoastră de întreținere. Enumerați clar aceste puncte de date nenegociabile în cererea dvs. de cerere:
Tensiune de bază: identificați sursa exactă de intrare (de exemplu, 460V, 400V, 380V).
Frecvența motorului: Rețineți dacă motorul este proiectat pentru funcționare la 50 Hz sau 60 Hz.
Număr de poli / RPM de bază: Aceasta determină viteza sincronă și influențează calculele consumului de curent.
Factorul de serviciu și clasa de izolație: Verificați starea de pregătire a invertorului. Motoarelor standard le lipsește izolația necesară pentru a rezista la vârfurile de tensiune PWM (Pulse Width Modulation). Se degradează rapid fără o izolație adecvată de clasă F sau H.
Amperi de sarcină completă (FLA): Cea mai critică măsură absolută pentru dimensionarea unității.
Mișcările transversale folosesc adesea motoare paralele. Motoarele cu două punte funcționează frecvent cu o singură unitate. Trebuie să efectuați calcule specifice pentru aceste setări. Adăugați FLA-ul ambelor motoare împreună. Apoi, adăugați o marjă de siguranță de 10% până la 15% la total. Trimiteți această cerință actuală ajustată în RFQ. În plus, trebuie să instalați dispozitive individuale de protecție la suprasarcină între motor și fiecare motor, deoarece convertizorul nu mai poate proteja un singur motor de suprasarcină termică într-o configurație paralelă.
Mediile moderne de manipulare a materialelor necesită integrări extinse de siguranță. Unitatea nu funcționează izolat; funcționează ca sistem nervos central pentru protocoalele automate de siguranță ale macaralei.
Nu puteți face compromisuri cu macrocomenzile integrate de control al frânelor. După cum sa discutat mai devreme, unitatea trebuie să dovedească curentul și cuplul înainte de a transmite comanda de deschidere a frânei. În plus, unitatea trebuie să gestioneze fără probleme secvența de închidere. Când este emisă o comandă de oprire, unitatea încetinește sarcina până la o viteză aproape de zero. Acesta cuplează frâna mecanică în timp ce menține cuplul electric. Numai după o întârziere predefinită, sistemul de acţionare întrerupe puterea motorului. Acest lucru previne micro-căderea în timpul fazei de oprire.
Descrieți în mod explicit caracteristicile de siguranță hardware necesare. Trebuie să solicitați funcționalitatea Safe Torque Off (STO). Căutați conformitatea cu standardele SIL3 (Safety Integrity Level) sau PLe (Performance Level e). STO oferă o suprareglare bazată pe hardware care întrerupe alimentarea la treapta de ieșire a motorului fără a deconecta alimentarea principală a acționării. Previne pornirile accidentale în timpul condițiilor de întreținere sau oprire de urgență. Bazându-se exclusiv pe limitele software încalcă standardele moderne de siguranță industrială.
RFQ-ul dvs. trebuie să specifice intrările necesare pentru comutatoarele de limită. Aveți nevoie de I/O dedicate pentru limitele maxime de sus, de jos și de încetinire direcțională. În plus, definiți protocoalele de rețea preferate. Dacă integrați macaraua într-un sistem de automatizare a instalației mai mare, rețineți dacă aveți nevoie de plăci de comunicație ProfiNet, Ethernet/IP sau Modbus TCP pentru integrarea PLC.
Structurarea corectă a cererii de ofertă previne presupunerile furnizorului. Cererile de cerere ambigue au ca rezultat hardware nepotrivit și comenzi extinse de modificare mai târziu în proiect.
Furnizați un rezumat structurat al cerințelor de trimis furnizorului dvs. Un pachet complet asigură o cotare exactă. Includeți următoarele secțiuni:
Tip de aplicație: specificați dacă unitatea controlează un Palan principal, Palan auxiliar, Pod sau cărucior.
Clasa de funcționare: includeți evaluarea CMAA (Clasa de la A la F) sau FEM pentru a contextualiza duritatea operațională.
Date complete de pe plăcuța de identificare a motorului: Furnizați FLA, tensiune, RPM și clasa de izolație, așa cum s-a subliniat mai devreme.
Constrângeri de mediu: Definiți extremele temperaturii ambientale. Specificați valorile nominale NEMA sau IP necesare pentru carcasă (de exemplu, NEMA 12 pentru medii interioare cu praf, NEMA 4X pentru exterioare corozive).
Când sosesc oferte, sfătuiți-vă echipa de achiziții să le examineze cu atenție. Furnizorii încearcă adesea să câștige oferte subcotând specificațiile. Atenție la rezistențele de frânare omise. Asigurați-vă că valorile de suprasarcină indică „Heavy Duty 150%” și nu un cuplu variabil generic. În cele din urmă, verificați dimensiunile carcasei lipsă. Este posibil ca o unitate complet opțională cu unități de frânare dinamică să nu se potrivească fizic în panoul electric existent al macaralei.
Selecția de succes a macaralei VFD depinde în întregime de date precise ale motorului, așteptări realiste ale cuplului și calcule precise ale sarcinii de frânare. Colectarea datelor cuprinzătoare ale plăcuței de identificare și înțelegerea fizicii scăderii regenerative vă protejează continuitatea operațională.
Prioritizarea acestor specificații tehnice față de cel mai mic preț inițial previne perioadele de nefuncționare catastrofale și pericolele severe de siguranță. O unitate subdimensionată sau un controler logic de frânare configurat necorespunzător pune personalul și instalația dumneavoastră în pericol imediat. Valoarea constă în fiabilitatea mecanică și integrarea perfectă a siguranței, nu în curățile tăiate în timpul fazei de achiziție.
Compilați datele despre motor, înregistrați exact ciclurile de funcționare și definiți-vă nevoile de control folosind acest cadru. Având aceste informații structurate pregătite înainte de a contacta un partener de integrare, vă asigură că veți primi o soluție robustă, special concepută special pentru mediul dumneavoastră solicitant de manipulare a materialelor.
R: Nu. Sistemele de acţionare standard sunt de obicei evaluate pentru cuplu variabil (110%-120% suprasarcină) şi nu au condensatori de rezistenţă grea, tocătoarele de frânare şi software-ul specific de control mecanic al frânelor necesare pentru ridicarea în siguranţă.
A: În general, nu. Deși încă necesită un cuplu constant, mișcările transversale nu luptă continuu cu gravitația. De obicei, necesită rezistențe de frânare mai puțin agresive și pot funcționa adesea în siguranță în configurații cu buclă deschisă.
R: Rezistorul se va supraîncălzi și poate eșua sau unitatea se va defecta la „supratensiune magistrală DC” în timpul decelerarii, determinând închiderea trântită a frânei mecanice și destabilizarea potențial a sarcinii.
R: Motoarele de aceeași putere pot consuma amperaje semnificativ diferite în funcție de designul lor (de exemplu, motoarele cu poli înaltă și viteză mică consumă mai mult curent). Dimensionarea unei macarale trifazate VFD de către FLA asigură că componentele interne ale unității pot face față sarcinii termice reale.


