
Mga Pagtingin: 0 May-akda: Site Editor Oras ng Pag-publish: 2026-10-19 Pinagmulan: Site


Ang pagtukoy ng drive para sa paghawak ng materyal ay ibang-iba sa laki ng isa para sa isang centrifugal pump o bentilasyon ng bentilasyon. Ang under-speccing ay nanganganib sa mga sakuna na drive fault at bumaba ng mga load, habang ang sobrang pagtukoy ay nag-aaksaya ng mahalagang kapital. Isang layunin na binuo Ang crane inverter ay nagbibigay ng heavy-duty na overload na kapasidad at espesyal na mekanikal na lohika ng kontrol ng preno na kinakailangan para sa ligtas na pag-angat at pagbaba. Ang mga karaniwang unit ay hindi kayang hawakan ang matinding mekanikal na mga pangangailangan ng mga aplikasyon ng hoisting.
Kung wala ang mga pinasadyang feature na ito, inilalantad mo ang iyong mga operasyon sa matitinding panganib sa kaligtasan at mga bottleneck sa pagpapatakbo. Ang artikulong ito ay nagbibigay ng isang kongkreto, engineering-focused framework para sa pangangalap ng tamang data ng motor, pagtukoy sa braking duty, at pagbalangkas ng mga tiyak na kinakailangan sa torque. Matututuhan mo kung anong mga detalye ang isasama para makapagsumite ka ng tumpak na Request for Quotation (RFQ). Ang pagsunod sa framework na ito ay nagsisiguro na ang iyong vendor ay sumipi ng isang system na ganap na na-optimize para sa iyong mga partikular na kinakailangan sa pag-angat.
Ang mga general-purpose na drive ay kulang sa built-in na mechanical brake logic at mataas na overload na kapasidad na kinakailangan para sa ligtas na operasyon ng hoist.
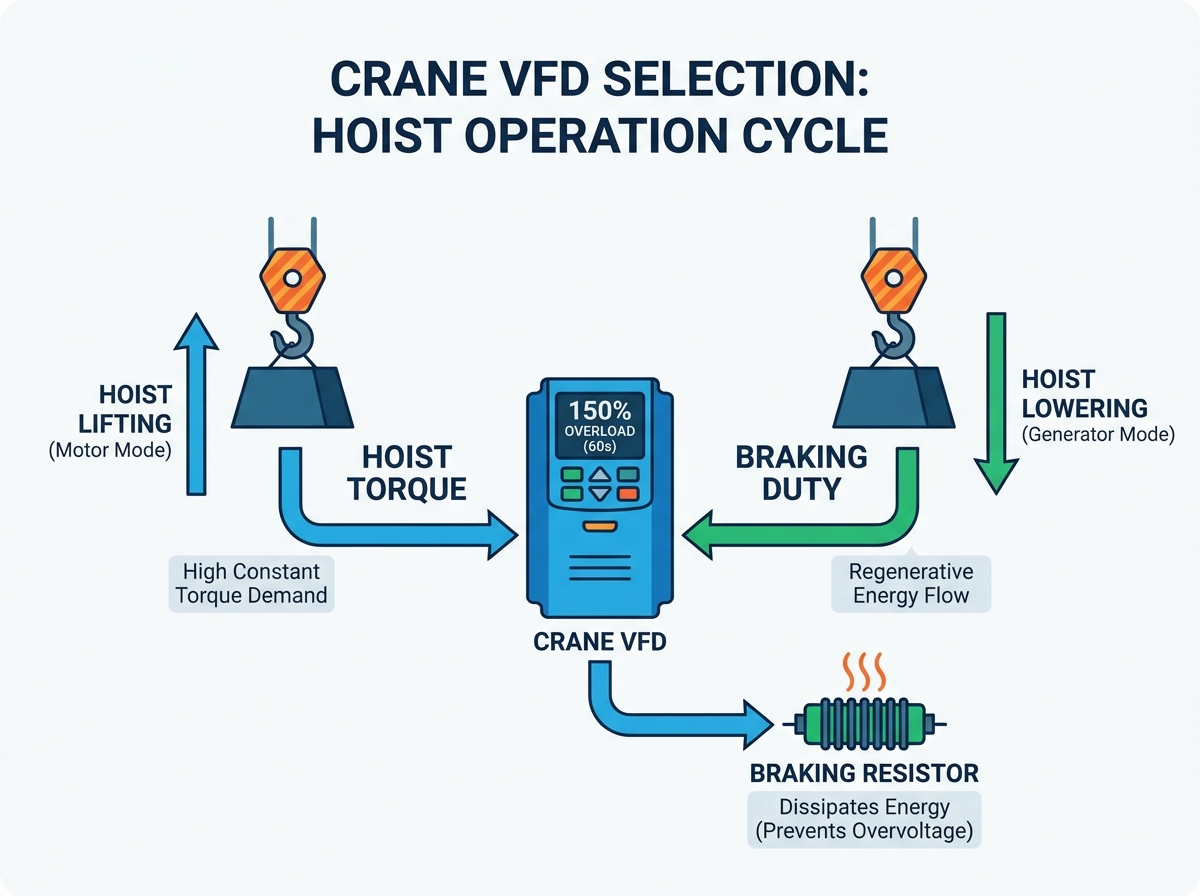
Ang mga aplikasyon ng hoist ay nangangailangan ng nakalaang crane inverter na may sukat na hindi bababa sa 150% na overload sa loob ng 60 segundo (Constant Torque).
Ang deceleration at pagbaba ay lumilikha ng regenerative energy; Ang tumpak na pagtukoy sa mga cycle ng duty ng pagpepreno ay kritikal upang maiwasan ang mga overvoltage na fault ng DC bus.
Ang pagpapalaki ng three-phase crane VFD ay dapat na nakabatay sa Full Load Amps (FLA) ng motor, hindi lamang sa horsepower o kilowatt na rating.
Ang isang kumpletong RFQ ay dapat magsama ng mga kondisyon sa kapaligiran, data ng nameplate ng motor, at mga kinakailangang pagsasama sa kaligtasan (tulad ng Safe Torque Off).
Ang pagpili ng maling arkitektura ng drive ay madalas na humahantong sa mga agarang mekanikal na pagkabigo. Maraming mga tagapamahala ng pasilidad ang nagkakamali na ang anumang pang-industriya na drive ay maaaring magpatakbo ng isang hoist motor. Ang pagpapalagay na ito ay binabalewala ang pangunahing pisika. Inaasahan ng mga karaniwang drive ang mga quadratic load curve na tipikal ng mga fan at pump. Sa mga variable na sitwasyon ng torque na iyon, ang buong kapangyarihan ay bihirang kinakailangan sa mababang bilis.
Gumagana ang hoisting sa ilalim ng matinding pare-parehong pangangailangan ng torque. Ang isang suspendido na pagkarga ay nagpapatupad ng 100% ng gravitational force nito anuman ang bilis. Maglipat ka man ng 10-toneladang bakal na coil sa 5 Hz o 50 Hz, ang kinakailangan ng metalikang kuwintas ay nananatiling ganap. Ang isang general-purpose drive ay karaniwang nag-aalok lamang ng 110% hanggang 120% na overload na kapasidad. Ito ay ganap na maikli sa panahon ng mga paunang yugto ng pag-angat. Ang mga hoist ay regular na humihingi ng 150% na labis na karga upang malampasan ang static friction at load inertia.
Gamit ang isang pamantayan ang frequency inverter ay nagpapakilala ng matinding panganib sa kaligtasan. Ang mga pangunahing modelo ay walang pinagsamang lohika na 'pinatunayan ng metalikang kuwintas'. Sa paghawak ng materyal, dapat i-magnetize ng drive ang motor at i-verify ang sapat na torque generation bago utos na bumukas ang mechanical brake. Kung ang isang pangunahing drive ay nagre-release ng preno nang maaga, ang gravity ay agad na humahawak. Ang load ay dumulas o bumaba nang buo. Pinipigilan ng espesyal na firmware ang eksaktong senaryo na ito sa pamamagitan ng pag-synchronize ng kasalukuyang feedback ng motor at timing ng relay ng preno.
Ang mga karaniwang drive ay dumaranas din ng madalas na istorbo na tripping. Kapag mabilis kang bumagal o binabaan ang isang mabigat na kargamento, ang motor ay bumubuo ng kuryente. Ang enerhiya na ito ay dumadaloy pabalik sa drive. Ang mga pangunahing unit ay kulang sa heavy-duty braking chopper na kinakailangan para maproseso ang biglaang pag-agos na ito. Dahil dito, na-trip sila sa mga pagkakamali ng 'DC Bus Overvoltage'. Ang drive ay nagsasara, ang mekanikal na preno ay sumara, at ang biglaang paghinto ay nagdidiin sa buong istraktura ng kreyn.
Ang tumpak na sukat ng torque ay ginagarantiyahan ang maayos na acceleration at maaasahang hawak na kapangyarihan. Dapat mong tukuyin kaagad ang baseline overload na mga detalye sa iyong RFQ. Kailangang malaman ng mga vendor kung gaano mo ka-agresibo ang mga kagamitan.
Palaging tumukoy ng Heavy Duty (HD) na rating para sa paghawak ng materyal. Ang kinakailangan sa baseline ay 150% overload sa loob ng 60 segundo. Maraming mga application na may mataas na pagganap ay humihiling din ng 200% na labis na karga sa loob ng 3 segundo. Ang mga buffer na ito ay nagpapahintulot sa motor na sumuntok sa pamamagitan ng paunang static friction. Tumatanggap din ang mga ito ng mga panandaliang pag-load ng load nang hindi nagti-trigger ng mga protocol sa proteksyon ng overcurrent. Huwag kailanman tumanggap ng isang quotation na 'Normal Duty' para sa isang lifting application.
Ang mga diskarte sa kontrol sa pagmamaneho ay nagdidikta ng katumpakan at kaligtasan ng bilis. Dapat kang pumili sa pagitan ng mga open-loop at closed-loop na configuration batay sa iyong mga partikular na pangangailangan sa pagpapatakbo.
Open-Loop (Sensorless Vector): Gumagamit ang paraang ito ng mga panloob na algorithm para tantiyahin ang posisyon ng rotor. Gumagana ito nang mahusay para sa mga karaniwang paggalaw ng pagtawid tulad ng mga paglalakbay sa tulay at troli. Pinangangasiwaan din nito ang mga pangunahing hoist kung saan hindi kailangan ang micro-positioning.
Closed-Loop (Encoder Feedback): Nangangailangan ito ng pisikal na encoder na naka-mount sa motor. Ang encoder ay nagpapadala ng real-time na bilis at data ng posisyon pabalik sa drive. Kailangan mo ito para sa precision positioning. Ito ay ganap na ipinag-uutos para sa paghawak ng load sa zero speed (0 Hz hold) nang hindi umaasa sa mekanikal na preno. Ang mga kumplikadong multi-hoist synchronization ay nangangailangan din ng closed-loop na kontrol.
Paghahambing ng Paraan ng Kontrol para sa Paghawak ng Materyal
Kinakailangan sa Application |
Sensorless Vector (Open-Loop) |
Feedback ng Encoder (Closed-Loop) |
|---|---|---|
Karaniwang Tulay / Trolley |
Lubos na Angkop |
Overkill (Maliban kung naka-synchronize) |
0Hz Torque Holding (Zero Speed) |
Hindi Posible |
Ganap na suportado |
Katumpakan ng Regulasyon ng Bilis |
Katamtaman (Tinatayang 0.5%) |
Napakataas (Tinatayang 0.01%) |
Load Drooping Prevention |
Sapat para sa mga pangunahing pagkarga |
Superior na kakayahan sa paghawak |
Dapat mong malinaw na payuhan ang mga vendor sa iyong RFQ tungkol sa mga inaasahan ng kontrol. Direktang sabihin ang iyong kinakailangang katumpakan ng kontrol sa bilis. Tandaan kung kasalukuyang naka-install ang mga motor encoder sa iyong kagamitan. Kung oo, ilista ang uri ng encoder at bilang ng pulse-per-revolution (PPR). Pinipigilan nito ang mga vendor na mag-quote ng mga hindi tugmang control card.
Ang mga kalkulasyon sa pagpepreno ay kadalasang kinakatawan ang pinakanapapansing aspeto ng pagpili ng crane drive. Ginagawa ng gravity ang isang induction motor sa isang napakalaking generator sa panahon ng pagbaba.
Kapag ibinaba mo ang isang mabigat na kargamento, ang load ay nagtutulak sa motor nang mas mabilis kaysa sa kasabay na bilis na itinakda ng drive. Lumilipat ang motor sa regeneration mode. Lumilikha ito ng elektrikal na enerhiya at ipinapadala ito pabalik. Ang kasalukuyang ito ay dumadaloy sa panloob na DC bus ng drive. Ang mga DC bus capacitor ay mabilis na sumisipsip ng enerhiya na ito, na nagiging sanhi ng pagtaas ng mga antas ng boltahe. Dapat mong alisin ang enerhiya na ito nang ligtas upang maiwasan ang mga sakuna na pagkabigo sa pagmamaneho.
Ang mga pasilidad sa pangkalahatan ay umaasa sa dalawang pangunahing pamamaraan upang pamahalaan ang muling nabuong kapangyarihan.
Braking Choppers & Resistors: Ito ay nananatiling pinakakaraniwang pang-industriya na solusyon. Sinusubaybayan ng isang built-in o panlabas na braking chopper ang DC bus. Kapag masyadong mataas ang boltahe, dinadala nito ang labis na kasalukuyang sa isang risistor bank. Ang mga resistor ay sinusunog ang enerhiya bilang init. Upang matukoy ito nang tama, dapat mong kalkulahin ang kinakailangang wattage at ohmic na halaga batay sa iyong duty cycle (hal., 20% ED vs. 50% ED).
Mga Regenerative Drive (Active Front End): Ang mga malubhang application ay nangangailangan ng ibang diskarte. Kung nagpapatakbo ka ng mga high-frequency na duty cycle o nagsasagawa ng tuluy-tuloy na mabigat na pagbaba, nagiging hindi episyente ang mga resistor. Kinukuha ng Active Front End (AFE) regenerative drive ang sobrang enerhiya at direktang ibinabalik ito sa power grid ng iyong pasilidad. Habang mas mataas ang mga paunang gastos sa kapital, nagbubunga sila ng mahusay na pagtitipid ng enerhiya para sa mga crane na may mataas na tungkulin.
Dapat tukuyin ng iyong RFQ ang inaasahang maximum na oras at dalas ng pagpepreno. Sabihin ang bilang ng mga operasyon kada oras. Idetalye ang maximum na tuloy-tuloy na pagbaba ng oras. Ang mga vendor ay umaasa sa data na ito upang banggitin ang tamang risistor bank o matukoy kung ang isang AFE system ay kinakailangan. Alisin ito, at malamang na mag-quote sila ng isang karaniwang 10% duty cycle resistor, na mag-overheat at mabibigo sa ilalim ng mabigat na paggamit.
Ang tumpak na sukat ng drive ay ganap na umaasa sa komprehensibong data ng motor. Ang paghula ng mga detalye batay sa mekanikal na kapasidad ay humahantong sa agarang mga pagkakamali sa pagpapatakbo.
Dapat kang pumili ng a three-phase crane VFD na mahigpit na nakabatay sa Full Load Amps (FLA). Bigyang-diin ang panuntunang ito sa panahon ng iyong yugto ng pagpaplano. Ang pagpapalaki sa pamamagitan ng horsepower o kilowatts ay nananatiling isang malawakang pagkakamali sa industriya. Ang mga motor na may kaparehong lakas-kabayo ay maaaring gumuhit ng iba't ibang amperage. Halimbawa, ang isang high-pole, low-speed na motor ay nakakakuha ng mas agos kaysa sa isang low-pole, high-speed na motor ng parehong horsepower rating. Idinidikta ng FLA ang aktwal na thermal load na dapat hawakan ng mga bahagi ng drive.
Huwag tumanggap ng bahagyang impormasyon mula sa iyong maintenance team. Ilista nang malinaw ang mga hindi mapag-usapan na punto ng data na ito sa iyong RFQ:
Base boltahe: Tukuyin ang eksaktong papasok na supply (hal, 460V, 400V, 380V).
Dalas ng motor: Tandaan kung ang motor ay idinisenyo para sa 50Hz o 60Hz na operasyon.
Bilang ng mga pole / Base RPM: Tinutukoy nito ang kasabay na bilis at nakakaapekto sa kasalukuyang pagkalkula ng draw.
Service factor at insulation class: I-verify ang pagiging handa ng inverter-duty. Ang mga karaniwang motor ay kulang sa pagkakabukod na kinakailangan upang mapaglabanan ang mga spike ng boltahe ng PWM (Pulse Width Modulation). Mabilis silang bumababa nang walang wastong pagkakabukod ng Class F o H.
Full Load Amps (FLA): Ang ganap na pinakamahalagang sukatan para sa pagpapalaki ng drive.
Ang mga paggalaw ng traverse ay kadalasang gumagamit ng mga parallel na motor. Ang mga dual bridge na motor ay madalas na tumatakbo sa isang drive. Dapat kang magsagawa ng mga partikular na kalkulasyon para sa mga setup na ito. Idagdag ang FLA ng parehong mga motor. Pagkatapos, magdagdag ng 10% hanggang 15% na margin sa kaligtasan sa kabuuan. Isumite ang inayos na kasalukuyang kinakailangan sa RFQ. Higit pa rito, dapat kang mag-install ng mga indibidwal na aparato sa proteksyon ng overload ng motor sa pagitan ng drive at ng bawat motor, dahil hindi na mapoprotektahan ng drive ang isang motor mula sa sobrang karga ng thermal sa isang parallel na configuration.
Ang mga modernong kapaligiran sa paghawak ng materyal ay nangangailangan ng malawak na pagsasama sa kaligtasan. Ang drive ay hindi gumagana sa paghihiwalay; ito ay gumaganap bilang central nervous system para sa mga automated na protocol ng kaligtasan ng crane.
Hindi ka maaaring magkompromiso sa pinagsamang mga macro ng kontrol ng preno. Tulad ng napag-usapan kanina, ang drive ay dapat patunayan ang kasalukuyang at metalikang kuwintas bago i-relay ang preno bukas na utos. Higit pa rito, dapat na maayos na pamahalaan ng drive ang pagkakasunod-sunod ng pagsasara. Kapag naglabas ng stop command, pinapabagal ng drive ang pagkarga sa malapit sa zero speed. Pinapaandar nito ang mechanical brake habang hawak ang electrical torque. Pagkatapos lamang ng isang paunang natukoy na pagkaantala, pinutol ng drive ang lakas ng motor. Pinipigilan nito ang micro-dropping sa yugto ng paghinto.
I-outline ang mga kinakailangang feature sa kaligtasan ng hardware nang tahasan. Dapat kang humingi ng Safe Torque Off (STO) functionality. Maghanap ng pagsunod sa mga pamantayan ng SIL3 (Safety Integrity Level) o PLe (Performance Level e). Nagbibigay ang STO ng hardware-based na override na pumuputol ng power sa motor output stage nang hindi dinidiskonekta ang main drive power. Pinipigilan nito ang mga hindi sinasadyang pagsisimula sa panahon ng pagpapanatili o mga kondisyon ng paghinto ng emergency. Ang pag-asa lamang sa mga limitasyon ng software ay lumalabag sa mga modernong pamantayan sa kaligtasan ng industriya.
Dapat tukuyin ng iyong RFQ ang mga kinakailangang input para sa mga switch ng limitasyon. Kailangan mo ng dedikadong I/O para sa ultimate up, ultimate down, at mga limitasyon ng paghina ng direksyon. Bukod pa rito, tukuyin ang iyong mga gustong network protocol. Kung isasama mo ang crane sa isang mas malaking sistema ng automation ng halaman, tandaan kung kailangan mo ng ProfiNet, Ethernet/IP, o Modbus TCP communication card para sa PLC integration.
Ang pag-istruktura ng Kahilingan para sa Sipi ay pumipigil sa mga pagpapalagay ng vendor. Ang mga hindi maliwanag na RFQ ay nagreresulta sa hindi tugmang hardware at malawak na mga order ng pagbabago sa ibang pagkakataon sa proyekto.
Magbigay ng structured na buod ng mga kinakailangan na ipapadala sa iyong vendor. Tinitiyak ng kumpletong pakete ang tumpak na pagsipi. Isama ang mga sumusunod na seksyon:
Uri ng aplikasyon: Tukuyin kung kinokontrol ng drive ang isang Main Hoist, Auxiliary Hoist, Bridge, o Trolley.
Rating ng Klase sa Tungkulin: Isama ang rating ng CMAA (Class A hanggang F) o FEM duty cycle upang ma-conteksto ang pagiging malupit sa pagpapatakbo.
Kumpletuhin ang data ng nameplate ng motor: Ibigay ang klase ng FLA, boltahe, RPM, at insulation gaya ng nakabalangkas kanina.
Mga hadlang sa kapaligiran: Tukuyin ang mga sukdulan ng temperatura sa kapaligiran. Tukuyin ang mga kinakailangang rating ng NEMA o IP enclosure (hal., NEMA 12 para sa maalikabok na panloob na kapaligiran, NEMA 4X para sa kinakaing unti-unti sa labas).
Kapag dumating ang mga quote, payuhan ang iyong procurement team na suriing mabuti ang mga ito. Madalas na sinusubukan ng mga vendor na manalo ng mga bid sa pamamagitan ng pag-undercut sa mga detalye. Mag-ingat para sa mga tinanggal na resistor ng pagpepreno. Tiyaking nakalagay ang overload rating na 'Heavy Duty 150%' at hindi isang generic na variable na torque rating. Panghuli, tingnan kung may nawawalang mga sukat ng enclosure. Ang isang ganap na opsyonal na biyahe na may mga dynamic na braking unit ay maaaring hindi pisikal na magkasya sa loob ng iyong kasalukuyang crane electrical panel.
Ang matagumpay na pagpili ng crane VFD ay ganap na nakasalalay sa tumpak na data ng motor, makatotohanang mga inaasahan ng torque, at tumpak na pagkalkula ng braking duty. Ang pangangalap ng komprehensibong data ng nameplate at pag-unawa sa physics ng regenerative lowering ay nagpoprotekta sa iyong pagpapatuloy ng pagpapatakbo.
Ang pagbibigay-priyoridad sa mga teknikal na detalyeng ito kaysa sa pinakamababang paunang presyo ay humahadlang sa sakuna na downtime at malubhang panganib sa kaligtasan. Ang isang maliit na drive o isang hindi wastong na-configure na brake logic controller ay naglalagay sa iyong mga tauhan at pasilidad sa agarang panganib. Ang halaga ay nakasalalay sa pagiging maaasahan ng makina at tuluy-tuloy na pagsasama ng kaligtasan, hindi sa mga sulok sa panahon ng yugto ng pagkuha.
I-compile ang iyong data ng motor, itala ang iyong eksaktong operational duty cycle, at tukuyin ang iyong mga pangangailangan sa kontrol gamit ang framework na ito. Ang pagkakaroon ng nakaayos na impormasyong ito na handa bago makipag-ugnayan sa isang kasosyo sa pagsasama ay nagsisiguro na makakatanggap ka ng isang matatag, layunin-built na solusyon na partikular na idinisenyo para sa iyong hinihingi na kapaligiran sa paghawak ng materyal.
A: Hindi. Karaniwang na-rate ang mga standard na drive para sa variable na torque (110%-120% overload) at walang mga heavy-duty na capacitor, braking chopper, at partikular na mechanical brake control software na kinakailangan para sa ligtas na pag-angat.
A: Sa pangkalahatan, hindi. Bagama't nangangailangan pa rin sila ng pare-parehong mga rating ng torque, ang mga traverse motion ay hindi patuloy na lumalaban sa gravity. Karaniwang nangangailangan ang mga ito ng hindi gaanong agresibong braking resistors at kadalasan ay maaaring gumana nang ligtas sa mga open-loop na configuration.
A: Ang risistor ay mag-o-overheat at posibleng mabigo, o ang drive ay mag-fault sa 'DC Bus Overvoltage' sa panahon ng pagbabawas ng bilis, na nagiging sanhi ng mekanikal na preno sa pagsara at posibleng ma-destabilize ang load.
A: Ang mga motor na may parehong lakas-kabayo ay maaaring makakuha ng makabuluhang iba't ibang mga amperage depende sa kanilang disenyo (hal. Ang pag-size ng three-phase crane VFD ng FLA ay nagsisiguro na ang mga panloob na bahagi ng drive ay maaaring humawak sa aktwal na thermal load.


