
Visualizações: 0 Autor: Editor do site Horário de publicação: 19/10/2026 Origem: Site


Especificar um inversor para manuseio de materiais é muito diferente de dimensionar um para uma bomba centrífuga ou ventilador. A subespecificação corre o risco de falhas catastróficas no drive e queda de cargas, enquanto a superespecificação desperdiça capital valioso. Um propósito construído O inversor do guindaste fornece a capacidade de sobrecarga para serviços pesados e a lógica especializada de controle do freio mecânico necessária para elevação e abaixamento seguros. As unidades padrão simplesmente não conseguem lidar com as demandas mecânicas extremas das aplicações de elevação.
Sem esses recursos personalizados, você expõe suas operações a graves riscos de segurança e gargalos operacionais. Este artigo fornece uma estrutura concreta com foco na engenharia para coletar os dados corretos do motor, determinar a função de frenagem e definir requisitos precisos de torque. Você aprenderá exatamente quais especificações incluir para que possa enviar uma solicitação de cotação (RFQ) precisa. Seguir esta estrutura garante que seu fornecedor cote um sistema totalmente otimizado para seus requisitos específicos de elevação.
Os inversores de uso geral não possuem a lógica de freio mecânico integrada e a alta capacidade de sobrecarga necessária para uma operação segura da talha.
As aplicações de talha requerem um inversor de guindaste dedicado dimensionado para pelo menos 150% de sobrecarga por 60 segundos (Torque Constante).
A desaceleração e a descida criam energia regenerativa; especificar com precisão os ciclos de trabalho de frenagem é fundamental para evitar falhas de sobretensão no barramento CC.
O dimensionamento de um VFD de guindaste trifásico deve ser baseado na corrente de carga total (FLA) do motor, e não apenas na potência ou quilowatts.
Uma RFQ completa deve incluir condições ambientais, dados da placa de identificação do motor e integrações de segurança necessárias (como Safe Torque Off).
A seleção da arquitetura de unidade errada geralmente leva a falhas mecânicas imediatas. Muitos gerentes de instalações assumem erroneamente que qualquer acionamento industrial pode acionar um motor de talha. Esta suposição ignora a física fundamental. Os inversores padrão esperam curvas de carga quadráticas típicas de ventiladores e bombas. Nesses cenários de torque variável, raramente é necessária potência total em baixas velocidades.
A elevação opera sob severas demandas de torque constante. Uma carga suspensa exerce 100% de sua força gravitacional independentemente da velocidade. Quer você mova uma bobina de aço de 10 toneladas a 5 Hz ou 50 Hz, o requisito de torque permanece absoluto. Um inversor de uso geral normalmente oferece apenas 110% a 120% de capacidade de sobrecarga. Isto fica completamente aquém durante as fases iniciais de elevação. As talhas exigem rotineiramente uma sobrecarga de 150% para superar o atrito estático e a inércia da carga.
Usando um padrão inversor de frequência apresenta riscos extremos de segurança. Os modelos básicos não possuem uma lógica integrada de “prova de torque”. No manuseio de materiais, o inversor deve magnetizar o motor e verificar a geração de torque suficiente antes de comandar a abertura do freio mecânico. Se um acionamento básico liberar o freio prematuramente, a gravidade assume o controle instantaneamente. A carga escorrega ou cai completamente. Firmware especializado evita esse cenário exato, sincronizando o feedback da corrente do motor e a temporização do relé do freio.
Os inversores padrão também sofrem desarmes incômodos frequentes. Quando você desacelera rapidamente ou abaixa uma carga pesada, o motor gera energia elétrica. Essa energia flui de volta para a unidade. As unidades básicas não possuem os helicópteros de frenagem pesados necessários para processar esse influxo repentino. Conseqüentemente, eles disparam em falhas de “Sobretensão do barramento CC”. O acionamento é desligado, o freio mecânico é fechado e a parada repentina sobrecarrega toda a estrutura do guindaste.
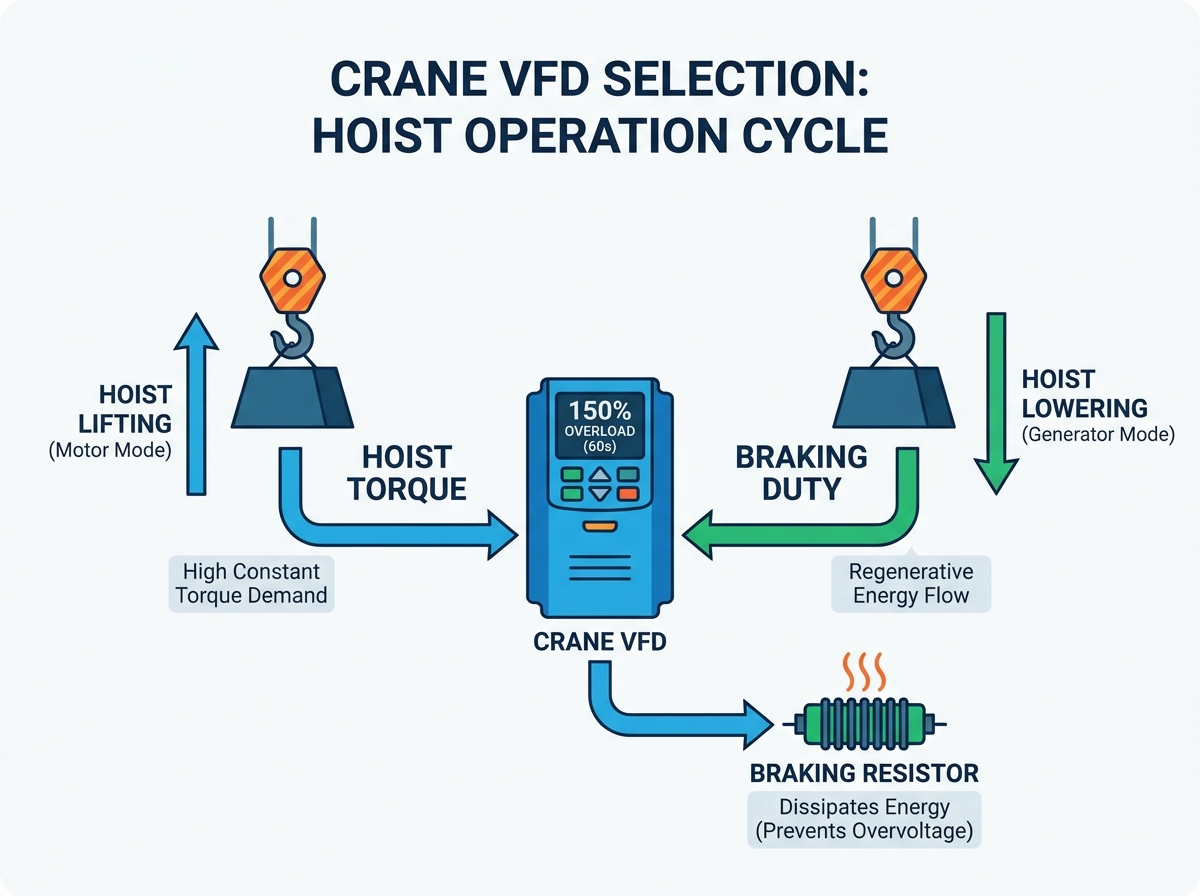
O dimensionamento preciso do torque garante aceleração suave e força de retenção confiável. Você deve definir especificações de sobrecarga de linha de base imediatamente em sua RFQ. Os fornecedores precisam saber o quão agressivamente você opera o equipamento.
Sempre especifique uma classificação de Serviço Pesado (HD) para manuseio de materiais. O requisito de linha de base é sobrecarga de 150% por 60 segundos. Muitas aplicações de alto desempenho também exigem sobrecarga de 200% por 3 segundos. Esses amortecedores permitem que o motor supere o atrito estático inicial. Eles também acomodam oscilações de carga momentâneas sem acionar protocolos de proteção contra sobrecorrente. Nunca aceite uma cotação de “serviço normal” para uma aplicação de elevação.
As estratégias de controle do drive determinam a precisão e a segurança da velocidade. Você deve escolher entre configurações de circuito aberto e circuito fechado com base em suas necessidades operacionais específicas.
Open-Loop (Sensorless Vector): Este método utiliza algoritmos internos para estimar a posição do rotor. Ele funciona excepcionalmente bem para movimentos transversais padrão, como viagens em pontes e carrinhos. Ele também lida com talhas básicas onde o microposicionamento é desnecessário.
Malha Fechada (Feedback do Encoder): Isso requer um encoder físico montado no motor. O codificador envia dados de velocidade e posição em tempo real de volta ao inversor. Você precisa disso para um posicionamento preciso. É totalmente obrigatório manter uma carga em velocidade zero (retenção de 0 Hz) sem depender do freio mecânico. Sincronizações complexas de múltiplas talhas também exigem controle de malha fechada.
Comparação de métodos de controle para manuseio de materiais
Requisito de aplicação |
Vetor sem sensor (loop aberto) |
Feedback do codificador (loop fechado) |
|---|---|---|
Ponte / carrinho padrão |
Altamente adequado |
Exagero (a menos que sincronizado) |
Retenção de torque de 0 Hz (velocidade zero) |
Não é possível |
Totalmente suportado |
Precisão da regulação de velocidade |
Moderado (aprox. 0,5%) |
Muito alto (aprox. 0,01%) |
Prevenção de Queda de Carga |
Adequado para cargas básicas |
Capacidade de retenção superior |
Você deve informar claramente os fornecedores em sua RFQ sobre as expectativas de controle. Indique diretamente a precisão necessária do controle de velocidade. Observe se os encoders do motor estão instalados no seu equipamento. Se estiverem, liste o tipo de codificador e a contagem de pulsos por revolução (PPR). Isso evita que os fornecedores citem cartões de controle incompatíveis.
Os cálculos de frenagem geralmente representam o aspecto mais negligenciado na seleção do acionamento do guindaste. A gravidade transforma um motor de indução em um enorme gerador durante a descida.
Quando você abaixa uma carga pesada, a carga aciona o motor mais rapidamente do que a velocidade síncrona definida pelo inversor. O motor passa para o modo de regeneração. Ele gera energia elétrica e a envia para trás. Esta corrente flui para o barramento CC interno do inversor. Os capacitores do barramento CC absorvem essa energia rapidamente, causando picos nos níveis de tensão. Você deve dissipar essa energia com segurança para evitar falhas catastróficas na unidade.
As instalações geralmente contam com dois métodos principais para gerenciar essa energia regenerada.
Choppers e resistores de frenagem: Esta continua sendo a solução industrial mais comum. Um chopper de frenagem integrado ou externo monitora o barramento CC. Quando a tensão sobe muito, ele direciona o excesso de corrente para um banco de resistores. Os resistores queimam a energia na forma de calor. Para especificar isso corretamente, você deve calcular a potência necessária e o valor ôhmico com base no seu ciclo de trabalho (por exemplo, 20% ED vs. 50% ED).
Unidades regenerativas (front-end ativo): aplicações severas exigem uma abordagem diferente. Se você operar ciclos de trabalho de alta frequência ou realizar reduções pesadas contínuas, os resistores se tornarão ineficientes. Um drive regenerativo Active Front End (AFE) captura o excesso de energia e o devolve diretamente à rede elétrica de sua instalação. Embora os custos de capital iniciais sejam mais elevados, eles geram excelentes economias de energia para guindastes de alto desempenho.
Sua RFQ deve especificar o tempo e a frequência máximos de frenagem esperados. Indique o número de operações por hora. Detalhe o tempo máximo de descida contínua. Os fornecedores confiam nesses dados para cotar o banco de resistores correto ou determinar se um sistema AFE é necessário. Omita isso e eles provavelmente citarão um resistor de ciclo de trabalho padrão de 10%, que superaquecerá e falhará sob uso intenso.
O dimensionamento preciso do inversor depende inteiramente de dados abrangentes do motor. Adivinhar as especificações com base na capacidade mecânica leva a falhas operacionais imediatas.
Você deve selecionar um VFD de guindaste trifásico baseado estritamente em Full Load Amps (FLA). Enfatize esta regra durante sua fase de planejamento. Dimensionar em cavalos de potência ou quilowatts continua sendo um erro generalizado na indústria. Motores de potência idêntica podem consumir amperagens muito diferentes. Por exemplo, um motor de pólo alto e baixa velocidade consome significativamente mais corrente do que um motor de pólo baixo e alta velocidade com a mesma potência. O FLA determina a carga térmica real que os componentes do inversor devem suportar.
Não aceite informações parciais da sua equipe de manutenção. Liste esses pontos de dados não negociáveis claramente em sua RFQ:
Tensão de base: Identifique a alimentação de entrada exata (por exemplo, 460V, 400V, 380V).
Frequência do motor: Observe se o motor foi projetado para operação em 50 Hz ou 60 Hz.
Número de pólos/RPM base: determina a velocidade síncrona e impacta os cálculos de consumo de corrente.
Fator de serviço e classe de isolamento: Verifique a prontidão para operação do inversor. Os motores padrão não possuem o isolamento necessário para suportar picos de tensão PWM (modulação por largura de pulso). Eles se degradam rapidamente sem o isolamento adequado da Classe F ou H.
Amps de carga total (FLA): A métrica mais crítica para o dimensionamento do inversor.
Os movimentos transversais geralmente utilizam motores paralelos. Os motores de ponte dupla freqüentemente funcionam com um único inversor. Você deve realizar cálculos específicos para essas configurações. Adicione o FLA de ambos os motores. Em seguida, adicione uma margem de segurança de 10% a 15% ao total. Envie este requisito atual ajustado na RFQ. Além disso, você deve instalar dispositivos individuais de proteção contra sobrecarga do motor entre o inversor e cada motor, pois o inversor não pode mais proteger um único motor contra sobrecarga térmica em uma configuração paralela.
Os ambientes modernos de manuseio de materiais exigem amplas integrações de segurança. A unidade não opera isoladamente; funciona como sistema nervoso central para os protocolos de segurança automatizados do guindaste.
Você não pode comprometer as macros de controle de freio integradas. Conforme discutido anteriormente, o inversor deve provar a corrente e o torque antes de retransmitir o comando de abertura do freio. Além disso, o drive deve gerenciar perfeitamente a sequência de fechamento. Quando um comando de parada é emitido, o inversor desacelera a carga até a velocidade próxima de zero. Ele aciona o freio mecânico enquanto mantém o torque elétrico. Somente após um atraso predefinido o inversor corta a alimentação do motor. Isto evita micro-quedas durante a fase de parada.
Descreva explicitamente os recursos de segurança de hardware necessários. Você deve exigir a funcionalidade Safe Torque Off (STO). Procure a conformidade com os padrões SIL3 (Nível de Integridade de Segurança) ou PLe (Nível de Desempenho e). O STO fornece um override baseado em hardware que corta a alimentação do estágio de saída do motor sem desconectar a alimentação do inversor principal. Evita partidas acidentais durante condições de manutenção ou parada de emergência. Depender apenas dos limites do software viola os padrões modernos de segurança industrial.
Sua RFQ deve especificar as entradas necessárias para interruptores de limite. Você precisa de E/S dedicada para limites máximos de subida, descida e desaceleração direcional. Além disso, defina seus protocolos de rede preferidos. Se você integrar o guindaste em um sistema de automação de planta maior, observe se você precisa de placas de comunicação ProfiNet, Ethernet/IP ou Modbus TCP para integração do PLC.
Estruturar adequadamente a Solicitação de Cotação evita suposições do fornecedor. RFQs ambíguas resultam em hardware incompatível e pedidos de alteração extensos posteriormente no projeto.
Forneça um resumo estruturado dos requisitos para enviar ao seu fornecedor. Um pacote completo garante cotações precisas. Inclua as seguintes seções:
Tipo de aplicação: Especifique se o inversor controla uma talha principal, talha auxiliar, ponte ou carrinho.
Classificação de classe de serviço: inclua a classificação de ciclo de trabalho CMAA (Classe A a F) ou FEM para contextualizar a severidade operacional.
Dados completos da placa de identificação do motor: Forneça FLA, tensão, RPM e classe de isolamento conforme descrito anteriormente.
Restrições ambientais: Defina os extremos de temperatura ambiente. Especifique as classificações de gabinete NEMA ou IP necessárias (por exemplo, NEMA 12 para ambientes internos empoeirados, NEMA 4X para ambientes externos corrosivos).
Quando as cotações chegarem, aconselhe sua equipe de compras a examiná-las cuidadosamente. Os fornecedores muitas vezes tentam ganhar licitações reduzindo as especificações. Fique atento aos resistores de frenagem omitidos. Certifique-se de que as classificações de sobrecarga indiquem 'Serviço Pesado 150%' e não uma classificação genérica de torque variável. Finalmente, verifique se há dimensões ausentes do gabinete. Um acionamento totalmente opcional com unidades de frenagem dinâmica pode não caber fisicamente no painel elétrico de seu guindaste existente.
A seleção bem-sucedida do VFD do guindaste depende inteiramente de dados precisos do motor, expectativas realistas de torque e cálculos precisos da taxa de frenagem. A coleta de dados abrangentes da placa de identificação e a compreensão da física do abaixamento regenerativo protegem sua continuidade operacional.
Priorizar essas especificações técnicas em detrimento do preço inicial mais baixo evita paralisações catastróficas e graves riscos à segurança. Um inversor subdimensionado ou um controlador lógico de freio configurado incorretamente colocam seu pessoal e suas instalações em risco imediato. O valor reside na confiabilidade mecânica e na integração perfeita da segurança, e não na redução de custos durante a fase de aquisição.
Compile os dados do seu motor, registre seus ciclos operacionais exatos e defina suas necessidades de controle usando esta estrutura. Ter essas informações estruturadas prontas antes de entrar em contato com um parceiro de integração garante que você receba uma solução robusta e desenvolvida especificamente para seu exigente ambiente de manuseio de materiais.
R: Não. Os inversores padrão são normalmente classificados para torque variável (sobrecarga de 110% a 120%) e não possuem os capacitores de serviço pesado, os choppers de frenagem e o software específico de controle de freio mecânico necessários para uma elevação segura.
R: Geralmente, não. Embora ainda exijam classificações de torque constantes, os movimentos transversais não combatem a gravidade continuamente. Eles normalmente exigem resistores de frenagem menos agressivos e muitas vezes podem operar com segurança em configurações de malha aberta.
R: O resistor superaquecerá e poderá falhar, ou o inversor apresentará falha em 'Sobretensão do barramento CC' durante a desaceleração, fazendo com que o freio mecânico se feche bruscamente e potencialmente desestabilizando a carga.
R: Motores com a mesma potência podem consumir amperagens significativamente diferentes dependendo de seu projeto (por exemplo, motores de pólo alto e baixa velocidade consomem mais corrente). O dimensionamento de um VFD trifásico de guindaste pela FLA garante que os componentes internos do inversor possam suportar a carga térmica real.


