
Görüntüleme: 0 Yazar: Site Editörü Yayınlanma Tarihi: 2026-10-19 Kaynak: Alan


Malzeme taşıma için bir tahrik belirlemek, bir santrifüj pompa veya havalandırma fanı için bir tahrikin boyutlandırılmasından çok farklıdır. Yetersiz spesifikasyon ciddi sürücü arızalarına ve düşen yüklere yol açarken, aşırı spesifikasyon değerli sermayenin israfına neden olur. Amaca yönelik inşa edilmiş Vinç invertörü, güvenli kaldırma ve indirme için gereken ağır hizmet tipi aşırı yük kapasitesini ve özel mekanik fren kontrol mantığını sağlar. Standart üniteler, kaldırma uygulamalarının aşırı mekanik taleplerini karşılayamaz.
Bu özelleştirilmiş özellikler olmadan operasyonlarınızı ciddi güvenlik tehlikelerine ve operasyonel darboğazlara maruz bırakırsınız. Bu makale, doğru motor verilerinin toplanması, frenleme görevinin belirlenmesi ve hassas tork gereksinimlerinin ana hatlarının belirlenmesi için somut, mühendislik odaklı bir çerçeve sunmaktadır. Doğru bir Teklif Talebi (RFQ) gönderebilmeniz için tam olarak hangi spesifikasyonları dahil etmeniz gerektiğini öğreneceksiniz. Bu çerçeveyi takip etmek, satıcınızın özel kaldırma gereksinimleriniz için tamamen optimize edilmiş bir sistem teklif etmesini sağlar.
Genel amaçlı sürücüler, güvenli kaldırma işlemi için gerekli olan yerleşik mekanik fren mantığına ve yüksek aşırı yük kapasitesine sahip değildir.
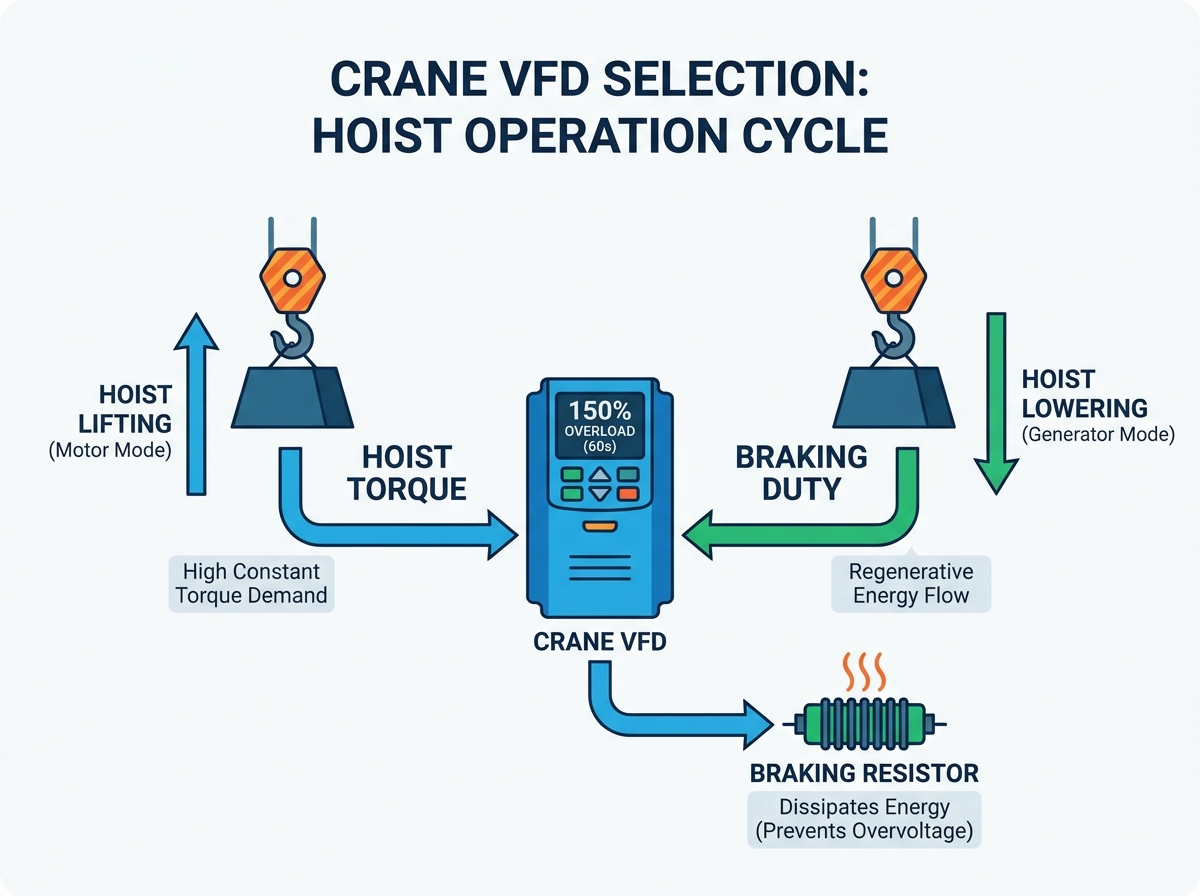
Kaldırma uygulamaları, 60 saniye boyunca en az %150 aşırı yüke (Sabit Tork) göre boyutlandırılmış özel bir vinç invertörü gerektirir.
Yavaşlama ve indirme, yenileyici enerji yaratır; DC bara aşırı gerilim hatalarını önlemek için frenleme görev döngülerinin doğru şekilde belirlenmesi kritik öneme sahiptir.
Üç fazlı bir vincin VFD'sinin boyutlandırılması, yalnızca beygir gücü veya kilovat değerlerine değil, motorun Tam Yük Amperi'ne (FLA) dayanmalıdır.
Eksiksiz bir RFQ, çevresel koşulları, motor isim plakası verilerini ve gerekli güvenlik entegrasyonlarını (Güvenli Tork Kapatma gibi) içermelidir.
Yanlış sürücü mimarisinin seçilmesi çoğu zaman ani mekanik arızalara yol açar. Birçok tesis yöneticisi yanlışlıkla herhangi bir endüstriyel sürücünün bir kaldırma motorunu çalıştırabileceğini varsayar. Bu varsayım temel fiziği göz ardı eder. Standart sürücüler, fanlara ve pompalara özgü ikinci dereceden yük eğrileri bekler. Bu değişken tork senaryolarında, düşük hızlarda tam güce nadiren ihtiyaç duyulur.
Kaldırma, ciddi sabit tork talepleri altında çalışır. Asılı bir yük, hızdan bağımsız olarak yerçekimi kuvvetinin %100'ünü uygular. 10 tonluk bir çelik bobini ister 5 Hz ister 50 Hz'de hareket ettirin, tork gereksinimi mutlak kalır. Genel amaçlı bir sürücü genellikle yalnızca %110 ila %120 arası aşırı yük kapasitesi sunar. Bu, ilk kaldırma aşamalarında tamamen yetersiz kalır. Vinçler, statik sürtünmenin ve yük ataletinin üstesinden gelmek için rutin olarak %150 aşırı yük talep eder.
Bir standart kullanma frekans invertörü aşırı güvenlik riskleri doğurur. Temel modeller entegre 'tork kanıtlama' mantığından yoksundur. Malzeme taşımada, sürücünün motoru mıknatıslaması ve mekanik frene açma komutu vermeden önce yeterli tork üretimini doğrulaması gerekir. Temel bir tahrik freni zamanından önce serbest bırakırsa yerçekimi anında devreye girer. Yük tamamen kayar veya düşer. Özel donanım yazılımı, motor akımı geri beslemesini ve fren rölesi zamanlamasını senkronize ederek bu kesin senaryoyu önler.
Standart sürücüler ayrıca sık sık rahatsız edici açmalara maruz kalır. Hızla yavaşladığınızda veya ağır bir yükü indirdiğinizde motor elektrik gücü üretir. Bu enerji sürücüye geri doğru akar. Temel üniteler bu ani akışı işlemek için gereken ağır hizmet tipi fren kıyıcılarından yoksundur. Sonuç olarak, 'DC Bara Aşırı Gerilimi' hataları nedeniyle açılırlar. Tahrik sistemi kapanır, mekanik fren çarparak kapanır ve ani duruş tüm vinç yapısını zorlar.
Doğru tork boyutlandırması, yumuşak hızlanma ve güvenilir tutma gücünü garanti eder. Temel aşırı yük özelliklerini RFQ'nuzda hemen tanımlamanız gerekir. Satıcıların ekipmanı ne kadar agresif bir şekilde çalıştırdığınızı bilmeleri gerekir.
Malzeme taşıma için her zaman Ağır Hizmet (HD) derecesini belirtin. Temel gereksinim 60 saniye boyunca %150 aşırı yüktür. Birçok yüksek performanslı uygulama aynı zamanda 3 saniye boyunca %200 aşırı yük talep eder. Bu tamponlar motorun başlangıçtaki statik sürtünmeyi aşmasını sağlar. Ayrıca aşırı akım koruma protokollerini tetiklemeden anlık yük dalgalanmalarına da uyum sağlarlar. Bir kaldırma uygulaması için asla 'Normal Hizmet' teklifini kabul etmeyin.
Sürüş kontrol stratejileri hız hassasiyetini ve güvenliği belirler. Özel operasyonel ihtiyaçlarınıza göre açık döngü ve kapalı döngü konfigürasyonları arasında seçim yapmanız gerekir.
Açık Döngü (Sensörsüz Vektör): Bu yöntem, rotor konumunu tahmin etmek için dahili algoritmalar kullanır. Köprü ve tramvay yolculukları gibi standart travers hareketlerinde son derece iyi çalışır. Ayrıca mikro konumlandırmanın gereksiz olduğu temel kaldırma tertibatlarını da yönetir.
Kapalı Döngü (Kodlayıcı Geri Beslemesi): Bu, motora monte edilmiş fiziksel bir kodlayıcı gerektirir. Enkoder gerçek zamanlı hız ve konum verilerini sürücüye geri gönderir. Hassas konumlandırma için buna ihtiyacınız vardır. Mekanik frene güvenmeden bir yükü sıfır hızda (0 Hz tutma) tutmak tamamen zorunludur. Karmaşık çoklu vinç senkronizasyonları da kapalı döngü kontrolü gerektirir.
Malzeme Taşıma için Kontrol Yöntemi Karşılaştırması
Başvuru Gereksinimi |
Sensörsüz Vektör (Açık Döngü) |
Kodlayıcı Geri Bildirimi (Kapalı Döngü) |
|---|---|---|
Standart Köprü / Araba |
Son derece Uygun |
Overkill (Senkronize edilmediği sürece) |
0Hz Tork Tutma (Sıfır Hız) |
Mümkün Değil |
Tamamen Destekleniyor |
Hız Düzenleme Doğruluğu |
Orta (Yaklaşık %0,5) |
Çok Yüksek (Yaklaşık %0,01) |
Yük Sarkmasının Önlenmesi |
Temel yükler için yeterli |
Üstün tutma kapasitesi |
Tedarikçilere, kontrol beklentileriyle ilgili olarak RFQ'nuzda açıkça bilgi vermelisiniz. Gerekli hız kontrol hassasiyetinizi doğrudan belirtin. Motor enkoderlerinin halihazırda ekipmanınızda kurulu olup olmadığına dikkat edin. Eğer öyleyse, kodlayıcı tipini ve devir başına darbe (PPR) sayısını listeleyin. Bu, satıcıların uyumsuz kontrol kartlarını teklif etmelerini önler.
Frenleme hesaplamaları genellikle vinç tahriki seçiminin en çok gözden kaçırılan yönünü temsil eder. Yerçekimi, iniş sırasında bir endüksiyon motorunu devasa bir jeneratöre dönüştürür.
Ağır bir yükü indirdiğinizde yük, motoru sürücü tarafından ayarlanan senkron hızdan daha hızlı çalıştırır. Motor rejenerasyon moduna geçer. Elektrik enerjisi üretir ve onu geriye gönderir. Bu akım sürücünün dahili DC barasına akar. DC bara kapasitörleri bu enerjiyi hızlı bir şekilde emerek voltaj seviyelerinin yükselmesine neden olur. Korkunç sürücü arızalarını önlemek için bu enerjiyi güvenli bir şekilde dağıtmalısınız.
Tesisler genellikle bu yenilenen gücü yönetmek için iki temel yönteme güvenir.
Frenleme Kıyıcıları ve Dirençleri: Bu, en yaygın endüstriyel çözüm olmaya devam ediyor. Dahili veya harici bir fren kıyıcı DC barasını izler. Gerilim çok yükseğe çıktığında aşırı akımı bir direnç kümesine yönlendirir. Dirençler enerjiyi ısı olarak yakar. Bunu doğru bir şekilde belirlemek için, görev döngünüze göre gerekli watt ve ohmik değeri hesaplamanız gerekir (örn. %20 ED ve %50 ED).
Rejeneratif Sürücüler (Aktif Ön Uç): Ciddi uygulamalar farklı bir yaklaşım gerektirir. Yüksek frekanslı görev döngüleri çalıştırırsanız veya sürekli ağır indirme gerçekleştirirseniz dirençler verimsiz hale gelir. Aktif Ön Uç (AFE) rejeneratif sürücüsü fazla enerjiyi yakalar ve doğrudan tesisinizin elektrik şebekesine geri besler. Başlangıç sermaye maliyetleri daha yüksek olsa da, yüksek hizmet tipi vinçler için mükemmel enerji tasarrufu sağlar.
Teklif talebiniz beklenen maksimum frenleme süresini ve sıklığını belirtmelidir. Saat başına yapılan işlem sayısını belirtin. Maksimum sürekli indirme süresini detaylandırın. Satıcılar, doğru direnç bankasını teklif etmek veya bir AFE sisteminin gerekli olup olmadığını belirlemek için bu verilere güvenir. Bunu atlarsanız, muhtemelen aşırı ısınacak ve ağır kullanımda arıza yapacak standart bir %10 görev döngüsü direnci teklif edeceklerdir.
Doğru sürücü boyutlandırması tamamen kapsamlı motor verilerine dayanır. Spesifikasyonların mekanik kapasiteye dayalı olarak tahmin edilmesi, anında operasyonel hatalara yol açar.
Bir seçim yapmalısınız üç fazlı vinç VFD'si tam olarak Tam Yük Amperine (FLA) dayalıdır. Planlama aşamasında bu kuralı vurgulayın. Beygir gücüne veya kilowatt'a göre boyutlandırma yaygın bir endüstri hatası olmaya devam ediyor. Aynı beygir gücüne sahip motorlar çok farklı amper değerleri çekebilir. Örneğin, yüksek kutuplu, düşük hızlı bir motor, aynı beygir gücü derecesine sahip düşük kutuplu, yüksek hızlı bir motordan önemli ölçüde daha fazla akım çeker. FLA, sürücü bileşenlerinin karşılaması gereken gerçek termal yükü belirler.
Bakım ekibinizden kısmi bilgi kabul etmeyin. Pazarlığa açık olmayan bu veri noktalarını RFQ'nuzda açıkça listeleyin:
Temel voltaj: Gelen beslemeyi tam olarak tanımlayın (örn. 460V, 400V, 380V).
Motor frekansı: Motorun 50Hz veya 60Hz çalışma için tasarlanıp tasarlanmadığını not edin.
Kutup sayısı / Temel RPM: Bu, senkron hızı belirler ve akım çekiş hesaplamalarını etkiler.
Servis faktörü ve yalıtım sınıfı: İnverterin çalışmaya hazır olduğunu doğrulayın. Standart motorlar, PWM (Darbe Genişlik Modülasyonu) voltaj yükselmelerine dayanacak gerekli yalıtıma sahip değildir. Uygun Sınıf F veya H yalıtımı olmadan hızla bozulurlar.
Tam Yük Amperleri (FLA): Sürücü boyutlandırması için mutlak en kritik ölçüm.
Çapraz hareketlerde genellikle paralel motorlar kullanılır. Çift köprülü motorlar sıklıkla tek bir sürücüyle çalışır. Bu ayarlar için özel hesaplamalar yapmanız gerekir. Her iki motorun FLA'sını birlikte ekleyin. Daha sonra toplama %10 ila %15 arasında bir güvenlik marjı ekleyin. Bu düzeltilmiş akım gereksinimini RFQ'ya gönderin. Ayrıca, sürücü artık paralel konfigürasyonda tek bir motoru termal aşırı yükten koruyamayacağından, sürücü ile her motor arasına ayrı motor aşırı yük koruma cihazları takmalısınız.
Modern malzeme taşıma ortamları kapsamlı güvenlik entegrasyonları gerektirir. Sürücü yalıtılmış olarak çalışmaz; vincin otomatik güvenlik protokolleri için merkezi sinir sistemi görevi görür.
Entegre fren kontrol makrolarından ödün veremezsiniz. Daha önce tartışıldığı gibi, fren açma komutunu iletmeden önce sürücünün akımı ve torku kanıtlaması gerekir. Ayrıca sürücünün kapatma sırasını sorunsuz bir şekilde yönetmesi gerekir. Durdurma komutu verildiğinde sürücü yükü sıfıra yakın hıza yavaşlatır. Elektrik torkunu korurken mekanik freni devreye sokar. Yalnızca önceden tanımlanmış bir gecikmeden sonra sürücü motor gücünü keser. Bu, durma aşamasında mikro damlamayı önler.
Gerekli donanım güvenliği özelliklerini açık bir şekilde ana hatlarıyla belirtin. Güvenli Tork Kapatma (STO) işlevselliğini talep etmelisiniz. SIL3 (Güvenlik Bütünlüğü Düzeyi) veya PLe (Performans Düzeyi e) standartlarıyla uyumluluğu arayın. STO, ana sürücü gücünü kesmeden motor çıkış aşamasına giden gücü kesen donanım tabanlı bir geçersiz kılma sağlar. Bakım veya acil durdurma koşullarında kazara başlatmaları önler. Yalnızca yazılım sınırlarına güvenmek modern endüstriyel güvenlik standartlarını ihlal eder.
Teklif talebiniz limit anahtarları için gerekli girişleri belirtmelidir. Nihai yukarı, nihai aşağı ve yönlü yavaşlama limitleri için özel G/Ç'ye ihtiyacınız vardır. Ayrıca tercih ettiğiniz ağ protokollerini tanımlayın. Vinci daha büyük bir tesis otomasyon sistemine entegre ederseniz, PLC entegrasyonu için ProfiNet, Ethernet/IP veya Modbus TCP iletişim kartlarına ihtiyacınız olup olmadığına dikkat edin.
Teklif Talebinin doğru şekilde yapılandırılması satıcı varsayımlarını önler. Belirsiz RFQ'lar, uyumsuz donanımlara ve projenin ilerleyen aşamalarında kapsamlı değişiklik emirlerine neden olur.
Satıcınıza gönderilecek gereksinimlerin yapılandırılmış bir özetini sağlayın. Eksiksiz bir paket, doğru fiyat teklifi sağlar. Aşağıdaki bölümleri ekleyin:
Uygulama türü: Sürücünün Ana Vinç, Yardımcı Vinç, Köprü veya Arabayı kontrol edip etmediğini belirtin.
Görev Sınıfı derecelendirmesi: Operasyonel zorluğu bağlamsallaştırmak için CMAA (Sınıf A'dan F'ye) veya FEM görev döngüsü derecelendirmesini ekleyin.
Motor etiketi verilerinin tamamını sağlayın: Daha önce belirtildiği gibi FLA, voltaj, RPM ve yalıtım sınıfını sağlayın.
Çevresel kısıtlamalar: Ortam sıcaklığının uç noktalarını tanımlayın. Gerekli NEMA veya IP muhafaza derecelendirmelerini belirtin (örneğin, tozlu iç mekan ortamları için NEMA 12, aşındırıcı dış mekan için NEMA 4X).
Fiyat teklifleri geldiğinde, satın alma ekibinize bunları dikkatle incelemesini tavsiye edin. Satıcılar çoğu zaman spesifikasyonların altını çizerek teklifleri kazanmaya çalışırlar. İhmal edilen fren dirençlerine dikkat edin. Aşırı yük değerlerinin genel değişken tork değeri değil, 'Ağır Hizmet %150' durumunda olduğundan emin olun. Son olarak, eksik muhafaza boyutlarının olup olmadığını kontrol edin. Dinamik frenleme ünitelerine sahip tam opsiyonel bir sürücü, fiziksel olarak mevcut vinç elektrik panelinize sığmayabilir.
Başarılı vinç VFD seçimi tamamen hassas motor verilerine, gerçekçi tork beklentilerine ve doğru fren görevi hesaplamalarına bağlıdır. Kapsamlı isim plakası verilerinin toplanması ve rejeneratif indirmenin fiziğini anlamak operasyonel sürekliliğinizi korur.
Bu teknik spesifikasyonlara en düşük başlangıç fiyatı üzerinden öncelik verilmesi, yıkıcı arıza sürelerini ve ciddi güvenlik tehlikelerini önler. Küçük boyutlu bir sürücü veya yanlış yapılandırılmış bir fren mantık denetleyicisi, personelinizi ve tesisinizi doğrudan riske sokar. Değer, tedarik aşamasında işin kolayına kaçılmasında değil, mekanik güvenilirlikte ve kusursuz güvenlik entegrasyonunda yatmaktadır.
Bu çerçeveyi kullanarak motor verilerinizi derleyin, tam operasyonel görev döngülerinizi kaydedin ve kontrol ihtiyaçlarınızı tanımlayın. Bir entegrasyon ortağıyla iletişime geçmeden önce bu yapılandırılmış bilgilerin hazır olması, zorlu malzeme taşıma ortamınız için özel olarak tasarlanmış sağlam, amaca yönelik oluşturulmuş bir çözüm almanızı sağlar.
C: Hayır. Standart sürücüler genellikle değişken tork (%110-%120 aşırı yük) için derecelendirilmiştir ve güvenli kaldırma için gereken ağır hizmet kapasitörlerinden, fren kesicilerden ve özel mekanik fren kontrol yazılımından yoksundur.
C: Genellikle hayır. Hala sabit tork oranlarına ihtiyaç duymalarına rağmen çapraz hareketler sürekli olarak yer çekimiyle mücadele etmez. Tipik olarak daha az agresif frenleme dirençlerine ihtiyaç duyarlar ve genellikle açık çevrim konfigürasyonlarında güvenli bir şekilde çalışabilirler.
C: Direnç aşırı ısınacak ve potansiyel olarak arızalanacak veya sürücü yavaşlama sırasında 'DC Bara Aşırı Gerilimi' hatası vererek mekanik frenin hızla kapanmasına ve potansiyel olarak yükün dengesini bozmasına neden olacaktır.
C: Aynı beygir gücüne sahip motorlar, tasarımlarına bağlı olarak önemli ölçüde farklı amperajlar çekebilirler (örneğin, yüksek kutuplu, düşük hızlı motorlar daha fazla akım çeker). Üç fazlı bir vincin VFD'sinin FLA tarafından boyutlandırılması, sürücünün dahili bileşenlerinin gerçek termal yükü kaldırabilmesini sağlar.


