
Visninger: 0 Forfatter: Webstedsredaktør Udgivelsestid: 19-10-2026 Oprindelse: websted


At specificere et drev til materialehåndtering er meget forskelligt fra at dimensionere et til en centrifugalpumpe eller ventilationsventilator. Underspecifikation risikerer katastrofale drevfejl og tabte belastninger, mens overspecifikation spilder værdifuld kapital. Et specialbygget kraninverter giver den kraftige overbelastningskapacitet og specialiserede mekaniske bremsestyringslogik, der kræves for sikker løft og sænkning. Standardenheder kan simpelthen ikke klare de ekstreme mekaniske krav til hejseapplikationer.
Uden disse skræddersyede funktioner udsætter du dine operationer for alvorlige sikkerhedsrisici og operationelle flaskehalse. Denne artikel giver en konkret, ingeniørfokuseret ramme til indsamling af de korrekte motordata, bestemmelse af bremsevirkning og skitsering af præcise drejningsmomentkrav. Du lærer præcis, hvilke specifikationer der skal inkluderes, så du kan indsende en nøjagtig tilbudsanmodning (RFQ). Ved at følge denne ramme sikrer du, at din leverandør tilbyder et system, der er fuldt optimeret til dine specifikke løftekrav.
Generelle drev mangler den indbyggede mekaniske bremselogik og høje overbelastningskapacitet, der er nødvendig for sikker hejsedrift.
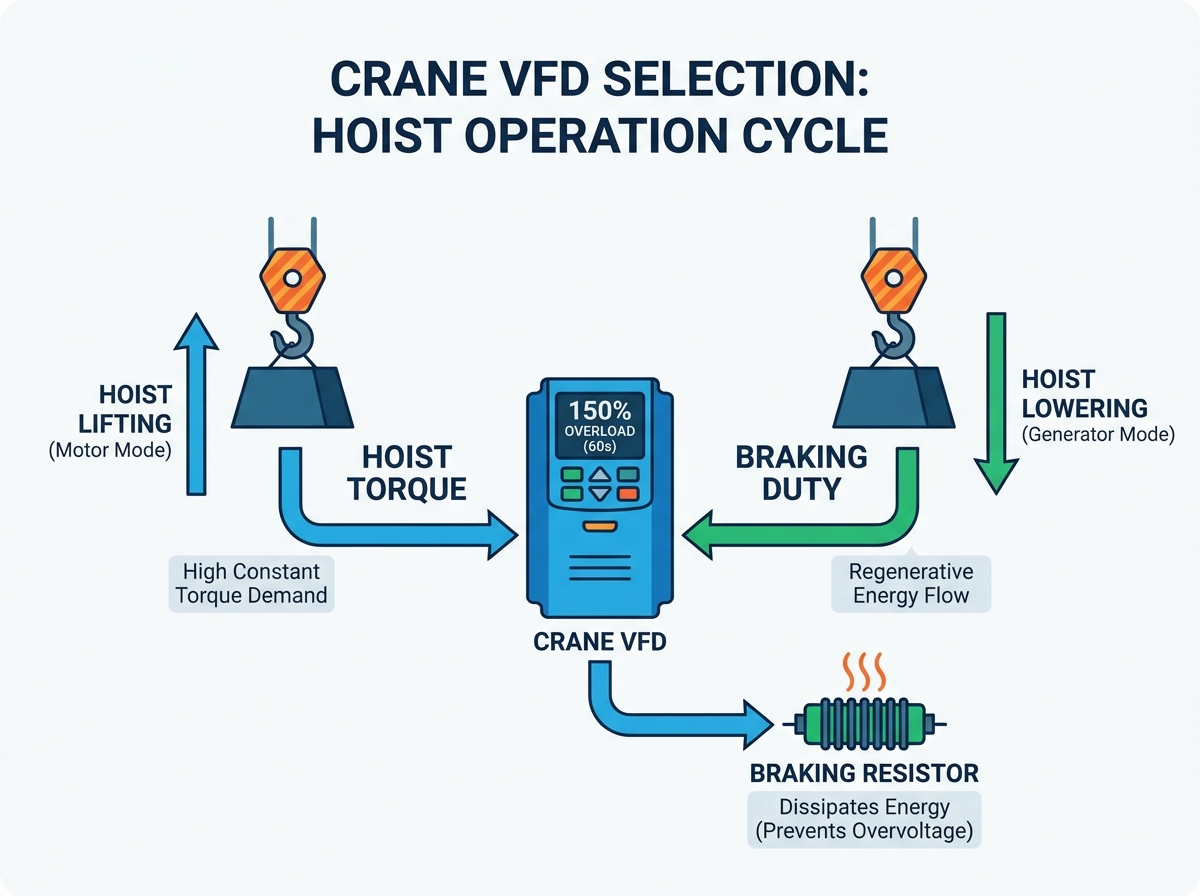
Hejseanvendelser kræver en dedikeret kraninverter dimensioneret til mindst 150 % overbelastning i 60 sekunder (konstant moment).
Deceleration og sænkning skaber regenerativ energi; nøjagtig specificering af bremsedriftscyklusser er afgørende for at forhindre DC-bus overspændingsfejl.
Dimensionering af en trefaset kran VFD skal være baseret på motorens Full Load Amps (FLA), ikke kun hestekræfter eller kilowatt.
En komplet RFQ skal omfatte miljøforhold, motornavnepladedata og nødvendige sikkerhedsintegrationer (såsom Safe Torque Off).
Valg af den forkerte drevarkitektur fører ofte til øjeblikkelige mekaniske fejl. Mange facility managers antager fejlagtigt, at ethvert industrielt drev kan køre en hejsemotor. Denne antagelse ignorerer fundamental fysik. Standarddrev forventer kvadratiske belastningskurver, der er typiske for ventilatorer og pumper. I disse scenarier med variabelt drejningsmoment er fuld kraft sjældent påkrævet ved lave hastigheder.
Hejsning arbejder under strenge konstante momentkrav. En ophængt last udøver 100 % af sin tyngdekraft uanset hastighed. Uanset om du flytter en 10-tons stålspole ved 5 Hz eller 50 Hz, forbliver drejningsmomentkravet absolut. Et drev til generelle formål tilbyder typisk kun 110 % til 120 % overbelastningskapacitet. Dette kommer helt til kort under de indledende løftefaser. Hejseværker kræver rutinemæssigt 150 % overbelastning for at overvinde statisk friktion og belastningsinerti.
Brug af en standard frekvensomformer introducerer ekstreme sikkerhedsrisici. Grundlæggende modeller mangler integreret 'momentsikrende' logik. Ved materialehåndtering skal drevet magnetisere motoren og verificere tilstrækkeligt drejningsmoment, før den beordrer den mekaniske bremse til at åbne. Hvis et grundlæggende drev slipper bremsen for tidligt, overtager tyngdekraften øjeblikkeligt. Lasten glider eller falder helt. Specialiseret firmware forhindrer netop dette scenarie ved at synkronisere motorstrømfeedback og bremserelætiming.
Standarddrev lider også af hyppige gener. Når du decelererer hurtigt eller sænker en tung nyttelast, genererer motoren elektrisk strøm. Denne energi flyder baglæns ind i drevet. Grundlæggende enheder mangler de kraftige bremsechoppere, der kræves til at behandle denne pludselige tilstrømning. Som følge heraf falder de på 'DC Bus Overspænding' fejl. Drevet lukker ned, den mekaniske bremse slår til, og det pludselige stop belaster hele kranstrukturen.
Nøjagtig drejningsmomentstørrelse garanterer jævn acceleration og pålidelig holdekraft. Du skal definere baseline-overbelastningsspecifikationer med det samme i din RFQ. Leverandører skal vide, hvor aggressivt du betjener udstyret.
Angiv altid en Heavy Duty (HD)-klassificering for materialehåndtering. Basiskravet er 150 % overbelastning i 60 sekunder. Mange højtydende applikationer kræver også 200 % overbelastning i 3 sekunder. Disse buffere gør det muligt for motoren at slå gennem den indledende statiske friktion. De imødekommer også kortvarige belastningsudsving uden at udløse overstrømsbeskyttelsesprotokoller. Accepter aldrig et 'Normal Duty'-tilbud for en løfteansøgning.
Kørekontrolstrategier dikterer hastighedspræcision og sikkerhed. Du skal vælge mellem open-loop og closed-loop konfigurationer baseret på dine specifikke operationelle behov.
Open-loop (sensorløs vektor): Denne metode bruger interne algoritmer til at estimere rotorposition. Det fungerer usædvanligt godt til standard traversbevægelser som bro- og trolleyrejser. Den håndterer også grundlæggende hejseværker, hvor mikropositionering er unødvendig.
Closed-Loop (Encoder Feedback): Dette kræver en fysisk encoder monteret på motoren. Encoderen sender hastigheds- og positionsdata i realtid tilbage til drevet. Du har brug for dette til præcis positionering. Det er helt obligatorisk for at holde en last ved nul hastighed (0 Hz hold) uden at stole på den mekaniske bremse. Komplekse multi-hejsesynkroniseringer kræver også lukket sløjfestyring.
Kontrolmetodesammenligning for materialehåndtering
Ansøgningskrav |
Sensorløs vektor (åben sløjfe) |
Encoder-feedback (Closed-Loop) |
|---|---|---|
Standard Bro / Trolley |
Meget velegnet |
Overkill (medmindre synkroniseret) |
0Hz momentholding (nul hastighed) |
Ikke muligt |
Fuldt understøttet |
Hastighedsreguleringsnøjagtighed |
Moderat (ca. 0,5 %) |
Meget høj (ca. 0,01 %) |
Forebyggelse af hængende belastning |
Tilstrækkelig til grundbelastninger |
Overlegen holdeevne |
Du skal rådgive leverandører klart i din RFQ vedrørende kontrolforventninger. Angiv din nødvendige hastighedskontrol præcision direkte. Bemærk, om motorencodere i øjeblikket er installeret på dit udstyr. Hvis de er, skal du angive encodertypen og puls-per-omdrejningstal (PPR). Dette forhindrer leverandører i at citere inkompatible kontrolkort.
Bremseberegninger repræsenterer ofte det mest oversete aspekt ved valg af krandrev. Tyngdekraften forvandler en induktionsmotor til en massiv generator under nedstigning.
Når du sænker en tung nyttelast, driver belastningen motoren hurtigere end den synkrone hastighed, der er indstillet af drevet. Motoren skifter til regenereringstilstand. Den genererer elektrisk energi og sender den baglæns. Denne strøm løber ind i drevets interne DC-bus. DC-buskondensatorerne absorberer denne energi hurtigt, hvilket får spændingsniveauerne til at stige. Du skal sprede denne energi sikkert for at undgå katastrofale drevfejl.
Faciliteter er generelt afhængige af to primære metoder til at styre denne regenererede strøm.
Bremsechoppere og modstande: Dette er fortsat den mest almindelige industrielle løsning. En indbygget eller ekstern bremsechopper overvåger DC-bussen. Når spændingen stiger for højt, dirigerer den overskydende strøm til en modstandsbank. Modstandene brænder energien af som varme. For at specificere dette korrekt, skal du beregne den nødvendige watt og ohmsk værdi baseret på din driftscyklus (f.eks. 20 % ED vs. 50 % ED).
Regenerative drev (aktiv frontend): Alvorlige applikationer kræver en anden tilgang. Hvis du bruger højfrekvente arbejdscyklusser eller udfører kontinuerlig kraftig sænkning, bliver modstande ineffektive. Et regenerativt drev med Active Front End (AFE) fanger den overskydende energi og fører den direkte tilbage til dit anlægs elnet. Mens startkapitalomkostningerne er højere, giver de fremragende energibesparelser for højtydende kraner.
Din RFQ skal angive den forventede maksimale bremsetid og -frekvens. Angiv antallet af operationer i timen. Detaljer om den maksimale kontinuerlige sænkningstid. Leverandører stoler på disse data for at angive den korrekte modstandsbank eller afgøre, om et AFE-system er nødvendigt. Udelad dette, og de vil sandsynligvis citere en standard 10% duty cycle modstand, som vil overophedes og svigte under hård brug.
Nøjagtig drevstørrelse afhænger udelukkende af omfattende motordata. Gætte specifikationer baseret på mekanisk kapacitet fører til øjeblikkelige driftsfejl.
Du skal vælge en trefaset kran VFD udelukkende baseret på Full Load Amps (FLA). Fremhæv denne regel i din planlægningsfase. Dimensionering efter hestekræfter eller kilowatt er fortsat en udbredt branchefejl. Motorer med identiske hestekræfter kan trække vidt forskellige strømstyrker. For eksempel trækker en højpolet lavhastighedsmotor betydeligt mere strøm end en lavpolet højhastighedsmotor med samme nominelle hestekræfter. FLA dikterer den faktiske termiske belastning, som drevkomponenterne skal håndtere.
Accepter ikke delvise oplysninger fra dit vedligeholdelsesteam. Angiv disse ikke-omsættelige datapunkter tydeligt i din RFQ:
Basisspænding: Identificer den nøjagtige indgående forsyning (f.eks. 460V, 400V, 380V).
Motorfrekvens: Bemærk, om motoren er designet til 50Hz eller 60Hz drift.
Antal poler / basisomdrejningstal: Dette bestemmer den synkrone hastighed og påvirker strømtræksberegninger.
Servicefaktor og isolationsklasse: Bekræft, at inverteren er klar til brug. Standardmotorer mangler den nødvendige isolering til at modstå PWM (Pulse Width Modulation) spændingsspidser. De nedbrydes hurtigt uden ordentlig Klasse F eller H isolering.
Full Load Amps (FLA): Det absolut mest kritiske mål for drevstørrelser.
Traversbevægelser bruger ofte parallelle motorer. Dobbeltbromotorer kører ofte fra et enkelt drev. Du skal udføre specifikke beregninger for disse opsætninger. Tilføj FLA for begge motorer sammen. Tilføj derefter en sikkerhedsmargen på 10 % til 15 % til totalen. Indsend dette justerede strømkrav i RFQ. Desuden skal du installere individuelle motoroverbelastningsbeskyttelsesanordninger mellem drevet og hver motor, da drevet ikke længere kan beskytte en enkelt motor mod termisk overbelastning i en parallel konfiguration.
Moderne materialehåndteringsmiljøer kræver omfattende sikkerhedsintegrationer. Drevet fungerer ikke isoleret; den fungerer som centralnervesystemet for kranens automatiserede sikkerhedsprotokoller.
Du kan ikke gå på kompromis med integrerede bremsekontrolmakroer. Som nævnt tidligere skal drevet bevise strøm og drejningsmoment, før kommandoen om at åbne bremsen videregives. Desuden skal drevet problemfrit styre lukkesekvensen. Når der afgives en stopkommando, sænker drevet belastningen til næsten nul hastighed. Den aktiverer den mekaniske bremse, mens den holder det elektriske moment. Først efter en foruddefineret forsinkelse afbryder drevet motorstrømmen. Dette forhindrer mikro-drop under stopfasen.
Skitser eksplicit de nødvendige hardwaresikkerhedsfunktioner. Du skal kræve Safe Torque Off (STO) funktionalitet. Se efter overholdelse af SIL3 (Safety Integrity Level) eller PLe (Performance Level e) standarder. STO giver en hardwarebaseret tilsidesættelse, der afbryder strømmen til motorens udgangstrin uden at afbryde strømmen til hoveddrevet. Det forhindrer utilsigtet opstart under vedligeholdelse eller nødstop. At stole udelukkende på softwaregrænser overtræder moderne industrielle sikkerhedsstandarder.
Din RFQ skal angive nødvendige input til endestopkontakter. Du har brug for dedikeret I/O til ultimative op-, ultimative ned- og retningsbestemt nedbremsningsgrænser. Derudover skal du definere dine foretrukne netværksprotokoller. Hvis du integrerer kranen i et større anlægsautomationssystem, skal du notere, om du har brug for ProfiNet-, Ethernet/IP- eller Modbus TCP-kommunikationskort til PLC-integration.
Korrekt strukturering af tilbudsanmodningen forhindrer leverandørantagelser. Tvetydige RFQ'er resulterer i uoverensstemmende hardware og omfattende ændringsordrer senere i projektet.
Giv en struktureret oversigt over krav, der skal sendes til din leverandør. En komplet pakke sikrer præcise tilbud. Inkluder følgende sektioner:
Anvendelsestype: Angiv, om drevet styrer en hovedhejs, en ekstra hejs, bro eller vogn.
Duty Class rating: Inkluder CMAA (Klasse A til F) eller FEM duty cycle rating for at kontekstualisere operationel hårdhed.
Komplet motornavnepladedata: Angiv FLA, spænding, omdrejningstal og isolationsklasse som skitseret tidligere.
Miljømæssige begrænsninger: Definer ekstreme temperaturer i omgivelserne. Angiv de nødvendige NEMA- eller IP-kapslingsklassificeringer (f.eks. NEMA 12 til støvede indendørs miljøer, NEMA 4X til ætsende udendørs).
Når tilbud ankommer, skal du rådgive dit indkøbsteam om at undersøge dem nøje. Sælgere forsøger ofte at vinde bud ved at underbyde specifikationer. Hold øje med udeladte bremsemodstande. Sørg for, at overbelastningsklassificeringerne angiver 'Heavy Duty 150%' og ikke et generisk variabelt drejningsmoment. Kontroller til sidst for manglende kabinetdimensioner. Et fuldt valgfrit drev med dynamiske bremseenheder passer muligvis ikke fysisk ind i dit eksisterende elektriske kranpanel.
Succesfuldt valg af kran VFD afhænger udelukkende af præcise motordata, realistiske drejningsmomentforventninger og nøjagtige beregninger af bremsebelastning. Indsamling af omfattende navneskiltdata og forståelse af fysikken i regenerativ sænkning beskytter din driftskontinuitet.
Prioritering af disse tekniske specifikationer over den laveste startpris forhindrer katastrofal nedetid og alvorlige sikkerhedsrisici. Et underdimensioneret drev eller en forkert konfigureret bremselogikcontroller sætter dit personale og din facilitet i umiddelbar fare. Værdien ligger i mekanisk pålidelighed og problemfri sikkerhedsintegration, ikke i at skære hjørner under indkøbsfasen.
Kompiler dine motordata, registrer dine nøjagtige driftscyklusser, og definer dine kontrolbehov ved hjælp af denne ramme. At have denne strukturerede information klar, før du kontakter en integrationspartner, sikrer, at du modtager en robust, specialbygget løsning designet specifikt til dit krævende materialehåndteringsmiljø.
A: Nej. Standarddrev er typisk klassificeret til variabelt drejningsmoment (110%-120% overbelastning) og mangler de kraftige kondensatorer, bremsechoppere og specifik mekanisk bremsestyringssoftware, der kræves til sikker løft.
A: Generelt nej. Selvom de stadig kræver konstant drejningsmoment, bekæmper traverserende bevægelser ikke tyngdekraften kontinuerligt. De kræver typisk mindre aggressive bremsemodstande og kan ofte fungere sikkert i open-loop-konfigurationer.
A: Modstanden vil overophedes og potentielt svigte, eller drevet vil fejle på 'DC Bus Overspænding' under deceleration, hvilket får den mekaniske bremse til at smække og potentielt destabilisere belastningen.
A: Motorer med samme hestekræfter kan trække væsentligt forskellige strømstyrker afhængigt af deres design (f.eks. højpolede lavhastighedsmotorer trækker mere strøm). Dimensionering af en trefaset kran VFD fra FLA sikrer, at drevets interne komponenter kan håndtere den faktiske termiske belastning.


