
Vaatamised: 0 Autor: saidi toimetaja Avaldamisaeg: 2026-10-19 Päritolu: Sait


Materjali käitlemise ajami määramine erineb oluliselt tsentrifugaalpumba või ventilatsiooniventilaatori suuruse määramisest. Ala spetsifikatsioon võib põhjustada katastroofilisi ajamirikkeid ja allakukkunud koormaid, samas kui ülemäärane spetsifikatsioon raiskab väärtuslikku kapitali. Eesmärgiga ehitatud kraana inverter tagab suure koormusega ülekoormusvõime ja spetsiaalse mehaanilise piduri juhtimisloogika, mis on vajalik ohutuks tõstmiseks ja langetamiseks. Standardseadmed lihtsalt ei talu tõsterakenduste äärmuslikke mehaanilisi nõudmisi.
Ilma nende kohandatud funktsioonideta seate oma toimingud ohtu tõsiste ohutusriskide ja tööga seotud kitsaskohtadega. See artikkel pakub konkreetset insenerikeskset raamistikku õigete mootoriandmete kogumiseks, pidurdusvõimsuse määramiseks ja täpsete pöördemomendi nõuete väljatoomiseks. Saate täpselt teada, milliseid spetsifikatsioone lisada, et saaksite esitada täpse pakkumisepäringu (RFQ). Selle raamistiku järgimine tagab, et teie müüja pakub teie konkreetsetele tõstenõuetele täielikult optimeeritud süsteemi.
Üldotstarbelistel ajamitel puudub sisseehitatud mehaaniline piduriloogika ja kõrge ülekoormusvõime, mis on vajalik tõstuki ohutuks tööks.
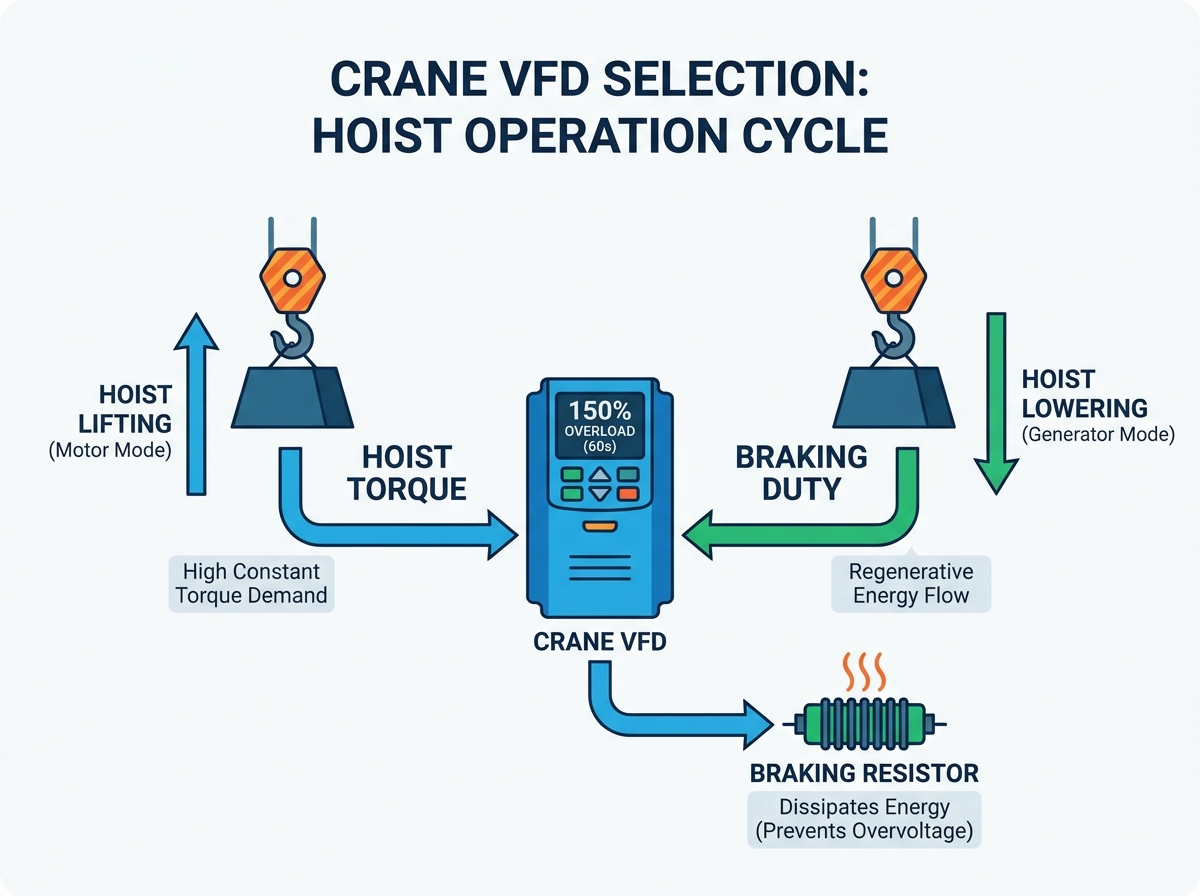
Tõstukirakenduste jaoks on vaja spetsiaalset kraana inverterit, mis talub vähemalt 150% ülekoormust 60 sekundi jooksul (konstantne pöördemoment).
Aeglustamine ja langetamine loovad regeneratiivse energia; pidurdustsüklite täpne määramine on alalisvoolu siini liigpingega seotud tõrgete vältimiseks kriitiline.
Kolmefaasilise kraana VFD suuruse määramine peab põhinema mootori täiskoormuse ampritel (FLA), mitte ainult hobujõududel või kilovattidel.
Täielik RFQ peab sisaldama keskkonnatingimusi, mootori andmesildi andmeid ja nõutavaid ohutusintegratsioone (nt Safe Torque Off).
Vale draiviarhitektuuri valimine põhjustab sageli koheseid mehaanilisi tõrkeid. Paljud rajatiste juhid eeldavad ekslikult, et kõik tööstuslikud ajamid võivad käitada tõstuki mootorit. See eeldus eirab fundamentaalset füüsikat. Tavalised ajamid eeldavad ventilaatoritele ja pumpadele tüüpilisi ruutkoormuse kõveraid. Nendes muutuva pöördemomendiga stsenaariumides on täisvõimsust madalatel pööretel harva vaja.
Tõstmine töötab tugevate pidevate pöördemomendi nõudmiste korral. Rippuv koorem avaldab 100% oma gravitatsioonijõust sõltumata kiirusest. Ükskõik, kas liigutate 10-tonnist teraspooli sagedusel 5 Hz või 50 Hz, jääb pöördemomendi nõue absoluutseks. Üldotstarbeline ajam pakub tavaliselt vaid 110–120% ülekoormusvõimet. Esialgsete tõstefaaside ajal jääb see täiesti puudulikuks. Tõstukid nõuavad staatilise hõõrdumise ja koormuse inertsi ületamiseks regulaarselt 150% ülekoormust.
Standardi kasutamine sagedusmuunduriga kaasnevad äärmuslikud ohutusriskid. Põhimudelitel puudub integreeritud 'pöördemomenti tõestav' loogika. Materjalide käitlemisel peab ajam mootorit magnetiseerima ja kontrollima piisavat pöördemomendi tekkimist enne mehaanilise piduri avanemiskäsku andmist. Kui põhiajam vabastab piduri enneaegselt, võtab gravitatsioon võimust koheselt. Koormus libiseb või langeb täielikult. Spetsiaalne püsivara hoiab ära selle täpse stsenaariumi, sünkroonides mootori voolu tagasisidet ja pidurirelee ajastust.
Ka tavaajamid komistavad sageli häirivalt. Kui aeglustate kiiresti või langetate suurt kasulikku koormust, toodab mootor elektrienergiat. See energia voolab tagasi ajamisse. Põhiseadmetel puuduvad selle äkilise sissevoolu töötlemiseks vajalikud tugevad pidurilõikurid. Järelikult komistavad nad 'DC Bus Overvoltage' riketele. Ajam lülitub välja, mehaaniline pidur lülitub kinni ja äkkseiskamine koormab kogu kraana konstruktsiooni.
Täpne pöördemomendi suurus tagab sujuva kiirenduse ja usaldusväärse hoidejõu. Peate oma pakkumises kohe määratlema algtaseme ülekoormuse spetsifikatsioonid. Müüjad peavad teadma, kui agressiivselt te seadmeid kasutate.
Määrake materjali käitlemiseks alati raskeveokite (HD) reiting. Põhinõue on 150% ülekoormus 60 sekundi jooksul. Paljud suure jõudlusega rakendused nõuavad ka 200% ülekoormust 3 sekundi jooksul. Need puhvrid võimaldavad mootoril läbi lüüa esialgse staatilise hõõrdumise. Need võimaldavad ka hetkelisi koormuse kõikumisi ilma liigvoolukaitse protokolle käivitamata. Ärge kunagi nõustuge tõsterakenduse 'Tavalise tollimaksu' hinnapakkumisega.
Sõidujuhtimisstrateegiad määravad kiiruse täpsuse ja ohutuse. Peate valima avatud ja suletud ahelaga konfiguratsioonide vahel, lähtudes teie konkreetsetest töövajadustest.
Avatud ahelaga (sensorita vektor): see meetod kasutab rootori asendi hindamiseks sisemisi algoritme. See toimib erakordselt hästi tavaliste traversi liikumiste jaoks, nagu silla- ja kärusõit. See käsitleb ka põhitõstukeid, kus mikropositsioneerimine pole vajalik.
Suletud ahelaga (kodeerija tagasiside): selleks on vaja mootorile paigaldatud füüsilist kodeerijat. Kodeerija saadab reaalajas kiiruse ja asukoha andmed tagasi draivi. Seda vajate täpse positsioneerimise jaoks. See on täiesti kohustuslik koormuse hoidmiseks nullkiirusel (0 Hz hoidmine) ilma mehaanilisele pidurile tuginemata. Komplekssed mitme tõstuki sünkroonimised nõuavad ka suletud ahela juhtimist.
Materjalide käitlemise kontrollimeetodite võrdlus
Taotluse nõue |
Andurita vektor (avatud ahelaga) |
Kodeerija tagasiside (suletud ahelaga) |
|---|---|---|
Tavaline sild/käru |
Väga sobiv |
Overkill (kui pole sünkroonitud) |
0 Hz pöördemomendi hoidmine (nullkiirus) |
Pole võimalik |
Täielikult toetatud |
Kiiruse reguleerimise täpsus |
Mõõdukas (umbes 0,5%) |
Väga kõrge (umbes 0,01%) |
Koorma kukkumise ennetamine |
Piisav põhikoormuste jaoks |
Suurepärane hoidmisvõime |
Peate oma pakkumistes tarnijatele kontrolli ootuste osas selgelt nõu andma. Märkige otse oma kiiruse reguleerimise nõutav täpsus. Pange tähele, kas teie seadmesse on praegu paigaldatud mootorikooderid. Kui on, loetlege kodeerija tüüp ja impulsside arv pöörde kohta (PPR). See takistab müüjatel pakkumast ühildumatuid kontrollkaarte.
Pidurdusarvutused on sageli kraanaajami valiku kõige tähelepanuta jäetud aspekt. Gravitatsioon muudab induktsioonmootori laskumise ajal massiivseks generaatoriks.
Raske kasuliku koormuse langetamisel liigutab koormus mootorit kiiremini kui ajamiga määratud sünkroonkiirus. Mootor lülitub regenereerimisrežiimi. See toodab elektrienergiat ja saadab selle tagasi. See vool voolab draivi sisemisse alalisvoolu siini. Alalisvoolu siini kondensaatorid neelavad selle energia kiiresti, põhjustades pingetaseme tõusu. Peate seda energiat ohutult hajutama, et vältida ajami katastroofilisi tõrkeid.
Rajatised kasutavad selle regenereeritud võimsuse haldamiseks tavaliselt kahte peamist meetodit.
Pidurilõikurid ja takistid: see on endiselt kõige levinum tööstuslik lahendus. Sisseehitatud või väline pidurilõikur jälgib alalisvoolu siini. Kui pinge tõuseb liiga kõrgele, suunab see liigse voolu takistipanka. Takistid põletavad energiat soojusena. Selle õigeks määramiseks peate arvutama vajaliku võimsuse ja oomilise väärtuse oma töötsükli põhjal (nt 20% ED vs. 50% ED).
Regeneratiivsed draivid (aktiivne esiots): rasked rakendused nõuavad teistsugust lähenemist. Kui kasutate kõrgsageduslikke töötsükleid või teostate pidevat tugevat langetamist, muutuvad takistid ebaefektiivseks. Active Front End (AFE) regeneratiivne ajam kogub üleliigse energia ja suunab selle otse teie rajatise elektrivõrku tagasi. Kuigi esialgsed kapitalikulud on kõrgemad, annavad need suure koormusega kraanade jaoks suurepärast energiasäästu.
Teie pakkumine peab määrama eeldatava maksimaalse pidurdusaja ja -sageduse. Märkige toimingute arv tunnis. Täpsustage maksimaalset pidevat langetamise aega. Müüjad tuginevad nendele andmetele õige takistipanga pakkumiseks või AFE-süsteemi vajalikuks määramiseks. Jätke see välja ja tõenäoliselt pakuvad nad standardset 10% töötsükli takistit, mis kuumeneb üle ja ebaõnnestub tugeva kasutamise korral.
Ajami täpne mõõtmine sõltub täielikult kõikehõlmavatest mootoriandmetest. Spetsifikatsioonide äraarvamine mehaanilise võimsuse põhjal põhjustab koheseid talitlushäireid.
Peate valima a kolmefaasiline kraana VFD, mis põhineb rangelt täiskoormusvõimenditel (FLA). Rõhutage seda reeglit oma planeerimisetapis. Suuruse määramine hobujõudude või kilovattide järgi on endiselt tööstusharu laialt levinud viga. Ühesuguse hobujõuga mootorid võivad tarbida tohutult erinevaid voolutugevusi. Näiteks suure poolusega madala kiirusega mootor võtab oluliselt rohkem voolu kui sama hobujõuvõimsusega madala poolusega kiire mootor. FLA määrab tegeliku soojuskoormuse, mida ajami komponendid peavad taluma.
Ärge aktsepteerige oma hooldusmeeskonnalt osalist teavet. Loetlege need mittekaubeldavad andmepunktid selgelt oma pakkumises:
Baaspinge: määrake täpne sissetulev toiteallikas (nt 460 V, 400 V, 380 V).
Mootori sagedus: pange tähele, kas mootor on ette nähtud töötamiseks 50 Hz või 60 Hz.
Pooluste arv / baaspöörded: see määrab sünkroonse kiiruse ja mõjutab vooluhulga arvutusi.
Kasutustegur ja isolatsiooniklass: kontrollige inverteri töövalmidust. Tavalistel mootoritel puudub isolatsioon, mis on vajalik PWM-i (impulsi laiuse modulatsiooni) pinge hüpetele vastu pidama. Need lagunevad kiiresti ilma korraliku F- või H-klassi isolatsioonita.
Full Load Amps (FLA): absoluutselt kõige kriitilisem mõõdik draivi suuruse määramisel.
Liikumisel kasutatakse sageli paralleelseid mootoreid. Kahe silla mootorid töötavad sageli ühe ajamiga. Nende seadistuste jaoks peate tegema konkreetsed arvutused. Lisage mõlema mootori FLA kokku. Seejärel lisage kogusummale 10–15% ohutusvaru. Esitage see kohandatud voolunõue pakkumises. Lisaks peate ajami ja iga mootori vahele paigaldama individuaalsed mootori ülekoormuskaitseseadmed, kuna ajam ei saa enam paralleelkonfiguratsioonis kaitsta üht mootorit termilise ülekoormuse eest.
Kaasaegsed materjalikäitluskeskkonnad nõuavad ulatuslikku ohutusintegratsiooni. Ajam ei tööta isoleeritult; see toimib kraana automatiseeritud ohutusprotokollide kesknärvisüsteemina.
Integreeritud pidurite juhtimise makrode osas ei saa te järeleandmisi teha. Nagu varem mainitud, peab ajam enne piduri avamise käsu edastamist tõestama voolu ja pöördemomenti. Lisaks peab draiv sujuvalt haldama sulgemisjärjestust. Kui antakse seiskamiskäsk, aeglustab ajam koormust nullilähedase kiiruseni. See lülitab sisse mehaanilise piduri, säilitades samal ajal elektrilise pöördemomendi. Alles pärast etteantud viivitust katkestab ajam mootori võimsuse. See hoiab ära mikrokukkumise seiskamisfaasis.
Kirjeldage selgelt nõutavad riistvara turvafunktsioonid. Peate nõudma Safe Torque Off (STO) funktsiooni. Otsige vastavust SIL3 (turvalisuse terviklikkuse tase) või PLe (jõudlustase e) standarditele. STO pakub riistvarapõhist alistamist, mis katkestab mootori väljundastme toite ilma põhiajami toidet lahti ühendamata. See hoiab ära juhusliku käivitamise hoolduse või hädaseiskamise ajal. Ainult tarkvarapiirangutele tuginemine rikub tänapäevaseid tööstusohutusstandardeid.
Teie RFQ peab määrama piirlülitite jaoks vajalikud sisendid. Teil on vaja spetsiaalset sisendit/väljundit ülima üles-, alla- ja suunapiirangute jaoks. Lisaks määrake oma eelistatud võrguprotokollid. Kui integreerite kraana suuremasse tehase automatiseerimissüsteemi, pange tähele, kas vajate PLC integreerimiseks ProfiNeti, Ethernet/IP või Modbus TCP sidekaarte.
Hinnapäringu õige struktureerimine hoiab ära tarnija eeldused. Ebaselgete pakkumiste tulemuseks on riistvara sobimatus ja ulatuslikud muudatuste korraldused projekti hilisemas etapis.
Esitage oma tarnijale saatmiseks nõuete struktureeritud kokkuvõte. Täielik pakett tagab täpse tsiteerimise. Kaasake järgmised jaotised.
Rakenduse tüüp: määrake, kas ajam juhib põhitõstukit, abitõstukit, silda või käru.
Tööklassi reiting: lisage CMAA (klass A–F) või FEM töötsükli reiting, et kontekstualiseerida töö raskusastet.
Täielikud mootori andmesildi andmed: esitage FLA, pinge, pöörete arv ja isolatsiooniklass, nagu varem kirjeldatud.
Keskkonnapiirangud: määrake ümbritseva keskkonna temperatuuri äärmused. Määrake nõutavad NEMA- või IP-kaitsekategooriad (nt NEMA 12 tolmuste sisekeskkondade jaoks, NEMA 4X korrodeerivate välistingimuste jaoks).
Kui hinnapakkumised saabuvad, soovitage oma hankemeeskonnal need hoolikalt läbi vaadata. Müüjad püüavad sageli pakkumisi võita spetsifikatsioonidest madalama hinnaga. Pöörake tähelepanu välja jäetud piduritakistitele. Veenduge, et ülekoormusnäitajad oleksid 'Raske koormus 150%', mitte üldine muutuva pöördemomendi nimi. Lõpuks kontrollige, kas korpuse mõõtmed puuduvad. Dünaamiliste piduriseadmetega täisvarustusse kuuluv ajam ei pruugi teie olemasolevasse kraana elektripaneeli füüsiliselt mahtuda.
Edukas kraana VFD valik sõltub täielikult mootori täpsetest andmetest, realistlikest pöördemomendi ootustest ja täpsetest pidurdusvõimsuse arvutustest. Põhjalike andmesildiandmete kogumine ja regeneratiivse langetamise füüsika mõistmine kaitseb teie töö järjepidevust.
Nende tehniliste kirjelduste eelistamine madalaima alghinna ees hoiab ära katastroofilised seisakud ja tõsised ohutusriskid. Alamõõduline ajam või valesti konfigureeritud piduriloogika kontroller seab teie personali ja rajatise otsest ohtu. Väärtus seisneb mehaanilises töökindluses ja tõrgeteta ohutuse integreerimises, mitte hankefaasis tehtavates nurkades.
Koguge oma mootoriandmed, registreerige oma täpsed töötsüklid ja määratlege oma juhtimisvajadused selle raamistiku abil. Selle struktureeritud teabe ettevalmistamine enne integratsioonipartneriga ühenduse võtmist tagab, et saate tugeva ja eesmärgipärase lahenduse, mis on loodud spetsiaalselt teie nõudliku materjalikäitluskeskkonna jaoks.
V: Ei. Tavalised ajamid on tavaliselt arvestatud muutuva pöördemomendiga (110–120% ülekoormus) ja neil puuduvad suure koormusega kondensaatorid, pidurilõikurid ja spetsiaalne mehaanilise pidurijuhtimistarkvara, mis on vajalik ohutuks tõstmiseks.
V: Üldiselt ei. Kuigi need nõuavad endiselt püsivat pöördemomenti, ei võitle ristsuunalised liikumised pidevalt gravitatsiooniga. Tavaliselt vajavad need vähem agressiivseid piduritakisteid ja võivad sageli ohutult töötada avatud ahelaga konfiguratsioonides.
V: Takisti kuumeneb üle ja võib rikki minna või ajam tekib aeglustamise ajal rike 'DC Bus Overvoltage', mis põhjustab mehaanilise piduri kinnikiilumise ja koormuse destabiliseerumise.
V: Sama hobujõulised mootorid võivad sõltuvalt nende konstruktsioonist tarbida oluliselt erinevat voolutugevust (nt suure poolusega madala kiirusega mootorid võtavad rohkem voolu). Kolmefaasilise kraana VFD suuruse määramine FLA-ga tagab, et ajami sisemised komponendid taluvad tegelikku soojuskoormust.


