
Aufrufe: 0 Autor: Site-Editor Veröffentlichungszeit: 19.10.2026 Herkunft: Website


Die Spezifikation eines Antriebs für den Materialtransport unterscheidet sich erheblich von der Dimensionierung für eine Kreiselpumpe oder einen Lüftungsventilator. Eine unzureichende Spezifikation birgt das Risiko katastrophaler Laufwerksausfälle und Lastausfälle, wohingegen eine übermäßige Spezifikation wertvolles Kapital verschwendet. Ein speziell angefertigter Der Kranwechselrichter bietet die Hochleistungsüberlastkapazität und die spezielle mechanische Bremssteuerungslogik, die für sicheres Heben und Senken erforderlich sind. Standardeinheiten sind den extremen mechanischen Anforderungen von Hebeanwendungen einfach nicht gewachsen.
Ohne diese maßgeschneiderten Funktionen setzen Sie Ihren Betrieb schwerwiegenden Sicherheitsrisiken und betrieblichen Engpässen aus. Dieser Artikel bietet einen konkreten, ingenieurorientierten Rahmen für die Erfassung der korrekten Motordaten, die Bestimmung der Bremsleistung und die Festlegung präziser Drehmomentanforderungen. Sie erfahren genau, welche Spezifikationen enthalten sein müssen, damit Sie eine genaue Angebotsanfrage (RFQ) einreichen können. Die Einhaltung dieses Rahmenwerks stellt sicher, dass Ihr Anbieter ein System anbietet, das vollständig für Ihre spezifischen Hebeanforderungen optimiert ist.
Allzweckantrieben fehlen die integrierte mechanische Bremslogik und die hohe Überlastkapazität, die für einen sicheren Hubwerksbetrieb erforderlich sind.
Hebezeuganwendungen erfordern einen speziellen Kranwechselrichter, der für eine Überlastung von mindestens 150 % für 60 Sekunden ausgelegt ist (konstantes Drehmoment).
Durch Abbremsen und Absenken entsteht regenerative Energie; Die genaue Angabe der Bremsarbeitszyklen ist entscheidend, um Überspannungsfehler im DC-Bus zu verhindern.
Die Dimensionierung eines dreiphasigen Kran-VFD muss auf der Volllaststromstärke (FLA) des Motors basieren, nicht nur auf PS- oder Kilowatt-Nennwerten.
Eine vollständige Ausschreibung muss Umgebungsbedingungen, Motortypenschilddaten und erforderliche Sicherheitsintegrationen (wie Safe Torque Off) enthalten.
Die Wahl der falschen Antriebsarchitektur führt oft zu sofortigen mechanischen Ausfällen. Viele Facility Manager gehen fälschlicherweise davon aus, dass jeder Industrieantrieb einen Hubmotor antreiben kann. Diese Annahme ignoriert die grundlegende Physik. Standardantriebe erwarten quadratische Lastkurven, wie sie für Lüfter und Pumpen typisch sind. In diesen Szenarien mit variablem Drehmoment ist die volle Leistung bei niedrigen Drehzahlen selten erforderlich.
Beim Heben werden hohe Anforderungen an ein konstantes Drehmoment gestellt. Eine schwebende Last übt unabhängig von der Geschwindigkeit 100 % ihrer Schwerkraft aus. Unabhängig davon, ob Sie ein 10-Tonnen-Stahlcoil mit 5 Hz oder 50 Hz bewegen, bleibt der Drehmomentbedarf absolut. Ein Allzweckantrieb bietet typischerweise nur eine Überlastkapazität von 110 % bis 120 %. Dies reicht in den ersten Hebephasen völlig aus. Hebezeuge erfordern routinemäßig eine Überlastung von 150 %, um Haftreibung und Lastträgheit zu überwinden.
Verwendung eines Standards Frequenzumrichter birgt extreme Sicherheitsrisiken. Den Basismodellen fehlt eine integrierte „Drehmomentprüf“-Logik. Beim Materialtransport muss der Antrieb den Motor magnetisieren und sicherstellen, dass ausreichend Drehmoment erzeugt wird, bevor er die mechanische Bremse zum Öffnen befiehlt. Löst ein Grundantrieb die Bremse vorzeitig, übernimmt sofort die Schwerkraft. Die Ladung verrutscht oder fällt ganz herunter. Eine spezielle Firmware verhindert genau dieses Szenario, indem sie die Rückmeldung des Motorstroms und die Zeitsteuerung des Bremsrelais synchronisiert.
Auch bei Standardantrieben kommt es häufig zu Fehlauslösungen. Wenn Sie schnell abbremsen oder eine schwere Nutzlast absenken, erzeugt der Motor elektrische Energie. Diese Energie fließt zurück in den Antrieb. Den Basisgeräten fehlen die leistungsstarken Bremschopper, die für die Verarbeitung dieses plötzlichen Stroms erforderlich sind. Folglich lösen sie bei „DC-Bus-Überspannungsfehlern“ aus. Der Antrieb schaltet ab, die mechanische Bremse fällt zu und der plötzliche Stopp belastet die gesamte Krankonstruktion.
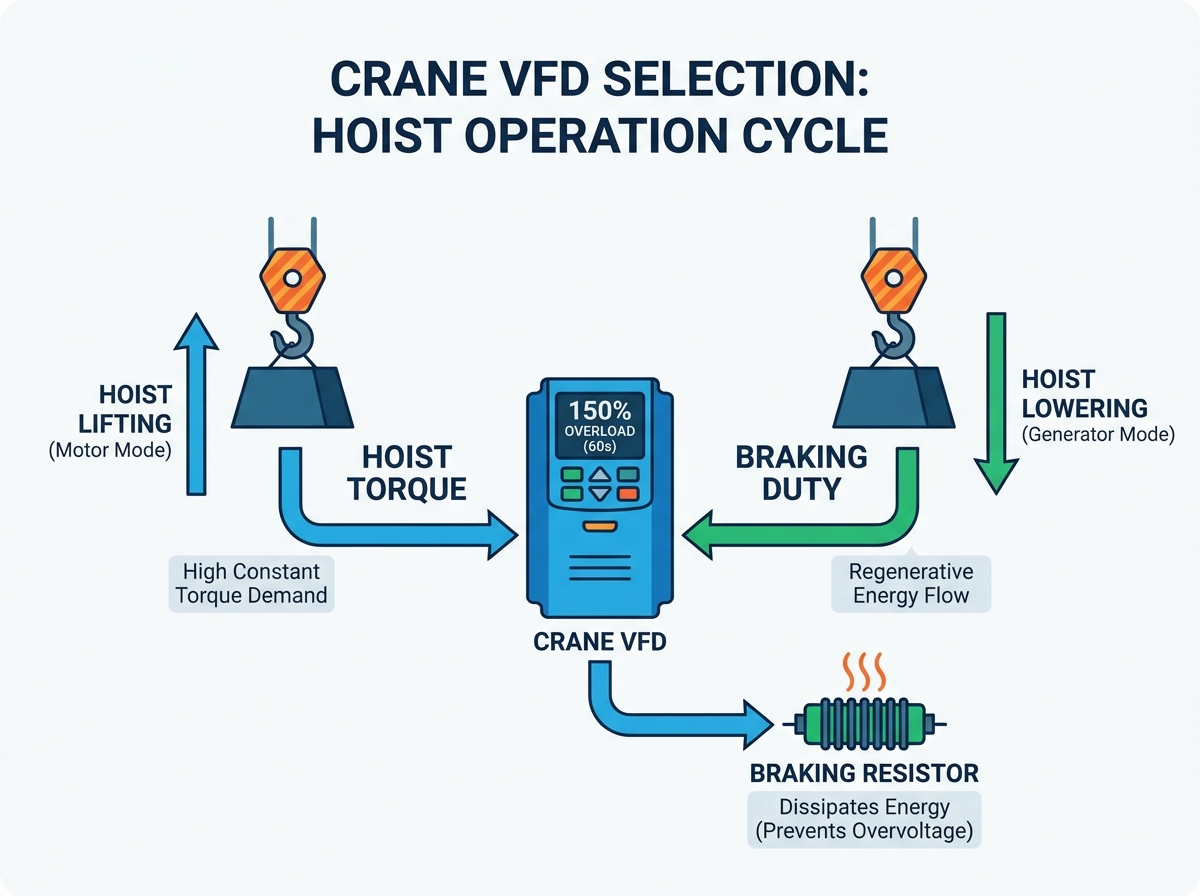
Die genaue Drehmomentdimensionierung garantiert eine gleichmäßige Beschleunigung und zuverlässige Haltekraft. Sie müssen in Ihrer Ausschreibung sofort Spezifikationen für die Grundüberlastung definieren. Anbieter müssen wissen, wie aggressiv Sie die Geräte bedienen.
Geben Sie für den Materialtransport immer eine Heavy Duty (HD)-Einstufung an. Die Grundvoraussetzung ist eine Überlastung von 150 % für 60 Sekunden. Viele Hochleistungsanwendungen erfordern außerdem eine 200-prozentige Überlastung für 3 Sekunden. Diese Puffer ermöglichen es dem Motor, die anfängliche Haftreibung zu überwinden. Sie berücksichtigen auch kurzzeitige Lastschwankungen, ohne Überstromschutzprotokolle auszulösen. Akzeptieren Sie niemals ein „Normal Duty“-Angebot für eine Hebeanwendung.
Antriebssteuerungsstrategien bestimmen Geschwindigkeit, Präzision und Sicherheit. Sie müssen je nach Ihren spezifischen betrieblichen Anforderungen zwischen Open-Loop- und Closed-Loop-Konfigurationen wählen.
Open-Loop (sensorloser Vektor): Diese Methode nutzt interne Algorithmen zur Schätzung der Rotorposition. Es eignet sich hervorragend für Standard-Querbewegungen wie Brücken- und Trolleyfahrten. Es eignet sich auch für einfache Hebevorgänge, bei denen eine Mikropositionierung nicht erforderlich ist.
Closed-Loop (Encoder-Feedback): Dies erfordert einen physischen Encoder, der am Motor montiert ist. Der Encoder sendet Echtzeit-Geschwindigkeits- und Positionsdaten an den Antrieb zurück. Sie benötigen dies für eine präzise Positionierung. Es ist unbedingt erforderlich, eine Last bei Nullgeschwindigkeit (Halten bei 0 Hz) zu halten, ohne auf die mechanische Bremse angewiesen zu sein. Auch komplexe Multihub-Synchronisationen erfordern eine Regelung.
Vergleich der Steuerungsmethoden für den Materialtransport
Bewerbungsvoraussetzung |
Sensorloser Vektor (Open-Loop) |
Encoder-Feedback (geschlossener Regelkreis) |
|---|---|---|
Standardbrücke/Trolley |
Sehr gut geeignet |
Overkill (sofern nicht synchronisiert) |
0Hz Drehmomenthaltung (Nullgeschwindigkeit) |
Nicht möglich |
Vollständig unterstützt |
Genauigkeit der Geschwindigkeitsregelung |
Mäßig (ca. 0,5 %) |
Sehr hoch (ca. 0,01 %) |
Verhinderung herabhängender Ladung |
Ausreichend für Grundlasten |
Überlegene Haltefähigkeit |
Sie müssen die Anbieter in Ihrer Ausschreibung klar über die Kontrollerwartungen informieren. Geben Sie direkt Ihre gewünschte Geschwindigkeitsregelgenauigkeit an. Beachten Sie, ob aktuell Motorgeber an Ihrer Anlage verbaut sind. Wenn dies der Fall ist, geben Sie den Encodertyp und die Anzahl der Impulse pro Umdrehung (PPR) an. Dies verhindert, dass Anbieter inkompatible Steuerkarten anbieten.
Bremsberechnungen stellen oft den am meisten übersehenen Aspekt bei der Auswahl des Kranantriebs dar. Beim Abstieg verwandelt die Schwerkraft einen Induktionsmotor in einen riesigen Generator.
Wenn Sie eine schwere Nutzlast absenken, treibt die Last den Motor schneller an als die vom Antrieb eingestellte Synchrongeschwindigkeit. Der Motor geht in den Regenerationsmodus über. Es erzeugt elektrische Energie und sendet sie zurück. Dieser Strom fließt in den internen DC-Bus des Antriebs. Die DC-Bus-Kondensatoren absorbieren diese Energie schnell, was zu Spannungsspitzen führt. Sie müssen diese Energie sicher ableiten, um katastrophale Laufwerksausfälle zu vermeiden.
Anlagen stützen sich im Allgemeinen auf zwei Hauptmethoden, um diesen regenerierten Strom zu verwalten.
Bremschopper und -widerstände: Dies ist nach wie vor die gebräuchlichste industrielle Lösung. Ein eingebauter oder externer Brems-Chopper überwacht den DC-Bus. Wenn die Spannung zu hoch ansteigt, leitet es den überschüssigen Strom an eine Widerstandsbank. Die Widerstände verbrennen die Energie als Wärme. Um dies richtig anzugeben, müssen Sie die erforderliche Wattzahl und den Ohmschen Wert basierend auf Ihrem Arbeitszyklus berechnen (z. B. 20 % ED vs. 50 % ED).
Regenerative Antriebe (Active Front End): Schwere Anwendungen erfordern einen anderen Ansatz. Wenn Sie hochfrequente Arbeitszyklen betreiben oder eine kontinuierliche starke Absenkung durchführen, werden die Widerstände ineffizient. Ein regenerativer Active Front End (AFE)-Antrieb erfasst die überschüssige Energie und speist sie direkt zurück in das Stromnetz Ihrer Anlage. Während die anfänglichen Kapitalkosten höher ausfallen, führen sie bei Hochleistungskranen zu hervorragenden Energieeinsparungen.
Ihre Angebotsanfrage muss die erwartete maximale Bremszeit und -häufigkeit angeben. Geben Sie die Anzahl der Betätigungen pro Stunde an. Geben Sie die maximale kontinuierliche Absenkzeit an. Anbieter verlassen sich auf diese Daten, um die richtige Widerstandsbank anzugeben oder festzustellen, ob ein AFE-System erforderlich ist. Wenn Sie dies weglassen, wird wahrscheinlich ein Standardwiderstand mit 10 % Einschaltdauer angegeben, der bei starker Beanspruchung überhitzt und ausfällt.
Eine genaue Antriebsdimensionierung basiert ausschließlich auf umfassenden Motordaten. Das Erraten von Spezifikationen anhand der mechanischen Kapazität führt zu unmittelbaren Betriebsstörungen.
Sie müssen a auswählen Dreiphasen-Kran-VFD, der ausschließlich auf Volllaststrom (FLA) basiert. Betonen Sie diese Regel während Ihrer Planungsphase. Die Dimensionierung nach PS oder Kilowatt ist nach wie vor ein weit verbreiteter Branchenfehler. Motoren mit gleicher Leistung können sehr unterschiedliche Stromstärken aufnehmen. Beispielsweise zieht ein Motor mit hoher Polzahl und niedriger Drehzahl deutlich mehr Strom als ein Motor mit niedriger Polzahl und hoher Drehzahl gleicher Leistung. FLA bestimmt die tatsächliche thermische Belastung, die die Antriebskomponenten bewältigen müssen.
Akzeptieren Sie keine unvollständigen Informationen von Ihrem Wartungsteam. Listen Sie diese nicht verhandelbaren Datenpunkte klar in Ihrer Ausschreibung auf:
Basisspannung: Identifizieren Sie die genaue Eingangsspannung (z. B. 460 V, 400 V, 380 V).
Motorfrequenz: Beachten Sie, ob der Motor für 50Hz- oder 60Hz-Betrieb ausgelegt ist.
Anzahl der Pole / Basisdrehzahl: Dies bestimmt die Synchrongeschwindigkeit und wirkt sich auf die Berechnung der Stromaufnahme aus.
Betriebsfaktor und Isolationsklasse: Betriebsbereitschaft des Wechselrichters prüfen. Standardmotoren fehlt die Isolierung, die erforderlich ist, um Spannungsspitzen durch PWM (Pulsweitenmodulation) standzuhalten. Ohne ordnungsgemäße Isolierung der Klasse F oder H verschlechtern sie sich schnell.
Volllaststrom (FLA): Die absolut wichtigste Kennzahl für die Laufwerksdimensionierung.
Für Verfahrbewegungen kommen häufig Parallelmotoren zum Einsatz. Doppelbrückenmotoren werden häufig von einem einzigen Antrieb angetrieben. Für diese Setups müssen Sie spezifische Berechnungen durchführen. Addieren Sie die FLA beider Motoren. Fügen Sie dann zum Gesamtbetrag eine Sicherheitsmarge von 10 bis 15 % hinzu. Reichen Sie diesen angepassten aktuellen Bedarf in der Ausschreibung ein. Darüber hinaus müssen Sie zwischen dem Antrieb und jedem Motor individuelle Motorüberlastschutzvorrichtungen installieren, da der Antrieb in einer Parallelschaltung keinen einzelnen Motor mehr vor thermischer Überlastung schützen kann.
Moderne Materialtransportumgebungen erfordern umfangreiche Sicherheitsintegrationen. Der Antrieb arbeitet nicht isoliert; Es fungiert als zentrales Nervensystem für die automatisierten Sicherheitsprotokolle des Krans.
Bei integrierten Bremssteuerungsmakros können Sie keine Kompromisse eingehen. Wie bereits erwähnt, muss der Antrieb Strom und Drehmoment nachweisen, bevor er den Befehl zum Öffnen der Bremse weiterleitet. Darüber hinaus muss der Antrieb die Schließsequenz reibungslos bewältigen. Wenn ein Stoppbefehl ausgegeben wird, verlangsamt der Antrieb die Last auf nahezu Nullgeschwindigkeit. Es aktiviert die mechanische Bremse und hält gleichzeitig das elektrische Drehmoment. Erst nach einer voreingestellten Verzögerung schaltet der Antrieb die Motorleistung ab. Dies verhindert Mikrotropfen während der Stoppphase.
Beschreiben Sie explizit die erforderlichen Hardware-Sicherheitsfunktionen. Sie müssen die Funktion „Safe Torque Off“ (STO) anfordern. Achten Sie auf die Einhaltung der Standards SIL3 (Safety Integrity Level) oder PLe (Performance Level e). STO bietet eine hardwarebasierte Überbrückung, die die Stromversorgung der Motorendstufe unterbricht, ohne die Hauptantriebsstromversorgung zu unterbrechen. Es verhindert versehentliche Starts während Wartungs- oder Notstoppbedingungen. Sich ausschließlich auf Software-Grenzwerte zu verlassen, verstößt gegen moderne Arbeitssicherheitsstandards.
In Ihrer Ausschreibung müssen die erforderlichen Eingaben für Endschalter angegeben werden. Sie benötigen dedizierte E/A für ultimative Aufwärts-, ultimative Abwärts- und Richtungsverlangsamungsgrenzen. Definieren Sie außerdem Ihre bevorzugten Netzwerkprotokolle. Wenn Sie den Kran in ein größeres Anlagenautomatisierungssystem integrieren, beachten Sie, ob Sie für die SPS-Integration ProfiNet-, Ethernet/IP- oder Modbus TCP-Kommunikationskarten benötigen.
Eine ordnungsgemäße Strukturierung der Angebotsanfrage verhindert Annahmen des Anbieters. Mehrdeutige Ausschreibungen führen später im Projekt zu nicht übereinstimmender Hardware und umfangreichen Änderungsaufträgen.
Stellen Sie eine strukturierte Zusammenfassung der Anforderungen bereit, die Sie an Ihren Anbieter senden können. Ein Komplettpaket gewährleistet eine genaue Angebotserstellung. Fügen Sie die folgenden Abschnitte ein:
Anwendungstyp: Geben Sie an, ob der Antrieb ein Haupthebezeug, ein Hilfshebezeug, eine Brücke oder eine Laufkatze steuert.
Belastungsklassenbewertung: Beziehen Sie die CMAA- (Klasse A bis F) oder FEM-Arbeitszyklusbewertung ein, um die Betriebsrauheit in einen Kontext zu bringen.
Vollständige Motortypenschilddaten: Geben Sie FLA, Spannung, Drehzahl und Isolationsklasse wie zuvor beschrieben an.
Umgebungsbedingungen: Definieren Sie die extremen Umgebungstemperaturen. Geben Sie die erforderlichen NEMA- oder IP-Schutzarten an (z. B. NEMA 12 für staubige Innenumgebungen, NEMA 4X für korrosive Außenbereiche).
Wenn Angebote eingehen, raten Sie Ihrem Beschaffungsteam, diese sorgfältig zu prüfen. Anbieter versuchen oft, Ausschreibungen zu gewinnen, indem sie die Spezifikationen unterbieten. Achten Sie auf fehlende Bremswiderstände. Stellen Sie sicher, dass in den Überlastbewertungen „Heavy Duty 150 %“ und kein allgemeiner variabler Drehmomentwert angegeben ist. Überprüfen Sie abschließend, ob die Gehäuseabmessungen fehlen. Ein voll ausgestatteter Antrieb mit dynamischen Bremseinheiten passt möglicherweise nicht in den Schaltschrank Ihres vorhandenen Krans.
Die erfolgreiche Auswahl des Frequenzumrichters für Krane hängt ausschließlich von präzisen Motordaten, realistischen Drehmomenterwartungen und genauen Berechnungen der Bremsleistung ab. Das Sammeln umfassender Typenschilddaten und das Verständnis der Physik des regenerativen Absenkens schützen Ihre Betriebskontinuität.
Die Priorisierung dieser technischen Spezifikationen gegenüber dem niedrigsten Einstiegspreis verhindert katastrophale Ausfallzeiten und schwerwiegende Sicherheitsrisiken. Ein unterdimensionierter Antrieb oder eine falsch konfigurierte Bremslogiksteuerung stellen eine unmittelbare Gefahr für Ihr Personal und Ihre Anlage dar. Der Wert liegt in der mechanischen Zuverlässigkeit und der nahtlosen Sicherheitsintegration, nicht in Abstrichen in der Beschaffungsphase.
Stellen Sie Ihre Motordaten zusammen, zeichnen Sie Ihre genauen Betriebszyklen auf und definieren Sie Ihre Steuerungsanforderungen mithilfe dieses Frameworks. Wenn Sie diese strukturierten Informationen bereithalten, bevor Sie sich an einen Integrationspartner wenden, stellen Sie sicher, dass Sie eine robuste, speziell entwickelte Lösung erhalten, die speziell für Ihre anspruchsvolle Materialtransportumgebung entwickelt wurde.
A: Nein. Standardantriebe sind in der Regel für ein variables Drehmoment (110–120 % Überlast) ausgelegt und verfügen nicht über Hochleistungskondensatoren, Brems-Chopper und spezielle Software zur mechanischen Bremssteuerung, die für sicheres Heben erforderlich sind.
A: Im Allgemeinen nein. Während sie immer noch konstante Drehmomentwerte erfordern, bekämpfen Querbewegungen nicht kontinuierlich die Schwerkraft. Sie erfordern in der Regel weniger aggressive Bremswiderstände und können oft sicher in Konfigurationen mit offenem Regelkreis betrieben werden.
A: Der Widerstand wird überhitzen und möglicherweise ausfallen, oder der Antrieb meldet beim Abbremsen eine „DC-Bus-Überspannung“, wodurch die mechanische Bremse zuschlägt und die Last möglicherweise destabilisiert wird.
A: Motoren gleicher Leistung können je nach Bauart deutlich unterschiedliche Stromstärken verbrauchen (z. B. ziehen hochpolige Motoren mit niedriger Drehzahl mehr Strom). Durch die Dimensionierung eines dreiphasigen Kran-VFD von FLA wird sichergestellt, dass die internen Komponenten des Antriebs der tatsächlichen thermischen Belastung standhalten können.


