
दृश्य: 0 लेखक: साइट संपादक प्रकाशन समय: 2026-10-19 उत्पत्ति: साइट


सामग्री प्रबंधन के लिए ड्राइव को निर्दिष्ट करना केन्द्रापसारक पंप या वेंटिलेशन पंखे के आकार से काफी अलग है। कम-स्पेसिंग से भयावह ड्राइव दोषों और गिराए गए भार का जोखिम होता है, जबकि अधिक-स्पेसिंग से मूल्यवान पूंजी बर्बाद होती है। एक उद्देश्य से निर्मित क्रेन इन्वर्टर सुरक्षित उठाने और कम करने के लिए आवश्यक हेवी-ड्यूटी अधिभार क्षमता और विशेष यांत्रिक ब्रेक नियंत्रण तर्क प्रदान करता है। मानक इकाइयाँ उत्थापन अनुप्रयोगों की अत्यधिक यांत्रिक माँगों को संभाल नहीं सकती हैं।
इन अनुरूप सुविधाओं के बिना, आप अपने संचालन को गंभीर सुरक्षा खतरों और परिचालन बाधाओं के संपर्क में लाते हैं। यह आलेख सही मोटर डेटा एकत्र करने, ब्रेकिंग ड्यूटी निर्धारित करने और सटीक टॉर्क आवश्यकताओं को रेखांकित करने के लिए एक ठोस, इंजीनियरिंग-केंद्रित ढांचा प्रदान करता है। आप ठीक-ठीक सीखेंगे कि किन विशिष्टताओं को शामिल करना है ताकि आप कोटेशन के लिए एक सटीक अनुरोध (आरएफक्यू) सबमिट कर सकें। इस ढांचे का पालन करने से यह सुनिश्चित होता है कि आपका विक्रेता आपकी विशिष्ट उठाने की आवश्यकताओं के लिए पूरी तरह से अनुकूलित प्रणाली का उद्धरण देता है।
सामान्य प्रयोजन ड्राइव में अंतर्निहित मैकेनिकल ब्रेक लॉजिक और सुरक्षित लहरा संचालन के लिए आवश्यक उच्च अधिभार क्षमता का अभाव होता है।
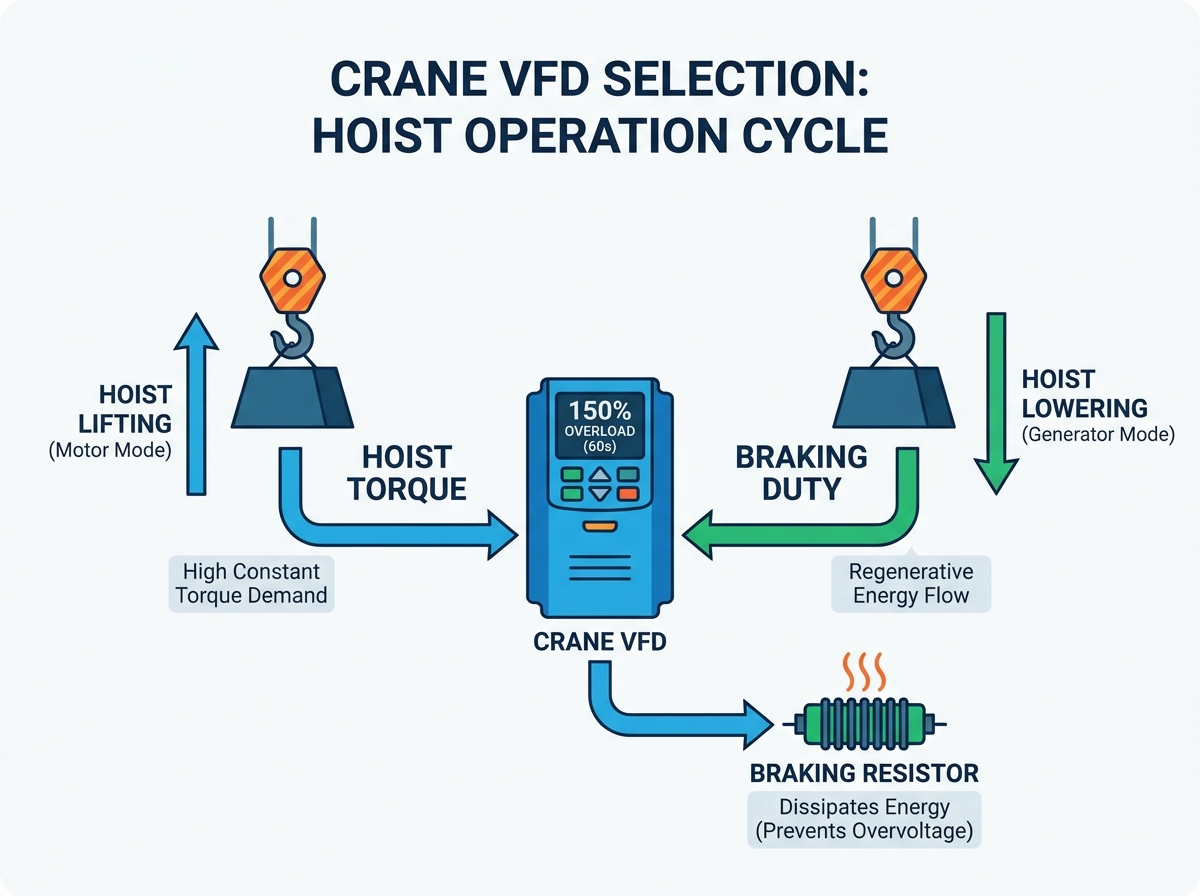
होइस्ट अनुप्रयोगों के लिए 60 सेकंड (कॉन्स्टेंट टॉर्क) के लिए कम से कम 150% ओवरलोड के लिए एक समर्पित क्रेन इन्वर्टर आकार की आवश्यकता होती है।
मंदी और कमी पुनर्योजी ऊर्जा पैदा करती है; डीसी बस ओवरवॉल्टेज दोषों को रोकने के लिए ब्रेकिंग ड्यूटी चक्र को सटीक रूप से निर्दिष्ट करना महत्वपूर्ण है।
तीन-चरण क्रेन वीएफडी का आकार मोटर के फुल लोड एम्प्स (एफएलए) पर आधारित होना चाहिए, न कि केवल हॉर्सपावर या किलोवाट रेटिंग पर।
एक पूर्ण आरएफक्यू में पर्यावरणीय स्थितियाँ, मोटर नेमप्लेट डेटा और आवश्यक सुरक्षा एकीकरण (जैसे सुरक्षित टॉर्क ऑफ) शामिल होना चाहिए।
गलत ड्राइव आर्किटेक्चर का चयन करने से अक्सर तत्काल यांत्रिक विफलताएँ होती हैं। कई सुविधा प्रबंधक गलती से मान लेते हैं कि कोई भी औद्योगिक ड्राइव होइस्ट मोटर चला सकता है। यह धारणा मौलिक भौतिकी की उपेक्षा करती है। मानक ड्राइव पंखों और पंपों के विशिष्ट द्विघात भार वक्रों की अपेक्षा करते हैं। उन परिवर्तनीय टॉर्क परिदृश्यों में, कम गति पर पूर्ण शक्ति की शायद ही कभी आवश्यकता होती है।
उत्थापन गंभीर निरंतर टॉर्क मांगों के तहत संचालित होता है। एक निलंबित भार गति की परवाह किए बिना अपना 100% गुरुत्वाकर्षण बल लगाता है। चाहे आप 10-टन स्टील कॉइल को 5 हर्ट्ज़ या 50 हर्ट्ज़ पर घुमाएँ, टॉर्क की आवश्यकता पूर्ण रहती है। एक सामान्य प्रयोजन वाली ड्राइव आम तौर पर केवल 110% से 120% अधिभार क्षमता प्रदान करती है। प्रारंभिक उठाने के चरणों के दौरान यह पूरी तरह से कम हो जाता है। स्थैतिक घर्षण और भार जड़ता पर काबू पाने के लिए होइस्ट नियमित रूप से 150% अधिभार की मांग करते हैं।
एक मानक का उपयोग करना फ़्रीक्वेंसी इन्वर्टर अत्यधिक सुरक्षा जोखिम पेश करता है। बुनियादी मॉडलों में एकीकृत ''टॉर्क-प्रूविंग'' तर्क का अभाव है। सामग्री प्रबंधन में, ड्राइव को मोटर को चुम्बकित करना होगा और यांत्रिक ब्रेक को खोलने का आदेश देने से पहले पर्याप्त टॉर्क उत्पादन को सत्यापित करना होगा। यदि कोई बेसिक ड्राइव समय से पहले ब्रेक जारी करता है, तो गुरुत्वाकर्षण तुरंत नियंत्रण में ले लेता है। भार फिसल जाता है या पूरी तरह से गिर जाता है। विशिष्ट फ़र्मवेयर मोटर करंट फीडबैक और ब्रेक रिले टाइमिंग को सिंक्रनाइज़ करके इस सटीक परिदृश्य को रोकता है।
मानक ड्राइव को भी बार-बार उपद्रव ट्रिपिंग का सामना करना पड़ता है। जब आप तेजी से गति कम करते हैं या भारी पेलोड कम करते हैं, तो मोटर विद्युत शक्ति उत्पन्न करती है। यह ऊर्जा ड्राइव में पीछे की ओर प्रवाहित होती है। बुनियादी इकाइयों में इस अचानक प्रवाह को संसाधित करने के लिए आवश्यक हेवी-ड्यूटी ब्रेकिंग हेलिकॉप्टरों की कमी है। नतीजतन, वे 'डीसी बस ओवरवॉल्टेज' दोषों पर यात्रा करते हैं। ड्राइव बंद हो जाती है, यांत्रिक ब्रेक बंद हो जाता है, और अचानक रुकने से पूरी क्रेन संरचना पर दबाव पड़ता है।
सटीक टॉर्क आकार सुचारू त्वरण और विश्वसनीय धारण शक्ति की गारंटी देता है। आपको तुरंत अपने आरएफक्यू में बेसलाइन अधिभार विनिर्देशों को परिभाषित करना होगा। विक्रेताओं को यह जानना आवश्यक है कि आप उपकरण को कितनी आक्रामकता से संचालित करते हैं।
सामग्री प्रबंधन के लिए हमेशा हेवी ड्यूटी (एचडी) रेटिंग निर्दिष्ट करें। आधारभूत आवश्यकता 60 सेकंड के लिए 150% अधिभार है। कई उच्च-प्रदर्शन एप्लिकेशन भी 3 सेकंड के लिए 200% ओवरलोड की मांग करते हैं। ये बफ़र्स मोटर को प्रारंभिक स्थैतिक घर्षण के माध्यम से पंच करने की अनुमति देते हैं। वे ओवरकरंट सुरक्षा प्रोटोकॉल को ट्रिगर किए बिना क्षणिक लोड स्विंग को भी समायोजित करते हैं। भारोत्तोलन आवेदन के लिए कभी भी 'सामान्य शुल्क' कोटेशन स्वीकार न करें।
ड्राइव नियंत्रण रणनीतियाँ गति परिशुद्धता और सुरक्षा निर्धारित करती हैं। आपको अपनी विशिष्ट परिचालन आवश्यकताओं के आधार पर ओपन-लूप और बंद-लूप कॉन्फ़िगरेशन के बीच चयन करना होगा।
ओपन-लूप (सेंसरलेस वेक्टर): यह विधि रोटर स्थिति का अनुमान लगाने के लिए आंतरिक एल्गोरिदम का उपयोग करती है। यह पुल और ट्रॉली यात्रा जैसे मानक ट्रैवर्स आंदोलनों के लिए असाधारण रूप से अच्छी तरह से काम करता है। यह उन बुनियादी लहराओं को भी संभालता है जहां सूक्ष्म-स्थिति अनावश्यक है।
क्लोज्ड-लूप (एनकोडर फीडबैक): इसके लिए मोटर पर लगे एक भौतिक एनकोडर की आवश्यकता होती है। एनकोडर वास्तविक समय की गति और स्थिति डेटा को ड्राइव पर वापस भेजता है। सटीक स्थिति निर्धारण के लिए आपको इसकी आवश्यकता है। यांत्रिक ब्रेक पर निर्भर हुए बिना शून्य गति (0 हर्ट्ज होल्ड) पर भार रखने के लिए यह पूरी तरह से अनिवार्य है। जटिल मल्टी-होइस्ट सिंक्रोनाइज़ेशन के लिए भी बंद-लूप नियंत्रण की आवश्यकता होती है।
सामग्री प्रबंधन के लिए नियंत्रण विधि तुलना
आवेदन की आवश्यकता |
सेंसर रहित वेक्टर (ओपन-लूप) |
एनकोडर फीडबैक (बंद-लूप) |
|---|---|---|
स्टैंडर्ड ब्रिज/ट्रॉली |
अत्यधिक उपयुक्त |
ओवरकिल (जब तक सिंक्रनाइज़ न हो) |
0Hz टॉर्क होल्डिंग (शून्य गति) |
संभव नहीं |
पूर्णतः समर्थित |
गति विनियमन सटीकता |
मध्यम (लगभग 0.5%) |
बहुत अधिक (लगभग 0.01%) |
लोड ड्रोपिंग की रोकथाम |
बुनियादी भार के लिए पर्याप्त |
बेहतर धारण क्षमता |
आपको नियंत्रण अपेक्षाओं के संबंध में अपने आरएफक्यू में विक्रेताओं को स्पष्ट रूप से सलाह देनी चाहिए। अपनी आवश्यक गति नियंत्रण परिशुद्धता सीधे बताएं। ध्यान दें कि क्या मोटर एनकोडर वर्तमान में आपके उपकरण पर स्थापित हैं। यदि वे हैं, तो एनकोडर प्रकार और पल्स-प्रति-क्रांति (पीपीआर) गिनती सूचीबद्ध करें। यह विक्रेताओं को असंगत नियंत्रण कार्ड उद्धृत करने से रोकता है।
ब्रेकिंग गणना अक्सर क्रेन ड्राइव चयन के सबसे उपेक्षित पहलू का प्रतिनिधित्व करती है। गुरुत्वाकर्षण अवतरण के दौरान एक प्रेरण मोटर को एक विशाल जनरेटर में बदल देता है।
जब आप भारी पेलोड को कम करते हैं, तो लोड मोटर को ड्राइव द्वारा निर्धारित सिंक्रोनस गति से अधिक तेज़ चलाता है। मोटर पुनर्जनन मोड में परिवर्तित हो जाती है। यह विद्युत ऊर्जा उत्पन्न करता है और उसे पीछे की ओर भेजता है। यह धारा ड्राइव की आंतरिक डीसी बस में प्रवाहित होती है। डीसी बस कैपेसिटर इस ऊर्जा को तेजी से अवशोषित करते हैं, जिससे वोल्टेज का स्तर बढ़ जाता है। भयावह ड्राइव विफलताओं से बचने के लिए आपको इस ऊर्जा को सुरक्षित रूप से नष्ट करना होगा।
इस पुनर्जीवित शक्ति को प्रबंधित करने के लिए सुविधाएं आम तौर पर दो प्राथमिक तरीकों पर निर्भर करती हैं।
ब्रेकिंग चॉपर्स और रेसिस्टर्स: यह सबसे आम औद्योगिक समाधान है। एक अंतर्निर्मित या बाहरी ब्रेकिंग चॉपर डीसी बस की निगरानी करता है। जब वोल्टेज बहुत अधिक बढ़ जाता है, तो यह अतिरिक्त धारा को प्रतिरोधक बैंक में भेज देता है। प्रतिरोधक ऊर्जा को ऊष्मा के रूप में जला देते हैं। इसे सही ढंग से निर्दिष्ट करने के लिए, आपको अपने कर्तव्य चक्र (उदाहरण के लिए, 20% ईडी बनाम 50% ईडी) के आधार पर आवश्यक वाट क्षमता और ओमिक मान की गणना करनी चाहिए।
पुनर्योजी ड्राइव (सक्रिय फ्रंट एंड): गंभीर अनुप्रयोगों के लिए एक अलग दृष्टिकोण की आवश्यकता होती है। यदि आप उच्च-आवृत्ति कर्तव्य चक्र संचालित करते हैं या लगातार भारी कमी करते हैं, तो प्रतिरोधक अक्षम हो जाते हैं। एक सक्रिय फ्रंट एंड (एएफई) पुनर्योजी ड्राइव अतिरिक्त ऊर्जा को कैप्चर करता है और इसे सीधे आपकी सुविधा के पावर ग्रिड में वापस भेज देता है। जबकि प्रारंभिक पूंजीगत लागत अधिक होती है, वे उच्च-ड्यूटी क्रेन के लिए उत्कृष्ट ऊर्जा बचत प्रदान करते हैं।
आपके आरएफक्यू में अपेक्षित अधिकतम ब्रेकिंग समय और आवृत्ति निर्दिष्ट होनी चाहिए। प्रति घंटे संचालन की संख्या बताएं। अधिकतम निरंतर कम करने के समय का विवरण दें। विक्रेता सही अवरोधक बैंक को उद्धृत करने या यह निर्धारित करने के लिए इस डेटा पर भरोसा करते हैं कि एएफई प्रणाली आवश्यक है या नहीं। इसे छोड़ दें, और वे संभवतः एक मानक 10% कर्तव्य चक्र अवरोधक का उद्धरण देंगे, जो अत्यधिक गर्म हो जाएगा और भारी उपयोग के तहत विफल हो जाएगा।
सटीक ड्राइव आकार पूरी तरह से व्यापक मोटर डेटा पर निर्भर करता है। यांत्रिक क्षमता के आधार पर विशिष्टताओं का अनुमान लगाने से तत्काल परिचालन दोष उत्पन्न हो जाते हैं।
आपको एक का चयन करना होगा तीन-चरण क्रेन VFD पूरी तरह से फुल लोड एम्प्स (FLA) पर आधारित है। अपने नियोजन चरण के दौरान इस नियम पर जोर दें। अश्वशक्ति या किलोवाट द्वारा आकार देना एक व्यापक उद्योग गलती बनी हुई है। समान अश्वशक्ति की मोटरें बहुत भिन्न एम्परेज खींच सकती हैं। उदाहरण के लिए, एक हाई-पोल, कम-स्पीड मोटर समान हॉर्सपावर रेटिंग की लो-पोल, हाई-स्पीड मोटर की तुलना में काफी अधिक करंट खींचती है। FLA वास्तविक थर्मल लोड को निर्धारित करता है जिसे ड्राइव घटकों को संभालना होगा।
अपनी रखरखाव टीम से आंशिक जानकारी स्वीकार न करें। इन गैर-परक्राम्य डेटा बिंदुओं को अपने आरएफक्यू में स्पष्ट रूप से सूचीबद्ध करें:
बेस वोल्टेज: सटीक आने वाली आपूर्ति की पहचान करें (उदाहरण के लिए, 460V, 400V, 380V)।
मोटर आवृत्ति: ध्यान दें कि क्या मोटर 50 हर्ट्ज या 60 हर्ट्ज ऑपरेशन के लिए डिज़ाइन किया गया है।
ध्रुवों की संख्या / बेस आरपीएम: यह तुल्यकालिक गति निर्धारित करता है और वर्तमान ड्रॉ गणना को प्रभावित करता है।
सेवा कारक और इन्सुलेशन वर्ग: इन्वर्टर-ड्यूटी तत्परता सत्यापित करें। मानक मोटरों में पीडब्लूएम (पल्स चौड़ाई मॉड्यूलेशन) वोल्टेज स्पाइक्स का सामना करने के लिए आवश्यक इन्सुलेशन की कमी होती है। वे उचित क्लास एफ या एच इन्सुलेशन के बिना जल्दी से ख़राब हो जाते हैं।
फुल लोड एम्प्स (FLA): ड्राइव साइजिंग के लिए सबसे महत्वपूर्ण मीट्रिक।
ट्रैवर्स गतियाँ अक्सर समानांतर मोटरों का उपयोग करती हैं। दोहरी ब्रिज मोटरें अक्सर एकल ड्राइव से चलती हैं। आपको इन सेटअपों के लिए विशिष्ट गणनाएँ करनी होंगी। दोनों मोटरों के FLA को एक साथ जोड़ें। फिर, कुल में 10% से 15% सुरक्षा मार्जिन जोड़ें। इस समायोजित वर्तमान आवश्यकता को आरएफक्यू में जमा करें। इसके अलावा, आपको ड्राइव और प्रत्येक मोटर के बीच अलग-अलग मोटर अधिभार संरक्षण उपकरण स्थापित करना होगा, क्योंकि ड्राइव अब समानांतर कॉन्फ़िगरेशन में एकल मोटर को थर्मल अधिभार से नहीं बचा सकती है।
आधुनिक सामग्री प्रबंधन वातावरण में व्यापक सुरक्षा एकीकरण की आवश्यकता होती है। ड्राइव अलगाव में काम नहीं करता है; यह क्रेन के स्वचालित सुरक्षा प्रोटोकॉल के लिए केंद्रीय तंत्रिका तंत्र के रूप में कार्य करता है।
आप एकीकृत ब्रेक नियंत्रण मैक्रोज़ पर समझौता नहीं कर सकते। जैसा कि पहले चर्चा की गई है, ब्रेक ओपन कमांड को रिले करने से पहले ड्राइव को करंट और टॉर्क साबित करना होगा। इसके अलावा, ड्राइव को समापन अनुक्रम को निर्बाध रूप से प्रबंधित करना चाहिए। जब स्टॉप कमांड जारी किया जाता है, तो ड्राइव लोड को लगभग शून्य गति तक धीमा कर देता है। यह विद्युत टॉर्क को पकड़कर यांत्रिक ब्रेक लगाता है। पूर्वनिर्धारित देरी के बाद ही ड्राइव मोटर पावर में कटौती करता है। यह रुकने के चरण के दौरान सूक्ष्म गिरावट को रोकता है।
आवश्यक हार्डवेयर सुरक्षा सुविधाओं को स्पष्ट रूप से रेखांकित करें। आपको सुरक्षित टॉर्क ऑफ (एसटीओ) कार्यक्षमता की मांग करनी चाहिए। SIL3 (सुरक्षा अखंडता स्तर) या PLe (प्रदर्शन स्तर e) मानकों के अनुपालन की तलाश करें। एसटीओ एक हार्डवेयर-आधारित ओवरराइड प्रदान करता है जो मुख्य ड्राइव पावर को डिस्कनेक्ट किए बिना मोटर आउटपुट चरण में बिजली काट देता है। यह रखरखाव या आपातकालीन रोक स्थितियों के दौरान आकस्मिक स्टार्टअप को रोकता है। केवल सॉफ़्टवेयर सीमाओं पर निर्भर रहना आधुनिक औद्योगिक सुरक्षा मानकों का उल्लंघन है।
आपके आरएफक्यू को सीमा स्विच के लिए आवश्यक इनपुट निर्दिष्ट करना होगा। आपको अल्टीमेट अप, अल्टीमेट डाउन और डायरेक्शनल स्लोडाउन सीमाओं के लिए समर्पित I/O की आवश्यकता है। इसके अतिरिक्त, अपने पसंदीदा नेटवर्क प्रोटोकॉल को परिभाषित करें। यदि आप क्रेन को एक बड़े प्लांट ऑटोमेशन सिस्टम में एकीकृत करते हैं, तो ध्यान दें कि क्या आपको पीएलसी एकीकरण के लिए प्रोफीनेट, ईथरनेट/आईपी, या मोडबस टीसीपी संचार कार्ड की आवश्यकता है।
कोटेशन के लिए अनुरोध को उचित तरीके से संरचित करना विक्रेता की धारणाओं को रोकता है। अस्पष्ट आरएफक्यू के परिणामस्वरूप परियोजना में बाद में बेमेल हार्डवेयर और व्यापक परिवर्तन आदेश होते हैं।
अपने विक्रेता को भेजने के लिए आवश्यकताओं का एक संरचित सारांश प्रदान करें। एक संपूर्ण पैकेज सटीक उद्धरण सुनिश्चित करता है। निम्नलिखित अनुभाग शामिल करें:
एप्लिकेशन प्रकार: निर्दिष्ट करें कि क्या ड्राइव मुख्य होइस्ट, सहायक होइस्ट, ब्रिज या ट्रॉली को नियंत्रित करती है।
ड्यूटी क्लास रेटिंग: परिचालन कठोरता को प्रासंगिक बनाने के लिए सीएमएए (क्लास ए से एफ) या एफईएम ड्यूटी चक्र रेटिंग शामिल करें।
संपूर्ण मोटर नेमप्लेट डेटा: पहले बताए अनुसार एफएलए, वोल्टेज, आरपीएम और इन्सुलेशन वर्ग प्रदान करें।
पर्यावरणीय बाधाएँ: परिवेश के तापमान चरम सीमा को परिभाषित करें। आवश्यक NEMA या IP संलग्नक रेटिंग निर्दिष्ट करें (उदाहरण के लिए, धूल भरे इनडोर वातावरण के लिए NEMA 12, संक्षारक बाहरी वातावरण के लिए NEMA 4X)।
जब कोटेशन आएं, तो अपनी खरीद टीम को उनकी सावधानीपूर्वक जांच करने की सलाह दें। विक्रेता अक्सर विशिष्टताओं में कटौती करके बोली जीतने का प्रयास करते हैं। छूटे हुए ब्रेकिंग प्रतिरोधों पर ध्यान दें। सुनिश्चित करें कि ओवरलोड रेटिंग राज्य 'हैवी ड्यूटी 150%' हो न कि सामान्य वैरिएबल टॉर्क रेटिंग। अंत में, अनुपलब्ध बाड़े के आयामों की जाँच करें। गतिशील ब्रेकिंग इकाइयों के साथ एक पूरी तरह से विकल्प वाली ड्राइव आपके मौजूदा क्रेन विद्युत पैनल के अंदर भौतिक रूप से फिट नहीं हो सकती है।
सफल क्रेन वीएफडी चयन पूरी तरह से सटीक मोटर डेटा, यथार्थवादी टॉर्क अपेक्षाओं और सटीक ब्रेकिंग ड्यूटी गणना पर निर्भर करता है। व्यापक नेमप्लेट डेटा इकट्ठा करना और पुनर्योजी कम करने की भौतिकी को समझना आपके परिचालन निरंतरता की रक्षा करता है।
न्यूनतम प्रारंभिक कीमत पर इन तकनीकी विशिष्टताओं को प्राथमिकता देने से भयावह डाउनटाइम और गंभीर सुरक्षा खतरों से बचा जा सकता है। एक कम आकार की ड्राइव या अनुचित रूप से कॉन्फ़िगर किया गया ब्रेक लॉजिक नियंत्रक आपके कर्मियों और सुविधा को तत्काल जोखिम में डालता है। मूल्य यांत्रिक विश्वसनीयता और निर्बाध सुरक्षा एकीकरण में निहित है, खरीद चरण के दौरान कोनों को काटने में नहीं।
अपने मोटर डेटा को संकलित करें, अपने सटीक परिचालन कर्तव्य चक्रों को रिकॉर्ड करें, और इस ढांचे का उपयोग करके अपनी नियंत्रण आवश्यकताओं को परिभाषित करें। एकीकरण भागीदार से संपर्क करने से पहले इस संरचित जानकारी को तैयार रखना सुनिश्चित करता है कि आपको एक मजबूत, उद्देश्य-निर्मित समाधान प्राप्त होगा जो विशेष रूप से आपके मांग वाले सामग्री प्रबंधन वातावरण के लिए डिज़ाइन किया गया है।
उत्तर: नहीं, मानक ड्राइव को आम तौर पर परिवर्तनीय टॉर्क (110% -120% अधिभार) के लिए रेट किया जाता है और इसमें हेवी-ड्यूटी कैपेसिटर, ब्रेकिंग चॉपर और सुरक्षित उठाने के लिए आवश्यक विशिष्ट मैकेनिकल ब्रेक नियंत्रण सॉफ़्टवेयर का अभाव होता है।
उत्तर: आम तौर पर, नहीं. हालाँकि उन्हें अभी भी निरंतर टॉर्क रेटिंग की आवश्यकता होती है, लेकिन ट्रैवर्स गतियाँ लगातार गुरुत्वाकर्षण से नहीं लड़ती हैं। उन्हें आम तौर पर कम आक्रामक ब्रेकिंग प्रतिरोधकों की आवश्यकता होती है और वे अक्सर ओपन-लूप कॉन्फ़िगरेशन में सुरक्षित रूप से काम कर सकते हैं।
उ: अवरोधक ज़्यादा गरम हो जाएगा और संभावित रूप से विफल हो जाएगा, या मंदी के दौरान ड्राइव 'डीसी बस ओवरवॉल्टेज' पर खराबी करेगी, जिससे यांत्रिक ब्रेक बंद हो जाएगा और संभावित रूप से लोड अस्थिर हो जाएगा।
ए: एक ही हॉर्सपावर की मोटरें अपने डिजाइन के आधार पर काफी अलग-अलग एम्परेज खींच सकती हैं (उदाहरण के लिए, हाई-पोल लो-स्पीड मोटर अधिक करंट खींचती हैं)। FLA द्वारा तीन-चरण क्रेन VFD का आकार यह सुनिश्चित करता है कि ड्राइव के आंतरिक घटक वास्तविक थर्मल लोड को संभाल सकते हैं।


