
Dilihat: 0 Penulis: Editor Situs Waktu Publikasi: 19-10-2026 Asal: Lokasi


Menentukan penggerak untuk penanganan material sangat berbeda dengan menentukan ukuran penggerak untuk pompa sentrifugal atau kipas ventilasi. Penetapan spesifikasi yang terlalu rendah berisiko mengakibatkan kesalahan drive yang besar dan beban terjatuh, sedangkan spesifikasi yang berlebihan akan membuang-buang modal yang berharga. Sebuah tujuan yang dibangun inverter derek menyediakan kapasitas beban berlebih tugas berat dan logika kontrol rem mekanis khusus yang diperlukan untuk pengangkatan dan penurunan yang aman. Unit standar tidak dapat menangani tuntutan mekanis ekstrem pada aplikasi pengangkatan.
Tanpa fitur-fitur yang disesuaikan ini, operasi Anda akan menghadapi bahaya keselamatan yang parah dan hambatan operasional. Artikel ini memberikan kerangka kerja konkrit yang berfokus pada teknik untuk mengumpulkan data motor yang benar, menentukan tugas pengereman, dan menguraikan persyaratan torsi yang tepat. Anda akan mempelajari dengan tepat spesifikasi apa yang harus disertakan sehingga Anda dapat mengirimkan Permintaan Penawaran (RFQ) yang akurat. Mengikuti kerangka kerja ini memastikan vendor Anda menawarkan sistem yang sepenuhnya dioptimalkan untuk kebutuhan pengangkatan spesifik Anda.
Penggerak serba guna tidak memiliki logika rem mekanis bawaan dan kapasitas beban berlebih yang tinggi yang diperlukan untuk pengoperasian hoist yang aman.
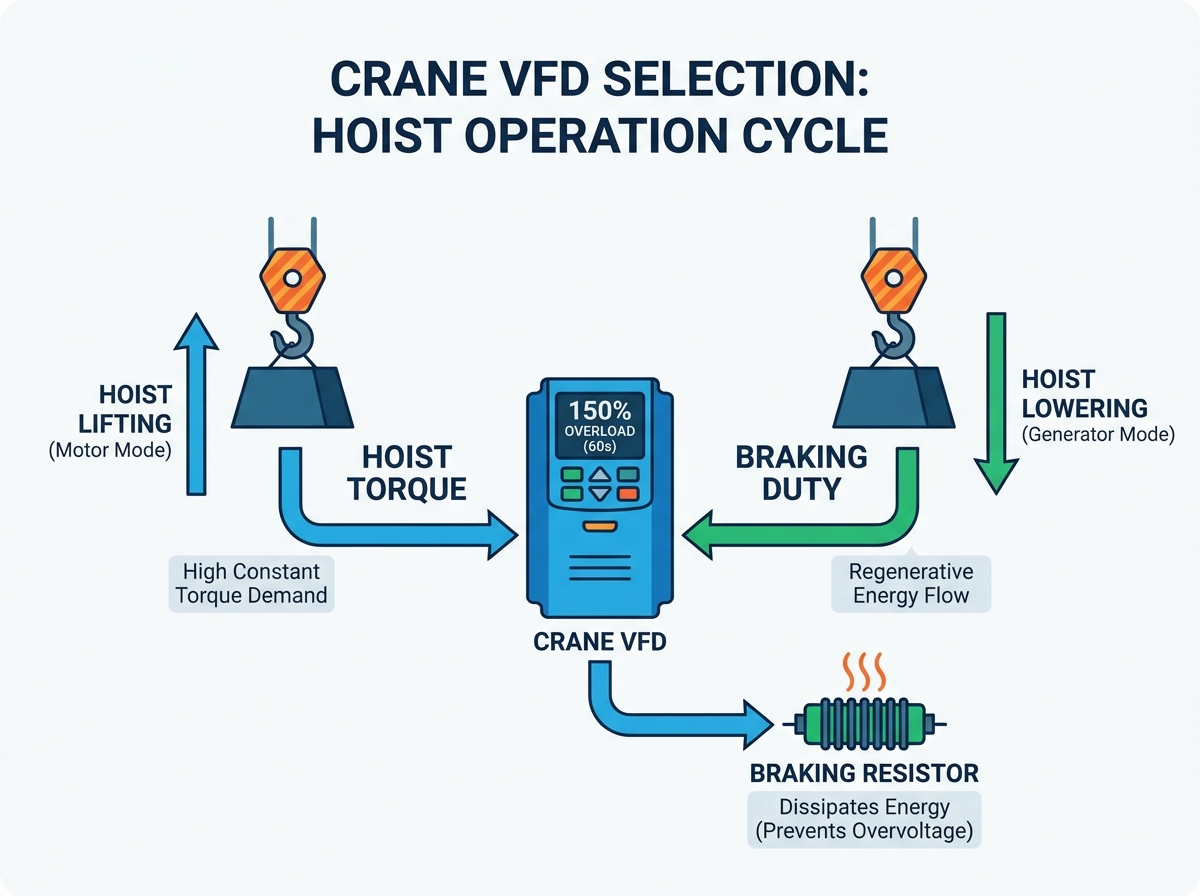
Aplikasi hoist memerlukan inverter derek khusus dengan ukuran beban berlebih minimal 150% selama 60 detik (Torsi Konstan).
Deselerasi dan penurunan menciptakan energi regeneratif; menentukan siklus kerja pengereman secara akurat sangat penting untuk mencegah kesalahan tegangan berlebih bus DC.
Penentuan ukuran VFD derek tiga fase harus didasarkan pada Ampli Beban Penuh (FLA) motor, bukan hanya peringkat tenaga kuda atau kilowatt.
RFQ yang lengkap harus mencakup kondisi lingkungan, data pelat nama motor, dan integrasi keselamatan yang diperlukan (seperti Safe Torque Off).
Memilih arsitektur drive yang salah sering kali menyebabkan kegagalan mekanis secara langsung. Banyak manajer fasilitas yang secara keliru berasumsi bahwa penggerak industri apa pun dapat menjalankan motor hoist. Asumsi ini mengabaikan fisika fundamental. Penggerak standar mengharapkan kurva beban kuadrat yang khas pada kipas dan pompa. Dalam skenario torsi variabel tersebut, tenaga penuh jarang dibutuhkan pada kecepatan rendah.
Pengangkatan beroperasi pada tuntutan torsi konstan yang berat. Sebuah beban yang ditangguhkan mengerahkan 100% gaya gravitasinya berapa pun kecepatannya. Baik Anda menggerakkan kumparan baja seberat 10 ton pada 5 Hz atau 50 Hz, persyaratan torsi tetap mutlak. Drive serba guna biasanya hanya menawarkan kapasitas kelebihan beban 110% hingga 120%. Hal ini gagal total pada fase pengangkatan awal. Hoist secara rutin memerlukan kelebihan beban 150% untuk mengatasi gesekan statis dan inersia beban.
Menggunakan standar inverter frekuensi menimbulkan risiko keamanan yang ekstrem. Model dasar tidak memiliki logika 'pembuktian torsi' yang terintegrasi. Dalam penanganan material, penggerak harus menarik motor dan memverifikasi pembangkitan torsi yang memadai sebelum memerintahkan rem mekanis untuk membuka. Jika penggerak dasar melepaskan rem sebelum waktunya, gravitasi akan mengambil alih secara instan. Bebannya tergelincir atau turun seluruhnya. Firmware khusus mencegah skenario persis seperti ini dengan menyinkronkan umpan balik arus motor dan waktu relai rem.
Drive standar juga sering mengalami gangguan tersandung. Saat Anda mengurangi kecepatan dengan cepat atau menurunkan muatan berat, motor menghasilkan tenaga listrik. Energi ini mengalir mundur ke drive. Unit dasar tidak memiliki helikopter pengereman tugas berat yang diperlukan untuk memproses arus masuk yang tiba-tiba ini. Akibatnya, bus tersebut tersandung karena kesalahan 'Tegangan Lebih Bus DC'. Penggerak mati, rem mekanis menutup, dan penghentian mendadak memberikan tekanan pada seluruh struktur derek.
Pengukuran torsi yang akurat menjamin akselerasi yang mulus dan daya penahan yang andal. Anda harus segera menentukan spesifikasi beban berlebih dasar di RFQ Anda. Vendor perlu mengetahui seberapa agresif Anda mengoperasikan peralatan.
Selalu tentukan peringkat Tugas Berat (HD) untuk penanganan material. Persyaratan dasar adalah kelebihan beban 150% selama 60 detik. Banyak aplikasi berperforma tinggi juga menuntut kelebihan beban 200% selama 3 detik. Buffer ini memungkinkan motor menembus gesekan statis awal. Mereka juga mengakomodasi perubahan beban sesaat tanpa memicu protokol perlindungan arus lebih. Jangan pernah menerima penawaran 'Tugas Normal' untuk permohonan pengangkatan.
Strategi kontrol penggerak menentukan ketepatan dan keamanan kecepatan. Anda harus memilih antara konfigurasi loop terbuka dan loop tertutup berdasarkan kebutuhan operasional spesifik Anda.
Open-Loop (Sensorless Vector): Metode ini menggunakan algoritma internal untuk memperkirakan posisi rotor. Ini bekerja sangat baik untuk pergerakan lintasan standar seperti perjalanan jembatan dan troli. Ia juga menangani kerekan dasar yang tidak memerlukan pemosisian mikro.
Loop Tertutup (Umpan Balik Encoder): Ini memerlukan encoder fisik yang dipasang pada motor. Encoder mengirimkan data kecepatan dan posisi real-time kembali ke drive. Anda memerlukan ini untuk penentuan posisi yang presisi. Hal ini sepenuhnya wajib untuk menahan beban pada kecepatan nol (tahan 0 Hz) tanpa bergantung pada rem mekanis. Sinkronisasi multi-hoist yang kompleks juga memerlukan kontrol loop tertutup.
Perbandingan Metode Pengendalian untuk Penanganan Material
Persyaratan Aplikasi |
Vektor Tanpa Sensor (Loop Terbuka) |
Umpan Balik Encoder (Loop Tertutup) |
|---|---|---|
Jembatan Standar / Troli |
Sangat Cocok |
Berlebihan (Kecuali disinkronkan) |
Penahan Torsi 0Hz (Kecepatan Nol) |
Tidak Mungkin |
Didukung Sepenuhnya |
Akurasi Pengaturan Kecepatan |
Sedang (Sekitar 0,5%) |
Sangat Tinggi (Sekitar 0,01%) |
Pencegahan Beban Terkulai |
Cukup untuk beban dasar |
Kemampuan memegang yang unggul |
Anda harus memberi tahu vendor dengan jelas di RFQ Anda mengenai ekspektasi kontrol. Nyatakan presisi kontrol kecepatan yang Anda perlukan secara langsung. Catat apakah encoder motor saat ini terpasang pada peralatan Anda. Jika ya, cantumkan jenis encoder dan jumlah pulsa per putaran (PPR). Hal ini mencegah vendor mengutip kartu kendali yang tidak kompatibel.
Perhitungan pengereman sering kali merupakan aspek yang paling diabaikan dalam pemilihan penggerak derek. Gravitasi mengubah motor induksi menjadi generator besar saat turun.
Saat Anda menurunkan muatan berat, beban tersebut menggerakkan motor lebih cepat daripada kecepatan sinkron yang ditetapkan oleh penggerak. Motor beralih ke mode regenerasi. Ini menghasilkan energi listrik dan mengirimkannya mundur. Arus ini mengalir ke bus DC internal drive. Kapasitor bus DC menyerap energi ini dengan cepat, menyebabkan tingkat tegangan melonjak. Anda harus membuang energi ini dengan aman untuk menghindari kegagalan drive yang fatal.
Fasilitas umumnya bergantung pada dua metode utama untuk mengelola energi yang dihasilkan kembali ini.
Brake Chopper & Resistor: Ini tetap menjadi solusi industri yang paling umum. Helikopter pengereman internal atau eksternal memonitor bus DC. Ketika tegangan naik terlalu tinggi, arus berlebih akan dialihkan ke bank resistor. Resistor membakar energi sebagai panas. Untuk menentukannya dengan benar, Anda harus menghitung watt yang diperlukan dan nilai ohmik berdasarkan siklus kerja Anda (misalnya, 20% ED vs. 50% ED).
Penggerak Regeneratif (Ujung Depan Aktif): Aplikasi berat memerlukan pendekatan berbeda. Jika Anda mengoperasikan siklus kerja frekuensi tinggi atau melakukan penurunan berat secara terus menerus, resistor menjadi tidak efisien. Penggerak regeneratif Active Front End (AFE) menangkap kelebihan energi dan menyalurkannya langsung kembali ke jaringan listrik fasilitas Anda. Meskipun biaya modal awal lebih tinggi, hal ini menghasilkan penghematan energi yang sangat baik untuk derek tugas tinggi.
RFQ Anda harus menentukan waktu dan frekuensi pengereman maksimum yang diharapkan. Nyatakan jumlah operasi per jam. Rincikan waktu penurunan terus menerus maksimum. Vendor mengandalkan data ini untuk mengutip bank resistor yang benar atau menentukan apakah sistem AFE diperlukan. Abaikan ini, dan mereka kemungkinan akan mengutip resistor siklus kerja standar 10%, yang akan menjadi terlalu panas dan gagal dalam penggunaan yang berat.
Ukuran penggerak yang akurat bergantung sepenuhnya pada data motor yang komprehensif. Menebak spesifikasi berdasarkan kapasitas mekanis akan menyebabkan kesalahan operasional secara langsung.
Anda harus memilih a VFD derek tiga fase berdasarkan pada Full Load Amps (FLA). Tekankan aturan ini selama tahap perencanaan Anda. Pengukuran berdasarkan tenaga kuda atau kilowatt masih merupakan kesalahan industri yang tersebar luas. Motor dengan tenaga kuda yang sama dapat menghasilkan arus listrik yang sangat berbeda. Misalnya, motor berkecepatan rendah dan berkutub tinggi menarik arus yang jauh lebih besar daripada motor berkecepatan tinggi berkutub rendah dengan peringkat tenaga kuda yang sama. FLA menentukan beban termal aktual yang harus ditangani oleh komponen penggerak.
Jangan menerima sebagian informasi dari tim pemeliharaan Anda. Cantumkan poin data yang tidak dapat dinegosiasikan ini dengan jelas di RFQ Anda:
Tegangan dasar: Identifikasi pasokan masuk yang tepat (misalnya, 460V, 400V, 380V).
Frekuensi motor: Perhatikan apakah motor dirancang untuk pengoperasian 50Hz atau 60Hz.
Jumlah kutub / RPM Dasar: Ini menentukan kecepatan sinkron dan memengaruhi perhitungan penarikan arus.
Faktor servis dan kelas isolasi: Verifikasi kesiapan tugas inverter. Motor standar tidak memiliki insulasi yang diperlukan untuk menahan lonjakan tegangan PWM (Pulse Wide Modulation). Mereka terdegradasi dengan cepat tanpa isolasi Kelas F atau H yang tepat.
Full Load Amps (FLA): Metrik paling penting untuk ukuran drive.
Gerakan melintasi seringkali menggunakan motor paralel. Motor jembatan ganda sering kali dijalankan dengan satu penggerak. Anda harus melakukan perhitungan khusus untuk pengaturan ini. Tambahkan FLA kedua motor bersama-sama. Kemudian, tambahkan margin keamanan 10% hingga 15% ke total. Kirimkan persyaratan terkini yang disesuaikan ini ke RFQ. Selain itu, Anda harus memasang perangkat perlindungan beban berlebih motor tersendiri di antara penggerak dan masing-masing motor, karena penggerak tidak dapat lagi melindungi satu motor dari beban berlebih termal dalam konfigurasi paralel.
Lingkungan penanganan material modern memerlukan integrasi keselamatan yang ekstensif. Drive tidak beroperasi secara terpisah; ini berfungsi sebagai sistem saraf pusat untuk protokol keselamatan otomatis derek.
Anda tidak dapat berkompromi pada makro kontrol rem terintegrasi. Seperti yang telah dibahas sebelumnya, penggerak harus membuktikan arus dan torsi sebelum meneruskan perintah membuka rem. Selain itu, drive harus mengatur urutan penutupan dengan lancar. Ketika perintah stop dikeluarkan, drive memperlambat beban hingga mendekati kecepatan nol. Ini mengaktifkan rem mekanis sambil menahan torsi listrik. Hanya setelah penundaan yang telah ditentukan, penggerak memutus daya motor. Hal ini mencegah micro-dropping selama fase penghentian.
Uraikan fitur keamanan perangkat keras yang diperlukan secara eksplisit. Anda harus meminta fungsionalitas Safe Torque Off (STO). Carilah kepatuhan terhadap standar SIL3 (Safety Integrity Level) atau PLe (Performance Level e). STO menyediakan pengesampingan berbasis perangkat keras yang memutus daya ke tahap keluaran motor tanpa memutus daya penggerak utama. Ini mencegah pengaktifan yang tidak disengaja selama pemeliharaan atau kondisi penghentian darurat. Mengandalkan batasan perangkat lunak saja melanggar standar keselamatan industri modern.
RFQ Anda harus menentukan input yang diperlukan untuk saklar batas. Anda memerlukan I/O khusus untuk batas ultimat naik, ultimat turun, dan arah perlambatan. Selain itu, tentukan protokol jaringan pilihan Anda. Jika Anda mengintegrasikan derek ke dalam sistem otomasi pabrik yang lebih besar, perhatikan apakah Anda memerlukan kartu komunikasi ProfiNet, Ethernet/IP, atau Modbus TCP untuk integrasi PLC.
Penataan Permintaan Penawaran dengan benar mencegah asumsi vendor. RFQ yang ambigu menghasilkan perangkat keras yang tidak cocok dan perintah perubahan yang ekstensif di kemudian hari dalam proyek.
Berikan ringkasan terstruktur persyaratan untuk dikirim ke vendor Anda. Paket lengkap memastikan penawaran harga yang akurat. Sertakan bagian berikut:
Jenis aplikasi: Tentukan apakah drive mengontrol Hoist Utama, Hoist Tambahan, Jembatan, atau Troli.
Peringkat Kelas Tugas: Sertakan peringkat siklus tugas CMAA (Kelas A hingga F) atau FEM untuk mengkontekstualisasikan kekerasan operasional.
Data papan nama motor lengkap: Berikan FLA, voltase, RPM, dan kelas isolasi seperti yang dijelaskan sebelumnya.
Kendala lingkungan: Tentukan suhu lingkungan yang ekstrem. Tentukan peringkat penutup NEMA atau IP yang diperlukan (misalnya, NEMA 12 untuk lingkungan dalam ruangan yang berdebu, NEMA 4X untuk lingkungan luar ruangan yang korosif).
Ketika penawaran tiba, sarankan tim pengadaan Anda untuk menelitinya dengan cermat. Vendor sering kali berusaha memenangkan tawaran dengan meremehkan spesifikasi. Waspadai resistor pengereman yang dihilangkan. Pastikan peringkat kelebihan beban menyatakan 'Tugas Berat 150%' dan bukan peringkat torsi variabel umum. Terakhir, periksa dimensi enklosur yang hilang. Penggerak pilihan penuh dengan unit pengereman dinamis mungkin tidak muat secara fisik di dalam panel listrik derek yang ada.
Pemilihan VFD derek yang berhasil bergantung sepenuhnya pada data motor yang presisi, ekspektasi torsi yang realistis, dan penghitungan tugas pengereman yang akurat. Mengumpulkan data papan nama yang komprehensif dan memahami sifat penurunan regeneratif akan melindungi kelangsungan operasional Anda.
Memprioritaskan spesifikasi teknis ini dibandingkan harga awal terendah akan mencegah terjadinya bencana downtime dan bahaya keselamatan yang parah. Drive yang berukuran terlalu kecil atau pengontrol logika rem yang tidak dikonfigurasi dengan benar dapat membahayakan personel dan fasilitas Anda. Nilainya terletak pada keandalan mekanis dan integrasi keselamatan yang lancar, bukan pada jalan pintas selama tahap pengadaan.
Kumpulkan data motor Anda, catat siklus tugas operasional Anda, dan tentukan kebutuhan kontrol Anda menggunakan kerangka kerja ini. Menyiapkan informasi terstruktur ini sebelum menghubungi mitra integrasi akan memastikan Anda menerima solusi kuat yang dirancang khusus untuk lingkungan penanganan material Anda yang menuntut.
J: Tidak. Penggerak standar biasanya memiliki torsi variabel (kelebihan beban 110%-120%) dan tidak memiliki kapasitor tugas berat, helikopter pengereman, dan perangkat lunak kontrol rem mekanis khusus yang diperlukan untuk pengangkatan yang aman.
J: Secara umum, tidak. Meskipun masih memerlukan tingkat torsi yang konstan, gerakan melintasi tidak melawan gravitasi secara terus menerus. Mereka biasanya memerlukan resistor pengereman yang kurang agresif dan seringkali dapat beroperasi dengan aman dalam konfigurasi loop terbuka.
J: Resistor akan menjadi terlalu panas dan berpotensi rusak, atau drive akan mengalami kesalahan pada 'Tegangan Lebih Bus DC' selama perlambatan, sehingga menyebabkan rem mekanis tertutup rapat dan berpotensi mengganggu kestabilan beban.
J: Motor dengan tenaga kuda yang sama dapat menarik arus listrik yang berbeda secara signifikan tergantung pada desainnya (misalnya, motor berkecepatan rendah dengan kutub tinggi menarik lebih banyak arus). Mengukur VFD derek tiga fase oleh FLA memastikan komponen internal penggerak dapat menangani beban termal sebenarnya.


