
Visualizzazioni: 0 Autore: Editor del sito Orario di pubblicazione: 2026-10-19 Origine: Sito


Specificare un azionamento per la movimentazione dei materiali è molto diverso dal dimensionarlo per una pompa centrifuga o un ventilatore. Una specifica insufficiente rischia di causare guasti catastrofici alla guida e la caduta dei carichi, mentre una specifica eccessiva comporta uno spreco di capitale prezioso. Uno scopo costruito L'inverter per gru fornisce la capacità di sovraccarico per impieghi gravosi e la logica specializzata di controllo del freno meccanico necessari per il sollevamento e l'abbassamento sicuri. Le unità standard semplicemente non sono in grado di gestire le esigenze meccaniche estreme delle applicazioni di sollevamento.
Senza queste funzionalità personalizzate, esponi le tue operazioni a gravi rischi per la sicurezza e colli di bottiglia operativi. Questo articolo fornisce un quadro concreto e incentrato sulla progettazione per raccogliere i dati corretti del motore, determinare il carico di frenatura e delineare i requisiti precisi di coppia. Imparerai esattamente quali specifiche includere in modo da poter inviare una richiesta di preventivo (RFQ) accurata. Seguendo questo quadro si garantisce che il fornitore offra un sistema completamente ottimizzato per le vostre specifiche esigenze di sollevamento.
Gli azionamenti per uso generale non dispongono della logica del freno meccanico integrata e dell'elevata capacità di sovraccarico necessaria per il funzionamento sicuro del paranco.
Le applicazioni di sollevamento richiedono un inverter per gru dedicato, dimensionato per un sovraccarico pari ad almeno il 150% per 60 secondi (coppia costante).
La decelerazione e l'abbassamento creano energia rigenerativa; Specificare con precisione i cicli di lavoro di frenatura è fondamentale per prevenire guasti da sovratensione del bus CC.
Il dimensionamento di un VFD per gru trifase deve essere basato sulla corrente a pieno carico (FLA) del motore, non solo sulla potenza nominale o sui kilowatt.
Una richiesta di offerta completa deve includere le condizioni ambientali, i dati sulla targa del motore e le integrazioni di sicurezza richieste (come Safe Torque Off).
La scelta dell'architettura di azionamento sbagliata spesso porta a guasti meccanici immediati. Molti gestori di strutture presumono erroneamente che qualsiasi azionamento industriale possa azionare un motore di sollevamento. Questa ipotesi ignora la fisica fondamentale. Gli azionamenti standard prevedono curve di carico quadratiche tipiche di ventilatori e pompe. In questi scenari di coppia variabile, la piena potenza è raramente necessaria a basse velocità.
Il sollevamento funziona con severe richieste di coppia costante. Un carico sospeso esercita il 100% della sua forza gravitazionale indipendentemente dalla velocità. Sia che si sposti una bobina di acciaio da 10 tonnellate a 5 Hz o 50 Hz, il requisito di coppia rimane assoluto. Un'unità per uso generale offre in genere solo una capacità di sovraccarico compresa tra il 110% e il 120%. Questo risulta completamente insufficiente durante le fasi iniziali di sollevamento. I paranchi richiedono abitualmente un sovraccarico del 150% per superare l'attrito statico e l'inerzia del carico.
Utilizzando una norma il convertitore di frequenza presenta rischi estremi per la sicurezza. I modelli base mancano della logica integrata di 'prova di coppia'. Nella movimentazione dei materiali, l'azionamento deve magnetizzare il motore e verificare la generazione di una coppia sufficiente prima di comandare l'apertura del freno meccanico. Se una trasmissione di base rilascia prematuramente il freno, la gravità prende il sopravvento immediatamente. Il carico scivola o cade completamente. Il firmware specializzato impedisce questo esatto scenario sincronizzando il feedback della corrente del motore e la temporizzazione del relè del freno.
Anche gli azionamenti standard sono soggetti a frequenti scatti fastidiosi. Quando si decelera rapidamente o si abbassa un carico utile pesante, il motore genera energia elettrica. Questa energia rifluisce nella pulsione. Le unità di base non dispongono dei chopper di frenatura per carichi pesanti necessari per elaborare questo improvviso afflusso. Di conseguenza, scattano per guasti di 'Sovratensione del bus CC'. La trasmissione si spegne, il freno meccanico si chiude di colpo e l'arresto improvviso mette sotto stress l'intera struttura della gru.
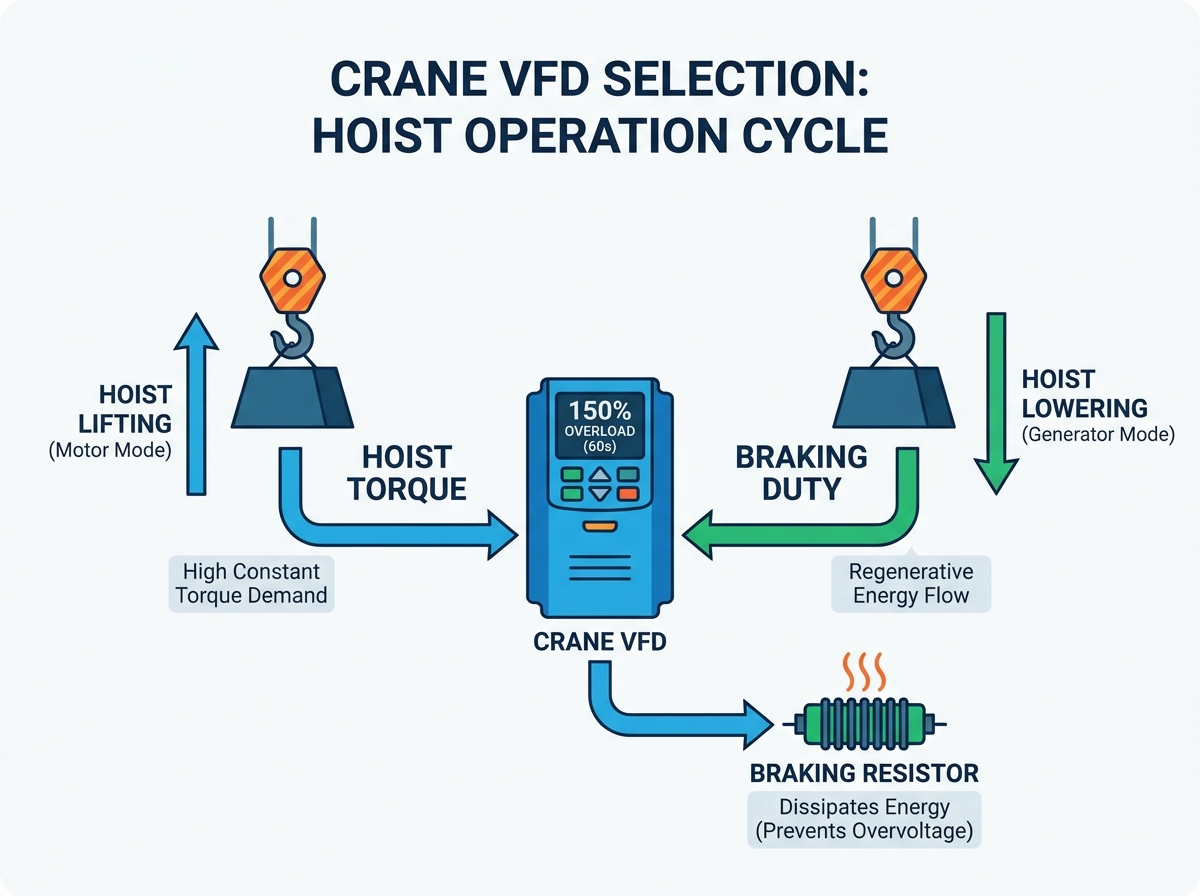
Il dimensionamento accurato della coppia garantisce un'accelerazione fluida e una potenza di tenuta affidabile. È necessario definire immediatamente le specifiche di sovraccarico della linea di base nella richiesta di offerta. I venditori devono sapere con quanta aggressività utilizzi l'attrezzatura.
Specificare sempre una classificazione per carichi pesanti (HD) per la movimentazione dei materiali. Il requisito di base è un sovraccarico del 150% per 60 secondi. Molte applicazioni ad alte prestazioni richiedono anche un sovraccarico del 200% per 3 secondi. Questi ammortizzatori consentono al motore di superare l'attrito statico iniziale. Sono inoltre in grado di sopportare oscillazioni temporanee del carico senza attivare protocolli di protezione da sovracorrente. Non accettare mai un preventivo per 'Servizio normale' per un'applicazione di sollevamento.
Le strategie di controllo della guida determinano la precisione e la sicurezza della velocità. È necessario scegliere tra configurazioni ad anello aperto e ad anello chiuso in base alle proprie esigenze operative specifiche.
Open-Loop (Sensorless Vector): questo metodo utilizza algoritmi interni per stimare la posizione del rotore. Funziona eccezionalmente bene per i movimenti di traslazione standard come i viaggi su ponte e carrello. Gestisce anche i paranchi di base dove il microposizionamento non è necessario.
Anello chiuso (feedback encoder): richiede un encoder fisico montato sul motore. L'encoder invia i dati di velocità e posizione in tempo reale all'azionamento. Ne hai bisogno per il posizionamento di precisione. È assolutamente obbligatorio mantenere un carico a velocità zero (mantenimento a 0 Hz) senza fare affidamento sul freno meccanico. Anche le complesse sincronizzazioni di più montacarichi richiedono un controllo ad anello chiuso.
Confronto dei metodi di controllo per la movimentazione dei materiali
Requisito dell'applicazione |
Vettore senza sensore (anello aperto) |
Feedback encoder (anello chiuso) |
|---|---|---|
Ponte/Carrello standard |
Altamente adatto |
Overkill (a meno che non sia sincronizzato) |
Mantenimento della coppia a 0 Hz (velocità zero) |
Non possibile |
Completamente supportato |
Precisione della regolazione della velocità |
Moderato (circa 0,5%) |
Molto alto (circa 0,01%) |
Prevenzione del cedimento del carico |
Adeguato per carichi di base |
Capacità di tenuta superiore |
È necessario informare chiaramente i fornitori nella richiesta di offerta in merito alle aspettative di controllo. Indica direttamente la precisione di controllo della velocità richiesta. Annota se gli encoder del motore sono attualmente installati sulla tua attrezzatura. Se lo sono, elencare il tipo di encoder e il conteggio degli impulsi per giro (PPR). Ciò impedisce ai fornitori di quotare carte di controllo incompatibili.
I calcoli della frenatura rappresentano spesso l'aspetto più trascurato nella scelta della trasmissione della gru. La gravità trasforma un motore a induzione in un enorme generatore durante la discesa.
Quando si abbassa un carico utile pesante, il carico aziona il motore più velocemente della velocità sincrona impostata dall'azionamento. Il motore passa alla modalità di rigenerazione. Genera energia elettrica e la rimanda indietro. Questa corrente fluisce nel bus CC interno del convertitore. I condensatori del bus CC assorbono rapidamente questa energia, provocando picchi di tensione. È necessario dissipare questa energia in modo sicuro per evitare guasti catastrofici dell'unità.
Le strutture generalmente si basano su due metodi principali per gestire questa energia rigenerata.
Chopper e resistori di frenatura: questa rimane la soluzione industriale più comune. Un chopper di frenatura integrato o esterno monitora il bus CC. Quando la tensione sale troppo, instrada la corrente in eccesso verso un banco di resistori. I resistori bruciano l'energia sotto forma di calore. Per specificarlo correttamente, è necessario calcolare il wattaggio richiesto e il valore ohmico in base al ciclo di lavoro (ad esempio, 20% ED contro 50% ED).
Azionamenti rigenerativi (front-end attivo): le applicazioni severe richiedono un approccio diverso. Se si utilizzano cicli di lavoro ad alta frequenza o si esegue un abbassamento intenso e continuo, i resistori diventano inefficienti. Un'unità rigenerativa Active Front End (AFE) cattura l'energia in eccesso e la reimmette direttamente nella rete elettrica della vostra struttura. Sebbene i costi di capitale iniziali siano più elevati, garantiscono un eccellente risparmio energetico per le gru per impieghi gravosi.
La richiesta di offerta deve specificare il tempo e la frequenza massimi di frenatura previsti. Indicare il numero di operazioni all'ora. Dettagliare il tempo massimo di abbassamento continuo. I fornitori si affidano a questi dati per indicare il banco di resistori corretto o determinare se è necessario un sistema AFE. Omettilo e probabilmente citeranno un resistore con ciclo di lavoro standard del 10%, che si surriscalderà e si guasterà in caso di uso intensivo.
Il dimensionamento accurato dell'azionamento si basa interamente sui dati completi del motore. Indovinare le specifiche basate sulla capacità meccanica porta a guasti operativi immediati.
È necessario selezionare a VFD trifase per gru basato rigorosamente sulla corrente a pieno carico (FLA). Enfatizza questa regola durante la fase di pianificazione. Il dimensionamento in base alla potenza o ai kilowatt rimane un errore diffuso nel settore. Motori di identica potenza possono assorbire amperaggi molto diversi. Ad esempio, un motore a poli alti e a bassa velocità assorbe molta più corrente di un motore ad alta velocità e a poli bassi con la stessa potenza nominale. FLA determina il carico termico effettivo che i componenti dell'azionamento devono gestire.
Non accettare informazioni parziali dal team di manutenzione. Elenca chiaramente questi punti dati non negoziabili nella tua richiesta di offerta:
Voltaggio di base: identificare l'esatta alimentazione in ingresso (ad esempio, 460 V, 400 V, 380 V).
Frequenza del motore: notare se il motore è progettato per il funzionamento a 50 Hz o 60 Hz.
Numero di poli/RPM base: determina la velocità sincrona e influisce sui calcoli dell'assorbimento di corrente.
Fattore di servizio e classe di isolamento: verificare la disponibilità dell'inverter. I motori standard non hanno l'isolamento necessario per resistere ai picchi di tensione PWM (Modulazione di larghezza di impulso). Si degradano rapidamente senza un adeguato isolamento di Classe F o H.
Corrente a pieno carico (FLA): il parametro in assoluto più critico per il dimensionamento dell'azionamento.
I movimenti trasversali utilizzano spesso motori paralleli. I motori a doppio ponte spesso funzionano con un singolo azionamento. È necessario eseguire calcoli specifici per queste configurazioni. Somma il FLA di entrambi i motori insieme. Quindi, aggiungi un margine di sicurezza dal 10% al 15% al totale. Invia questo requisito attuale modificato nella richiesta di offerta. Inoltre, è necessario installare dispositivi di protezione da sovraccarico motore individuali tra il convertitore e ciascun motore, poiché il convertitore non è più in grado di proteggere un singolo motore dal sovraccarico termico in una configurazione parallela.
I moderni ambienti di movimentazione dei materiali richiedono ampie integrazioni di sicurezza. L'unità non funziona in modo isolato; funziona come sistema nervoso centrale per i protocolli di sicurezza automatizzati della gru.
Non puoi scendere a compromessi sulle macro di controllo del freno integrate. Come discusso in precedenza, l'azionamento deve provare la corrente e la coppia prima di inviare il comando di apertura del freno. Inoltre, l'azionamento deve gestire senza soluzione di continuità la sequenza di chiusura. Quando viene emesso un comando di arresto, l'azionamento rallenta il carico fino a raggiungere una velocità prossima allo zero. Inserisce il freno meccanico mantenendo la coppia elettrica. Solo dopo un ritardo predefinito il convertitore interrompe l'alimentazione del motore. Questo evita micro-cadute durante la fase di arresto.
Descrivere in modo esplicito le funzionalità di sicurezza hardware richieste. È necessario richiedere la funzionalità Safe Torque Off (STO). Cerca la conformità agli standard SIL3 (Safety Integrity Level) o PLe (Performance Level e). STO fornisce un override basato su hardware che interrompe l'alimentazione allo stadio di uscita del motore senza scollegare l'alimentazione del convertitore principale. Previene avviamenti accidentali durante le condizioni di manutenzione o di arresto di emergenza. Affidarsi esclusivamente ai limiti del software viola i moderni standard di sicurezza industriale.
La tua richiesta di offerta deve specificare gli input necessari per i finecorsa. Sono necessari I/O dedicati per i limiti di aumento massimo, di discesa finale e di rallentamento direzionale. Inoltre, definisci i tuoi protocolli di rete preferiti. Se si integra la gru in un sistema di automazione dell'impianto più grande, annotare se sono necessarie schede di comunicazione ProfiNet, Ethernet/IP o Modbus TCP per l'integrazione del PLC.
Strutturare correttamente la richiesta di preventivo previene le ipotesi del fornitore. Le richieste di offerta ambigue determinano hardware non corrispondenti e ordini di modifica estesi nelle fasi successive del progetto.
Fornisci un riepilogo strutturato dei requisiti da inviare al tuo fornitore. Un pacchetto completo garantisce quotazioni accurate. Includere le seguenti sezioni:
Tipo di applicazione: specificare se l'azionamento controlla un paranco principale, un paranco ausiliario, un ponte o un carrello.
Classificazione della classe di servizio: includere la classificazione del ciclo di lavoro CMAA (da Classe A a F) o FEM per contestualizzare la durezza operativa.
Dati completi sulla targa del motore: fornire FLA, tensione, numero di giri e classe di isolamento come indicato in precedenza.
Vincoli ambientali: definire gli estremi della temperatura ambiente. Specificare i valori nominali della custodia NEMA o IP richiesti (ad esempio, NEMA 12 per ambienti interni polverosi, NEMA 4X per ambienti esterni corrosivi).
Quando arrivano i preventivi, consiglia al team di procurement di esaminarli attentamente. I fornitori spesso tentano di aggiudicarsi gare d'appalto sottoquotando le specifiche. Fare attenzione alle resistenze di frenatura omesse. Assicurarsi che i valori nominali di sovraccarico indichino 'Impiego gravoso 150%' e non un generico valore nominale di coppia variabile. Infine, controlla le dimensioni mancanti del contenitore. Un azionamento completamente opzionale con unità di frenatura dinamica potrebbe non adattarsi fisicamente al quadro elettrico della gru esistente.
La scelta corretta del VFD per gru dipende interamente da dati precisi del motore, aspettative di coppia realistiche e calcoli accurati del servizio di frenatura. La raccolta di dati completi sulle targhette e la comprensione della fisica dell'abbassamento rigenerativo protegge la continuità operativa.
Dare priorità a queste specifiche tecniche rispetto al prezzo iniziale più basso previene tempi di inattività catastrofici e gravi rischi per la sicurezza. Un azionamento sottodimensionato o un controller logico del freno configurato in modo errato mettono a rischio immediato il personale e la struttura. Il valore risiede nell'affidabilità meccanica e nell'integrazione perfetta della sicurezza, non nelle scorciatoie durante la fase di approvvigionamento.
Compila i dati del tuo motore, registra i cicli di lavoro operativi esatti e definisci le tue esigenze di controllo utilizzando questo framework. Avere queste informazioni strutturate pronte prima di contattare un partner di integrazione ti garantisce di ricevere una soluzione solida e appositamente progettata per il tuo esigente ambiente di movimentazione dei materiali.
R: No. Gli azionamenti standard sono generalmente classificati per una coppia variabile (sovraccarico del 110%-120%) e non dispongono di condensatori per carichi pesanti, chopper di frenatura e software specifico di controllo del freno meccanico necessari per un sollevamento sicuro.
R: Generalmente no. Sebbene richiedano ancora valori di coppia costanti, i movimenti trasversali non combattono continuamente la gravità. In genere richiedono resistori di frenatura meno aggressivi e spesso possono funzionare in sicurezza in configurazioni ad anello aperto.
R: La resistenza si surriscalderà e potrebbe guastarsi, oppure l'azionamento andrà in errore per 'Sovratensione bus CC' durante la decelerazione, causando la chiusura improvvisa del freno meccanico e potenzialmente destabilizzando il carico.
R: I motori della stessa potenza possono assorbire amperaggi significativamente diversi a seconda del loro design (ad esempio, i motori a polo alto e a bassa velocità assorbono più corrente). Il dimensionamento di un VFD per gru trifase da parte di FLA garantisce che i componenti interni dell'azionamento possano gestire il carico termico effettivo.


