


マテリアルハンドリング用のドライブの指定は、遠心ポンプや換気ファンのドライブのサイズ設定とは大きく異なります。スペックが不足していると、致命的なドライブ障害や負荷の低下が発生するリスクがあり、スペックが過剰であると貴重な資本が無駄になります。専用に構築された クレーン インバータは、 安全な昇降に必要な高負荷過負荷容量と特殊な機械ブレーキ制御ロジックを提供します。標準ユニットでは、吊り上げ用途の極端な機械的要求に対処できません。
これらのカスタマイズされた機能がないと、業務は重大な安全上の問題や運用上のボトルネックにさらされてしまいます。この記事では、正しいモーター データを収集し、ブレーキ義務を決定し、正確なトルク要件の概要を説明するための、エンジニアリングに焦点を当てた具体的なフレームワークを提供します。正確な見積依頼 (RFQ) を送信できるように、どの仕様を含めるべきかを正確に学習します。このフレームワークに従って、ベンダーは、特定の吊り上げ要件に合わせて完全に最適化されたシステムを見積もることができます。
汎用ドライブには、機械式ブレーキ ロジックが組み込まれておらず、ホイストの安全な操作に必要な高い過負荷容量も備えていません。
ホイスト用途には、60 秒間で少なくとも 150% の過負荷 (定トルク) に耐えられるサイズの専用クレーン インバーターが必要です。
減速と降下により回生エネルギーが発生します。 DC バスの過電圧障害を防ぐには、制動デューティ サイクルを正確に指定することが重要です。
三相クレーン VFD のサイズ設定は、馬力やキロワット定格だけでなく、モーターの全負荷アンペア (FLA) に基づいて行う必要があります。
完全な RFQ には、環境条件、モーターの銘板データ、および必要な安全統合 (安全トルク オフなど) が含まれている必要があります。
間違ったドライブ アーキテクチャを選択すると、すぐに機械的故障が発生することがよくあります。多くの施設管理者は、どの産業用ドライブでもホイスト モーターを動作させることができると誤解しています。この仮定は基本的な物理学を無視しています。標準ドライブは、ファンやポンプに典型的な二次負荷曲線を想定しています。このような可変トルクのシナリオでは、低速時にフルパワーが必要になることはほとんどありません。
巻上げは、厳しい一定のトルク要求の下で動作します。吊り荷は速度に関係なく重力を 100% 発揮します。 10 トンのスチール コイルを 5 Hz または 50 Hz で動かす場合でも、トルク要件は絶対的なままです。汎用ドライブは通常、110% ~ 120% の過負荷容量しか提供しません。これは、最初の持ち上げ段階では完全に不足します。ホイストは、静摩擦と負荷慣性を克服するために、日常的に 150% の過負荷を要求します。
標準を使用する 周波数インバーターは 極度の安全上のリスクをもたらします。基本モデルには、統合された「トルク証明」ロジックがありません。マテリアルハンドリングでは、機械式ブレーキを開くよう命令する前に、ドライブがモーターを磁化し、十分なトルクの発生を確認する必要があります。基本的なドライブが途中でブレーキを解除すると、重力が即座に引き継ぎます。荷物が完全に滑ったり、落下したりする。特殊なファームウェアは、モーター電流のフィードバックとブレーキリレーのタイミングを同期させることで、まさにこのシナリオを防ぎます。
標準ドライブでも、迷惑なトリップが頻繁に発生します。急減速したり、重い積載物を降ろしたりすると、モーターが発電します。このエネルギーはドライブに逆流します。基本ユニットには、この突然の流入を処理するために必要な強力なブレーキチョッパーがありません。その結果、「DC バス過電圧」障害が発生してトリップします。ドライブが停止し、機械式ブレーキがバタンと閉まり、突然の停止によりクレーンの構造全体に負荷がかかります。
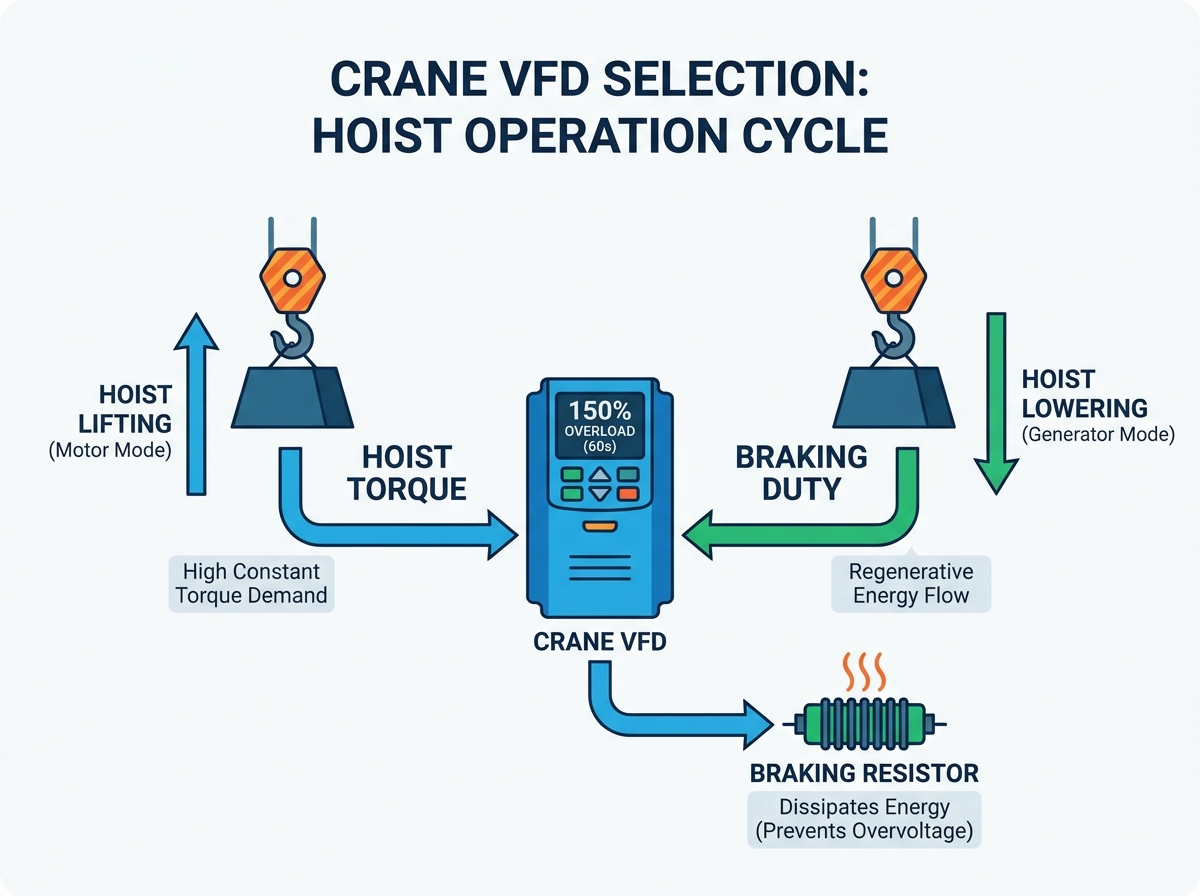
正確なトルクサイジングにより、スムーズな加速と信頼性の高い保持力が保証されます。ベースラインのオーバーロード仕様を RFQ で直ちに定義する必要があります。ベンダーは、機器をどの程度積極的に運用しているかを知る必要があります。
マテリアルハンドリングには常にヘビーデューティ (HD) 定格を指定してください。ベースライン要件は、60 秒間の 150% の過負荷です。多くの高性能アプリケーションでは、3 秒間の 200% の過負荷も要求されます。これらのバッファにより、モーターは初期静摩擦を乗り越えることができます。また、過電流保護プロトコルをトリガーすることなく、瞬間的な負荷変動にも対応します。吊り上げ用途の「通常業務」の見積もりは決して受け入れないでください。
駆動制御戦略は、速度の精度と安全性を左右します。特定の運用ニーズに基づいて、開ループ構成と閉ループ構成のどちらかを選択する必要があります。
オープンループ (センサーレスベクトル): この方法では、内部アルゴリズムを使用してローターの位置を推定します。橋やトロリーの移動などの標準的なトラバース動作に非常に適しています。微細な位置決めが不要な基本的なホイストにも対応します。
閉ループ (エンコーダ フィードバック): これには、モータに取り付けられた物理エンコーダが必要です。エンコーダは、リアルタイムの速度および位置データをドライブに送り返します。これは正確な位置決めに必要です。メカニカルブレーキに頼らずに負荷をゼロ速度で保持(0 Hz 保持)するには、これは完全に必須です。複雑なマルチホイスト同期には閉ループ制御も必要です。
マテリアルハンドリングにおける制御方式の比較
応募要項 |
センサーレスベクトル (オープンループ) |
エンコーダフィードバック (閉ループ) |
|---|---|---|
標準橋・トロリー |
非常に適切 |
オーバーキル (同期されていない場合) |
0Hz トルク保持 (ゼロ速度) |
不可能 |
完全にサポート |
速度調整精度 |
中程度(約0.5%) |
非常に高い (約 0.01%) |
荷重垂れ防止 |
基本負荷に十分 |
優れた保持力 |
制御の期待に関して、RFQ でベンダーに明確にアドバイスする必要があります。必要な速度制御精度を直接指定してください。モーター エンコーダが現在装置に取り付けられているかどうかに注意してください。存在する場合は、エンコーダのタイプと 1 回転あたりのパルス数 (PPR) をリストします。これにより、ベンダーが互換性のない制御カードを引用するのを防ぐことができます。
ブレーキの計算は、クレーン ドライブの選択において最も見落とされがちな側面です。降下中、重力により誘導モーターが巨大な発電機に変わります。
重いペイロードを下降させると、ドライブによって設定された同期速度よりも高速で負荷がモーターを駆動します。モーターは回生モードに移行します。電気エネルギーを生成し、後方に送ります。この電流はドライブの内部 DC バスに流れ込みます。 DC バス コンデンサはこのエネルギーを急速に吸収し、電圧レベルが急上昇します。致命的なドライブの障害を避けるために、このエネルギーを安全に放散する必要があります。
施設は通常、この回生電力を管理するために 2 つの主要な方法に依存しています。
ブレーキチョッパーとレジスター: これは依然として最も一般的な産業用ソリューションです。内蔵または外部のブレーキ チョッパーが DC バスを監視します。電圧が上昇しすぎると、過剰な電流が抵抗バンクに送られます。抵抗器はエネルギーを熱として焼き尽くします。これを正しく指定するには、デューティ サイクルに基づいて必要なワット数と抵抗値を計算する必要があります (例: 20% ED 対 50% ED)。
回生ドライブ (アクティブ フロントエンド): 過酷なアプリケーションには別のアプローチが必要です。高周波デューティサイクルで動作させたり、継続的に激しい降下を実行したりすると、抵抗器の効率が低下します。アクティブ フロント エンド (AFE) 回生ドライブは、余剰エネルギーを捕捉し、施設の電力網に直接フィードバックします。初期資本コストは高くなりますが、高耐久クレーンでは優れたエネルギー節約効果が得られます。
RFQ では、予想される最大制動時間と頻度を指定する必要があります。 1時間あたりの操作数を記載します。最大連続下降時間について詳しく説明します。ベンダーはこのデータに基づいて、正しい抵抗バンクを見積もったり、AFE システムが必要かどうかを判断したりします。これを省略すると、標準の 10% デューティ サイクル抵抗器が引用される可能性が高く、頻繁に使用すると過熱して故障します。
正確なドライブのサイジングは、包括的なモーター データに完全に依存します。機械的能力に基づいて仕様を推測すると、直ちに動作上の障害が発生します。
選択する必要があります 三相クレーン VFD は 完全負荷アンプ (FLA) に厳密に基づいています。計画段階ではこのルールを強調してください。馬力やキロワットに基づいてサイジングを決定することは、依然として業界で広く行われている間違いです。同じ馬力のモーターでも、非常に異なるアンペア数を消費する可能性があります。たとえば、高極の低速モーターは、同じ馬力定格の低極の高速モーターよりも大幅に多くの電流を消費します。 FLA は、ドライブ コンポーネントが処理しなければならない実際の熱負荷を決定します。
保守チームからの部分的な情報は受け入れないでください。これらの交渉不可能なデータ ポイントを RFQ に明確に記載します。
ベース電圧: 正確な入力電源を特定します (例: 460V、400V、380V)。
モーター周波数: モーターが 50Hz で動作するように設計されているか、60Hz で動作するように設計されているかに注意してください。
極数 / 基本 RPM: これは同期速度を決定し、電流引き込みの計算に影響します。
サービスファクタと絶縁クラス: インバータの使用準備が整っているかどうかを確認します。標準的なモーターには、PWM (パルス幅変調) 電圧スパイクに耐えるのに必要な絶縁がありません。適切なクラス F または H 絶縁がないとすぐに劣化します。
全負荷電流 (FLA): ドライブのサイジングにおいて絶対的に最も重要な指標。
横行動作では、多くの場合、並列モーターが使用されます。デュアル ブリッジ モーターは、単一のドライブで動作することがよくあります。これらの設定については、特定の計算を実行する必要があります。両方のモーターの FLA を加算します。次に、合計に 10% ~ 15% の安全マージンを追加します。この調整された電流要件を RFQ で提出してください。さらに、並列構成ではドライブが単一モーターを熱過負荷から保護できなくなるため、ドライブと各モーターの間に個別のモーター過負荷保護装置を取り付ける必要があります。
最新のマテリアルハンドリング環境には、広範な安全統合が必要です。ドライブは単独では動作しません。クレーンの自動安全プロトコルの中枢神経系として機能します。
統合されたブレーキ制御マクロに妥協はできません。前述したように、ドライブはブレーキ開放コマンドを中継する前に電流とトルクを証明する必要があります。さらに、ドライブは閉じるシーケンスをシームレスに管理する必要があります。停止コマンドが発行されると、ドライブは負荷をほぼゼロ速度まで減速します。電気トルクを保持したまま機械ブレーキを作動させます。事前定義された遅延が経過した後でのみ、ドライブはモーターの電力をカットします。これにより、停止段階でのマイクロドロップが防止されます。
必要なハードウェア安全機能の概要を明示的に説明します。 Safe Torque Off (STO) 機能を要求する必要があります。 SIL3 (安全性レベル) または PLe (パフォーマンス レベル e) 規格への準拠を確認してください。 STO は、主駆動電源を切断することなく、モーター出力段への電力を遮断するハードウェア ベースのオーバーライドを提供します。メンテナンス時や緊急停止時の誤起動を防ぎます。ソフトウェアの制限のみに依存することは、最新の産業安全基準に違反します。
RFQ では、リミット スイッチに必要な入力を指定する必要があります。究極の上昇、究極の低下、および方向の減速制限には専用の I/O が必要です。さらに、優先ネットワーク プロトコルを定義します。クレーンを大規模なプラント オートメーション システムに統合する場合は、PLC 統合に ProfiNet、Ethernet/IP、または Modbus TCP 通信カードが必要かどうかに注意してください。
見積依頼を適切に構成することで、ベンダーの思い込みを防ぐことができます。あいまいな RFQ は、ハードウェアの不一致や、プロジェクト後半での大規模な変更指示につながります。
ベンダーに送信する要件の構造化された概要を提供します。完全なパッケージにより、正確な見積もりが保証されます。次のセクションを含めます。
アプリケーション タイプ: ドライブがメイン ホイスト、補助ホイスト、ブリッジ、またはトロリーを制御するかどうかを指定します。
デューティ クラス評価: 動作の過酷さを状況に応じて説明するために、CMAA (クラス A ~ F) または FEM デューティ サイクル評価を含めます。
完全なモーター銘板データ: 前に概説したように、FLA、電圧、RPM、および絶縁クラスを提供します。
環境制約: 周囲温度の極限を定義します。必要な NEMA または IP エンクロージャの定格を指定します (例: 粉塵の多い屋内環境の場合は NEMA 12、腐食性の屋外環境の場合は NEMA 4X)。
見積書が到着したら、調達チームに見積書を注意深く精査するようアドバイスしてください。ベンダーは仕様を下回ることで入札を勝ち取ろうとすることがよくあります。省略された制動抵抗器に注意してください。過負荷定格が一般的な可変トルク定格ではなく、「ヘビーデューティ 150%」と記載されていることを確認してください。最後に、エンクロージャの寸法が不足していないか確認します。ダイナミック ブレーキ ユニットを備えたフル オプションのドライブは、既存のクレーンの電気パネル内に物理的に収まらない場合があります。
クレーン VFD の選択が成功するかどうかは、正確なモーター データ、現実的なトルクの予測、および正確なブレーキ負荷の計算にかかっています。包括的な銘板データを収集し、回生低下の物理学を理解することで、運用の継続性が保護されます。
最低の初期価格よりもこれらの技術仕様を優先することで、致命的なダウンタイムや重大な安全上の問題を回避できます。ドライブのサイズが小さすぎたり、ブレーキ ロジック コントローラーが不適切に構成されていると、人員や施設が差し迫った危険にさらされます。価値は、調達段階での手抜きではなく、機械的信頼性とシームレスな安全統合にあります。
このフレームワークを使用して、モーター データを編集し、正確な動作デューティ サイクルを記録し、制御ニーズを定義します。統合パートナーに連絡する前にこの構造化された情報を準備しておくと、要求の厳しいマテリアルハンドリング環境向けに特別に設計された堅牢な専用ソリューションを確実に受け取ることができます。
A: いいえ。標準ドライブは通常、可変トルク (110% ~ 120% の過負荷) に対応しており、安全に持ち上げるために必要な高耐久コンデンサ、ブレーキチョッパー、および特定の機械ブレーキ制御ソフトウェアがありません。
A: 一般的にはありません。依然として一定のトルク定格が必要ですが、トラバース動作は継続的に重力と戦うわけではありません。通常、それほど積極的な制動抵抗器を必要とせず、多くの場合、開ループ構成で安全に動作できます。
A: 抵抗器が過熱して故障する可能性があります。あるいは、減速中にドライブが「DC バス過電圧」で障害を起こし、機械ブレーキがバタンと閉まり、負荷が不安定になる可能性があります。
A: 同じ馬力のモーターでも、その設計に応じて大幅に異なるアンペア数を消費する可能性があります (たとえば、高極低速モーターはより多くの電流を消費します)。 FLA による三相クレーン VFD のサイズ設定により、ドライブの内部コンポーネントが実際の熱負荷に対処できることが保証されます。


