
Visninger: 0 Forfatter: Nettstedredaktør Publiseringstid: 19-10-2026 Opprinnelse: nettsted


Å spesifisere en drivenhet for materialhåndtering er veldig forskjellig fra å dimensjonere en for en sentrifugalpumpe eller ventilasjonsvifte. Underspesifikasjoner risikerer katastrofale drivfeil og tapte laster, mens overspesifikasjoner sløser med verdifull kapital. En spesialbygd kraninverter gir den kraftige overbelastningskapasiteten og den spesialiserte mekaniske bremsekontrolllogikken som kreves for sikker løfting og senking. Standardenheter kan ganske enkelt ikke håndtere de ekstreme mekaniske kravene til heiseapplikasjoner.
Uten disse skreddersydde funksjonene utsetter du virksomheten din for alvorlige sikkerhetsfarer og operasjonelle flaskehalser. Denne artikkelen gir et konkret, ingeniørfokusert rammeverk for å samle inn riktige motordata, bestemme bremseeffekt og skissere nøyaktige dreiemomentkrav. Du vil lære nøyaktig hvilke spesifikasjoner du skal inkludere, slik at du kan sende inn en nøyaktig forespørsel om tilbud (RFQ). Å følge dette rammeverket sikrer at leverandøren tilbyr et system som er fullt optimalisert for dine spesifikke løftekrav.
Generelle drivenheter mangler den innebygde mekaniske bremselogikken og høy overbelastningskapasitet som er nødvendig for sikker heisedrift.
Heiseapplikasjoner krever en dedikert kraninverter dimensjonert for minst 150 % overbelastning i 60 sekunder (konstant dreiemoment).
Deceleration og senking skaper regenerativ energi; nøyaktig spesifikasjon av bremsedriftsykluser er avgjørende for å forhindre overspenningsfeil i DC-bussen.
Dimensjonering av en trefaset kran VFD må være basert på motorens fulllastforsterkere (FLA), ikke bare hestekrefter eller kilowatt.
En fullstendig tilbudsforespørsel må inkludere miljøforhold, motornavneskiltdata og nødvendige sikkerhetsintegrasjoner (som Safe Torque Off).
Å velge feil stasjonsarkitektur fører ofte til umiddelbare mekaniske feil. Mange anleggsledere antar feilaktig at enhver industriell drift kan kjøre en heisemotor. Denne antagelsen ignorerer grunnleggende fysikk. Standard frekvensomformere forventer kvadratiske belastningskurver som er typiske for vifter og pumper. I disse scenariene med variabelt dreiemoment kreves sjelden full kraft ved lave hastigheter.
Heising opererer under strenge konstante momentkrav. En hengende last utøver 100 % av gravitasjonskraften uavhengig av hastighet. Enten du flytter en 10-tonns stålspole ved 5 Hz eller 50 Hz, forblir momentkravet absolutt. En generell stasjon tilbyr vanligvis bare 110 % til 120 % overbelastningskapasitet. Dette kommer helt til kort under innledende løftefaser. Taljer krever rutinemessig 150 % overbelastning for å overvinne statisk friksjon og lasttreghet.
Bruker en standard frekvensomformer introduserer ekstreme sikkerhetsrisikoer. Grunnmodeller mangler integrert 'moment-prøvende' logikk. Ved materialhåndtering må frekvensomformeren magnetisere motoren og verifisere tilstrekkelig dreiemoment før den beordrer den mekaniske bremsen til å åpne. Hvis et grunnleggende drivverk slipper bremsen for tidlig, tar tyngdekraften over umiddelbart. Lasten sklir eller faller helt. Spesialisert fastvare forhindrer dette eksakte scenariet ved å synkronisere motorstrømtilbakemelding og bremserelétiming.
Standard stasjoner lider også av hyppige forstyrrelser. Når du bremser raskt eller senker en tung nyttelast, genererer motoren elektrisk kraft. Denne energien strømmer bakover inn i stasjonen. Grunnenhetene mangler de kraftige bremsechopperne som kreves for å behandle denne plutselige tilstrømningen. Følgelig utløser de feil på «DC Bus Overvoltage»-feil. Drivverket slår seg av, den mekaniske bremsen slår seg, og bråstoppen belaster hele krankonstruksjonen.
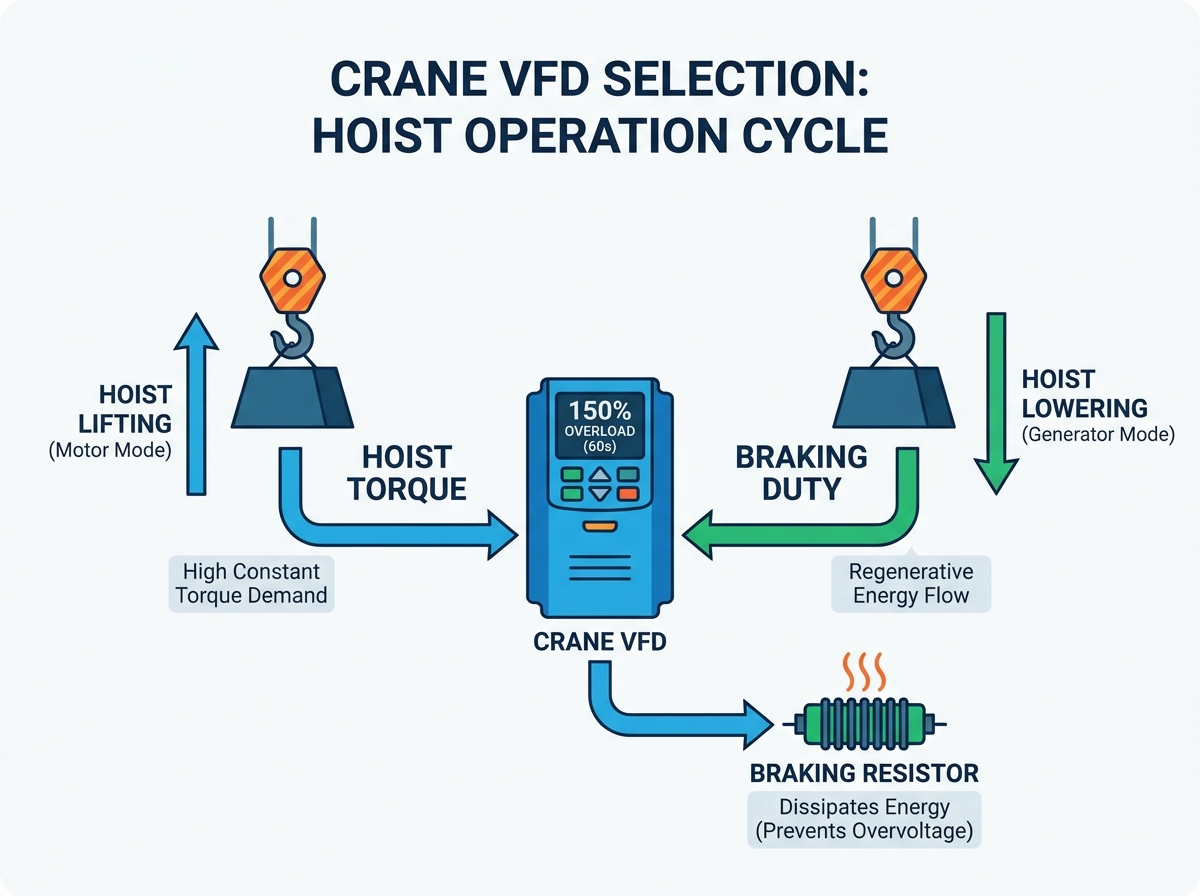
Nøyaktig dreiemomentdimensjonering garanterer jevn akselerasjon og pålitelig holdekraft. Du må definere grunnlinjeoverbelastningsspesifikasjoner umiddelbart i din tilbudsforespørsel. Leverandører må vite hvor aggressivt du bruker utstyret.
Spesifiser alltid en Heavy Duty (HD)-klassifisering for materialhåndtering. Grunnkravet er 150 % overbelastning i 60 sekunder. Mange høyytelsesapplikasjoner krever også 200 % overbelastning i 3 sekunder. Disse bufferne lar motoren slå gjennom den første statiske friksjonen. De tilpasser også momentane lastsvingninger uten å utløse overstrømsbeskyttelsesprotokoller. Godta aldri et tilbud på «Normal Duty» for en løftesøknad.
Kjørekontrollstrategier dikterer hastighetspresisjon og sikkerhet. Du må velge mellom open-loop og closed-loop konfigurasjoner basert på dine spesifikke driftsbehov.
Open-Loop (sensorløs vektor): Denne metoden bruker interne algoritmer for å estimere rotorposisjon. Den fungerer eksepsjonelt bra for standard traversbevegelser som bro- og tralleturer. Den håndterer også grunnleggende taljer der mikroposisjonering er unødvendig.
Closed-Loop (Encoder Feedback): Dette krever en fysisk koder montert på motoren. Enkoderen sender sanntids hastighet og posisjonsdata tilbake til stasjonen. Du trenger dette for presisjonsposisjonering. Det er helt obligatorisk for å holde en last på null hastighet (0 Hz hold) uten å stole på den mekaniske bremsen. Komplekse multi-taljesynkroniseringer krever også lukket sløyfekontroll.
Kontrollmetodesammenlikning for materialhåndtering
Søknadskrav |
Sensorløs vektor (åpen sløyfe) |
Kodertilbakemelding (lukket sløyfe) |
|---|---|---|
Standard Bro / Tralle |
Svært egnet |
Overkill (med mindre synkronisert) |
0Hz dreiemomentholding (nullhastighet) |
Ikke mulig |
Fullt støttet |
Hastighetsreguleringsnøyaktighet |
Moderat (ca. 0,5 %) |
Svært høy (ca. 0,01 %) |
Forebygging av lastnedheng |
Tilstrekkelig for grunnbelastninger |
Overlegen holdeevne |
Du må gi leverandørene klart råd i tilbudsforespørselen din angående kontrollforventninger. Oppgi ønsket hastighetskontrollpresisjon direkte. Legg merke til om motorgivere er installert på utstyret ditt. Hvis de er det, angir du kodertypen og antallet pulser per omdreining (PPR). Dette forhindrer leverandører fra å sitere inkompatible kontrollkort.
Bremseberegninger representerer ofte det mest oversett aspektet ved valg av krandrift. Tyngdekraften gjør en induksjonsmotor til en massiv generator under nedstigning.
Når du senker en tung nyttelast, driver lasten motoren raskere enn synkronhastigheten som er satt av omformeren. Motoren går over til regenereringsmodus. Den genererer elektrisk energi og sender den bakover. Denne strømmen flyter inn i frekvensomformerens interne DC-buss. DC-busskondensatorene absorberer denne energien raskt, noe som får spenningsnivåene til å stige. Du må spre denne energien trygt for å unngå katastrofale stasjonsfeil.
Fasiliteter er generelt avhengige av to primære metoder for å håndtere denne regenererte kraften.
Bremsechoppere og motstander: Dette er fortsatt den vanligste industrielle løsningen. En innebygd eller ekstern bremsechopper overvåker DC-bussen. Når spenningen klatrer for høyt, leder den overskuddsstrømmen til en motstandsbank. Motstandene brenner av energien som varme. For å spesifisere dette riktig, må du beregne nødvendig wattstyrke og ohmsk verdi basert på driftssyklusen din (f.eks. 20 % ED vs. 50 % ED).
Regenerative stasjoner (aktiv grensesnitt): Alvorlige applikasjoner krever en annen tilnærming. Hvis du bruker høyfrekvente arbeidssykluser eller utfører kontinuerlig kraftig senking, blir motstander ineffektive. En aktiv frontend (AFE) regenerativ stasjon fanger opp overflødig energi og mater den direkte tilbake til anleggets strømnett. Selv om startkapitalkostnadene blir høyere, gir de utmerkede energibesparelser for kraftige kraner.
Din RFQ må spesifisere forventet maksimal bremsetid og frekvens. Oppgi antall operasjoner per time. Detaljer den maksimale kontinuerlige senketiden. Leverandører stoler på disse dataene for å oppgi riktig motstandsbank eller avgjøre om et AFE-system er nødvendig. Utelat dette, og de vil sannsynligvis sitere en standard 10% duty cycle motstand, som vil overopphetes og svikte under hard bruk.
Nøyaktig stasjonsstørrelse er helt avhengig av omfattende motordata. Å gjette spesifikasjoner basert på mekanisk kapasitet fører til umiddelbare driftsfeil.
Du må velge en trefaset kran VFD basert strengt på fulllastforsterkere (FLA). Legg vekt på denne regelen i planleggingsfasen. Dimensjonering etter hestekrefter eller kilowatt er fortsatt en utbredt bransjefeil. Motorer med identiske hestekrefter kan trekke svært forskjellige strømstyrker. For eksempel trekker en høypolet lavhastighetsmotor betydelig mer strøm enn en lavpolet høyhastighetsmotor med samme hestekrefter. FLA dikterer den faktiske termiske belastningen drivkomponentene må håndtere.
Ikke godta delvis informasjon fra vedlikeholdsteamet ditt. List opp disse ikke-omsettelige datapunktene tydelig i tilbudsforespørselen din:
Grunnspenning: Identifiser den nøyaktige innkommende forsyningen (f.eks. 460V, 400V, 380V).
Motorfrekvens: Merk om motoren er konstruert for 50Hz eller 60Hz drift.
Antall poler / Base RPM: Dette bestemmer den synkrone hastigheten og påvirker strømtrekkberegninger.
Servicefaktor og isolasjonsklasse: Bekreft omformerens driftsberedskap. Standardmotorer mangler isolasjonen som kreves for å motstå PWM (Pulse Width Modulation) spenningstopper. De brytes raskt ned uten skikkelig klasse F- eller H-isolasjon.
Full Load Amps (FLA): Den absolutt mest kritiske metrikken for stasjonsstørrelse.
Traversbevegelser bruker ofte parallelle motorer. Doble bromotorer kjører ofte av en enkelt stasjon. Du må utføre spesifikke beregninger for disse oppsettene. Legg til FLA for begge motorene sammen. Legg deretter til en sikkerhetsmargin på 10 % til 15 % til totalen. Send inn dette justerte strømkravet i tilbudsforespørselen. Videre må du installere individuelle motoroverbelastningsbeskyttelsesenheter mellom frekvensomformeren og hver motor, siden frekvensomformeren ikke lenger kan beskytte en enkelt motor mot termisk overbelastning i en parallell konfigurasjon.
Moderne materialhåndteringsmiljøer krever omfattende sikkerhetsintegrasjoner. Omformeren fungerer ikke isolert; den fungerer som sentralnervesystemet for kranens automatiserte sikkerhetsprotokoller.
Du kan ikke gå på akkord med integrerte bremsekontrollmakroer. Som diskutert tidligere, må frekvensomformeren påvise strøm og dreiemoment før kommandoen om å åpne bremsen videresendes. Videre må stasjonen sømløst håndtere lukkesekvensen. Når en stoppkommando gis, senker frekvensomformeren lasten til nesten null hastighet. Den kobler inn den mekaniske bremsen mens den holder det elektriske dreiemomentet. Først etter en forhåndsdefinert forsinkelse vil stasjonen kutte motorstrømmen. Dette forhindrer mikroslipp under stoppfasen.
Skisser eksplisitt nødvendige maskinvaresikkerhetsfunksjoner. Du må kreve Safe Torque Off (STO) funksjonalitet. Se etter samsvar med SIL3 (Safety Integrity Level) eller PLe (Performance Level e) standarder. STO gir en maskinvarebasert overstyring som kutter strømmen til motorens utgangstrinnet uten å koble fra hoveddriftsstrømmen. Den forhindrer utilsiktet oppstart under vedlikehold eller nødstopp. Å stole utelukkende på programvaregrenser bryter med moderne industrielle sikkerhetsstandarder.
Din RFQ må spesifisere nødvendige innganger for grensebrytere. Du trenger dedikert I/O for grenser for maksimal opp-, ned- og retningsbegrensning. Definer i tillegg dine foretrukne nettverksprotokoller. Hvis du integrerer kranen i et større anleggsautomatiseringssystem, legg merke til om du trenger ProfiNet-, Ethernet/IP- eller Modbus TCP-kommunikasjonskort for PLS-integrasjon.
Å strukturere tilbudsforespørselen på riktig måte forhindrer leverandørforutsetninger. Tvetydige tilbudsforespørsel resulterer i feilaktig maskinvare og omfattende endringsordrer senere i prosjektet.
Gi et strukturert sammendrag av krav som skal sendes til leverandøren. En komplett pakke sikrer nøyaktige tilbud. Ta med følgende seksjoner:
Applikasjonstype: Spesifiser om frekvensomformeren styrer en hovedtalje, en ekstra heise, bro eller vogn.
Duty Class rating: Inkluder CMAA (klasse A til F) eller FEM duty cycle rating for å kontekstualisere operasjonell hardhet.
Komplette motornavneskiltdata: Oppgi FLA, spenning, turtall og isolasjonsklasse som skissert tidligere.
Miljømessige begrensninger: Definer ekstreme omgivelsestemperaturer. Spesifiser nødvendige NEMA- eller IP-kapslingsklassifiseringer (f.eks. NEMA 12 for støvete innendørsmiljøer, NEMA 4X for etsende utendørs).
Når tilbud kommer, ber du anskaffelsesteamet ditt om å granske dem nøye. Leverandører forsøker ofte å vinne bud ved å underskride spesifikasjonene. Se opp for utelatte bremsemotstander. Sørg for at overbelastningsklassifiseringene angir 'Heavy Duty 150%' og ikke et generisk variabelt dreiemoment. Til slutt, sjekk for manglende skapdimensjoner. En fullt valgfri drivenhet med dynamiske bremseenheter passer kanskje ikke fysisk inn i ditt eksisterende elektriske kranpanel.
Vellykket valg av kran VFD avhenger helt av presise motordata, realistiske dreiemomentforventninger og nøyaktige beregninger av bremsebelastning. Innsamling av omfattende navneskiltdata og forståelse av fysikken til regenerativ senking beskytter din driftskontinuitet.
Å prioritere disse tekniske spesifikasjonene over den laveste startprisen forhindrer katastrofal nedetid og alvorlige sikkerhetsfarer. En underdimensjonert stasjon eller en feilkonfigurert bremselogikkkontroller setter personell og anlegg i umiddelbar risiko. Verdien ligger i mekanisk pålitelighet og sømløs sikkerhetsintegrasjon, ikke i å kutte hjørner under anskaffelsesfasen.
Kompiler motordataene dine, registrer de nøyaktige driftssyklusene dine, og definer kontrollbehovene dine ved å bruke dette rammeverket. Å ha denne strukturerte informasjonen klar før du kontakter en integrasjonspartner sikrer at du får en robust, spesialbygd løsning designet spesielt for ditt krevende materialhåndteringsmiljø.
A: Nei. Standard frekvensomformere er vanligvis vurdert for variabelt dreiemoment (110 %-120 % overbelastning) og mangler de kraftige kondensatorene, bremsekutterne og spesifikk mekanisk bremsekontrollprogramvare som kreves for sikker løfting.
A: Generelt nei. Selv om de fortsatt krever konstant dreiemoment, bekjemper ikke traverserende bevegelser tyngdekraften kontinuerlig. De krever vanligvis mindre aggressive bremsemotstander og kan ofte fungere trygt i konfigurasjoner med åpen sløyfe.
A: Motstanden vil overopphetes og potensielt svikte, eller frekvensomformeren vil feile på 'DC Bus Overvoltage' under retardasjon, noe som får den mekaniske bremsen til å smelle igjen og potensielt destabilisere lasten.
A: Motorer med samme hestekrefter kan trekke betydelig forskjellig strømstyrke avhengig av design (f.eks. høypolede lavhastighetsmotorer trekker mer strøm). Dimensjonering av en trefaset kran VFD fra FLA sikrer at frekvensomformerens interne komponenter kan håndtere den faktiske termiske belastningen.


