
การเข้าชม: 0 ผู้แต่ง: บรรณาธิการเว็บไซต์ เวลาเผยแพร่: 10-10-2569 ที่มา: เว็บไซต์


การระบุไดรฟ์สำหรับการขนถ่ายวัสดุแตกต่างอย่างมากจากการกำหนดขนาดสำหรับปั๊มหอยโข่งหรือพัดลมระบายอากาศ การระบุที่ต่ำกว่านั้นมีความเสี่ยงที่จะเกิดข้อผิดพลาดร้ายแรงของไดรฟ์และโหลดที่ลดลง ในขณะที่การระบุที่มากเกินไปจะทำให้สูญเสียเงินทุนอันมีค่า ที่สร้างขึ้นโดยมีวัตถุประสงค์ อินเวอร์เตอร์เครน ให้ความสามารถในการรับน้ำหนักเกินสำหรับงานหนักและตรรกะการควบคุมเบรกทางกลเฉพาะที่จำเป็นสำหรับการยกและลดระดับอย่างปลอดภัย หน่วยมาตรฐานไม่สามารถรับมือกับความต้องการทางกลขั้นสุดขีดของงานยกได้
หากไม่มีคุณสมบัติที่ปรับแต่งเหล่านี้ คุณจะเสี่ยงต่อการปฏิบัติงานของคุณต่ออันตรายด้านความปลอดภัยขั้นรุนแรงและปัญหาคอขวดในการปฏิบัติงาน บทความนี้ให้กรอบการทำงานที่เป็นรูปธรรมและมุ่งเน้นด้านวิศวกรรมสำหรับการรวบรวมข้อมูลมอเตอร์ที่ถูกต้อง การกำหนดหน้าที่เบรก และสรุปข้อกำหนดแรงบิดที่แม่นยำ คุณจะได้เรียนรู้อย่างชัดเจนว่าต้องรวมข้อกำหนดใดบ้างเพื่อให้คุณสามารถส่งคำขอใบเสนอราคา (RFQ) ที่ถูกต้องได้ การปฏิบัติตามกรอบการทำงานนี้ช่วยให้มั่นใจได้ว่าผู้ขายของคุณจะเสนอราคาระบบที่ได้รับการปรับปรุงให้เหมาะสมที่สุดสำหรับข้อกำหนดในการยกเฉพาะของคุณ
ตัวขับเอนกประสงค์ขาดตรรกะเบรกเชิงกลในตัวและความสามารถในการรับน้ำหนักเกินสูงซึ่งจำเป็นสำหรับการทำงานของรอกอย่างปลอดภัย
การใช้งานรอกต้องใช้อินเวอร์เตอร์เครนเฉพาะที่มีขนาดโอเวอร์โหลดอย่างน้อย 150% เป็นเวลา 60 วินาที (แรงบิดคงที่)
การชะลอตัวและการลดลงทำให้เกิดพลังงานหมุนเวียน การระบุรอบการทำงานของเบรกอย่างแม่นยำถือเป็นสิ่งสำคัญในการป้องกันข้อผิดพลาดของแรงดันไฟฟ้าเกินของบัส DC
การกำหนดขนาด VFD ของเครนสามเฟสจะต้องขึ้นอยู่กับแอมป์โหลดเต็ม (FLA) ของมอเตอร์ ไม่ใช่แค่แรงม้าหรือพิกัดกิโลวัตต์
RFQ ที่สมบูรณ์ต้องมีสภาพแวดล้อม ข้อมูลป้ายชื่อมอเตอร์ และการบูรณาการด้านความปลอดภัยที่จำเป็น (เช่น Safe Torque Off)
การเลือกสถาปัตยกรรมไดรฟ์ที่ไม่ถูกต้องมักจะนำไปสู่ความล้มเหลวทางกลไกทันที ผู้จัดการโรงงานจำนวนมากเข้าใจผิดคิดว่าระบบขับเคลื่อนทางอุตสาหกรรมใดๆ ก็ตามสามารถใช้งานมอเตอร์รอกได้ สมมติฐานนี้ละเลยฟิสิกส์พื้นฐาน ไดรฟ์มาตรฐานคาดว่าจะมีกราฟโหลดกำลังสองตามแบบฉบับของพัดลมและปั๊ม ในสถานการณ์ที่มีแรงบิดแปรผันนั้น แทบไม่ต้องใช้กำลังเต็มที่ที่ความเร็วต่ำ
การยกทำงานภายใต้ความต้องการแรงบิดคงที่อย่างรุนแรง ภาระแขวนลอยจะออกแรงแรงโน้มถ่วง 100% โดยไม่คำนึงถึงความเร็ว ไม่ว่าคุณจะเคลื่อนย้ายเหล็กม้วนขนาด 10 ตันที่ 5 Hz หรือ 50 Hz ความต้องการแรงบิดก็ยังคงเป็นแบบสัมบูรณ์ โดยทั่วไปแล้วไดรฟ์อเนกประสงค์จะมีความจุโอเวอร์โหลดเพียง 110% ถึง 120% ซึ่งสั้นมากในระหว่างขั้นตอนการยกครั้งแรก รอกมักต้องการน้ำหนักเกิน 150% เป็นประจำเพื่อเอาชนะแรงเสียดทานสถิตและความเฉื่อยของโหลด
โดยใช้มาตรฐาน อินเวอร์เตอร์ความถี่ ทำให้เกิดความเสี่ยงด้านความปลอดภัยอย่างมาก โมเดลพื้นฐานขาดตรรกะ 'การพิสูจน์แรงบิด' แบบบูรณาการ ในการจัดการวัสดุ ตัวขับเคลื่อนจะต้องทำให้มอเตอร์เป็นแม่เหล็กและตรวจสอบการสร้างแรงบิดที่เพียงพอก่อนที่จะสั่งให้เบรกเชิงกลเปิด หากระบบขับเคลื่อนแบบพื้นฐานปล่อยเบรกก่อนเวลาอันควร แรงโน้มถ่วงจะเข้าควบคุมทันที ภาระเลื่อนหรือลดลงโดยสิ้นเชิง เฟิร์มแวร์เฉพาะทางป้องกันสถานการณ์นี้โดยซิงโครไนซ์กระแสตอบรับของมอเตอร์และไทม์มิ่งรีเลย์เบรก
ไดรฟ์มาตรฐานยังประสบปัญหาสะดุดสะดุดบ่อยครั้ง เมื่อคุณลดความเร็วลงอย่างรวดเร็วหรือลดน้ำหนักบรรทุกหนักลง มอเตอร์จะสร้างพลังงานไฟฟ้า พลังงานนี้จะไหลย้อนกลับเข้าสู่ตัวขับเคลื่อน หน่วยพื้นฐานขาดตัวสับเบรกสำหรับงานหนักซึ่งจำเป็นต่อการประมวลผลการไหลเข้าอย่างกะทันหันนี้ เป็นผลให้พวกเขาสะดุดกับข้อผิดพลาด 'DC Bus Overvolt' ระบบขับเคลื่อนจะปิดลง เบรกเชิงกลปิดลง และการหยุดกะทันหันจะเน้นโครงสร้างเครนทั้งหมด
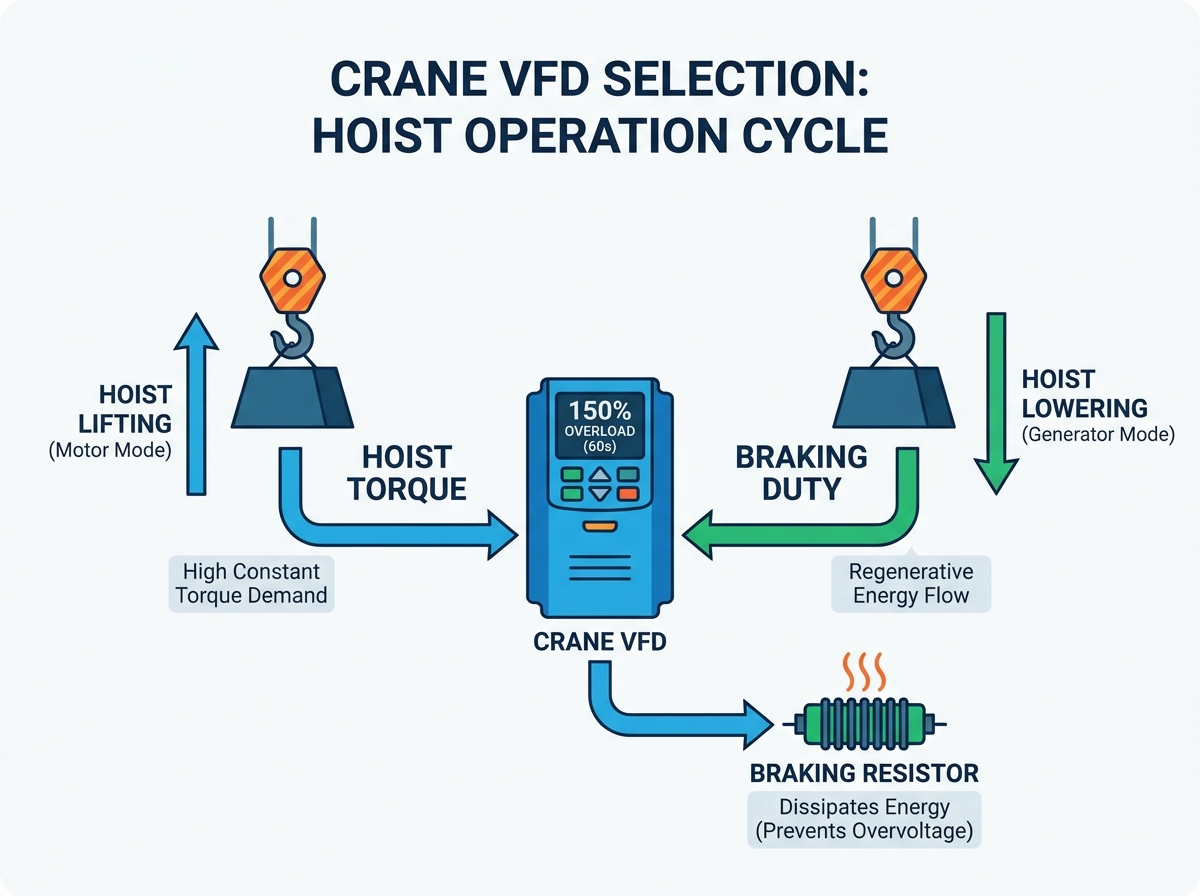
การกำหนดขนาดแรงบิดที่แม่นยำรับประกันการเร่งความเร็วที่ราบรื่นและกำลังการยึดที่เชื่อถือได้ คุณต้องกำหนดข้อกำหนดพื้นฐานการโอเวอร์โหลดทันทีใน RFQ ของคุณ ผู้ขายจำเป็นต้องรู้ว่าคุณใช้งานอุปกรณ์อย่างจริงจังเพียงใด
ระบุพิกัดสำหรับงานหนัก (HD) สำหรับการขนถ่ายวัสดุเสมอ ข้อกำหนดพื้นฐานคือโอเวอร์โหลด 150% เป็นเวลา 60 วินาที แอปพลิเคชันประสิทธิภาพสูงจำนวนมากยังต้องการโอเวอร์โหลด 200% เป็นเวลา 3 วินาที บัฟเฟอร์เหล่านี้ช่วยให้มอเตอร์ทะลุผ่านแรงเสียดทานสถิตเริ่มต้นได้ นอกจากนี้ยังรองรับการแกว่งโหลดชั่วขณะโดยไม่กระตุ้นโปรโตคอลป้องกันกระแสเกิน อย่ารับใบเสนอราคา 'งานปกติ' สำหรับการยก
กลยุทธ์การควบคุมการขับเคลื่อนกำหนดความเร็วที่แม่นยำและปลอดภัย คุณต้องเลือกระหว่างการกำหนดค่าแบบลูปเปิดและแบบลูปปิด ตามความต้องการในการปฏิบัติงานเฉพาะของคุณ
Open-Loop (เวกเตอร์ไร้เซ็นเซอร์): วิธีนี้ใช้อัลกอริธึมภายในเพื่อประมาณตำแหน่งโรเตอร์ ทำงานได้ดีเป็นพิเศษสำหรับการเคลื่อนที่ในแนวขวางมาตรฐาน เช่น การเดินทางบนสะพานและรถเข็น นอกจากนี้ยังรองรับรอกพื้นฐานที่ไม่จำเป็นต้องวางตำแหน่งแบบไมโครอีกด้วย
Closed-Loop (การตอบสนองของตัวเข้ารหัส): ต้องใช้ตัวเข้ารหัสแบบฟิสิคัลที่ติดตั้งอยู่บนมอเตอร์ ตัวเข้ารหัสจะส่งข้อมูลความเร็วและตำแหน่งแบบเรียลไทม์กลับไปยังไดรฟ์ คุณต้องการสิ่งนี้เพื่อการวางตำแหน่งที่แม่นยำ จำเป็นอย่างยิ่งสำหรับการยึดโหลดที่ความเร็วเป็นศูนย์ (การค้าง 0 Hz) โดยไม่ต้องอาศัยเบรกเชิงกล การซิงโครไนซ์หลายรอกที่ซับซ้อนยังต้องมีการควบคุมแบบวงปิดด้วย
การเปรียบเทียบวิธีการควบคุมสำหรับการขนถ่ายวัสดุ
ข้อกำหนดการสมัคร |
เวกเตอร์ไร้เซ็นเซอร์ (Open-Loop) |
การตอบสนองของตัวเข้ารหัส (วงปิด) |
|---|---|---|
สะพานมาตรฐาน / รถเข็น |
เหมาะมาก |
Overkill (เว้นแต่จะซิงโครไนซ์) |
แรงบิด 0Hz โฮลดิ้ง (ความเร็วเป็นศูนย์) |
เป็นไปไม่ได้ |
รองรับอย่างเต็มที่ |
ความแม่นยำในการควบคุมความเร็ว |
ปานกลาง (ประมาณ 0.5%) |
สูงมาก (ประมาณ 0.01%) |
การป้องกันการตกหล่นของโหลด |
เพียงพอสำหรับการโหลดขั้นพื้นฐาน |
ความสามารถในการถือครองที่เหนือกว่า |
คุณต้องแนะนำผู้ขายอย่างชัดเจนใน RFQ ของคุณเกี่ยวกับความคาดหวังในการควบคุม ระบุความแม่นยำในการควบคุมความเร็วที่คุณต้องการโดยตรง โปรดทราบว่าปัจจุบันมีการติดตั้งตัวเข้ารหัสมอเตอร์ในอุปกรณ์ของคุณหรือไม่ หากเป็นเช่นนั้น ให้ระบุประเภทตัวเข้ารหัสและจำนวนพัลส์ต่อรอบ (PPR) สิ่งนี้จะป้องกันไม่ให้ผู้ขายเสนอราคาการ์ดควบคุมที่เข้ากันไม่ได้
การคำนวณการเบรกมักแสดงถึงแง่มุมที่มองข้ามมากที่สุดในการเลือกระบบขับเคลื่อนของเครน แรงโน้มถ่วงเปลี่ยนมอเตอร์เหนี่ยวนำให้กลายเป็นเครื่องกำเนิดไฟฟ้าขนาดใหญ่ระหว่างการลงมา
เมื่อคุณลดน้ำหนักบรรทุกที่หนักลง โหลดจะขับเคลื่อนมอเตอร์เร็วกว่าความเร็วซิงโครนัสที่ชุดขับเคลื่อนกำหนดไว้ มอเตอร์จะเปลี่ยนเข้าสู่โหมดการฟื้นฟู มันสร้างพลังงานไฟฟ้าและส่งกลับไป กระแสนี้ไหลเข้าสู่บัส DC ภายในของไดรฟ์ ตัวเก็บประจุบัสกระแสตรงดูดซับพลังงานนี้อย่างรวดเร็ว ส่งผลให้ระดับแรงดันไฟฟ้าพุ่งสูงขึ้น คุณต้องกระจายพลังงานนี้อย่างปลอดภัยเพื่อหลีกเลี่ยงความล้มเหลวของไดรฟ์ที่เป็นภัยพิบัติ
โดยทั่วไปสิ่งอำนวยความสะดวกจะขึ้นอยู่กับสองวิธีหลักในการจัดการพลังงานที่สร้างใหม่นี้
ชอปเปอร์และตัวต้านทานเบรก: ยังคงเป็นโซลูชันทางอุตสาหกรรมที่ใช้กันทั่วไปมากที่สุด ตัวสับเบรกในตัวหรือภายนอกจะตรวจสอบบัส DC เมื่อแรงดันไฟฟ้าเพิ่มขึ้นสูงเกินไป กระแสไฟฟ้าส่วนเกินจะจ่ายกระแสไฟเกินไปยังแบตเตอรีตัวต้านทาน ตัวต้านทานจะเผาผลาญพลังงานในรูปของความร้อน เพื่อระบุสิ่งนี้อย่างถูกต้อง คุณต้องคำนวณกำลังไฟฟ้าและค่าโอห์มมิกที่ต้องการตามรอบการทำงานของคุณ (เช่น 20% ED เทียบกับ 50% ED)
ไดรฟ์ที่สร้างใหม่ (ส่วนหน้าที่ใช้งานอยู่): การใช้งานที่รุนแรงต้องใช้แนวทางที่แตกต่างออกไป หากคุณใช้งานรอบการทำงานความถี่สูงหรือลดระดับลงอย่างหนักอย่างต่อเนื่อง ตัวต้านทานจะไม่มีประสิทธิภาพ ไดรฟ์สร้างใหม่แบบ Active Front End (AFE) จะจับพลังงานส่วนเกินและป้อนกลับเข้าสู่โครงข่ายไฟฟ้าของโรงงานโดยตรง แม้ว่าต้นทุนเริ่มแรกจะสูงขึ้น แต่ก็ช่วยประหยัดพลังงานได้อย่างดีเยี่ยมสำหรับเครนงานสูง
RFQ ของคุณจะต้องระบุเวลาและความถี่ในการเบรกสูงสุดที่คาดไว้ ระบุจำนวนการดำเนินการต่อชั่วโมง รายละเอียดเวลาลดอย่างต่อเนื่องสูงสุด ผู้จำหน่ายอาศัยข้อมูลนี้ในการเสนอราคาธนาคารตัวต้านทานที่ถูกต้อง หรือพิจารณาว่าระบบ AFE จำเป็นหรือไม่ ข้ามสิ่งนี้ไปและพวกเขาอาจจะเสนอราคาตัวต้านทานรอบการทำงานมาตรฐาน 10% ซึ่งจะร้อนเกินไปและล้มเหลวภายใต้การใช้งานหนัก
การกำหนดขนาดไดรฟ์ที่แม่นยำนั้นอาศัยข้อมูลมอเตอร์ที่ครอบคลุมทั้งหมด การคาดเดาข้อมูลจำเพาะตามความสามารถทางกลทำให้เกิดข้อผิดพลาดในการปฏิบัติงานทันที
คุณต้องเลือกก VFD ของเครนสามเฟส ที่ยึดตาม Full Load Amps (FLA) อย่างเคร่งครัด เน้นกฎข้อนี้ในระหว่างขั้นตอนการวางแผนของคุณ การกำหนดขนาดตามแรงม้าหรือกิโลวัตต์ยังคงเป็นข้อผิดพลาดในอุตสาหกรรมที่แพร่หลาย มอเตอร์ที่มีแรงม้าเท่ากันสามารถดึงกระแสไฟที่แตกต่างกันอย่างมากมาย ตัวอย่างเช่น มอเตอร์ความเร็วสูงแบบขั้วต่ำจะดึงกระแสไฟฟ้าได้มากกว่ามอเตอร์ความเร็วสูงแบบขั้วต่ำที่มีอัตราแรงม้าเท่ากัน FLA จะกำหนดภาระความร้อนจริงที่ส่วนประกอบของไดรฟ์ต้องรับมือ
อย่ายอมรับข้อมูลบางส่วนจากทีมบำรุงรักษาของคุณ แสดงรายการจุดข้อมูลที่ไม่สามารถต่อรองได้เหล่านี้อย่างชัดเจนใน RFQ ของคุณ:
แรงดันไฟฟ้าพื้นฐาน: ระบุแหล่งจ่ายไฟขาเข้าที่แน่นอน (เช่น 460V, 400V, 380V)
ความถี่มอเตอร์: โปรดทราบว่ามอเตอร์ได้รับการออกแบบสำหรับการทำงาน 50Hz หรือ 60Hz
จำนวนขั้ว / RPM ฐาน: สิ่งนี้จะกำหนดความเร็วซิงโครนัสและส่งผลต่อการคำนวณการดึงในปัจจุบัน
ปัจจัยการบริการและระดับฉนวน: ตรวจสอบความพร้อมในหน้าที่ของอินเวอร์เตอร์ มอเตอร์มาตรฐานขาดฉนวนที่จำเป็นในการทนต่อแรงดันไฟกระชากแบบ PWM (Pulse width Modulation) พวกมันสลายตัวอย่างรวดเร็วโดยไม่มีฉนวนคลาส F หรือ H ที่เหมาะสม
Full Load Amps (FLA): ตัวชี้วัดที่สำคัญที่สุดสำหรับการกำหนดขนาดไดรฟ์
การเคลื่อนที่ในแนวขวางมักใช้มอเตอร์แบบขนาน มอเตอร์บริดจ์คู่มักจะทำงานโดยใช้ไดรฟ์ตัวเดียว คุณต้องทำการคำนวณเฉพาะสำหรับการตั้งค่าเหล่านี้ เพิ่ม FLA ของมอเตอร์ทั้งสองเข้าด้วยกัน จากนั้นเพิ่มส่วนต่างความปลอดภัย 10% ถึง 15% ให้กับผลรวม ส่งข้อกำหนดปัจจุบันที่ปรับปรุงแล้วนี้ใน RFQ นอกจากนี้ คุณต้องติดตั้งอุปกรณ์ป้องกันมอเตอร์โอเวอร์โหลดแต่ละตัวระหว่างไดรฟ์และมอเตอร์แต่ละตัว เนื่องจากไดรฟ์ไม่สามารถป้องกันมอเตอร์ตัวเดียวจากความร้อนเกินพิกัดในการกำหนดค่าแบบขนานได้อีกต่อไป
สภาพแวดล้อมการจัดการวัสดุสมัยใหม่จำเป็นต้องมีการบูรณาการด้านความปลอดภัยอย่างกว้างขวาง ไดรฟ์ไม่ทำงานแยกกัน โดยทำหน้าที่เป็นระบบประสาทส่วนกลางสำหรับโปรโตคอลความปลอดภัยอัตโนมัติของเครน
คุณไม่สามารถประนีประนอมกับมาโครควบคุมเบรกในตัวได้ ตามที่กล่าวไว้ข้างต้น ชุดขับจะต้องพิสูจน์กระแสและแรงบิดก่อนที่จะถ่ายทอดคำสั่งเปิดเบรก นอกจากนี้ ชุดขับเคลื่อนจะต้องจัดการลำดับการปิดได้อย่างราบรื่น เมื่อมีการออกคำสั่งหยุด ไดรฟ์จะชะลอโหลดจนใกล้ความเร็วเป็นศูนย์ โดยจะสั่งงานเบรกแบบกลไกในขณะที่คงแรงบิดทางไฟฟ้าไว้ หลังจากการหน่วงเวลาที่กำหนดไว้ล่วงหน้าเท่านั้น ชุดขับจะตัดกำลังมอเตอร์ ซึ่งจะช่วยป้องกันการหยดเล็กๆ ในระหว่างขั้นตอนการหยุด
สรุปคุณลักษณะด้านความปลอดภัยของฮาร์ดแวร์ที่จำเป็นอย่างชัดเจน คุณต้องเรียกใช้ฟังก์ชัน Safe Torque Off (STO) มองหาการปฏิบัติตามมาตรฐาน SIL3 (Safety Integrity Level) หรือ PLe (Performance Level e) STO จัดเตรียมการแทนที่โดยใช้ฮาร์ดแวร์ซึ่งจะตัดกำลังไปยังระยะเอาท์พุตของมอเตอร์โดยไม่ต้องตัดการเชื่อมต่อกำลังของไดรฟ์หลัก ช่วยป้องกันการเริ่มต้นระบบโดยไม่ตั้งใจในระหว่างการบำรุงรักษาหรือการหยุดฉุกเฉิน การใช้ข้อจำกัดของซอฟต์แวร์เพียงอย่างเดียวถือเป็นการละเมิดมาตรฐานความปลอดภัยทางอุตสาหกรรมสมัยใหม่
RFQ ของคุณต้องระบุอินพุตที่จำเป็นสำหรับลิมิตสวิตช์ คุณต้องมี I/O เฉพาะสำหรับขีดจำกัดการขึ้นขั้นสูงสุด การลงขั้นสูงสุด และการชะลอตัวของทิศทาง นอกจากนี้ ให้กำหนดโปรโตคอลเครือข่ายที่คุณต้องการ หากคุณรวมเครนเข้ากับระบบอัตโนมัติของโรงงานขนาดใหญ่ โปรดทราบว่าคุณต้องการการ์ดสื่อสาร ProfiNet, อีเทอร์เน็ต/IP หรือ Modbus TCP สำหรับการรวม PLC หรือไม่
การจัดโครงสร้างคำขอใบเสนอราคาอย่างเหมาะสมจะป้องกันสมมติฐานของผู้ขาย RFQ ที่คลุมเครือส่งผลให้ฮาร์ดแวร์ไม่ตรงกันและคำสั่งเปลี่ยนแปลงจำนวนมากในภายหลังในโปรเจ็กต์
จัดทำสรุปข้อกำหนดที่มีโครงสร้างเพื่อส่งไปยังผู้จำหน่ายของคุณ แพ็คเกจที่สมบูรณ์ช่วยให้มั่นใจในการเสนอราคาที่ถูกต้อง รวมส่วนต่อไปนี้:
ประเภทการใช้งาน: ระบุว่าไดรฟ์ควบคุมรอกหลัก รอกเสริม สะพาน หรือรถเข็น
การจัดระดับหน้าที่: รวมการจัดอันดับรอบหน้าที่ CMAA (Class A ถึง F) หรือ FEM เพื่อปรับบริบทความรุนแรงในการปฏิบัติงาน
ข้อมูลป้ายชื่อมอเตอร์ที่สมบูรณ์: ระบุ FLA, แรงดันไฟฟ้า, RPM และระดับฉนวนตามที่สรุปไว้ก่อนหน้านี้
ข้อจำกัดด้านสิ่งแวดล้อม: กำหนดอุณหภูมิแวดล้อมสุดขั้ว ระบุพิกัด NEMA หรือ IP ที่จำเป็น (เช่น NEMA 12 สำหรับสภาพแวดล้อมภายในอาคารที่มีฝุ่นมาก NEMA 4X สำหรับภายนอกอาคารที่มีฤทธิ์กัดกร่อน)
เมื่อใบเสนอราคามาถึง แนะนำให้ทีมจัดซื้อของคุณตรวจสอบอย่างรอบคอบ ผู้ขายมักพยายามที่จะชนะการประมูลโดยการตัดราคาข้อกำหนดเฉพาะ มองหาตัวต้านทานเบรกที่ถูกละเว้น ตรวจสอบให้แน่ใจว่าพิกัดโอเวอร์โหลดระบุ 'งานหนัก 150%' และไม่ใช่พิกัดแรงบิดแปรผันทั่วไป สุดท้าย ให้ตรวจสอบขนาดตู้ที่หายไป ระบบขับเคลื่อนแบบเสริมพร้อมชุดเบรกแบบไดนามิกอาจไม่พอดีกับแผงไฟฟ้าของเครนที่มีอยู่
การเลือก VFD ของเครนที่ประสบความสำเร็จนั้นขึ้นอยู่กับข้อมูลมอเตอร์ที่แม่นยำ การคาดการณ์แรงบิดที่สมจริง และการคำนวณหน้าที่เบรกที่แม่นยำ การรวบรวมข้อมูลป้ายชื่อที่ครอบคลุมและการทำความเข้าใจหลักฟิสิกส์ของการลดอัตราการสร้างใหม่จะช่วยปกป้องความต่อเนื่องในการปฏิบัติงานของคุณ
การจัดลำดับความสำคัญของข้อกำหนดทางเทคนิคเหล่านี้ให้มากกว่าราคาเริ่มต้นต่ำสุดจะช่วยป้องกันเวลาหยุดทำงานที่ร้ายแรงและอันตรายด้านความปลอดภัยขั้นรุนแรง ไดรฟ์ขนาดเล็กหรือตัวควบคุมลอจิกเบรกที่กำหนดค่าไม่ถูกต้องทำให้บุคลากรและสถานที่ของคุณตกอยู่ในความเสี่ยงทันที คุณค่าอยู่ที่ความน่าเชื่อถือทางกลและการบูรณาการด้านความปลอดภัยที่ราบรื่น ไม่ใช่การตัดมุมระหว่างขั้นตอนการจัดซื้อ
รวบรวมข้อมูลมอเตอร์ของคุณ บันทึกรอบการทำงานที่แน่นอน และกำหนดความต้องการในการควบคุมของคุณโดยใช้เฟรมเวิร์กนี้ การเตรียมข้อมูลที่มีโครงสร้างนี้ให้พร้อมก่อนติดต่อพันธมิตรการบูรณาการทำให้มั่นใจได้ว่าคุณจะได้รับโซลูชันที่แข็งแกร่งและสร้างขึ้นตามวัตถุประสงค์เฉพาะ ซึ่งออกแบบมาโดยเฉพาะสำหรับสภาพแวดล้อมการจัดการวัสดุที่มีความต้องการสูงของคุณ
ตอบ: ไม่ โดยทั่วไปไดรฟ์มาตรฐานจะได้รับการจัดอันดับสำหรับแรงบิดแปรผัน (โอเวอร์โหลด 110%-120%) และไม่มีตัวเก็บประจุสำหรับงานหนัก ตัวสับเบรก และซอฟต์แวร์ควบคุมเบรกเชิงกลเฉพาะที่จำเป็นสำหรับการยกอย่างปลอดภัย
ตอบ: โดยทั่วไปแล้วไม่มี แม้ว่ายังคงต้องการอัตราแรงบิดคงที่ แต่การเคลื่อนที่ในแนวขวางไม่ได้ต่อสู้กับแรงโน้มถ่วงอย่างต่อเนื่อง โดยทั่วไปต้องใช้ตัวต้านทานการเบรกที่รุนแรงน้อยกว่า และมักจะสามารถทำงานได้อย่างปลอดภัยในการกำหนดค่าแบบวงรอบเปิด
ตอบ: ตัวต้านทานจะร้อนเกินไปและอาจทำงานล้มเหลว หรือไดรฟ์จะเกิดข้อผิดพลาดที่ 'แรงดันไฟเกินของบัส DC' ในระหว่างการชะลอความเร็ว ส่งผลให้เบรกเชิงกลปิดสนิทและอาจทำให้โหลดไม่เสถียร
ตอบ: มอเตอร์ที่มีแรงม้าเท่ากันสามารถดึงกระแสไฟที่แตกต่างกันอย่างมีนัยสำคัญขึ้นอยู่กับการออกแบบ (เช่น มอเตอร์ความเร็วต่ำขั้วสูงจะดึงกระแสไฟฟ้ามากกว่า) การกำหนดขนาด VFD ของเครนสามเฟสโดย FLA ช่วยให้มั่นใจได้ว่าส่วนประกอบภายในของไดรฟ์สามารถรองรับภาระความร้อนได้จริง


