
مناظر: 0 مصنف: سائٹ ایڈیٹر اشاعت کا وقت: 2026-09-15 اصل: سائٹ


لفٹ کی جدید کاری کے منصوبوں کو انجینئرنگ کے سخت چیلنج کا سامنا ہے۔ آپ کو جسمانی روٹری انکوڈرز کی مکینیکل پیچیدگی کے بغیر درست ٹارک کنٹرول اور سواری کا ہموار معیار حاصل کرنا چاہیے۔ انکوڈرز ناکامی کے پوائنٹس کا اضافہ کرتے ہیں، خصوصی کیبلز کی ضرورت ہوتی ہے، اور پرانی مشینوں پر تنصیب کو پیچیدہ بنا دیتے ہیں۔ بنیادی وولٹ/ہرٹز (V/Hz) ڈرائیوز ضروری کم رفتار ٹارک فراہم کرنے میں ناکام رہتی ہیں۔ وہ رول بیک کو روک نہیں سکتے یا بھاری بوجھ کے نیچے فرش کی درست سطح کو یقینی بنا سکتے ہیں۔ یہ انجینئرز کو ایک قابل اعتماد درمیانی زمین کی تلاش میں چھوڑ دیتا ہے۔
سینسر لیس ویکٹر کنٹرول وہی حل فراہم کرتا ہے۔ یہ روٹر فلوکس اور تخمینہ سلپ کا حساب لگانے کے لیے جدید ریاضیاتی موٹر ماڈلنگ کا استعمال کرتا ہے۔ یہ خاص طور پر لفٹ ایپلی کیشنز کے لیے تیار کردہ قریبی-بند-لوپ ٹارک رسپانس فراہم کرتا ہے۔ آپ کو بیرونی ہارڈ ویئر کو موٹر شافٹ میں لگائے بغیر سخت رول بیک روک تھام اور ہموار ایکسلریشن پروفائلز ملتے ہیں۔ ریئل ٹائم میں موٹر کی عین مقناطیسی حالت کا حساب لگا کر، یہ ڈرائیوز بنیادی اوپن لوپ سیٹ اپ اور پیچیدہ بند لوپ سسٹم کے درمیان فرق کو ختم کرتی ہیں۔
ہارڈ ویئر پر ریاضیاتی درستگی: سینسر لیس ویکٹر کنٹرول پرچی اور بہاؤ کا تخمینہ لگانے کے لیے جدید موٹر ماڈلنگ اور کرنٹ/وولٹیج فیڈ بیک پر انحصار کرتا ہے، جس سے فزیکل اسپیڈ سینسر کی ضرورت ختم ہوتی ہے۔
آزاد ویکٹر کنٹرول: روٹر فلوکس ویکٹر کی نسبت اسٹیٹر کرنٹ ویکٹر کو کنٹرول کرکے، یہ ڈرائیوز میگنیٹائزنگ کرنٹ کو ٹارک پیدا کرنے والے کرنٹ سے دوگنا کرتی ہیں، جس سے لفٹ ایپلی کیشنز کے لیے انتہائی اہم ٹارک کو حاصل ہوتا ہے۔
نفاذ کا انحصار: کامیاب تعیناتی کے لیے سخت جامد اور متحرک آٹو ٹیوننگ کی ضرورت ہوتی ہے تاکہ انورٹر کے الگورتھم کو موٹر کی مخصوص خصوصیات سے ملایا جا سکے۔
ایپلیکیشن باؤنڈریز: کم سے درمیانی رفتار والی لفٹوں کے لیے انتہائی موثر ہونے کے باوجود، یہ مکینیکل بریک لگائے بغیر مطلق صفر کی رفتار کو غیر معینہ مدت تک نہیں رکھ سکتا یا حقیقی بند لوپ فلوکس ویکٹر سسٹمز کی مطلق مائیکرو پریزیشن کے ساتھ رفتار/ٹارک کا انتظام نہیں کر سکتا۔
معیاری V/Hz ڈرائیوز موٹر ٹرمینلز پر ایک مقررہ وولٹیج سے تعدد کا تناسب لگاتی ہیں۔ وہ آنکھیں بند کر کے کام کرتے ہیں اور اچانک بوجھ میں ہونے والی تبدیلیوں پر متحرک ردعمل ظاہر نہیں کر سکتے۔ جب مسافر ٹیکسی میں داخل ہوتے ہیں تو بوجھ فوری طور پر بدل جاتا ہے۔ V/Hz ڈرائیوز شدید ٹارک لیگ کا تجربہ کرتی ہیں کیونکہ وہ روٹر کی اصل رفتار یا مقناطیسی بہاؤ کی نگرانی نہیں کرتی ہیں۔ اس کی وجہ سے سواری کا معیار خراب ہوتا ہے، جھٹکے لگتے ہیں، اور اکثر حفاظتی خرابیوں کا باعث بنتے ہیں۔ مکینیکل بریک کو محفوظ طریقے سے اٹھانے کے لیے ایلیویٹرز کو صفر کی رفتار سے زیادہ سے زیادہ ٹارک کی ضرورت ہوتی ہے۔ V/Hz کنٹرول صرف یہ ابتدائی طاقت فراہم نہیں کر سکتا۔
ایک کے اندر مائکرو پروسیسر سینسر لیس ویکٹر ایلیویٹر انورٹر اس ٹارک کی کمی کو جدید ریاضی کے ذریعے حل کرتا ہے۔ یہ اسٹیٹر کرنٹ کو دو آرتھوگونل اجزاء میں الگ کرتا ہے۔ ایک جزو مقناطیسی بہاؤ کو کنٹرول کرتا ہے۔ دوسرا ٹارک کی پیداوار کو کنٹرول کرتا ہے۔ چونکہ اسٹیٹر کرنٹ ویکٹر کو روٹر فلوکس ویکٹر کی نسبت کنٹرول کیا جاتا ہے، اس لیے ڈرائیو فلوکس میگنیٹیوڈ اور موٹر ٹارک کو آزادانہ طور پر ایڈجسٹ کرتی ہے۔ یہ ڈیکپلنگ ڈرائیو کو فوری ٹارک تبدیلیاں کرنے کی اجازت دیتا ہے۔ آپ انتہائی کم رفتار پر زیادہ سے زیادہ ٹارک کی دستیابی حاصل کرتے ہیں۔ یہ اس بات کو یقینی بناتا ہے کہ بریک اٹھاتے ہی ٹیکسی بالکل ساکن رہتی ہے۔
ایک عام آغاز کمانڈ کے دوران واقعات کی ترتیب اس کنٹرول کو واضح کرتی ہے:
لفٹ کنٹرولر ڈرائیو کو رن سگنل اور سمت کمانڈ بھیجتا ہے۔
ڈرائیو بریک چھوڑنے سے پہلے مقناطیسی بہاؤ فیلڈ بنانے کے لیے موٹر وائنڈنگز میں ڈی سی کرنٹ لگاتی ہے۔
ڈرائیو لوڈ وزنی فیڈ بیک کی بنیاد پر مطلوبہ ٹارک کا حساب لگاتی ہے اور ٹارک پیدا کرنے والے موجودہ ویکٹر کو لاگو کرتی ہے۔
ڈرائیو مکینیکل بریک کونٹیکٹر کھولنے کے لیے سگنل بھیجتی ہے۔
موٹر ایک سیکنڈ کے ایک حصے کے لیے صفر کی رفتار سے بوجھ رکھتی ہے جبکہ بریک جوتے جسمانی طور پر ڈرم یا ڈسک کو صاف کرتے ہیں۔
ڈرائیو ایکسلریشن ایس وکر شروع کرتی ہے، فریکوئنسی کو آسانی سے بڑھاتی ہے۔
فزیکل انکوڈر کے بغیر، ڈرائیو کو روٹر کی پوزیشن اور رفتار کا مسلسل حساب لگانا چاہیے۔ یہ بیک الیکٹرو موٹیو فورس (بیک-ای ایم ایف)، وولٹیج، اور درست موجودہ پیمائش کا استعمال کرتے ہوئے کرتا ہے۔ اندرونی الگورتھم موٹر کا ایک انتہائی درست ریاضیاتی ماڈل بناتا ہے۔ یہ متوقع موجودہ قرعہ اندازی کا اصل موجودہ قرعہ اندازی سے موازنہ کرتا ہے۔ مقناطیسی میدان کی ہم وقت ساز رفتار اور اصل روٹر کی رفتار کے درمیان فرق سلپ ہے۔
ڈرائیو ریئل ٹائم میں اس سلپ کا حساب لگاتی ہے اور اس کی تلافی کے لیے اضافی فریکوئنسی لگاتی ہے۔ یہ لفٹ کی رفتار کو بغیر کسی بوجھ کے مستقل رکھتا ہے۔ اگر پوری طرح سے بھری ہوئی ٹیکسی اوپر کی طرف بڑھ رہی ہے، تو موٹر کو خالی ٹیکسی کے مقابلے میں زیادہ پرچی معاوضے کی ضرورت ہوتی ہے۔ ویکٹر الگورتھم اسے متحرک طور پر سنبھالتا ہے، آؤٹ پٹ فریکوئنسی کو سینکڑوں بار فی سیکنڈ ایڈجسٹ کرتا ہے۔
'سینسرلیس' کی اصطلاح کچھ تکنیکی ماہرین کو گمراہ کر سکتی ہے۔ اگرچہ یہ نظام جسمانی طور پر اوپن لوپ ہے کیونکہ اس میں روٹری انکوڈر کی کمی ہے، یہ ریاضی کے لحاظ سے ایک انتہائی ذمہ دار بند لوپ سسٹم کے طور پر کام کرتا ہے۔ یہ مکمل طور پر اپنے اندرونی موٹر ماڈل کی درستگی پر منحصر ہے۔ ڈرائیو مسلسل موجودہ اور وولٹیج ڈیٹا کو اپنے ڈیجیٹل سگنل پروسیسر (DSP) میں فیڈ کرتی ہے۔ یہ ایک ورچوئل فیڈ بیک لوپ بناتا ہے۔ سسٹم ملی سیکنڈ میں لوڈ تبدیلیوں پر رد عمل ظاہر کرتا ہے، سواری کا معیار فراہم کرتا ہے جو ہارڈ ویئر پر مبنی بند لوپ سسٹم کی قریب سے نقل کرتا ہے۔
صحیح متغیر فریکوئنسی ڈرائیو (VFD) فن تعمیر کا انتخاب لفٹ کی تنصیب کی کامیابی کا حکم دیتا ہے۔ انجینئرز عام طور پر تین بنیادی کنٹرول طریقوں میں سے انتخاب کرتے ہیں۔ ہر ایک کے لیے بنیادی توقعات کو سمجھنا آپ کو اپنی عمارت کی ضروریات کے لیے صحیح آلات کی وضاحت کرنے میں مدد کرتا ہے۔
ہم لفٹ کنٹرول کو تین مختلف درجوں میں درجہ بندی کرتے ہیں۔ بنیادی V/Hz کنٹرول نیچے بیٹھتا ہے۔ سینسر لیس ویکٹر کنٹرول درمیانی درجے پر قابض ہے۔ کلوزڈ لوپ فلوکس ویکٹر کنٹرول ٹاپ ٹائر کی نمائندگی کرتا ہے۔ ہر طریقہ رفتار کے ضابطے، ٹارک ردعمل، اور تنصیب کی پیچیدگی کی مختلف سطحیں پیش کرتا ہے۔
کنٹرول کا طریقہ |
رفتار کا ضابطہ |
ٹارک شروع ہو رہا ہے۔ |
ہارڈ ویئر کی پیچیدگی |
مثالی درخواست |
|---|---|---|---|---|
V/Hz کنٹرول |
2% - 3% |
کم (3Hz پر ~100%) |
بہت کم (کوئی انکوڈر نہیں) |
بنیادی مواد لہرانے، غیر مسافر ایپلی کیشنز |
سینسر لیس ویکٹر |
~0.1% |
اعلی (>150% 0.5Hz پر) |
کم (کوئی انکوڈر نہیں، ٹیوننگ کی ضرورت ہے) |
کم سے درمیانی عروج والی مسافر لفٹیں، گیئر کرشن |
بند لوپ ویکٹر |
~0.01% |
زیادہ سے زیادہ (0Hz پر 200%) |
ہائی (انکوڈر، وائرنگ، سپلٹر کارڈز) |
تیز رفتار، اونچی بلندی، گیئرلیس کرشن |
V/Hz سے بغیر سینسر ویکٹر تک کارکردگی کی چھلانگ بہت زیادہ ہے۔ کم رفتار ٹارک اور پرچی کے معاوضے کی مکمل کمی کی وجہ سے V/Hz جدید مسافر لفٹوں کے لیے ناکافی ہے۔ اگر آپ V/Hz استعمال کرتے ہیں، تو بریک اٹھنے پر ایک مکمل بھری ہوئی کیب جھک جائے گی۔ اے سینسر لیس ویکٹر لفٹ ڈرائیو اس جھول کو ختم کرتی ہے۔ یہ غیر انکوڈر مسافر لفٹوں کے لیے حتمی بنیاد کے طور پر کام کرتا ہے۔ یہ ہموار روانگی اور درست فرش لیولنگ کو یقینی بنانے کے لیے فریکشنل فریکوئنسیوں پر ضروری ٹارک فراہم کرتا ہے۔
آپ کو درستگی اور درخواست کی مناسبیت کے ساتھ تجارتی معاہدوں کا تجزیہ کرنا چاہیے۔ کلوزڈ لوپ سسٹم مطلق صفر اسپیڈ ٹارک ہولڈنگ اور مائیکرو پوزیشننگ پیش کرتے ہیں۔ وہ تیز رفتار، بغیر گیئر کے ہائی رائز لفٹوں کے لیے لازمی ہیں۔ تاہم، ایک اوپن لوپ لفٹ انورٹر نمایاں طور پر کم تنصیب کی پیچیدگی کے ساتھ اس کارکردگی کا 80-90% پیش کرتا ہے۔ آپ انکوڈر کی قیمت، کمزور فیڈ بیک کیبلز، اور انٹرفیس بورڈز کو ختم کرتے ہیں۔ یہ سینسر لیس ویکٹر ٹیکنالوجی کو گیئرڈ کرشن مشینوں اور کم رفتار جدید کاری کے منصوبوں کے لیے مثالی بناتا ہے جہاں انکوڈر لگانا جسمانی طور پر ناقابل عمل ہے۔
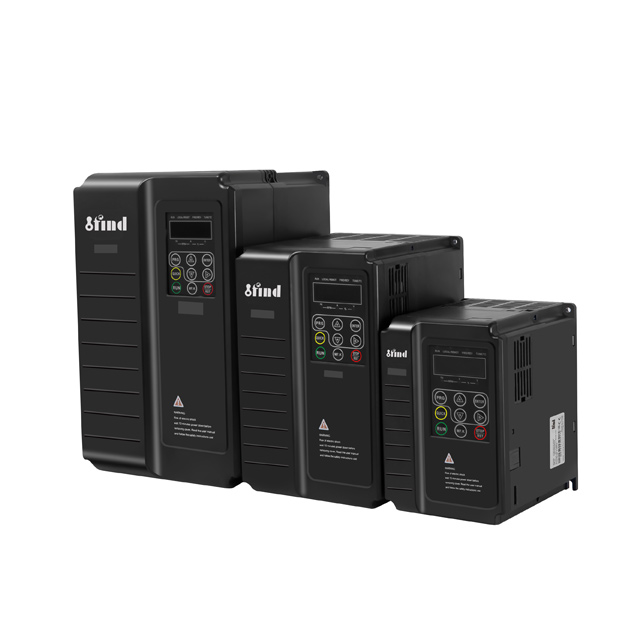
ایک انورٹر کا اندازہ کرنے کے لیے ماضی کی خام وضاحتیں دیکھنے کی ضرورت ہوتی ہے۔ آپ کو مخصوص انورٹر کی صلاحیتوں کا نقشہ براہ راست مسافروں کے تجربے، آپریشنل سیفٹی میٹرکس، اور طویل مدتی سامان کی وشوسنییتا سے بنانا چاہیے۔ ڈرائیو کو پیچیدہ ویکٹر ریاضی کا ایک ہموار، ناقابل توجہ سواری میں ترجمہ کرنا چاہیے۔
رول بیک اس وقت ہوتا ہے جب لفٹ کیب تھوڑا سا گرتی ہے اس سے پہلے کہ موٹر بوجھ کو پکڑنے کے لیے کافی ٹارک پیدا کرے۔ یہ مسافروں کے لیے ایک خوفناک تجربہ پیدا کرتا ہے۔ سینسر لیس ویکٹر ڈرائیوز موٹر کو پری ٹارکنگ کرکے اس کو روکتی ہیں۔ مکینیکل بریک مکمل طور پر اٹھنے سے پہلے انورٹر سٹیٹر میں ڈی سی کرنٹ کی درست مقدار داخل کرتا ہے۔ یہ اکثر ٹیکسی کے نیچے بوجھ سے وزن کرنے والے سینسر کے ان پٹ کا استعمال کرتا ہے۔ ڈرائیو اس مخصوص وزن کو برقرار رکھنے کے لیے درکار درست ٹارک کا حساب لگاتی ہے۔ جب بریک کانٹیکٹر کھلتا ہے، تو موٹر پہلے سے ہی بوجھ کو بالکل ساکن رکھتی ہے۔
فیلڈ ٹیکنیشن اس ترتیب کو بہتر بنانے کے لیے مخصوص پیرامیٹرز کو ایڈجسٹ کرتے ہیں:
بریک ریلیز میں تاخیر: بریک کو کھولنے کا حکم دینے سے پہلے DC کرنٹ لگانے کے بعد ڈرائیو کا انتظار کرنے کا وقت۔
زیرو اسپیڈ ہولڈ ٹائم: ڈرائیو موٹر کو صفر کی رفتار پر رکھتی ہے جبکہ بریک جوتے جسمانی طور پر پیچھے ہٹتے ہیں۔
شروع ہونے والی تعدد: ابتدائی تعدد گیئر باکس اور شیوز میں جامد رگڑ پر قابو پانے کے لیے لاگو ہوتی ہے۔
لفٹ میں انسانی سکون کا انحصار سرعت کی تبدیلی کی شرح کو کنٹرول کرنے پر ہوتا ہے، جسے جرک کہا جاتا ہے۔ ٹارک میں اچانک اضافہ لرزنے کا سبب بنتا ہے۔ انورٹر اعلی درجے کی S-curve پروفائلنگ کے ذریعے اس کا انتظام کرتا ہے۔ لفٹ کنٹرولرز فلائٹ پروفائل کے دوران چار الگ الگ جرک ریٹ کی وضاحت کرتے ہیں۔ J1 صفر کی رفتار سے مستقل سرعت کی طرف منتقلی کو کنٹرول کرتا ہے۔ J2 ایکسلریشن سے ٹاپ اسپیڈ تک منتقلی کو ہموار کرتا ہے۔ J3 تیز رفتار سے سستی کی طرف تبدیلی کا انتظام کرتا ہے۔ J4 صفر کی رفتار تک حتمی نقطہ نظر کو کشن دیتا ہے۔
انورٹر کو ان چار الگ الگ جرک کمانڈز پر بغیر کسی رکاوٹ کے عمل کرنا چاہیے۔ ڈرائیو کا مائکرو پروسیسر ان مراحل کے درمیان منتقلی کو ہموار کرتا ہے۔ تیز رفتار ٹارک رسپانس کے ساتھ مل کر، ایس وکر اس بات کو یقینی بناتا ہے کہ موٹر لفٹ کنٹرولر سے سپیڈ کمانڈ کو بالکل ٹریک کرتی ہے۔ مسافروں کو مکینیکل پل کے بجائے ہموار گلائیڈ محسوس ہوتا ہے۔ اگر ڈرائیو کی اندرونی پروسیسنگ بہت سست ہے، تو موٹر ہدف کی فریکوئنسی کو اوور شوٹ کرے گی، جس کی وجہ سے کیب رسیوں پر اچھال جائے گی۔
ایلیویٹرز انتہائی متغیر بوجھ کا تجربہ کرتے ہیں۔ ایک خالی ٹیکسی کو نیچے جانے کے لیے بہت کم موٹر کوشش کی ضرورت ہوتی ہے کیونکہ کاؤنٹر ویٹ ہیوی لفٹنگ کرتا ہے۔ بہاؤ اور پرچی کا تخمینہ لگانے کی ڈرائیو کی صلاحیت متحرک بہاؤ کی اصلاح کو قابل بناتی ہے۔ ان ہلکے بوجھ کے حالات کے دوران، ڈرائیو خود بخود موٹر کو بھیجے جانے والے مقناطیسی کرنٹ کو کم کر دیتی ہے۔ یہ ذہین پاور مینجمنٹ موٹر وائنڈنگز پر تھرمل تناؤ کو نمایاں طور پر کم کرتا ہے۔ یہ لفٹ کے نظام کی عمر میں قابل پیمائش توانائی کی بچت بھی پیدا کرتا ہے۔
بغیر سینسر ویکٹر ٹیکنالوجی کا استعمال پلگ اینڈ پلے آپریشن نہیں ہے۔ آپ کو تنصیب کے دوران مخصوص تکنیکی رکاوٹوں کو دور کرنا چاہیے۔ ان حقائق کو نظر انداز کرنے سے سسٹم کی خرابی، ٹارک کی بے ترتیب ترسیل، ناقص لیولنگ، یا بار بار ڈرائیو کی خرابیاں ہوتی ہیں۔
بغیر سینسر ویکٹر الگورتھم بالکل درست موٹر ڈیٹا کے بغیر بیکار ہے۔ آپ صرف نام کی تختی ہارس پاور درج نہیں کر سکتے اور اس کے کام کرنے کی توقع نہیں کر سکتے۔ ڈرائیو کو کمیشننگ کے دوران سخت آٹو ٹیوننگ کی ضرورت ہوتی ہے تاکہ اس کے اندرونی الگورتھم کو کنٹرول کی جا رہی مخصوص موٹر سے مل سکے۔ ڈرائیو کو سٹیٹر ریزسٹنس، روٹر ریزسٹنس، باہمی انڈکٹنس، اور لیکیج انڈکٹنس کی پیمائش کرنی چاہیے۔
جامد ٹیوننگ: ڈرائیو شافٹ کو گھمائے بغیر موٹر میں ڈی سی کرنٹ لگاتی ہے۔ یہ بنیادی مزاحمتی اقدار کی پیمائش کرتا ہے۔ یہ مفید ہے جب رسیوں کو کرشن شیو سے نہیں ہٹایا جا سکتا ہے۔
ڈائنامک ٹیوننگ: ڈرائیو موٹر کو بوجھ سے جوڑے بغیر گھومتی ہے۔ یہ درست طریقے سے انڈکٹنس کی پیمائش کرتا ہے اور صحیح پرچی پروفائل کا حساب لگاتا ہے۔ متحرک آٹو ٹیون انجام دیتے وقت، آپ کو جسمانی طور پر رسیوں کو کرشن شیو سے اٹھانا ہوگا۔ موٹر کو بغیر کسی بوجھ کے آزادانہ طور پر گھومنا چاہیے۔ ڈرائیو موٹر کو اس کی بنیادی رفتار تک چلائے گی، عین اس نقطہ کی پیمائش کرے گی جہاں مقناطیسی میدان سیر ہوتا ہے۔ یہ نو لوڈ کرنٹ کو قائم کرتا ہے، جو کہ تمام فلوکس کیلکولیشنز کی بنیاد ہے۔
تھرمل معاوضہ: اچھی ڈرائیوز اپنے اندرونی موٹر ماڈل کو ایڈجسٹ کرتی ہیں کیونکہ موٹر گرم ہوتی ہے، بھاری استعمال کے دوران تانبے کی مزاحمت میں ہونے والی تبدیلیوں کی تلافی کرتی ہے۔
مناسب گراؤنڈنگ اور کیبل شیلڈنگ غیر گفت و شنید ہیں۔ سینسر لیس ویکٹر ڈرائیوز ہائی فریکوئنسی پلس وائیڈتھ ماڈیولیشن (PWM) سگنلز پیدا کرتی ہیں۔ یہ سگنل برقی مقناطیسی مداخلت پیدا کرتے ہیں۔ اگر آپ شیلڈ موٹر کیبلز کا استعمال نہیں کرتے ہیں اور انہیں موٹر اور ڈرائیو چیسس دونوں پر صحیح طریقے سے گراؤنڈ کرتے ہیں، تو یہ EMI لفٹ کنٹرولر میں کم وولٹیج سگنلز کو خراب کر دے گا۔ یہ ڈرائیو کے اپنے موجودہ سینسر میں غلط ریڈنگ کا سبب بھی بن سکتا ہے، جس سے ریاضیاتی موٹر ماڈل کی درستگی تباہ ہو جاتی ہے۔
آپ کو ویکٹر کنٹرول کی برقی حقیقت کو سمجھنا چاہیے۔ چونکہ سینسر لیس ویکٹر ڈرائیو ایک مخصوص موٹر کی اندرونی خصوصیات کی بنیاد پر کرنٹ کو فعال طور پر مانیٹر اور کنٹرول کرتی ہے، یہ ایک وقت میں صرف ایک موٹر کو کنٹرول کر سکتی ہے۔ اگر آپ ایک سے زیادہ موٹرز کو ایک ڈرائیو سے جوڑتے ہیں تو ریاضیاتی ماڈل گر جاتا ہے۔ ڈرائیو موٹر A اور موٹر B کے بیک EMF میں فرق نہیں کر سکتی۔ آپ اس ٹیکنالوجی کو متوازی ملٹی موٹر کنفیگریشن میں استعمال نہیں کر سکتے۔ ہر موٹر کو اپنی مخصوص ویکٹر ڈرائیو کی ضرورت ہوتی ہے۔
بہت سی رہائشی یا ہلکی کمرشل لفٹیں ان عمارتوں میں کام کرتی ہیں جو سنگل فیز پاور کی وجہ سے محدود ہیں۔ استعمال کرتے ہوئے a سنگل فیز لفٹ انورٹر کو محتاط انجینئرنگ کی ضرورت ہوتی ہے۔ سینسر لیس ویکٹر کنٹرول کے ساتھ سنگل فیز ان پٹ اہم DC بس وولٹیج کی لہر پیدا کرتا ہے۔ اس لہر کو ہموار کرنے اور ٹارک کے استحکام کو برقرار رکھنے کے لیے ڈرائیو میں بڑے سائز کے DC بس کیپسیٹرز ہونے چاہئیں۔ آپ کو رہائشی گرڈ میں ہارمونک بگاڑ کا بھی حساب دینا ہوگا۔ سنگل فیز ان پٹ کو محفوظ طریقے سے ہینڈل کرنے کے لیے انجینئرز کو اکثر تھری فیز ڈرائیو کو 50 فیصد کم کرنا پڑتا ہے، اس بات کو یقینی بناتے ہوئے کہ بھاری سرعت کے دوران اندرونی ڈائیوڈ زیادہ گرم نہ ہوں۔
پروکیورمنٹ ٹیموں اور ماڈرنائزیشن انجینئرز کو مینوفیکچررز کو شارٹ لسٹ کرتے وقت کئی اہم جہتوں کا جائزہ لینا چاہیے۔ صحیح ڈرائیو کو صحیح موٹر کے ساتھ جوڑنا طویل مدتی اعتبار کو یقینی بناتا ہے اور مہنگے کال بیکس کو روکتا ہے۔
کسی بھی ویکٹر ڈرائیو کا بنیادی حصہ اس کا ڈیجیٹل سگنل پروسیسر ہوتا ہے۔ ڈرائیو کو ریئل ٹائم میں پیچیدہ کلارک اور پارک کی ریاضیاتی تبدیلیوں کو ہینڈل کرنا چاہیے۔ تیز رفتار مائکرو پروسیسرز ایک مطلق ضرورت ہیں۔ ٹارک لیگ کو روکنے کے لیے ایگزیکیوشن لوپ کو ذیلی ملی سیکنڈ رینج میں کام کرنا چاہیے۔ اگر پروسیسر بہت سست ہے، تو موٹر ماڈل فزیکل روٹر کے ساتھ ہم آہنگی سے باہر ہو جاتا ہے۔ اس کے نتیجے میں کمپن، صوتی شور، اور ناقص سطح کی درستگی ہوتی ہے۔ تکنیکی خصوصیات کا جائزہ لیتے وقت ہمیشہ پروسیسر کی رفتار اور ڈرائیو کی موجودہ لوپ بینڈوتھ کی تصدیق کریں۔
انجینئرز اکثر پوچھتے ہیں کہ کیا ایک معیاری انورٹر ڈیوٹی موٹر بغیر سینسر لیس ویکٹر کنٹرول کے لیے کافی ہے۔ ڈرائیو تکنیکی طور پر معیاری انورٹر ڈیوٹی موٹرز کو کنٹرول کر سکتی ہے۔ تاہم، لفٹ ایپلی کیشنز انتہائی مطالبہ کر رہے ہیں. ڈرائیو لیولنگ اور معائنہ کے طریقوں کے دوران موٹر کو تیز ٹارک اور بہت کم رفتار پر چلائے گی۔ معیاری شافٹ سے چلنے والے پنکھے 2 Hz یا 3 Hz پر مناسب ٹھنڈک فراہم کرنے میں ناکام رہتے ہیں۔ لہذا، لفٹ ایپلی کیشنز کو اکثر ویکٹر ڈیوٹی موٹرز کی ضرورت ہوتی ہے جو آزاد، مستقل رفتار کولنگ بلورز سے لیس ہوں۔ یہ کم رفتار آپریشن کے دوران ضرورت سے زیادہ گرمی کی وجہ سے موٹر کی موصلیت کو خراب ہونے سے روکتا ہے۔
موٹر کی قسم |
کولنگ کا طریقہ |
کم رفتار کی کارکردگی |
ایلیویٹرز کے لیے موزوں |
|---|---|---|---|
معیاری AC انڈکشن |
شافٹ سے چلنے والا پنکھا ۔ |
15 ہرٹز سے نیچے زیادہ گرم |
تجویز کردہ نہیں |
انورٹر ڈیوٹی |
شافٹ سے چلنے والا پنکھا ۔ |
مختصر کم رفتار رنز کو برداشت کرتا ہے۔ |
لائٹ ڈیوٹی کے لیے قابل قبول ہے۔ |
ویکٹر ڈیوٹی |
آزاد بنانے والا |
0 ہرٹج پر مسلسل مکمل ٹارک |
انتہائی سفارش کردہ |
سینسر لیس ویکٹر کنٹرول جدید کاری کے منصوبوں اور کم سے درمیانی بلندی والی ایلیویٹرز کے لیے بہترین انتخاب کے طور پر کھڑا ہے۔ یہ غیر معمولی سواری کا معیار اور سخت ٹارک کنٹرول فراہم کرتا ہے جہاں انکوڈر کی تنصیب لاگت سے ممنوع یا جسمانی طور پر ناقابل عمل ہے۔ کامیابی کا انحصار مکمل طور پر ڈرائیو کی پروسیسنگ پاور اور موٹر آٹو ٹیوننگ کے عمل کی درستگی پر ہے۔ صحیح طریقے سے شروع ہونے پر، یہ ڈرائیوز رول بیک کو ختم کرتی ہیں، ایکسلریشن پروفائلز کو ہموار کرتی ہیں، اور طویل مدتی دیکھ بھال کے اخراجات کو کم کرتی ہیں۔
اپنے ڈرائیو سلیکشن کی بنیاد مطلوبہ ابتدائی ٹارک پر رکھیں، جس کا مقصد 0.5 ہرٹز پر کم از کم 150% ہے۔ کارخانہ دار کے آٹو ٹیوننگ سافٹ ویئر کے معیار کا اندازہ کریں۔ یقینی بنائیں کہ ڈرائیو میں لفٹ کنٹرولرز کے ساتھ مقامی انضمام کی خصوصیات ہیں، بشمول وقف شدہ بریک کنٹرول منطق اور بوجھ کے وزن کے معاوضے کے ان پٹ۔
کامیاب تنصیب کو یقینی بنانے کے لیے درج ذیل اقدامات کریں:
سازوسامان کو آرڈر کرنے سے پہلے موصلیت کی کلاس، کولنگ کے طریقوں، اور نام پلیٹ ڈیٹا کی دستیابی کی تصدیق کے لیے ایک جامع موٹر آڈٹ کروائیں۔
سب سے درست انڈکٹنس اور پرچی کی پیمائش کو حاصل کرنے کے لیے کمیشننگ کے دوران بغیر جڑی ہوئی موٹر کے ساتھ ایک متحرک آٹو ٹیون انجام دیں۔
تصدیق کریں کہ ڈرائیو کے فرم ویئر میں عام صنعتی پمپ یا پنکھے کی منطق کے بجائے وقف شدہ لفٹ S-کرو پروفائلنگ شامل ہے۔
اگر سنگل فیز رہائشی پاور پر کام کر رہے ہیں تو DC بس کے سائز کی تصدیق کرنے کے لیے ڈرائیو ایپلیکیشن انجینئرز سے مشورہ کریں۔
A: یہ ایک متغیر فریکوئنسی ڈرائیو ہے جو جسمانی روٹری انکوڈر کے بغیر موٹر کی رفتار اور مقناطیسی بہاؤ کا اندازہ لگانے کے لیے جدید ریاضیاتی ماڈلز کا استعمال کرتی ہے۔ یہ قریب قریب بند لوپ ٹارک کنٹرول فراہم کرتا ہے، جس سے مسافروں کی لفٹوں کے لیے ہموار سرعت اور درست فرش لیولنگ کو یقینی بنایا جاتا ہے۔
A: inverter مکینیکل بریک اٹھانے سے پہلے موٹر کو پری ٹارک کرنے کے لیے DC کرنٹ لگاتا ہے۔ صحیح بوجھ کے وزن کا حساب لگا کر اور متعلقہ ٹارک کو فوری طور پر لگا کر، یہ بریک کی منتقلی کے دوران ٹیکسی کو بالکل ساکت رکھتا ہے۔
A: نہیں، اگرچہ یہ بہترین کم رفتار ٹارک فراہم کرتا ہے، لیکن یہ مکینیکل بریک پر بھروسہ کیے بغیر غیر معینہ مدت تک مطلق صفر رفتار پر معطل شدہ بوجھ کو نہیں روک سکتا۔ انکوڈر کے ساتھ صرف ایک حقیقی بند لوپ سسٹم ہی غیر معینہ صفر رفتار ہولڈنگ حاصل کرسکتا ہے۔
A: ڈرائیو مکمل طور پر موٹر کے اندرونی ریاضیاتی ماڈل پر انحصار کرتی ہے۔ آٹو ٹیوننگ درست سٹیٹر ریزسٹنس، روٹر ریزسٹنس، اور انڈکٹنس کی پیمائش کرتی ہے۔ ان درست اقدار کے بغیر، ڈرائیو سلپ یا ٹارک کو درست طریقے سے کنٹرول نہیں کر سکتی۔
A: ہاں، لیکن اس کے لیے محتاط انجینئرنگ کی ضرورت ہے۔ وولٹیج کی لہر کو سنبھالنے کے لیے ڈرائیو میں مضبوط DC بس کیپسیٹرز ہونے چاہئیں۔ آپ کو عام طور پر ان پٹ ڈائیوڈس پر بڑھتے ہوئے موجودہ بوجھ کو محفوظ طریقے سے منظم کرنے کے لیے تین فیز ڈرائیو کو ختم کرنے کی ضرورت ہوتی ہے۔
A: جب کہ انورٹر ڈیوٹی موٹرز کام کرتی ہیں، لفٹ ایپلی کیشنز کو بہت کم رفتار پر زیادہ ٹارک کی ضرورت ہوتی ہے۔ معیاری شافٹ کے پنکھے اس رفتار سے موٹر کو ٹھنڈا نہیں کر سکتے۔ لہٰذا، زیادہ گرم ہونے سے بچنے کے لیے آزاد کولنگ بلورز والی ویکٹر ڈیوٹی موٹرز کی انتہائی سفارش کی جاتی ہے۔
A: ڈرائیو کا الگورتھم روٹر کی پوزیشن کا حساب لگانے کے لیے مخصوص بیک-EMF اور ایک ہی موٹر سے موجودہ فیڈ بیک کو پڑھنے پر انحصار کرتا ہے۔ متعدد موٹرز کو جوڑنے سے یہ تاثرات خراب ہو جاتے ہیں، جس کی وجہ سے ریاضی کا ماڈل مکمل طور پر ناکام ہو جاتا ہے۔


