


現代の産業運営は、正確なモーター制御のために可変周波数ドライブに大きく依存しています。ただし、今日の絶縁ゲート バイポーラ トランジスタ (IGBT) のスイッチング速度が速いため、信じられないほど急峻な電圧パルスが生成されます。これらのパルスが長いモーターケーブルを伝わると、反射して合成されます。これにより、大規模な電圧スパイクが発生します。
これらの高電圧過渡現象により、モーターの絶縁が急速に劣化します。それらは必然的に早期の失敗につながります。計画外のダウンタイム、頻繁なモーターの巻き戻し、保証の無効化により、施設にかかるコストは前払いの軽減策よりもはるかに高くなります。モーター制御システムを設計する際に、この現象を無視することはできません。
この記事では、エンジニアリングに裏付けられた明確な意思決定フレームワークを提供します。アプリケーションが出力リアクトル、dV/dt フィルタ、または正弦波フィルタを必要とする場合を正確に評価します。ソリューションを過剰に設計することなく、現実世界の実装リスク、空間的制約、システムの信頼性のバランスをとる方法を学びます。
距離が解決策を決定します。出力リアクトルは通常、中程度のケーブル配線 (通常は 100 ~ 300 フィート) には十分ですが、300 フィートを超える配線には dV/dt または正弦波フィルタが必要です。
モーター絶縁の重要性: 非インバーター負荷モーター (NEMA MG-1 Part 31 を満たしていないモーター) には、はるかに短いケーブル長での積極的なフィルタリングが必要です。
VFD 定格ケーブルは単独で解決できるものではありません。高品質のケーブルは EMI と容量結合を軽減しますが、モーター端子での反射波電圧スパイクを排除することはできません。
実装にはトレードオフが必要です。出力緩和コンポーネントを追加すると、電圧降下、発熱、およびコントロール パネル内の空間的制約が生じます。
機器を保護するには、まず損傷の原因となる物理現象を理解する必要があります。最新のドライブはパルス幅変調 (PWM) を使用してモーター速度を制御します。の VFD は 、DC 電圧を急速にオン/オフすることにより、シミュレートされた AC 波形を生成します。これらの遷移はマイクロ秒単位で発生します。
PWM 電圧パルスがモーター ケーブルを伝わると、インピーダンスの不整合が発生します。ケーブルには特定の特性インピーダンスがあります。モーターのステーターのインピーダンスははるかに高くなります。高速パルスがこの境界に達すると、エネルギーの一部がドライブに向かって反射されます。入射波と反射波が衝突します。これらが複合して、元の DC バス電圧よりもはるかに高い電圧ピークを生成します。
反射波が危険になるしきい値として臨界ケーブル長を定義します。これは、電圧パルスがケーブルを伝播するのにかかる時間が IGBT の立ち上がり時間を超えると発生します。今日のドライブの立ち上がり時間は非常に高速です。したがって、重要なケーブル長は大幅に短くなりました。古い標準効率のモーターを使用している場合、セットアップではわずか 50 フィートで重大な過電圧が発生する可能性があります。
エンジニアは、致命的な故障が発生する前に身体的な症状に気づくことがよくあります。施設内で次の警告標識を探してください。
可聴ノイズ: パチパチという独特の音が聞こえる場合があります。これはモーターペッカーヘッド内部のコロナ放電を示しています。
オゾン臭: コロナ放電により周囲の空気がイオン化します。モーター端子付近で顕著なオゾン臭が発生します。
モーターベアリングのピッチング: コモンモード電圧には反射波が伴うことがよくあります。シャフト電流が誘導されます。これらの電流はベアリングを通ってアーク放電を起こし、凍結や孔食の原因となります。
致命的な巻線絶縁不良: 継続的な衝撃により、絶縁体の絶縁耐力が弱まります。これにより、最終的に相間または相とグランドの短絡が発生します。
よくある間違い: 多くの技術者は、根本原因を調査せずに故障したモーターを交換します。長いケーブル配線に対処しないと、交換用モーターもまったく同じ運命をたどることになります。
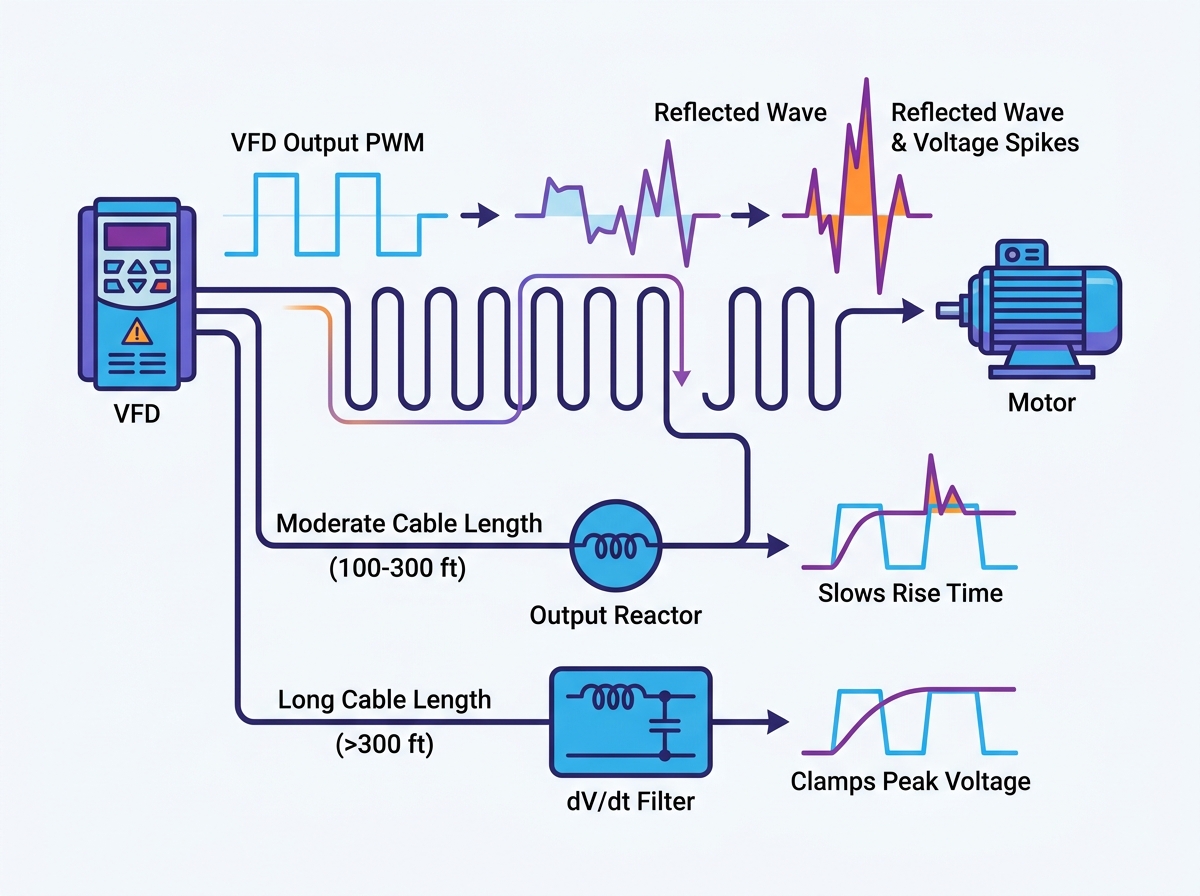
反射波現象を軽減するには、主に 3 つのオプションがあります。各テクノロジーは、特定の範囲のケーブル長と運用上の要求を対象としています。以下の比較表に違いをまとめます。
出力保護戦略の比較
保護タイプ |
標準的なケーブル長 |
一次機能 |
相対コスト |
|---|---|---|---|
出力リアクトル |
100 – 300 フィート |
電圧上昇時間(dV/dt)を遅くする |
低い |
dV/dtフィルター |
300 – 1,000 フィート |
立ち上がり時間を遅くし、ピーク電圧をクランプします |
中くらい |
正弦波フィルター |
1,000フィート以上 |
PWMを滑らかな正弦波に変換します |
高い |
出力リアクトルはシンプルですが非常に効果的なコンポーネントです。これらは、磁気コアの周りに巻かれた銅またはアルミニウムのコイルで構成されています。それらはドライブとモーターの間に位置します。
仕組み: リアクトルは出力回路に誘導性インピーダンスを追加します。このインダクタンスにより、電圧パルスの立ち上がり時間が物理的に遅くなります。リアクトルは、電圧変化率 (dV/dt) を低減することにより、モーター端子での高周波リンギングを制限します。
達成基準: 適度な長さのケーブルに対してコスト効率の高い保護を提供します。通常、100 ~ 300 フィートのランニングに推奨します。正確な制限は、キャリア周波数とモーター定格によって異なります。
制限事項: 出力リアクトルはピーク電圧を厳密に制限しません。単に電圧の立ち上がり時間が遅くなるだけです。ケーブルが非常に長い場合でも、パルスは破壊的なピークに達するまでに十分な時間があります。したがって、リアクトルは超長いケーブルの敷設には依然として効果がありません。
ケーブルの長さが 300 フィートを超えると、標準リアクトルは有効性を失います。 dV/dt フィルターにステップアップする必要があります。
仕組み: これらのユニットは、標準リアクトルと抵抗コンデンサ (RC) スナバ回路を組み合わせています。リアクターはパルスを遅くします。その後、RC 回路が過剰な高周波エネルギーを吸収します。これにより、立ち上がり時間が大幅に遅くなり、ピーク電圧スパイクがアクティブにクランプされます。通常、標準の 480V システムではスパイクを 1,000V よりもはるかに低く抑えます。
達成基準: 最大 1,000 フィートの長さのケーブルに最適です。古いモーターを改造する場合にも優れています。従来のモーターは絶縁システムが弱いため、RC クランプ動作が不可欠です。
制限事項: 高額な先行投資が必要です。また、パネル内の物理的な設置面積も大きくなります。さらに、スナバ抵抗器は動作中にかなりの熱を発生します。
一部のアプリケーションは物理的な境界を押し広げます。正弦波フィルターはモーター保護の究極の層を表します。
仕組み: 高度なローパス LC (インダクタ - コンデンサ) フィルタ設計を利用しています。この回路は、高周波 PWM スイッチングを出力から完全に取り除きます。粗い方形波をほぼ完璧な正弦波に変換します。
達成基準: 非常に特殊なエッジケースに必要です。これらには、1,500 フィートを超えるリード長も含まれます。また、昇圧変圧器、深く設置された水中ポンプ、または高感度の従来のモーターを使用するシステムも保護します。
正しいコンポーネントを選択すると、機器の故障と不必要な出費の両方を防ぐことができます。この構造化されたアプローチに従って、保護を正確に指定します。
ステップ 1: モーターの絶縁を監査します。 まず、モーターがインバーターの定格に適合しているかどうかを判断します。銘板を確認してください。 NEMA MG-1 Part 31 規格に従って構築されたモーターは、堅牢な絶縁を備えています。多くの場合、1,600V のピーク絶縁定格を誇ります。標準効率モーターよりも長いケーブルの延長にも耐えることができます。
ステップ 2: 実際のケーブル経路を測定します。 決して点から点までの視線に依存しないでください。ケーブルはトレイを通り抜け、壁を落とし、機械の周りを蛇行します。実際に配線されたケーブルの長さを測定する必要があります。視覚的に 100 フィートのギャップには、多くの場合 250 フィートのケーブル配線が必要です。
ステップ 3: VFD ハードウェア仕様を参照してください。 ドライブが異なれば、それぞれ異なるスイッチング特性が異なります。具体的な内容の見直し VFD の取り付け手順 は重要です。たとえば、 SD300 周波数インバータの場合、工場推奨の最大長を特定する必要があります。メーカーは、外部フィルタリングが義務化される前に、シールドなしケーブルとシールド付きケーブルの両方に対する厳格なガイドラインをリストしています。
ステップ 4: キャリア周波数を考慮します。 ドライブの設定は物理的な現実を変えます。キャリア周波数が高くなると (例: 2kHz に対して 8kHz)、反射波が悪化します。スイッチングが高速になると、1 秒あたりのパルス数が増加します。これにより、フィルター部品でより多くの熱が発生し、絶縁劣化が促進されます。場合によっては、ドライブの定格を下げるか、それに応じてフィルターのサイズを大きくする必要があります。
ベスト プラクティス: 監査段階では必ず発見事項を文書化してください。モーターの位置、配線されたケーブルの長さ、銘板データ、およびプログラムされたキャリア周波数を追跡する簡単なスプレッドシートを作成します。
エンジニアは設置計画中にケーブルの種類について議論することがよくあります。緩和デバイスとケーブルの選択に関しては、危険な誤解が存在します。
多くの設置業者は、出力リアクトルまたはフィルターを設置すれば適切な VFD ケーブルが必要なくなると考えています。彼らは、電圧スパイクが抑制されれば、電線管内の標準的な THHN ワイヤで十分であると想定しています。この仮定により、重大な運用リスクが生じます。
フィルターとケーブルはまったく異なる役割を果たします。フィルターは、損傷を与える電圧スパイクからモーターを保護します。ただし、シールド ケーブルは施設を電磁干渉 (EMI) から保護します。標準ケーブルは高周波ノイズを周囲環境に漏洩します。このノイズは、高感度のセンサー、PLC、通信ネットワークを簡単に混乱させます。
さらに、VFD 定格ケーブルは高周波接地電流を安全に管理します。対称的なアース線を使用して、ドライブに戻る低インピーダンスのパスを提供します。これにより、有害な迷走電流が建物の鋼鉄や機械のベアリングを通る別の経路を見つけるのを防ぎます。
相乗効果により、最も信頼性の高い設置が実現します。適切な出力フィルタと対称接地 VFD ケーブルを組み合わせます。フィルターはモーター端子の電圧ストレスを管理します。ケーブルには電気ノイズが含まれており、接地電流を安全に管理します。これらを組み合わせることで、堅牢で干渉のないモーター制御システムが構築されます。
電気パネルにコンポーネントを追加すると、エンジニアリング上の新たな課題が生じます。設計を完成させる前に、これらの現実を考慮する必要があります。
リアクトルとフィルタは回路にインピーダンスを追加します。これにより、通常は 3% ~ 5% の電圧降下が自然に発生します。モーターが最大容量近くで動作する場合、この低下が問題になります。モーターが受け取る電圧が少なくなり、利用可能なトルクが直接減少します。全負荷トルクを維持するために、モーターがドライブからのわずかに高い入力電圧を必要とするかどうかを評価する必要があります。
多くの場合、物理的な制約がエンジニアリングの選択を決定します。 dV/dt フィルターと正弦波フィルターはかさばります。単に混雑したパネルにそれらを押し込むことはできません。さらに、熱も発生します。 dV/dt フィルタ内の抵抗は、過剰なエネルギーを熱負荷として放散します。追加の BTU 熱負荷を計算する必要があります。そうしないと、エンクロージャが過熱し、迷惑なトリップや早期のコンポーネントの故障につながります。冷却ファンまたはエンクロージャのエアコンが追加のワット数に対応できることを確認してください。
安全規制では、コンポーネントを慎重に選択することが求められます。選択したリアクターとフィルターが UL508A エンクロージャ要件に適合していることを確認してください。施設の SCCR (短絡電流定格) 規格も確認する必要があります。適合しないコンポーネントを追加すると、パネル全体の安全性評価が低下し、検査中にコンプライアンス違反が発生する可能性があります。
反射波による損傷からモーターを保護するには、システムの物理学とハードウェアの機能を明確に理解する必要があります。普遍的な「最適な」フィルターはありません。決定は、正確なケーブル距離、モーター絶縁年数、および特定の予算制約に厳密に依存します。
システムを保護するために、すぐに実行可能な措置を講じることをお勧めします。まず、エンジニアリング チームに、100 フィートを超えるすべてのケーブル長を文書化するよう依頼します。次に、これらの長さをドライブのマニュアルとモーターの銘板と相互参照します。最後に、現在のリスク プロファイルを監査します。中程度の運転には出力リアクトルを実装し、距離が長い場合や古いモーターで積極的な緩和が必要な場合は、dV/dt または正弦波フィルターにステップアップします。
A: はい。フィルターはモーターの過電圧を軽減しますが、VFD ケーブルには EMI が含まれており、容量結合が低減され、高周波ノイズが安全に管理されます。これらは、異なる補完的な機能を実行します。シールド ケーブルを省略すると、施設のネットワークが重大な通信中断にさらされることになります。
A: はい、ただし、容量性ケーブルの合計長を計算する必要があります。すべての分岐の長さを合計する必要があります。この合計距離を使用して、出力リアクトルまたはフィルタのサイズを正しく設定します。枝の長さを無視すると、フィルターのサイズが小さくなり、保護が不十分になります。
A: はい。それらはまったく異なる目的を果たします。ラインリアクトルは入力側に配置されており、電力網の過渡現象や高調波歪みからドライブを保護します。出力リアクトルは負荷側に配置され、ドライブによって発生する過渡現象からモーターを保護します。
A: キャリア周波数が高くなると、1 秒あたりの電圧パルスの数が増加します。これにより、フィルターのコンデンサーと抵抗器で大幅に多くの熱が発生します。壊滅的な過熱やコンポーネントの故障を防ぐために、フィルターはプログラムされたキャリア周波数に合わせて特別に定格されている必要があります。


