
Vaatamised: 0 Autor: saidi toimetaja Avaldamisaeg: 2026-09-22 Päritolu: Sait


Lifti mootori kontrolleri suuruse määramine ainult mootori põhiandmete alusel toob kaasa suuri kasutusriske. Staatiliste hobujõu- või kilovattväärtuste loomine eirab vertikaalsel transpordil mängivaid keerulisi dünaamilisi jõude. Kui insenerid kasutavad üldist muutuva sagedusega ajami suuruse määramise metoodikat, seisavad nad tavaliselt silmitsi ühega kahest kulukast tulemusest. Esimene on alamõõtmine, mis põhjustab sagedasi tõrkeid, tagasilöögijuhtumeid ja halba sõidukvaliteeti. Teine on liigne spetsifikatsioon, mis raiskab kapitali ebavajalikule elektrivõimsusele ja liiga suurele jahutustaristule.
Nende äärmuste vältimiseks peate analüüsima konkreetseid reaalseid koormusmõõdikuid. Muutuv kaal, agressiivsed töötsüklid, mehaanilise süsteemi tasakaalustamatus ja avariivõimsuse nõuded määravad kontrollerile esitatavad füüsilised nõuded. Nende dünaamiliste koormusprofiilide hindamine võimaldab teil valida spetsiaalselt loodud Lift Drive Inverter , mis tagab reisijate absoluutse ohutuse, maksimeerib energiatõhusust ja vastab rangele liftieeskirjadele.
Tipp vs. pidev nõudlus: tõsteajami muunduri valimine nõuab lühiajalise ülekoormusvõime (tippvool kiirenduse ajal) eelistamist pidevale töövoolule.
Koormuse kaalumise integreerimine: täiustatud ajamid peavad sujuvalt liidema autoaluste või trossi kaalumisseadmetega, et rakendada täpset eelpöördemomenti ja vältida tagasikerimist.
Suletud ahela vajadus: väga muutuva koormusega keskkondades on suletud ahelaga tõstemuundur kriitilise tähtsusega nullkiiruse juhtimise ja põranda täpse tasandamise säilitamiseks.
Hädatoite suuruse määramine: automaatsete päästeseadmete (ARD) katkematu toiteallikate (UPS) ja akusüsteemide õige suuruse määramiseks ei saa täpseid koormusandmeid läbi rääkida.
Kulude optimeerimine: koormusklassi täpne määratlemine spetsifikatsiooniprotsessi alguses hoiab ära kuluka üledisaini, tagades samal ajal ajami vastavuse tegelikule tööreaalsusele.
Täpsed koormusandmed on aluseks igale edukale lifti paigaldamise või moderniseerimise projektile. Head koormusandmed ulatuvad palju kaugemale lihtsast maksimaalsest kandevõimest. See nõuab suurt detailsust, täpse mehaanilise tasakaalustamatuse, kiirendusprofiilide ja halvima stsenaariumi modelleerimist. Kui kogute täpseid andmeid, kehtestate süsteemi jaoks selged edukriteeriumid. Need andmed määravad, kuidas kontroller haldab vooluväljundit, käsitleb soojuse hajumist ja reageerib äkilistele mehaanilistele nihketele.
Väliinsenerid teavad, et mootoriruumi kõndimine ja lihtsalt vana alalisvoolumasina 20HP sildi lugemine on ebaõnnestumise retsept. Peate arvutama rippmassi, trossisuhte ja juhtsiinide hõõrdumise. Ilma nende üksikasjalike andmeteta riskite seadmete enneaegse rikke ja reisijate ohutusega. Ajam peab käsitlema võlli füüsilist reaalsust, mitte ainult teoreetilisi numbreid paberil.
Staatilise ja dünaamilise koormuse põhimõttelise erinevuse mõistmine määrab õige seadme spetsifikatsiooni. Staatiline koormus viitab lifti füüsiliste komponentide püsivale muutumatule kaalule. See hõlmab tühja kabiini, troppi, vedrustustrossi, sõidutrossi ja vastukaalu. Kui lift ripuks lihtsalt šahtis ilma liikumata, oleks staatiline koormus ainus jõud, mis mootorile ja pidurile mõjuks.
Dünaamilised koormused toovad kaasa täiesti erinevad füüsilised jõud. Kui lift hakkab liikuma, peab see ületama staatilise hõõrdumise (stiction) ja kogu mehaanilise süsteemi tohutu inertsuse. Kiirendamise, aeglustamise ja suure kiirusega sõidu ajal mitmekordistavad dünaamilised jõud tegelikku kaalu, mida mootor peab taluma. Staatiliselt 5000 naela kaaluv kabiin võib kiire kiirenduse faasis avaldada mootorile 8000 naela ekvivalenti. Täpsed koormusandmed modelleerivad neid dünaamilisi piike, tagades, et kontrolleril on piisavalt elektrilist kõrgust, et suruda vajalikku voolu ilma võrguühenduseta väljalülitumata.
Mõelge köite suhtele. 2:1 köiega auto liigub poole kiiremini, kuid tõstab kaks korda rohkem raskust kui 1:1 köieauto. Selle mehaanilise paigutuse põhjal muutub dünaamiline inerts täielikult. Ajam peab olema sellise suurusega, et see taluks trossisüsteemi spetsiifilist inertsiprofiili, mitte ainult kabiini toormassi.
Standardsed tööstuslikud vahelduvvooluajamid on ehitatud ventilaatorite, pumpade ja konveierite käitamiseks. Nendel rakendustel on prognoositavad, suhteliselt püsivad koormused. Liftid töötavad hoopis teises reaalsuses. An liftiajamiga VFD peab hakkama saama kiirete, ettearvamatute koormuse nihketega. Kabiin võib üles sõita täiesti tühjana ja seejärel sõita allapoole raske kaubaga. Üldised ajamid võitlevad nende vägivaldsete koormuse nihketega, kuna nende sisemised algoritmid on häälestatud püsiseisundi tööks.
Kui seisate silmitsi järsu kaalumuutusega, kompenseerib standardajam sageli üle- või alakompensatsiooni, mille tulemuseks on tugevad tõmblused või mootori seiskumine. Spetsiaalselt ehitatud tõsteinverterid lahendavad selle probleemi, reguleerides dünaamiliselt sagedust ja pinget reaalajas. Need on konstrueeritud nii, et need saaksid toime tulla täpsete sageduste muundamisega suures spektris, tavaliselt vahemikus 1 kuni 800 Hz. Kui toimub äkiline koormuse nihe, arvutab spetsiaalne inverter vajaliku pöördemomendi vektori koheselt ümber. See reguleerib mootori magnetvoogu, et see vastaks muutuva kaalu täpsele füüsilisele nõudmisele.
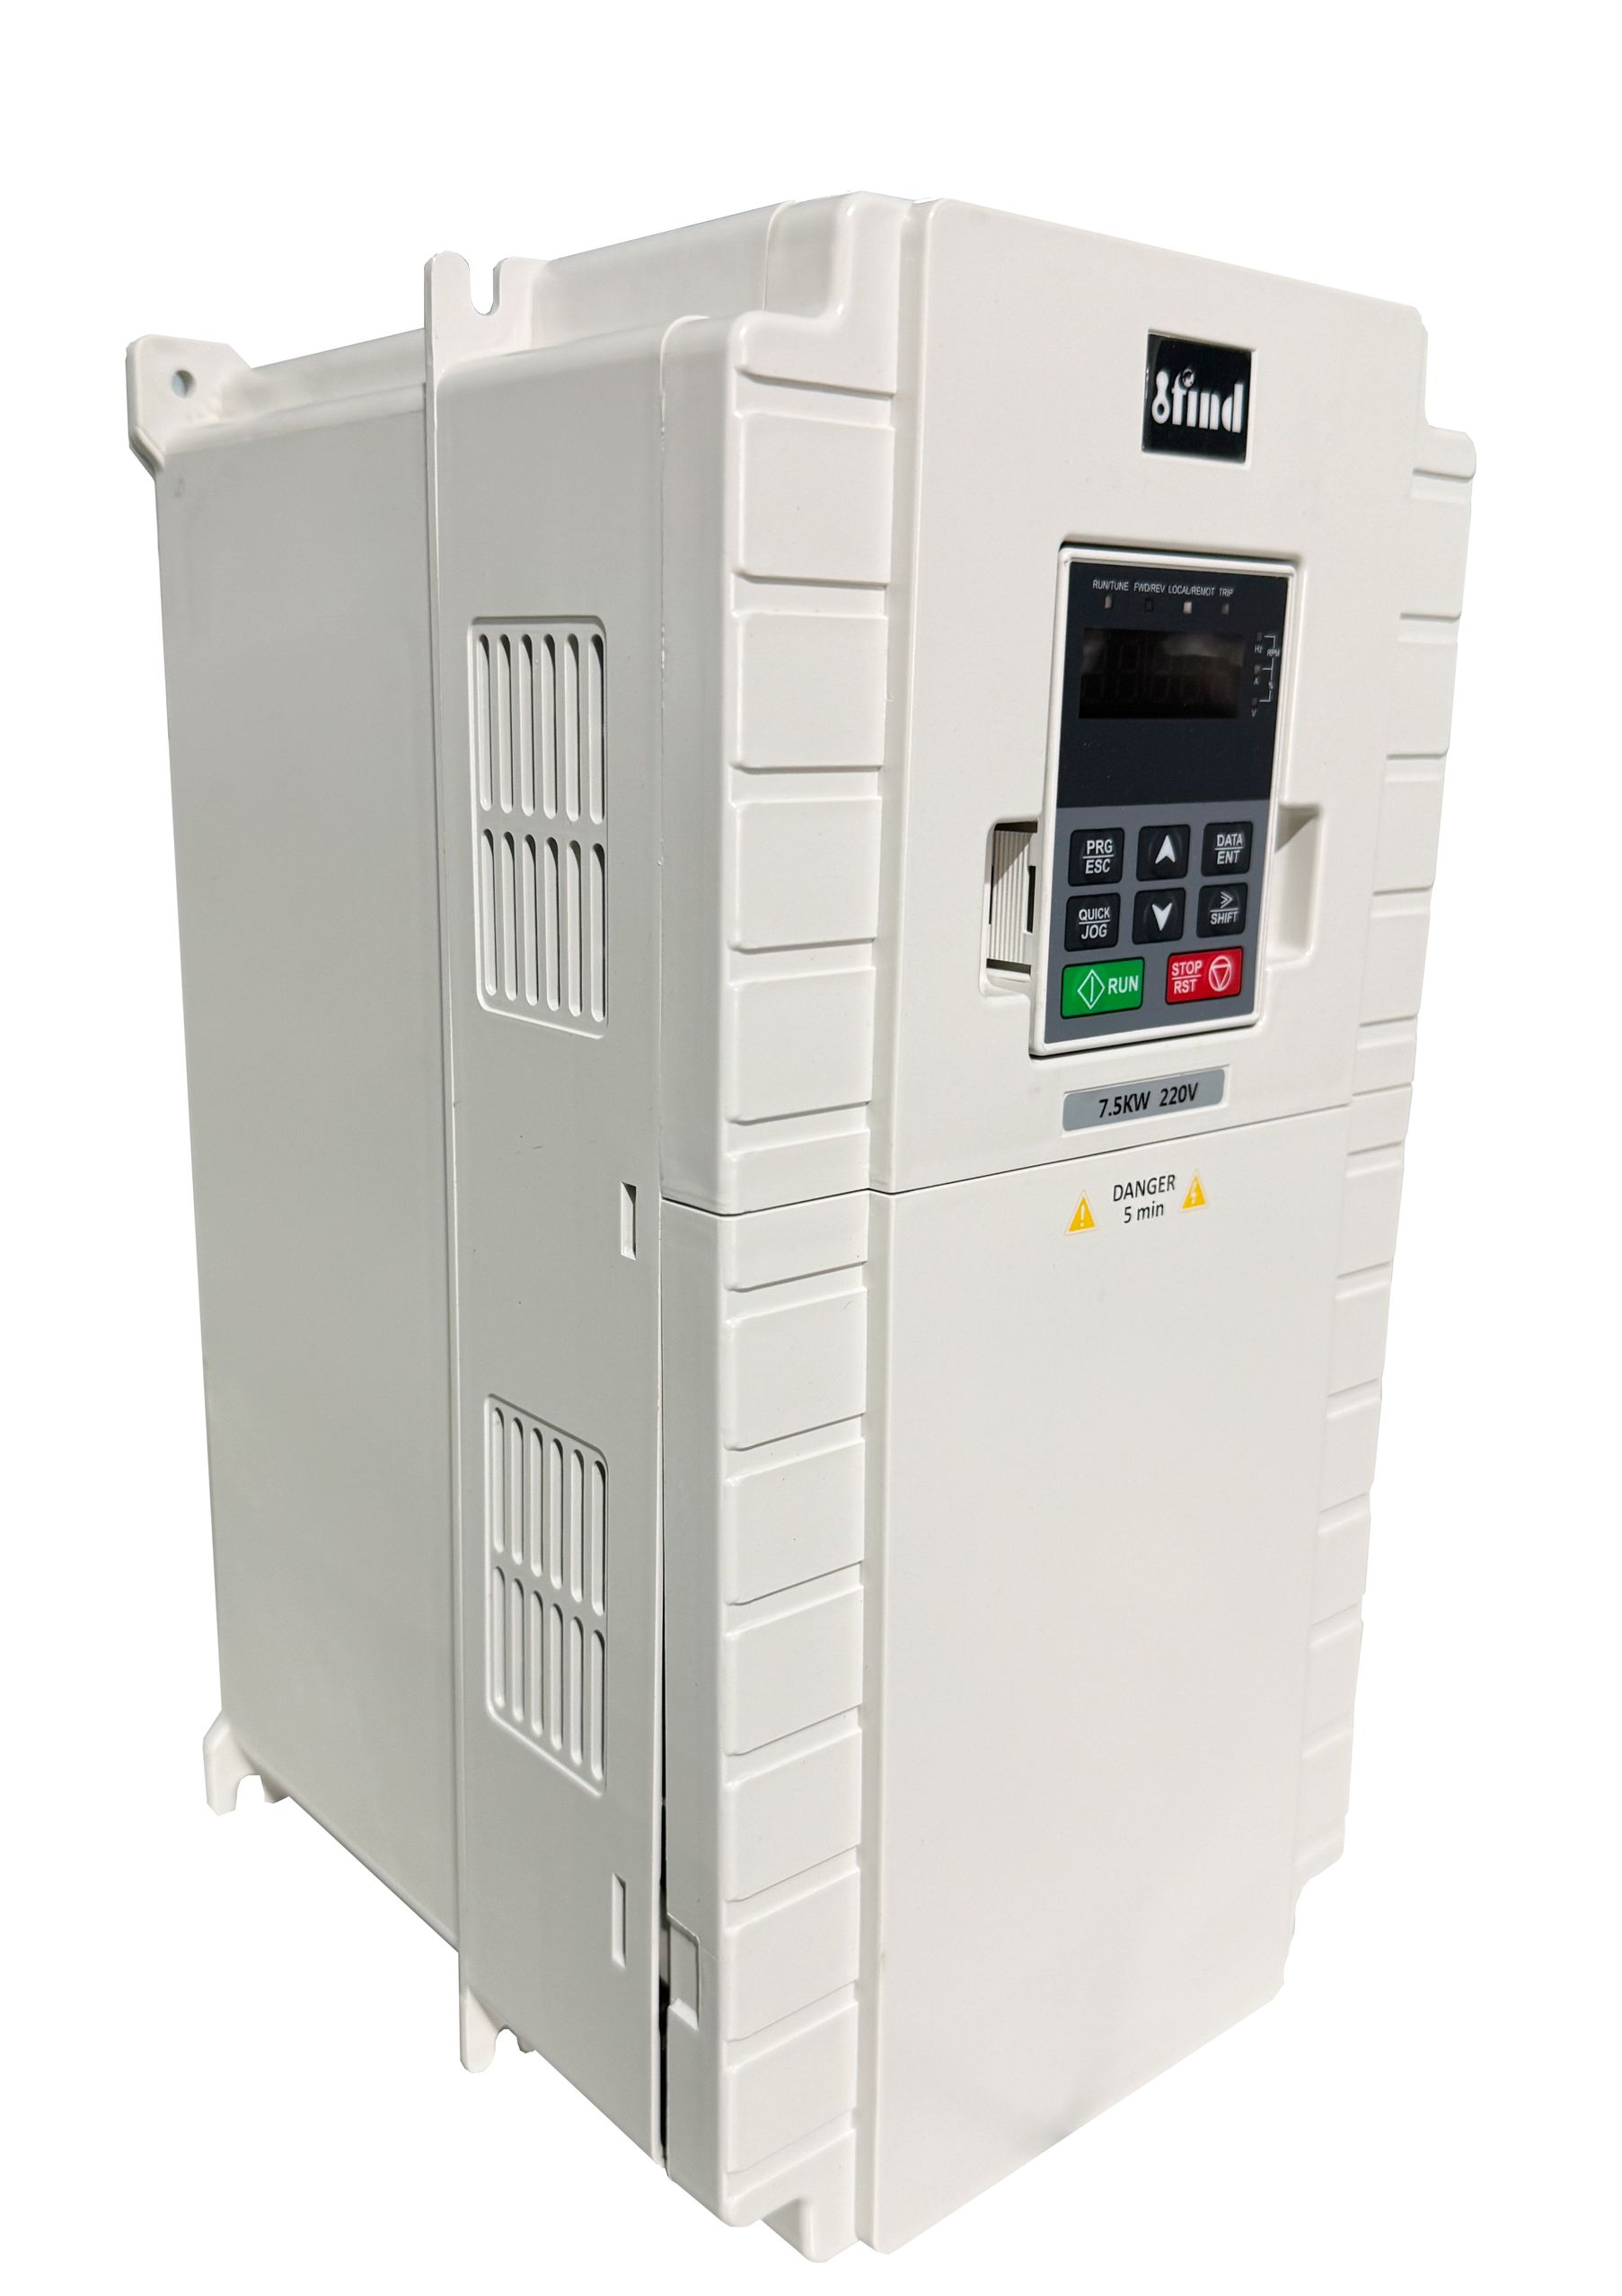
Enne kontrolleri nimekirja lisamist peavad insenerid hindama koormusandmete mitmeid konkreetseid mõõtmeid. Mootori hobujõudu ei saa lihtsalt ajami hobujõudude reitinguga võrrelda. Peate jaotama andmepunktid funktsioonidest tulemusteni, sidudes konkreetsed elektrimõõdikud otse liftikabiini füüsilise jõudlusega.
Vertikaalse transpordi kõige levinum mõõtmisviga on ajami valimine pideva töövoolu alusel. Liftid veedavad väga vähe aega pidevas ja stabiilses olekus. Nende töö seisneb peaaegu täielikult käivitamises, kiirendamises, aeglustamises ja seiskamises. Seetõttu on voolu tipphinnang peamine edukuse mõõdik.
Liftirakendused nõuavad tavaliselt 150–200% ülekoormusvõimega invertereid, mille kestus on 10–60 sekundit. Kui pidur tõuseb ja mootor hakkab veoratast pöörama, nõuab see inertsist ületamiseks tohutut voolu sissevoolu. Kui määrate standardse tööstusliku VFD-i, mis pakub 110% ülekoormusvõimet ainult 60 sekundiks, tekib ajam täiskoormusega käivitamisel liigvoolust. Pühendatud lifti lifti inverter on füüsiliselt konstrueeritud suuremate kondensaatorite ja tugevamate toitemoodulitega, mis on spetsiaalselt ette nähtud nende äärmuslike lühiajaliste vooluhoogudega toimetulemiseks ilma sisemisi kahjustusi kandmata.
Tõelise tippvooluvajaduse arvutamiseks peate saidi uuringu ajal järgima järgmisi konkreetseid samme.
Mõõtke tühja kabiini ja tropikoostu täpne kaal.
Arvutage maksimaalne reisijate- või kaubaveo maht platvormi ruutmeetri põhjal.
Määrake vastukaalu ülebilansi protsent (tavaliselt 40% kuni 50%).
Käigukasti (kui käigukast) või otseveoratta (kui käigukastita) mehaanilise tõhususe tegur.
Rakendage pidevale voolule 1,5-2,0-kordset kordajat, et määrata nõutav ülekoormusreiting.
Koormusandmed peavad sisaldama eeldatavat töötsüklit, mida tavaliselt mõõdetakse mootori käivitustes tunnis. Kõrgsageduslikud käivitus-/seiskamistsüklid tekitavad inverteri isoleeritud paisuga bipolaarsetele transistoridele (IGBT) tohutu termilise pinge. Iga kord, kui ajam surub kabiini kiirendamiseks tippvoolu, tõuseb IGBT-ristmiku temperatuur järsult. Kui lift peatub ja käivitub uuesti, enne kui jahutusradiaator suudab selle soojusenergia hajutada, siis sisetemperatuuri ühendub.
Peate arvutama vajaliku jahutuse või alandamise, võttes aluseks eeldatavad reisid tunnis. Vähese liiklusega elamusse paigaldatud draiv seisab silmitsi tohutult erineva termilise reaalsusega kui täpselt sama draiv, mis on paigaldatud tiheda liiklusega kommertshaiglasse. Kui koormusandmed näitavad 180 käivitust tunnis, peate võib-olla ajamit suuremaks muutma lihtsalt suurema jahutusradiaatori saamiseks või peate termilise väljalülituse vältimiseks määrama masinaruumis täiendava sundõhkjahutuse.
Liftisüsteemid kasutavad koormuse tasakaalustamiseks vastukaalu, mis on tavaliselt seatud 40–50% kabiini kogumahust. See mehaaniline tasakaal määrab, kas mootor tarbib energiat (mootoritöö) või genereerib energiat (regenereerib). Kui tühi kabiin liigub ülespoole, tõmbab raskem vastukaal selle alla. Mootor toimib generaatorina, hoides süsteemi tagasi, et vältida kiiruse ületamist. Sama juhtub siis, kui täislastis kabiin liigub allapoole.
See taastav energia peab kuhugi minema. Kui ajam ei suuda seda hajutada, tõuseb alalisvoolu siini pinge, põhjustades katastroofilise liigpinge vea. Koormusandmed näitavad täpselt, kui palju regeneratiivenergiat süsteem toodab. Nende andmete põhjal peate hindama vajadust dünaamiliste pidurdustakistite järele, mis põletavad üleliigse energia soojusena ära, või täielikult regeneratiivse ajamisüsteemi järele, mis toidab puhta energia tagasi hoone elektrivõrku.
Kabiini koormuse seisund |
Reisi suund |
Mootori olek |
Energiavoog |
|---|---|---|---|
Tühi kabiin (vastukaalust kergem) |
Üles |
Tekitamine |
Energia voolab mootorist ajamisse (Regen) |
Tühi kabiin (vastukaalust kergem) |
Alla |
Autosõit |
Energia liigub ajamilt mootorile (tarbiv) |
Täiskabiin (raskem kui vastukaal) |
Üles |
Autosõit |
Energia liigub ajamilt mootorile (tarbiv) |
Täiskabiin (raskem kui vastukaal) |
Alla |
Tekib |
Energia liigub mootorilt ajamile (Regen) |
Kaasaegsed ohutusreeglid nõuavad liftidelt reisijate ohutut evakueerimist täieliku elektrikatkestuse ajal. Selleks on vaja automaatset päästeseadet (ARD), mida toidab katkematu toiteallikas (UPS) või spetsiaalne akupank. Täpsed maksimaalse koormuse andmed ei ole nende avariisüsteemide suuruse määramisel läbiräägitavad.
Maksimaalne dünaamiline koormus määrab võimsuse nimivõimsuse ja aku varundamiseks vajaliku inverteri pinge. Toitekatkestuse ajal varustab ARD madalpinge alalisvoolu otse ajami alalisvoolu siini. Seejärel peab ajam kindlaks määrama väikseima takistuse tee praeguse koormuse tasakaalustamatuse alusel, vabastades ettevaatlikult piduri ja nihutades kabiini vähendatud kiirusega lähimasse põrandasse. Kui koormusandmed on valed, on UPS alamõõduline, akud tühjenevad hetkega tippvooluvajaduse korral ja reisijad jäävad lõksu.
Täiusliku sõidukvaliteedi saavutamiseks peab kontroller enne mehaanilise piduri vabastamist täpselt teadma, kui palju kabiin kaalub. See nõuab sujuvat suhtlust füüsiliste andurite ja draivi sisemise töötlusloogika vahel. See, kuidas inverter neid füüsilisi andmeid käsitleb, määrab, kas lift väljub sujuvalt või tõmbub tugevalt.
Liftisüsteemid kasutavad reisijate või kauba kaalu mõõtmiseks ülitundlikke koormusandmeid. Need andurid paigaldatakse tavaliselt salongi põranda alla, ristpeale või otse riputustrosside külge. Kui kaal siseneb kabiini, deformeeruvad koormusandurite sees olevad pingeandurid veidi. See deformatsioon muudab nende elektritakistust.
Koormuse kaalumisseade teisendab selle füüsilise muutuse elektrisignaaliks ja edastab selle otse ajamisse. Levinud sidemeetodid hõlmavad 0–10 V analoogsignaale, 4–20 mA vooluahelaid või digitaalseid CANbusi teateid. Ajami mikroprotsessor võtab need reaalajas kaaluandmed ja võrdleb neid vastukaalu teadaoleva staatilise kaaluga. See arvutab süsteemi täpse suunatasakaalu millisekundites, valmistades mootori ette täpselt vajaliku töömahu jaoks.
Kaalu teadmine on vaid pool võitu; õige jõu rakendamine nõuab absoluutset täpsust. See on koht, kus a suletud ahelaga tõstemuundur muutub hädavajalikuks. Suletud ahelaga süsteemis kasutatakse pöörlevat kodeerijat, mis on paigaldatud otse mootori võllile. See kooder edastab täpsed rootori asukoha ja kiiruse andmed ajamile tuhandeid kordi sekundis.
Kombineerides koormuse kaalumise andmed kodeerija tagasisidega, täidab ajam funktsiooni, mida nimetatakse eelpöördemomendiks. Enne kui mehaanilised pidurimähised piduri vabastamiseks isegi pingesse lähevad, surub ajam mootorisse täpse vooluhulga, mis on vajalik konkreetse koormuse hoidmiseks nullkiirusel. Tulemus on veatu. Pidur tõuseb ja kabiin ei liigu millimeetritki. See välistab täielikult tagasikerimise, tagab täiuslikult sujuva väljumise ja säilitab põranda täpse tasandamise olenemata sellest, kas kabiinis on üks inimene või maksimaalne kandevõime.
Kõik liftid ei teeni sama eesmärki ja koormusandmed määravad valiku invertertehnoloogia erinevate tasandite vahel. Hoone spetsiifiline kasutusjuhtum mõjutab oluliselt üldist väärtust ja kontseptuaalseid kompromisse, mida peate spetsifikatsiooniprotsessi käigus tegema.
Reisijatele mõeldud rakendustes, eriti kõrghoonetes või luksuslikes elamutornides, on inimeste mugavus esmane mõõdik. Siinsed koormusandmed keskenduvad suuresti tõmblustele (kiirenduse muutumise kiirusele) ja sujuvatele S-kõvera profiilidele. Reisijad on äkiliste liigutuste või vibratsiooni suhtes väga tundlikud.
Nende rakenduste puhul eelistab kompromiss tugevalt esmaklassilisi suletud ahelaga süsteeme tavaliste avatud ahelaga VFD-de asemel. Koormusandmed nõuavad, et ajam peab rakendama veatut eelpöördemomenti ja säilitama mikro-millimeetrise nivelleerimise täpsuse, et vältida komistamisohtu põrandatasandikel. Investeering tipptasemel kontrollerisse tasub end ära otse üürnike rahulolu ja sõidukvaliteedi kaebustega seotud hoolduskulude vähenemisena.
Kaubaliftid töötavad jõhkras mehaanilises keskkonnas. Siin esitatud koormusandmed keskenduvad äärmuslikele muutuvatele kaaludele ja löökkoormusele. Kaaluge andmekeskuse lifti, mis liigutab raskeid ja väga tundlikke serveririiulid, või tööstuslikku kaubakabiini, kus 5000-naelane kahveltõstuk sõidab otse platvormile, et asetada 4000-naelane kaubaalus.
See stsenaarium tekitab tohutuid, hetkelisi dünaamilisi šokke. Vedrustusköied venivad, veoratas kaldub kõrvale ja koormus nihkub ägedalt. Peate määrama ajamid, mis on võimelised taluma konkreetseid tööstusliku koormuse klasse. Koormus jaotub harva ühtlaselt. Õige koormusklassi varane valimine nendes spetsialiseeritud keskkondades hoiab ära katastroofilised ajami tõrked. Inverteril peavad olema agressiivsed pöördemomenti tõestavad võimalused ja suured ülekoormusreservid, et säilitada kontroll mootori üle, kui tõstuk kukub ootamatult kabiini tuhandeid naela.
Kaubaveoklass |
Kirjeldus |
Inverteri löök |
|---|---|---|
A klass |
Üldkaubavedu (käsiautod, käsitsi laadimine) |
Tavaliselt piisab standardsest ülekoormusvõimest (150%). Järk-järgulised koormuse muutused. |
B klass |
Mootorsõidukite laadimine (autod, kergveokid) |
Nõuab suurt tippvooluvõimsust, et tulla toime kabiini siseneva sõiduki äkilise veeremisraskusega. |
Klass C1 |
Tööstusliku veoauto laadimine (kahveltõstuk liigub koormaga) |
Äärmuslikud dünaamilised amortisaatorid. Nõuab 200% ülekoormusvõimet ja agressiivset suletud ahelaga pöördemomendi reaktsiooni. |
Klass C2 |
Tööstusliku veoauto laadimine (kahveltõstuk ei sõida) |
Suur punktkoormus künnisel. Jõulise kaaluülekande ajal peab ajam ideaalselt nullkiirust hoidma. |
Isegi heade koormusandmete korral teevad inseneri- ja hankemeeskonnad otsustamisetapis sageli kriitilisi vigu. Andmete valesti tõlgendamine või üldiste tööstuslike rusikareeglite rakendamine liftirakendustele toob kaasa olulisi rakendusriske.
On suur kiusatus vaadata maksimaalset teoreetilist koormust ja täpsustada ajam, mis on ohutuse mõttes tohutult liiga suur. Selle lähenemisviisiga kaasneb märkimisväärne finantsrisk. 100-hobujõulise ajami määramine süsteemile, mis ei ületa reaalselt kunagi 40-hobujõulist dünaamilist tippu, raiskab kapitali ajamile endale, liiga suurele juhtmestikule, suurematele kaitselülititele ja raskematele kontaktoritele.
Õige suuruse määramine nõuab raamistikku, mis tasakaalustab kulude kontrolli ja ohutusvarusid. Peate analüüsima hoone tegelikku liiklusanalüüsi. Kui mehaaniline süsteem või hoone liiklus ei jõua kunagi teoreetilise maksimumini, saate ohutult määrata ajami, mis vastab realistlikule tippnõudlusele, säilitades samas koodiga nõutava 150% ülekoormusohutusteguri.
Vastupidi, töötsükli andmete ignoreerimine põhjustab inverteri enneaegse rikke. Kui määrate ajamiga ainult tippkaalu, kuid ei võta arvesse tõsiasja, et lift töötab 200 korda tunnis, põleb ajam ära. IGBT-de termilised piirangud ületatakse kiiresti.
Leevendusstrateegia on kohustuslik termiline modelleerimine. Peate üle vaatama tootja spetsiifilised vähendamiskõverad ümbritseva õhu temperatuuri ja kõrguse kohta. Kui masinaruum on konditsioneerimata ja suvel jõuab temperatuur 40 °C (105 °F) või kui hoone asub suurel kõrgusel, kus õhk on hõredam ja jahutusradiaatorit vähem tõhusalt jahutanud, peate ajami võimsust vähendama. Jahedas ruumis merepinnal võimsusega 50 amprit arvestav ajam võib kuumas ja kõrgel keskkonnas ohutult väljastada ainult 40 amprit.
Kontrollige oma hoone liiklusmustreid, et määrata kindlaks mootori täpsed käivitused tunnis ja uue kontrolleri nõutav töötsükkel.
Mõõtke kabiini staatilist ja dünaamilist koormust kalibreeritud koormusandurite abil enne ajami võimsuse spetsifikatsiooni lõplikku kinnitamist.
Küsige inverteri tootjalt rakendusepõhiseid amortisatsioonikõveraid, mis põhinevad teie masinaruumi maksimaalsel suvisel ümbritseval temperatuuril ja geograafilisel kõrgusel.
Kontrollige sideprotokolle (analoog vs. CANbus) teie valitud kaaluandurite ja muunduri juhtplaadi vahel, et tagada sujuv eelmomendi integreerimine.
V: Standardne VFD on ette nähtud püsivate koormuste jaoks, nagu pumbad ja ventilaatorid. Spetsiaalsel tõstemuunduril on spetsiaalne tarkvara pöördemomendi-eelsete võimete, suurte lühiajaliste ülekoormusvõimete (kuni 200%) ja dünaamilise sageduse reguleerimise jaoks. See on spetsiaalselt konstrueeritud taluma kiireid, ettearvamatuid muutuvaid koormusi ning järgib rangeid lifti ohutusnorme, mis puudutavad pidurite juhtimist ja mootori kontaktori jälgimist.
V: See hoiab ära tagasipööramise, kombineerides koormusandurite reaalajas kaaluandmeid mootorikooderi täpsete rootori asukohaandmetega. Enne mehaanilise piduri vabastamist arvutab inverter välja täpse suunatasakaalu ja surub vajaliku voolu, et hoida mootorit absoluutsel nullkiirusel. Kui pidur tõuseb, toetab koormust juba täielikult magnetväli.
V: Liftid töötavad harva pidevas ja ühtlases olekus. Suurim elektrivajadus tekib algkiirenduse faasis, kus mootor peab ületama tohutu staatilise hõõrdumise (stiction) ning kabiini, trosside ja vastukaalu inertsi. Kõrge ülekoormusvõime tagab, et ajam suudab selle lühiajalise energiamahu väljastada ilma komistamata.
V: Kabiini põranda alla või riputustrossidele paigaldatud koormusandurid mõõdavad füüsilist koormust, kui kaalu lisandub. Nad muudavad selle füüsilise deformatsiooni elektrilisteks signaalideks. Need edastatakse muundurisse 0–10 V analoogsignaalide, 4–20 mA vooluahelate või digitaalsete CANbusi protokollide kaudu, mis võimaldab ajamil teostada reaalajas eellaadimisarvutusi.
V: Ei. Raskeveokite kaubaliftid kogevad äärmuslikke muutuvaid koormusi ja tugevaid lööke, näiteks kui tõstuk sõidab kabiini. Tavalistel inverteritel puuduvad agressiivsed pöördemomenti tõestavad algoritmid ja jõuline regeneratiivpidurduse juhtimine, mis on vajalik nende tohutute dünaamiliste nihketega toimetulemiseks, mis põhjustab mootori seiskumist, rikkeid ja tõsiseid ohutusriske.
V: Töötsükkel, mõõdetuna väljasõitudes või käivitudes tunnis, määrab ajami sisemiste komponentide soojuskoormuse. Kõrgsageduslikud käivitus-/seiskamistsüklid tekitavad intensiivset kuumust. Kui töötsükkel on kõrge, peate termilise ülekoormuse ja riistvara enneaegse rikke vältimiseks määrama suurema füüsilise jahutusradiaatori või aktiivse jahutusega draivi.
V: Maksimaalne dünaamiline koormus määrab automaatse päästeseadme (ARD) jaoks vajaliku täpse võimsuse ja inverteri pinge. Elektrikatkestuse ajal peab ARD andma piisavalt madala pingega alalisvoolu, et vabastada pidur ja viia võimalikult raske koormuse tasakaalustamatus lähimale korrusele. Alamõõdulised akud lähevad tippnõudluse korral koheselt rikki.


