
Dilihat: 0 Penulis: Editor Situs Waktu Publikasi: 08-09-2026 Asal: Lokasi


Infrastruktur elevator yang menua memaksa manajer fasilitas dan kontraktor untuk menyeimbangkan anggaran modernisasi dengan standar kinerja dan keselamatan yang ketat. Memilih teknologi penggerak yang tepat menentukan keberhasilan proyek modernisasi. Menentukan sistem loop tertutup jika tidak perlu akan meningkatkan anggaran dan mempersulit pemasangan. Sebaliknya, sistem loop terbuka yang tidak ditentukan secara spesifik dapat menyebabkan kualitas pengendaraan yang buruk, kemunduran elevator, dan kegagalan kepatuhan kode. Anda harus mencocokkan kemampuan penggerak dengan realitas mekanis jalur hoistway yang ada. Kami akan menetapkan kerangka teknis untuk mengevaluasi apakah arsitektur loop terbuka dapat memenuhi persyaratan beban, kecepatan, dan perataan spesifik proyek modernisasi bangunan Anda tanpa mengorbankan keselamatan, umur peralatan, atau pengalaman pengguna.
Batasan Aplikasi: Sistem loop terbuka sangat layak untuk aplikasi kecepatan rendah, bertingkat rendah, dan pengangkutan di mana akurasi penghentian sempurna milimeter adalah hal kedua selain pengoperasian yang andal dan hemat biaya.
Pengorbanan Teknis: Tidak adanya umpan balik encoder mengurangi kompleksitas perangkat keras dan waktu pemasangan, namun memerlukan penyetelan awal yang tepat untuk mengurangi masalah varian beban seperti rollback elevator.
Perlindungan Peralatan: Penggerak loop terbuka modern dilengkapi dengan fitur perlindungan tangguh yang secara aktif melindungi motor lama dari anomali daya.
Biaya vs. Kinerja: Memilih penggerak elevator loop terbuka secara signifikan mengurangi biaya komponen dan tenaga kerja di muka, menjadikannya pilihan strategis untuk retrofit dengan anggaran terbatas pada alat berat traksi roda gigi lama.
Mitigasi Risiko: Keberhasilan penerapan bergantung pada pemasangan inverter dengan sensor leveling eksternal yang kuat dan memastikan kompatibilitas dengan pengontrol lama yang ada.
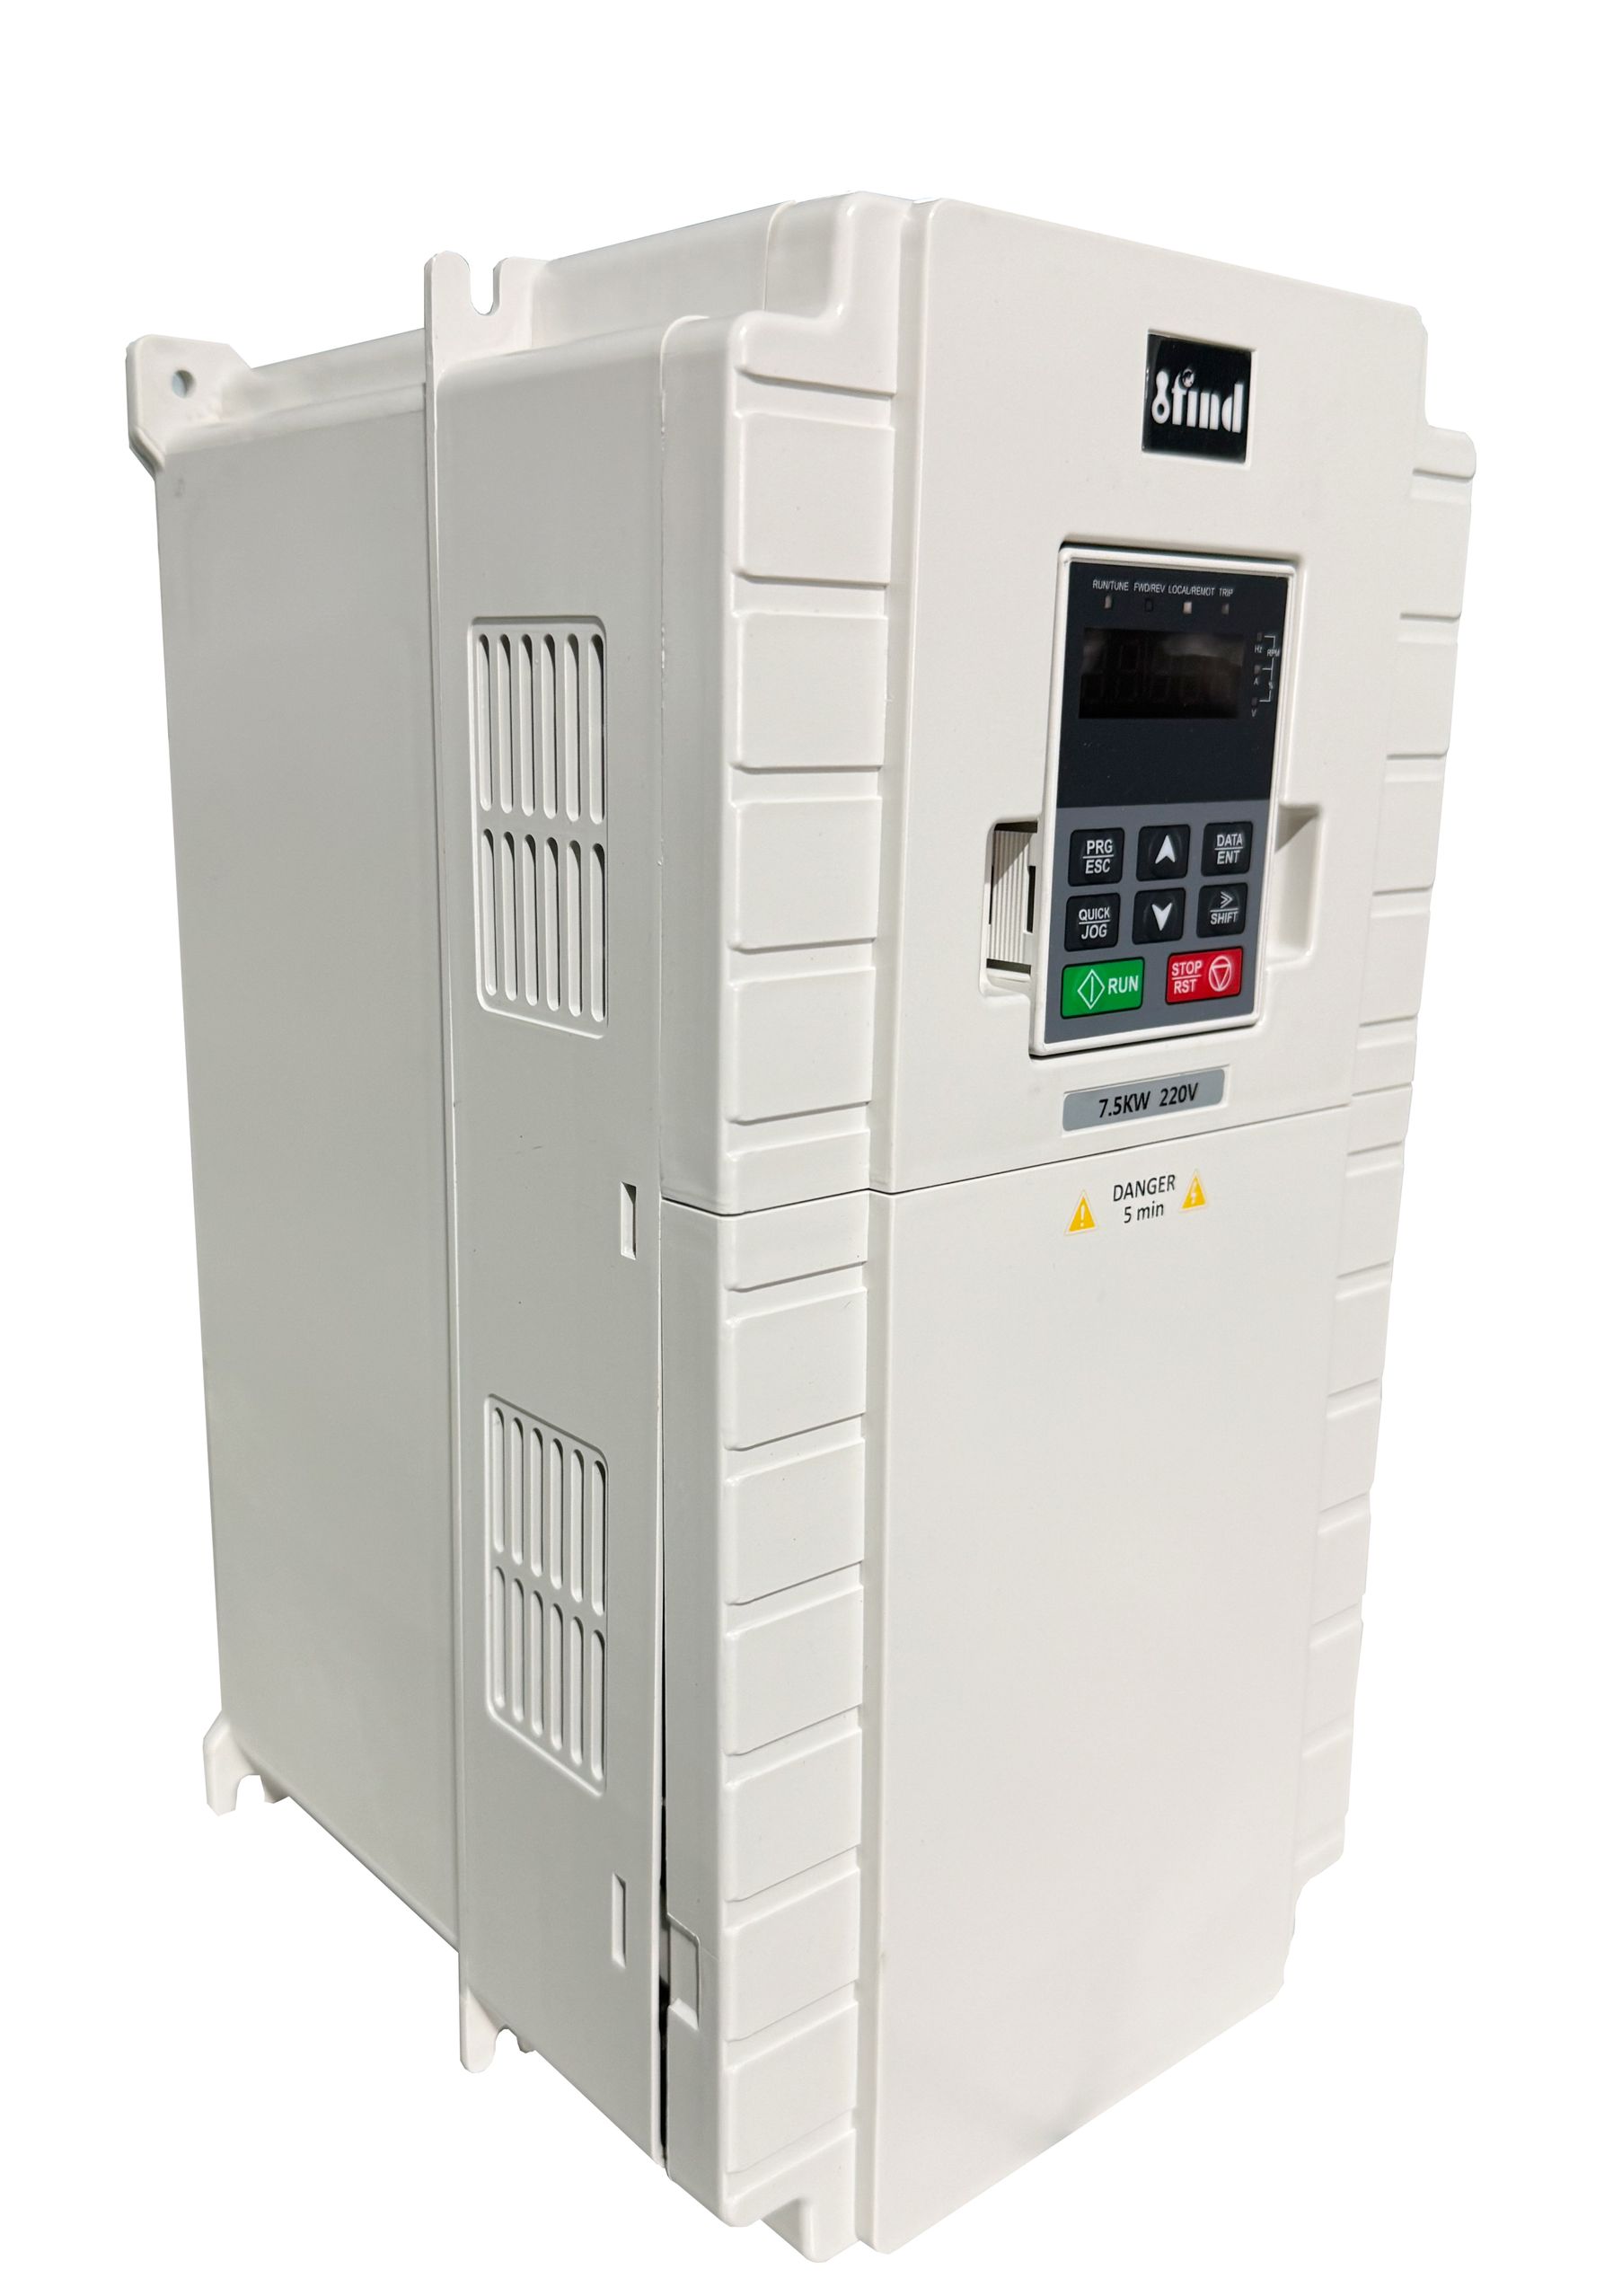
Saat memodernisasi elevator traksi yang sudah tua, motor yang ada sering kali menentukan peningkatan kelistrikan. Motor AC lama yang dirancang untuk penyalaan jalur melintasi kontaktor mengalami arus masuk yang sangat besar. Hal ini menurunkan insulasi belitan selama beberapa dekade penggunaan. Mengintegrasikan sebuah Open Loop Elevator Inverter menggantikan logika kontaktor mekanis yang keras dengan kontrol solid-state yang presisi. Penggerak mengubah arus bolak-balik yang masuk menjadi tegangan bus arus searah, kemudian menggunakan transistor bipolar gerbang terisolasi untuk memodulasi lebar pulsa bentuk gelombang AC baru. Hal ini memungkinkan Anda untuk menentukan frekuensi dan tegangan yang tepat yang diterapkan pada stator motor.
Pengendalian vektor tanpa sensor bergantung pada pemodelan motorik yang kompleks. Mikroprosesor penggerak terus memonitor arus dan tegangan keluaran. Dengan mengukur gaya gerak listrik balik yang kembali dari motor, penggerak menghitung slip rotor dan memperkirakan posisi fisiknya. Anda tidak memerlukan encoder fisik yang dipasang ke poros motor. Pemodelan matematis ini memungkinkan penggerak untuk menyesuaikan keluaran secara dinamis untuk mempertahankan kecepatan yang diperintahkan dalam kondisi beban yang bervariasi.
Metode Pengendalian |
Mekanisme Umpan Balik |
Kontrol Torsi pada Kecepatan Rendah |
Aplikasi Khas |
|---|---|---|---|
Volt-per-Hertz (V/f) |
Tidak Ada (Rasio Tetap) |
Miskin |
Lift Bahan Dasar |
Vektor Tanpa Sensor |
Perhitungan EMF Belakang |
Bagus |
Modernisasi Penumpang & Barang |
Vektor Lingkaran Tertutup |
Encoder Fisik |
Bagus sekali |
Sistem Gearless Berkecepatan Tinggi |
Menghapus persyaratan encoder pada dasarnya menyederhanakan pengkabelan hoistway. Encoder memerlukan kabel twisted-pair berpelindung untuk mengirimkan sinyal pulsa frekuensi tinggi kembali ke pengontrol. Dalam modernisasi, menarik kabel perjalanan baru hanya untuk mengakomodasi kabel encoder menambah hari kerja dan biaya material yang signifikan. Anda juga menghilangkan frustrasi mekanis saat mengerjakan poros motor tua untuk menerima braket pemasangan encoder. Pengurangan komponen fisik ini menyederhanakan seluruh proses instalasi.
Motor lawas sangat rentan terhadap anomali daya. Drive modern dilengkapi pengaman kelistrikan internal yang memantau kualitas daya yang masuk. Mereka memberikan perlindungan tegangan lebih, arus lebih, dan kehilangan fasa secara langsung. Jika bangunan mengalami pemadaman listrik atau fase turun, inverter akan mengalami gangguan dengan aman dan menjatuhkan rem mekanis. Hal ini mencegah belitan motor menyerap gangguan listrik dan terbakar.
Proyek modernisasi tertentu menghadapi kendala daya bangunan yang ketat. Bangunan tempat tinggal yang lebih tua atau bangunan komersial ringan sering kali tidak memiliki akses listrik tiga fase di ruang mesin. Meningkatkan layanan kelistrikan gedung biasanya memakan biaya yang mahal. Dalam skenario ini, tentukan a penggerak elevator satu fase memecahkan masalah infrastruktur. Penggerak khusus ini menerima masukan satu fasa standar dan memanfaatkan bus DC internalnya untuk menghasilkan keluaran tiga fasa yang sesungguhnya. Hal ini memungkinkan Anda menjalankan motor elevator tiga fase standar tanpa memasang kembali kabel listrik utama gedung.
Sebelum memesan perangkat keras, Anda harus menetapkan kriteria keberhasilan yang jelas berdasarkan siklus hidup bangunan tersebut. Menilai apakah fasilitas tersebut memerlukan perpanjangan umur jangka pendek 10 hingga 15 tahun atau perombakan arsitektural menyeluruh selama 30 tahun. Perpanjangan hidup jangka pendek sangat mendukung modernisasi loop terbuka. Anda mempertahankan mesin yang sudah ada dan cukup meningkatkan panel kontrol dan penggerak. Perombakan besar-besaran selama 30 tahun mungkin membenarkan tenaga kerja dan biaya penggantian mesin secara penuh, beralih ke motor magnet permanen tanpa roda gigi yang memerlukan kontrol loop tertutup.
Penumpang mengharapkan tingkat kenyamanan tertentu terlepas dari teknologi penggerak yang tersembunyi di ruang mesin. Anda harus menentukan hasil modernisasi yang tidak dapat dinegosiasikan. Metrik utama mencakup tingkat sentakan, profil akselerasi, dan pengurangan kebisingan akustik. Sistem harus memberikan kinerja kontrol yang stabil dari lantai ke lantai. Instalasi loop terbuka yang sukses akan sepenuhnya menghilangkan start dan stop yang keras dan tidak menentu yang biasa terjadi pada sistem relai dua kecepatan atau line-start yang lama.
Kode keselamatan elevator secara ketat mengatur proyek modernisasi. Anda harus mematuhi standar yurisdiksi setempat, biasanya berdasarkan ASME A17.1 atau CSA B44. Kode-kode ini menentukan persyaratan khusus mengenai perlindungan pergerakan mobil yang tidak disengaja. Inverter harus berinteraksi langsung dengan tali pengaman pengontrol elevator dan sistem pengereman darurat. Jika mobil menjauh dari lantai dengan pintu terbuka, sistem harus mendeteksi pergerakan, menjatuhkan kontaktor, dan segera mengerem.
Inverter yang dipilih berdampak langsung pada keausan mekanis pada komponen lama. Motor yang keras mulai menurunkan tali traksi, merusak alur sheave, dan gearbox worm stres. Dengan menerapkan jalur torsi kurva S yang terkontrol, penggerak loop terbuka memperpanjang umur operasional komponen mekanis yang mahal ini. Anda mengurangi frekuensi pemendekan dan penggantian tali. Anda juga membatasi kelelahan struktural yang diterapkan pada pelat dasar mesin dan berkas deflektor.
Waktu respons torsi berbeda secara mendasar antara sistem loop terbuka dan sistem loop tertutup. Penggerak loop tertutup menggunakan umpan balik encoder langsung untuk menyesuaikan torsi dalam milidetik, memberikan kontrol absolut pada kecepatan nol. Sistem loop terbuka mengandalkan kontrol vektor tanpa sensor, yang memiliki waktu respons torsi sedikit lebih lambat karena harus menghitung posisi rotor berdasarkan umpan balik listrik. Namun, mikroprosesor modern memproses perhitungan ini dengan cukup cepat untuk menutup kesenjangan kinerja untuk sebagian besar aplikasi standar.
Pengendalian vektor tanpa sensor berdampak pada kenyamanan penumpang terutama pada fase start dan stop. Tanpa encoder, penggerak harus menghasilkan fluks magnet di stator motor sebelum memerintahkan rem untuk terangkat. Jika Anda salah menyetel parameter start, penumpukan fluks ini dapat menyebabkan sedikit getaran pada mobil. Jika Anda mengkalibrasi profil awal dengan benar, transisinya lancar. Performa putaran terbuka menjadi tidak dapat dibedakan dari putaran tertutup bagi penumpang rata-rata pada ambang batas kecepatan yang biasanya di bawah 1,5 meter per detik.
Kemunduran elevator terjadi ketika mobil bergerak sedikit berlawanan dengan arah yang diinginkan tepat saat rem terangkat. Hal ini terjadi karena adanya ketidakseimbangan beban antara mobil dengan beban penyeimbang. Jika motor tidak menghasilkan torsi penahan yang cukup sebelum rem terbuka penuh, gravitasi akan menarik sisi yang lebih berat ke bawah. Ini adalah titik kegagalan umum dalam modernisasi yang tidak diatur dengan baik.
Sebuah inverter pengangkat loop terbuka menangani persyaratan pra-torsi tanpa umpan balik posisi langsung dengan memanfaatkan algoritma perangkat lunak canggih. Karena tidak dapat membaca pergerakan poros motor secara tepat, maka mengandalkan pengereman injeksi DC. Penggerak menyuntikkan arus searah ke belitan motor untuk mengunci rotor pada tempatnya secara magnetis saat rem mekanis terangkat. Setelah rem dilepas sepenuhnya, penggerak akan beralih ke keluaran frekuensi AC standar untuk menggerakkan mobil.
Anda harus menetapkan ekspektasi kinerja yang realistis berdasarkan mesin yang ada. Fitur mitigasi tingkat perangkat lunak pada penggerak loop terbuka sangat efektif untuk alat berat traksi yang diarahkan. Roda gigi cacing secara inheren menolak rollback karena gesekan mekanisnya. Pengurangan gigi bertindak sebagai gaya penahan alami. Hal ini berbeda dengan mesin tanpa roda gigi, yang hampir tidak memiliki gesekan mekanis dan memerlukan sistem loop tertutup yang presisi berbasis perangkat keras untuk menahan motor dengan sempurna pada kecepatan nol.
Sistem loop terbuka sepenuhnya mengandalkan sensor hoistway eksternal untuk meratakan lantai. Sakelar magnetis, sensor optik, atau baling-baling fisik yang dipasang di poros memberi tahu pengontrol kapan harus memulai perlambatan dan kapan harus mengerem. Pengemudi itu sendiri tidak mengetahui posisi pasti mobil di jalan raya; itu hanya menjalankan perintah kecepatan yang dikirim oleh pengontrol berdasarkan input sensor tersebut.
Metrik Kinerja |
Arsitektur Lingkaran Terbuka |
Arsitektur Lingkaran Tertutup |
|---|---|---|
Menghentikan Toleransi |
±10mm hingga ±15mm |
±1mm hingga ±3mm |
Umpan Balik Posisi |
Baling-Baling Hoistway / Sakelar Magnetik |
Enkoder Poros Motor |
Holding Kecepatan Nol |
Pengereman Injeksi DC |
Kontrol Torsi Mutlak |
Tipe Mesin Ideal |
Traksi Berarah |
Magnet Permanen Tanpa Roda Gigi |
Kecepatan Maksimum yang Direkomendasikan |
1,5 m/s |
Tak terbatas |
Anda harus menentukan batas berhenti yang dapat diterima untuk tipe bangunan berbeda. Toleransi penghentian ±10mm dapat diterima untuk bangunan tempat tinggal standar, kompleks apartemen, atau gudang. Sedikit variasi tidak terlalu terlihat oleh lalu lintas pejalan kaki. Namun, rumah sakit yang memindahkan tandu beroda atau laboratorium yang mengangkut peralatan sensitif memerlukan presisi ±3mm yang hanya dapat dijamin oleh sistem loop tertutup untuk mencegah bahaya tersandung pada ambang batasnya.
Anda dapat dengan yakin menentukan penggerak loop terbuka di gedung di bawah 7 lantai dengan kecepatan elevator di bawah 1,5 m/s. Aplikasi ini tidak memerlukan loop kontrol kecepatan tinggi ekstrem yang diperlukan untuk gedung pencakar langit bertingkat tinggi. Jarak tempuhnya pendek, dan profil akselerasinya relatif sederhana. Tuntutan mekanis pada sistem sepenuhnya berada dalam kemampuan pengendalian vektor tanpa sensor.
Struktur bertingkat rendah ini biasanya menggunakan mesin traksi yang lebih tua dan diarahkan. Pengurangan mekanis pada gearbox memberikan stabilitas yang melekat. Sebuah penggerak elevator loop terbuka berpasangan sempurna dengan mesin yang diarahkan ini. Penggerak ini memodernisasi kontrol kelistrikan, menghilangkan logika kontaktor yang keras, dan memanfaatkan keunggulan mekanis dari worm gear yang ada untuk menghasilkan pengendaraan yang mulus dan andal.
Kelancaran pengendaraan yang mutlak tidak begitu penting dibandingkan torsi awal yang tinggi dan daya tahan dalam aplikasi pengangkutan. Lift barang mengangkut beban statis yang berat. Tujuan utamanya adalah transportasi vertikal yang andal dalam variasi bobot yang ekstrem. Penggerak loop terbuka unggul dalam menghasilkan torsi mentah untuk memindahkan material berat. Mereka menangani tuntutan besar saat ini yang diperlukan untuk mengangkat gerbong barang yang terisi penuh tanpa melakukan kesalahan.
Menghapus pembuat enkode yang rumit memberikan keuntungan besar di lingkungan industri yang keras. Debu, serpihan, dan getaran ekstrem di pabrik atau gudang sering menyebabkan kegagalan encoder optik. Forklift yang melaju ke platform menyebabkan suspensi memantul secara besar-besaran, yang mengirimkan gelombang kejut ke atas tali hoistway langsung ke poros motor. Kejutan ini menghancurkan disk kaca encoder. Dengan menghilangkan encoder, Anda memastikan kinerja kontrol yang stabil dan secara drastis mengurangi panggilan pemeliharaan.
Banyak pemilik gedung menghadapi skenario di mana penggantian mesin secara penuh atau modernisasi loop tertutup tidak memungkinkan secara finansial. Dewan kondominium atau pemilik properti komersial kecil sering kali beroperasi dengan batasan modal yang ketat. Peningkatan ke sistem loop tertutup memerlukan pembelian motor baru atau membayar bengkel mesin untuk mengebor poros motor lama agar dapat menerima encoder. Hal ini menambah ribuan dolar dan penundaan berminggu-minggu pada proyek tersebut.
Sistem loop terbuka memperpanjang siklus hidup peralatan mekanis yang ada dengan perbaikan kelistrikan yang minimal. Anda mengganti pengontrol logika relai dan starter saluran yang sudah tua dengan pengontrol mikroprosesor modern dan penggerak loop terbuka. Hal ini meningkatkan keamanan dan keandalan elevator, meningkatkan kerataan lantai, dan menjaga proyek tetap sesuai anggaran yang ketat. Anda memaksimalkan nilai besi berat yang ada di ruang mesin.
Mobil kosong dan mobil terisi penuh akan melambat secara berbeda tanpa umpan balik encoder. Gravitasi membantu mobil berat bergerak ke bawah, menyebabkannya meluncur sedikit lebih jauh setelah rem diturunkan. Mobil kosong yang bergerak ke bawah akan berhenti lebih tiba-tiba karena beban penyeimbang yang berat menariknya. Variasi beban ini dapat menyebabkan kerataan lantai tidak konsisten jika penggerak tidak disetel dengan benar.
Untuk mengurangi hal ini, Anda harus menerapkan profil deselerasi multi-kecepatan dalam parameter penggerak. Anda juga harus memastikan kalibrasi yang tepat pada sakelar perata jalan hoist.
Lakukan pengujian beban penuh untuk mengukur jarak geser maksimum ke bawah.
Sesuaikan parameter jarak deselerasi di drive untuk memulai perlambatan lebih awal.
Optimalkan waktu pelepasan rem sehingga rem mekanis bekerja tepat saat motor mencapai kecepatan nol.
Sesuaikan tegangan pengereman injeksi DC untuk menjaga kestabilan mobil selama transisi rem.
Penggerak loop terbuka kesulitan mempertahankan torsi tinggi pada frekuensi yang sangat rendah. Untuk menghasilkan torsi yang cukup untuk menahan beban selama pendekatan perataan akhir, penggerak harus mendorong arus yang lebih tinggi ke stator motor. Peningkatan arus pada kecepatan rendah ini menghasilkan panas yang signifikan. Motor lawas mengandalkan kipas internal yang terpasang pada rotor untuk pendinginan. Pada kecepatan rendah, kipas internal ini menggerakkan sangat sedikit udara, sehingga seiring waktu dapat menurunkan isolasi motor.
Anda memitigasi risiko ini melalui ukuran inverter yang tepat dan pendinginan eksternal. Pertimbangkan untuk memperbesar ukuran hard disk sebanyak satu ukuran bingkai untuk menangani kebutuhan arus yang lebih tinggi tanpa membebani komponen internal hard disk. Anda juga harus memanfaatkan pendinginan motor udara paksa dengan memasang kipas blower eksternal berkecepatan konstan pada rumah motor lama. Terakhir, optimalkan kurva V/f pada pengaturan penggerak untuk memberikan peningkatan torsi yang memadai tanpa menyebabkan saturasi arus yang berlebihan pada belitan.
Logika relai yang lebih lama atau pengontrol solid-state awal tidak memiliki protokol komunikasi digital yang diperlukan untuk jabat tangan drive modern. Pengontrol harus mengomunikasikan perintah pengoperasian, pilihan kecepatan, arah, dan status kesalahan ke drive. Sinyal yang tidak kompatibel dapat mencegah sistem beroperasi dengan aman atau menyebabkan penghentian sementara.
Anda harus melakukan audit kelistrikan menyeluruh sebelum spesifikasi. Memetakan kemampuan masukan dan keluaran pengontrol yang ada. Untuk menjembatani kesenjangan komunikasi, manfaatkan output relai yang dapat diprogram pada inverter. Anda dapat memprogram relai ini untuk meniru logika kontaktor yang diharapkan oleh pengontrol lama. Hal ini memastikan drive dan pengontrol tetap tersinkronisasi, mencegah pengontrol melepaskan tali pengaman sebelum waktunya.
Audit data pelat nama motor yang ada dan lakukan uji megger untuk menilai kesehatan belitan stator sebelum menentukan penggerak.
Uji keakuratan dan kondisi fisik sakelar perata jalur hoistway yang ada untuk menentukan apakah sakelar tersebut perlu diganti.
Memetakan kemampuan masukan dan keluaran pengontrol lama untuk memastikan kompatibilitas dengan sinyal relai penggerak modern.
Lakukan penilaian penimbangan beban yang komprehensif untuk mengonfigurasi profil deselerasi yang akurat dan mencegah rollback.
J: Fungsi utamanya adalah mengubah daya masuk menjadi frekuensi dan tegangan variabel yang dikontrol secara tepat. Hal ini mengatur kecepatan dan torsi motor elevator, memberikan akselerasi yang mulus, mengurangi keausan mekanis pada komponen yang menua, dan meningkatkan kualitas pengendaraan secara keseluruhan dibandingkan dengan sistem yang sudah ada sebelumnya.
J: Perbedaan utamanya adalah umpan balik posisi. Penggerak loop tertutup menggunakan encoder fisik yang dipasang pada poros motor untuk melacak kecepatan dan posisi yang tepat. Penggerak loop terbuka beroperasi tanpa encoder, mengandalkan model matematika internal dan umpan balik listrik untuk memperkirakan dan mengontrol kinerja motor.
J: Ya. Meskipun tidak memiliki encoder untuk menahan kecepatan nol mutlak, penggerak loop terbuka modern menggunakan perangkat lunak anti-rollback dan pengereman injeksi DC. Fitur-fitur ini mengunci motor secara magnetis selama sepersekian detik sementara rem mekanis terangkat, mencegah mobil menggelinding berlawanan arah.
J: Ya. Penggerak loop terbuka satu fase tersedia untuk bangunan yang kekurangan daya tiga fase. Mereka menerima masukan satu fasa dan secara internal mengubahnya menjadi keluaran daya tiga fasa yang diperlukan untuk menjalankan motor elevator standar, menjadikannya ideal untuk retrofit perumahan kecil atau komersial ringan.
J: Inverter loop terbuka umumnya direkomendasikan untuk kecepatan elevator hingga 1,5 meter per detik. Di luar kecepatan ini, persyaratan kontrol dinamis dan toleransi penghentian yang ketat memerlukan ketepatan sistem loop tertutup dengan umpan balik encoder langsung.
J: Alat ini bergantung sepenuhnya pada sensor hoistway eksternal, seperti saklar magnetik atau baling-baling optik. Ketika mobil melewati sensor, pengontrol memerintahkan penggerak untuk mengurangi kecepatan dan akhirnya mengerem. Drive menjalankan perintah kecepatan ini berdasarkan pemicu sensor fisik, bukan pelacakan posisi internal.
J: Ya. Jika dipasang dengan benar dan terintegrasi dengan pengontrol elevator yang sesuai, penggerak loop terbuka memenuhi standar keselamatan modern seperti ASME A17.1 dan CSA B44. Mereka berinteraksi secara aman dengan sistem pengereman darurat dan perangkat perlindungan pergerakan mobil yang tidak disengaja.


