
Dilihat: 0 Penulis: Editor Situs Waktu Publikasi: 25-10-2026 Asal: Lokasi


Operasi industri modern sangat bergantung pada penggerak frekuensi variabel untuk kontrol motor yang presisi. Namun, kecepatan peralihan yang cepat dari Insulated-Gate Bipolar Transistors (IGBTs) saat ini menghasilkan pulsa tegangan yang sangat curam. Ketika pulsa-pulsa ini merambat melalui kabel motor yang panjang, pulsa-pulsa ini dipantulkan dan digabungkan. Hal ini menciptakan lonjakan tegangan yang sangat besar.
Transien tegangan tinggi ini dengan cepat menurunkan isolasi motor. Hal-hal tersebut pasti menyebabkan kegagalan dini. Waktu henti yang tidak direncanakan, seringnya pemutaran ulang motor, dan pembatalan garansi memerlukan biaya yang jauh lebih besar dibandingkan biaya mitigasi di muka. Anda tidak boleh mengabaikan fenomena ini saat merancang sistem kendali motor Anda.
Artikel ini memberikan kerangka keputusan yang jelas dan didukung oleh teknik. Kami akan mengevaluasi secara tepat kapan suatu aplikasi memerlukan reaktor keluaran, filter dV/dt, atau filter gelombang sinus. Anda akan belajar bagaimana menyeimbangkan risiko implementasi di dunia nyata, kendala spasial, dan keandalan sistem tanpa merekayasa solusi Anda secara berlebihan.
Jarak menentukan solusinya: Reaktor keluaran umumnya cukup untuk jalur kabel sedang (biasanya 100 hingga 300 kaki), sedangkan filter dV/dt atau gelombang sinus diperlukan untuk jalur yang melebihi 300 kaki.
Insulasi motor penting: Motor non-inverter (yang tidak memenuhi NEMA MG-1 Bagian 31) memerlukan penyaringan agresif pada panjang kabel yang jauh lebih pendek.
Kabel dengan rating VFD bukan merupakan perbaikan yang berdiri sendiri: Kabel berkualitas tinggi mengurangi EMI dan kopling kapasitif tetapi tidak menghilangkan lonjakan tegangan gelombang pantulan di terminal motor.
Penerapannya memerlukan pengorbanan: Menambahkan komponen mitigasi keluaran menyebabkan penurunan tegangan, pembangkitan panas, dan batasan spasial di dalam panel kontrol.
Untuk melindungi peralatan Anda, pertama-tama Anda harus memahami fisika yang menyebabkan kerusakan. Penggerak modern menggunakan Modulasi Lebar Pulsa (PWM) untuk mengontrol kecepatan motor. Itu VFD menghasilkan simulasi bentuk gelombang AC dengan menghidupkan dan mematikan tegangan DC secara cepat. Transisi ini terjadi dalam sepersekian mikrodetik.
Ketika pulsa tegangan PWM mengalir ke bawah kabel motor, ia mengalami ketidakcocokan impedansi. Kabel mempunyai impedansi karakteristik tertentu. Stator motor memiliki impedansi yang jauh lebih tinggi. Ketika pulsa berkecepatan tinggi mencapai batas ini, sebagian energi dipantulkan kembali ke penggerak. Gelombang datang dan gelombang pantul bertabrakan. Mereka digabungkan untuk menghasilkan puncak tegangan yang jauh lebih tinggi daripada tegangan bus DC asli.
Kami mendefinisikan panjang kabel kritis sebagai ambang batas dimana gelombang pantulan menjadi berbahaya. Hal ini terjadi ketika waktu yang dibutuhkan pulsa tegangan untuk mengalir ke bawah kabel melebihi waktu naik IGBT. Drive masa kini memiliki waktu naik yang sangat cepat. Oleh karena itu, panjang kabel kritis menjadi lebih pendek. Penyiapan mungkin mengalami tegangan berlebih yang parah hanya pada jarak 50 kaki jika Anda menggunakan motor efisiensi standar yang lebih tua.
Insinyur sering kali memperhatikan gejala fisik sebelum kegagalan besar terjadi. Carilah tanda peringatan berikut di fasilitas Anda:
Kebisingan yang terdengar: Anda mungkin mendengar suara berderak yang berbeda. Hal ini menandakan keluarnya corona di dalam peckerhead motor.
Bau ozon: Pelepasan corona mengionisasi udara di sekitarnya. Ini menciptakan bau ozon yang mencolok di dekat terminal motor.
Lubang pada bantalan motor: Tegangan mode umum sering kali menyertai gelombang pantulan. Ini menginduksi arus poros. Arus ini mengalir melalui bantalan, menyebabkan pembekuan dan lubang.
Kegagalan insulasi belitan yang dahsyat: Pengeboman terus-menerus melemahkan kekuatan dielektrik insulasi. Hal ini pada akhirnya menyebabkan arus pendek fase-ke-fase atau fase-ke-tanah.
Kesalahan Umum: Banyak teknisi mengganti motor yang rusak tanpa menyelidiki penyebab utamanya. Jika Anda tidak mengatasi kabel yang panjang, motor pengganti akan mengalami nasib yang sama.
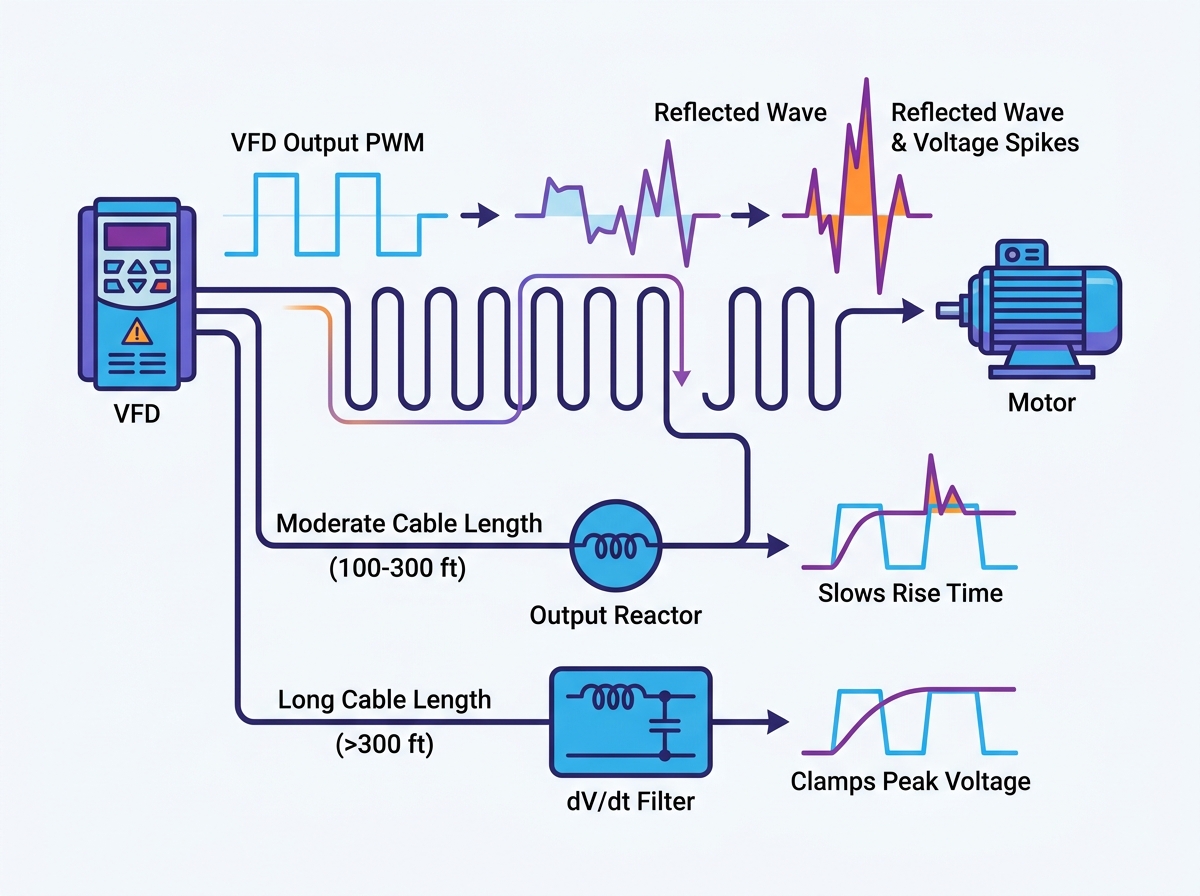
Anda memiliki tiga opsi utama untuk memitigasi fenomena gelombang pantulan. Setiap teknologi menargetkan rentang panjang kabel dan kebutuhan operasional tertentu. Perbedaannya kami rangkum pada grafik perbandingan di bawah ini.
Perbandingan Strategi Perlindungan Output
Jenis Perlindungan |
Panjang Kabel Khas |
Fungsi Utama |
Biaya Relatif |
|---|---|---|---|
Reaktor Keluaran |
100 – 300 kaki |
Memperlambat waktu kenaikan tegangan (dV/dt) |
Rendah |
Filter dV/dt |
300 – 1.000 kaki |
Memperlambat waktu naik DAN menjepit tegangan puncak |
Sedang |
Filter Gelombang Sinus |
1.000+ kaki |
Mengubah PWM menjadi gelombang sinusoidal halus |
Tinggi |
Reaktor keluaran adalah komponen yang sederhana namun sangat efektif. Mereka terdiri dari kumparan tembaga atau aluminium yang dililitkan di sekitar inti magnet. Mereka duduk di antara drive dan motor.
Cara Kerjanya: Reaktor menambahkan impedansi induktif ke rangkaian keluaran. Induktansi ini secara fisik memperlambat waktu naiknya pulsa tegangan. Dengan mengurangi laju perubahan tegangan (dV/dt), reaktor membatasi dering frekuensi tinggi pada terminal motor.
Kriteria Keberhasilan: Mereka menawarkan perlindungan hemat biaya untuk panjang kabel sedang. Kami biasanya merekomendasikannya untuk lari antara 100 dan 300 kaki. Batas pasti Anda bergantung pada frekuensi pembawa dan peringkat motor.
Keterbatasan: Reaktor keluaran tidak membatasi tegangan puncak secara ketat. Ini hanya memperlambat waktu kenaikan tegangan. Jika kabelnya sangat panjang, pulsa masih mempunyai cukup waktu untuk mencapai puncak destruktifnya. Oleh karena itu, reaktor tetap tidak efektif untuk jalur kabel yang sangat panjang.
Ketika panjang kabel melebihi 300 kaki, reaktor standar kehilangan efektivitasnya. Anda harus meningkatkan filter dV/dt.
Cara Kerjanya: Unit-unit ini menggabungkan reaktor standar dengan rangkaian snubber resistor-kapasitor (RC). Reaktor memperlambat denyut nadi. Sirkuit RC kemudian menyerap kelebihan energi frekuensi tinggi. Hal ini secara signifikan memperlambat waktu naik dan secara aktif menghentikan lonjakan tegangan puncak. Mereka biasanya menjaga lonjakan jauh di bawah 1.000V untuk sistem standar 480V.
Kriteria Keberhasilan: Ideal untuk panjang kabel hingga 1.000 kaki. Mereka juga unggul saat melakukan retrofit pada motor tua. Motor lama memiliki sistem insulasi yang lebih lemah, sehingga tindakan penjepitan RC menjadi penting.
Keterbatasan: Mereka memerlukan investasi awal yang lebih tinggi. Mereka juga menempati jejak fisik yang lebih besar di dalam panel Anda. Selain itu, resistor snubber menghasilkan panas yang besar selama pengoperasian.
Beberapa aplikasi mendorong batasan fisik. Filter gelombang sinus mewakili tingkat perlindungan motor tertinggi.
Cara Kerjanya: Mereka menggunakan desain filter LC (induktor-kapasitor) low-pass yang canggih. Sirkuit ini sepenuhnya menghilangkan peralihan PWM frekuensi tinggi dari output. Ini mengubah gelombang persegi yang keras kembali menjadi bentuk gelombang sinusoidal yang mendekati sempurna.
Kriteria Keberhasilan: Anda memerlukannya untuk kasus edge yang sangat spesifik. Ini termasuk timah yang panjangnya membentang lebih dari 1.500 kaki. Mereka juga melindungi sistem yang menggunakan trafo step-up, pompa submersible yang dipasang dalam, atau motor lama yang sangat sensitif.
Memilih komponen yang tepat akan mencegah kegagalan peralatan dan pengeluaran yang tidak perlu. Ikuti pendekatan terstruktur ini untuk menentukan perlindungan Anda secara akurat.
Langkah 1: Audit Isolasi Motor. Pertama, tentukan apakah motor diberi nilai untuk tugas inverter. Periksa papan nama. Motor yang dibuat sesuai standar NEMA MG-1 Part 31 memiliki insulasi yang kuat. Mereka sering kali memiliki peringkat isolasi puncak 1.600V. Mereka dapat menahan kabel yang berjalan lebih lama dibandingkan motor efisiensi standar.
Langkah 2: Ukur Jalur Kabel yang Sebenarnya. Jangan pernah mengandalkan garis pandang point-to-point. Kabel menjalin melalui baki, meruntuhkan dinding, dan meliuk-liuk di sekitar mesin. Anda harus mengukur panjang kabel sebenarnya yang dirutekan. Kesenjangan visual 100 kaki seringkali membutuhkan kabel yang dirutekan sepanjang 250 kaki.
Langkah 3: Konsultasikan Spesifikasi Perangkat Keras PKS. Drive yang berbeda memiliki karakteristik peralihan yang berbeda. Meninjau secara spesifik Petunjuk pemasangan VFD sangat penting. Misalnya, saat menugaskan Inverter frekuensi SD300 , Anda harus mengidentifikasi panjang maksimum yang direkomendasikan pabrik. Pabrikan mencantumkan pedoman ketat untuk kabel tanpa pelindung dan kabel berpelindung sebelum pemfilteran eksternal diwajibkan.
Langkah 4: Faktorkan Frekuensi Pembawa. Pengaturan drive mengubah realitas fisik. Frekuensi pembawa yang lebih tinggi (misalnya, 8kHz versus 2kHz) memperburuk gelombang pantulan. Peralihan yang lebih cepat berarti lebih banyak pulsa per detik. Hal ini menghasilkan lebih banyak panas pada komponen filter dan mempercepat degradasi isolasi. Anda mungkin perlu menurunkan daya drive atau menambah ukuran filter yang sesuai.
Praktik Terbaik: Selalu dokumentasikan temuan Anda selama fase audit. Buat spreadsheet sederhana yang melacak lokasi motor, panjang kabel yang dirutekan, data pelat nama, dan frekuensi pembawa terprogram.
Insinyur sering memperdebatkan jenis kabel selama perencanaan pemasangan. Ada kesalahpahaman yang berbahaya mengenai perangkat mitigasi dan pemilihan kabel.
Banyak pemasang percaya bahwa memasang reaktor keluaran atau filter menghilangkan kebutuhan akan kabel VFD yang tepat. Mereka berasumsi kabel THHN standar dalam saluran akan mencukupi setelah lonjakan tegangan dibatasi. Asumsi ini menimbulkan risiko operasional yang parah.
Filter dan kabel melakukan pekerjaan yang sangat berbeda. Filter melindungi motor dari lonjakan tegangan yang merusak. Namun, kabel berpelindung melindungi fasilitas dari Interferensi Elektromagnetik (EMI). Kabel standar membocorkan kebisingan frekuensi tinggi ke lingkungan sekitar. Kebisingan ini dengan mudah mengganggu sensor sensitif, PLC, dan jaringan komunikasi.
Selain itu, kabel dengan rating VFD mengelola arus ground frekuensi tinggi dengan aman. Mereka menggunakan kabel ground simetris untuk menyediakan jalur impedansi rendah kembali ke drive. Hal ini mencegah arus menyimpang yang merusak menemukan jalur alternatif melalui baja bangunan atau bantalan mesin.
Anda mencapai instalasi dengan keandalan tertinggi melalui sinergi. Gabungkan filter keluaran yang sesuai dengan kabel ground VFD simetris. Filter mengatur tegangan tegangan pada terminal motor. Kabel menahan gangguan listrik dan mengatur arus tanah dengan aman. Bersama-sama, mereka menciptakan sistem kontrol motor yang kuat dan bebas gangguan.
Menambahkan komponen ke panel listrik Anda menimbulkan tantangan teknis baru. Anda harus memperhitungkan kenyataan ini sebelum menyelesaikan desain Anda.
Reaktor dan filter menambah impedansi pada rangkaian. Hal ini secara alami menyebabkan penurunan tegangan, biasanya antara 3% dan 5%. Jika motor Anda beroperasi mendekati kapasitas maksimumnya, penurunan ini menjadi masalah. Motor menerima tegangan lebih sedikit, yang secara langsung mengurangi torsi yang tersedia. Anda harus mengevaluasi apakah motor memerlukan tegangan masukan yang sedikit lebih tinggi dari penggerak untuk mempertahankan torsi beban penuh.
Kendala fisik sering kali menentukan pilihan teknik. dV/dt dan filter gelombang sinus berukuran besar. Anda tidak bisa begitu saja memasukkannya ke dalam panel yang penuh sesak. Selain itu, mereka menghasilkan panas. Resistor di dalam filter dV/dt menghilangkan kelebihan energi sebagai beban termal. Anda harus menghitung beban panas BTU tambahan. Kegagalan untuk melakukan hal ini akan menyebabkan enklosur menjadi terlalu panas, yang menyebabkan gangguan tersandung dan kegagalan komponen dini. Pastikan kipas pendingin atau AC enclosure Anda dapat menangani watt ekstra.
Peraturan keselamatan menuntut pemilihan komponen yang cermat. Pastikan reaktor dan filter pilihan Anda selaras dengan persyaratan enclosure UL508A. Anda juga harus memverifikasi fasilitas standar SCCR (Short-Circuit Current Rating). Menambahkan komponen yang tidak cocok dapat menurunkan peringkat keamanan seluruh panel, sehingga menyebabkan kegagalan kepatuhan selama inspeksi.
Melindungi motor Anda dari kerusakan gelombang pantulan memerlukan pemahaman yang jelas tentang fisika sistem dan kemampuan perangkat keras. Tidak ada filter 'terbaik' yang universal. Keputusan Anda bergantung sepenuhnya pada jarak kabel yang tepat, usia isolasi motor, dan batasan anggaran tertentu.
Kami merekomendasikan untuk segera mengambil langkah-langkah yang dapat ditindaklanjuti untuk mengamankan sistem Anda. Pertama, tugaskan tim teknik Anda untuk mendokumentasikan semua panjang kabel yang melebihi 100 kaki. Kedua, rujuk silang panjang ini dengan manual penggerak dan pelat nama motor. Terakhir, audit profil risiko Anda saat ini. Menerapkan reaktor keluaran untuk pengoperasian sedang dan meningkatkan filter dV/dt atau gelombang sinus ketika jarak atau motor yang lebih tua memerlukan mitigasi yang agresif.
J: Ya. Filter mengurangi tegangan berlebih motor, tetapi kabel VFD mengandung EMI, mengurangi kopling kapasitif, dan mengelola kebisingan frekuensi tinggi dengan aman. Mereka melakukan fungsi yang berbeda dan saling melengkapi. Melewatkan kabel berpelindung akan membuat jaringan fasilitas Anda mengalami gangguan komunikasi yang parah.
A: Ya, tapi total panjang kabel kapasitif harus dihitung. Anda harus menjumlahkan semua panjang cabang. Gunakan jarak total gabungan ini untuk mengukur keluaran reaktor atau filter dengan benar. Mengabaikan panjang cabang akan menyebabkan ukuran filter menjadi kecil dan perlindungan tidak memadai.
J: Ya. Mereka melayani tujuan yang sangat berbeda. Reaktor saluran berada di sisi masukan untuk melindungi penggerak dari transien jaringan listrik dan distorsi harmonik. Reaktor keluaran terletak di sisi beban untuk melindungi motor dari transien yang dihasilkan oleh penggerak.
J: Frekuensi pembawa yang lebih tinggi meningkatkan jumlah pulsa tegangan per detik. Hal ini menghasilkan lebih banyak panas secara signifikan pada kapasitor filter dan resistor. Filter harus diberi nilai khusus untuk frekuensi pembawa yang diprogram untuk mencegah panas berlebih dan kegagalan komponen.


