
Megtekintések: 0 Szerző: Site Editor Közzététel ideje: 2026-09-22 Eredet: Telek


A felvonómotor-vezérlő méretezése kizárólag az alapvető motor adattábla adatai alapján jelentős működési kockázatokat rejt magában. A statikus lóerő- vagy kilowatt-értékekre hagyatkozva figyelmen kívül hagyja a függőleges szállítás során fellépő összetett dinamikus erőket. Amikor a mérnökök általános változó frekvenciájú meghajtó méretezési módszereket alkalmaznak, általában két költséges eredmény valamelyikével kell szembenézniük. Az első az alulméretezés, ami gyakori meghibásodásokhoz, visszafutásokhoz és rossz menetminőséghez vezet. A második a túlzott specifikáció, ami a felesleges elektromos kapacitásra és a túlméretezett hűtési infrastruktúrára pazarolja a tőkét.
E szélsőségek elkerülése érdekében konkrét, valós terhelési mutatókat kell elemeznie. A változó súlyok, az agresszív munkaciklusok, a mechanikai rendszer kiegyensúlyozatlansága és a vészhelyzeti teljesítményigények határozzák meg a vezérlővel szemben támasztott fizikai követelményeket. Ezeknek a dinamikus terhelési profiloknak a kiértékelése lehetővé teszi egy erre a célra kialakított típus kiválasztását Lift Drive Inverter , amely biztosítja az utasok abszolút biztonságát, maximalizálja az energiahatékonyságot, és megfelel a szigorú felvonószabályoknak.
Csúcs vs. folyamatos kereslet: Az emelőhajtású inverter kiválasztásához a rövid távú túlterhelési kapacitást (csúcsáram gyorsítás közben) kell előnyben részesíteni a folyamatos üzemi árammal szemben.
Terhelésmérési integráció: A fejlett meghajtóknak zökkenőmentesen kapcsolódniuk kell az autó alatti vagy kötéles tehermérlegekhez, hogy pontos előnyomatékot alkalmazzanak és megakadályozzák a visszagurulást.
Zárt hurkú szükségesség: Erősen változó terhelésű környezetekben a zárt hurkú emelőinverter kritikus fontosságú a nulla fordulatszám-szabályozás és a precíz padlószint fenntartása érdekében.
Vészhelyzeti áramellátás méretezése: A szünetmentes tápegységek (UPS) és az automatikus mentőeszközök (ARD) akkumulátorrendszereinek megfelelő méretezése érdekében a pontos terhelési adatok nem vitathatók.
Költségoptimalizálás: A terhelési osztály pontos meghatározása a specifikációs folyamat korai szakaszában megakadályozza a költséges túltervezést, miközben biztosítja, hogy a meghajtó megfeleljen a tényleges működési valóságnak.
A pontos terhelési adatok minden sikeres felvonótelepítési vagy modernizációs projekt alaptervét szolgálják. A jó terhelési adatok messze túlmutatnak az egyszerű maximális súlykapacitáson. Ez nagy részletességet igényel, a pontos mechanikai kiegyensúlyozatlanságok rögzítését, a gyorsulási profilokat és a legrosszabb forgatókönyv modellezését. Amikor pontos adatokat gyűjt, egyértelmű sikerkritériumokat határoz meg a rendszer számára. Ezek az adatok meghatározzák, hogy a vezérlő hogyan kezeli az áramkimenetet, kezeli a hőleadást, és hogyan reagál a hirtelen mechanikai elmozdulásokra.
A terepmérnökök tudják, hogy besétálni egy motorházba és egyszerűen leolvasni a 20 LE-s címkét egy régi egyenáramú gépen, ez a kudarc receptje. Ki kell számolni a függesztett tömeget, a kötélviszonyt és a vezetősínek súrlódását. Ezen részletes adatok nélkül a berendezés idő előtti meghibásodását és az utasok biztonságát veszélyezteti. A hajtásnak kezelnie kell a tengely fizikai valóságát, nem csak az elméleti számokat egy darab papíron.
A statikus és dinamikus terhelések közötti alapvető különbség megértése határozza meg a megfelelő berendezés specifikációt. A statikus terhelés a felvonó fizikai alkatrészeinek állandó, változatlan súlyát jelenti. Ez magában foglalja az üres fülkét, a hevedert, a függesztőköteleket, a mozgókábeleket és az ellensúlyt. Ha egy felvonó egyszerűen lógna egy aknában anélkül, hogy elmozdulna, a statikus terhelés lenne az egyetlen erő, amely a motorra és a fékre hatna.
A dinamikus terhelések teljesen más fizikai erőket hoznak létre. Amikor a felvonó mozogni kezd, le kell győznie a statikus súrlódást (stiction) és az egész mechanikai rendszer hatalmas tehetetlenségét. Gyorsítás, lassítás és nagy sebességű utazás során a dinamikus erők megsokszorozzák azt a tényleges súlyt, amelyet a motornak el kell viselnie. Egy 5000 font statikus tömegű fülke 8000 fontnak megfelelő erőt fejthet ki a motorra egy gyors gyorsítási fázisban. Pontos terhelési adatok modellezik ezeket a dinamikus csúcsokat, biztosítva, hogy a vezérlőnek legyen elegendő elektromos magassága ahhoz, hogy offline kioldás nélkül továbbítsa a szükséges áramot.
Tekintsük a kötözési arányt. Egy 2:1-es kötélarányú autó fele olyan gyorsan mozog, de kétszer akkora súlyt emel, mint egy 1:1-es kötéles autó. A dinamikus tehetetlenség ezen mechanikai elrendezés alapján teljesen megváltozik. A hajtást úgy kell méretezni, hogy a kötélrendszer sajátos tehetetlenségi profilját kezelje, ne csak a fülke nyers tömegét.
A szabványos ipari AC hajtások ventilátorok, szivattyúk és szállítószalagok működtetésére készültek. Ezek az alkalmazások kiszámítható, viszonylag állandó terhelésekkel rendelkeznek. A liftek teljesen más valóságban működnek. An A felvonóhajtásnak a VFD-nek kezelnie kell a gyors, előre nem látható terheléseltolódásokat. Előfordulhat, hogy a fülke teljesen üresen felfelé halad, majd lefelé nehéz rakományokkal. Az általános meghajtók küzdenek ezekkel a heves terheléseltolódásokkal, mert belső algoritmusaikat állandósult működésre hangolják.
Amikor hirtelen súlyváltozással szembesül, a normál hajtás gyakran túl- vagy alulkompenzál, ami erős rándulásokat vagy motor leállást eredményez. Az erre a célra épített emelőinverterek ezt a problémát a frekvencia és a feszültség dinamikus, valós idejű beállításával oldják meg. Úgy tervezték, hogy precíz frekvenciaátalakítást végezzenek hatalmas spektrumban, jellemzően 1 és 800 Hz között. Hirtelen terheléseltolódás esetén a dedikált inverter azonnal újraszámítja a szükséges nyomatékvektort. Úgy állítja be a mágneses fluxust a motorban, hogy az megfeleljen a változó súly pontos fizikai igényeinek.
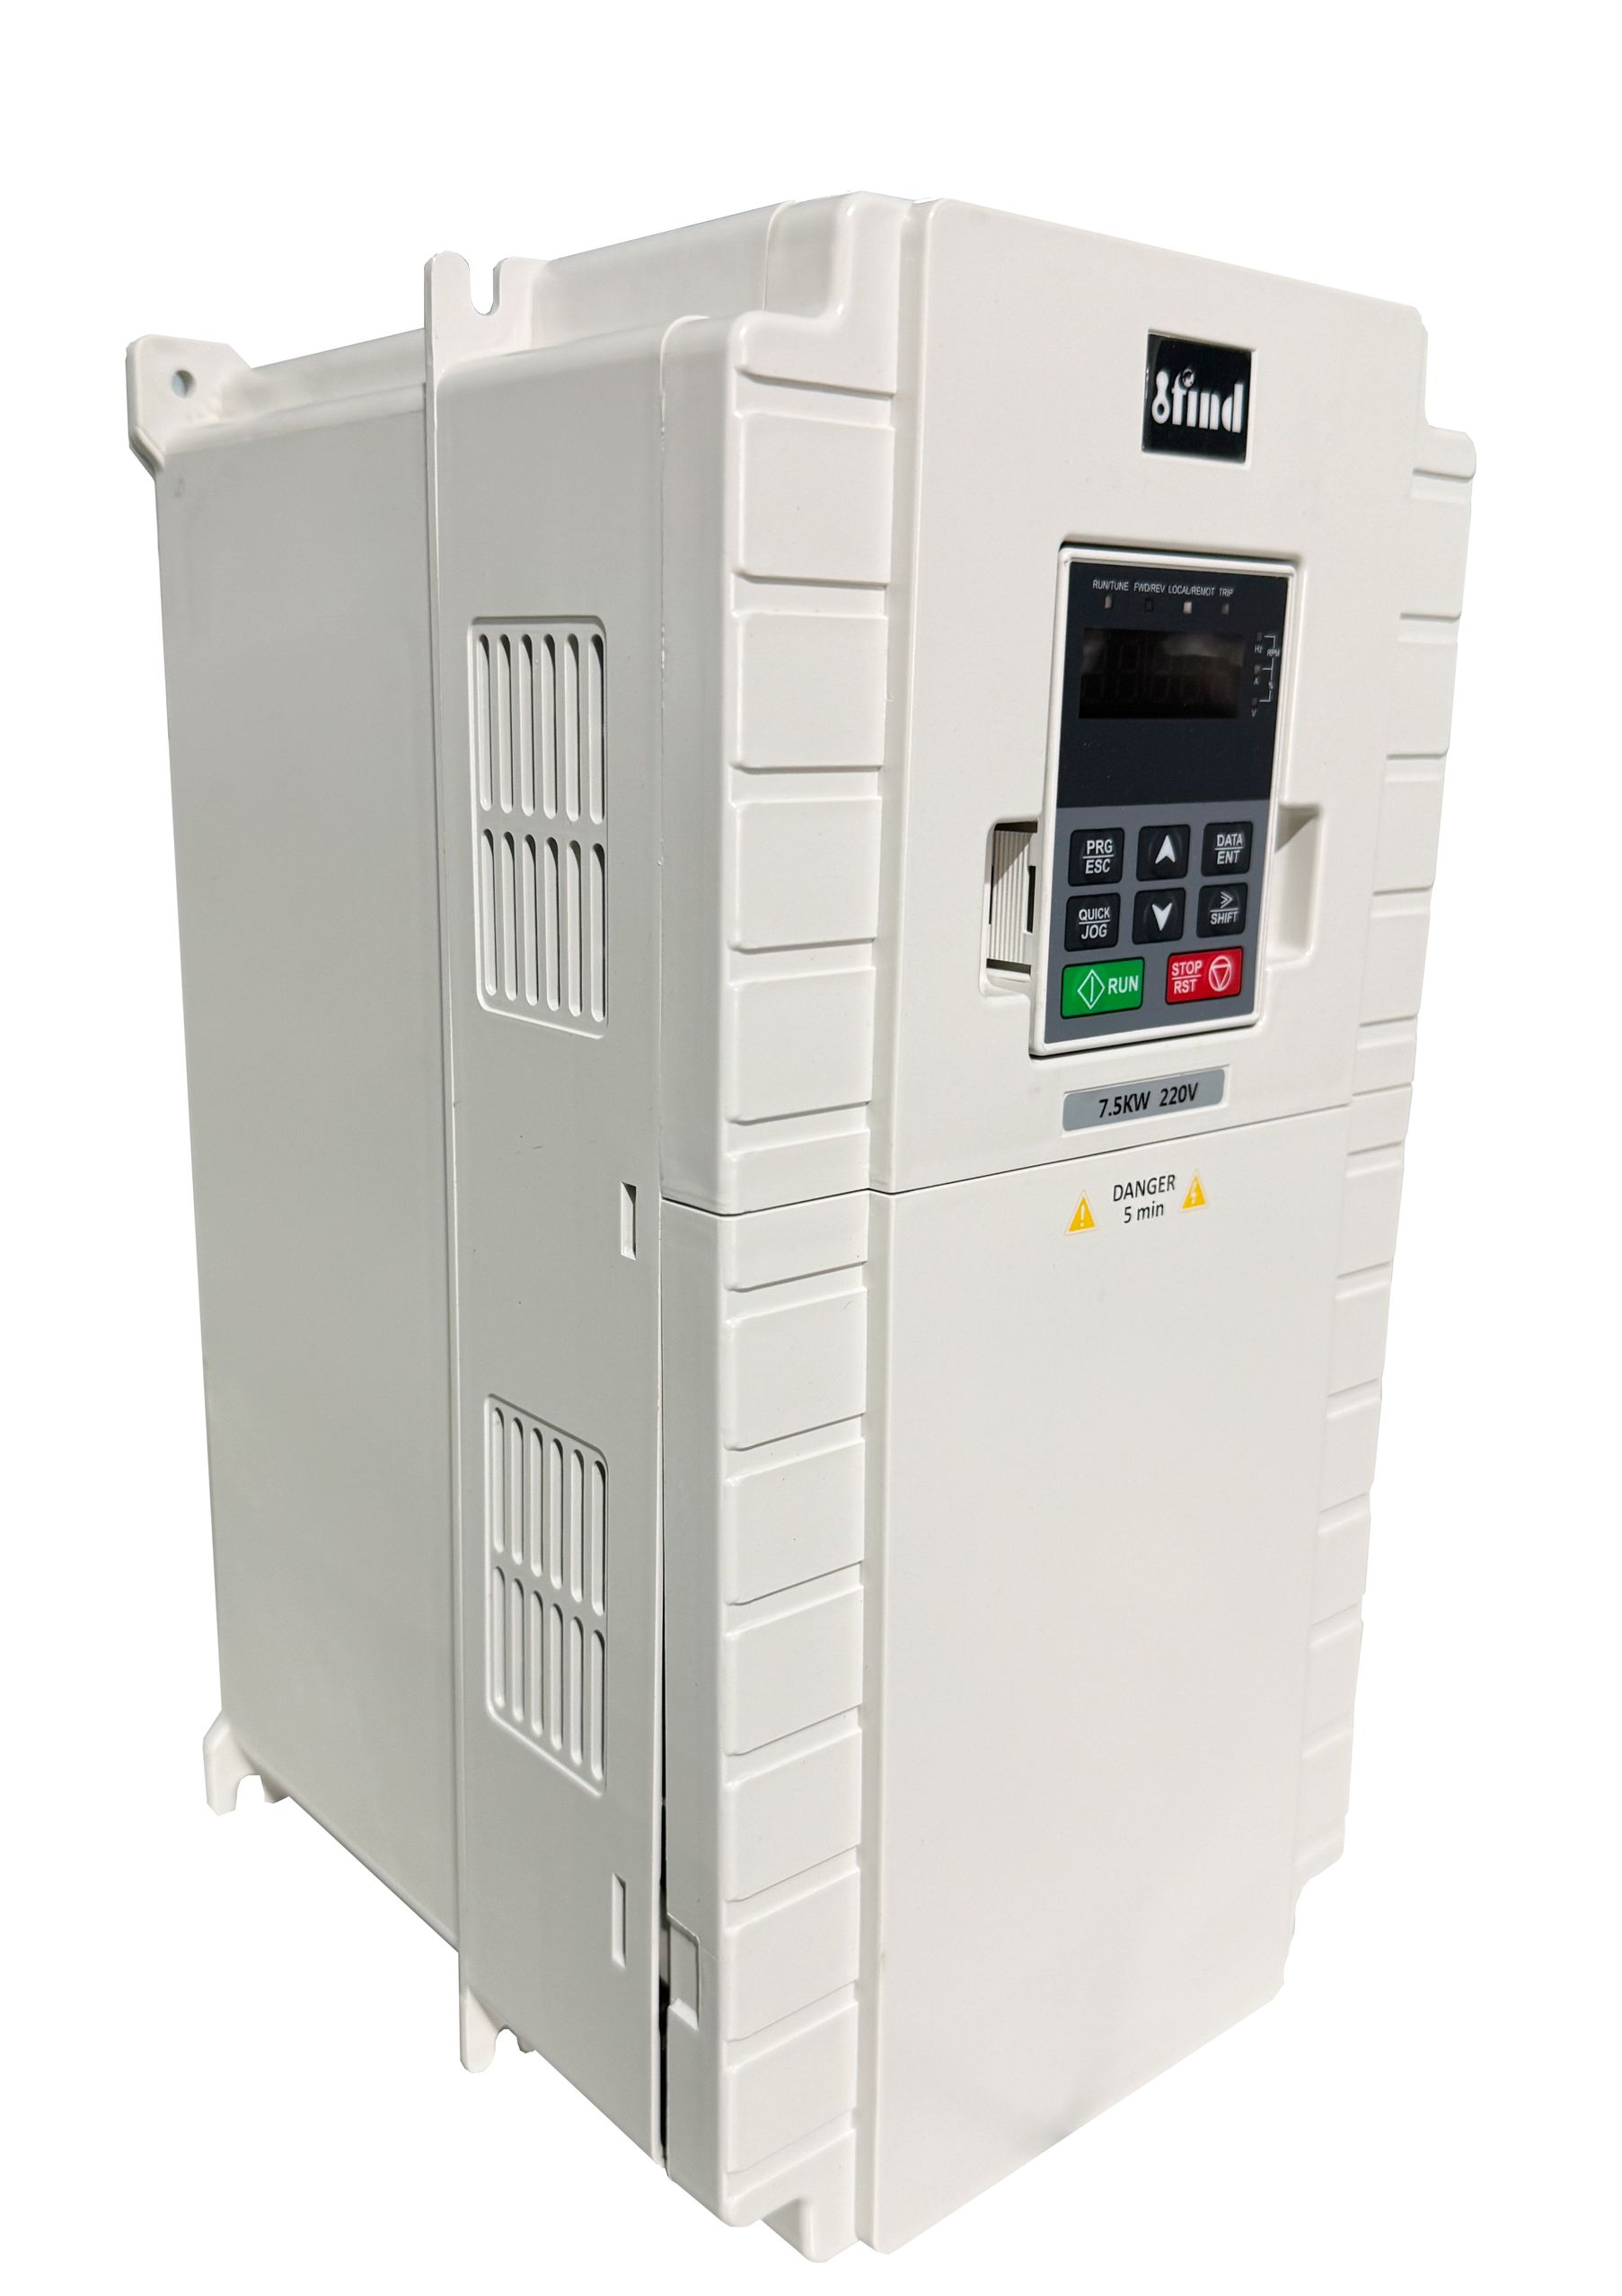
A mérnököknek ki kell értékelniük a terhelési adatok több konkrét dimenzióját, mielőtt kiválasztják a vezérlőt. Nem lehet egyszerűen összehozni a motor teljesítményét a hajtás névleges lóerősségével. Az adatpontokat jellemzőkre kell bontania az eredményekre, és konkrét elektromos mérőszámokat közvetlenül a felvonófülke fizikai teljesítményéhez kell kapcsolnia.
A függőleges szállítás során a leggyakoribb méretezési hiba a folyamatos futóáram alapján történő hajtás kiválasztása. A felvonók nagyon kevés időt töltenek folyamatos, állandósult állapotban. Működésük szinte teljes egészében indításból, gyorsításból, lassításból és leállításból áll. Ezért a csúcsáram-besorolás a siker elsődleges mérőszáma.
A felvonóalkalmazásokhoz általában 150-200%-os túlterhelési kapacitású inverterekre van szükség 10-60 másodperces időtartamra. Amikor a fék felemelkedik, és a motor elkezdi forgatni a tárcsát, hatalmas árambeáramlásra van szükség a tehetetlenség leküzdéséhez. Ha olyan szabványos ipari VFD-t ad meg, amely csak 60 másodpercig kínál 110%-os túlterhelési kapacitást, a hajtás teljesen terhelt indításkor túláram miatt hiba lép fel. Egy dedikált Az emelőfelvonó-inverter fizikailag nagyobb kondenzátorokkal és robusztusabb teljesítménymodulokkal készült, kifejezetten ezeknek az extrém, rövid távú áramcsúcsoknak a kezelésére belső károsodás nélkül.
A valós csúcsáram-szükséglet kiszámításához kövesse az alábbi lépéseket a helyszíni felmérés során:
Mérje meg az üres fülke és hevederegység pontos súlyát.
Számítsa ki a maximális utas- vagy teherszállító kapacitást a peron alapterülete alapján.
Határozza meg az ellensúly túlsúly százalékát (általában 40-50%).
A sebességváltó (ha van fogaskerekes) vagy a közvetlen hajtású tárcsa (ha sebességváltó nélküli) mechanikai hatásfokának tényezője.
Alkalmazzon 1,5-szeres és 2,0-szeres szorzót a folyamatos áramfelvételre a szükséges túlterhelési csúcsérték meghatározásához.
A terhelési adatoknak tartalmazniuk kell a várható munkaciklust, amelyet általában óránkénti motorindításokban mérnek. A nagyfrekvenciás indítási/leállítási ciklusok hatalmas hőterhelést okoznak az inverter szigetelt kapus bipoláris tranzisztorjaiban (IGBT). Minden alkalommal, amikor a hajtás csúcsáramot tol, hogy felgyorsítsa a fülkét, az IGBT csomópont hőmérséklete kiugrik. Ha a felvonó leáll és újraindul, mielőtt a hűtőborda ezt a hőenergiát eloszlatná, a belső hőmérséklet összeáll.
A szükséges hűtést vagy leértékelést az óránkénti várható utazások alapján kell kiszámítania. Egy kis forgalmú lakóépületbe szerelt meghajtó merőben más termikus valósággal néz szembe, mint egy nagy forgalmú kereskedelmi kórházba beszerelt meghajtó. Ha a terhelési adatok óránként 180 indítást jeleznek, előfordulhat, hogy túlméretezni kell a hajtást egyszerűen azért, hogy nagyobb hűtőbordát kapjon, vagy további kényszerlevegős hűtést kell megadnia a gépteremben a hőkioldás elkerülése érdekében.
A felvonórendszerek ellensúlyt használnak a rakomány kiegyensúlyozására, amelyet általában a fülke teljes kapacitásának 40-50%-ára állítanak be. Ez a mechanikai egyensúly határozza meg, hogy a motor energiát fogyaszt (motorozás) vagy energiát termel (regenerál). Ha egy üres fülke felfelé halad, a nehezebb ellensúly lehúzza. A motor generátorként működik, visszatartja a rendszert, hogy megakadályozza a túlpörgést. Ugyanez történik, amikor egy teljesen megrakott fülke lefelé halad.
Ennek a regeneráló energiának valahova el kell jutnia. Ha a hajtás nem tudja eloszlatni, az egyenáramú busz feszültsége megugrik, ami katasztrofális túlfeszültségi hibát okoz. A terhelési adatok pontosan megmondják, hogy a rendszer mennyi regeneratív energiát termel. Ezen adatok alapján fel kell mérni, hogy szükség van-e dinamikus fékellenállásokra, amelyek hőként égetik el a felesleges energiát, vagy teljesen regeneratív hajtásrendszerre, amely a tiszta energiát visszatáplálja az épület elektromos hálózatába.
A fülke terhelési állapota |
Az utazás iránya |
Motor állapot |
Energiaáramlás |
|---|---|---|---|
Üres fülke (könnyebb, mint az ellensúly) |
Fel |
Generálás |
Az energia áramlik a motorból a hajtásba (Regen) |
Üres fülke (könnyebb, mint az ellensúly) |
Le |
Motorozás |
Az energia áramlik a hajtásról a motorra (fogyasztás) |
Teljes fülke (nehezebb, mint az ellensúly) |
Fel |
Motorozás |
Az energia áramlik a hajtásról a motorra (fogyasztás) |
Teljes fülke (nehezebb, mint az ellensúly) |
Le |
Generálás |
Az energia áramlik a motorból a hajtásba (Regen) |
A modern biztonsági előírások megkövetelik, hogy a felvonók biztonságosan evakuálják az utasokat teljes áramszünet esetén. Ehhez szükség van egy szünetmentes tápegységről (UPS) vagy egy dedikált akkumulátorbankról táplált Automatic Rescue Device (ARD) eszközre. A vészhelyzeti rendszerek méretezésekor a pontos maximális terhelési adatok nem alku tárgyai.
A maximális dinamikus terhelés határozza meg a névleges teljesítményt és az inverter specifikus feszültségét, amely az akkumulátor tartalékához szükséges. Áramkimaradás esetén az ARD kisfeszültségű egyenáramot szolgáltat közvetlenül a hajtás egyenáramú buszához. A hajtásnak ezután meg kell határoznia a legkisebb ellenállás útját az aktuális terhelési kiegyensúlyozatlanság alapján, óvatosan engedve a féket, és csökkentett sebességgel mozgatva a fülkét a legközelebbi padlóig. Ha a terhelési adatok helytelenek, az UPS alulméretezett, az akkumulátorok azonnal lemerülnek a csúcsáramigény alatt, és az utasok csapdában maradnak.
A tökéletes menetminőség eléréséhez a vezérlőnek pontosan tudnia kell, mennyi a fülke súlya, mielőtt a mechanikus fék kiold. Ez zökkenőmentes kommunikációt igényel a fizikai érzékelők és a meghajtó belső feldolgozási logikája között. Az, ahogy az inverter kezeli ezeket a fizikai adatokat, meghatározza, hogy a felvonó zökkenőmentesen indul-e, vagy hevesen rándul.
A felvonórendszerek rendkívül érzékeny erőmérő cellákat használnak az utasok vagy a rakomány tömegének mérésére. Ezeket az érzékelőket jellemzően a kabin padlója alá, a keresztfejre szerelik fel, vagy közvetlenül a függesztőkötelekre rögzítik. Amint a súly belép a fülkébe, a mérőcellák belsejében lévő nyúlásmérők kissé deformálódnak. Ez a deformáció megváltoztatja az elektromos ellenállásukat.
A tehermérleg ezt a fizikai változást elektromos jellé alakítja át, és közvetlenül továbbítja a hajtáshoz. Az általános kommunikációs módszerek közé tartoznak a 0-10 V-os analóg jelek, a 4-20 mA-es áramhurkok vagy a digitális CANbus üzenetek. A meghajtó mikroprocesszora ezeket a valós idejű tömegadatokat veszi, és összehasonlítja az ellensúly ismert statikus súlyával. Ezredmásodpercben kiszámítja a rendszer pontos iránykiegyensúlyozatlanságát, felkészítve a motort a pontos mennyiségű munkára.
A súly ismerete csak a csata fele; a megfelelő erő alkalmazása abszolút pontosságot igényel. Itt van a A zárt hurkú emelő inverter elengedhetetlenné válik. A zárt hurkú rendszer egy forgó jeladót használ, amely közvetlenül a motor tengelyére van szerelve. Ez a kódoló másodpercenként több ezer alkalommal továbbítja a pontos forgórész helyzet- és sebességadatokat a meghajtónak.
A terhelésmérési adatok és a jeladó visszacsatolása kombinálásával a hajtás végrehajtja az előnyomatéknak nevezett funkciót. Mielőtt a mechanikus féktekercsek még feszültséget is kapnának a fék kioldásához, a hajtás pontosan annyi áramot nyom a motorba, amely szükséges ahhoz, hogy az adott terhelést nulla fordulatszámon tartsa. Az eredmény hibátlan. A fék megemelkedik, a fülke pedig egy millimétert sem mozdul. Teljesen kiküszöböli a visszagurulást, tökéletesen zökkenőmentes indulást biztosít, és pontosan tartja a padlószintet, függetlenül attól, hogy a fülkében egy személy vagy egy maximális teherbírás áll rendelkezésre.
Nem minden felvonó szolgálja ugyanazt a célt, és a terhelési adatok diktálják a választást az inverteres technológia különböző szintjei között. Az épület konkrét használati esete erősen befolyásolja az összértéket és a koncepcionális kompromisszumokat, amelyeket a specifikációs folyamat során meg kell tennie.
Az utasszállító alkalmazásokban, különösen a sokemeletes kereskedelmi épületekben vagy luxus lakótornyokban, az emberi kényelem az elsődleges mérőszám. A terhelési adatok itt nagy hangsúlyt fektetnek a rándulási sebességre (a gyorsulás változásának sebességére) és a sima S-görbe profilokra. Az utasok rendkívül érzékenyek a hirtelen mozdulatokra vagy rezgésekre.
Ezeknél az alkalmazásoknál a kompromisszum erősen előnyben részesíti a prémium zárt hurkú rendszereket a szabványos nyílt hurkú VFD-kkel szemben. A terhelési adatok azt diktálják, hogy a hajtásnak hibátlan előnyomatékot kell végrehajtania, és meg kell őriznie a mikromilliméteres szintezési pontosságot, hogy elkerülje a leállási veszélyeket a padlószinteken. A csúcskategóriás vezérlőbe való befektetés közvetlenül megtérül a bérlői elégedettség és a menetminőségi panaszok miatti karbantartási igények csökkentése révén.
A teherfelvonók brutális mechanikai környezetben működnek. Az itt található terhelési adatok az extrém változó súlyokra és az ütési terhelésre összpontosítanak. Vegyük fontolóra egy adatközponti liftet, amely nehéz, rendkívül érzékeny szerverállványokat mozgat, vagy egy ipari teherfülkét, ahol egy 5000 font súlyú targonca közvetlenül a platformra hajt egy 4000 font súlyú raklapot lerakva.
Ez a forgatókönyv hatalmas, azonnali dinamikus sokkokat idéz elő. A felfüggesztő kötelek megnyúlnak, a tárcsa elhajlik, és a terhelés hevesen eltolódik. Meg kell adnia a meghatározott ipari terhelési osztályok kezelésére alkalmas meghajtókat. A terhelés ritkán oszlik el egyenletesen. A megfelelő terhelési osztály korai kiválasztása ezekben a speciális környezetekben megakadályozza a katasztrofális meghajtóhibákat. Az inverternek agresszív nyomatékellenőrző képességekkel és hatalmas túlterhelési tartalékokkal kell rendelkeznie ahhoz, hogy fenntartsa a motor irányítását, amikor egy targonca hirtelen több ezer fontot ejt a fülkébe.
Teherszállítási osztály |
Leírás |
Inverter ütés |
|---|---|---|
A osztály |
Általános fuvarozás (kézi teherautók, kézi rakodás) |
A normál túlterhelhetőség (150%) általában elegendő. A terhelés fokozatos változásai. |
B osztály |
Gépjármű rakodás (autók, könnyű teherautók) |
Nagy áramcsúcskapacitást igényel a fülkébe belépő jármű hirtelen gördülő tömegének kezelésére. |
C1 osztály |
Ipari tehergépkocsi rakodás (a targonca teherrel halad) |
Extrém dinamikus ütések. 200%-os túlterhelési kapacitást és agresszív, zárt hurkú nyomatékválaszt igényel. |
C2 osztály |
Ipari tehergépkocsi rakodás (a targonca nem közlekedik) |
Masszív pontterhelés a küszöbön. A meghajtónak tökéletesen nulla sebességet kell tartania heves súlyáthelyezések során. |
Még jó terhelési adatok mellett is, a mérnöki és beszerzési csapatok gyakran követnek el kritikus hibákat a döntési szakaszban. Az adatok félreértelmezése vagy az általános ipari hüvelykujjszabályok alkalmazása a felvonóalkalmazásokra jelentős megvalósítási kockázatokhoz vezet.
Nagy a kísértés, hogy a maximális elméleti terhelést nézzük, és a biztonság kedvéért olyan meghajtót adjunk meg, amely túlméretezett. Ez a megközelítés jelentős pénzügyi kockázattal jár. A 100 lóerős hajtás megadása egy olyan rendszerhez, amely reálisan soha nem haladja meg a 40 lóerős dinamikus csúcsot, magára a hajtásra, a túlméretezett vezetékekre, a nagyobb megszakítókra és a nehezebb kontaktorokra tőkét pazarol.
A megfelelő mérethez olyan keretrendszerre van szükség, amely egyensúlyban tartja a költségszabályozást a biztonsági tartalékokkal. Elemeznie kell az épület tényleges forgalmi elemzését. Ha a gépészeti rendszer vagy az épületforgalom soha nem éri el az elméleti maximumot, nyugodtan megadhat egy olyan hajtást, amely megfelel a reális csúcsigénynek, miközben továbbra is fenntartja a kód által megkövetelt 150%-os túlterhelési biztonsági tényezőt.
Ezzel szemben a munkaciklus adatok figyelmen kívül hagyása az inverter idő előtti meghibásodásához vezet. Ha a meghajtót kizárólag a csúcssúly alapján méretezi, de nem veszi figyelembe azt a tényt, hogy a lift óránként 200-szor jár, akkor a meghajtó kiég. Az IGBT-k hőkorlátait gyorsan túllépik.
A mérséklési stratégia a kötelező termikus modellezés. Tekintse át a gyártó sajátos leértékelési görbéit a környezeti hőmérsékletre és magasságra vonatkozóan. Ha a gépterem kondicionálatlan és nyáron eléri a 105°F (40°C) hőmérsékletet, vagy ha az épület olyan nagy magasságban található, ahol a levegő vékonyabb és kevésbé hatékonyan hűti a hűtőbordát, csökkentenie kell a meghajtó kapacitását. Egy hűvös helyiségben, tengerszinten 50 amperre tervezett meghajtó csak 40 ampert ad ki biztonságosan meleg, nagy magasságban.
Vizsgálja meg épülete forgalmi mintáit, hogy meghatározza az óránkénti pontos motorindításokat és az új vezérlő szükséges munkaciklusát.
Mérje meg a fülke statikus és dinamikus terhelését kalibrált mérőcellák segítségével, mielőtt véglegesítené a hajtásteljesítmény-specifikációt.
Kérjen alkalmazás-specifikus leértékelési görbéket az inverter gyártójától a gépterem maximális nyári környezeti hőmérséklete és a földrajzi magasság alapján.
Ellenőrizze a kommunikációs protokollokat (analóg vs. CANbus) a kiválasztott terhelésmérő érzékelők és az inverter vezérlőkártyája között, hogy biztosítsa a zökkenőmentes előnyomaték-integrációt.
V: A szabványos VFD-t olyan állandó terhelésekre tervezték, mint a szivattyúk és ventilátorok. A dedikált emelőinverter speciális szoftverrel rendelkezik a nyomaték előtti képességekhez, a hatalmas rövid távú túlterhelési kapacitásokhoz (akár 200%) és a dinamikus frekvenciabeállításokhoz. Kifejezetten gyors, előre nem látható változó terhelések kezelésére tervezték, és megfelel a szigorú felvonóbiztonsági előírásoknak a fékvezérlésre és a motorkontaktor-felügyeletre vonatkozóan.
V: Megakadályozza a visszagurulást azáltal, hogy a mérőcellákból származó valós idejű tömegadatokat kombinálja a motorjeladó pontos rotorpozíció-adataival. A mechanikus fék oldása előtt az inverter kiszámítja a pontos iránykiegyensúlyozatlanságot, és megnyomja a szükséges áramot, hogy a motort abszolút nulla fordulatszámon tartsa. Amikor a fék felemelkedik, a terhelést már teljes mértékben megtámasztja a mágneses tér.
V: A liftek ritkán működnek folyamatos, állandósult állapotban. A legnagyobb elektromos igény a kezdeti gyorsítási fázisban jelentkezik, amikor a motornak le kell győznie a hatalmas statikus súrlódást (stiction), valamint a fülke, a kötelek és az ellensúly tehetetlenségét. A nagy túlterhelési kapacitás biztosítja, hogy a hajtás kioldás nélkül tudja leadni ezt a rövid távú energiacsúcsot.
V: A kabin padlója alá vagy a függesztőkötelekre szerelt mérőcellák mérik a fizikai igénybevételt a súly hozzáadásával. Ezt a fizikai deformációt elektromos jelekké alakítják. Ezeket 0-10 V-os analóg jeleken, 4-20 mA-es áramhurokon vagy digitális CANbus protokollokon keresztül továbbítják az inverterhez, lehetővé téve a hajtás számára, hogy valós idejű előtöltési számításokat végezzen.
V: Nem. A nagy teherbírású teherfelvonók extrém változó terheléseket és heves ütközéseket szenvednek el, például ha a targonca behajt a fülkébe. A szabványos inverterekből hiányoznak az agresszív nyomatékellenőrző algoritmusok és a robusztus regeneratív fékkezelés, amely szükséges ahhoz, hogy kezelni lehessen ezeket a hatalmas dinamikus váltásokat, amelyek a motor leállásához, meghibásodásokhoz és súlyos biztonsági kockázatokhoz vezetnek.
V: A munkaciklus, óránkénti leállásokban vagy indításokban mérve, meghatározza a hajtás belső alkatrészeinek hőterhelését. A nagyfrekvenciás indítási/leállítási ciklusok intenzív hőt termelnek. Ha a munkaciklus magas, meg kell adnia egy nagyobb fizikai hűtőbordával vagy aktív hűtéssel rendelkező meghajtót a termikus túlterhelés és az idő előtti hardverhiba megelőzése érdekében.
V: A maximális dinamikus terhelés határozza meg az automatikus mentőeszközhöz (ARD) szükséges pontos teljesítményt és inverterfeszültséget. Áramkimaradás esetén az ARD-nak elegendő kisfeszültségű egyenáramot kell szolgáltatnia ahhoz, hogy kiengedje a féket, és a lehető legnagyobb terhelési egyensúlyhiányt a legközelebbi emeletre mozgassa. Az alulméretezett akkumulátorok csúcsigény esetén azonnal meghibásodnak.


