


基本的なモーターの銘板データのみに基づいてエレベーター モーター コントローラーのサイズを決定すると、大きな運用上のリスクが生じます。静的な馬力またはキロワット定格に依存すると、垂直輸送で作用する複雑な動的力が無視されます。エンジニアが一般的な可変周波数ドライブのサイジング手法を使用すると、通常、コストのかかる 2 つの結果のいずれかに直面します。 1 つ目はサイズ不足であり、頻繁な故障トリップ、ロールバック事故、および乗り心地の低下につながります。 2 つ目は過剰仕様であり、不必要な電力容量と大規模な冷却インフラストラクチャに資本が浪費されます。
このような極端な状況を回避するには、具体的な現実世界の負荷メトリックを分析する必要があります。可変重量、積極的なデューティ サイクル、機械システムの不均衡、および緊急時の電力要件により、コントローラーに課せられる物理的な要求が決まります。これらの動的負荷プロファイルを評価すると、専用のプロファイルを選択できるようになります。 リフト ドライブ インバーター。 絶対的な乗客の安全を確保し、エネルギー効率を最大化し、厳格なエレベーター規則への準拠を実現する
ピークと連続需要: リフト駆動インバーターを選択するには、連続運転電流よりも短期過負荷容量 (加速中のピーク電流) を優先する必要があります。
荷重計量の統合: 高度なドライブは、正確なプレトルクを適用してロールバックを防ぐために、車の下またはロープの荷重計量デバイスとシームレスに連携する必要があります。
閉ループの必要性: 負荷が大きく変動する環境では、ゼロ速度制御と正確なフロア レベリングを維持するために閉ループ リフト インバータが不可欠です。
緊急電源のサイジング: 無停電電源装置 (UPS) および自動救助装置 (ARD) のバッテリー システムを正しくサイジングするには、正確な負荷データが不可欠です。
コストの最適化:仕様プロセスの早い段階で負荷クラスを正確に定義することで、コストのかかる過剰設計を防止しながら、ドライブが実際の動作現実に一致することを保証します。
正確な負荷データは、エレベーターの設置または近代化プロジェクトを成功させるための基礎的な青写真として機能します。優れた荷重データは、単純な最大耐荷重をはるかに超えています。これには、正確な機械的不均衡、加速プロファイル、最悪のシナリオのモデリングをキャプチャする、高い粒度が必要です。正確なデータを収集すると、システムの明確な成功基準が確立されます。このデータは、コントローラーが電流出力を管理し、熱放散を処理し、突然の機械的変化にどのように反応するかを決定します。
フィールド エンジニアは、モーター ルームに入って古い DC マシンの 20HP タグを読み取るだけでは、故障の原因となることを知っています。吊り下げられた質量、ロープの比率、ガイド レールの摩擦を計算する必要があります。この詳細なデータがなければ、機器が早期に故障し、乗客の安全が損なわれる危険があります。ドライブは、単なる紙上の理論上の数値ではなく、シャフトの物理的な現実を処理する必要があります。
静的荷重と動的荷重の基本的な違いを理解することで、機器の正しい仕様が決まります。静的荷重とは、エレベーターの物理コンポーネントの一定で変化しない重量を指します。これには、空のキャブ、スリング、吊り下げロープ、走行ケーブル、およびカウンターウェイトが含まれます。エレベーターが動かずに単にシャフトに吊り下げられている場合、モーターとブレーキに作用する力は静荷重のみになります。
動的荷重は、まったく異なる物理的な力を導入します。エレベーターが動き始めると、静摩擦 (スティクション) と機械システム全体の巨大な慣性を克服する必要があります。加速、減速、および高速移動中に、動的力により、モーターが処理しなければならない実効重量が増大します。静的重量が 5,000 ポンドのキャブは、急加速段階でモーターに 8,000 ポンドに相当する力を及ぼす可能性があります。正確な負荷データはこれらの動的ピークをモデル化し、コントローラーがオフラインに陥ることなく必要な電流を流すための電気的ヘッドルームを確保します。
ロープの比率を考慮してください。 2:1 のロープでつながれた車は、1:1 でロープでつながれた車と比べて、移動速度は半分になりますが、持ち上げる重量は 2 倍になります。この機械的な配置によって動的慣性は全く変化します。ドライブは、キャブの生の重量だけでなく、ローピング システムの特定の慣性プロファイルを処理できるサイズにする必要があります。
標準的な産業用 AC ドライブは、ファン、ポンプ、コンベアを動作させるために構築されています。これらのアプリケーションは、予測可能で比較的一定の負荷を特徴とします。エレベーターはまったく異なる現実の中で動作します。アン エレベータ駆動 VFD は 、急速で予測不可能な荷重変化に対応する必要があります。タクシーは完全に空のまま上向きに移動し、その後重い荷物を満載して下向きに移動することがあります。汎用ドライブは、内部アルゴリズムが定常状態で動作するように調整されているため、このような激しい負荷変動に対処できません。
突然の重量変化に直面すると、標準ドライブでは過補償または過小補償が発生することが多く、その結果、激しいジャークやモーターの停止が発生します。専用のリフト インバーターは、周波数と電圧をリアルタイムで動的に調整することで、この問題を解決します。これらは、通常 1 ~ 800 Hz の巨大なスペクトルにわたって正確な周波数変換を処理するように設計されています。急激な負荷変動が発生した場合、専用インバータが瞬時に必要なトルクベクトルを再計算します。可変重量の物理的要求に正確に一致するようにモーター内の磁束を調整します。
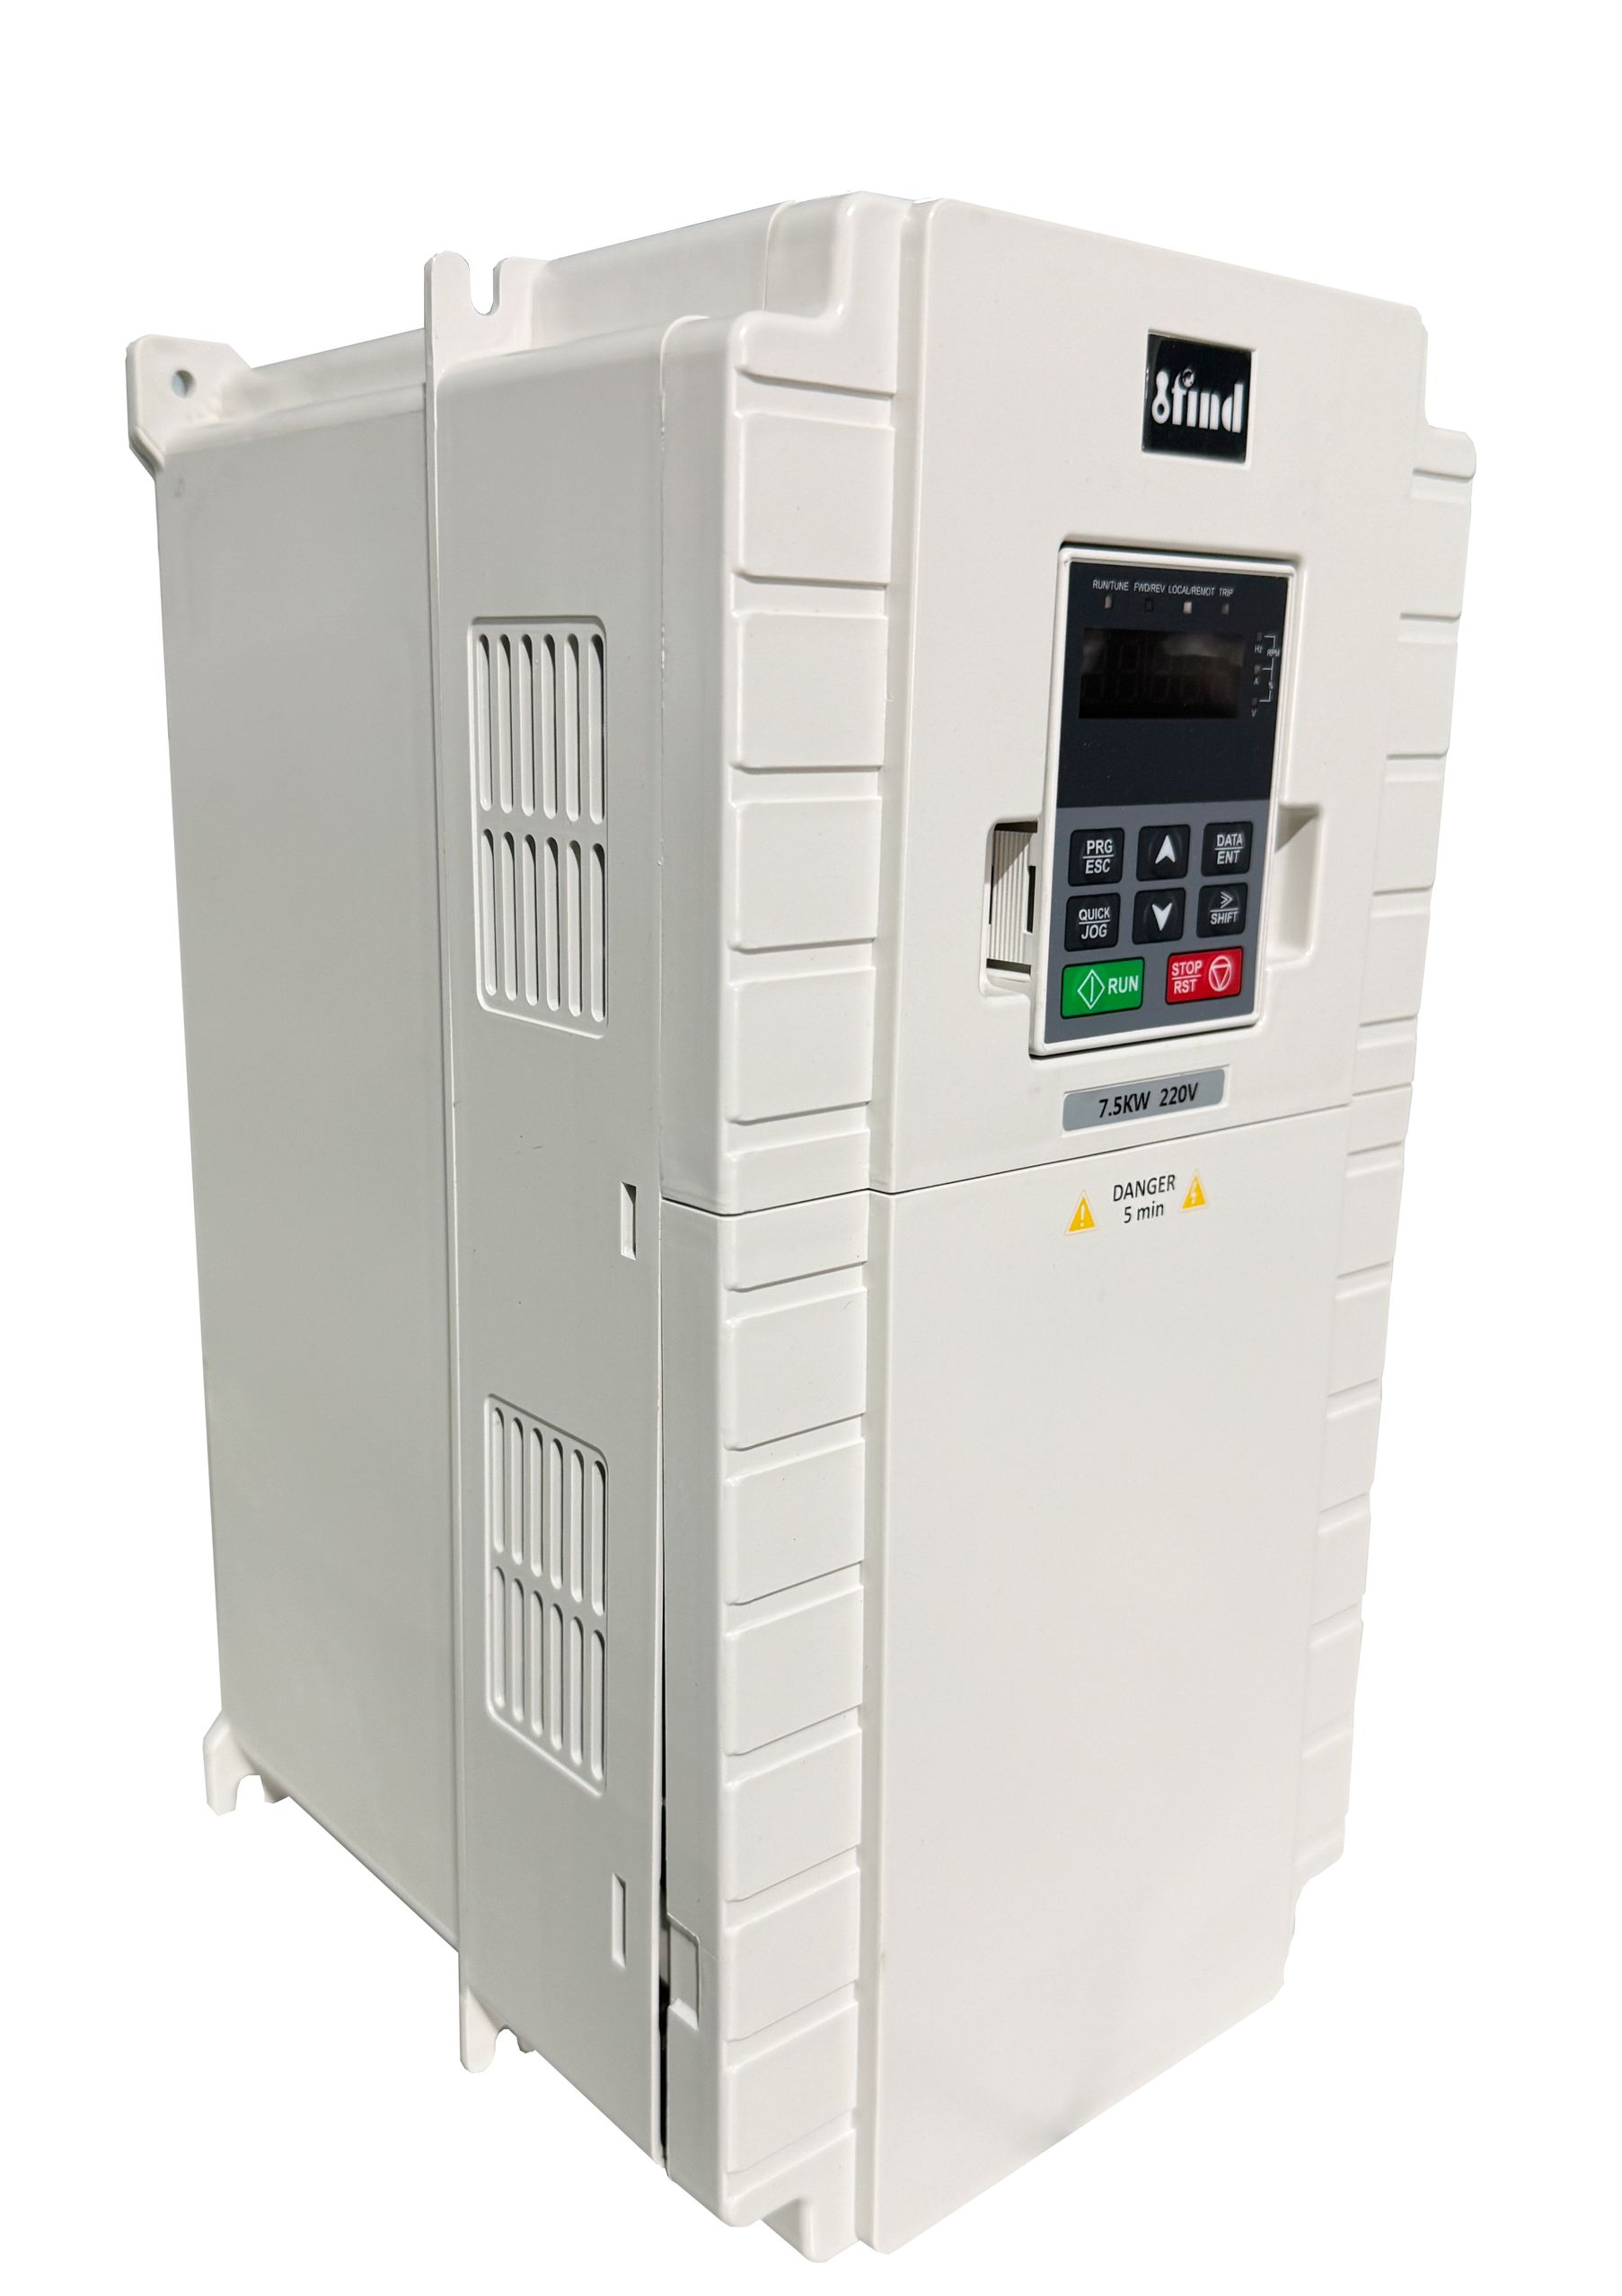
エンジニアは、コントローラーの候補リストを作成する前に、負荷データのいくつかの特定の側面を評価する必要があります。モーターの定格馬力とドライブの馬力定格を単純に一致させることはできません。データ ポイントを機能から結果まで分解し、特定の電気的指標をエレベーターかごの物理的性能に直接結び付ける必要があります。
垂直輸送における最も一般的なサイジングエラーは、連続運転電流に基づいてドライブを選択することです。エレベーターは、継続的な定常状態での運転にほとんど時間を費やしません。動作はほぼ始動、加速、減速、停止で構成されます。したがって、ピーク電流定格が成功の主要な指標となります。
エレベーター用途では、通常、10 ~ 60 秒の継続時間で 150% ~ 200% の過負荷容量を備えたインバータが必要です。ブレーキが解除され、モーターがシーブを回転し始めると、慣性を克服するために大量の電流が流入する必要があります。 60 秒間で 110% の過負荷容量のみを提供する標準の産業用 VFD を指定した場合、ドライブは完全負荷での起動中に過電流で障害が発生します。専用の エレベータ エレベータ インバータは 、特に内部損傷を受けることなく、これらの極度の短期間の電流スパイクに対処するために、より大きなコンデンサとより堅牢な電源モジュールで物理的に構築されています。
真のピーク電流要件を計算するには、サイト調査中に次の特定の手順に従う必要があります。
空のキャブとスリング アセンブリの正確な重量を測定します。
プラットフォームの面積に基づいて、乗客または貨物の最大収容人数を計算します。
カウンタウェイトのオーバーバランスの割合 (通常は 40% ~ 50%) を決定します。
ギアボックス (ギア付きの場合) またはダイレクトドライブ シーブ (ギアなしの場合) の機械効率を考慮に入れます。
連続消費電流に 1.5 倍から 2.0 倍の乗数を適用して、必要なピーク過負荷定格を確立します。
負荷データには、予想されるデューティ サイクルを含める必要があります。これは通常、1 時間あたりのモーターの起動数で測定されます。高周波の起動/停止サイクルにより、インバータの絶縁ゲート バイポーラ トランジスタ (IGBT) に多大な熱ストレスがかかります。ドライブがキャブを加速するためにピーク電流を流すたびに、IGBT ジャンクション温度が急上昇します。ヒートシンクが熱エネルギーを放散する前にエレベーターが停止し、再び始動すると、内部温度が上昇します。
1 時間あたりの予想される移動量に基づいて、必要な冷却または負荷軽減を計算する必要があります。交通量の少ない住宅の建物に設置されたドライブは、交通量の多い商業病院に設置されたまったく同じドライブとは大きく異なる熱の現実に直面します。負荷データが 1 時間あたり 180 回の起動を示している場合は、より大きなヒートシンクを得るためにドライブのサイズを大きくする必要がある場合があります。あるいは、熱トリップを防ぐためにマシン ルームに追加の強制空冷を指定する必要があるかもしれません。
エレベーター システムは、カウンタウェイトを利用して荷重のバランスをとり、通常はかご室の総容量の 40% ~ 50% に設定されます。この機械的バランスにより、モーターが電力を消費するか (動力駆動)、電力を生成するか (回生) が決定されます。空のキャブが上向きに移動すると、より重いカウンターウェイトがキャブを下に押し下げます。モーターは発電機として機能し、システムの速度超過を抑制します。満載の荷物を積んだキャブが下向きに移動するときにも同じことが起こります。
この回生エネルギーはどこかに行かなければなりません。ドライブが電圧を消散できない場合、DC バス電圧が急上昇し、致命的な過電圧障害が発生します。負荷データにより、システムが生成する回生エネルギーの量が正確にわかります。このデータに基づいて、過剰なエネルギーを熱として焼き切るダイナミック ブレーキ抵抗器、またはクリーンな電力を建物の電力網に戻す完全回生駆動システムの必要性を評価する必要があります。
キャブの荷重状態 |
進行方向 |
モーターの状態 |
エネルギーの流れ |
|---|---|---|---|
空のキャブ (カウンターウェイトより軽い) |
上 |
生成中 |
エネルギーはモーターからドライブへ流れます (回生) |
空のキャブ (カウンターウェイトより軽い) |
下 |
自動車運転 |
エネルギーはドライブからモーターに流れます (消費) |
フルキャブ (カウンターウェイトより重い) |
上 |
自動車運転 |
エネルギーはドライブからモーターに流れます (消費) |
フルキャブ (カウンターウェイトより重い) |
下 |
生成中 |
エネルギーはモーターからドライブへ流れます (回生) |
最新の安全規定では、完全停電時にエレベーターが乗客を安全に避難させることが求められています。これには、無停電電源装置 (UPS) または専用のバッテリー バンクから電力を供給される自動救助装置 (ARD) が必要です。これらの緊急システムのサイジングには、正確な最大負荷データが不可欠です。
最大動的負荷により、バッテリ バックアップに必要な電力定格と特定のインバータ電圧が決まります。停電時には、ARD はドライブの DC バスに低電圧 DC を直接供給します。次に、ドライブは現在の負荷の不均衡に基づいて抵抗が最も少ない経路を決定し、慎重にブレーキを解除し、減速してキャブを最も近いフロアまで移動する必要があります。負荷データが正しくない場合、UPS のサイズが小さくなり、ピーク電流需要によりバッテリが瞬時に消耗し、乗客が閉じ込められたままになります。
完璧な乗り心地を実現するには、機械式ブレーキが解除される前に、コントローラがキャブの重量を正確に把握する必要があります。これには、物理センサーとドライブの内部処理ロジック間のシームレスな通信が必要です。インバーターがこの物理データをどのように処理するかによって、エレベーターがスムーズに出発するか激しく揺れるかが決まります。
エレベーター システムは、高感度のロード セルを利用して乗客または貨物の重量を測定します。これらのセンサーは通常、キャビンの床の下、クロスヘッド上、または吊りロープに直接取り付けられます。キャブに重量が加わると、ロードセル内のひずみゲージがわずかに変形します。この変形により電気抵抗が変化します。
荷重計量デバイスは、この物理的変化を電気信号に変換し、それをドライブに直接送信します。一般的な通信方法には、0 ~ 10V アナログ信号、4 ~ 20mA 電流ループ、デジタル CANbus メッセージなどがあります。ドライブのマイクロプロセッサは、このリアルタイムの重量データを取得し、それをカウンターウェイトの既知の静的重量と比較します。システムの正確な方向の不均衡をミリ秒単位で計算し、必要な正確な作業量に合わせてモーターを準備します。
重量を知ることは戦いの半分にすぎません。正しい力を加えるには絶対的な精度が必要です。ここは、 クローズドループリフトインバータが 不可欠になります。閉ループ システムでは、モーター シャフトに直接取り付けられたロータリー エンコーダーが使用されます。このエンコーダは、ローターの正確な位置と速度のデータを毎秒数千回ドライブに送り返します。
荷重計量データとエンコーダフィードバックを組み合わせることで、ドライブはプレトルクと呼ばれる機能を実行します。機械式ブレーキ コイルが通電されてブレーキが解除される前に、ドライブは特定の負荷をゼロ速度に保持するのに必要な正確な量の電流をモーターに押し込みます。結果は完璧です。ブレーキは上がりますが、キャブは1ミリも動きません。これにより、ロールバックが完全に排除され、完全にスムーズな出発が保証され、キャブに 1 人が乗車しているか最大積載量が乗車しているかに関係なく、正確なフロア レベリングが維持されます。
すべてのエレベーターが同じ目的を果たすわけではなく、負荷データによって、異なる層のインバーター技術間の選択が決まります。建物の特定の使用例は、全体の価値と仕様プロセス中に行う必要がある概念的なトレードオフに大きく影響します。
旅客用途、特に高層商業ビルや高級住宅タワーでは、人間の快適さが主要な指標となります。ここでの負荷データは、ジャーク レート (加速度の変化率) と滑らかな S カーブ プロファイルに重点を置いています。乗客は突然の動きや振動に非常に敏感です。
これらのアプリケーションでは、トレードオフにより、標準の開ループ VFD よりもプレミアム閉ループ システムの方が有利になります。負荷データは、床着地でのつまずきの危険を防ぐために、ドライブが完璧なプレトルクを実行し、マイクロミリメートルのレベリング精度を維持する必要があることを示しています。ハイエンド コントローラーへの投資は、テナントの満足度に直接的に報われ、乗り心地に関する苦情に関連するメンテナンス コールの削減につながります。
貨物用エレベーターは過酷な機械環境で動作します。ここでの荷重データは、極端に変化する重量と衝撃荷重に焦点を当てています。重くて高感度のサーバー ラックを移動するデータ センターのエレベーターや、5,000 ポンドのフォークリフトがプラットフォームに直接乗り込んで 4,000 ポンドのパレットを載せる産業用貨物室を考えてみましょう。
このシナリオでは、大規模で瞬間的な動的衝撃が発生します。吊りロープが伸び、シーブがたわみ、荷重が激しく移動します。特定の産業用負荷クラスを処理できるドライブを指定する必要があります。負荷が均等に分散されることはほとんどありません。これらの特殊な環境では、早い段階で適切な負荷クラスを選択することで、致命的なドライブ障害を防ぐことができます。インバータは、フォークリフトがキャブ内に突然数千ポンドの重量を落とした場合でも、モータの制御を維持できるよう、積極的なトルク証明能力と大規模な過負荷予備力を備えている必要があります。
貨物積載クラス |
説明 |
インバータ衝撃 |
|---|---|---|
クラスA |
一般貨物(台車・手積み) |
通常は、標準の過負荷容量 (150%) で十分です。徐々に負荷が変化します。 |
クラスB |
自動車積載(乗用車、小型トラック) |
キャブに進入する車両の突然の回転重量に対処するには、高いピーク電流容量が必要です。 |
クラスC1 |
産業用トラックへの積載(フォークリフトによる荷物の積載) |
極端なダイナミックショック。 200% の過負荷容量と積極的な閉ループ トルク応答が必要です。 |
クラスC2 |
産業用トラックへの積載(フォークリフトは走行しません) |
敷居に大きな点荷重がかかります。ドライブは、激しい体重移動中に完全にゼロ速度を維持する必要があります。 |
適切な負荷データがあっても、エンジニアリング チームや調達チームは意思決定段階で重大な間違いを犯すことがよくあります。データを誤解したり、一般的な業界の経験則をエレベーターのアプリケーションに適用したりすると、実装上の重大なリスクが生じます。
理論上の最大負荷を調べて、安全のために非常に大きなサイズのドライブを指定したいという強い誘惑があります。このアプローチには重大な財務リスクが伴います。現実的にダイナミック ピークの 40 馬力を超えることのないシステムに 100 馬力のドライブを指定すると、ドライブ自体、大型の配線、大型のブレーカー、およびより重いコンタクタに資本が浪費されます。
適切なサイジングには、コスト管理と安全マージンのバランスをとるフレームワークが必要です。建物の実際の交通量分析を分析する必要があります。機械システムまたは建物のトラフィックが理論上の最大値に決して達しない場合は、コードで要求される 150% の過負荷安全率を維持しながら、現実的なピーク需要に一致するドライブを安全に指定できます。
逆に、デューティ サイクル データを無視すると、インバータの早期故障につながります。ピーク重量のみに基づいてドライブのサイズを決定し、エレベーターが 1 時間に 200 回稼働するという事実を考慮していないと、ドライブが燃えてしまいます。 IGBT の熱制約を急速に超えてしまいます。
緩和戦略は必須の熱モデリングです。周囲温度と高度に対するメーカー固有のディレーティング曲線を確認する必要があります。機械室が空調されておらず、夏に 105°F (40°C) に達する場合、または空気が薄くヒートシンクの冷却効果が低い高地に建物が位置している場合は、ドライブの容量を下げる必要があります。涼しい部屋の海面で 50 アンペア定格のドライブは、高温の高地の環境では安全に 40 アンペアしか出力できない可能性があります。
建物の交通パターンを監査して、1 時間あたりの正確なモーター始動数と、新しいコントローラーに必要なデューティ サイクルを決定します。
ドライブ容量の仕様を最終決定する前に、校正済みのロードセルを使用してキャブの静的荷重と動的荷重を測定します。
機械室の夏の最高周囲温度と地理的高度に基づいて、インバータのメーカーにアプリケーション固有のディレーティング曲線をリクエストしてください。
シームレスなプレトルク統合を確保するために、選択した荷重計量センサーとインバーターの制御ボード間の通信プロトコル (アナログ対 CANbus) を確認してください。
A: 標準の VFD は、ポンプやファンなどの定常状態の負荷向けに設計されています。専用のリフト インバーターには、プリトルク機能、短期間の大規模な過負荷容量 (最大 200%)、および動的周波数調整のための専用ソフトウェアが搭載されています。急速で予測不可能な変動負荷を処理できるように特別に設計されており、ブレーキ制御とモーター接触器の監視に関する厳格なエレベーター安全規定に準拠しています。
A: ロードセルからのリアルタイムの重量データとモーターエンコーダーからの正確なローター位置データを組み合わせることでロールバックを防ぎます。機械的ブレーキが解除される前に、インバータは正確な方向の不均衡を計算し、モータを絶対速度ゼロに保持するために必要な電流を流します。ブレーキが解除されると、負荷はすでに磁界によって完全にサポートされています。
A: エレベーターが継続的に定常状態で動作することはほとんどありません。最大の電力需要は初期加速段階で発生します。この段階では、モーターは大きな静摩擦 (スティクション) と、キャブ、ロープ、カウンターウェイトの慣性を克服する必要があります。高い過負荷容量により、ドライブはトリップすることなくこの短期間のエネルギー スパイクを確実に供給できます。
A: キャビンの床下または吊りロープに取り付けられたロードセルは、重量が加わったときの物理的ひずみを測定します。この物理的変形を電気信号に変換します。これらは、0 ~ 10 V アナログ信号、4 ~ 20 mA 電流ループ、またはデジタル CANbus プロトコルを介してインバータに送信され、ドライブがリアルタイムの事前負荷計算を実行できるようになります。
A: いいえ。大型貨物エレベーターは、フォークリフトがキャブに突っ込むなど、極端に変動する荷重や激しい衝撃にさらされます。標準的なインバータには、これらの大規模な動的シフトを処理するために必要な積極的なトルク証明アルゴリズムと堅牢な回生ブレーキ管理が欠如しており、モータの停止、故障トリップ、および重大な安全上の危険につながります。
A: 1 時間あたりのトリップ数または始動数で測定されるデューティ サイクルは、ドライブの内部コンポーネントの熱負荷を決定します。高頻度の起動/停止サイクルにより、激しい熱が発生します。デューティ サイクルが高い場合は、熱過負荷や早期のハードウェア障害を防ぐために、より大きな物理ヒートシンクまたはアクティブな冷却を備えたドライブを指定する必要があります。
A: 最大動的負荷により、自動救助装置 (ARD) に必要な正確な電力定格とインバーター電圧が決まります。停電中、ARD はブレーキを解除し、最も重い負荷の不均衡を最も近いフロアに移動するのに十分な低電圧 DC を供給する必要があります。サイズが小さいバッテリーは、需要がピークになるとすぐに故障します。


