
Mga Pagtingin: 0 May-akda: Site Editor Oras ng Pag-publish: 2026-09-22 Pinagmulan: Site


Ang pagpapalaki ng elevator motor controller batay lamang sa pangunahing data ng nameplate ng motor ay nagpapakilala ng mga pangunahing panganib sa pagpapatakbo. Ang pag-asa sa mga static na horsepower o kilowatt na rating ay binabalewala ang kumplikadong mga dynamic na puwersa na gumaganap sa patayong transportasyon. Kapag ang mga inhinyero ay gumagamit ng generic na variable frequency drive sizing methodologies, karaniwan nilang nahaharap ang isa sa dalawang magastos na resulta. Ang una ay ang maliit na sukat, na humahantong sa madalas na mga fault trip, mga insidente ng rollback, at hindi magandang kalidad ng biyahe. Ang pangalawa ay labis na pagtukoy, na nag-aaksaya ng kapital sa hindi kinakailangang kapasidad ng kuryente at napakalaking imprastraktura ng paglamig.
Para maiwasan ang mga sukdulang ito, dapat mong suriin ang mga partikular, real-world na sukatan ng pagkarga. Ang mga variable na timbang, mga agresibong duty cycle, mga mekanikal na sistema ng kawalan ng timbang, at mga kinakailangan sa emergency na kapangyarihan ay nagdidikta sa mga pisikal na pangangailangan na inilagay sa controller. Ang pagsusuri sa mga dynamic na profile ng pag-load na ito ay nagbibigay-daan sa iyong pumili ng isang layunin na binuo Lift Drive Inverter na nagsisiguro ng ganap na kaligtasan ng pasahero, nag-maximize ng kahusayan sa enerhiya, at nakakatugon sa mahigpit na pagsunod sa code ng elevator.
Peak vs. Continuous Demand: Ang pagpili ng lift drive inverter ay nangangailangan ng pagbibigay-priyoridad sa panandaliang overload na kapasidad (peak current sa panahon ng acceleration) kaysa sa patuloy na pagtakbo ng kasalukuyang.
Pagsasama ng Pagtimbang ng Pag-load: Ang mga advanced na drive ay dapat na walang putol na mag-interface sa mga under-car o rope load-weighing device upang mailapat ang tumpak na pre-torque at maiwasan ang rollback.
Pangangailangan ng Closed-Loop: Para sa mga environment na may mataas na variable na load, ang closed loop lift inverter ay mahalaga para sa pagpapanatili ng zero-speed control at tumpak na floor leveling.
Pang-emergency na Power Sizing: Ang tumpak na data ng pagkarga ay hindi mapag-usapan para sa wastong sukat ng Uninterruptible Power Supplies (UPS) at mga system ng baterya para sa Automatic Rescue Devices (ARD).
Pag-optimize ng Gastos: Ang tumpak na pagtukoy sa klase ng pag-load nang maaga sa proseso ng pagtutukoy ay pumipigil sa mamahaling overdesign habang tinitiyak na tumutugma ang drive sa aktwal na mga realidad ng pagpapatakbo.
Ang tumpak na data ng pagkarga ay nagsisilbing pundasyong blueprint para sa anumang matagumpay na pag-install ng elevator o proyekto ng modernisasyon. Ang mahusay na data ng pag-load ay higit pa sa isang simpleng maximum na kapasidad ng timbang. Nangangailangan ito ng mataas na granularity, na kumukuha ng eksaktong mga mekanikal na kawalan ng timbang, mga profile ng acceleration, at pagmomodelo ng worst-case na senaryo. Kapag nakakuha ka ng tumpak na data, magtatatag ka ng malinaw na pamantayan sa tagumpay para sa system. Idinidikta ng data na ito kung paano pamamahalaan ng controller ang kasalukuyang output, pangasiwaan ang thermal dissipation, at reaksyon sa mga biglaang pagbabago sa makina.
Alam ng mga field engineer na ang paglalakad sa isang motor room at simpleng pagbabasa ng 20HP tag sa isang lumang DC machine ay isang recipe para sa pagkabigo. Kailangan mong kalkulahin ang nasuspinde na masa, ang ratio ng roping, at ang friction ng mga riles ng gabay. Kung wala ang butil-butil na data na ito, mapanganib mo ang napaaga na pagkabigo ng kagamitan at nakompromiso ang kaligtasan ng pasahero. Ang drive ay dapat hawakan ang pisikal na katotohanan ng baras, hindi lamang ang mga teoretikal na numero sa isang piraso ng papel.
Ang pag-unawa sa pangunahing pagkakaiba sa pagitan ng mga static at dynamic na pagkarga ay nagdidikta ng tamang detalye ng kagamitan. Ang static na pagkarga ay tumutukoy sa pare-pareho, hindi nagbabagong timbang ng mga pisikal na bahagi ng elevator. Kabilang dito ang walang laman na taksi, ang lambanog, ang mga lubid ng suspensyon, ang mga naglalakbay na kable, at ang panimbang. Kung ang isang elevator ay nakabitin lamang sa isang baras nang hindi gumagalaw, ang static na pagkarga ay ang tanging puwersa na kumikilos sa motor at preno.
Ang mga dinamikong pagkarga ay nagpapakilala ng ganap na magkakaibang pisikal na puwersa. Kapag nagsimulang gumalaw ang elevator, dapat nitong malampasan ang static friction (stiction) at ang napakalaking inertia ng buong mekanikal na sistema. Sa panahon ng acceleration, deceleration, at high-speed na paglalakbay, pinaparami ng mga dynamic na pwersa ang epektibong timbang na dapat hawakan ng motor. Ang isang taksi na tumitimbang ng 5,000 pounds sa statically ay maaaring magbigay ng katumbas ng 8,000 pounds ng puwersa sa motor sa panahon ng mabilis na yugto ng pagbilis. Ang tumpak na data ng pagkarga ay nagmomodelo sa mga dynamic na peak na ito, na tinitiyak na ang controller ay may electrical headroom upang itulak ang kinakailangang kasalukuyang nang hindi nababad offline.
Isaalang-alang ang roping ratio. Ang isang 2:1 na roped na kotse ay gumagalaw nang kalahating bilis ngunit nakakataas ng dalawang beses sa bigat kumpara sa isang 1: 1 na roped na kotse. Ang dynamic na pagkawalang-kilos ay ganap na nagbabago batay sa mekanikal na kaayusan na ito. Ang drive ay dapat na laki upang mahawakan ang partikular na inertia profile ng roping system, hindi lamang ang hilaw na bigat ng taksi.
Ang mga karaniwang pang-industriya na AC drive ay binuo para magpatakbo ng mga fan, pump, at conveyor. Nagtatampok ang mga application na ito ng predictable, medyo pare-pareho ang pag-load. Ang mga elevator ay gumagana sa isang ganap na naiibang katotohanan. An Ang elevator drive VFD ay dapat humawak ng mabilis, hindi mahuhulaan na mga paglilipat ng pagkarga. Ang isang taksi ay maaaring maglakbay paitaas na ganap na walang laman, at pagkatapos ay maglakbay pababa na puno ng mabigat na kargamento. Ang mga generic na drive ay nahihirapan sa mga marahas na pagbabago sa pag-load na ito dahil ang kanilang mga panloob na algorithm ay nakatutok para sa steady-state na operasyon.
Kapag nahaharap sa biglaang pagbabago ng timbang, ang isang karaniwang drive ay kadalasang nagso-overcompensate o undercompensates, na nagreresulta sa malupit na mga jerks o motor stalling. Ang mga lift inverter na gawa sa layunin ay malulutas ang problemang ito sa pamamagitan ng dynamic na pagsasaayos ng frequency at boltahe sa real-time. Ang mga ito ay ininhinyero upang pangasiwaan ang tumpak na mga conversion ng dalas sa isang napakalaking spectrum, karaniwang mula 1 hanggang 800 Hz. Kapag naganap ang biglaang paglilipat ng pagkarga, agad na muling kinakalkula ng dedikadong inverter ang kinakailangang torque vector. Inaayos nito ang magnetic flux sa motor upang tumugma sa eksaktong pisikal na pangangailangan ng variable na timbang.
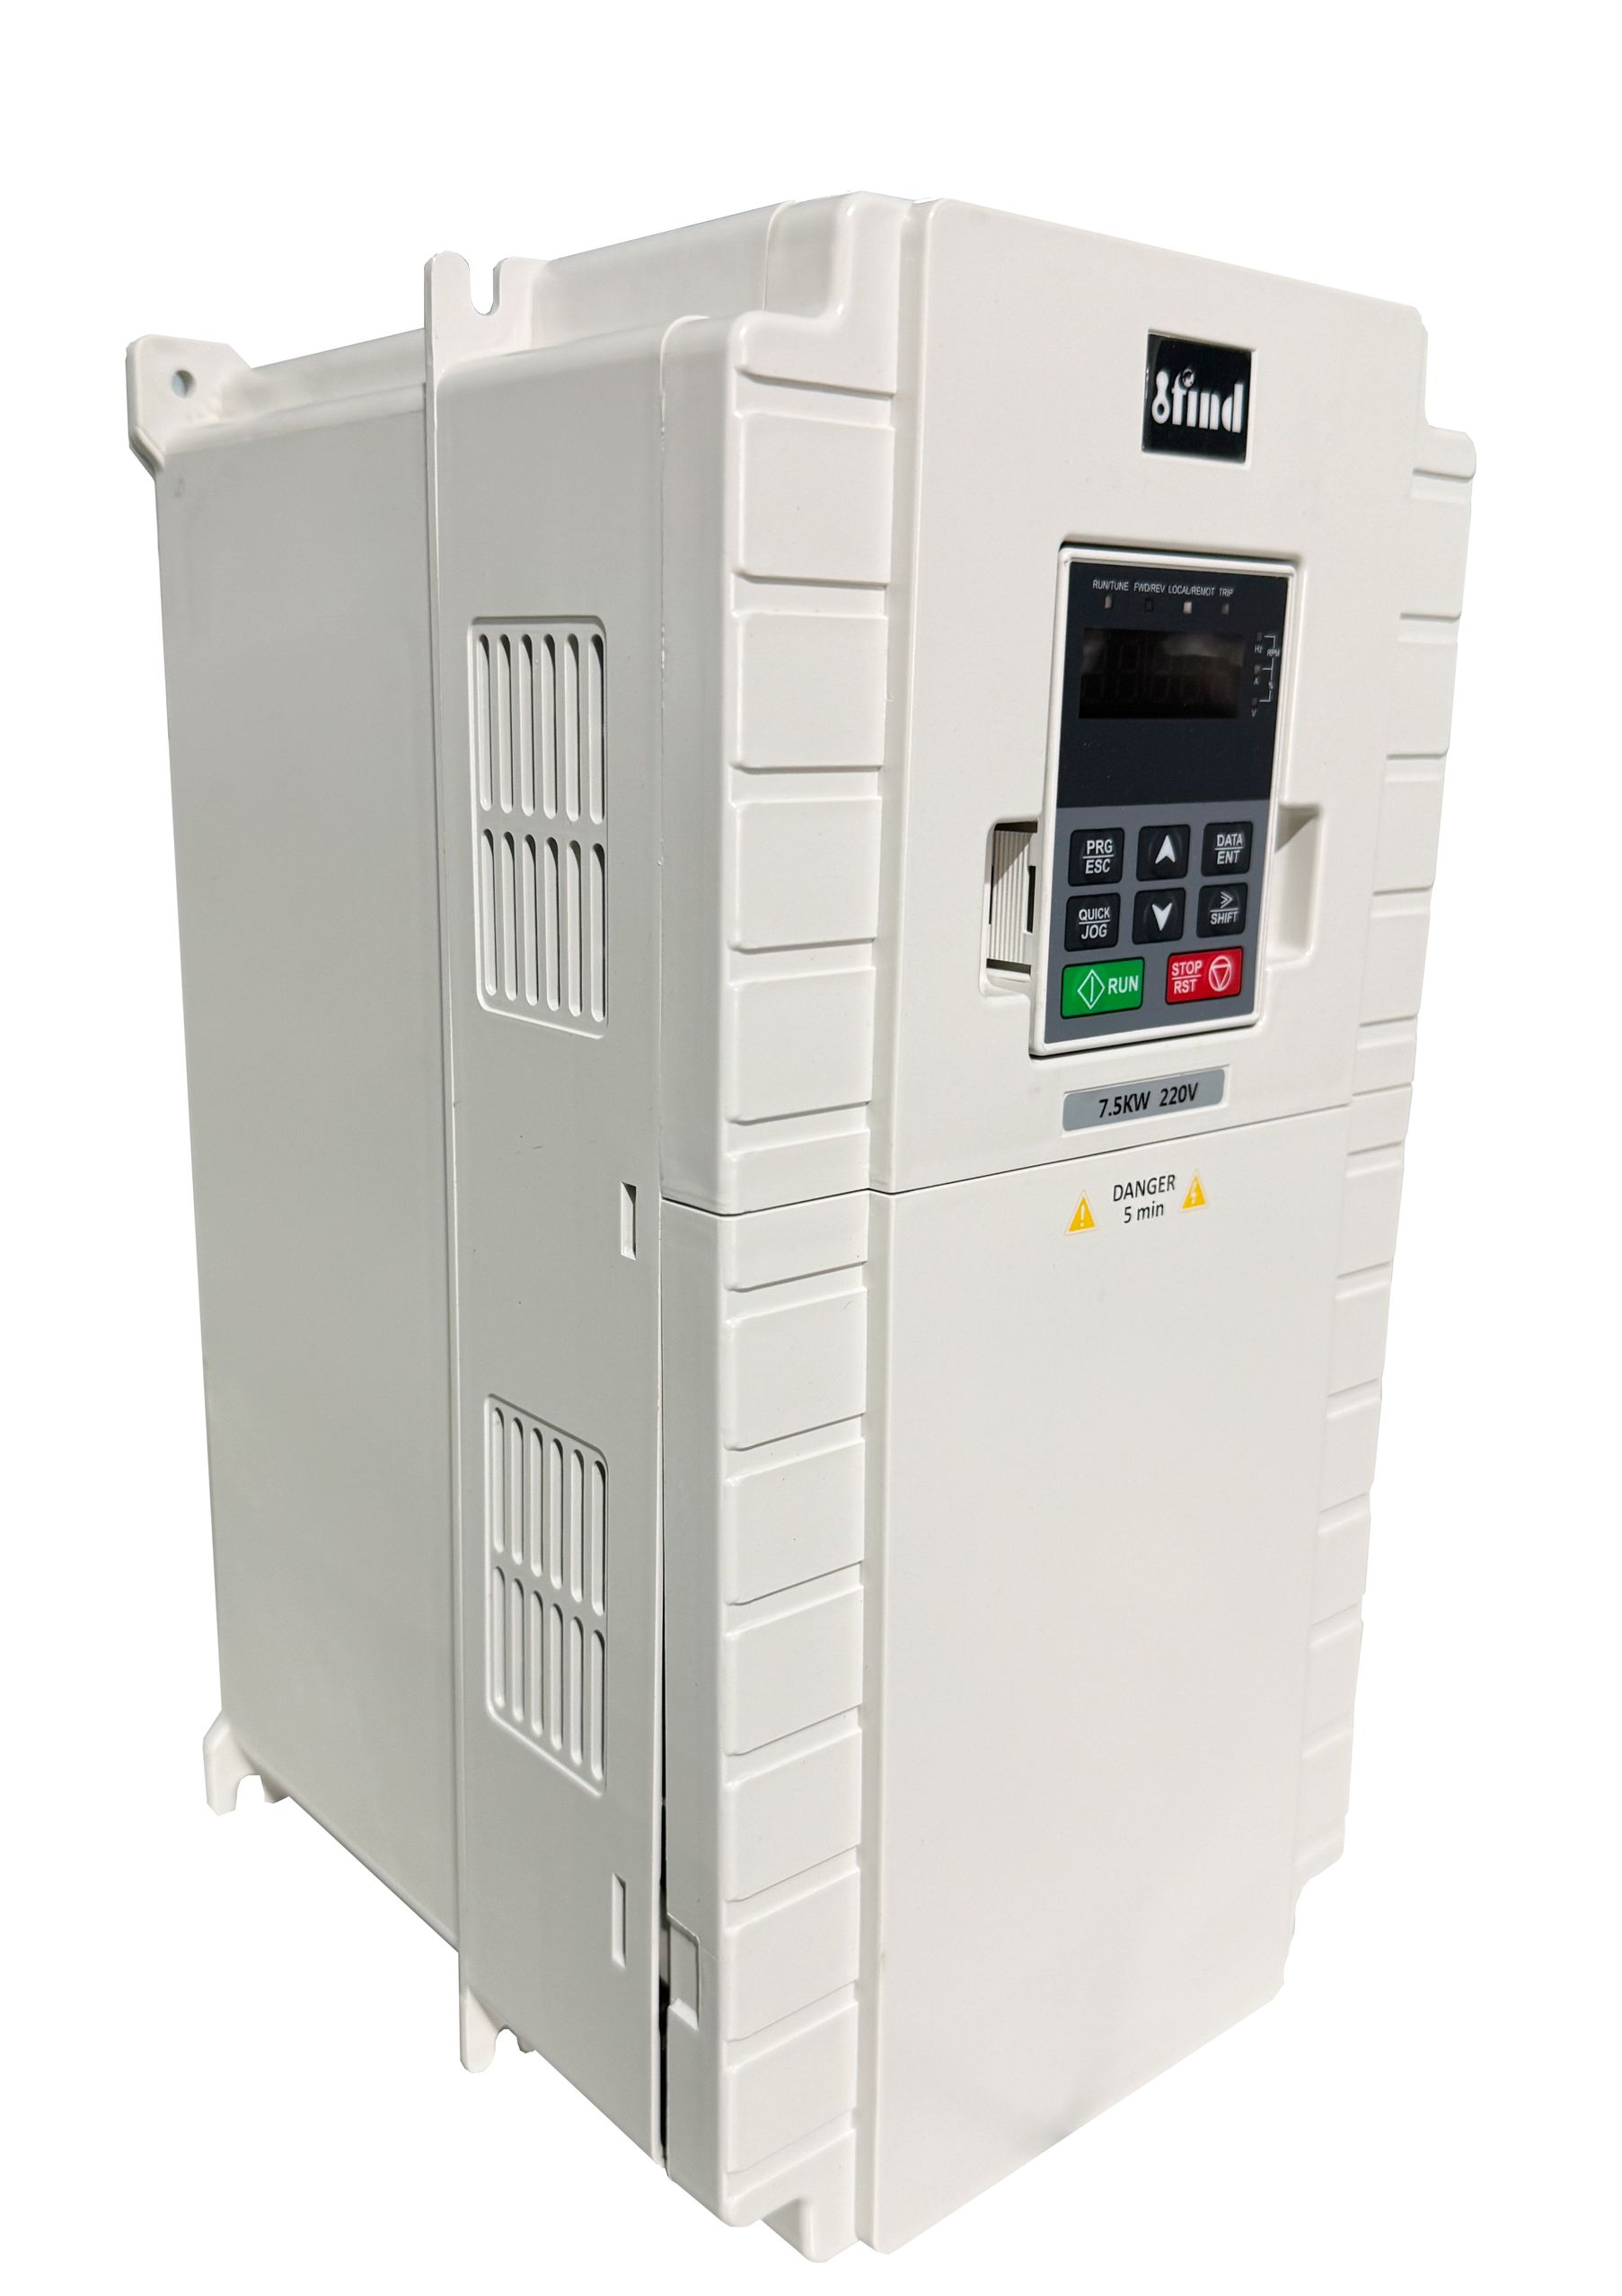
Dapat suriin ng mga inhinyero ang ilang partikular na dimensyon ng data ng pagkarga bago i-shortlist ang isang controller. Hindi mo basta-basta itugma ang horsepower rating ng motor sa horsepower rating ng drive. Dapat mong hatiin ang mga punto ng data sa mga feature-to-outcome, na direktang nag-uugnay ng mga partikular na sukatan ng kuryente sa pisikal na pagganap ng elevator cab.
Ang pinakakaraniwang error sa pag-size sa vertical na transportasyon ay ang pagpili ng drive batay sa patuloy na tumatakbong kasalukuyang. Ang mga elevator ay gumugugol ng napakakaunting oras sa pagtakbo sa tuluy-tuloy, steady na estado. Ang kanilang operasyon ay halos ganap na binubuo ng pagsisimula, pagpapabilis, pagbabawas ng bilis, at paghinto. Samakatuwid, ang pinakamataas na kasalukuyang rating ay ang pangunahing sukatan para sa tagumpay.
Ang mga application ng elevator ay karaniwang nangangailangan ng mga inverter na may overload na kapasidad na 150% hanggang 200% para sa mga tagal na mula 10 hanggang 60 segundo. Kapag ang preno ay umaangat at ang motor ay nagsimulang paikutin ang bigkis, nangangailangan ito ng napakalaking pag-agos ng kasalukuyang upang madaig ang pagkawalang-galaw. Kung tutukuyin mo ang isang karaniwang pang-industriya na VFD na nag-aalok lamang ng 110% na overload na kapasidad sa loob ng 60 segundo, ang drive ay magkakamali sa overcurrent sa panahon ng fully load na simula. Isang nakatuon Ang lift elevator inverter ay pisikal na ginawa gamit ang mas malalaking capacitor at mas matibay na power modules na partikular para pangasiwaan ang mga extreme, short-term current spike na ito nang hindi nagdudulot ng internal damage.
Upang kalkulahin ang totoong peak kasalukuyang kinakailangan, dapat mong sundin ang mga partikular na hakbang na ito sa panahon ng survey sa site:
Sukatin ang eksaktong bigat ng walang laman na cab at sling assembly.
Kalkulahin ang maximum na kapasidad ng pasahero o kargamento batay sa square footage ng platform.
Tukuyin ang counterweight overbalance na porsyento (karaniwang 40% hanggang 50%).
Salik sa mekanikal na kahusayan ng gearbox (kung geared) o ang direct-drive sheave (kung gearless).
Maglapat ng 1.5x hanggang 2.0x na multiplier sa tuloy-tuloy na kasalukuyang draw para maitatag ang kinakailangang peak overload rating.
Dapat kasama sa data ng pag-load ang inaasahang duty cycle, na karaniwang sinusukat sa pagsisimula ng motor kada oras. Ang mga high-frequency na start/stop cycle ay naglalagay ng napakalaking thermal stress sa Insulated-Gate Bipolar Transistors (IGBTs) ng inverter. Sa tuwing itinutulak ng drive ang peak current upang pabilisin ang taksi, tumataas ang temperatura ng IGBT junction. Kung huminto ang elevator at magsisimulang muli bago mawala ng heat sink ang thermal energy na iyon, magsasama ang panloob na temperatura.
Dapat mong kalkulahin ang kinakailangang paglamig o derating batay sa inaasahang mga biyahe kada oras. Ang isang drive na naka-install sa isang low-traffic residential building ay nahaharap sa isang malaking pagkakaiba sa thermal reality kaysa sa parehong drive na naka-install sa isang high-traffic commercial hospital. Kung ang data ng pagkarga ay nagsasaad na 180 ang pagsisimula bawat oras, maaaring kailanganin mong palakihin ang drive para lang makakuha ng mas malaking heat sink, o dapat mong tukuyin ang karagdagang forced-air cooling sa machine room para maiwasan ang thermal tripping.
Gumagamit ang mga sistema ng elevator ng counterweight upang balansehin ang karga, karaniwang nakatakda sa 40% hanggang 50% ng kabuuang kapasidad ng taksi. Ang mekanikal na balanse na ito ay nagdidikta kung ang motor ay kumonsumo ng kapangyarihan (motoring) o bumubuo ng kapangyarihan (regenerating). Kung ang isang walang laman na taksi ay bumabyahe paitaas, ang mas mabigat na counterweight ay hihilahin ito pababa. Ang motor ay gumaganap bilang isang generator, na pinipigilan ang system pabalik upang maiwasan ang overspeeding. Ang parehong nangyayari kapag ang isang fully loaded na taksi ay bumabyahe pababa.
Ang regenerative energy na ito ay dapat pumunta sa isang lugar. Kung hindi ito mapawi ng drive, tataas ang boltahe ng DC bus, na magdudulot ng sakuna na overvoltage fault. Ang data ng pag-load ay nagsasabi sa iyo nang eksakto kung gaano karaming regenerative na enerhiya ang gagawin ng system. Batay sa data na ito, dapat mong suriin ang pangangailangan para sa mga dynamic na resistor ng braking, na sumusunog sa sobrang enerhiya bilang init, o isang ganap na regenerative drive system na nagpapakain ng malinis na kapangyarihan pabalik sa electrical grid ng gusali.
Kondisyon ng Pagkarga ng Cab |
Direksyon ng Paglalakbay |
Estado ng Motor |
Daloy ng Enerhiya |
|---|---|---|---|
Walang laman na Cab (Mas magaan kaysa sa Counterweight) |
pataas |
Bumubuo |
Ang enerhiya ay dumadaloy mula sa motor patungo sa pagmamaneho (Regen) |
Walang laman na Cab (Mas magaan kaysa sa Counterweight) |
Pababa |
Pagmomotor |
Ang enerhiya ay dumadaloy mula sa drive patungo sa motor (Nakakaubos) |
Full Cab (Mabigat kaysa Counterweight) |
pataas |
Pagmomotor |
Ang enerhiya ay dumadaloy mula sa drive patungo sa motor (Nakakaubos) |
Full Cab (Mabigat kaysa Counterweight) |
Pababa |
Pagbuo |
Ang enerhiya ay dumadaloy mula sa motor patungo sa pagmamaneho (Regen) |
Ang mga modernong safety code ay nangangailangan ng mga elevator upang ligtas na ilikas ang mga pasahero sa panahon ng kabuuang pagkawala ng kuryente. Nangangailangan ito ng Automatic Rescue Device (ARD) na pinapagana ng isang Uninterruptible Power Supply (UPS) o isang dedikadong bangko ng baterya. Ang tumpak na maximum na data ng pagkarga ay hindi mapag-usapan para sa pag-size ng mga emergency system na ito.
Ang maximum dynamic load ang nagdidikta sa power rating at ang partikular na boltahe ng inverter na kinakailangan para sa backup ng baterya. Sa panahon ng power failure, direktang nagbibigay ang ARD ng mababang boltahe ng DC sa DC bus ng drive. Ang drive ay dapat pagkatapos ay matukoy ang landas ng hindi bababa sa resistensya batay sa kasalukuyang kawalan ng timbang sa pagkarga, maingat na ilalabas ang preno at ilipat ang taksi sa pinakamalapit na palapag sa isang pinababang bilis. Kung mali ang data ng pagkarga, ang UPS ay magiging maliit, ang mga baterya ay agad na mauubos sa ilalim ng peak current demand, at ang mga pasahero ay mananatiling nakulong.
Upang makamit ang perpektong kalidad ng pagsakay, dapat na alam ng controller kung gaano kalaki ang bigat ng taksi bago ang paglabas ng mekanikal na preno. Nangangailangan ito ng tuluy-tuloy na komunikasyon sa pagitan ng mga pisikal na sensor at internal processing logic ng drive. Ang paraan ng paghawak ng inverter sa pisikal na data na ito ay tumutukoy kung ang elevator ay umaalis nang maayos o marahas na aalog.
Ang mga sistema ng elevator ay gumagamit ng napakasensitibong mga load cell upang sukatin ang bigat ng pasahero o kargamento. Ang mga sensor na ito ay karaniwang naka-install sa ilalim ng cabin floor, sa crosshead, o direktang nakakabit sa mga suspension rope. Habang pumapasok ang timbang sa taksi, bahagyang nade-deform ang mga strain gauge sa loob ng mga load cell. Binabago ng deformation na ito ang kanilang electrical resistance.
Ang load-weighing device ay isinasalin ang pisikal na pagbabagong ito sa isang de-koryenteng signal at direktang ipinapadala ito sa drive. Kasama sa mga karaniwang paraan ng komunikasyon ang 0-10V analog signal, 4-20mA current loops, o mga digital CANbus na mensahe. Kinukuha ng microprocessor ng drive ang real-time na data ng timbang na ito at inihahambing ito sa kilalang static na timbang ng counterweight. Kinakalkula nito ang eksaktong imbalance ng direksyon ng system sa mga millisecond, inihahanda ang motor para sa eksaktong dami ng trabahong kinakailangan.
Ang pag-alam sa timbang ay kalahati lamang ng labanan; ang paglalapat ng tamang puwersa ay nangangailangan ng ganap na katumpakan. Ito ay kung saan a ang closed loop lift inverter ay nagiging mahalaga. Gumagamit ang closed-loop system ng rotary encoder na direktang naka-mount sa motor shaft. Ang encoder na ito ay nagpapakain ng eksaktong posisyon ng rotor at data ng bilis pabalik sa drive nang libu-libong beses bawat segundo.
Sa pamamagitan ng pagsasama-sama ng data sa pagtimbang ng pagkarga sa feedback ng encoder, ang drive ay nagpapatupad ng isang function na tinatawag na pre-torque. Bago pa man mag-energize ang mechanical brake coils para pakawalan ang brake, itinutulak ng drive ang eksaktong dami ng kasalukuyang papunta sa motor na kinakailangan para mahawakan ang partikular na load sa zero speed. Flawless ang kinalabasan. Ang preno ay umaangat, at ang taksi ay hindi gumagalaw kahit isang milimetro. Ito ay ganap na nag-aalis ng rollback, nagsisiguro ng ganap na maayos na pag-alis, at nagpapanatili ng tumpak na pag-level ng sahig kahit na ang taksi ay naglalaman ng isang tao o isang maximum na kapasidad na load.
Hindi lahat ng elevator ay nagsisilbi sa parehong layunin, at ang data ng pag-load ay nagdidikta ng pagpili sa pagitan ng iba't ibang mga tier ng teknolohiya ng inverter. Ang partikular na kaso ng paggamit ng gusali ay lubos na nakakaimpluwensya sa kabuuang halaga at ang mga konseptong trade-off na dapat mong gawin sa panahon ng proseso ng pagtutukoy.
Sa mga aplikasyon ng pasahero, partikular sa matataas na gusaling pangkomersiyo o marangyang residential tower, ang ginhawa ng tao ang pangunahing sukatan. Ang data ng pag-load dito ay lubos na nakatutok sa mga jerk rate (ang rate ng pagbabago ng acceleration) at makinis na mga profile ng S-curve. Masyadong sensitibo ang mga pasahero sa biglaang paggalaw o panginginig ng boses.
Para sa mga application na ito, mas pinapaboran ng trade-off ang mga premium na closed-loop system kaysa sa karaniwang open-loop na VFD. Ang data ng pag-load ay nagdidikta na ang drive ay dapat magpatupad ng walang kamali-mali na pre-torque at mapanatili ang katumpakan ng pag-level ng micro-millimeter upang maiwasan ang mga panganib sa biyahe sa mga landing sa sahig. Ang pamumuhunan sa isang high-end na controller ay direktang nagbabayad sa kasiyahan ng nangungupahan at pinababang mga tawag sa pagpapanatili na nauugnay sa mga reklamo sa kalidad ng pagsakay.
Gumagana ang mga elevator ng kargamento sa isang brutal na mekanikal na kapaligiran. Ang data ng pag-load dito ay nakatuon sa matinding variable na timbang at epekto sa pag-load. Isaalang-alang ang isang elevator ng data center na naglilipat ng mabibigat, napakasensitibong mga server rack, o isang pang-industriya na freight cab kung saan ang isang 5,000-pound na forklift ay direktang nagmamaneho papunta sa platform upang magdeposito ng 4,000-pound na papag.
Ang sitwasyong ito ay lumilikha ng napakalaking, madalian na dynamic na shocks. Ang mga lubid ng suspensyon ay umuunat, lumilihis ang bigkis, at marahas na nagbabago ang kargada. Dapat mong tukuyin ang mga drive na may kakayahang pangasiwaan ang mga partikular na klase ng pagkarga sa industriya. Ang load ay bihirang pantay na ipinamamahagi. Ang pagpili ng tamang klase ng pag-load nang maaga sa mga espesyal na kapaligirang ito ay pumipigil sa mga sakuna na pagkabigo sa pagmamaneho. Ang inverter ay dapat magkaroon ng agresibong torque-proving na mga kakayahan at napakalaking overload na reserba upang mapanatili ang kontrol ng motor kapag ang isang forklift ay biglang bumaba ng libu-libong libra sa taksi.
Klase ng Freight Load |
Paglalarawan |
Epekto ng Inverter |
|---|---|---|
Klase A |
Pangkalahatang Freight (Mga hand truck, manual loading) |
Karaniwang sapat ang karaniwang overload capacity (150%). Unti-unting pagbabago sa pagkarga. |
Klase B |
Naglo-load ng Motor Vehicle (Mga Kotse, light truck) |
Nangangailangan ng mataas na peak current capacity upang mahawakan ang biglaang paggulong ng isang sasakyang pumapasok sa taksi. |
Klase C1 |
Pang-industriyang Truck Loading (Forklift ay naglalakbay na may karga) |
Matinding dynamic na shocks. Nangangailangan ng 200% overload capacity at agresibong closed-loop torque response. |
Klase C2 |
Industrial Truck Loading (Hindi bumibiyahe ang Forklift) |
Napakalaking point-loading sa pasimano. Ang pagmamaneho ay dapat magkaroon ng zero speed nang perpekto sa panahon ng marahas na paglilipat ng timbang. |
Kahit na may mahusay na data ng pag-load, ang mga team ng engineering at procurement ay madalas na gumagawa ng mga kritikal na error sa yugto ng pagpapasya. Ang maling pagbibigay-kahulugan sa data o paglalapat ng mga generic na pang-industriya na panuntunan ng thumb sa mga application ng elevator ay humahantong sa mga makabuluhang panganib sa pagpapatupad.
Mayroong isang malakas na tukso na tingnan ang maximum na theoretical load at tukuyin ang isang drive na napakalaki para lamang maging ligtas. Ang pamamaraang ito ay nagdadala ng malaking panganib sa pananalapi. Ang pagtukoy ng 100-horsepower drive para sa isang system na hindi kailanman makatotohanang lalampas sa 40-horsepower na dynamic na peak ay nag-aaksaya ng kapital sa drive mismo, ang malalaking wiring, ang mas malalaking breaker, at ang mas mabibigat na contactor.
Ang tamang-sizing ay nangangailangan ng isang balangkas na nagbabalanse sa kontrol sa gastos na may mga margin sa kaligtasan. Dapat mong suriin ang aktwal na pagsusuri sa trapiko ng gusali. Kung hindi kailanman maaabot ng mekanikal na sistema o trapiko ng gusali ang maximum na teoretikal, maaari mong ligtas na tumukoy ng drive na tumutugma sa makatotohanang peak demand habang pinapanatili pa rin ang 150% overload na safety factor na kinakailangan ng code.
Sa kabaligtaran, ang hindi pagpansin sa data ng duty cycle ay humahantong sa napaaga na pagkabigo ng inverter. Kung sukatin mo ang drive batay lamang sa peak weight ngunit hindi naiisip ang katotohanan na ang elevator ay tatakbo nang 200 beses sa isang oras, ang drive ay masusunog. Mabilis na malalampasan ang mga thermal constraints ng mga IGBT.
Ang diskarte sa pagpapagaan ay mandatoryong thermal modeling. Dapat mong suriin ang mga partikular na derating curve ng tagagawa para sa ambient temperature at altitude. Kung ang silid ng makina ay walang kondisyon at umabot sa 105°F (40°C) sa tag-araw, o kung ang gusali ay matatagpuan sa isang mataas na altitude kung saan ang hangin ay mas manipis at hindi gaanong epektibo sa paglamig ng heat sink, dapat mong bawasan ang kapasidad ng drive. Ang isang drive na na-rate para sa 50 amps sa antas ng dagat sa isang cool na silid ay maaari lamang ligtas na maglabas ng 40 amps sa isang mainit at mataas na altitude na kapaligiran.
I-audit ang mga pattern ng trapiko ng iyong gusali upang matukoy ang eksaktong pagsisimula ng motor bawat oras at kinakailangang duty cycle para sa bagong controller.
Sukatin ang mga static at dynamic na load ng taksi gamit ang mga naka-calibrate na load cell bago i-finalize ang specification ng drive capacity.
Humiling ng mga derating na curve na partikular sa application mula sa tagagawa ng inverter batay sa maximum na temperatura ng kapaligiran sa tag-init at geographic na altitude ng iyong silid ng makina.
I-verify ang mga protocol ng komunikasyon (analog vs. CANbus) sa pagitan ng iyong napiling load-weighing sensor at control board ng inverter para matiyak ang tuluy-tuloy na pre-torque integration.
A: Ang isang karaniwang VFD ay idinisenyo para sa mga steady-state load tulad ng mga pump at fan. Nagtatampok ang isang nakatuong lift inverter ng espesyal na software para sa mga kakayahan ng pre-torque, napakalaking panandaliang overload na kapasidad (hanggang 200%), at mga dynamic na pagsasaayos ng dalas. Ito ay partikular na ininhinyero upang mahawakan ang mabilis, hindi mahuhulaan na mga variable load at sumusunod sa mga mahigpit na code sa kaligtasan ng elevator tungkol sa kontrol ng preno at pagsubaybay sa contactor ng motor.
A: Pinipigilan nito ang rollback sa pamamagitan ng pagsasama-sama ng real-time na data ng timbang mula sa mga load cell na may tumpak na data ng posisyon ng rotor mula sa isang motor encoder. Bago ang paglabas ng mekanikal na preno, kinakalkula ng inverter ang eksaktong imbalance ng direksyon at itinutulak ang kinakailangang kasalukuyang upang hawakan ang motor sa ganap na zero na bilis. Kapag ang preno ay umaangat, ang load ay ganap na sinusuportahan ng magnetic field.
A: Ang mga elevator ay bihirang gumana sa tuluy-tuloy, steady na estado. Ang pinakamataas na pangangailangan ng kuryente ay nangyayari sa panahon ng paunang acceleration phase, kung saan ang motor ay dapat na madaig ang napakalaking static friction (stiction) at ang inertia ng taksi, mga lubid, at counterweight. Tinitiyak ng mataas na overload na kapasidad na maihahatid ng drive ang panandaliang spike ng enerhiya nang hindi nababadtrip.
A: Ang mga load cell na naka-mount sa ilalim ng sahig ng cabin o sa mga suspension rope ay sumusukat sa pisikal na strain habang dinadagdag ang timbang. Kino-convert nila ang pisikal na pagpapapangit na ito sa mga electrical signal. Ang mga ito ay ipinadala sa inverter sa pamamagitan ng 0-10V analog signal, 4-20mA current loops, o digital CANbus protocol, na nagpapahintulot sa drive na magsagawa ng real-time na mga kalkulasyon ng pre-loading.
A: Hindi. Ang mga heavy-duty cargo elevator ay nakakaranas ng matinding variable load at marahas na impact shocks, gaya ng forklift na nagmamaneho papunta sa taksi. Ang mga karaniwang inverter ay kulang ng mga agresibong torque-proving algorithm at matatag na regenerative braking management na kinakailangan upang mahawakan ang napakalaking dynamic na shift na ito, na humahantong sa pag-stalling ng motor, mga fault trip, at malubhang panganib sa kaligtasan.
A: Duty cycle, na sinusukat sa mga biyahe o pagsisimula kada oras, ang nagdidikta ng thermal load sa mga panloob na bahagi ng drive. Ang mga high-frequency na start/stop cycle ay nagdudulot ng matinding init. Kung mataas ang duty cycle, dapat kang tumukoy ng drive na may mas malaking physical heat sink o active cooling para maiwasan ang thermal overload at premature hardware failure.
A: Ang maximum dynamic load ang nagdidikta ng eksaktong power rating at inverter voltage na kinakailangan para sa isang Automatic Rescue Device (ARD). Sa panahon ng pagkawala ng kuryente, ang ARD ay dapat magbigay ng sapat na mababang boltahe na DC upang palabasin ang preno at ilipat ang pinakamabigat na posibleng kawalan ng timbang sa pagkarga sa pinakamalapit na palapag. Ang mga bateryang kulang sa laki ay agad na mabibigo sa ilalim ng pinakamataas na pangangailangan.


