
Visninger: 0 Forfatter: Webstedsredaktør Udgivelsestid: 22-09-2026 Oprindelse: websted


Dimensionering af en elevatormotorstyreenhed udelukkende baseret på grundlæggende motortypepladedata introducerer store operationelle risici. At stole på statiske hestekræfter eller kilowatt-værdier ignorerer de komplekse dynamiske kræfter, der er på spil i vertikal transport. Når ingeniører bruger generiske metoder til dimensionering af drev med variabel frekvens, står de typisk over for et af to dyre resultater. Den første er underdimensionering, hvilket fører til hyppige fejlture, tilbagerulningshændelser og dårlig kørekvalitet. Den anden er overspecificering, hvilket spilder kapital på unødvendig elektrisk kapacitet og overdimensioneret køleinfrastruktur.
For at undgå disse ekstremer skal du analysere specifikke belastningsmålinger fra den virkelige verden. Variable vægte, aggressive driftscyklusser, mekaniske systemubalancer og nødstrømskrav dikterer de fysiske krav, der stilles til controlleren. Ved at evaluere disse dynamiske belastningsprofiler kan du vælge en specialbygget Lift Drive Inverter , der sikrer absolut passagersikkerhed, maksimerer energieffektiviteten og opfylder streng overholdelse af elevatorregler.
Peak vs. Continuous Demand: Valg af en lift-drevinverter kræver prioritering af kortvarig overbelastningskapacitet (spidsstrøm under acceleration) over kontinuerlig kørestrøm.
Load-Weiging Integration: Avancerede drev skal problemfrit forbindes med under-vogn eller reb last-vejning enheder for at påføre præcis for-drejningsmoment og forhindre tilbagerulning.
Nødvendighed med lukket sløjfe: For miljøer med meget varierende belastninger er en liftinverter med lukket sløjfe afgørende for at opretholde nul-hastighedskontrol og præcis gulvudjævning.
Emergency Power Sizing: Nøjagtige belastningsdata er ikke til forhandling for korrekt dimensionering af Uninterruptible Power Supplies (UPS) og batterisystemer til Automatic Rescue Devices (ARD).
Omkostningsoptimering: Nøjagtig definering af belastningsklassen tidligt i specifikationsprocessen forhindrer dyrt overdesign, samtidig med at det sikres, at drevet matcher de faktiske operationelle realiteter.
Nøjagtige belastningsdata tjener som det grundlæggende plan for enhver vellykket elevatorinstallation eller moderniseringsprojekt. Gode belastningsdata rækker langt ud over en simpel maksimal vægtkapacitet. Det kræver høj granularitet, der fanger de nøjagtige mekaniske ubalancer, accelerationsprofiler og worst-case scenariemodellering. Når du indsamler præcise data, opstiller du klare succeskriterier for systemet. Disse data dikterer, hvordan controlleren vil styre strømudgangen, håndtere termisk spredning og reagere på pludselige mekaniske skift.
Feltingeniører ved, at det at gå ind i et motorrum og blot læse 20HP-mærket på en gammel DC-maskine er en opskrift på fiasko. Du skal beregne den ophængte masse, tovforholdet og friktionen af styreskinnerne. Uden disse detaljerede data risikerer du for tidlig udstyrsfejl og kompromitteret passagersikkerhed. Drevet skal håndtere akslens fysiske virkelighed, ikke kun de teoretiske tal på et stykke papir.
Forståelse af den grundlæggende forskel mellem statiske og dynamiske belastninger dikterer den korrekte udstyrsspecifikation. Statisk belastning refererer til den konstante, uændrede vægt af de fysiske elevatorkomponenter. Dette inkluderer det tomme førerhus, sejlet, ophængsrebene, kørekablerne og kontravægten. Hvis en elevator blot hang i en skakt uden at bevæge sig, ville den statiske belastning være den eneste kraft, der virker på motoren og bremsen.
Dynamiske belastninger introducerer helt andre fysiske kræfter. Når elevatoren begynder at bevæge sig, skal den overvinde statisk friktion (stiktion) og den massive inerti i hele det mekaniske system. Under acceleration, deceleration og højhastighedskørsel multiplicerer dynamiske kræfter den effektive vægt, motoren skal klare. Et førerhus, der vejer 5.000 pund statisk, kan udøve det, der svarer til 8.000 punds kraft på motoren under en hurtig accelerationsfase. Nøjagtige belastningsdata modellerer disse dynamiske peaks, hvilket sikrer, at controlleren har den elektriske frihøjde til at skubbe den nødvendige strøm uden at udløse offline.
Overvej reb-forholdet. En bil med 2:1 reb bevæger sig halvt så hurtigt, men løfter det dobbelte af vægten sammenlignet med en bil med 1:1 reb. Den dynamiske inerti ændrer sig fuldstændig baseret på dette mekaniske arrangement. Drevet skal være dimensioneret til at håndtere den specifikke inertiprofil af rebsystemet, ikke kun kabinens råvægt.
Standard industrielle AC-drev er bygget til at køre ventilatorer, pumper og transportører. Disse applikationer har forudsigelige, relativt konstante belastninger. Elevatorer fungerer i en helt anden virkelighed. An elevatordrev VFD skal håndtere hurtige, uforudsigelige lastskift. En kabine kan køre opad helt tom og derefter køre nedad pakket med tung gods. Generiske drev kæmper med disse voldsomme belastningsskift, fordi deres interne algoritmer er indstillet til steady-state drift.
Når man står over for en pludselig vægtændring, overkompenserer eller underkompenserer et standarddrev ofte, hvilket resulterer i hårde ryk eller motorstop. Specialbyggede liftinvertere løser dette problem ved dynamisk at justere frekvens og spænding i realtid. De er konstrueret til at håndtere præcise frekvenskonverteringer over et massivt spektrum, typisk fra 1 til 800 Hz. Når der opstår et pludseligt belastningsskift, genberegner den dedikerede inverter den nødvendige drejningsmomentvektor øjeblikkeligt. Den justerer den magnetiske flux i motoren, så den matcher det nøjagtige fysiske behov for den variable vægt.
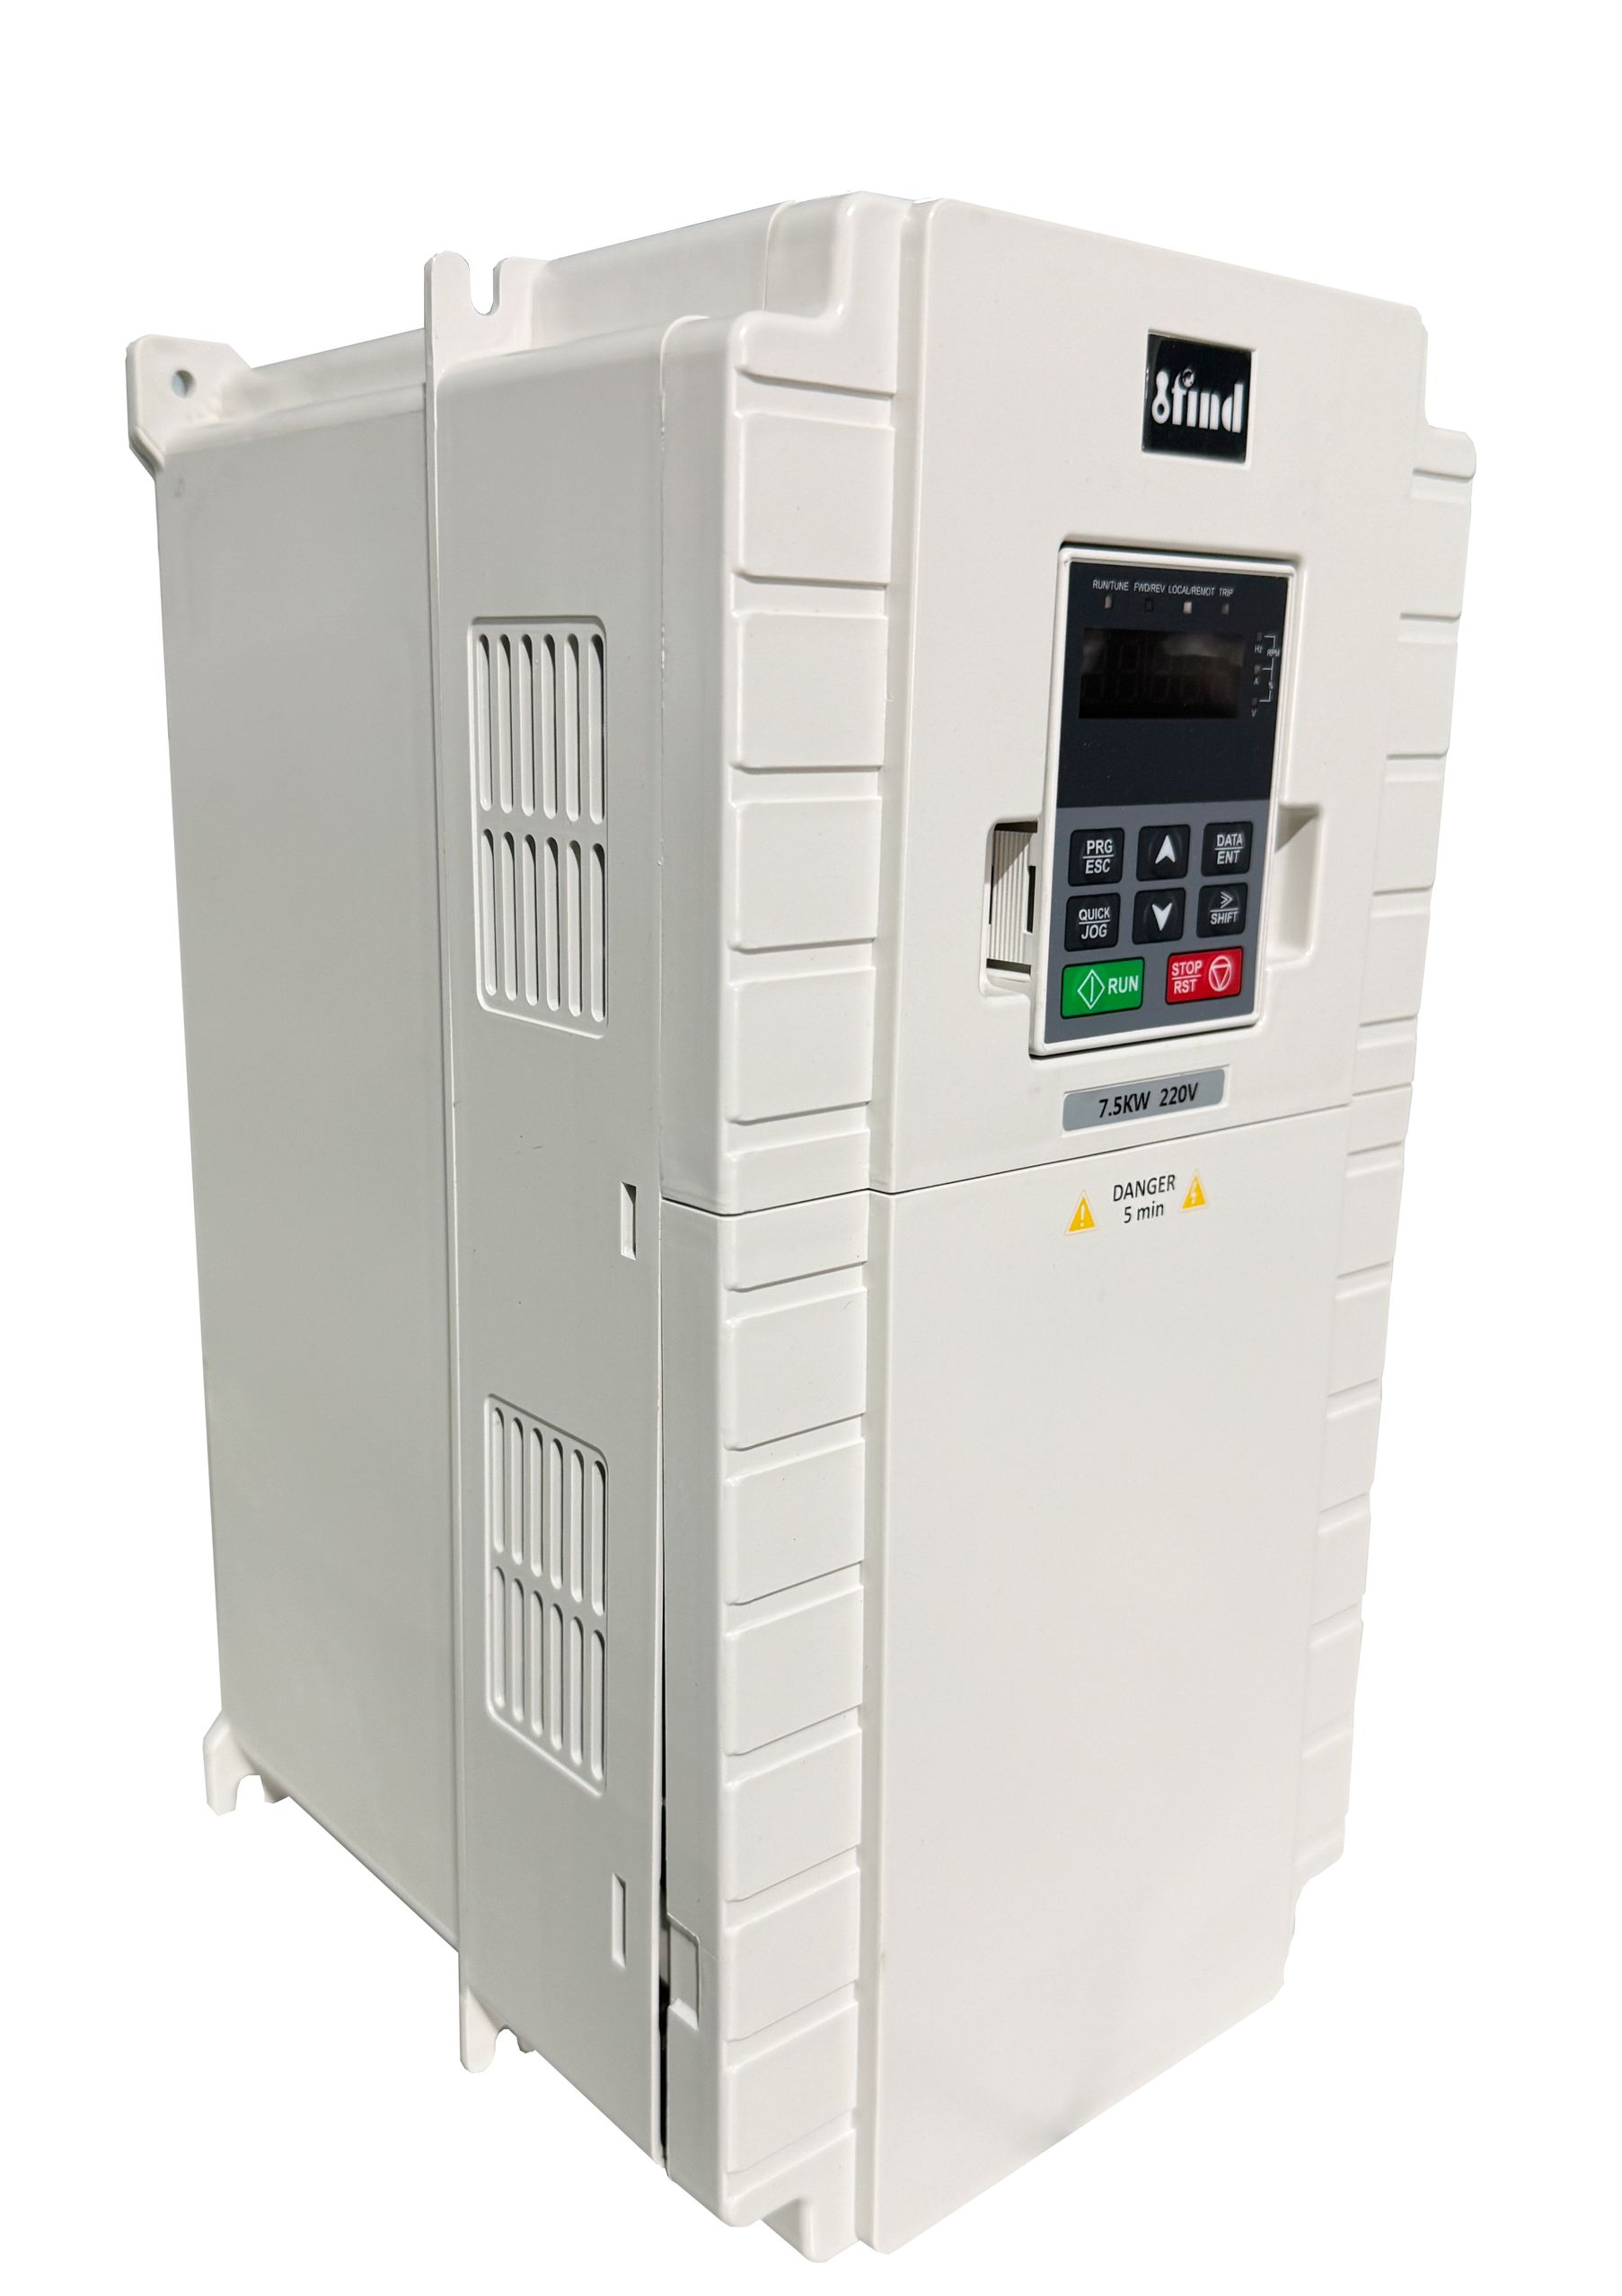
Ingeniører skal evaluere flere specifikke dimensioner af belastningsdata, før de udpeger en controller. Du kan ikke bare matche motorens hestekræfter til drevets hestekræfter. Du skal opdele datapunkterne i funktioner-til-resultater, der forbinder specifikke elektriske metrikker direkte til elevatorkabinens fysiske ydeevne.
Den mest almindelige dimensioneringsfejl i vertikal transport er at vælge et drev baseret på kontinuerlig kørestrøm. Elevatorer bruger meget lidt tid på at køre i en kontinuerlig, stabil tilstand. Deres drift består næsten udelukkende af start, acceleration, deceleration og stop. Derfor er spidsstrømvurderingen den primære metrik for succes.
Elevatorapplikationer kræver typisk invertere med en overbelastningskapacitet på 150 % til 200 % i varigheder fra 10 til 60 sekunder. Når bremsen løftes, og motoren begynder at dreje skiven, kræver det en massiv strømtilstrømning for at overvinde inerti. Hvis du angiver en standard industriel VFD, der kun tilbyder en 110 % overbelastningskapacitet i 60 sekunder, vil drevet fejle på overstrøm under en fuldt belastet start. En dedikeret elevator-inverteren er fysisk konstrueret med større kondensatorer og mere robuste strømmoduler, specielt til at håndtere disse ekstreme, kortvarige strømspidser uden at lide intern skade.
For at beregne det sande spidsstrømsbehov skal du følge disse specifikke trin under undersøgelsen af stedet:
Mål den nøjagtige vægt af den tomme kabine og sejlenhed.
Beregn den maksimale passager- eller fragtkapacitet baseret på platformens kvadratmeter.
Bestem kontravægtens overbalanceprocent (typisk 40% til 50%).
Faktor i den mekaniske effektivitet af gearkassen (hvis gearet) eller den direkte drevne skive (hvis gearløs).
Anvend en 1,5x til 2,0x multiplikator på det kontinuerlige strømtræk for at etablere den nødvendige maksimale overbelastningsværdi.
Belastningsdata skal omfatte den forventede driftscyklus, som typisk måles i motorstarter pr. time. Højfrekvente start/stop-cyklusser lægger en enorm termisk belastning på inverterens Insulated-Gate Bipolar Transistor (IGBT'er). Hver gang drevet skubber spidsstrøm for at accelerere førerhuset, stiger IGBT-krydsets temperatur. Hvis elevatoren stopper og starter igen, før kølepladen kan sprede den termiske energi, sammensættes den indre temperatur.
Du skal beregne den nødvendige afkøling eller reduktion ud fra de forventede ture i timen. Et drev, der er installeret i en beboelsesejendom med lav trafik, står over for en meget anderledes termisk virkelighed end det nøjagtigt samme drev, der er installeret på et kommercielt hospital med høj trafik. Hvis belastningsdataene angiver 180 starter i timen, skal du muligvis overdimensionere drevet blot for at få en større køleplade, eller du skal specificere yderligere tvungen luftkøling i maskinrummet for at forhindre termisk udløsning.
Elevatorsystemer anvender en modvægt til at afbalancere lasten, typisk indstillet til 40% til 50% af førerhusets samlede kapacitet. Denne mekaniske balance dikterer, om motoren forbruger strøm (motorisk) eller genererer strøm (regenererer). Hvis et tomt førerhus kører opad, trækker den tungere modvægt den ned. Motoren fungerer som en generator, der holder systemet tilbage for at forhindre overhastighed. Det samme sker, når et fuldt lastet førerhus kører nedad.
Denne regenerative energi skal gå et sted hen. Hvis drevet ikke kan sprede det, vil DC-busspændingen stige, hvilket forårsager en katastrofal overspændingsfejl. Belastningsdata fortæller dig præcis, hvor meget regenerativ energi systemet vil producere. Ud fra disse data skal du vurdere behovet for dynamiske bremsemodstande, som brænder den overskydende energi af som varme, eller et fuldt regenerativt drivsystem, der fører den rene strøm tilbage til bygningens elnet.
Førerhusbelastningstilstand |
Rejseretning |
Motortilstand |
Energiflow |
|---|---|---|---|
Tomt førerhus (lettere end kontravægt) |
Op |
Genererer |
Energi strømmer fra motor til drev (Regen) |
Tomt førerhus (lettere end kontravægt) |
Ned |
Motorkørsel |
Energi strømmer fra drev til motor (forbrugende) |
Fuldt førerhus (tyngre end kontravægt) |
Op |
Motorkørsel |
Energi strømmer fra drev til motor (forbrugende) |
Fuldt førerhus (tyngre end kontravægt) |
Ned |
Genererer |
Energi strømmer fra motor til drev (Regen) |
Moderne sikkerhedskoder kræver elevatorer for sikkert at evakuere passagerer under et totalt strømsvigt. Dette kræver en Automatic Rescue Device (ARD) drevet af en Uninterruptible Power Supply (UPS) eller en dedikeret batteribank. Nøjagtige maksimale belastningsdata er ikke til forhandling for dimensionering af disse nødsystemer.
Den maksimale dynamiske belastning dikterer den nominelle effekt og den specifikke inverterspænding, der kræves til batteribackup. Under et strømsvigt forsyner ARD lavspændings-DC direkte til drevets DC-bus. Drevet skal derefter bestemme den mindste modstands vej baseret på den aktuelle belastningsubalance, forsigtigt løsne bremsen og flytte førerhuset til nærmeste etage med reduceret hastighed. Hvis belastningsdataene er forkerte, vil UPS'en være underdimensioneret, batterierne tømmes øjeblikkeligt under spidsbelastningen, og passagererne vil forblive fanget.
For at opnå perfekt kørekvalitet skal controlleren vide præcis, hvor meget førerhuset vejer, før den mekaniske bremse udløses. Dette kræver problemfri kommunikation mellem fysiske sensorer og drevets interne behandlingslogik. Den måde, inverteren håndterer disse fysiske data på, afgør, om elevatoren kører jævnt eller rykker voldsomt.
Elevatorsystemer bruger meget følsomme vejeceller til at måle passager- eller fragtvægt. Disse sensorer er typisk installeret under kabinegulvet, på krydshovedet eller direkte fastgjort til ophængningsrebene. Når vægten kommer ind i førerhuset, deformeres strain gauges inde i vejecellerne en smule. Denne deformation ændrer deres elektriske modstand.
Lastvejningsanordningen omsætter denne fysiske ændring til et elektrisk signal og sender det direkte til drevet. Almindelige kommunikationsmetoder omfatter 0-10V analoge signaler, 4-20mA strømsløjfer eller digitale CANbus-meddelelser. Drevets mikroprocessor tager disse vægtdata i realtid og sammenligner dem med den kendte statiske vægt af kontravægten. Den beregner den nøjagtige retningsubalance i systemet i millisekunder, og forbereder motoren til den nøjagtige mængde arbejde, der kræves.
At kende vægten er kun halvdelen af kampen; at anvende den korrekte kraft kræver absolut præcision. Det er her a lukket sløjfe lift inverter bliver afgørende. Et lukket sløjfesystem bruger en roterende encoder monteret direkte på motorakslen. Denne encoder sender nøjagtige rotorpositions- og hastighedsdata tilbage til drevet tusindvis af gange i sekundet.
Ved at kombinere belastningsvejningsdataene med encoderfeedback udfører drevet en funktion kaldet pre-torque. Før de mekaniske bremsespoler overhovedet aktiveres for at udløse bremsen, skubber drevet den nøjagtige mængde strøm ind i motoren, der kræves for at holde den specifikke belastning ved nul hastighed. Resultatet er fejlfrit. Bremsen løftes, og førerhuset bevæger sig ikke en eneste millimeter. Det eliminerer helt tilbagerulning, sikrer perfekt jævne afgange og opretholder præcis gulvnivellering, uanset om førerhuset indeholder én person eller en maksimal kapacitetsbelastning.
Ikke alle elevatorer tjener det samme formål, og belastningsdata dikterer valget mellem forskellige niveauer af inverterteknologi. Bygningens specifikke use case har stor indflydelse på den samlede værdi og de konceptuelle afvejninger, du skal foretage under specifikationsprocessen.
I passagerapplikationer, især i høje kommercielle bygninger eller luksuriøse boligtårne, er menneskelig komfort den primære metriske værdi. Belastningsdataene her fokuserer stærkt på rykhastigheder (hastigheden af ændring af accelerationen) og glatte S-kurveprofiler. Passagerer er meget følsomme over for pludselige bevægelser eller vibrationer.
For disse applikationer favoriserer afvejningen kraftigt premium lukket sløjfesystemer frem for standard open-loop VFD'er. Belastningsdataene dikterer, at drevet skal udføre fejlfrit fordrejningsmoment og opretholde mikromillimeter nivelleringsnøjagtighed for at forhindre snublefare ved gulvafsatserne. Investeringen i en avanceret controller betaler sig direkte i lejertilfredshed og reducerede vedligeholdelseskald i forbindelse med klager over kørekvaliteten.
Godselevatorer opererer i et brutalt mekanisk miljø. Lastdataene her fokuserer på ekstreme variable vægte og stødbelastning. Overvej en datacenterelevator, der flytter tunge, meget følsomme serverracks, eller en industriel fragtkabine, hvor en 5.000-pund gaffeltruck kører direkte ind på platformen for at afsætte en 4.000-pund palle.
Dette scenarie skaber massive, øjeblikkelige dynamiske stød. Ophængstovene strækker sig, skiven bøjer sig, og belastningen skifter voldsomt. Du skal specificere drev, der er i stand til at håndtere specifikke industrielle belastningsklasser. Belastningen er sjældent jævnt fordelt. At vælge den rigtige belastningsklasse tidligt i disse specialiserede miljøer forhindrer katastrofale drevfejl. Inverteren skal have aggressive drejningsmomentsikrende egenskaber og massive overbelastningsreserver for at bevare kontrollen over motoren, når en gaffeltruck pludselig taber tusindvis af pund ind i førerhuset.
Fragtlastklasse |
Beskrivelse |
Inverter Impact |
|---|---|---|
Klasse A |
Generel fragt (håndlastbiler, manuel læsning) |
Standard overbelastningskapacitet (150%) er normalt tilstrækkelig. Gradvise belastningsændringer. |
Klasse B |
Læsning af motorkøretøjer (biler, lette lastbiler) |
Kræver høj spidsstrømskapacitet for at håndtere den pludselige rullende vægt af et køretøj, der kører ind i førerhuset. |
Klasse C1 |
Industriel lastbillæsning (gaffeltruck kører med last) |
Ekstreme dynamiske stød. Kræver 200 % overbelastningskapacitet og aggressiv lukket drejningsmomentrespons. |
Klasse C2 |
Industriel lastbillæsning (gaffeltruck kører ikke) |
Massiv punktbelastning på karmen. Drevet skal holde nul hastighed perfekt under voldsomme vægtoverførsler. |
Selv med gode belastningsdata laver ingeniør- og indkøbsteams ofte kritiske fejl i beslutningsfasen. Fejlfortolkning af dataene eller anvendelse af generiske industrielle tommelfingerregler på elevatorapplikationer fører til betydelige implementeringsrisici.
Der er en stærk fristelse til at se på den maksimale teoretiske belastning og specificere et drev, der er voldsomt overdimensioneret for en sikkerheds skyld. Denne tilgang indebærer betydelige økonomiske risici. Angivelse af et 100-hestes drev til et system, der aldrig realistisk vil overstige en 40-hestes dynamisk peak, spilder kapital på selve drevet, de overdimensionerede ledninger, de større afbrydere og de tungere kontaktorer.
Rigtig dimensionering kræver en ramme, der balancerer omkostningskontrol med sikkerhedsmarginer. Du skal analysere bygningens egentlige trafikanalyse. Hvis det mekaniske system eller bygningstrafikken aldrig vil nå det teoretiske maksimum, kan du trygt specificere et drev, der matcher den realistiske spidsbelastning, mens du stadig opretholder den kodekrævede 150 % overbelastningssikkerhedsfaktor.
Omvendt fører ignorering af driftscyklusdataene til for tidlig invertersvigt. Hvis du dimensionerer drevet udelukkende ud fra spidsvægten, men undlader at tage højde for, at elevatoren kører 200 gange i timen, vil drevet brænde op. De termiske begrænsninger for IGBT'erne vil blive overskredet hurtigt.
Afbødningsstrategien er obligatorisk termisk modellering. Du skal gennemgå producentens specifikke reduktionskurver for omgivende temperatur og højde. Hvis maskinrummet er ubetinget og når 105°F (40°C) om sommeren, eller hvis bygningen er placeret i stor højde, hvor luften er tyndere og mindre effektiv til at afkøle kølepladen, skal du nedsætte drevets kapacitet. Et drev, der er normeret til 50 ampere ved havoverfladen i et køligt rum, udsender måske kun sikkert 40 ampere i et varmt miljø i stor højde.
Overvåg din bygnings trafikmønstre for at bestemme de nøjagtige motorstarter i timen og påkrævet driftscyklus for den nye controller.
Mål de statiske og dynamiske belastninger af kabinen ved hjælp af kalibrerede vejeceller, før du færdiggør specifikationen af drevkapaciteten.
Anmod om applikationsspecifikke reduktionskurver fra inverterproducenten baseret på dit maskinrums maksimale sommertemperatur og geografiske højde.
Bekræft kommunikationsprotokollerne (analog vs. CANbus) mellem dine valgte belastningsvejende sensorer og inverterens styrekort for at sikre problemfri integration før drejningsmoment.
A: En standard VFD er designet til steady-state belastninger som pumper og ventilatorer. En dedikeret lift-inverter har specialiseret software til præ-drejningsmoment-kapaciteter, massive kortsigtede overbelastningskapaciteter (op til 200%) og dynamiske frekvensjusteringer. Den er specielt konstrueret til at håndtere hurtige, uforudsigelige variable belastninger og overholder strenge elevatorsikkerhedskoder vedrørende bremsestyring og motorkontaktorovervågning.
A: Det forhindrer tilbagerulning ved at kombinere realtidsvægtdata fra vejeceller med præcise rotorpositionsdata fra en motorkoder. Før den mekaniske bremse udløses, beregner inverteren den nøjagtige retningsubalance og skubber den nødvendige strøm til at holde motoren på absolut nulhastighed. Når bremsen løftes, er belastningen allerede fuldt understøttet af magnetfeltet.
A: Elevatorer arbejder sjældent i en kontinuerlig, stabil tilstand. Det højeste elektriske behov opstår i den indledende accelerationsfase, hvor motoren skal overvinde massiv statisk friktion (stiktion) og inertien i førerhuset, reb og modvægt. Høj overbelastningskapacitet sikrer, at drevet kan levere denne kortsigtede energispids uden at snuble.
A: Vejeceller, der er monteret under kabinegulvet eller på ophængningsrebene, måler fysisk belastning, efterhånden som vægten tilføjes. De konverterer denne fysiske deformation til elektriske signaler. Disse transmitteres til inverteren via 0-10V analoge signaler, 4-20mA strømsløjfer eller digitale CANbus-protokoller, hvilket gør det muligt for drevet at udføre real-time pre-loading beregninger.
A: Nej. Kraftige lastelevatorer oplever ekstreme variable belastninger og voldsomme stødstød, såsom en gaffeltruck, der kører ind i førerhuset. Standardinvertere mangler de aggressive drejningsmomentsikrende algoritmer og robust regenerativ bremsestyring, der kræves for at håndtere disse massive dynamiske skift, hvilket fører til motorstop, fejludkoblinger og alvorlige sikkerhedsrisici.
A: Driftscyklus, målt i trips eller starter i timen, dikterer den termiske belastning på drevets interne komponenter. Højfrekvente start/stop-cyklusser genererer intens varme. Hvis driftscyklussen er høj, skal du angive et drev med en større fysisk køleplade eller aktiv køling for at forhindre termisk overbelastning og for tidlig hardwarefejl.
A: Den maksimale dynamiske belastning dikterer den nøjagtige nominelle effekt og inverterspænding, der kræves for en Automatic Rescue Device (ARD). Under en strømafbrydelse skal ARD levere tilstrækkelig lavspændings-DC til at udløse bremsen og flytte den kraftigst mulige belastningsubalance til nærmeste etage. Underdimensionerede batterier vil svigte øjeblikkeligt under spidsbelastning.


