
مناظر: 0 مصنف: سائٹ ایڈیٹر اشاعت کا وقت: 2026-07-23 اصل: سائٹ


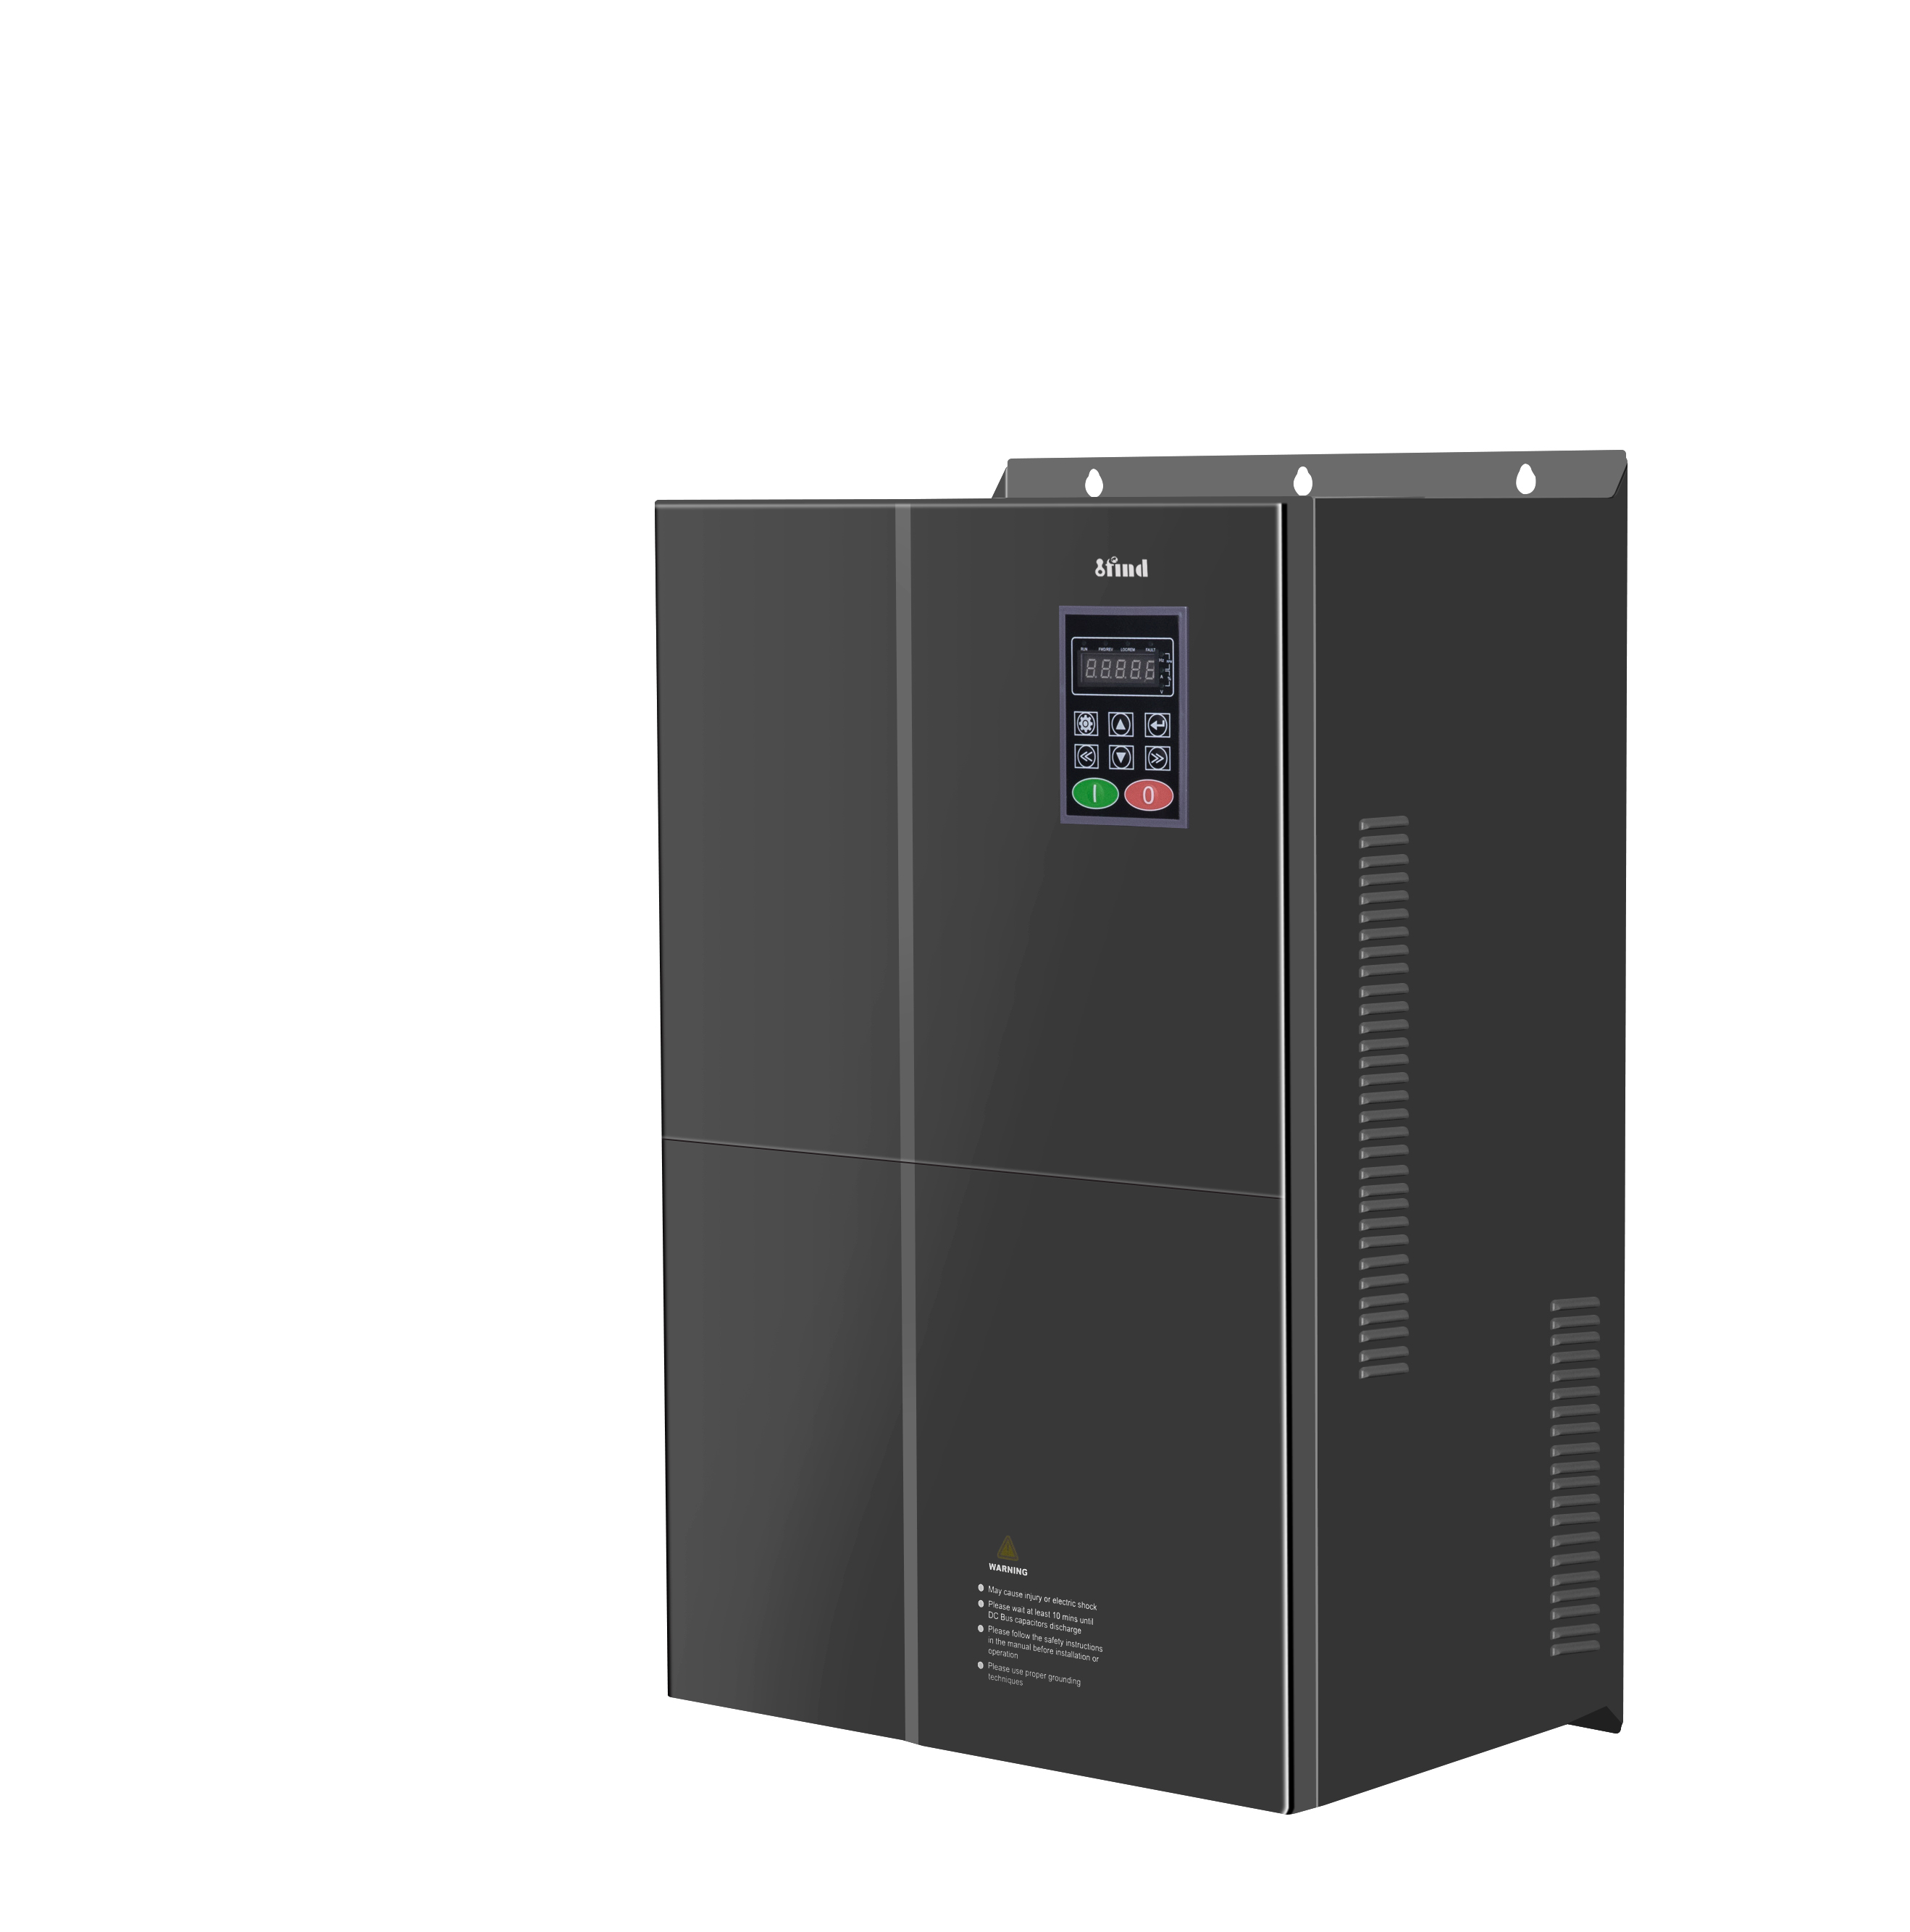
ایک متغیر فریکوئنسی ڈرائیو، یا VFD، ایک الیکٹرانک ڈیوائس ہے جو AC موٹر کی رفتار اور ٹارک کو کنٹرول کرنے کے لیے استعمال ہوتی ہے۔ یہ موٹر کو فراہم کردہ فریکوئنسی اور وولٹیج کو تبدیل کرتا ہے تاکہ موٹر مشین کی اصل ضروریات کے مطابق کام کر سکے۔
بہت سے صنعتی نظاموں میں، موٹروں کو پوری رفتار سے مسلسل چلانے کی ضرورت نہیں ہوتی۔ پمپوں کو مختلف بہاؤ کی شرحوں کو برقرار رکھنے کی ضرورت ہو سکتی ہے، پنکھے ہوا کی طلب میں تبدیلی کا جواب دے سکتے ہیں، اور کنویرز کو کنٹرول ایکسلریشن کی ضرورت پڑ سکتی ہے۔ ایک VFD موٹر کو ایک مقررہ رفتار سے کام کرنے کے بجائے اس کے آؤٹ پٹ کو عمل سے ملانے کی اجازت دیتا ہے۔
IFIND فراہم کرتا ہے۔ VFD حل ۔ پمپ، پنکھے، مشینری، ایلیویٹرز، ٹیکسٹائل کا سامان، پرنٹنگ سسٹم، اور دیگر صنعتی ایپلی کیشنز کے لیے
VFD کا مطلب ہے متغیر فریکوئینسی ڈرائیو۔ اسے عام طور پر AC ڈرائیو، ایڈجسٹ فریکوئنسی ڈرائیو، متغیر رفتار ڈرائیو، یا فریکوئنسی انورٹر بھی کہا جاتا ہے۔
یہ اصطلاحات عام طور پر ایسے آلات کا حوالہ دیتے ہیں جو AC موٹر کو فراہم کی جانے والی برقی طاقت کی تعدد کو تبدیل کرتے ہیں۔ چونکہ موٹر کی رفتار سپلائی فریکوئنسی سے متعلق ہے، آؤٹ پٹ فریکوئنسی کو تبدیل کرنے سے ڈرائیو کو موٹر کی رفتار کو ایڈجسٹ کرنے کی اجازت ملتی ہے۔
AC موٹر کی ہم وقت ساز رفتار کا اندازہ اس فارمولے سے لگایا جا سکتا ہے:
ہم وقت ساز رفتار = 120 × تعدد ÷ موٹر کھمبوں کی تعداد
مثال کے طور پر، آؤٹ پٹ فریکوئنسی میں اضافہ عام طور پر موٹر کی رفتار کو بڑھاتا ہے، جبکہ تعدد کو کم کرنے سے رفتار کم ہوتی ہے۔ ایک انڈکشن موٹر میں، اصل رفتار سلپ کی وجہ سے ہم وقت ساز رفتار سے تھوڑی کم ہوتی ہے۔
ایک VFD دوسرے آپریٹنگ پیرامیٹرز کو بھی کنٹرول کرتا ہے، بشمول:
آؤٹ پٹ وولٹیج
موٹر کرنٹ
سرعت اور تنزلی
ٹارک شروع ہو رہا ہے۔
بریک لگانا
اوورلوڈ تحفظ
غلطی کی نگرانی
مناسب افعال کا انحصار VFD ماڈل اور درخواست کی ضروریات پر ہے۔
ایک عام VFD کے چار اہم حصے ہوتے ہیں:
AC ان پٹ ریکٹیفائر
ڈی سی لنک
انورٹر سوئچنگ کا مرحلہ
کنٹرول اور فیڈ بیک سسٹم
VFD سب سے پہلے برقی سپلائی سے AC پاور حاصل کرتا ہے۔ ڈرائیو ڈیزائن کے لحاظ سے ان پٹ سنگل فیز یا تھری فیز ہو سکتا ہے۔
ایک ریکٹیفائر آنے والے AC وولٹیج کو DC وولٹیج میں تبدیل کرتا ہے۔ بہت سے صنعتی VFDs میں، ریکٹیفائر سیمی کنڈکٹر ڈایڈس استعمال کرتا ہے۔ کچھ جدید ڈیزائن ان پٹ کی کارکردگی کو بہتر بنانے کے لیے کنٹرول شدہ سوئچنگ ڈیوائسز کا استعمال کرتے ہیں۔
ریکٹیفائر سٹیج VFD کے ان پٹ کرنٹ، انرش رویے، اور ہارمونک خصوصیات کو متاثر کرتا ہے۔
درست شدہ وولٹیج پھر ڈی سی لنک میں داخل ہوتا ہے۔ اس حصے میں عام طور پر کیپسیٹرز شامل ہوتے ہیں اور اس میں ڈی سی ری ایکٹر یا چوک بھی شامل ہو سکتا ہے۔
کیپسیٹرز درست شدہ وولٹیج کو ہموار کرتے ہیں اور انورٹر اسٹیج کے لیے ایک مستحکم DC بس فراہم کرتے ہیں۔ DC لنک ان پٹ پاور ویوفارم کو آؤٹ پٹ ویوفارم سے بھی الگ کرتا ہے، جس سے VFD مختلف وولٹیج اور فریکوئنسی کے ساتھ ایک نیا آؤٹ پٹ بنا سکتا ہے۔
انورٹر سٹیج ڈی سی وولٹیج کو واپس AC پاور میں تبدیل کرتا ہے۔ یہ موٹر کے لیے کنٹرول شدہ آؤٹ پٹ پیدا کرنے کے لیے تیز رفتار سیمی کنڈکٹر سوئچز، جیسے IGBTs کا استعمال کرتا ہے۔
سوئچنگ ٹرمینلز پر وولٹیج ایک کامل سائن ویو کے بجائے دالوں کی ایک سیریز کے طور پر پیدا ہوتا ہے۔ موٹر وائنڈنگ قدرتی طور پر کرنٹ کو ہموار کرتی ہے، جس سے موٹر گھومتی ہوئی مقناطیسی فیلڈ اور مکینیکل ٹارک پیدا کرتی ہے۔
کنٹرول سسٹم اس بات کا تعین کرتا ہے کہ موٹر کو کتنی وولٹیج، فریکوئنسی اور کرنٹ کی ضرورت ہے۔ سپیڈ کمانڈ کیپیڈ، اینالاگ سگنل، PLC، PID کنٹرولر، یا صنعتی مواصلاتی نیٹ ورک سے آ سکتی ہے۔
VFD آپریٹنگ حالات کی مسلسل نگرانی کرتا ہے جیسے:
آؤٹ پٹ کرنٹ
ڈی سی بس وولٹیج
موٹر کی رفتار
ڈرائیو کا درجہ حرارت
اوورلوڈ کی حیثیت
فیز نقصان
شارٹ سرکٹ کے حالات
اگر ڈرائیو کسی غیر محفوظ حالت کا پتہ لگاتی ہے، تو یہ آؤٹ پٹ کو کم کر سکتی ہے یا موٹر کو روک سکتی ہے۔
پلس چوڑائی ماڈیولیشن، یا PWM، ایک عام طریقہ ہے جو VFD کی متغیر فریکوئنسی آؤٹ پٹ پیدا کرنے کے لیے استعمال ہوتا ہے۔
سوئچنگ ڈیوائسز DC بس کو تیز رفتاری سے آن اور آف کرتی ہیں۔ ان وولٹیج دالوں کی چوڑائی اور وقت کو تبدیل کرکے، VFD ایک اوسط آؤٹ پٹ وولٹیج بناتا ہے جو مطلوبہ ویوفارم کی پیروی کرتا ہے۔
PWM ڈرائیو کو کمپیکٹ الیکٹرانک سرکٹ کے ساتھ موٹر فریکوئنسی اور وولٹیج کو کنٹرول کرنے کی اجازت دیتا ہے۔ تاہم، سوئچنگ کا عمل برقی مقناطیسی مداخلت، موٹر شور، اور موٹر موصلیت پر اضافی دباؤ بھی پیدا کر سکتا ہے۔
اس لیے کیریئر فریکوئنسی کا انتخاب موٹر، کیبل کی لمبائی، آپریٹنگ ماحول، اور درخواست کی ضروریات کے مطابق کیا جانا چاہیے۔ زیادہ سوئچنگ فریکوئنسی قابل سماعت شور کو کم کر سکتی ہے، لیکن یہ ڈرائیو کے نقصانات اور برقی مقناطیسی مداخلت کو بھی بڑھا سکتی ہے۔
V/F کنٹرول، جسے اسکیلر کنٹرول یا وولٹ فی ہرٹز کنٹرول بھی کہا جاتا ہے، وولٹیج اور فریکوئنسی کے درمیان ایک مناسب رشتہ برقرار رکھتا ہے۔
جب آؤٹ پٹ فریکوئنسی کم ہو جاتی ہے، تو وولٹیج اس کے مطابق کم ہو جاتا ہے۔ یہ موٹر میں مناسب مقناطیسی بہاؤ کو برقرار رکھنے میں مدد کرتا ہے۔
V/F کنٹرول نسبتاً آسان ہے اور اکثر اس کے لیے استعمال ہوتا ہے:
پرستار
سینٹرفیوگل پمپ
بنیادی کنویرز
عام مقصد کی مشینری
یہ موزوں ہے جب ایپلی کیشن کو انتہائی درست رفتار یا ٹارک ردعمل کی ضرورت نہ ہو۔
بغیر سینسر ویکٹر کنٹرول فزیکل انکوڈر کا استعمال کیے بغیر موٹر فلوکس اور ٹارک کا تخمینہ لگاتا ہے۔
بنیادی V/F کنٹرول کے مقابلے میں، یہ فراہم کر سکتا ہے:
بہتر کم رفتار ٹارک
تیز تر جواب
لوڈ ریگولیشن میں بہتری
زیادہ مستحکم موٹر آپریشن
بغیر سینسر لیس ویکٹر کنٹرول کے لیے درست موٹر نیم پلیٹ ڈیٹا اہم ہے۔ کچھ ڈرائیوز موٹر ریزسٹنس اور انڈکٹنس کا اندازہ لگانے کے لیے آٹو ٹیوننگ کا عمل بھی استعمال کرتی ہیں۔
کلوزڈ لوپ ویکٹر کنٹرول انکوڈر یا کسی اور اسپیڈ سینسر سے فیڈ بیک استعمال کرتا ہے۔ VFD کمانڈ کی رفتار کا اصل موٹر کی رفتار سے موازنہ کرتا ہے اور اس کے مطابق آؤٹ پٹ کو ایڈجسٹ کرتا ہے۔
یہ طریقہ ان ایپلی کیشنز کے لیے موزوں ہے جن کی ضرورت ہوتی ہے:
رفتار کا درست ضابطہ
اعلی شروع ہونے والا ٹارک
قطعی روکنا
مستحکم کم رفتار آپریشن
بوجھ یا سمت میں بار بار تبدیلیاں
عام مثالوں میں ایلیویٹرز، کرینیں، سمیٹنے والی مشینیں، مشینی اوزار، اور اعلیٰ کارکردگی والے پرنٹنگ کا سامان شامل ہیں۔
V/F کنٹرول اور ویکٹر کنٹرول کے درمیان فرق کے بارے میں مزید معلومات کے لیے، دیکھیں V/F ویکٹر انورٹر گائیڈ.
ایک VFD موٹر کو عمل کے لیے درکار رفتار سے چلنے دیتا ہے۔ یہ مکینیکل تھروٹلنگ، بائی پاس سسٹم، گیئر میں تبدیلی، یا رفتار کو کنٹرول کرنے کے دیگر طریقوں کی ضرورت کو کم کر سکتا ہے۔
ایک VFD شروع ہونے کے دوران آہستہ آہستہ موٹر فریکوئنسی کو بڑھا سکتا ہے۔ یہ ڈائریکٹ آن لائن سٹارٹنگ کے مقابلے میں کرنٹ اور مکینیکل جھٹکا کم کر دیتا ہے۔
رکنے کے دوران، ڈرائیو لوڈ اور ایپلیکیشن کے لحاظ سے پروگرام شدہ ڈیسیلریشن ریمپ، ڈی سی بریک، یا بریک ریزسٹر کا استعمال کر سکتی ہے۔
جب موٹر کو پوری رفتار سے چلانے کی ضرورت نہیں ہوتی ہے تو VFDs توانائی کی کھپت کو کم کر سکتے ہیں۔ یہ خاص طور پر متغیر ٹارک بوجھ جیسے سینٹری فیوگل پمپ اور پنکھے سے متعلق ہے۔
تاہم، توانائی کی بچت خودکار نہیں ہے۔ نتیجہ کام کے اوقات، لوڈ پروفائل، موٹر کی کارکردگی، ڈرائیو کے نقصانات، اور مطلوبہ عمل کی پیداوار پر منحصر ہے۔ امریکی محکمہ توانائی اس پر اضافی رہنمائی فراہم کرتا ہے۔ سایڈست رفتار ڈرائیو پارٹ لوڈ کی کارکردگی.
کنٹرول شدہ سرعت اور سست روی سے تناؤ کو کم کیا جا سکتا ہے:
جوڑے
بیلٹ
گیئر باکسز
شافٹ
والوز
پمپنگ سسٹمز
پانی کے نظام میں، بتدریج تیز رفتار دباؤ میں اچانک تبدیلیوں اور پانی کے ہتھوڑے کو محدود کرنے میں بھی مدد کر سکتی ہے۔
ایک VFD کرنٹ، اوورلوڈ، درجہ حرارت، مرحلے کے نقصان، اور دیگر حالات کی نگرانی کر سکتا ہے۔ یہ کنٹرول سسٹم کو موٹر کو روکنے یا آپریٹنگ حالات غیر محفوظ ہونے پر فالٹ سگنل جاری کرنے کا ایک طریقہ فراہم کرتا ہے۔
VFD بڑے پیمانے پر پانی کی فراہمی، آبپاشی، گردش، گندے پانی کی صفائی، اور عمل پمپنگ کے لیے استعمال ہوتے ہیں۔
ڈرائیو مطلوبہ دباؤ یا بہاؤ کو برقرار رکھنے کے لیے پمپ کی رفتار کو ایڈجسٹ کر سکتی ہے۔ VFD کو منتخب کرنے سے پہلے، انجینئرز کو پمپ کریو، کل ہیڈ، موٹر کرنٹ، کم از کم آپریٹنگ اسپیڈ، اور ڈرائی رن رسک کو چیک کرنا چاہیے۔
پنکھے اکثر بدلتے ہوئے ہوا کے بہاؤ کی ضروریات کے تحت کام کرتے ہیں۔ ایک VFD درجہ حرارت، دباؤ، یا وینٹیلیشن کی طلب کے مطابق پنکھے کی رفتار کو ایڈجسٹ کر سکتا ہے۔
عام ایپلی کیشنز میں ایئر ہینڈلنگ یونٹس، ایگزاسٹ پنکھے، کولنگ ٹاورز اور صنعتی وینٹیلیشن کا سامان شامل ہے۔
کنویرز کو کنٹرول شدہ آغاز، سایڈست پیداوار کی رفتار، یا کسی دوسری مشین کے ساتھ ہم آہنگی کی ضرورت ہو سکتی ہے۔
VFD بیلٹ کے جھٹکے کو کم کرنے اور مادی حرکت کو ہموار رکھنے میں مدد کر سکتا ہے۔ بھاری کنویرز کے لیے، انتخاب صرف موٹر پاور کے بجائے شروع ہونے والے ٹارک اور اوورلوڈ کی ضروریات پر مبنی ہونا چاہیے۔
مشین ٹولز کے لیے تیز رفتاری کی ایک وسیع رینج، تیز رفتار کم رفتار ٹارک، اور رفتار کے درست ضابطے کی ضرورت ہو سکتی ہے۔
ویکٹر کنٹرول یا کلوزڈ لوپ کنٹرول بنیادی V/F کنٹرول سے زیادہ موزوں ہو سکتا ہے جب سپنڈل رسپانس اور کٹنگ پرفارمنس اہم ہو۔
ٹیکسٹائل اور پرنٹنگ مشینوں کو اکثر مستحکم رفتار، ہموار سرعت، تناؤ کنٹرول، اور مختلف حصوں کے درمیان ہم آہنگی کی ضرورت ہوتی ہے۔
VFDs PLCs اور دیگر ڈرائیوز کے ساتھ رولرس، فیڈرز، ونڈرز، اور ٹرانسپورٹ میکانزم کو مربوط کرنے کے لیے کام کر سکتے ہیں۔
لفٹ اور کرین ایپلی کیشنز کو زیادہ شروع ہونے والے ٹارک، درست روکنے، کنٹرول شدہ بریک، اور بوجھ کی سمت میں بار بار تبدیلیوں کی ضرورت ہو سکتی ہے۔
ان سسٹمز کو VFD، موٹر، انکوڈر، مکینیکل بریک، سیفٹی سرکٹ، اور ایمرجنسی آپریٹنگ سسٹم کے درمیان محتاط ہم آہنگی کی ضرورت ہوتی ہے۔
VFD انتخاب میں صرف موٹر پاور کی بجائے مکمل موٹر لوڈ سسٹم پر غور کرنا چاہیے۔
موٹر کے نام کی تختی سے درج ذیل معلومات کی تصدیق ہونی چاہیے:
شرح شدہ طاقت
شرح شدہ وولٹیج
شرح شدہ کرنٹ
شرح شدہ تعدد
شرح شدہ رفتار
موٹر مرحلہ
کنکشن کا طریقہ
موصلیت کی کلاس
کولنگ کا طریقہ
شرح شدہ کرنٹ خاص طور پر اہم ہے کیونکہ ایک ہی پاور ریٹنگ والی موٹرز کی موجودہ ضروریات مختلف ہو سکتی ہیں۔
اس بات کا تعین کریں کہ آیا بوجھ ہے:
متغیر ٹارک
مسلسل ٹارک
ہیوی ڈیوٹی یا زیادہ اوورلوڈ
پنکھے اور سینٹری فیوگل پمپ عام طور پر متغیر ٹارک بوجھ ہوتے ہیں۔ کنویئرز، مکسرز، ایکسٹروڈرز، کمپریسرز اور لفٹنگ کے سامان کو مستقل ٹارک یا ہیوی ڈیوٹی آپریشن کی ضرورت پڑ سکتی ہے۔
مطلوبہ کم سے کم اور زیادہ سے زیادہ رفتار، شروع ہونے والا ٹارک، سرعت کا وقت، سست ہونے کا وقت، اور اوور لوڈ کا دورانیہ چیک کریں۔
ایک ڈرائیو جو عام چلانے کے لیے موزوں ہے وہ بار بار شروع ہونے، اچانک بوجھ میں ہونے والی تبدیلیوں، یا زیادہ جڑنے والے آلات کے لیے موزوں نہیں ہو سکتی۔
سستی کے دوران زیادہ جڑتا بوجھ VFD کو توانائی واپس کر سکتا ہے۔ اگر یہ توانائی ڈی سی بس وولٹیج کو بڑھنے کا سبب بنتی ہے، تو سسٹم کو بریک ریزسٹر، بریکنگ یونٹ، یا دوبارہ پیدا کرنے والی ڈرائیو کی ضرورت پڑ سکتی ہے۔
درجہ حرارت، نمی، دھول، سنکنرن گیسیں، کمپن، اونچائی، اور دیوار کی ضروریات سب پر غور کیا جانا چاہئے.
صاف برقی کابینہ اور دھول بھرے مشین روم کے لیے مطلوبہ تحفظ کی سطح مختلف ہو سکتی ہے۔
ایک VFD اور ایک نرم سٹارٹر دونوں ابتدائی تناؤ کو کم کر سکتے ہیں، لیکن وہ مختلف افعال انجام دیتے ہیں۔
فیچر |
وی ایف ڈی |
سافٹ اسٹارٹر |
|---|---|---|
رفتار کنٹرول |
مسلسل رفتار ایڈجسٹمنٹ فراہم کرتا ہے |
عام طور پر شروع کرنے کے بعد مقررہ رفتار سے کام کرتا ہے۔ |
کنٹرول شروع کر رہا ہے۔ |
فریکوئنسی، وولٹیج، کرنٹ اور ایکسلریشن کو کنٹرول کرتا ہے۔ |
شروع کرنے کے دوران بنیادی طور پر وولٹیج کو کنٹرول کرتا ہے۔ |
توانائی کی بچت کی صلاحیت |
متغیر رفتار بوجھ کے لیے زیادہ |
موٹر پوری رفتار تک پہنچنے کے بعد محدود |
بریک لگانا |
ڈی سی بریک، ریزسٹر بریک، یا تخلیق نو کو سپورٹ کر سکتا ہے۔ |
عام طور پر زیادہ محدود |
عام استعمال |
پمپ، پنکھے، کنویئر، مشینری، ایلیویٹرز |
موٹرز جن کو صرف ہموار آغاز کی ضرورت ہے۔ |
اگر عمل کو مسلسل رفتار ایڈجسٹمنٹ کی ضرورت ہوتی ہے تو، VFD عام طور پر زیادہ موزوں ہے۔ اگر موٹر کو صرف شروع ہونے والے کرنٹ کو کم کرنے کی ضرورت ہے اور پھر پوری رفتار سے چلتی ہے، تو ایک نرم اسٹارٹر کافی ہوسکتا ہے۔
درست تنصیب اور کمیشننگ قابل اعتماد VFD آپریشن کے لیے ضروری ہے۔
اہم نکات میں شامل ہیں:
موٹر نیم پلیٹ کا ڈیٹا درست طریقے سے درج کریں۔
مناسب ان پٹ پروٹیکشن اور منقطع کرنے کا سامان استعمال کریں۔
ڈرائیو، موٹر، اور کیبل شیلڈ کو صحیح طریقے سے گراؤنڈ کریں۔
موٹر کیبلز کو کنٹرول اور کمیونیکیشن کیبلز سے الگ رکھیں۔
اجازت شدہ موٹر کیبل کی لمبائی چیک کریں۔
VFD کے ارد گرد کافی وینٹیلیشن فراہم کریں۔
کم از کم اور زیادہ سے زیادہ فریکوئنسی درست طریقے سے سیٹ کریں۔
ایکسلریشن، ڈیلیریشن، موجودہ حد، اور اسٹاپ سیٹنگز کی تصدیق کریں۔
مکمل لوڈ کمیشننگ سے پہلے موٹر کی سمت اور کم رفتار آپریشن کی جانچ کریں۔
اگر ویکٹر کنٹرول استعمال کیا جاتا ہے، تو آٹو ٹیوننگ کے طریقہ کار کی ضرورت پڑ سکتی ہے۔ منتخب آٹو ٹیوننگ کا طریقہ مشین کی مکینیکل حالت کے لیے موزوں ہونا چاہیے۔
VFD کا مطلب ہے متغیر فریکوئینسی ڈرائیو۔ یہ ایک الیکٹرانک ڈیوائس ہے جو AC موٹر کو فراہم کی جانے والی فریکوئنسی اور وولٹیج کو کنٹرول کرتی ہے۔
صنعتی موٹر کنٹرول میں، VFD، فریکوئنسی انورٹر، AC ڈرائیو، اور ایڈجسٹ فریکوئنسی ڈرائیو اکثر اسی طرح کے آلات کو بیان کرنے کے لیے استعمال ہوتے ہیں۔
اہم عوامل ڈرائیو کا وولٹیج، کرنٹ، کنٹرول کا طریقہ، موٹر کی مطابقت، اور ایپلیکیشن کی درجہ بندی ہیں۔
زیادہ تر معیاری VFD تین فیز انڈکشن موٹرز یا ہم آہنگ مستقل مقناطیس موٹرز کے لیے ڈیزائن کیے گئے ہیں۔
کچھ خصوصی ماڈل سنگل فیز ان پٹ کو قبول کرتے ہیں اور تھری فیز آؤٹ پٹ فراہم کرتے ہیں۔ تاہم، معیاری VFD کو سنگل فیز کیپسیٹر اسٹارٹ موٹر سے منسلک نہیں کیا جانا چاہیے جب تک کہ مینوفیکچرر کنفیگریشن کو منظور نہ کر دے۔
نہیں۔ توانائی کی بچت کا انحصار لوڈ پروفائل اور آپریٹنگ حالات پر ہوتا ہے۔
سب سے زیادہ بچت عام طور پر اس وقت دستیاب ہوتی ہے جب پمپ یا پنکھا اہم ادوار کے لیے پوری رفتار سے کم کام کر سکتا ہے۔ اگر موٹر کو پوری رفتار سے مسلسل چلنا چاہیے، تو توانائی کی بچت کا فائدہ محدود ہو سکتا ہے۔
موٹر کے ریٹیڈ کرنٹ، وولٹیج، فیز، پاور، سپیڈ اور فریکوئنسی سے شروع کریں۔
پھر لوڈ کی قسم، شروع ہونے والے ٹارک، اوورلوڈ کی ضرورت، بریک لگانے والی توانائی، آپریٹنگ ماحول، اور مطلوبہ کنٹرول کے طریقہ کار کا جائزہ لیں۔ ڈرائیو کا انتخاب صرف موٹر پاور کے بجائے اصل ایپلی کیشن ڈیوٹی کے مطابق کیا جانا چاہیے۔
یہ ممکن ہو سکتا ہے، لیکن موٹر کی مکینیکل رفتار کی حد، کولنگ، بیرنگ، موصلیت، لوڈ ٹارک، اور ڈرائیو آؤٹ پٹ وولٹیج کو پہلے چیک کرنا ضروری ہے۔
بیس فریکوئنسی کے اوپر، موٹر کم دستیاب ٹارک کے ساتھ کام کر سکتی ہے۔ موٹر اور آلات بنانے والے کی حدود کی ہمیشہ پیروی کی جانی چاہیے۔
وی ایس ڈی کا مطلب ہے ویری ایبل اسپیڈ ڈرائیو، جبکہ وی ایف ڈی کا مطلب ویری ایبل فریکوئنسی ڈرائیو ہے۔
VSD ایک وسیع تر اصطلاح ہے جس میں موٹر کی رفتار کو کنٹرول کرنے کے لیے مختلف ٹیکنالوجیز شامل ہو سکتی ہیں۔ بہت سے صنعتی ایپلی کیشنز میں، ایک VSD ایک VFD ہے، لہذا اصطلاحات اکثر ایک دوسرے کے ساتھ استعمال ہوتے ہیں۔
ایک VFD AC موٹرز کو کنٹرول کرنے کے لیے فکسڈ فریکوئینسی برقی طاقت کو ایڈجسٹ ایبل فریکوئنسی آؤٹ پٹ میں تبدیل کرتا ہے۔ اس کا ریکٹیفائر، ڈی سی لنک، انورٹر اسٹیج، اور کنٹرول سسٹم موٹر کی رفتار، ٹارک، ایکسلریشن، بریک لگانے اور تحفظ کو منظم کرنے کے لیے مل کر کام کرتے ہیں۔
صحیح VFD کا انتخاب موٹر، لوڈ کی قسم، رفتار کی حد، اوورلوڈ کی ضرورت، بریک لگانے کی ضروریات اور تنصیب کے ماحول کے مطابق کیا جانا چاہیے۔
جب مناسب طریقے سے منتخب اور کمیشن کیا جاتا ہے، تو VFD پروسیس کنٹرول کو بہتر بنا سکتا ہے، مکینیکل تناؤ کو کم کر سکتا ہے، اور مناسب متغیر رفتار ایپلی کیشنز میں توانائی کے استعمال کو کم کر سکتا ہے۔
اپنی موٹر ریٹنگ، لوڈ کی قسم، رفتار کی حد، اور آپریٹنگ حالات IFIND ٹیم کے ساتھ شیئر کریں۔ ہم آپ کی درخواست کے لیے مناسب VFD کنٹرول طریقہ اور ترتیب کا جائزہ لینے میں مدد کر سکتے ہیں۔


