
Pandangan: 0 Pengarang: Editor Tapak Masa Terbitan: 2026-07-23 Asal: tapak


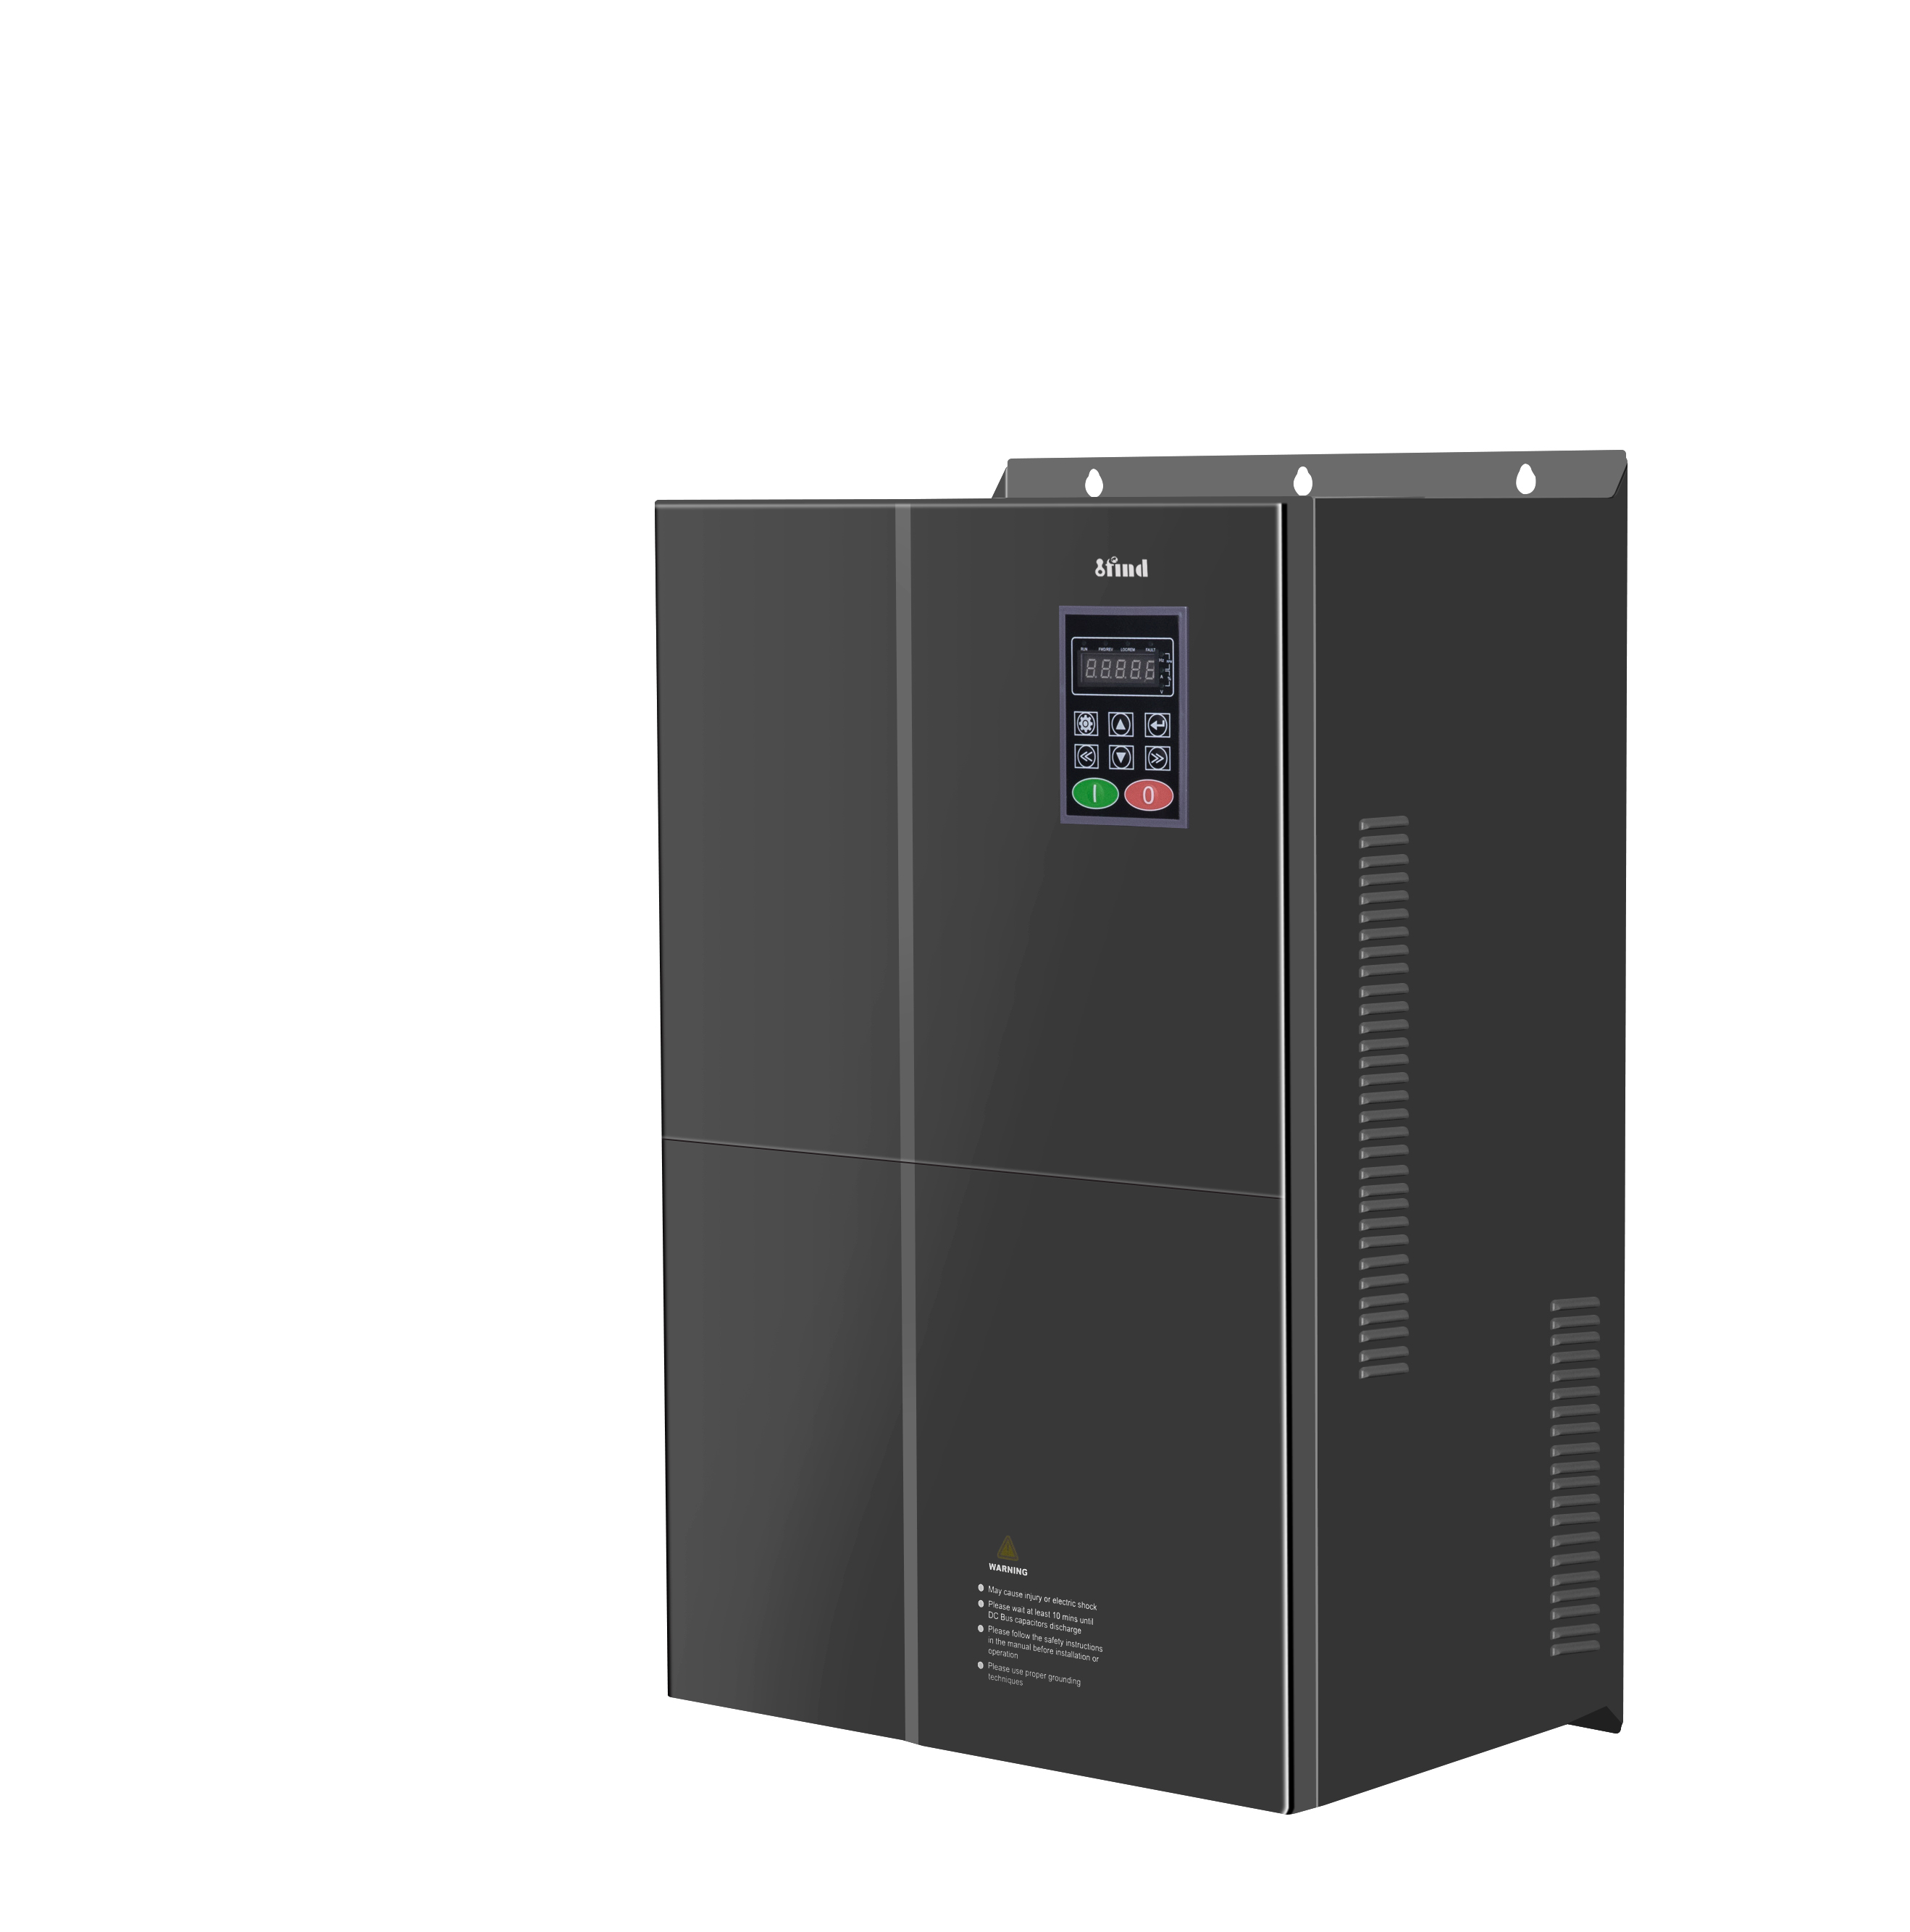
Pemacu frekuensi boleh ubah, atau VFD, ialah peranti elektronik yang digunakan untuk mengawal kelajuan dan tork motor AC. Ia menukar frekuensi dan voltan yang dibekalkan kepada motor supaya motor boleh beroperasi mengikut keperluan sebenar mesin.
Dalam banyak sistem perindustrian, motor tidak perlu berjalan pada kelajuan penuh secara berterusan. Pam mungkin perlu mengekalkan kadar aliran yang berbeza, kipas mungkin bertindak balas terhadap permintaan udara yang berubah, dan penghantar mungkin memerlukan pecutan terkawal. VFD membenarkan motor memadankan outputnya dengan proses dan bukannya beroperasi pada satu kelajuan tetap.
IFIND menyediakan Penyelesaian VFD untuk pam, kipas, mesin, lif, peralatan tekstil, sistem percetakan dan aplikasi industri lain.
VFD bermaksud Pemacu Frekuensi Berubah. Ia juga biasa dipanggil pemacu AC, pemacu frekuensi boleh laras, pemacu kelajuan berubah, atau penyongsang frekuensi.
Istilah ini secara amnya merujuk kepada peralatan yang mengubah kekerapan kuasa elektrik yang dibekalkan kepada motor AC. Memandangkan kelajuan motor berkaitan dengan kekerapan bekalan, menukar frekuensi output membolehkan pemacu melaraskan kelajuan motor.
Kelajuan segerak motor AC boleh dianggarkan menggunakan formula ini:
Kelajuan segerak = 120 × kekerapan ÷ bilangan tiang motor
Sebagai contoh, meningkatkan frekuensi keluaran secara amnya meningkatkan kelajuan motor, manakala mengurangkan frekuensi menurunkan kelajuan. Dalam motor aruhan, kelajuan sebenar adalah lebih rendah sedikit daripada kelajuan segerak kerana gelinciran.
VFD juga mengawal parameter operasi lain, termasuk:
Voltan keluaran
Arus motor
Pecutan dan nyahpecutan
Memulakan tork
Brek
Perlindungan beban berlebihan
Pemantauan kesalahan
Fungsi yang sesuai bergantung pada model VFD dan keperluan aplikasi.
VFD biasa mempunyai empat bahagian utama:
Penerus input AC
Pautan DC
Peringkat pensuisan penyongsang
Sistem kawalan dan maklum balas
VFD mula-mula menerima kuasa AC daripada bekalan elektrik. Input mungkin fasa tunggal atau tiga fasa, bergantung pada reka bentuk pemacu.
Penerus menukar voltan AC masuk kepada voltan DC. Dalam kebanyakan VFD perindustrian, penerus menggunakan diod semikonduktor. Sesetengah reka bentuk lanjutan menggunakan peranti pensuisan terkawal untuk meningkatkan prestasi input.
Peringkat penerus mempengaruhi arus input VFD, tingkah laku masuk dan ciri harmonik.
Voltan diperbetulkan kemudian memasuki pautan DC. Bahagian ini biasanya termasuk kapasitor dan mungkin juga termasuk reaktor DC atau pencekik.
Kapasitor melicinkan voltan diperbetulkan dan menyediakan bas DC yang stabil untuk peringkat penyongsang. Pautan DC juga memisahkan bentuk gelombang kuasa input daripada bentuk gelombang output, membolehkan VFD mencipta output baharu dengan voltan dan frekuensi yang berbeza.
Peringkat penyongsang menukar voltan DC semula kepada kuasa AC. Ia menggunakan suis semikonduktor berkelajuan tinggi, seperti IGBT, untuk menjana output terkawal untuk motor.
Voltan pada terminal pensuisan dihasilkan sebagai satu siri denyutan dan bukannya gelombang sinus yang sempurna. Belitan motor secara semula jadi melancarkan arus, membolehkan motor menghasilkan medan magnet berputar dan tork mekanikal.
Sistem kawalan menentukan berapa banyak voltan, kekerapan dan arus yang diperlukan oleh motor. Arahan kelajuan mungkin datang daripada papan kekunci, isyarat analog, PLC, pengawal PID atau rangkaian komunikasi industri.
VFD sentiasa memantau keadaan operasi seperti:
Arus keluaran
Voltan bas DC
Kelajuan motor
Suhu pemanduan
Status lebihan
Kehilangan fasa
Keadaan litar pintas
Jika pemacu mengesan keadaan tidak selamat, ia boleh mengurangkan output atau menghentikan motor.
Modulasi lebar nadi, atau PWM, ialah kaedah biasa yang digunakan untuk menjana output frekuensi pembolehubah VFD.
Peranti pensuisan menghidupkan dan mematikan bas DC pada kelajuan tinggi. Dengan menukar lebar dan pemasaan denyutan voltan ini, VFD mencipta voltan keluaran purata yang mengikut bentuk gelombang yang diperlukan.
PWM membolehkan pemacu mengawal frekuensi dan voltan motor dengan litar elektronik padat. Walau bagaimanapun, proses pensuisan juga boleh menghasilkan gangguan elektromagnet, bunyi motor, dan tekanan tambahan pada penebat motor.
Oleh itu, kekerapan pembawa harus dipilih mengikut motor, panjang kabel, persekitaran operasi dan keperluan aplikasi. Kekerapan pensuisan yang lebih tinggi boleh mengurangkan bunyi yang boleh didengar, tetapi ia juga boleh meningkatkan kehilangan pemacu dan gangguan elektromagnet.
Kawalan V/F, juga dipanggil kawalan skalar atau kawalan volt-per-hertz, mengekalkan hubungan yang sesuai antara voltan dan frekuensi.
Apabila frekuensi keluaran dikurangkan, voltan dikurangkan dengan sewajarnya. Ini membantu mengekalkan fluks magnet yang sesuai dalam motor.
Kawalan V/F agak mudah dan sering digunakan untuk:
Peminat
Pam empar
Penghantar asas
Jentera tujuan am
Ia sesuai apabila aplikasi tidak memerlukan kelajuan atau tindak balas tork yang sangat tepat.
Kawalan vektor tanpa sensor menganggarkan fluks dan tork motor tanpa menggunakan pengekod fizikal.
Berbanding dengan kawalan V/F asas, ia boleh menyediakan:
Tork kelajuan rendah yang lebih baik
Respons yang lebih pantas
Peraturan beban yang lebih baik
Operasi motor yang lebih stabil
Data papan nama motor yang tepat adalah penting untuk kawalan vektor tanpa sensor. Sesetengah pemacu juga menggunakan proses penalaan automatik untuk menganggar rintangan motor dan kearuhan.
Kawalan vektor gelung tertutup menggunakan maklum balas daripada pengekod atau penderia kelajuan lain. VFD membandingkan kelajuan yang diperintahkan dengan kelajuan motor sebenar dan melaraskan output dengan sewajarnya.
Kaedah ini sesuai untuk aplikasi yang memerlukan:
Peraturan kelajuan yang tepat
Tork permulaan yang tinggi
Berhenti tepat
Operasi berkelajuan rendah yang stabil
Perubahan yang kerap dalam beban atau arah
Contoh biasa termasuk lif, kren, mesin penggulungan, alatan mesin dan peralatan percetakan berprestasi tinggi.
Untuk maklumat lanjut tentang perbezaan antara kawalan V/F dan kawalan vektor, lihat bahagian Panduan penyongsang vektor V/F.
VFD membolehkan motor berjalan pada kelajuan yang diperlukan oleh proses tersebut. Ini boleh mengurangkan keperluan untuk pendikit mekanikal, sistem pintasan, penukaran gear atau kaedah kawalan kelajuan yang lain.
VFD boleh meningkatkan frekuensi motor secara beransur-ansur semasa memulakan. Ini mengurangkan arus permulaan dan kejutan mekanikal berbanding dengan permulaan terus dalam talian.
Semasa berhenti, pemacu boleh menggunakan tanjakan nyahpecutan yang diprogramkan, brek DC atau perintang brek, bergantung pada beban dan aplikasi.
VFD boleh mengurangkan penggunaan tenaga apabila motor tidak perlu berjalan pada kelajuan penuh. Ini amat berkaitan dengan beban tork berubah-ubah seperti pam emparan dan kipas.
Walau bagaimanapun, penjimatan tenaga bukanlah automatik. Hasilnya bergantung pada waktu operasi, profil beban, kecekapan motor, kehilangan pemacu, dan output proses yang diperlukan. Jabatan Tenaga AS menyediakan panduan tambahan tentang pemacu kelajuan boleh laras kecekapan bahagian beban.
Pecutan dan nyahpecutan terkawal boleh mengurangkan tekanan pada:
Gandingan
tali pinggang
Kotak gear
Aci
Injap
Sistem pam
Dalam sistem air, pecutan beransur-ansur juga boleh membantu mengehadkan perubahan tekanan secara tiba-tiba dan tukul air.
VFD boleh memantau arus, beban lampau, suhu, kehilangan fasa dan keadaan lain. Ini memberikan sistem kawalan cara untuk menghentikan motor atau mengeluarkan isyarat kerosakan apabila keadaan operasi menjadi tidak selamat.
VFD digunakan secara meluas untuk bekalan air, pengairan, peredaran, rawatan air sisa, dan pengepaman proses.
Pemacu boleh melaraskan kelajuan pam untuk mengekalkan tekanan atau aliran yang diperlukan. Sebelum memilih VFD, jurutera perlu menyemak keluk pam, jumlah kepala, arus motor, kelajuan operasi minimum dan risiko larian kering.
Kipas sering beroperasi di bawah keperluan aliran udara yang berubah-ubah. VFD boleh melaraskan kelajuan kipas mengikut suhu, tekanan atau permintaan pengudaraan.
Aplikasi biasa termasuk unit pengendalian udara, kipas ekzos, menara penyejuk dan peralatan pengudaraan industri.
Penghantar mungkin memerlukan permulaan terkawal, kelajuan pengeluaran boleh laras, atau penyegerakan dengan mesin lain.
VFD boleh membantu mengurangkan kejutan tali pinggang dan mengekalkan pergerakan bahan yang lebih lancar. Untuk penghantar berat, pemilihan hendaklah berdasarkan tork permulaan dan keperluan beban lampau dan bukannya kuasa motor sahaja.
Alat mesin mungkin memerlukan julat kelajuan yang luas, tork kelajuan rendah yang tinggi dan peraturan kelajuan yang tepat.
Kawalan vektor atau kawalan gelung tertutup mungkin lebih sesuai daripada kawalan V/F asas apabila tindak balas gelendong dan prestasi pemotongan adalah penting.
Mesin tekstil dan percetakan selalunya memerlukan kelajuan yang stabil, pecutan lancar, kawalan ketegangan dan penyegerakan antara bahagian yang berbeza.
VFD boleh bekerja dengan PLC dan pemacu lain untuk menyelaraskan penggelek, penyuap, penggulungan dan mekanisme pengangkutan.
Aplikasi lif dan kren mungkin memerlukan tork permulaan yang tinggi, pemberhentian yang tepat, brek terkawal dan perubahan arah beban yang kerap.
Sistem ini memerlukan penyelarasan yang teliti antara VFD, motor, pengekod, brek mekanikal, litar keselamatan dan sistem pengendalian kecemasan.
Pemilihan VFD harus mempertimbangkan sistem beban motor yang lengkap dan bukannya kuasa motor sahaja.
Maklumat berikut hendaklah disahkan daripada papan nama motor:
Kuasa yang dinilai
Voltan terkadar
Nilai semasa
Kekerapan dinilai
Kelajuan dinilai
Fasa motor
Kaedah sambungan
Kelas penebat
Kaedah penyejukan
Arus berkadar amat penting kerana motor dengan penarafan kuasa yang sama mungkin mempunyai keperluan arus yang berbeza.
Tentukan sama ada beban adalah:
Tork boleh ubah
Tork berterusan
Tugas berat atau bebanan tinggi
Kipas dan pam emparan biasanya beban tork berubah-ubah. Penghantar, pembancuh, penyemperit, pemampat dan peralatan mengangkat mungkin memerlukan operasi tork malar atau tugas berat.
Semak kelajuan minimum dan maksimum yang diperlukan, tork permulaan, masa pecutan, masa nyahpecutan dan tempoh beban lampau.
Pemacu yang sesuai untuk larian biasa mungkin tidak sesuai untuk dimulakan secara kerap, perubahan beban mendadak atau peralatan inersia tinggi.
Beban inersia tinggi boleh mengembalikan tenaga kepada VFD semasa nyahpecutan. Jika tenaga ini menyebabkan voltan bas DC meningkat, sistem mungkin memerlukan perintang brek, unit brek atau pemacu penjanaan semula.
Keperluan suhu, kelembapan, habuk, gas menghakis, getaran, ketinggian dan kepungan semuanya harus dipertimbangkan.
Tahap perlindungan yang diperlukan mungkin berbeza untuk kabinet elektrik yang bersih dan bilik mesin yang berdebu.
VFD dan pemula lembut boleh mengurangkan tekanan permulaan, tetapi ia melaksanakan fungsi yang berbeza.
Ciri |
VFD |
Permulaan Lembut |
|---|---|---|
Kawalan kelajuan |
Menyediakan pelarasan kelajuan berterusan |
Biasanya beroperasi pada kelajuan tetap selepas bermula |
Memulakan kawalan |
Mengawal frekuensi, voltan, arus dan pecutan |
Terutamanya mengawal voltan semasa memulakan |
Potensi penjimatan tenaga |
Lebih tinggi untuk beban kelajuan berubah-ubah |
Terhad selepas motor mencapai kelajuan penuh |
Brek |
Boleh menyokong brek DC, brek perintang, atau penjanaan semula |
Biasanya lebih terhad |
Penggunaan biasa |
Pam, kipas, penghantar, jentera, lif |
Motor yang hanya memerlukan permulaan yang lebih lancar |
Jika proses memerlukan pelarasan kelajuan berterusan, VFD biasanya lebih sesuai. Jika motor hanya memerlukan arus permulaan yang dikurangkan dan kemudian berjalan pada kelajuan penuh, pemula lembut mungkin mencukupi.
Pemasangan dan pentauliahan yang betul adalah penting untuk operasi VFD yang boleh dipercayai.
Perkara penting termasuk:
Masukkan data papan nama motor dengan tepat.
Gunakan perlindungan input yang sesuai dan peralatan memutuskan sambungan.
Tanahkan pemacu, motor dan pelindung kabel dengan betul.
Simpan kabel motor berasingan daripada kabel kawalan dan komunikasi.
Semak panjang kabel motor yang dibenarkan.
Sediakan pengudaraan yang mencukupi di sekeliling VFD.
Tetapkan kekerapan minimum dan maksimum dengan betul.
Sahkan tetapan pecutan, nyahpecutan, had semasa dan hentikan.
Uji arah motor dan operasi berkelajuan rendah sebelum pentauliahan beban penuh.
Jika kawalan vektor digunakan, prosedur auto-tala mungkin diperlukan. Kaedah auto-tala yang dipilih mestilah sesuai dengan keadaan mekanikal mesin.
VFD bermaksud Pemacu Frekuensi Berubah. Ia adalah peranti elektronik yang mengawal frekuensi dan voltan yang dibekalkan kepada motor AC.
Dalam kawalan motor industri, VFD, penyongsang frekuensi, pemacu AC, dan pemacu frekuensi boleh laras sering digunakan untuk menerangkan peralatan yang serupa.
Faktor penting ialah voltan pemacu, arus, kaedah kawalan, keserasian motor dan penilaian aplikasi.
Kebanyakan VFD standard direka untuk motor aruhan tiga fasa atau motor magnet kekal yang serasi.
Sesetengah model khusus menerima input fasa tunggal dan menyediakan output tiga fasa. Walau bagaimanapun, VFD standard tidak boleh disambungkan kepada motor pemula kapasitor fasa tunggal melainkan pengilang meluluskan konfigurasi.
Tidak. Penjimatan tenaga bergantung pada profil beban dan keadaan operasi.
Penjimatan terbesar biasanya tersedia apabila pam atau kipas boleh beroperasi di bawah kelajuan penuh untuk tempoh yang ketara. Jika motor mesti berjalan pada kelajuan penuh secara berterusan, faedah penjimatan tenaga mungkin terhad.
Mulakan dengan arus, voltan, fasa, kuasa, kelajuan dan frekuensi motor yang dinilai.
Kemudian nilaikan jenis beban, tork permulaan, keperluan beban lampau, tenaga brek, persekitaran operasi, dan kaedah kawalan yang diperlukan. Pemacu harus dipilih mengikut tugas aplikasi sebenar dan bukannya kuasa motor sahaja.
Ia mungkin boleh dilakukan, tetapi had kelajuan mekanikal motor, penyejukan, galas, penebat, tork beban, dan voltan keluaran pemacu mesti diperiksa terlebih dahulu.
Di atas frekuensi asas, motor mungkin beroperasi dengan tork tersedia yang berkurangan. Had pengilang motor dan peralatan hendaklah sentiasa dipatuhi.
VSD bermaksud Pemacu Kelajuan Boleh Ubah, manakala VFD bermaksud Pemacu Frekuensi Boleh Ubah.
VSD ialah istilah yang lebih luas yang mungkin termasuk teknologi yang berbeza untuk mengawal kelajuan motor. Dalam banyak aplikasi perindustrian, VSD ialah VFD, jadi istilah sering digunakan secara bergantian.
VFD menukar kuasa elektrik frekuensi tetap kepada output frekuensi boleh laras untuk mengawal motor AC. Penerusnya, pautan DC, peringkat penyongsang dan sistem kawalan berfungsi bersama untuk mengawal kelajuan motor, tork, pecutan, brek dan perlindungan.
VFD yang betul harus dipilih mengikut motor, jenis beban, julat kelajuan, keperluan beban lampau, keperluan brek dan persekitaran pemasangan.
Apabila dipilih dan ditauliahkan dengan betul, VFD boleh meningkatkan kawalan proses, mengurangkan tekanan mekanikal dan mengurangkan penggunaan tenaga dalam aplikasi kelajuan berubah-ubah yang sesuai.
Kongsi rating motor anda, jenis beban, julat kelajuan dan keadaan operasi dengan pasukan IFIND. Kami boleh membantu menilai kaedah kawalan dan konfigurasi VFD yang sesuai untuk aplikasi anda.


