
Mga Pagtingin: 0 May-akda: Site Editor Oras ng Pag-publish: 2026-09-08 Pinagmulan: Site


Pinipilit ng pagtanda ng imprastraktura ng elevator ang mga tagapamahala ng pasilidad at mga kontratista na balansehin ang mga badyet ng modernisasyon laban sa mahigpit na mga pamantayan sa pagganap at kaligtasan. Ang pagpili ng tamang teknolohiya sa pagmamaneho ay nagdidikta ng tagumpay ng isang proyekto ng modernisasyon. Pagtukoy ng closed-loop system kapag ang hindi kinakailangan ay nagpalaki ng mga badyet at nagpapalubha sa pag-install. Sa kabaligtaran, ang hindi pagtukoy sa isang open-loop system ay maaaring humantong sa hindi magandang kalidad ng biyahe, pag-rollback ng elevator, at mga pagkabigo sa pagsunod sa code. Dapat mong itugma ang mga kakayahan sa pagmamaneho sa mga mekanikal na katotohanan ng umiiral na hoistway. Magtatatag kami ng teknikal na balangkas para sa pagsusuri kung ang isang open-loop na arkitektura ay makakatugon sa mga partikular na kinakailangan sa pagkarga, bilis, at leveling ng proyekto ng modernisasyon ng iyong gusali nang hindi nakompromiso ang kaligtasan, mahabang buhay ng kagamitan, o karanasan ng user.
Mga Limitasyon ng Application: Ang mga open-loop system ay lubos na mabubuhay para sa mababang bilis, mababang pagtaas, at mga aplikasyon ng kargamento kung saan ang katumpakan ng paghinto na perpekto sa milimetro ay pangalawa sa maaasahan, matipid na operasyon.
Mga Teknikal na Trade-off: Ang kawalan ng feedback ng encoder ay nagpapababa sa pagiging kumplikado ng hardware at oras ng pag-install ngunit nangangailangan ng tumpak na paunang pag-tune upang mabawasan ang mga isyu sa variant ng pag-load tulad ng pag-rollback ng elevator.
Mga Pag-iingat sa Kagamitan: Ang mga modernong open-loop drive ay nilagyan ng mga mahusay na feature ng proteksyon na aktibong nagpoprotekta sa mga luma nang legacy na motor mula sa mga anomalya ng kuryente.
Gastos kumpara sa Pagganap: Ang pag-opt para sa isang open loop elevator drive ay makabuluhang binabawasan ang upfront na bahagi at mga gastos sa paggawa, na ginagawa itong isang madiskarteng pagpipilian para sa mga retrofit na limitado sa badyet sa mga legacy na nakatuon sa traction machine.
Pagbabawas ng Panganib: Ang matagumpay na pag-deploy ay umaasa sa pagpapares ng inverter sa mga mahuhusay na external leveling sensor at pagtiyak ng pagiging tugma sa mga kasalukuyang legacy na controller.
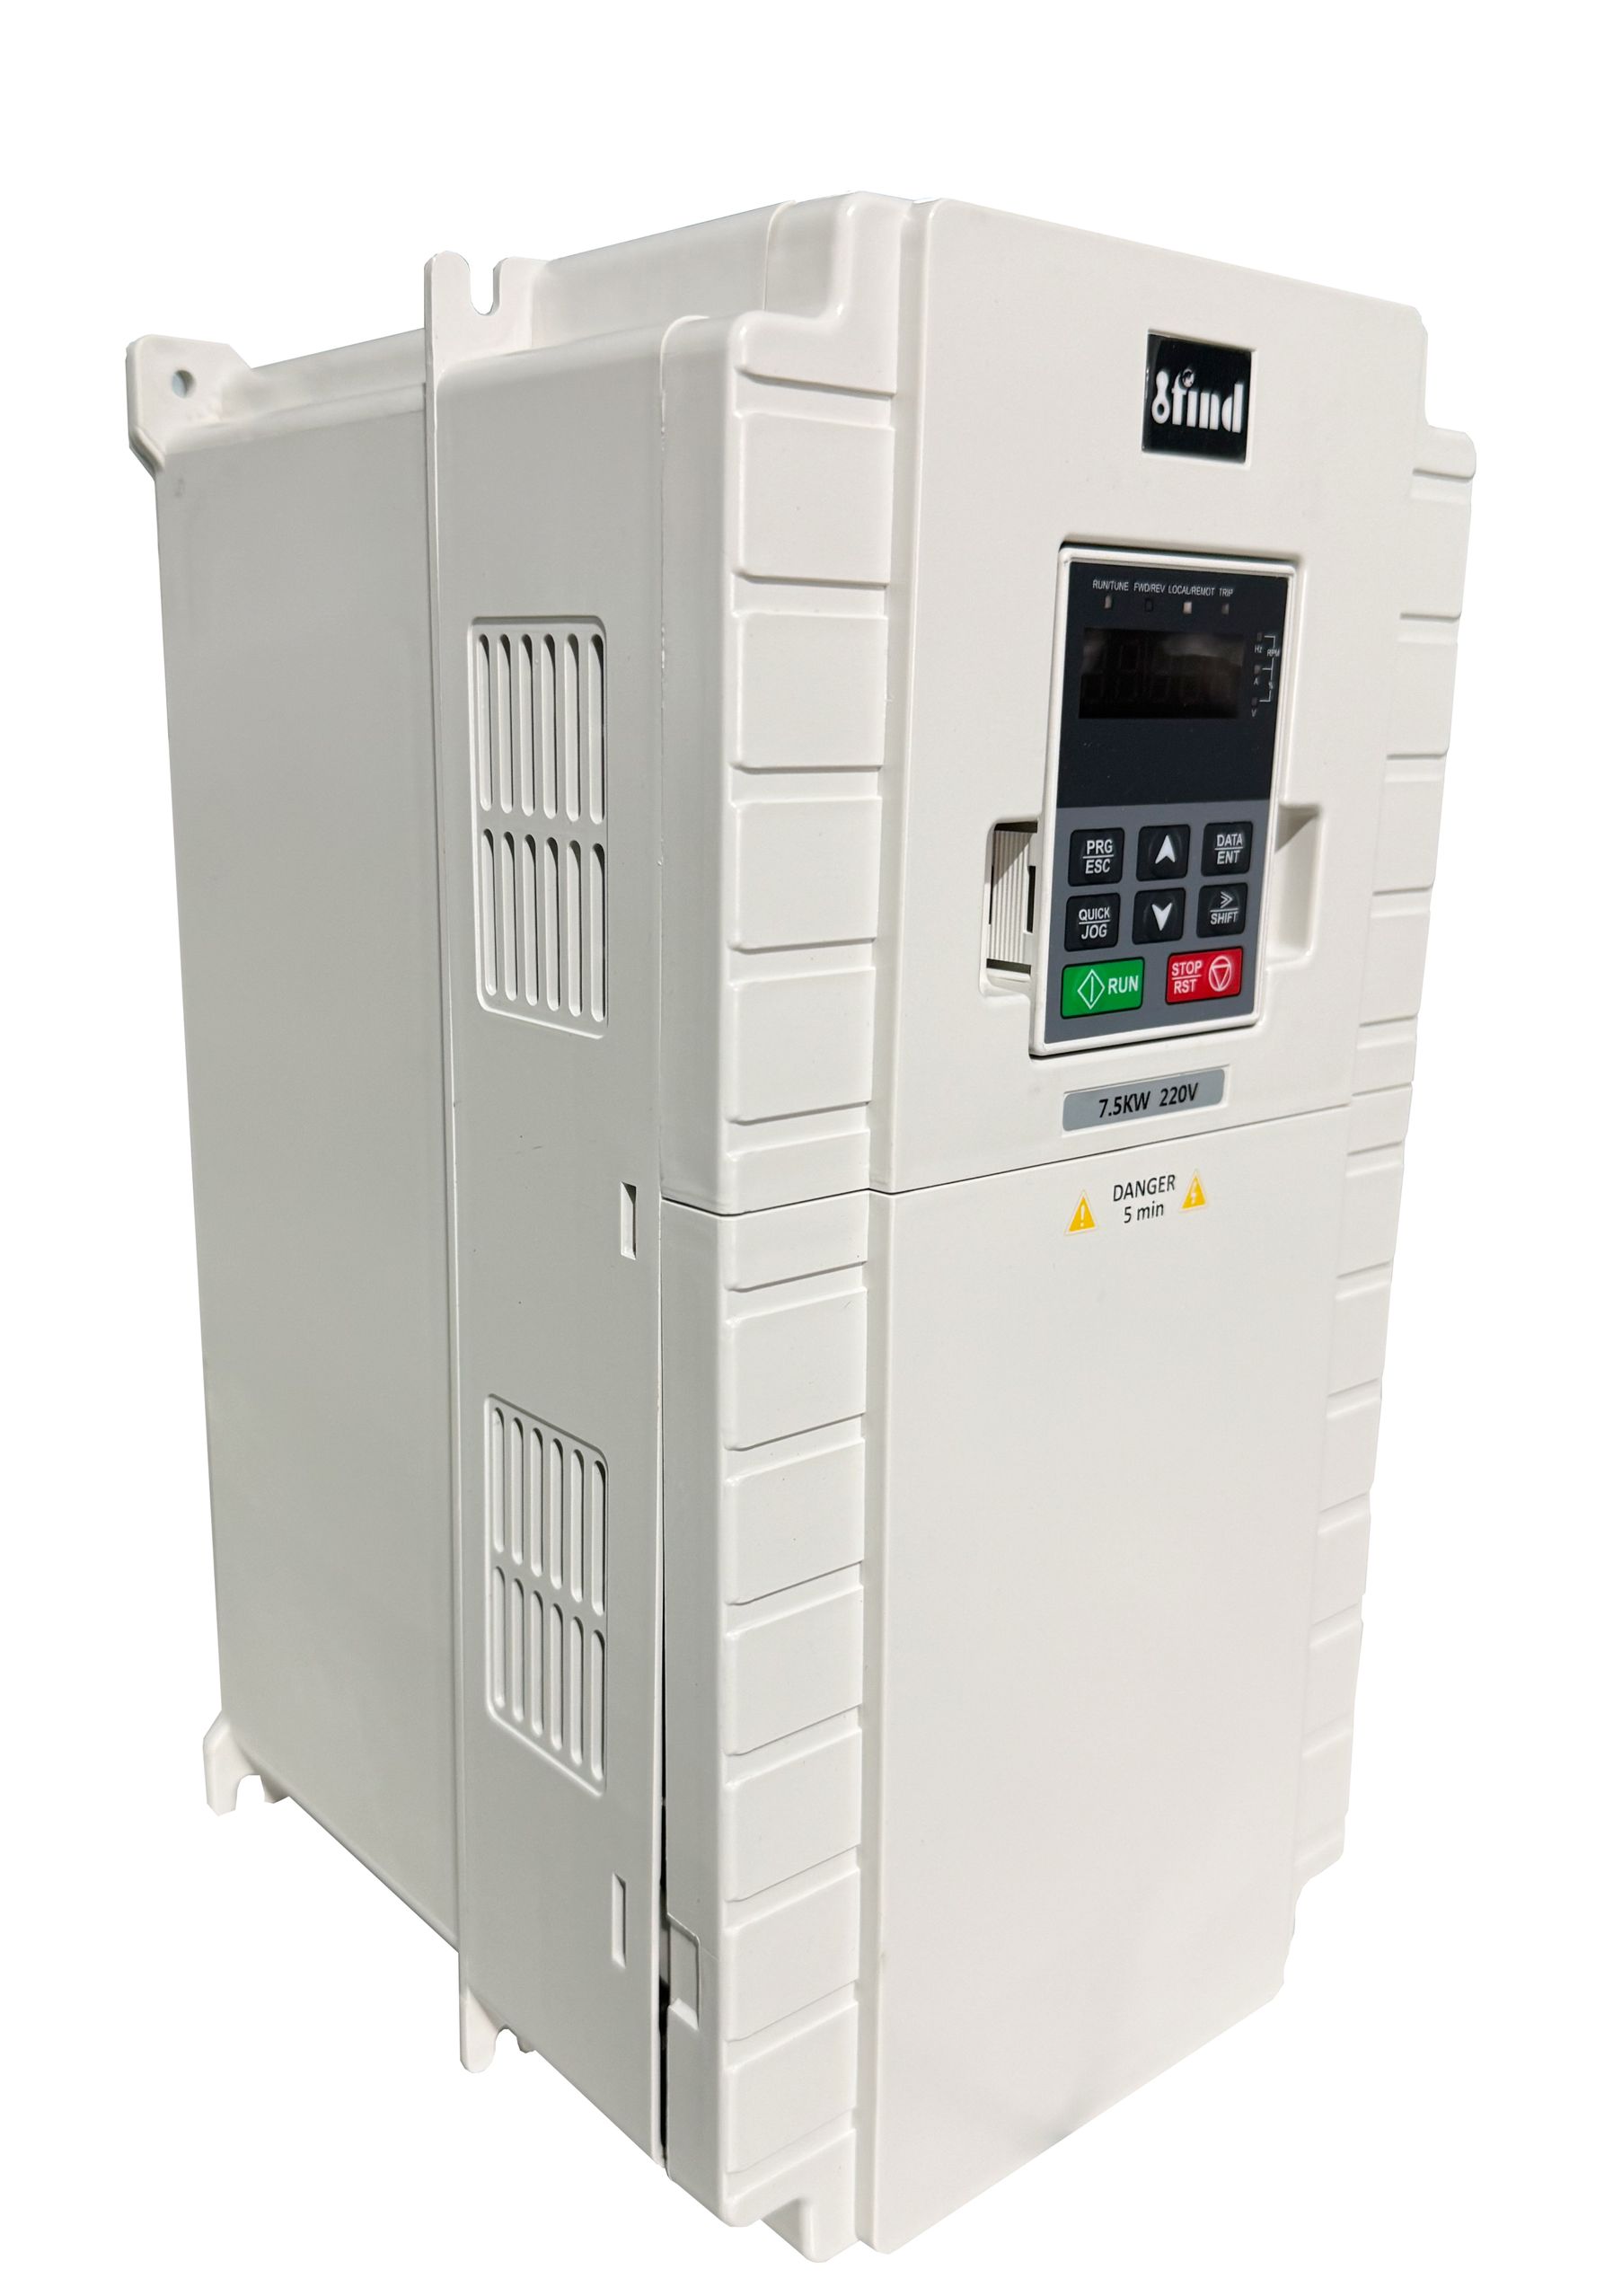
Kapag nagmo-modernize ng isang tumatandang traction elevator, ang umiiral na motor ay kadalasang nagdidikta ng mga pag-upgrade ng kuryente. Ang isang legacy na AC motor na idinisenyo para sa pagsisimula ng linya sa mga contactor ay nakakaranas ng napakalaking agos ng agos. Pinapababa nito ang paikot-ikot na pagkakabukod sa mga dekada ng paggamit. Pagsasama ng isang Pinapalitan ng Open Loop Elevator Inverter ang malupit na mekanikal na lohika ng contactor ng tumpak na solid-state na kontrol. Ang drive ay nagko-convert ng papasok na alternating current sa isang direktang kasalukuyang boltahe ng bus, pagkatapos ay gumagamit ng insulated-gate bipolar transistors upang pulse-width modulate ng isang bagong AC waveform. Pinapayagan ka nitong idikta ang eksaktong dalas at boltahe na inilapat sa stator ng motor.
Ang kontrol ng vector na walang sensor ay umaasa sa kumplikadong pagmomodelo ng motor. Ang drive microprocessor ay patuloy na sinusubaybayan ang output kasalukuyang at boltahe. Sa pamamagitan ng pagsukat ng back-electromotive force na bumabalik mula sa motor, kinakalkula ng drive ang slip ng rotor at tinatantya ang pisikal na posisyon nito. Hindi mo kailangan ng pisikal na encoder na naka-mount sa motor shaft. Ang mathematical modeling na ito ay nagpapahintulot sa drive na dynamic na ayusin ang output upang mapanatili ang iniutos na bilis sa ilalim ng iba't ibang kondisyon ng pagkarga.
Paraan ng Pagkontrol |
Mekanismo ng Feedback |
Torque Control sa Mababang Bilis |
Karaniwang Aplikasyon |
|---|---|---|---|
Volts-per-Hertz (V/f) |
Wala (Fixed Ratio) |
mahirap |
Mga Pangunahing Pag-angat ng Materyal |
Sensorless Vector |
Pagkalkula ng Back-EMF |
Mabuti |
Mga Modernisasyon ng Pasahero at Freight |
Nakasaradong Loop Vector |
Pisikal na Encoder |
Magaling |
High-Speed Gearless System |
Ang pag-alis sa kinakailangan ng encoder ay pangunahing pinapasimple ang mga wiring ng hoistway. Ang mga encoder ay nangangailangan ng shielded, twisted-pair na mga kable upang magpadala ng mga high-frequency na pulse signal pabalik sa controller. Sa isang modernisasyon, ang paghila ng bagong traveling cable para lang ma-accommodate ang encoder wiring ay nagdaragdag ng mga araw ng paggawa at makabuluhang gastos sa materyal. Aalisin mo rin ang mekanikal na pagkabigo sa pagmachining ng lumang motor shaft upang tanggapin ang isang encoder mounting bracket. Ang pagbawas na ito sa mga pisikal na bahagi ay nag-streamline sa buong proseso ng pag-install.
Ang mga legacy na motor ay lubhang madaling kapitan sa mga anomalya ng kuryente. Kasama sa mga modernong drive ang mga built-in na electrical safeguard na sumusubaybay sa kalidad ng papasok na kuryente. Nagbibigay ang mga ito ng agarang overvoltage, overcurrent, at phase loss na proteksyon. Kung ang gusali ay nakaranas ng brownout o isang bumabagsak na bahagi, ang inverter ay ligtas na nag-fault at bumaba ang mekanikal na preno. Pinipigilan nito ang mga windings ng motor mula sa pagsipsip ng electrical fault at pagkasunog.
Ang ilang partikular na proyekto ng modernisasyon ay nahaharap sa mahigpit na paghihigpit sa kapangyarihan sa pagtatayo. Ang mga lumang gusali ng tirahan o magaan na komersyal na istruktura ay kadalasang walang access sa tatlong-phase na kapangyarihan sa silid ng makina. Ang pag-upgrade sa serbisyong elektrikal ng gusali ay kadalasang napakamahal. Sa mga sitwasyong ito, tinukoy ang a nilulutas ng single phase elevator drive ang problema sa imprastraktura. Ang mga dalubhasang drive na ito ay tumatanggap ng isang karaniwang single-phase input at ginagamit ang kanilang panloob na DC bus upang makabuo ng isang tunay na tatlong-phase na output. Nagbibigay-daan ito sa iyo na patakbuhin ang mga karaniwang three-phase elevator na motor nang hindi nire-rewire ang pangunahing electrical feed ng gusali.
Bago mag-order ng hardware, dapat kang magtatag ng malinaw na pamantayan sa tagumpay batay sa lifecycle ng gusali. Suriin kung ang pasilidad ay nangangailangan ng isang panandaliang 10-hanggang-15-taong pagpapalawig ng buhay o isang kumpletong 30-taong pag-aayos ng arkitektura. Ang isang panandaliang pagpapalawig ng buhay ay lubos na pinapaboran ang open-loop na modernisasyon. Panatilihin mo ang umiiral nang geared machine at i-upgrade lang ang control panel at drive. Ang isang napakalaking 30-taong overhaul ay maaaring bigyang-katwiran ang paggawa at gastos ng isang buong pagpapalit ng makina, lumipat sa isang walang gear na permanenteng magnet na motor na nangangailangan ng closed-loop na kontrol.
Inaasahan ng mga pasahero ang mga partikular na antas ng kaginhawaan anuman ang teknolohiya ng pagmamaneho na nakatago sa silid ng makina. Dapat mong tukuyin ang hindi mapag-usapan na mga resulta para sa modernisasyon. Kasama sa mga pangunahing sukatan ang mga jerk rate, mga profile ng acceleration, at acoustic noise reduction. Ang sistema ay dapat maghatid ng matatag na pagganap ng kontrol mula sa sahig hanggang sa sahig. Ang matagumpay na pag-install ng open-loop ay ganap na maaalis ang malupit, nakakagulo na mga pagsisimula at paghinto na tipikal ng mga legacy na two-speed o line-started relay system.
Ang mga code sa kaligtasan ng elevator ay mahigpit na namamahala sa mga proyekto ng modernisasyon. Dapat kang sumunod sa mga lokal na pamantayan sa hurisdiksyon, karaniwang batay sa ASME A17.1 o CSA B44. Ang mga code na ito ay nagdidikta ng mga partikular na kinakailangan tungkol sa hindi nilalayong proteksyon sa paggalaw ng sasakyan. Dapat direktang mag-interface ang inverter sa safety string ng elevator controller at sa emergency braking system. Kung ang sasakyan ay lumayo sa sahig habang nakabukas ang mga pinto, dapat makita ng system ang paggalaw, ibaba ang mga contactor, at agad na ilapat ang preno.
Ang napiling inverter ay direktang nakakaapekto sa mekanikal na pagkasira sa mga legacy na bahagi. Ang malupit na motor ay nagsisimulang magpapahina sa mga lubid ng traksyon, masira ang mga sheave grooves, at mga stress worm gearbox. Sa pamamagitan ng pagpapatupad ng mga kontroladong, S-curve torque ramp, ang isang open-loop drive ay nagpapalawak sa buhay ng pagpapatakbo ng mga mamahaling bahaging mekanikal na ito. Binabawasan mo ang dalas ng pag-ikli at pagpapalit ng lubid. Nililimitahan mo rin ang structural fatigue na inilapat sa machine bedplate at deflector sheaves.
Ang mga oras ng pagtugon ng torque ay pangunahing naiiba sa pagitan ng mga open-loop at closed-loop system. Gumagamit ang mga closed-loop na drive ng direktang feedback ng encoder upang ayusin ang torque sa mga millisecond, na nagbibigay ng ganap na kontrol sa zero speed. Ang mga open-loop system ay umaasa sa sensorless vector control, na may bahagyang mas mabagal na oras ng pagtugon ng torque dahil dapat nitong kalkulahin ang posisyon ng rotor batay sa electrical feedback. Gayunpaman, mabilis na pinoproseso ng mga modernong microprocessor ang mga kalkulasyon na ito upang isara ang gap sa pagganap na ito para sa karamihan ng mga karaniwang application.
Ang kontrol ng vector na walang sensor ay nakakaapekto sa kaginhawaan ng pasahero lalo na sa mga yugto ng pagsisimula at paghinto. Kung walang encoder, ang drive ay dapat bumuo ng magnetic flux sa motor stator bago utusan ang preno na iangat. Kung hindi mo naitama ang mga parameter ng pagsisimula, ang flux build-up na ito ay maaaring magdulot ng bahagyang panginginig ng boses sa kotse. Kapag na-calibrate mo nang maayos ang start profile, maayos ang paglipat. Ang pagganap ng open-loop ay nagiging hindi nakikilala mula sa closed-loop hanggang sa karaniwang pasahero sa mga limitasyon ng bilis na karaniwang wala pang 1.5 metro bawat segundo.
Ang pag-rollback ng elevator ay nangyayari kapag ang sasakyan ay bahagyang gumagalaw laban sa nilalayong direksyon tulad ng pag-angat ng preno. Nangyayari ito dahil sa kawalan ng timbang sa pagkarga sa pagitan ng kotse at ng counterweight. Kung ang motor ay hindi nakakabuo ng sapat na hawak na torque bago ganap na bumukas ang preno, hinihila ng gravity ang mas mabigat na bahagi pababa. Ito ay isang karaniwang punto ng pagkabigo sa mga hindi maayos na nakatutok na modernisasyon.
An pinangangasiwaan ng open loop lift inverter ang mga kinakailangan bago ang torque nang walang direktang feedback sa posisyon sa pamamagitan ng paggamit ng mga advanced na algorithm ng software. Dahil hindi nito mabasa ang eksaktong paggalaw ng motor shaft, umaasa ito sa DC injection braking. Ang drive ay nag-inject ng direktang kasalukuyang sa mga windings ng motor upang magnetically i-lock ang rotor sa lugar habang ang mechanical brake lifts. Kapag ang preno ay ganap na malinaw, ang drive ay lumipat sa karaniwang AC frequency output upang ilipat ang kotse.
Dapat kang magtakda ng makatotohanang mga inaasahan sa pagganap batay sa umiiral na makinarya. Ang mga feature ng pagpapagaan sa antas ng software sa mga open-loop drive ay lubos na epektibo para sa mga geared traction machine. Ang worm gear ay likas na lumalaban sa rollback dahil sa mekanikal na friction nito. Ang pagbawas ng gear ay gumaganap bilang isang natural na puwersang humahawak. Kabaligtaran ito sa mga makinang walang gear, na halos walang mekanikal na alitan at nangangailangan ng katumpakan na nakabatay sa hardware ng mga closed-loop system upang mahawakan nang perpekto ang motor sa zero speed.
Ang mga open-loop system ay ganap na umaasa sa mga panlabas na sensor ng hoistway para sa pag-level ng sahig. Ang mga magnetic switch, optical sensor, o physical vane na naka-mount sa shaft ay nagsasabi sa controller kung kailan magsisimula ng deceleration at kung kailan ilalapat ang preno. Ang drive mismo ay hindi alam ang eksaktong posisyon ng kotse sa hoistway; ipinapatupad lamang nito ang mga utos ng bilis na ipinadala ng controller batay sa mga input ng sensor na iyon.
Sukatan ng Pagganap |
Buksan ang Loop Architecture |
Nakasaradong Arkitektura ng Loop |
|---|---|---|
Pagtigil sa Pagpaparaya |
±10mm hanggang ±15mm |
±1mm hanggang ±3mm |
Feedback sa Posisyon |
Mga Hoistway Vanes / Magnetic Switch |
Motor Shaft Encoder |
Zero-Speed Holding |
Pagpepreno ng DC Injection |
Ganap na Torque Control |
Tamang Uri ng Makina |
Geared Traction |
Gearless Permanent Magnet |
Pinakamataas na Inirerekomendang Bilis |
1.5 m/s |
Walang limitasyon |
Dapat mong tukuyin ang mga katanggap-tanggap na limitasyon sa paghinto para sa iba't ibang uri ng gusali. Ang humihintong pagpapaubaya na ±10mm ay ganap na katanggap-tanggap para sa mga karaniwang gusali ng tirahan, apartment complex, o bodega. Ang bahagyang pagkakaiba-iba ay hindi napapansin sa paglalakad ng trapiko. Gayunpaman, ang mga ospital na naglilipat ng mga may gulong na stretcher o mga laboratoryo na nagdadala ng mga sensitibong kagamitan ay nangangailangan ng ±3mm na katumpakan na tanging isang closed-loop na system ang magagarantiya upang maiwasan ang mga panganib na madapa sa threshold.
Maaari mong kumpiyansa na tukuyin ang mga open-loop drive sa mga gusaling wala pang 7 palapag na may bilis ng elevator na mas mababa sa 1.5 m/s. Ang mga application na ito ay hindi nangangailangan ng matinding high-speed control loop na kinakailangan para sa matataas na skyscraper. Ang mga distansya ng paglalakbay ay maikli, at ang mga profile ng acceleration ay medyo simple. Ang mga mekanikal na pangangailangan sa system ay ganap na nasa loob ng mga kakayahan ng sensorless vector control.
Ang mga mababang gusaling ito ay karaniwang gumagamit ng mas lumang mga makinang pang-traksyon. Ang mekanikal na pagbawas ng gearbox ay nagbibigay ng likas na katatagan. An Ang open loop elevator drive ay perpektong pares sa mga makinang ito. Ginagawang moderno ng drive ang electrical control, inaalis ang malupit na lohika ng contactor, at ginagamit ang mga mekanikal na bentahe ng umiiral na worm gear upang makapagbigay ng maayos, maaasahang biyahe.
Ang ganap na kinis ng biyahe ay hindi gaanong kritikal kaysa sa mataas na panimulang torque at tibay sa mga aplikasyon ng kargamento. Ang mga elevator ng kargamento ay nagdadala ng mabibigat, static na mga kargada. Ang pangunahing layunin ay maaasahang vertical na transportasyon sa ilalim ng matinding mga pagkakaiba-iba ng timbang. Ang mga open-loop drive ay mahusay sa paghahatid ng raw torque upang ilipat ang mabibigat na materyales. Pinangangasiwaan nila ang napakalaking kasalukuyang hinihingi na kinakailangan upang maiangat ang mga kargada na sasakyan nang walang kapintasan.
Ang pag-alis ng mga maselang encoder ay nagbibigay ng malaking kalamangan sa malupit, pang-industriyang kapaligiran. Ang alikabok, debris, at matinding panginginig ng boses sa mga pabrika o bodega ay nagdudulot ng madalas na pagkabigo ng optical encoder. Ang mga forklift na nagmamaneho papunta sa platform ay nagdudulot ng napakalaking suspension bounce, na nagpapadala ng mga shockwaves pataas sa mga hoistway rope nang direkta sa motor shaft. Sinisira ng shock na ito ang mga encoder glass disk. Sa pamamagitan ng pag-aalis sa encoder, tinitiyak mo ang matatag na pagganap ng kontrol at lubos na binabawasan ang mga callout sa pagpapanatili.
Maraming mga may-ari ng gusali ang nahaharap sa mga sitwasyon kung saan ang buong pagpapalit ng makina o closed-loop na modernisasyon ay hindi mabubuhay sa pananalapi. Ang mga condominium board o may-ari ng maliliit na komersyal na ari-arian ay madalas na nagpapatakbo nang may mahigpit na limitasyon sa kapital. Ang pag-upgrade sa isang closed-loop system ay nangangailangan ng pagbili ng bagong motor o pagbabayad ng isang machine shop upang mailabas ang lumang motor shaft upang tumanggap ng isang encoder. Nagdaragdag ito ng libu-libong dolyar at linggo ng pagkaantala sa proyekto.
Pinapalawig ng mga open-loop system ang lifecycle ng mga kasalukuyang mekanikal na may kaunting electrical overhaul. Papalitan mo ang aging relay-logic controller at line-starter ng modernong microprocessor controller at open-loop drive. Ito ay nag-a-upgrade sa kaligtasan at pagiging maaasahan ng elevator, nagpapabuti sa pag-level ng sahig, at pinapanatili ang proyekto sa loob ng isang mahigpit na badyet. I-maximize mo ang halaga ng kasalukuyang mabigat na bakal sa machine room.
Ang mga walang laman na kotse at fully loaded na mga kotse ay magdedecelerate nang iba nang walang feedback ng encoder. Tinutulungan ng gravity ang isang mabigat na kotse na umuusad pababa, na nagiging sanhi ng pag-slide nito nang bahagya pagkatapos bumaba ang preno. Ang isang walang laman na kotse na lumilipat pababa ay hihinto nang mas bigla dahil ang mabigat na panimbang ay humahatak laban dito. Ang pagkakaiba-iba ng load na ito ay maaaring magdulot ng hindi pare-parehong floor leveling kung ang drive ay hindi nakatutok nang tama.
Upang mabawasan ito, dapat mong ipatupad ang mga multi-speed deceleration profile sa loob ng mga parameter ng drive. Dapat mo ring tiyakin ang tumpak na pagkakalibrate ng hoistway leveling switch.
Magsagawa ng full-load test para sukatin ang maximum pababang distansya ng slide.
Isaayos ang parameter ng deceleration distance sa drive para masimulan ang pagbagal nang mas maaga.
I-optimize ang timing ng pagbaba ng preno upang ang mekanikal na preno ay nalalapat nang eksakto habang ang motor ay umabot sa zero na bilis.
I-fine-tune ang DC injection braking boltahe upang panatilihing matatag ang kotse sa panahon ng paglipat ng preno.
Maaaring mahirapan ang mga open-loop drive na mapanatili ang mataas na torque sa napakababang frequency. Upang makabuo ng sapat na metalikang kuwintas upang hawakan ang load sa panahon ng huling pag-leveling approach, dapat itulak ng drive ang mas mataas na kasalukuyang papunta sa stator ng motor. Ang tumaas na kasalukuyang sa mababang bilis ay bumubuo ng makabuluhang init. Ang mga legacy na motor ay umaasa sa panloob na fan na nakakabit sa rotor para sa paglamig. Sa mababang bilis, ang panloob na fan na ito ay gumagalaw ng napakakaunting hangin, na maaaring magpapahina sa pagkakabukod ng motor sa paglipas ng panahon.
Mababawasan mo ang panganib na ito sa pamamagitan ng wastong sukat ng inverter at panlabas na paglamig. Isaalang-alang ang labis na laki ng drive sa pamamagitan ng isang laki ng frame upang mahawakan ang mas mataas na kasalukuyang pangangailangan nang hindi binibigyang-diin ang mga panloob na bahagi ng drive. Dapat mo ring gamitin ang forced-air na motor cooling sa pamamagitan ng pag-install ng panlabas, constant-speed blower fan sa legacy na housing ng motor. Panghuli, i-optimize ang V/f curve sa mga setting ng drive para magbigay ng sapat na torque boost nang hindi nagiging sanhi ng labis na kasalukuyang saturation sa windings.
Ang mga lumang relay-logic o maagang solid-state na controller ay kulang sa mga digital na protocol ng komunikasyon na kinakailangan para sa modernong drive handshake. Dapat ipaalam ng controller ang mga run command, mga pagpipilian sa bilis, direksyon, at mga fault status sa drive. Maaaring pigilan ng hindi tugmang pagbibigay ng senyas ang system mula sa ligtas na paggana o maging sanhi ng pasulput-sulpot na pagsara.
Dapat kang magsagawa ng masusing pag-audit ng elektrikal bago ang detalye. I-mapa ang mga kakayahan sa input at output ng umiiral na controller. Upang matugunan ang mga puwang sa komunikasyon, gamitin ang mga programmable relay output sa inverter. Maaari mong i-program ang mga relay na ito upang gayahin ang logic ng contactor na inaasahan ng mas lumang controller. Tinitiyak nito na ang drive at ang controller ay mananatiling naka-synchronize, na pinipigilan ang controller na i-drop ang safety string nang maaga.
I-audit ang kasalukuyang data ng nameplate ng motor at magsagawa ng megger test upang masuri ang kalusugan ng paikot-ikot ng stator bago tukuyin ang isang drive.
Subukan ang katumpakan at pisikal na kondisyon ng umiiral na hoistway leveling switch upang matukoy kung nangangailangan ang mga ito ng kapalit.
Imapa ang mga kakayahan sa input at output ng legacy controller upang matiyak ang pagiging tugma sa modernong drive relay signaling.
Magsagawa ng komprehensibong pagtatasa sa pagtimbang ng pagkarga upang i-configure ang mga tumpak na profile ng deceleration at maiwasan ang pagbabalik.
A: Ang pangunahing function ay upang i-convert ang papasok na kapangyarihan sa isang tiyak na kinokontrol na variable frequency at boltahe. Kinokontrol nito ang bilis at torque ng elevator motor, na nagbibigay ng maayos na acceleration, binabawasan ang mekanikal na pagkasira sa mga luma na bahagi, at pinapabuti ang pangkalahatang kalidad ng biyahe kumpara sa mga legacy line-started system.
A: Ang pangunahing pagkakaiba ay ang feedback sa posisyon. Ang isang closed-loop drive ay gumagamit ng isang pisikal na encoder na naka-mount sa motor shaft upang subaybayan ang eksaktong bilis at posisyon. Gumagana ang open-loop drive nang walang encoder, umaasa sa mga panloob na modelo ng matematika at feedback sa kuryente para tantiyahin at kontrolin ang performance ng motor.
A: Oo. Bagama't wala itong encoder para sa absolute zero-speed holding, ang mga modernong open-loop drive ay gumagamit ng anti-rollback software at DC injection braking. Ang mga feature na ito ay nagla-lock sa motor nang magnetic sa loob ng isang bahagi ng isang segundo habang ang mekanikal na preno ay umaangat, na pinipigilan ang kotse na gumulong laban sa nilalayong direksyon.
A: Oo. Available ang mga single-phase open-loop drive para sa mga gusaling walang three-phase power. Tumatanggap sila ng single-phase input at panloob na kino-convert ito upang i-output ang three-phase power na kinakailangan para magpatakbo ng mga standard na elevator motor, na ginagawang perpekto ang mga ito para sa maliliit na residential o light commercial retrofits.
A: Ang mga open-loop inverter ay karaniwang inirerekomenda para sa mga bilis ng elevator na hanggang 1.5 metro bawat segundo. Higit pa sa bilis na ito, ang mga kinakailangan sa dynamic na kontrol at mahigpit na pagpapaubaya sa paghinto ay nangangailangan ng katumpakan ng isang closed-loop system na may direktang feedback ng encoder.
A: Ito ay ganap na umaasa sa mga panlabas na hoistway sensor, tulad ng mga magnetic switch o optical vane. Kapag ang kotse ay pumasa sa isang sensor, ang controller ay nag-uutos sa drive na mag-decelerate at kalaunan ay i-drop ang preno. Isinasagawa ng drive ang mga utos ng bilis na ito batay sa mga pisikal na pag-trigger ng sensor sa halip na pagsubaybay sa panloob na posisyon.
A: Oo. Kapag maayos na na-install at isinama sa isang sumusunod na elevator controller, ang mga open-loop drive ay nakakatugon sa mga modernong pamantayan sa kaligtasan tulad ng ASME A17.1 at CSA B44. Ligtas silang nakikipag-ugnayan sa mga emergency braking system at hindi sinasadyang mga aparatong proteksyon sa paggalaw ng sasakyan.


